Forma Normal de Jordan
Uma matriz diagonal descreve um operador por sua ação em retas invariantes. Quando não existe uma base de autovetores, a forma de Jordan fornece, sob a hipótese de fatoração linear, uma representação por blocos. Cada bloco reúne um autovalor e uma parte nilpotente.
Essa forma existe quando o polinômio característico se decompõe em fatores lineares sobre \(\mathbb {K}\), como sempre ocorre sobre \(\mathbb {C}\). Sobre \(\mathbb {R}\), pares de autovalores complexos conjugados dão origem a blocos reais; em corpos nos quais a fatoração linear falha, a forma canônica racional, estudada no próximo capítulo, ocupa seu lugar.
Começamos pelo formato da matriz que queremos obter.
Seja \( T :V\to V\) um operador linear em um espaço vetorial de dimensão finita tal que o polinômio característico do operador se decompõe em fatores lineares sobre \(\mathbb {K}\) (o que sempre ocorre se \(\mathbb {K}\) é algebricamente fechado). Mostraremos que existe uma base \(\underline{\textsc{B}}\) de \(V\), na qual \( [T]_{\underline{\textsc{B}}} \) é uma matriz na forma normal de Jordan:
As matrizes \(J_t(\lambda )\), com \(t\in \mathbb {N}^*\) e \(\lambda \in \mathbb {K}\), são denominadas blocos de Jordan.
A base na qual o operador assume essa forma é denominada base de Jordan. Para construí-la, examinaremos primeiro os operadores nilpotentes, que constituem a parte não diagonal de cada bloco.
10.1 Operadores Nilpotentes
nilpotente se \(T^k=0\) para algum \(k\in \mathbb {N}\);
unipotente se \(T=\operatorname {I}+N\), com \(N\) nilpotente.
Assim, \(T\) é unipotente se, e somente se, \(T-\operatorname {I}\) é nilpotente. Matrizes nilpotentes e unipotentes são definidas de maneira análoga.
Um operador nilpotente só pode ser diagonalizável quando é nulo. Precisamos, portanto, de uma descrição que registre a maneira como seus vetores se organizam em cadeias.
Escolha \(m\geq 1\) tal que \(T^m=0\). Em matrizes com entradas em \(\mathbb {K}[x]\),
Tomando determinantes e usando a multiplicatividade sobre o anel comutativo \(\mathbb {K}[x]\), obtemos
Logo todo fator irredutível de \(c_T\) divide \(x\). Como \(c_T\) é mônico de grau \(n\), segue que \(c_T(x)=x^n\). A afirmação sobre o autoespaço é a identidade \(E_0=\ker (T-0\operatorname {I})=\ker T\).
Como consequência direta do Teorema de Schur, obtemos também:
Pela proposição anterior, \(c_T(x)=x^n\) se decompõe em fatores lineares. O Teorema de Schur fornece uma base na qual a matriz de \(T\) é triangular superior. As entradas de sua diagonal são as raízes do polinômio característico e, portanto, são todas nulas. A matriz é, assim, estritamente triangular superior.
Decomposição de Fitting
Para um operador \(T:V\to V\) em dimensão finita, ponha \(K_i=\ker (T^i)\) e \(R_i=\operatorname {im}(T^i)\). Esses espaços formam as cadeias
Como suas dimensões são monótonas e limitadas, ambas se estabilizam. Além disso, o teorema do núcleo e da imagem fornece \(\dim V=\dim K_i+\dim R_i\) em cada etapa; portanto, os núcleos e as imagens se estabilizam no mesmo índice, que denotaremos por \(r\).
As cadeias estabilizadas determinam
a imagem estável, \(R_{\infty }=\displaystyle \bigcap _{i=1}^{\infty }R_i=R_r=R_{r+1}=\cdots \);
o núcleo estável, \(K_{\infty }=\displaystyle \bigcup _{i=1}^{\infty }K_i=K_r=K_{r+1}=\cdots \).
Sejam \(V\) um espaço de dimensão finita e \(T:V\to V\). Então \(V\) admite uma única decomposição \(V=R\oplus K\) tal que
os espaços \( R, K \) são \( T \)-invariantes;
\( T \mathord {\upharpoonright }_{K} \) é um operador linear nilpotente em \( K \);
\( T \mathord {\upharpoonright }_{R} \) é um operador linear bijetivo em \( R \).
Em termos das restrições do operador, essa decomposição pode ser escrita como
com \(T\mathord {\upharpoonright }_K\) nilpotente e \(T\mathord {\upharpoonright }_R\) bijetivo.
Escolhemos \(R=R_{\infty }\) e \(K=K_{\infty }\).
Afirmamos que \(T\) é nilpotente em \(K_{\infty }\) e invertível em \(R_{\infty }\). De fato, \(T(R_{\infty })=R_{\infty }\); como esse espaço tem dimensão finita, a sobrejetividade da restrição implica sua invertibilidade. Além disso, \(K_{\infty }=\ker (T^r)\) para algum \(r\geq 1\), de modo que a restrição de \(T\) a \(K_{\infty }\) é nilpotente.
Afirmamos que \(V = K_{\infty } \oplus R_{\infty }\). Primeiro, \(K_{\infty }\cap R_{\infty }=\{ \vec0\} \). De fato, se \(\bm {x}\in K_{\infty }\cap R_{\infty }\), escreva \(\bm {x}=T^r\bm {y}\) e use \(T^r\bm {x}=0\). Então \(T^{2r}\bm {y}=0\); como os núcleos já se estabilizaram, \(\ker T^{2r}=\ker T^r\), de modo que \(\bm {x}=T^r\bm {y}=0\). Portanto, basta mostrar que todo \(\bm {v}\in V\) pode ser decomposto como \(k+r \) com \(k \in K_{\infty } \) e \(r \in R_{\infty }\). Sem perda de generalidade, podemos assumir que \(K_{\infty } = \ker (T^r)\) e \(R_{\infty } = T^r V\). Como \(\operatorname {im}(T^{2r}) = \operatorname {im}(T^r)\), temos \(T^r (\bm {v}) = T^{2r} (\bm {w}) \) para algum \(\bm {w}\in V\). Logo \(T^r (\bm {v}- T^{r} (\bm {w})) = T^r (\bm {v}) - T^{2r} (\bm {w}) = 0\). Então definimos
e temos a decomposição desejada de \(\bm {v}\).
Finalmente, mostramos que a decomposição \(V = K_{\infty } \oplus R_{\infty }\) é única. Suponha \(V = A \oplus B\) com \(T\) nilpotente em \(A\) e invertível em \(B\). Então \(A \subseteq \ker (T^k)\) para algum inteiro positivo \(k\) e \(B \subseteq \operatorname {im}(T^k)\) para todo inteiro positivo \(k\). Assim,
Por considerações de dimensão, devemos ter \(A = K_{\infty } \) e \(B = R_{\infty }.\)
Se \(V\) é um espaço vetorial de dimensão finita então existe o menor expoente tal que \( T^{r} = 0\) pois a cadeia
se estabiliza em \(K_r=V\), sendo \( K_{i} = \ker (T^{i}) \).
A demonstração deste lema será deixada como exercício ao leitor.
Seja \(n=\dim V\). Como o índice de nilpotência é \(n\), existe \(\bm {v}\) tal que \(T^{n-1}\bm {v}\neq \vec0\). Logo, pelo Lema 10.9, o conjunto \(\{ \bm {v},T\bm {v},\ldots ,T^{n-1}\bm {v}\} \) é linearmente independente e, por dimensão, é uma base de \(V\).
O operador associado à matriz abaixo é nilpotente de índice \(4\):
O vetor \(\bm {e}_1=[1, 0, 0, 0]\notin \ker T^3\). Logo o conjunto
é uma base de \(V\) e nessa base
Por outro lado se escolhermos a base na ordem reversa
temos que
Esta é a ordem das cadeias compatível com a convenção triangular superior adotada neste capítulo.
Na próxima seção trataremos o caso geral em que o índice de nilpotência de \(T\) é menor que a dimensão de \(V\).
Operadores nilpotentes e vetores cíclicos
O resultado seguinte caracteriza bases de Jordan em termos das cadeias de um operador nilpotente.
Seja \(V\) um espaço de dimensão finita e \( T \in \operatorname {Hom}(V,V)\) nilpotente então são equivalentes:
\(\left(\vec{u}_{1}^{1},\dots ,\vec{u}_{k_{1}}^{1},\vec{u}_{1}^{2},\dots ,\vec{u}_{k_{2}}^{2},\dots ,\vec{u}_{1}^{m},\dots \vec{u}_{k_{m}}^{m}\right)\) é uma base de Jordan para \( T \);
\(\left(\vec{u}_{1}^{1},\dots ,\vec{u}_{k_{1}}^{1},\vec{u}_{1}^{2},\dots ,\vec{u}_{k_{2}}^{2},\dots ,\vec{u}_{1}^{m},\dots \vec{u}_{k_{m}}^{m}\right)\) é uma base tal que \(T\vec{u}_{1}^{l}=\vec0\) e \(T\vec{u}_{j}^{l}=\vec{u}_{j-1}^{l}\) para \(2\leq j\leq k_l\).
Se \(\bm {w}_j=\bm {u}_{k_j}^{\, j}\), então
\[ \{ T^{k_1-1}\bm {w}_1,\ldots ,T\bm {w}_1,\bm {w}_1,\ldots ,T^{k_m-1}\bm {w}_m,\ldots ,T\bm {w}_m,\bm {w}_m\} \]é base de \(V\).
A demonstração será deixada como exercício.
Uma representação diagramática da base de Jordan é 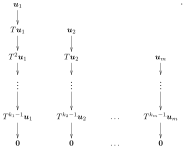
Todo operador \(T\) nilpotente agindo num espaço vetorial finito dimensional possui uma base de Jordan \(\underline{\textsc{J}}\). Nessa base a matriz de \( T \) é uma combinação de blocos da forma
com \(a_1 \geq \cdots \geq a_k \geq 1\) e \(a_1+\cdots +a_k = n\).
Se denotarmos por \(n_i\) o número de blocos de Jordan \(J_i (0)\) de ordem \(i\) que aparecem em \([T]_{\underline{\textsc{J}}}\), então
Além disso, tal representação de \(T\) como uma matriz diagonal de blocos com blocos Jordan é única a menos de permutação dos blocos.
Faremos a demonstração por indução sobre \(\dim V\). Como \( T \) é nilpotente, \(\dim \operatorname {im}T \lt \dim V \). Se \(\operatorname {im}T =0\), \( T =0\) e o resultado é trivial, por isso, podemos assumir que \(\operatorname {im}T \neq 0\).
Por indução, existem \(\vec{u}_{1},\ldots ,\vec{u}_{k}\in \operatorname {im}T \), de modo que
é uma base de Jordan para \(T\).
Para \(1\leq i\leq k\) escolha \(\vec{v}_{i}\in V\) tal que \(\vec{u}_{i}= T \vec{v}_{i}\).
Como o último vetor de cada cadeia pertence ao núcleo,
Estendemos esse conjunto linearmente independente a uma base de \(\ker T\), adicionando os vetores \(\vec{w}_{1},\ldots ,\vec{w}_{l}\).
Afirmamos que os vetores
formam uma base para \(V.\)
Para verificar a independência linear, suponha que uma combinação desses vetores seja nula:
Aplicando \(T\), obtemos
Como esses vetores pertencem à base de Jordan de \(\operatorname {im}T\), segue que \(c_{ij}=0\) para \(0\leq j\leq a_i-1\). Logo a combinação inicial se reduz a uma combinação dos vetores \( T^{a_{1}}\vec{v}_{1},\dots , T^{a_{k}}\vec{v}_{k},\vec{w}_{1},\ldots ,\vec{w}_{l}\). Mas esses vetores formam uma base de \(\ker T\), logo os coeficientes restantes também são nulos. Logo a família é linearmente independente.
Para mostrar que esses vetores geram \(V\), usamos um argumento dimensional. Sabemos que \(\dim \ker T =k+l\) e \(\dim \operatorname {im}T =a_{1}+\ldots +a_{k}\). Por isso \( \dim V =(a_{1}+1)+\ldots +(a_{k}+1)+l\), que é o número de vetores acima.
Portanto, construímos cadeias que formam uma base de \(V\). Ordenando cada cadeia do vetor anulado para o seu gerador, obtemos a convenção triangular superior adotada no início do capítulo. Esquematicamente,
Os vetores em ocre formam a base de Jordan de \(\operatorname {im}T\) usada na hipótese de indução. Pode haver várias cadeias de mesmo comprimento, e o comprimento da maior é o índice de nilpotência de \(T\).
Para calcular a fórmula para \(n_i\), observe a maneira como escrevemos a base \(\underline{\textsc{J}}\) como um diagrama bidimensional. Cada bloco de Jordan em \([T]_{\underline{\textsc{J}}}\) corresponde a uma coluna de vetores nessa matriz. 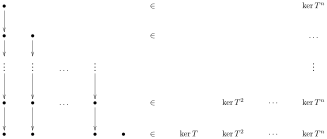 Os vetores nas últimas \(k\) linhas correspondem a uma base de \(\ker T^k\). Assim o número de vetores na \(k\)-ésima linha é \(\dim \ker T^k-\dim \ker T^{k-1}\). E na \(k+1\)-ésima linha é \( \dim \ker T^{k+1}- \dim \ker T^k\). A diferença desses dois números é exatamente o número de colunas de altura exatamente \(k\).
Observe que os números \(n_i\) não dependem da base específica. Portanto, a representação do bloco Jordan de \(T\) é única a menos de uma permutação dos blocos.
O operador linear associado à matriz abaixo é nilpotente de índice \(2\):
Escalonando a matriz temos a seguinte forma escalonada:
As colunas pivôs são a primeira e a segunda; portanto, as colunas correspondentes da matriz original, isto é, \(T\bm {e}_1\) e \(T\bm {e}_2\), formam uma base de \(\operatorname {im}T\). Escolhemos \(\bm {e}_1\) e \(\bm {e}_2\) como preimagens desses vetores. Logo o conjunto
é uma base de Jordan para \(V\). O diagrama representando esse operador é:  E na base \(\underline{\textsc{C}}\) temos que:
As matrizes de mudança de base são
E assim
10.2 Forma Normal de Jordan
Antes da demonstração, registramos duas descrições equivalentes de uma base de Jordan para \(T\in \operatorname {Hom}(V,V)\):
\(\left(\vec{u}_{1}^{1},\dots ,\vec{u}_{k_{1}}^{1},\vec{u}_{1}^{2},\dots ,\vec{u}_{k_{2}}^{2},\dots ,\vec{u}_{1}^{m},\dots \vec{u}_{k_{m}}^{m}\right)\) é uma base de Jordan para \( T \);
para cada cadeia, existe \(\lambda _l\in \mathbb {K}\) tal que \(T\bm {u}_1^{\, l}=\lambda _l\bm {u}_1^{\, l}\) e \(T\bm {u}_j^{\, l}=\lambda _l\bm {u}_j^{\, l}+\bm {u}_{j-1}^{\, l}\) para \(2\leq j\leq k_l\).
Seja \( T :V\to V\) um operador linear em um espaço vetorial de dimensão finita tal que o polinômio característico do operador se decompõe em fatores lineares sobre \(\mathbb {K}\). Então:
Existe uma base de Jordan para \( T \), isto é existe uma base de \(V\) na qual a matriz de \( T \) está na forma normal de Jordan, i.e., existe uma matriz mudança de base \(M\) tal que a matriz do operador na base original \(A\) pode ser reduzida a forma de Jordan
\[ M^{-1}AM=J \]Se denotarmos por \(n_{i}^{\lambda }\) o número de blocos de Jordan \(J_i (\lambda )\) de ordem \(i\) que aparecem na matriz de Jordan para \(T\), então
\[ n_{i}^{\lambda } = 2 \dim \ker (T - \lambda \operatorname {I}) ^i - \dim \ker (T - \lambda \operatorname {I})^{i-1} - \dim \ker (T - \lambda \operatorname {I})^{i+1}. \]A matriz \(J\) é única, a menos de permutação dos blocos de Jordan.
Pelo Teorema da Decomposição em Autoespaços Generalizados,
onde \(\lambda _1,\ldots ,\lambda _m\) são os autovalores distintos de \(T\). Em cada parcela, o operador
é nilpotente. Pelo Teorema da Decomposição Cíclica para Operadores Nilpotentes, existe uma base \(\underline{\textsc{B}}_i\) dessa parcela na qual
Como \(T\mathord {\upharpoonright }_{E^{\infty }_{\lambda _i}(T)}=\lambda _i\operatorname {I}+N_i\), na mesma base temos
Concatenando \(\underline{\textsc{B}}_1,\ldots ,\underline{\textsc{B}}_m\), obtemos uma base de \(V\) e a forma de Jordan de \(T\). Isso prova a existência.
Unicidade da forma de Jordan
Seja \(\underline{\textsc{B}}\) uma base de Jordan do operador \(T\). Nessa base, as entradas diagonais de \([T]_{\underline{\textsc{B}}}\) são os autovalores de \(T\). Fixe um autovalor \(\lambda \) e denote por \(W_\lambda \) o subespaço gerado por todas as cadeias dos blocos associados a \(\lambda \). Em cada uma dessas cadeias,
Logo alguma potência de \(T-\lambda \operatorname {I}\) anula \(W_\lambda \), e portanto \(W_\lambda \subseteq E_\lambda ^\infty \).
Como \(V=\bigoplus _i W_{\lambda _i}\) e também \(V=\bigoplus _i E^{\infty }_{\lambda _i}(T)\), com \(W_{\lambda _i}\subseteq E^{\infty }_{\lambda _i}(T)\), segue que \(W_{\lambda _i}=E^{\infty }_{\lambda _i}(T)\) para todo \(i\). Em cada uma dessas parcelas, subtrair \(\lambda _i\operatorname {I}\) reduz o problema ao caso nilpotente. A fórmula do item 2, já provada nesse caso, determina o número de blocos de cada tamanho. Portanto, a forma de Jordan é única a menos da ordem dos blocos.
10.3 Cálculo da Forma de Jordan
O cálculo separa-se em duas etapas:
determinar, para cada autovalor, o diagrama que fixa os tamanhos dos blocos;
construir uma base de Jordan compatível com esses blocos.
Cálculo dos Diagramas de Jordan
Dada uma transformação \(T\) cuja matriz numa certa base é \(A\). Considere o diagrama de Jordan correspondente a um autovalor \(\lambda \) de \( T \). Como já observamos, a linha inferior desse diagrama consiste numa base para \(\ker ( T -\lambda \operatorname {I})\) e assim o número de vetores na linha inferior é \(\dim \ker ( T -\lambda \operatorname {I})\). De modo análogo temos que as duas linhas inferiores formam uma base para \(\ker ( T -\lambda \operatorname {I})^{2}\) e assim sucessivamente. 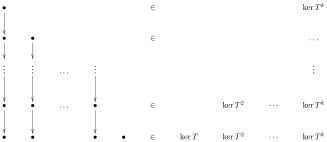
Logo para determinarmos esse diagrama é suficiente calcularmos:
Cada um desses números nos fornece quantos vetores aparecem em cada linha do diagrama.
Cálculo da Matriz Mudança de Base
Para calcularmos a matriz mudança de base \(M\) é suficiente resolvermos a equação linear:
O sistema linear resultante pode ser indeterminado, mas somente as soluções invertíveis \(M\) servem como matrizes de mudança de base.
Determine a forma de Jordan de
O polinômio característico de \(A\) é \((x-2)^{3}\) e, assim, seu único autovalor é \(2\). Logo
Assim, \(\dim \ker (A-2\operatorname {I})=2\). Como \((A-2\operatorname {I})^2=0\), temos \(\dim \ker (A-2\operatorname {I})^2=3\). Logo o diagrama associado a essa matriz é:  E assim sua forma de Jordan, na convenção triangular superior, é
Para construir uma base de Jordan, tome \(\bm {v}_1=\bm {e}_1\) e \(\bm {v}_2=(A-2\operatorname {I})\bm {v}_1=(-1,2,3)^{\mathrm{t}}\). Como \((A-2\operatorname {I})\bm {v}_2=0\) e \(\bm {e}_3\in \ker (A-2\operatorname {I})\), ordenamos a cadeia como \((\bm {v}_2,\bm {v}_1)\) e obtemos a matriz
é invertível e satisfaz
Ache a forma de Jordan para
Nesse caso o polinômio característico é: \((x-3 )^4\) e assim o único autovalor é \(3\).
Temos que \(\dim \ker (C-3\operatorname {I})=1\), \(\dim \ker (C-3\operatorname {I})^{2}=2\), \(\dim \ker (C-3\operatorname {I})^{3}=3\) e \(\dim \ker (C-3\operatorname {I})^{4}=4\).
Logo o diagrama associado a essa matriz é: 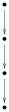 E assim sua forma de Jordan é
Ache a forma de Jordan para
Nesse caso o polinômio característico é: \((x-3)^{2}(x-2)^{3}\) e assim seus autovalores são: \(3,2\).
Temos que \(\dim \ker (B-3\operatorname {I})=2\) e \(\dim \ker (B-3\operatorname {I})^{2}=2\) e que
\(\dim \ker (B-2\operatorname {I})=1\), \(\dim \ker (B-2\operatorname {I})^{2}=2\) e \(\dim \ker (B-2\operatorname {I})^{3}=3\).
Logo o diagrama de Jordan é  E assim a forma de Jordan é:
Nesse caso \((x-2)^{5}\), logo \(2\) é autovalor. Também temos que: \(\dim \ker (C-2\operatorname {I})=3\) e \(\dim \ker (C-2\operatorname {I})^{2}=5\) e logo o diagrama para \(C\) é  e consequentemente a forma de Jordan de \(C\) é:
Suponha \(A \in \mathcal{M}_{6, 6}(\mathbb {R})\) com polinômio minimal
Encontre todas as formas normais de Jordan possíveis e não semelhantes para \(A\).
Nenhum dos blocos de Jordan pode ter tamanho maior que \(2\), pois isso produziria no polinômio minimal um fator \((x\pm 1)^3\). Como o polinômio minimal contém os fatores \((x\pm 1)^2\), deve haver pelo menos um bloco de tamanho \(2\) associado a cada um desses autovalores.
Assim, necessariamente aparecem os blocos \(J_2(1)\) e \(J_2(-1)\). Restam duas dimensões, que podem ser distribuídas entre blocos de tamanho \(1\) ou usadas para repetir um dos blocos de tamanho \(2\). Portanto, a menos da ordem dos blocos, há exatamente cinco possibilidades:
Seja \(A\in M_{6}(\mathbb {R})\) tal que \(A^{4}-8A^{2}+16I_{6}=0\). Quais são as possíveis formas de Jordan não semelhantes para \(A\)?
Seja \(T:\mathbb {R}_n[x]\to \mathbb {R}_n[x]\) dado por \(T(p(x))=p(x+1)\).
Determine a forma de Jordan de \(T\).
Para \(n=4\), encontre uma base \(\underline{\textsc{B}}\) de \(\mathbb {R}_{4}[x]\) tal que \([T]_{\underline{\textsc{B}}}^{\underline{\textsc{B}}}=J\).
Sejam as matrizes
veja que \(c_{A}=c_{B}=c_{C}=c_{D}=(x-2)^{4}\). Determine a forma de Jordan de cada uma.
Dados um polinômio \(f(x)=(x-\lambda _{1})^{d_{1}}(x-\lambda _{2})^{d_{2}}\dots (x-\lambda _{k})^{d_{k}}\) e um espaço vetorial \(V\) com \(\dim V=n=d_{1}+d_{2}+\dots +d_{k}\). Quantas formas de Jordan, a menos de permutação dos blocos, podem ocorrer para operadores \(T:V\to V\) com \(c_T=f\)?
Ache todas as formas de Jordan possíveis para uma transformação linear com polinômio característico \(c_{T}=(x-2)^{3}(x-1)^{2}(x-5)\). Ache o polinômio minimal correspondente a cada uma dessas formas de Jordan.
Considere a transformação linear \(T:\mathbb {R}^{4}\rightarrow \mathbb {R}^{4}\) dada por
Encontre a base e a forma de Jordan de \(T\).
Descreva todos os subespaços \(T\)-invariantes.
Seja \(T\) um operador linear no \(\mathbb {K}\)-e.v. \(V\) de dimensão finita. Suponha que \(m_{T}=(x-\lambda _{1})^{m_{1}}\dots (x-\lambda _{k})^{m_{k}}\), mostre que existe um operador diagonalizável \(D\in \operatorname {Hom}(V,V)\) e um operador nilpotente \(N\in \operatorname {Hom}(V,V)\) tal que
A seguinte afirmação é falsa ou verdadeira: se \(A\in M_{n}(\mathbb {C})\) é uma matriz com entradas complexas de ordem \(n\) é tal que \(A^{4}=I_{n}\) então
pode ser um bloco de Jordan de \(A\).
Seja \(T:\mathbb {R}^{6}\rightarrow \mathbb {R}^{6}\) um operador linear com polinômios característico e minimal dados, respectivamente, por \(c_{T}=(x-2)^{4}(x-1)^{2}\) e \(m_{T}=(x-2)^{2}(x-1)^{2}\). Além disso suponha que \(\dim \ker (T-2\operatorname {I})=2\). Nestas condições encontre a forma de Jordan de \(T\). Com os polinômios característico e minimal acima é possível supormos que \(\dim \ker (T-2\operatorname {I})=1\)?
\( \)
Seja \(A\in M_{n}(\mathbb {C})\) uma matriz complexa invertível. Defina suas partes real e imaginária \(R,S\in M_{n}(\mathbb {R})\) como sendo
\[ R=\Re (A)\text{ e }S=\Im (A) \]de forma que \(A=R+iS\). Mostre que existe \(\lambda _{0}\in \mathbb {R}\) tal que \(R+\lambda _{0}S\) é invertível.
Deduza que se duas matrizes reais \(A,B\in M_{n}(\mathbb {R})\) são semelhantes em \(M_{n}(\mathbb {C})\) então elas são semelhantes em \(M_{n}(\mathbb {R})\).
Seja \(A\in M_{n}(\mathbb {R})\) uma matriz real satisfazendo a seguinte condição \(A^{3}=I_{n}\). Mostre que \(\operatorname {tr}(A)\in \mathbb {Z}\).
Sejam \(N_{1}\) e \(N_{2}\) matrizes de ordem \(6\) nilpotentes. Suponha que elas têm o mesmo polinômio minimal e o mesmo posto. Prove que elas são semelhantes. Mostre que o mesmo resultado não é verdadeiro para matrizes de ordem \(7\).
Dê a forma de Jordan de um operador linear \(T:\mathbb {R}^{7}\rightarrow \mathbb {R}^{7}\) com polinômio característico \(c_{T}(x)=(x-1)^{2}(x-2)^{4}(x-3)\) e tal que \(\dim \ker (T-2\operatorname {I})=2\), \(\dim \ker (T-\operatorname {I})=1\) e \(\ker (T-2\operatorname {I})^{3}\neq \ker (T-2\operatorname {I})^{2}.\)
Seja \(N\in M_{n}(\mathbb {R})\) uma matriz nilpotente tal que \(\dim \ker (N)=k,\, 0\lt k\lt n.\)
Mostre que \(\dim \ker (N^{l})\leq kl\), para todo \(l\geq 1.\)
Prove que \(n\leq kr\), onde \(r\) é o grau do polinômio minimal de \(N.\)
10.4 Forma de Jordan Real
Seja \(V\) um espaço vetorial sobre os reais e seja \(A\) a matriz do operador \(T:V\to V\). Sobre os reais, o polinômio característico \(c_A(x)\) de \(A\) pode ser fatorado como produto de termos lineares e termos de grau dois que não possuem raízes em \(\mathbb {R}\):
que, por outro lado, pode ser fatorado como
sobre \(\mathbb {C}\) com \(\alpha _j = a_j+b_j i\) e \( \overline{\alpha _j} = a_j - b _j i\).
Partiremos da forma de Jordan da complexificação de \(T\) e reuniremos os blocos associados a cada par de raízes conjugadas. A descomplexificação transforma esses pares em blocos reais correspondentes aos fatores quadráticos irredutíveis de \(c_T(x)\).
Começamos estendendo a noção de conjugação para matrizes.
As próximas proposições relacionam os autovalores, os autoespaços invariantes, etc. para um operador linear \(T\) e sua complexificação \(T^{\mathbb {C}}\).
Sejam \(V\) um espaço vetorial real de dimensão finita, \(T:V\rightarrow V\) um operador linear e \(T^{\mathbb {C}}\) sua complexificação. Então:
os polinômios característicos de \(T\) e \(T^{\mathbb {C}}\) são iguais;
se \(\lambda \) é um autovalor de \(T^{\mathbb {C}},\) então \( \overline{\lambda }\) é também um autovalor de \(T^{\mathbb {C}}\);
as multiplicidades algébricas dos autovalores \(\lambda \) e \(\overline{\lambda }\) são iguais;
se \( W'\) é um subespaço fechado por conjugação, então \( W'\) possui uma base formada por vetores reais. Um vetor \(\bm {v}\) é dito real se \(\overline{\bm {v}}=\bm {v}\).
a As matrizes de \(T\) e de sua complexificação \(T^{\mathbb {C}}\), na mesma base real considerada sobre \(\mathbb {C}\), têm as mesmas entradas.
b Sejam \(\lambda \) um autovalor de \(T^{\mathbb {C}}\) e \(c_T(z)\) o polinômio característico de \(T^{\mathbb {C}}\). Como \(c_T(z)\) também é o polinômio característico de \(T\), os coeficientes de \(c_T(z)\) são reais.
Tomando o conjugado na equação \(c_T(\lambda )=0\), obtemos \(c_T(\overline{\lambda })=0\), o que mostra que \(\overline{\lambda }\) também é uma raiz do polinômio característico de \(T^{\mathbb {C}}\).
c Se \(\lambda \) é raiz de multiplicidade \(d\) do polinômio característico, então
tomando o conjugado em cada uma dessas equações
mostrando que \(\overline{\lambda }\) também tem multiplicidade \(d.\)
d Seja \(\{ \bm {w}_{1},\ \ldots ,\ \bm {w}_{k}\} \) uma base de \(W'\), com \(\bm {w}_j=\bm {u}_j+i\bm {v}_j\) e \(\bm {u}_j,\bm {v}_j\in V\). Como \(W'\) é fechado por conjugação,
pertencem a \(W'\), identificando \(V\) com o subespaço dos vetores reais de \(V^{\mathbb {C}}\).
Assim, o conjunto \(S=\{ \bm {u}_{1},\ \bm {v}_{1},\ \ldots ,\ \bm {u}_{k},\ \bm {v}_{k}\} \) é um conjunto de vetores reais que gera \( W'\). Uma base formada de vetores reais é obtida tomando um subconjunto de \(S\) com \(k\) elementos linearmente independentes em \(V^{\mathbb {C}}\).
Todo vetor de \( \bm {w}\in W'\) pode ser escrito como \(\bm {w}=\bm {u}+i\bm {v}\), sendo \(\bm {u}\) e \(\bm {v}\) vetores reais. Escrevendo \(\bm {u}\) e \(\bm {v}\) em termos dos vetores da base real, segue imediatamente que \( W'\) é a complexificação do espaço real \(W\) gerado pelos vetores dessa base.
O Teorema da Decomposição em Autoespaços Generalizados, aplicado a \(T^{\mathbb {C}}\), fornece a decomposição indicada. Além disso,
de modo que a conjugação identifica \(Z_j\) com \(\overline{Z_j}\). Por fim, \(\bm {z}_h\) e \(\overline{\bm {z}_h}\) geram o mesmo espaço complexo que suas partes real e imaginária, \(\bm {u}_h\) e \(\bm {v}_h\). Isso prova a última afirmação.
Se \(V\) é um espaço vetorial real e \(T:V\rightarrow V\) é um operador linear, existe uma base \(\underline{\textsc{B}}\) de \(V\) em relação à qual a matriz de \(T\) tem, ao longo da diagonal, blocos de Jordan (correspondentes aos autovalores reais) e blocos de Jordan aumentados (correspondentes aos autovalores complexos). A soma das ordens dos blocos de Jordan correspondentes a um mesmo autovalor \(\lambda \) é igual à multiplicidade algébrica de \(\lambda \), se \(\lambda \in \mathbb {R}\) e é igual ao dobro da multiplicidade algébrica de \(\lambda \) se \(\lambda \in \mathbb {C}\setminus \mathbb {R}\).
Os blocos de Jordan aumentados são da forma
onde \(C_{a,b}=\left[\begin{array}{ll} a & b \\ -b & a \end{array}\right],\) sendo \(a+ib\) um autovalor complexo de \(T^{\mathbb {C}}\) e \(\operatorname {I}_{2}\) a matriz identidade \(2\times 2.\)
Sejam \(\alpha _{1}, \ldots ,\alpha _{k}\) os autovalores reais de \(T\) e \(\lambda _{1},\overline{\lambda _{1}}, \ldots ,\lambda _{m},\overline{\lambda _{m}}\) os pares de autovalores não reais de \(T^{\mathbb {C}}\). Então \(V^{\mathbb {C}}\) admite a decomposição
onde os núcleos são tomados para \(T^{\mathbb {C}}\).
Para cada \(\alpha _j\in \mathbb {R}\), o operador \(T-\alpha _j\operatorname {I}\) restrito ao subespaço real correspondente é nilpotente, e sua base de Jordan pode ser construída como antes.
Suponhamos agora que \(T^{\mathbb {C}}\) possua um autovalor \(\lambda \in \mathbb {C}\backslash \mathbb {R}\).
Fixe um par \(\lambda ,\overline\lambda \) e escreva \(Z_{\lambda }=\ker (T^{\mathbb {C}}-\lambda \operatorname {I})^r\) e \(Z_{\overline\lambda }=\ker (T^{\mathbb {C}}-\overline\lambda \operatorname {I})^r\). Então \(\{ \bm {u}_{1},\ \bm {v}_{1},\ \bm {u}_{2},\ \bm {v}_{2},\ \ldots ,\ \bm {u}_{k},\ \bm {v}_{k}\} \) é uma base real do subespaço cuja complexificação é \(Z_{\lambda }\oplus Z_{\overline{\lambda }}\).
Finalmente, considere uma cadeia de Jordan \(\bm {w}_j=\bm {u}_j+i\bm {v}_j\), \(1\leq j\leq r\), com \(\bm {w}_0=\vec0\) e \(T^{\mathbb {C}}\bm {w}_j=\lambda \bm {w}_j+\bm {w}_{j-1}\), onde \(\lambda =a+ib\in \mathbb {C}\setminus \mathbb {R}\). Então
e logo
de onde segue que, na base real \(\{ \bm {u}_{1},\ \bm {v}_{1},\ \bm {u}_{2},\ \bm {v}_{2},\ \ldots ,\ \bm {u}_{r},\ \bm {v}_{r}\} \), o operador \(T\) é representado por um bloco aumentado da forma descrita no enunciado. Repetindo o argumento para todas as cadeias e concatenando as bases, obtemos a forma de Jordan real.
Encontre uma base e a forma de Jordan real para o operador \(T:\mathbb {R}^{4}\to \mathbb {R}^{4}\) tal que
Seja \(A\in M_{n}(\mathbb {R})\) , tal que \(A^{2}+I_{n}=0\). Prove que \(n=2k\) e que \(A\) é semelhante à matriz
onde \(I_{k}\in M_{k}(\mathbb {R})\) é a matriz identidade.