Espaços Vetoriais
When did mathematicians first generally accept the definition of a vector space as a set of elements subject to suitably axiomatized operations of addition and multiplication by scalars, and not just as a set of n-tuples of scalars closed under these two operations? This abstract description did not come into early use, but has the evident advantages of conceptual simplicity and geometric invariance.
A noção geral de espaço vetorial, comum a esses desenvolvimentos, foi isolada e adotada relativamente tarde.
O tratamento moderno e abstrato foi formulado por Giuseppe Peano, em 1888, no contexto da geometria. A formulação teve pouca influência imediata e tampouco se difundiu quando Weyl a retomou em 1918. Por volta de 1920, ideias semelhantes reapareceram nos trabalhos de Banach, Hahn, Wiener e Noether; a partir daí, a noção de espaço vetorial se desenvolveu rapidamente Moore (1995).
2.1 Definições e Exemplos
No restante do texto, salvo indicação em contrário, assumiremos que \(\mathbb {K}\) é um corpo arbitrário.
\( \bm {x}+ \bm {y}= \bm {y}+\bm {x}\) para todos os \( \bm {x}, \bm {y}\in V.\)
\( \bm {x}+ (\bm {y}+\vec{z}) = (\bm {x}+ \bm {y})+\vec{z} \) para todos os \( \bm {x}, \bm {y}, \vec{z} \in V.\)
Existe um elemento \(\vec0\in V\) tal que \(\vec0+\bm {x}=\bm {x}\) para todo \(\bm {x}\in V\).
Para cada \( \bm {x}\in V\), existe um \( \bm {y}\in V\) tal que \( \bm {x}+ \bm {y}= \vec0.\)
\( (\lambda _1 \lambda _2) \bm {x}= \lambda _1 (\lambda _2 \bm {x}) \) para todos os \( \lambda _1, \lambda _2 \in \mathbb {K}\) e \( \bm {x}\in V.\)
\( \lambda _1 (\bm {x}+ \bm {y}) = \lambda _1 \bm {x}+ \lambda _1 \bm {y}\) para todos os \( \lambda _1 \in \mathbb {K}\) e \( \bm {x}, \bm {y}\in V.\)
\( (\lambda _1+\lambda _2) \bm {x}= \lambda _1 \bm {x}+\lambda _2 \bm {x}\) para todos os \( \lambda _1, \lambda _2 \in \mathbb {K}\) e \( \bm {x}\in V.\)
\( 1 \bm {x}= \bm {x}\) para todos os \( \bm {x}\in V.\)
Assim como ocorre com os corpos, um espaço vetorial inclui não apenas o conjunto \(V\), mas também as duas operações especificadas acima. Em outras palavras, trata-se da tripla formada por \(V\), pela adição e pela multiplicação por escalares, sujeita aos axiomas V1–V8.
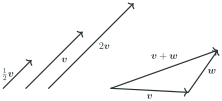
Em geral, um mesmo conjunto pode receber diferentes estruturas de espaço vetorial sobre \(\mathbb {K}\). Quando não houver risco de confusão, deixaremos as operações implícitas e usaremos simplesmente \(V\) para denotar o espaço.
Se \(V\) for um espaço vetorial sobre \(\mathbb {K}\), os elementos de \(V\) serão chamados vetores, e os elementos de \(\mathbb {K}\), escalares.
Apresentamos algumas consequências simples dessa definição.
O elemento \( \vec0 \in V\) é único. Ou seja, existe um único \(\vec0\) tal que \(\vec0+\bm {x}=\bm {x}\) para todo \(\bm {x}\in V\).
O elemento oposto é único. Ou seja, para todo \( \bm {x}\in V\), existe um único \( \bm {y}\in V\) tal que \( \bm {x}+ \bm {y}= \vec0.\) Esse vetor será denotado por \(-\bm {x}\).
\(0\bm {x}=\lambda \vec0=\vec0\) para todos os \(\lambda \in \mathbb {K}\) e \(\bm {x}\in V\).
\( (- 1) \bm {x}= -\bm {x}\).
Se \(\lambda \bm {x}=\vec0\), então \(\lambda =0\) ou \(\bm {x}=\vec0\).
Se \(\bm {x}+\bm {y}= \bm {z}+\bm {y}\) então \(\bm {x}= \bm {z}\).
a Se \(\vec0\) e \(\vec0'\) satisfazem a propriedade do vetor nulo, então \(\vec0=\vec0+\vec0'=\vec0'\). Logo o vetor nulo é único.
b Se \(\bm {y}\) e \(\bm {z}\) são opostos de \(\bm {x}\), então
Portanto, o oposto de cada vetor é único.
c Como \(0\bm {x}+0\bm {x}=(0+0)\bm {x}=0\bm {x}\), o cancelamento aditivo fornece \(0\bm {x}=\vec0\). Analogamente, \(\lambda \vec0+\lambda \vec0=\lambda (\vec0+\vec0)=\lambda \vec0\), de modo que \(\lambda \vec0=\vec0\).
d Temos \(\bm {x}+(-1)\bm {x}=1\bm {x}+(-1)\bm {x}=(1-1)\bm {x}=0\bm {x}=\vec0\). Pela unicidade do oposto, \((-1)\bm {x}=-\bm {x}\).
e Se \(\lambda \bm {x}=\vec0\) e \(\lambda \neq 0\), multiplicar a igualdade por \(\lambda ^{-1}\) dá \(\bm {x}=(\lambda ^{-1}\lambda )\bm {x}=\lambda ^{-1}\vec0=\vec0\).
f Somando \(-\bm {y}\) aos dois lados de \(\bm {x}+\bm {y}=\bm {z}+\bm {y}\), obtemos \(\bm {x}=\bm {z}\).
Uma expressão da forma \(\sum _{i=1}^{n}a_i\bm {x}_i\) é uma combinação linear dos vetores \(\bm {x}_1,\ldots ,\bm {x}_n\). Os escalares \(a_i\) são os coeficientes da combinação.
Espaços de dimensão zero sobre corpos distintos são estruturas distintas; por isso o corpo de escalares faz parte da especificação do espaço vetorial.
O conjunto \(V=\mathbb {K}\), com a adição e a multiplicação do próprio corpo, é um espaço vetorial sobre \(\mathbb {K}\). vect]\(\mathbb {K}\), corpo
De maneira mais geral, dados um corpo \(\mathbb {K}\) e um subcorpo \(\mathbb {F}\) deste, o corpo \(\mathbb {K}\) pode ser visto como um espaço vetorial sobre \(\mathbb {F}\). Por exemplo, o corpo de números complexos \(\mathbb {C}\) é um espaço vetorial sobre o corpo dos números reais \(\mathbb {R}\), e este é um espaço vetorial sobre o corpo dos números racionais \(\mathbb {Q}\).
vect]\(\mathbb {K}^n\), espaço de coordenadas Para cada \(n\in \mathbb {N}\), denotamos por \(\mathbb {K}^n=\mathcal{M}_{n, 1}(\mathbb {K})\) o espaço dos vetores coluna com \(n\) entradas em \(\mathbb {K}\). Assim,
A adição e a multiplicação por escalares são definidas componente a componente:
Em particular, quando \( n = 1 \), temos que \(\mathbb {K}\) é um espaço vetorial sobre \(\mathbb {K}\).
Se \(A\) e \( B \) são dois conjuntos, vamos denotar o conjunto de funções de \(A\) para \( B \) por \( B^{A}\). Assim, \( B^{A} = \{ f: A \to B \, \mid \, f \text{ é uma função } \} \).
No Exemplo 2.6, \(\mathbb {K}^n\) pode ser identificado com o conjunto das funções de \(\{ 1,\ldots ,n\} \) em \(\mathbb {K}\): ao vetor coluna de entradas \(x_1,\ldots ,x_n\) associamos a função \(i\mapsto x_i\). Essa observação sugere a seguinte generalização.
vect]\(\mathbb {K}^S\), espaço de funções Sejam \( S \) um conjunto arbitrário e \( \mathbb {K}(S)= \mathbb {K}^S \) o conjunto de funções em \( S \) com valores no corpo \( \mathbb {K}\). Se \( f : S \to \mathbb {K}\) é uma função, então \( f (s) \) indica o valor de \(f\) no elemento \( s \in S. \)
A adição e multiplicação de funções por um escalar são definidas pontualmente:
\( (f+g) (s) \coloneqq f (s)+g (s) \) para todos os \( s \in S, \)
\( (af) (s) \coloneqq a f (s) \) para todos os \( a \in \mathbb {K}\) e \(s\in S\).
Como já observamos, se \(S=\{ 1,\ldots ,n\} \), então \(\mathbb {K}(S)\) pode ser identificado com \(\mathbb {K}^n\): a função \(f\) corresponde ao vetor coluna cujas entradas são \(f(1),\ldots ,f(n)\). As operações são compatíveis com essa identificação.
A todo elemento \( s \in S \) podemos associar uma função delta \( \delta _{s} \) centrada em \( \{ s \} \) definida como
Quando \(S=\{ 1,\ldots ,n\} \), usaremos também a notação do delta de Kronecker, \(\delta _i(k)=\delta _{ik}\).
Se o conjunto \( S \) for finito, uma função \( f \in \mathbb {K}(S) \) poderá ser representada unicamente por uma combinação linear de funções delta:
A igualdade pode ser verificada ponto a ponto. Reciprocamente, se \(f=\sum _{s\in S}a_s\delta _s\), avaliar ambos os lados em \(s\) fornece \(f(s)=a_s\).
Se \(S\) for infinito, essa representação vale apenas para as funções de suporte finito, pois combinações lineares contêm somente um número finito de parcelas. Algumas somas infinitas podem ser definidas quando o espaço possui uma topologia ou uma norma; voltaremos a esse tema na Seção 6.7.
Se \(A\) for finito, com \(n\) elementos, identificaremos \(V^A\) com \(V^n\) depois de escolher uma ordem em \(A\). Em particular, para \(V=\mathbb {K}\), recuperamos o espaço de coordenadas \(\mathbb {K}^n\) do Exemplo 2.6.
vect]\(\mathcal{M}_{m, n}(\mathbb {K})\), espaço das matrizes \( m \times n \) Denotaremos por \(\mathcal{M}_{m, n}(\mathbb {K})\) o conjunto das matrizes \(m\times n\) com entradas em \(\mathbb {K}\). A adição usual, \((a_{ij})+(b_{ij})=(a_{ij}+b_{ij})\), e a multiplicação por escalares, \(\lambda (a_{ij})=(\lambda a_{ij})\), fazem de \(\mathcal{M}_{m, n}(\mathbb {K})\) um espaço vetorial sobre \(\mathbb {K}\).
A análise fornece outros exemplos de espaços vetoriais.
vect]\(\operatorname {Seq}(\mathbb {K})\), sequências
Uma sequência com valores em \(\mathbb {K}\) é uma função \(a:\mathbb {N}\to \mathbb {K}\); escrevemos usualmente \(a_n\coloneqq a(n)\). O conjunto \(\operatorname {Seq}(\mathbb {K})\) de todas as sequências infinitas com valores num corpo \( \mathbb {K}\) é um espaço vetorial com as operações definidas termo a termo:
Também denotaremos o espaço \(\operatorname {Seq}(\mathbb {K})\) como \(\mathbb {K}^{\infty }\) e veremos uma sequência como uma lista ordenada. Assim, veremos \((a_n)\) como a lista ordenada \((a_1,a_2,\ldots )\) e escreveremos
com as operações definidas coordenada a coordenada.
vect]\( \mathcal{R}(B ) \), funções integráveis
Seja \(B=[a_1,b_1]\times \cdots \times [a_n,b_n]\subseteq \mathbb {R}^n\) um retângulo fechado. O conjunto \(\mathcal R(B)\) das funções reais Riemann-integráveis em \(B\) é um espaço vetorial sobre \(\mathbb {R}\), com as operações pontuais definidas como no Exemplo 2.13.
Apresentaremos a seguir dois exemplos nos quais uma notação diferente é preferível.
o vetor zero em \( L \) é o elemento \(1\), ou seja, \(\vec0=1\).
a identidade \( 1\bm {x}= \bm {x}\) adquire a forma \( x^{1} = x\)
a identidade \( a (b\bm {x}) = (ab) \bm {x}\) adquire a forma \( (x^{b})^{a} = x^{ba}\)
a identidade \( (a+b) \bm {x}= a\bm {x}+b\bm {x}\) torna-se \(x^{a+b}=x^ax^b\).
Seja \(V\) um espaço vetorial sobre um corpo \(\mathbb {K}\). Mostre que: O vetor nulo \(\vec0\) é único. O vetor oposto \(-\bm {v}\) a cada vetor \(\bm {v}\in V\) é único. Prove que \(-1\cdot \bm {v}=-\bm {v}\) e conclua que \(-(-\bm {v})=\bm {v}\) para todo \(\bm {v}\in V\). Prove que \(\alpha \bm {v}=\vec0\) se, e somente se, \(\alpha =0\) ou \(\bm {v}=\vec0\). Prove que \(\alpha \bm {v}=\bm {v}\) se, e somente se, \(\alpha =1\) ou \(\bm {v}=\vec0\). Mostre que se \(\bm {x}+\bm {y}= \bm {z}+\bm {y}\) então \(\bm {x}= \bm {z}\). Mostre que o axioma de comutatividade da soma pode ser deduzido dos demais axiomas da definição de espaço vetorial.
Determine se os seguintes conjuntos são espaços vetoriais sobre o corpo \(\mathbb {K}\) especificado em cada caso.
\(\mathbb {R}^{3}\) sobre \(\mathbb {K}=\mathbb {R}\) com as operações
\begin{align*} (x_{1},x_{2},x_{3})+(y_{1},y_{2},y_{3}) & =(x_{1}+y_{1},x_{2}+y_{2},x_{3}+y_{3})\\ \alpha \cdot (x_{1},x_{2},x_{3}) & =(\alpha \cdot x_{1},x_{2},x_{3}) \end{align*}O conjunto \(V=\{ (a,b)\in \mathbb {R}^{2}:a,b\gt 0\} \) sobre \(\mathbb {K}=\mathbb {R}\) com as operações
\begin{align*} (a,b)+(c,d) & =(ac,bd)\\ \alpha \cdot (a,b) & =(a^{\alpha },b^{\alpha }),\; \alpha \in \mathbb {R}\end{align*}O conjunto \( \mathbb {Q}(\sqrt{2})\) dos elementos \(a+b\sqrt{2}\) com \(a,b\in \mathbb {Q}\) sobre \(\mathbb {K}=\mathbb {Q}\) com as operações:
\begin{align*} (a+b\sqrt{2})+(c+d\sqrt{2}) & =(a+c)+(b+d)\sqrt{2}\\ \alpha \cdot (a+b\sqrt{2}) & =\alpha \cdot a+\alpha \cdot b\sqrt{2},\; \alpha \in \mathbb {Q}\end{align*}
Mostre que \(\mathbb {N}\) pode receber uma estrutura de espaço vetorial sobre \(\mathbb {Q}\). (Dica: transporte as operações de \(\mathbb {Q}\) por uma bijeção \(\mathbb {N}\to \mathbb {Q}\).)
Seja \(V\) um espaço vetorial. Use os axiomas de espaço vetorial para provar que se \(\bm {v}\in V\) e \(n \in \mathbb {N}\) então
Sejam \(\bm {u},\bm {v}\) vetores não nulos de \(V\). Prove que \(\bm {v}\) é múltiplo de \(\bm {u}\) se, e somente se, \(\bm {u}\) é múltiplo de \(\bm {v}\).
Prove detalhadamente que o conjunto de funções \(\mathbb {K}(S)=\mathbb {K}^S\) é um espaço vetorial quando a adição e a multiplicação por escalares são definidas pontualmente:
\( (f+g) (s) \coloneqq f (s)+g (s) \) para todos os \( s \in S, \)
\( (af) (s) \coloneqq a f (s) \) para todos os \(a\in \mathbb {K}\) e \(s\in S\).
Se \(S\) é um conjunto finito com \(n\) elementos, quantos elementos possui o espaço vetorial \(\mathbb {Z}_2^S\)?
Suponha que \(\operatorname {char}(\mathbb {K})\neq 2\). Defina a média de dois vetores por \(\bm {u}\star \bm {v}=\frac12\bm {u}+\frac12\bm {v}\). Prove que \((\bm {u}\star \bm {v})\star \bm {w}=\bm {u}\star (\bm {v}\star \bm {w})\) se, e somente se, \(\bm {u}=\bm {w}\).
Dados os espaços vetoriais \(V_1, V_2,\) considere o conjunto \(V=V_1 \times V_2\) (produto cartesiano de \(V_1\) por \(V_2\)), cujos elementos são os pares ordenados \(v=(v_1,v_2)\), com \(v_1 \in V_1\) e \(v_2 \in V_2\). Defina operações que tornem \(V\) um espaço vetorial. Verifique a validade de cada um dos axiomas.
Em \(\mathbb {R}^2\) mantenhamos a definição de produto \(\alpha v\) de um número por um vetor mas modifiquemos, de três maneiras diferentes, a definição de soma \(u+v\) de vetores \(u=(x,y)\) e \(v=(x^{\prime }, y^{\prime })\). Em cada tentativa, dizer quais axiomas de espaço vetorial continuam válidos e quais são violados:
\(u+v = (x+y^{\prime }, x^{\prime }+y)\),
\(u+v = (xx^{\prime }, yy^{\prime })\),
\(u+v = (3x+3x^{\prime }, 5x+5x^{\prime })\).
Seja \(\mathbb {K}\) um corpo finito com \(q\) elementos. Quantos elementos possui o espaço vetorial \(\mathbb {K}^n\)?
2.2 Subespaços
Em muitas estruturas algébricas podemos reconhecer subconjuntos que herdam as operações da estrutura original. Os espaços vetoriais não são exceção. Fixemos um espaço vetorial \(V\) sobre \(\mathbb {K}\).
A proposição seguinte fornece um critério para reconhecer subespaços.
Se \(W\) é um subespaço, o fechamento decorre dos axiomas de espaço vetorial. Reciprocamente, suponha que \(W\) seja não vazio e fechado por soma e multiplicação por escalares. Escolha \(\bm {w}\in W\). Como \(\vec0=0\bm {w}\in W\) e \(-\bm {w}=(-1)\bm {w}\in W\), o vetor nulo e os opostos pertencem a \(W\). Todos os demais axiomas são herdados de \(V\); portanto, \(W\) é um espaço vetorial com as operações de \(V\).
Vamos apresentar alguns exemplos de subespaços do espaço de sequências.
O conjunto \(c_0\) das sequências complexas que convergem para \(0\) é um espaço vetorial, assim como o conjunto \(\ell ^\infty \) das sequências complexas limitadas. Além disso, se \(p\geq 1\) é um número real, o conjunto \(\ell ^p\) das sequências complexas \((s_n)\) para as quais
é um espaço vetorial com operações definidas componente a componente. O fechamento em relação à adição decorre da desigualdade de Minkowski:
O conjunto
é um subespaço de \(\mathbb {K}^{\infty }\).
vect]solução de um sistema de equações lineares homogêneo Seja \(A\in \mathcal{M}_{m, n}(\mathbb {K})\). O conjunto das soluções \(X\in \mathbb {K}^n\) do sistema homogêneo \(AX=\vec0\) é um subespaço de \(\mathbb {K}^n\). De fato, se \(AX=AY=\vec0\) e \(\lambda \in \mathbb {K}\), então \(A(\lambda X+Y)=\lambda AX+AY=\vec0\).
Essa distributividade pode ser verificada diretamente nas entradas. Se \(B,C\in \mathcal{M}_{n, p}(\mathbb {K})\), então
para todo \(\lambda \in \mathbb {K}\); com efeito,
Considere o seguinte sistema de equações diferenciais lineares:
com \(x_1,\ldots ,x_n\in C^1(I)\), onde \(I\) é um intervalo aberto em \(\mathbb {R}\), \(x_i'\) denota a derivada de \(x_i\) e \(a_{ij}\in \mathbb {R}\). A matriz \(A=(a_{ij})\in \mathcal M_{n,n}(\mathbb {R})\) é a matriz do sistema. Defina \(\bm {x}=(x_1,\ldots ,x_n)^{\mathrm{t}}\). Com essa notação, o sistema assume a forma
O conjunto de soluções é \(V=\{ \bm {x}\in C^1(I)^n\, \mid \, \bm {x}'=A\bm {x}\} \). A linearidade da derivação e da multiplicação por \(A\) mostra que \(V\) é um subespaço de \(C^1(I)^n\).
Uma coleção \(\mathcal S=\{ W_i\, \mid \, i\in I\} \) de subespaços de \(V\) permite construir novos subespaços de duas maneiras naturais.
A interseção \(\bigcap _{i\in I}W_i\) é um subespaço de \(V\), pois todas as condições do teste de subespaço são preservadas por interseções.
Se, para cada \(i,j\in I\), existir \(k\in I\) tal que \(W_i\cup W_j\subseteq W_k\), então \(\bigcup _{i\in I}W_i\) também é um subespaço: dois de seus vetores pertencem simultaneamente a algum \(W_k\), onde sua soma e seus múltiplos escalares permanecem.
Em geral, porém, a união de dois subespaços não é um subespaço. De fato, \(W_1\cup W_2\) é um subespaço se, e somente se, \(W_1\subseteq W_2\) ou \(W_2\subseteq W_1\). A verificação é proposta como exercício.
Suponha, por contradição, que \(V=W_1\cup \cdots \cup W_n\), com todos os \(W_i\) próprios, e escolha tal cobertura com \(n\) mínimo. Ela é irredundante; em particular, existe
Como \(W_1\neq V\), escolha também \(\bm {y}\in V\setminus W_1\). A reta afim \(L=\{ \bm {x}+\lambda \bm {y}\, \mid \, \lambda \in \mathbb {K}\} \) é infinita: se duas de suas expressões fossem iguais, teríamos \((\lambda -\mu )\bm {y}=\vec0\) e, portanto, \(\lambda =\mu \).
Como \(L\) está coberta pelos \(n\) subespaços, algum \(L\cap W_j\) é infinito. Escolha dois de seus pontos distintos, \(\bm {x}+\lambda \bm {y}\) e \(\bm {x}+\mu \bm {y}\). A diferença mostra que \((\lambda -\mu )\bm {y}\in W_j\) e, como \(\lambda \neq \mu \), temos \(\bm {y}\in W_j\). Subtraindo \(\lambda \bm {y}\) do primeiro ponto, obtemos \(\bm {x}\in W_j\). Se \(j=1\), isso contradiz \(\bm {y}\notin W_1\); se \(j\neq 1\), contradiz a escolha de \(\bm {x}\). Logo tal cobertura não existe.
Denotaremos por \(\mathscr {P}(V)\) o conjunto dos subconjuntos de \(V\) e por \(\mathcal{S}\left(V\right)\) o conjunto de seus subespaços. A aplicação \(\langle \, \cdot \, \rangle :\mathscr {P}(V)\to \mathcal{S}\left(V\right)\) envia \(S\) em \(\langle S\rangle \). Ela é sobrejetiva, pois sua restrição a \(\mathcal{S}\left(V\right)\) é a identidade.
Se escolhermos todos \( c_{i} = 0 \), obteremos
Esta é a combinação linear trivial dos vetores em \( B \). Qualquer outra combinação linear é não trivial.
Se \(B=\emptyset \), a única combinação linear é a soma vazia, cujo valor é, por convenção, o vetor nulo de \(V\).
Para \( S \in \mathscr {P}(V), \langle S\rangle \) é o subespaço de \(V\) de todas as combinações lineares finitas de vetores de \(S\). Assim,
\[ \langle S\rangle = \left\{ \sum _{i = 1}^{n} x_{i} \bm {x}_{ i} \, \mid \, x_{i} \in \mathbb {K}, \bm {x}_{i} \in S, n \geq 0 \right\} \]Se \( S_{1} \subseteq S_{2} \), \( \langle S_{1}\rangle \subseteq \langle S_{2}\rangle \).
Se \( \bm {x}\in \langle S\rangle \), existe um subconjunto finito \( S '\subseteq S \) de modo que \( \bm {x}\in \langle S '\rangle \).
\( S \subseteq \langle S\rangle \) para todos os \( S \in \mathscr {P}(V) \).
Para cada \( S \in \mathscr {P}(V), \langle \langle S\rangle \rangle = \langle S\rangle \).
Se \( \bm {y}\in \langle S \cup \{ \bm {x}\} \rangle \) e \( \bm {y}\not\in \langle S\rangle \), então \( \bm {x}\in \langle S \cup \{ \bm {y}\} \rangle \). Aqui \( \bm {x}, \bm {y}\in V\) e \( S \in \mathscr {P}(V).\)
a Seja \(L\) o conjunto das combinações lineares finitas de vetores de \(S\). Como \(\langle S\rangle \) é um subespaço que contém \(S\), temos \(L\subseteq \langle S\rangle \). Por outro lado, \(L\) é um subespaço que contém \(S\); pela minimalidade de \(\langle S\rangle \), segue que \(\langle S\rangle \subseteq L\).
b Se \(S_1\subseteq S_2\), então \(\langle S_2\rangle \) é um subespaço que contém \(S_1\). Pela minimalidade de \(\langle S_1\rangle \), \(\langle S_1\rangle \subseteq \langle S_2\rangle \).
c Pelo item a, cada vetor de \(\langle S\rangle \) é uma combinação linear de um número finito de vetores de \(S\); basta reunir esses vetores em \(S'\).
d Cada \(\bm {x}\in S\) é a combinação linear \(1\bm {x}\), logo \(S\subseteq \langle S\rangle \).
e O conjunto \(\langle S\rangle \) já é subespaço; portanto, tomar seu gerado não o altera.
f Se \(\bm {y}\in \langle S\cup \{ \bm {x}\} \rangle \setminus \langle S\rangle \), podemos escrever
O coeficiente \(a\) não pode ser nulo, pois isso colocaria \(\bm {y}\) em \(\langle S\rangle \). Assim,
Seja \(W\) um subconjunto não vazio de \(V\). Prove que, se \(W\) for fechado em relação à adição e à multiplicação por escalares, então \(W\) é um subespaço de \(V\).
Para os conjuntos seguintes, determine se os conjuntos dados são espaços vetoriais reais, se a adição e a multiplicação forem as usuais. Para aqueles que não forem diga quais axiomas de espaços vetoriais não são satisfeitos.
O conjunto dos polinômios de grau menor ou igual a \(n\)
O conjunto de todas as funções reais tais que \(f(0)=f(1)\)
O conjunto das funções tais que \(f(0)=1+f(1)\)
O conjunto das funções reais crescentes.
O conjunto das funções reais pares.
O conjunto das funções reais ímpares.
O conjunto das funções contínuas em \([0,1]\) tais que \(\displaystyle \int _0^1f(x)dx=0\)
O conjunto das funções contínuas em \([0,1]\) tais que \(\displaystyle \int _0^1f(x)dx\geq 0\)
O conjunto dos vetores \((x,y,z)\) em \(\mathbb {R}^3\) tais que \(x=0\) ou \(y=0\)
O conjunto das matrizes \(2\times 2\) cujo traço é zero
O conjunto das matrizes \(2\times 2\) cujo determinante é zero
O conjunto das matrizes \(2\times 2\) simétricas, isto é, tais que \(A=A^{\mathrm{t}}\).
O conjunto dos vetores \((x,y,z)\) que satisfaz a equação linear \(a_1x+a_2y+a_3z=0\)
Considere o subconjunto \(S\) de \(C^n(\mathbb {R})\) formado pelas funções que são soluções da equação diferencial linear homogênea de ordem \(n\) com coeficientes constantes
onde \(a_{0},a_{1},\dots ,a_{n-1}\in \mathbb {R}\). Mostre que \(S\) é um subespaço vetorial de \(C^n(\mathbb {R})\).
Seja \(\mathcal{F}(X,\mathbb {K})\) o espaço das funções, onde \(\mathbb {K}\) é um corpo. No caso particular em que \(X=\mathbb {N}\) o espaço é denominado espaço de sequências e vamos denotá-lo por \(\mathbb {K}^{\mathbb {N}}\). Um elemento \(f\in \mathbb {K}^{\mathbb {N}}\) é uma função \(f:\mathbb {N}\to \mathbb {K}\) dada por \(n\mapsto x_{n}\in \mathbb {K}\) e será denotado por \(f=(x_{n})_{n\in \mathbb {N}}.\) Quais dos seguintes conjuntos são subespaços de \(\mathbb {K}^{\mathbb {N}}\) ?
O conjunto das sequências com apenas um número finito de coordenadas diferentes de zero.
Nenhuma coordenada igual a \(1\).
Nos próximos itens \(\mathbb {K}=\mathbb {R}\)
O conjunto das sequências de Cauchy, isto é, das sequências tais que, dado \(\epsilon \gt 0\) existe \(N\gt 0\) tal que \(|x_{n}-x_{m}|\lt \epsilon \) para \(n,m\gt N\).
As sequências tais que \(\sum _{n=1}^{\infty }|x_{n}|\lt \infty \).
As sequências limitadas, isto é, as sequências \((x_n)_{n\in \mathbb {N}}\) para as quais existe \(M\gt 0\) tal que \(\left|x_{n}\right|\leq M\) para todo \(n\in \mathbb {N}\).
Seja \(S\) um subespaço de \(V\) e seja \(v\in V\). O conjunto \(v+S=\{ v+s\, \mid \, s\in S\} \) é um subespaço afim de \(V\).
Quando um subespaço afim de \(V\) é subespaço de \(V\)?
Mostre que dois subespaços afins \(x+S\) e \(y+S\) ou são iguais ou são disjuntos.
Prove que
Se \( S_{1} \subseteq S_{2} \), \( \langle S_{1}\rangle \subseteq \langle S_{2}\rangle \).
Se \( \bm {x}\in \langle S\rangle \), existe um subconjunto finito \( S '\subseteq S \) de modo que \( \bm {x}\in \langle S '\rangle \).
\( S \subseteq \langle S\rangle \) para todos os \( S \in \mathscr {P}(V) \).
Para cada \( S \in \mathscr {P}(V), \langle \langle S\rangle \rangle = \langle S\rangle \).
Seja \(X\subseteq V\) um subconjunto de um espaço vetorial sobre \(\mathbb {K}\) \(V\). Mostre que \(\left\langle X\right\rangle =\{ \sum _{v\in F}\alpha _{v}\cdot v:F\subseteq X\text{ é um subconjunto finito e }\alpha _{v}\in \mathbb {K},\, \forall v\in F\} \).
Dê um contraexemplo que mostre que a união de subespaços não é necessariamente um subespaço.
Mostre que, se \(W_1\) e \(W_2\) são subespaços de \(V\), então \(W_1\cup W_2\) é um subespaço se, e somente se, \(W_1\subseteq W_2\) ou \(W_2\subseteq W_1\).
2.3 Bases e Dimensão
\(S\) é dito linearmente dependente sobre \(\mathbb {K}\) se existirem vetores distintos \(\bm {x}_1,\ldots ,\bm {x}_n\in S\) e escalares \(a_1,\ldots ,a_n\in \mathbb {K}\), não todos nulos, tais que \(a_1\bm {x}_1+\cdots +a_n\bm {x}_n=\vec0\).
\(S\) é dito linearmente independente (sobre \(\mathbb {K}\)) se \( S \) não for linearmente dependente.
Portanto, se \(S\) for linearmente independente, toda relação \(\sum _{i=1}^n a_i\bm {x}_i=\vec0\), com \(\bm {x}_1,\ldots ,\bm {x}_n\) distintos em \(S\), terá todos os coeficientes nulos.
Pela definição, o conjunto vazio é linearmente independente por vacuidade. Omitiremos a expressão “sobre \(\mathbb {K}\)” quando o corpo estiver claro no contexto. Se houver mais de um corpo envolvido, porém, a dependência pode mudar, como mostra o exemplo seguinte.
Se \(S\) é uma base de \(V\), todo vetor não nulo \(\bm {x}\in V\) possui uma expressão única \(\bm {x}=x_1\bm {x}_1+\cdots +x_n\bm {x}_n\), na qual \(\bm {x}_1,\ldots ,\bm {x}_n\) são elementos distintos de \(S\) e os coeficientes \(x_1,\ldots ,x_n\) são não nulos.
Vejamos alguns exemplos de bases.
Seja \(V=(\mathbb {K}^\infty )_0\). Para cada \(i\in \mathbb {N}\), denote por \(\bm {e}_i\) a sequência cuja \(i\)-ésima entrada é \(1\) e cujas demais entradas são nulas. Todo \(\bm {x}\in (\mathbb {K}^\infty )_0\) tem a forma
para algum \(n\). Logo \(\underline{\textsc{B}}=\{ \bm {e}_1,\bm {e}_2,\ldots \} \) é a base canônica de \((\mathbb {K}^\infty )_0\).
O conjunto dos números reais é um espaço vetorial sobre o corpo dos números racionais.
Como seria uma base desse espaço? Não há uma descrição elementar. Como \(\mathbb {Q}\) é enumerável, o subespaço de \(\mathbb {R}\) gerado por qualquer subconjunto enumerável também é enumerável. Como \(\mathbb {R}\) não é enumerável, nenhuma base de \(\mathbb {R}\) sobre \(\mathbb {Q}\) pode ser enumerável. O teorema seguinte garante a existência de tal base, mas não a constrói explicitamente.
Leitura opcional: bases em dimensão infinita.
Os resultados a seguir usam o Lema de Zorn e aritmética de cardinais. Em uma primeira leitura voltada a espaços de dimensão finita, esta passagem pode ser omitida.
Todo espaço vetorial possui uma base, como afirma o teorema seguinte:
De fato, temos um resultado ligeiramente mais forte: qualquer subconjunto linearmente independente \( S \) de \(V\) pode ser expandido para uma base. É esse fato que provaremos.
Denotaremos por \(\mathcal{I}\) o conjunto de todos os subconjuntos linearmente independentes de \(V\) que contêm \(S\):
Como \(S\in \mathcal I\), temos \(\mathcal I\neq \emptyset \). Ordenamos \(\mathcal I\) por inclusão. Assim, para \(A_1,A_2\in \mathcal I\),
Dessa forma \( (\mathcal{I}, \ \subseteq ) \) é um conjunto parcialmente ordenado.
Seja \(\mathcal T=\{ A_i\, \mid \, i\in I\} \) uma cadeia em \(\mathcal I\) e defina \(A=\bigcup _{i\in I}A_i\). Temos \(S\subseteq A\) e \(A_i\subseteq A\) para todo \(i\). Se \(A\) fosse linearmente dependente, uma relação não trivial envolveria apenas um subconjunto finito de \(A\). Como \(\mathcal T\) é totalmente ordenada, esse subconjunto finito estaria contido em algum \(A_{i_0}\), contradizendo a independência linear de \(A_{i_0}\). Portanto, \(A\in \mathcal I\) e \(A\) é um limitante superior de \(\mathcal T\).
O Lema de Zorn fornece um elemento maximal \(\underline{\textsc{B}}\in \mathcal I\). Esse conjunto é linearmente independente e contém \(S\). Se \(\langle \underline{\textsc{B}}\rangle \neq V\), existiria \(\bm {x}\in V\setminus \langle \underline{\textsc{B}}\rangle \); então \(\underline{\textsc{B}}\cup \{ \bm {x}\} \) ainda seria linearmente independente, contrariando a maximalidade de \(\underline{\textsc{B}}\). Logo \(\langle \underline{\textsc{B}}\rangle =V\), e \(\underline{\textsc{B}}\) é a base desejada.
Se \(V=\{ \vec0\} \), então \(\emptyset \) é uma base de \(V\). Suponha agora \(V\neq \{ \vec0\} \) e escolha \(\bm {v}\neq \vec0\). O conjunto \(\{ \bm {v}\} \) é linearmente independente e, pelo Teorema 2.43, pode ser completado a uma base de \(V\).
A demonstração tem uma limitação importante: o Lema de Zorn garante a existência de uma base, mas em geral não fornece um procedimento para construí-la. Em muitos espaços de dimensão infinita, essa base de Hamel não admite uma descrição explícita simples.
O Teorema 2.43 afirma que qualquer subconjunto linearmente independente de \(V\) pode ser estendido a uma base. O resultado complementar diz que todo conjunto gerador contém uma base.
Se \( S = \emptyset \) ou \( \{ \vec0\} \), então \(V = (0)\). Nesse caso, \( \emptyset \) é uma base de \(V\) contida em \(S\). Portanto, podemos supor que \( S \) contém um vetor diferente de zero \( \bm {x}\).
Seja \( \mathcal{I} = \{ A \subseteq S \, \mid \, A \) linearmente independente sobre \( \mathbb {K}\} \). Claramente, \( \{ \bm {x}\} \in \mathcal{I} \). Ordenaremos parcialmente \( \mathcal{I} \) por inclusão.
Se \( \mathcal{T}= \{ A_{i} \, \mid \, i \in I \} \) é um subconjunto totalmente ordenado de \( \mathcal{I}, \) então \( \displaystyle \bigcup _{i \in I} A_{i} \) é um limite superior para \(\mathcal{T}\) em \( \mathcal{I}\).
Portanto, \( (\mathcal{I}, \subseteq ) \) é indutivo. Aplicando o Lema de Zorn temos que \( \mathcal{I} \) possui um elemento maximal \(\underline{\textsc{B}}\).
Afirmamos que \(\underline{\textsc{B}}\) é uma base de \(V\). Já sabemos que \(\underline{\textsc{B}}\subseteq S\) e que \(\underline{\textsc{B}}\) é linearmente independente. Se \(\langle \underline{\textsc{B}}\rangle \neq V=\langle S\rangle \), então \(S\not\subseteq \langle \underline{\textsc{B}}\rangle \); logo existe \(\bm {y}\in S\setminus \langle \underline{\textsc{B}}\rangle \). Nesse caso, \(\underline{\textsc{B}}\cup \{ \bm {y}\} \in \mathcal I\) seria estritamente maior que \(\underline{\textsc{B}}\), em contradição com sua maximalidade. Portanto, \(\langle \underline{\textsc{B}}\rangle =V\).
Um espaço vetorial costuma possuir muitas bases. Por exemplo, se \(\lambda \in \mathbb {K}\) e \(\lambda \neq -1\), então
é uma base de \(\mathbb {K}^n\). O que todas as bases de um mesmo espaço têm em comum é sua cardinalidade, como mostraremos a seguir.
Desejamos mostrar que \(m \le n\) e que, após rearranjar os \(\bm {w}_j\) se necessário, o conjunto \(\{ \bm {v}_1, \dotsc , \bm {v}_m, \bm {w}_{m+1}, \dotsc , \bm {w}_n\} \) gera \(V\). Vamos proceder por indução em \(m\).
Para o caso base, suponha que \(m\) seja zero. Nesse caso, a afirmação é verdadeira porque não há vetores \(\bm {v}_i\), e o conjunto \(\{ \bm {w}_1, \dotsc , \bm {w}_n\} \) gera \(V\) por hipótese.
Para o passo indutivo, assuma que a proposição é verdadeira para \(m-1\). Pela hipótese de indução, podemos reorganizar os \(\bm {w}_i\) de modo que \(\{ \bm {v}_1,\ldots , \bm {v}_{m-1},\bm {w}_{m},\ldots ,\bm {w}_n\} \) gere \(V\). Como \(\bm {v}_{m}\in V\), existem coeficientes \(a_1,\ldots ,a_n\) tais que
Pelo menos um dos \(a_{m},\ldots ,a_n\) deve ser diferente de zero, pois, caso contrário, essa igualdade contradiria a independência linear de \(\{ \bm {v}_1,\ldots ,\bm {v}_{m}\} \); portanto, \(m \le n\). Reordenando os vetores \(\bm {w}_m,\ldots ,\bm {w}_n\) se necessário, podemos assumir que \(a_{m}\) é não nulo. Portanto,
Em outras palavras, \(\bm {w}_{m}\) está no espaço gerado por \(\{ \bm {v}_1,\ldots , \bm {v}_{m},\bm {w}_{m+1},\ldots ,\bm {w}_n\} \). Como esse espaço contém o conjunto que, pela hipótese de indução, gera \(V\), ele coincide com \(V\).
O lema contém duas informações. Primeiro, um conjunto finito linearmente independente não pode ter mais elementos que um conjunto gerador finito. Segundo, parte do conjunto gerador pode substituir, uma a uma, as direções introduzidas pelo conjunto independente, sem perder a propriedade de gerar \(V\).
O resultado seguinte justifica a definição da dimensão de um espaço vetorial.
Dividimos essa prova em dois casos.
Caso 1: suponha que \(V\) tenha uma base \( \underline{\textsc{B}}_{1} \) finita.
Suponha que \(\underline{\textsc{B}}_1=\{ \bm {x}_1,\ldots ,\bm {x}_n\} \). Se \(\underline{\textsc{B}}_2\) for finita, o Lema de Steinitz, aplicado nos dois sentidos, fornece \(\left\lvert \underline{\textsc{B}}_1\right\rvert =\left\lvert \underline{\textsc{B}}_2\right\rvert \). Se \(\underline{\textsc{B}}_2\) fosse infinita, conteria um subconjunto linearmente independente com \(n+1\) elementos, o que também contradiria o Lema de Steinitz, pois \(\underline{\textsc{B}}_1\) gera \(V\).
Caso 2: suponha que nenhuma base de \(V\) seja finita.
Nesse caso, \(\underline{\textsc{B}}_1\) e \(\underline{\textsc{B}}_2\) são conjuntos infinitos. Para cada \(\bm {y}\in \underline{\textsc{B}}_2\), seja \(I_{\bm {y}}\subseteq \underline{\textsc{B}}_1\) o suporte finito da expressão de \(\bm {y}\) na base \(\underline{\textsc{B}}_1\). Como \(\underline{\textsc{B}}_2\) gera \(V\), a união desses suportes gera \(V\); sendo um subconjunto de \(\underline{\textsc{B}}_1\), ela deve ser igual a \(\underline{\textsc{B}}_1\). Portanto,
Invertendo os papéis de \(\underline{\textsc{B}}_1\) e \(\underline{\textsc{B}}_2\), obtemos a desigualdade contrária. Pelo teorema de Cantor–Schröder–Bernstein, \(\left\lvert \underline{\textsc{B}}_1\right\rvert =\left\lvert \underline{\textsc{B}}_2\right\rvert \).
Retomemos alguns exemplos. No Exemplo 2.33, \(\dim _{\mathbb {R}}\mathbb {R}=1\) e \(\dim _{\mathbb {Q}}\mathbb {R}=\left\lvert \mathbb {R}\right\rvert \). No Exemplo 2.36, \(\dim _{\mathbb {K}}\{ \vec0\} =0\). Pelos Exemplos 2.37, 2.39 e 2.40, temos, respectivamente, \(\dim \mathbb {K}^n=n\), \(\dim \mathcal{M}_{m, n}(\mathbb {K})=mn\) e \(\dim \mathbb {K}[x]=\left\lvert \mathbb {N}\right\rvert \).
Se a dimensão de um espaço vetorial \(V\) for infinita, como nos Exemplos 2.33 e 2.40, em geral não faremos nenhuma tentativa de distinguir qual a cardinalidade de \( \dim V.\) Em vez disso, escreveremos simplesmente \( \dim V = \infty \). Se \(V\) tiver uma base finita \( \{ \bm {x}_{1}, \ldots , \bm {x}_{n} \} , \) diremos que \(V\) é um espaço vetorial de dimensão finita e escreveremos \( \dim V \lt \infty \), ou, mais precisamente, \( \dim V = n \lt \infty \). Por exemplo, \( \dim _{\mathbb {R}} C^{k} (I) = \infty \), enquanto \( \dim _{\mathbb {R}} \mathbb {R}^{n} = n \lt \infty \). Quando dimensões infinitas participarem de identidades de cardinalidade, porém, \(\dim V\) voltará a denotar o cardinal definido acima; a escrita \(\infty \) será apenas uma abreviação qualitativa para dimensão infinita.
Se \( W \) for um subespaço de \(V\), então \( \dim W \leq \dim V.\)
Se \(V\) for de dimensão finita e \( W \) é um subespaço de \(V\) tal que \( \dim W = \dim V\), \( W = V.\)
Se \(\underline{\textsc{B}}_W\) é uma base de \(W\), o Teorema 2.43 permite estendê-la a uma base \(\underline{\textsc{B}}_V\) de \(V\). Logo \(\dim W=\left\lvert \underline{\textsc{B}}_W\right\rvert \leq \left\lvert \underline{\textsc{B}}_V\right\rvert =\dim V\), provando a. Se \(V\) tem dimensão finita e essas dimensões são iguais, a extensão não pode acrescentar vetores; portanto, \(\underline{\textsc{B}}_W=\underline{\textsc{B}}_V\) e \(W=V\), o que prova b.
Se \(V\) não é de dimensão finita, então b é falso em geral. Um exemplo simples ilustra esse ponto.
Suponha que \(S\) seja finito. Exiba uma base para o espaço de funções \(\mathbb {K}(S)=\mathbb {K}^S\).
Dado um subespaço \(L\subseteq V\), prove que, se \(\dim L=\dim V\lt \infty \), então \(L=V\).
Prove que os únicos subespaços de \(\mathbb {R}\) são o próprio \(\mathbb {R}\) e o subespaço nulo.
Prove que todos os subespaços de \(\mathbb {R}^2\) são o próprio \(\mathbb {R}^2\), o subespaço nulo ou o subespaço constituído pelos múltiplos de um vetor não nulo fixo de \(\mathbb {R}^2\).
Quais são todos os subespaços de \(\mathbb {R}^3\)?
Seja \(L\) um espaço \(n\)-dimensional sobre um corpo finito com \(q\) elementos.
Calcule o número de subespaços \(k\)-dimensionais de \(L\), para \(1\leq k\leq n\).
Calcule o número de pares de subespaços \(L_1\) e \(L_2\) com \(\dim L_1\), \(\dim L_2\) e \(\dim (L_1\cap L_2)\) fixos. Verifique que, quando \(q\to \infty \), a razão entre o número de pares em posição geral e o número total de pares com \(\dim L_1\) e \(\dim L_2\) fixadas tende a \(1\).
Seja \(X\) um subconjunto de um espaço vetorial \(V\) sobre \(\mathbb {K}\). Mostre que
Seja \(\underline{\textsc{B}}\) um subconjunto de um espaço vetorial \(V\). Mostre que \(\underline{\textsc{B}}\) é linearmente dependente se, e somente se, existir \(v\in \underline{\textsc{B}}\) que pode ser escrito como combinação linear dos elementos de \(\underline{\textsc{B}}\setminus \{ v\} \).
Se \(\underline{\textsc{e}}=\{ \bm {e}_i\} _{i\in I}\) é uma base de \(V\) e \(\underline{\textsc{f}}=\{ \vec{f}_j\} _{j\in J}\) é uma base de \(W\), mostre que \(\{ (\bm {e}_i,0)\} _{i\in I}\cup \{ (0,\vec{f}_j)\} _{j\in J}\) é uma base de \(V\boxplus W\).
Seja \(V\) um espaço vetorial sobre \(\mathbb {K}\) de dimensão não necessariamente finita e seja \(\underline{\textsc{B}}\) um conjunto linearmente independente em \(V\). Mostre que se existir um elemento \(v\in V\) que não seja combinação linear de elementos de \(\underline{\textsc{B}}\), então o conjunto \(\underline{\textsc{B}}\cup \{ v\} \) é linearmente independente.
Seja \(V\) um espaço vetorial sobre \(\mathbb {K}\). Mostre que:
Dados vetores não nulos \(v_1,v_2\), prove que eles são linearmente independentes se, e somente se, \(\langle v_1\rangle \cap \langle v_2\rangle =\{ 0\} \).
Dados vetores \(v_{1},v_{2}, v_3\) não nulos. Prove que \(\left\langle v_{1}\right\rangle \cap \left\langle v_{2}\right\rangle \cap \left\langle v_{3}\right\rangle =\{ 0\} \) não implica que os vetores \(v_{1},v_{2},v_{3}\) sejam linearmente independentes.
Dado \(S=\left\{ s_{1},\ldots ,s_{n}\right\} \subset V\). Prove que \(S\) é linearmente independente se, e somente se, \(\langle S\setminus \{ s_i\} \rangle \neq \langle S\rangle \) para todo \(s_{i}\in S\).
Prove que, se \(A,B\subseteq V\), então \(\langle A\rangle +\langle B\rangle =\langle A\cup B\rangle \).
Mostre que se os coeficientes \(a_1 , \ldots , a_n \) não são todos iguais a zero, o hiperplano
é um subespaço vetorial de dimensão \(n-1\) em \(\mathbb {R}^n\).
Prove que em qualquer conjunto de vetores \(S\) existe um subconjunto \(S'\) linearmente independente tal que \(\left\langle S\right\rangle =\left\langle S'\right\rangle \).
Se \(\mathbb {K}=\mathbb {Z}_{2}\), o subconjunto \(\{ (\overline{1},\overline{1},\overline{0}),(\overline{1},\overline{0},\overline{1}),(\overline{0},\overline{1},\overline{1})\} \) de \(\mathbb {K}^{3}\) é linearmente dependente? E se \(\mathbb {K}=\mathbb {Z}_{13}\)?
Seja \(V=\mathcal{F}(\mathbb {R},\mathbb {C})\) o \(\mathbb {C}\)-espaço vetorial de todas as funções de \(\mathbb {R}\) em \(\mathbb {C}\). Prove que \(\{ f_{1},f_{2},f_{3}\} \) é linearmente independente, onde \(f_{1}(x)=1\), \(f_{2}(x)=e^{ix}=\cos (x)+i\sin (x)\) e \(f_{3}(x)=e^{-ix}\) para todo \(x\in \mathbb {R}\).
Considere o espaço das funções \(\mathcal{F}(\mathbb {R},\mathbb {R})\). Mostre que os seguintes subconjuntos são linearmente independentes:
\((f_{n})_{n\in \mathbb {N}}\) onde \(f_{n}:x\mapsto e^{nx}\)
\((f_{a})_{a\in \mathbb {R}}\) onde \(f_{a}:x\mapsto \left|x-a\right|\)
Seja \(V\) um espaço vetorial sobre \(\mathbb {R}\) e considere no conjunto \(V_{\mathbb {C}}=\{ (u,v):u,v\in V\} \) as seguintes operações de adição e multiplicação por um número complexo:
Mostre que \(V_{\mathbb {C}}\) é um espaço vetorial sobre \(\mathbb {C}\).
Seja \(\{ v_{1},v_{2},\dots ,v_{n}\} \subseteq V\) um subconjunto linearmente independente. Mostre que \(\{ (v_{1},0),(v_{2},0),\dots ,(v_{n},0)\} \) e \(\{ (0,v_{1}),(0,v_{2}),\dots ,(0,v_{n})\} \) são subconjuntos linearmente independentes de \(V_{\mathbb {C}}\).
Para um \(\mathbb {C}\)-espaço vetorial \(V\), denotaremos por \(V_{\mathbb {R}}\) o conjunto \(V\) visto como \(\mathbb {R}\)-espaço vetorial. Mostre que se \(\{ v_{1},v_{2},\dots ,v_{n}\} \) for um subconjunto linearmente independente de \(V\), então \(\{ v_{1},v_{2},\dots ,v_{n}\} \) e \(\{ v_{1},v_{2},\dots ,v_{n}\} \cup \{ iv_{1},iv_{2},\dots ,iv_{n}\} \) são subconjuntos linearmente independentes de \(V_{\mathbb {R}}\).
Seja \(V\) um espaço vetorial e seja \(\underline{\textsc{B}}\subseteq V\). Mostre que são equivalentes:
\(\underline{\textsc{B}}\) é uma base de \(V\);
\(\underline{\textsc{B}}\) é um conjunto linearmente independente maximal, isto é, a adição de qualquer vetor de \(V\setminus \underline{\textsc{B}}\) produz um conjunto linearmente dependente;
\(\underline{\textsc{B}}\) é um conjunto gerador minimal, isto é, a remoção de qualquer vetor de \(\underline{\textsc{B}}\) produz um conjunto que não gera \(V\).
Seja \(V=\langle X\rangle \). Mostre que existe uma base \(\underline{\textsc{B}}\) de \(V\) tal que \(\underline{\textsc{B}}\subseteq X\). Dica: Defina um conjunto parcialmente ordenado e use o lema de Zorn.
Ache uma base de \(\mathcal{M}_{n, n}(\mathbb {C})\) como espaço vetorial sobre \(\mathbb {R}\). Qual é a \(\dim _{\mathbb {R}}(\mathcal{M}_{n, n}(\mathbb {C}))\)?
Seja \(S\) o \(\mathbb {R}\)-espaço vetorial do Exercício 2.14. Mostre que \(\dim _{\mathbb {R}}S=n\).
Dica. Use o Teorema de Existência e Unicidade de soluções. Considere a equação
onde \(a_{0},a_{1},\dots ,a_{n-1}\in \mathbb {R}\). Dados \(A_{0},A_{1},\dots ,A_{n-1}\in \mathbb {R}\), existe uma única solução \(y:\mathbb {R}\to \mathbb {R}\) da equação (2.6) verificando \(y(0)=A_{0}\), \(y'(0)=A_{1},\dots ,y^{(n-1)}(0)=A_{n-1}\) (condições iniciais da equação (2.6)).
Construa \(n\) soluções que formarão uma base do espaço das soluções de (2.6), da seguinte forma: considerando as condições iniciais \(A_{0}=1\) e \(A_{1}=\cdots =A_{n-1}=0\) o Teorema de Existência e Unicidade garante que existe uma única solução \(y_{1}:\mathbb {R}\to \mathbb {R}\) de (2.6) que verifica as condições \(y_{1}(0)=1\) e \(y'_{1}(0)=\cdots =y_{1}^{(n-1)}(0)=0\). Repita o procedimento considerando as condições iniciais \(A_{i}=1\) e \(A_{j}=0\) para todo \(j\neq i\) com \(i\) variando de \(1\) a \(n-1\).
Determine se os espaços abaixo têm dimensão finita. Em caso afirmativo, determine a dimensão e uma base para o espaço:
O conjunto de todas as sequências reais.
O conjunto das sequências reais que satisfazem \(a_{k}=a_{k-1}+a_{k-2}\) para \(k\geqslant 3\).
\(\mathbb {C}^{n}\) visto como um espaço vetorial sobre \(\mathbb {C}\) e visto como um espaço vetorial sobre \(\mathbb {R}\).
O conjunto das sequências com apenas um número finito de termos não nulos.
O espaço das funções em \(\mathcal{F}(X,\mathbb {R})\), \(|X|\lt \infty \) que se anulam em todos os pontos de um subconjunto \(X_{0}\subset X\).
O espaço das funções \(C([0,1],\mathbb {R})\).
Seja \(\mathbb {F}\) um corpo. Um subcorpo \(\mathbb {K}\) é um subconjunto de \(\mathbb {F}\) que é corpo quando restringimos as operações de \(\mathbb {F}\) a \(\mathbb {K}\).
Mostre que \(\mathbb {F}\) é espaço vetorial sobre \(\mathbb {K}\).
Suponha que \(V\) seja um espaço vetorial \(m\)-dimensional sobre \(\mathbb {F}\) e que \(\mathbb {F}\) seja um espaço vetorial \(n\)-dimensional sobre \(\mathbb {K}\). Qual a dimensão de \(V\) sobre \(\mathbb {K}\)?
Seja \(W\) um subespaço de \(V\) com \(\dim (V)\lt \infty \). Prove que:
\(\dim (W)\leq \dim (V)\)
\(\dim (W)=\dim (V)\) se, e somente se, \(W=V\).
Mostre que \(\mathbb {R}\) é um espaço vetorial de dimensão infinita sobre \( \mathbb {Q}\).
2.4 Soma de Subespaços
O conjunto \(\mathcal{S}\left(V\right)\) de todos os subespaços de \(V\) é parcialmente ordenado pela inclusão. Nessa ordem, \(\{ \vec0\} \) é o menor elemento e \(V\) é o maior. Essa estrutura de ordem motiva as construções seguintes.
Se \(S,T\in \mathcal{S}\left(V\right)\), então \(S\cap T\) é o maior subespaço contido simultaneamente em \(S\) e \(T\). Mais geralmente, a interseção de uma família \(\{ S_i\, \mid \, i\in I\} \) é seu maior limite inferior:
Para determinar o menor subespaço de \( V \) contendo os subespaços \( S \) e \( T \), fazemos a seguinte definição.
\(W\) é o menor subespaço que contém \(S_i\) para todo \(i\in I\);
\(W=\langle \bigcup \{ S_{i} \, \mid \, i \in I \} \rangle \)
\(W=\sum _{i \in I} S_{i} \)
A equivalência decorre diretamente da caracterização de \(\langle S\rangle \) como o conjunto das combinações lineares finitas de elementos de \(S\).
2.4.1 Soma Direta
Uma soma direta descreve um espaço por componentes independentes: cada vetor se decompõe de maneira única em parcelas pertencentes aos subespaços dados.
Somas Diretas Internas
Seja \(V\) um espaço vetorial e seja \(\mathcal S=\{ S_i\, \mid \, i\in I\} \) uma família de subespaços. Dizemos que \(V\) é a soma direta interna dessa família se todo vetor \(\bm {v}\in V\) possui uma única representação como soma finita
depois de desconsiderar parcelas nulas e a ordem das parcelas.
Se \( V \) é a soma direta de \( \mathcal{S} \), escrevemos
Se \( \mathcal{S} = \{ S_{1}, \ \ldots , \ S_{n} \} \) é uma família finita, podemos denotar a soma direta como
Uma soma é direta se, e somente se, toda igualdade \(\bm {u}_{i_1}+\cdots +\bm {u}_{i_r}=\vec0\), com índices distintos e \(\bm {u}_{i_j}\in S_{i_j}\), implica \(\bm {u}_{i_j}=\vec0\) para todo \(j\). Em outras palavras, basta verificar a unicidade da representação do vetor nulo. Essa afirmação motiva a seguinte definição e a próxima proposição.
Assim, para subespaços \(S_1,\ldots ,S_k\) de \(V\), a igualdade \(V=S_1\oplus \cdots \oplus S_k\) vale se, e somente se,
\( V = S_{1}+\cdots +S_{k} \) e
a família \(\{ S_1,\ldots ,S_k\} \) é independente.
A seguinte caracterização de somas diretas é bastante útil.
\( V \) é a soma dos \( S_{i} \), \( V = \sum _{i \in I} S_{i} \)
Para cada \( i \in I, \) \( S_{i} \cap (\sum _{j \neq i} S_{j}) = \{ \vec0 \} \)
Suponha primeiro que \( V \) seja a soma direta de \( \mathcal{S} \). Então a é verdadeiro e se
então \( \bm {v}= \bm {s}_{i} \) para algum \( \bm {s}_{i} \in S_{i} \) e
onde \( \bm {s}_{j_{k}} \in S_{j_{k}} \) e \( j_{k} \neq i \) para todos os \( k = 1, \ldots , n \). Portanto, pela unicidade das representações de soma direta, \( \bm {s}_{i} = 0 \) e, portanto, \( \bm {v}= 0 \). Logo demonstramos b.
Para a recíproca, suponha que a e b sejam válidos. Precisamos apenas verificar a condição de unicidade
onde \(\bm {s}_{j_i}\in S_{j_i}\) e \(\bm {t}_{k_i}\in S_{k_i}\). Acrescentando parcelas nulas, podemos supor que os conjuntos de índices das duas representações coincidem, digamos, com \(\{ i_1,\ldots ,i_p\} \); assim,
A diferença das duas igualdades fornece \((\bm {s}_{i_1}-\bm {t}_{i_1})+\cdots +(\bm {s}_{i_p}-\bm {t}_{i_p})=\vec0\). Para cada \(u\), temos
Logo \(\bm {s}_{i_u}=\bm {t}_{i_u}\) para todo \(u\), o que prova a unicidade.
Se tivermos apenas dois subespaços \( \{ W_{1}, \ W_{2} \} \), essa condição simplesmente indicará \( W_{1} \cap W_{2} = \{ \vec0\} \). Se tivermos mais de dois subespaços, essa condição é mais forte que a condição \( W_{i} \cap W_{j} = \{ \vec0\} \) para \( i \neq j \).
Suponha que \(\operatorname {char}(\mathbb {K})\) não divida \(n\). Seja \(\mathcal{M}_{n, n}(\mathbb {K})\) o espaço vetorial das matrizes \(n\times n\) com entradas em \(\mathbb {K}\), seja \(\mathfrak {sl}_n(\mathbb {K})\) o subespaço das matrizes de traço zero e seja \(D=\langle \operatorname {I}_n\rangle \).
Como \(\operatorname {tr}(\lambda \operatorname {I}_n)=n\lambda \), temos \(\mathfrak {sl}_n(\mathbb {K})\cap D=\{ \vec0\} \). Para qualquer \(A\in \mathcal{M}_{n, n}(\mathbb {K})\), defina \(\alpha =\operatorname {tr}(A)/n\) e \(B=A-\alpha \operatorname {I}_n\). Então \(\operatorname {tr}(B)=0\) e \(A=B+\alpha \operatorname {I}_n\). Portanto, \(\mathcal{M}_{n, n}(\mathbb {K})=\mathfrak {sl}_n(\mathbb {K})\oplus D\).
Suponha que \(\operatorname {char}(\mathbb {K})\ne 2\). Toda matriz \( A \in \mathcal{M}_{n, n}(\mathbb {K})\) pode ser decomposta como
onde \(A^{\mathrm{t}}\) é a transposta de \(A\). A matriz \(B\) é simétrica e \(C\) é antissimétrica; assim, \(A\) é a soma de uma matriz simétrica e uma matriz antissimétrica.
Como os conjuntos \(\operatorname {Sim}_{n,n}\) e \(\operatorname {ASim}_{n,n}\) de todas as matrizes simétricas e assimétricas em \(\mathcal{M}_{n, n}(\mathbb {K})\) são subespaços de \(\mathcal{M}_{n, n}(\mathbb {K})\), temos que
Além disso, se \( S+T = S '+ T' \), onde \( S \) e \( S '\) são simétricas e \( T \) e \( T' \) são antissimétricas, então a matriz
é simétrica e antissimétrica. Como \(\operatorname {char}(\mathbb {K})\ne 2\), devemos ter \(U=0\) e, portanto, \(S=S'\) e \(T=T'\). Assim, a soma é direta:
2.4.2 Decomposição em Somas Diretas
Sejam \(W_1,\ldots ,W_k\) subespaços de \(V\), seja \(\underline{\textsc{B}}_i\) uma base de \(W_i\) e ponha \(\underline{\textsc{B}}=\bigcup _{i=1}^k\underline{\textsc{B}}_i\). Então
\( \underline{\textsc{B}}\) gera \( V \) se, e somente se, \( V = W_{1}+\cdots +W_{k}.\)
\( \underline{\textsc{B}}\) é linearmente independente se, e somente se, \( \{ W_{1}, \ \ldots \ , \ W_{k} \} \) for independente.
\( \underline{\textsc{B}}\) é uma base para \( V \) se, e somente se, \( V = W_{1} \oplus \cdots \oplus W_{k}.\)
A demonstração da proposição é proposta como exercício.
A reunião de bases das parcelas é uma base de \(V\); contar seus elementos prova o corolário.
Seja \(V\) um espaço vetorial e seja \(W\) um subespaço de \(V\). Então \(W\) possui um complemento \(W'\). Além disso, \(\dim V=\dim W+\dim W'\).
Seja \(\underline{\textsc{B}}\) uma base de \(W\). Pelo Teorema 2.43, existe uma base \(\underline{\textsc{B}}'\) de \(V\) tal que \(\underline{\textsc{B}}\subseteq \underline{\textsc{B}}'\). Defina \(W'=\langle \underline{\textsc{B}}'\setminus \underline{\textsc{B}}\rangle \). A reunião das duas bases gera \(V\) e é linearmente independente; portanto, \(V=W\oplus W'\). Como \(\underline{\textsc{B}}'=\underline{\textsc{B}}\mathbin {\dot\cup }(\underline{\textsc{B}}'\setminus \underline{\textsc{B}})\), a igualdade de cardinais \(\dim V=\dim W+\dim W'\) também segue, inclusive em dimensão infinita.
Seja \( \underline{\textsc{B}}_{0} = \{ \bm {x}_{1}, \ldots , \bm {x}_{n} \} \) uma base de \( W_{1} \cap W_{2} \). No caso particular em que \( W_{1} \cap W_{2} = (0) \), faremos \( \underline{\textsc{B}}_{0}=\emptyset \). Pelo Teorema da Extensão 2.43, podemos completar \( \underline{\textsc{B}}_{0} \) para uma base \( \underline{\textsc{B}}_{1} = \{ \bm {x}_{1}, \ldots , \bm {x}_{n} , \bm {y}_{1}, \ldots , \bm {y}_{m} \} \) de \( W_{1} \). De modo análogo, podemos completar \( \underline{\textsc{B}}_{0} \) para uma base \( \underline{\textsc{B}}_{2} = \{ \bm {x}_{1}, \ldots , \bm {x}_{n }, \vec{z}_{1}, \dots , \vec{z}_{p} \} \) de \( W_{2} \). Assim, \( \dim W_{1} \cap W_{2} = n, \dim W_{1} = n+m, \) e \( \dim W_{2} = n+p \).
Afirmamos que \( \underline{\textsc{B}}= \{ \bm {x}_{1}, \ldots , \bm {x}_{n}, \bm {y}_{1}, \ldots , \bm {y}_{m}, \vec{z}_{1}, \dots , \vec{z}_{p} \} \) é uma base de \( W_{1}+W_{2} \). Claramente \( \langle \underline{\textsc{B}}\rangle = W_{1}+W_{2} \).
Resta provar que \(\underline{\textsc{B}}\) é linearmente independente. Suponha que
Então
Comparando ambos os lados da equação temos que \( \displaystyle \sum _{i=1}^{p} z_{i} \vec{z}_{i} \in W_{1} \cap W_{2} = \langle \{ \bm {x}_{1}, \ldots , \bm {x}_{n} \} \rangle \). Logo podemos escrever \(\displaystyle \sum _{i=1}^{p} z_{i} \vec{z}_{i}\) como:
Como \(\underline{\textsc{B}}_2\) é uma base de \(W_2\), comparar essa expressão com \(\sum _{i=1}^n w_i\bm {x}_i\) fornece \(z_1=\cdots =z_p=0\). A relação original se reduz a \(\sum _{i=1}^n x_i\bm {x}_i+\sum _{i=1}^m y_i\bm {y}_i=\vec0\); como \(\underline{\textsc{B}}_1\) é uma base de \(W_1\), todos os coeficientes \(x_i\) e \(y_i\) também são nulos.
Logo \(\underline{\textsc{B}}\) é uma base de \(W_1+W_2\), de modo que \(\dim (W_1+W_2)=n+m+p\). Substituir as quatro dimensões obtidas conclui a prova.
O Teorema 2.63 continua válido em dimensão infinita quando as dimensões são entendidas como cardinais. Nesse caso, entretanto, a aritmética cardinal pode ocultar parte da informação geométrica: a soma de dois cardinais infinitos é igual ao maior deles.
O mesmo argumento fornece uma estimativa para a interseção de uma família finita de subespaços.
\(\displaystyle \dim (W_1\cap \cdots \cap W_k) =n-\sum _{i=1}^k c_i +\sum _{j=1}^{k-1}\left[n-\dim \bigl((W_1\cap \cdots \cap W_j)+W_{j+1}\bigr)\right];\)
\(\displaystyle \dim (W_1\cap \cdots \cap W_k) \geq n-\sum _{i=1}^k c_i;\)
\(\displaystyle \dim (W_1\cap \cdots \cap W_k) =n-\sum _{i=1}^k c_i\) se, e somente se, para todo \(i=1,\ldots ,k\),
\[ W_{i}+(\bigcap _{j \neq i} W_{j}) = V \]
Ponha \(U_j=W_1\cap \cdots \cap W_j\). O Teorema 2.63, aplicado a \(U_j\) e \(W_{j+1}\), fornece
Iterando essa identidade, obtemos o primeiro item. Cada parcela entre colchetes é não negativa, o que prova o segundo.
A igualdade no segundo item equivale a \(\operatorname {codim}(W_1\cap \cdots \cap W_k)=\sum _i\operatorname {codim}W_i\). Ela ocorre exatamente quando cada \(W_i\) é transversal à interseção dos demais, isto é, quando \(W_i+\bigcap _{j\neq i}W_j=V\). Essa equivalência também resulta da fórmula de dimensões do Teorema 2.63, aplicada a cada um desses pares.
2.5 Soma Direta Externa
Se \( V \) e \( W \) forem espaços vetoriais sobre um corpo \( \mathbb {K}\), o produto cartesiano
pode ser munido de uma estrutura de espaço vetorial definindo as operações
O produto cartesiano \(V\times W\), munido dessas operações, é denominado soma direta externa de \(V\) e \(W\).
A construção se estende a qualquer família finita.
Sejam \(V_1,\ldots ,V_n\) espaços vetoriais sobre \(\mathbb {K}\). Sua soma direta externa, denotada por \(V_1\boxplus \cdots \boxplus V_n\), é o produto cartesiano \(V_1\times \cdots \times V_n\) munido das operações coordenada a coordenada. Seus elementos são as ênuplas ordenadas
e as operações são
Essa construção pode ser generalizada a uma família arbitrária de espaços vetoriais. Representaremos seus elementos por famílias \((v_i)_{i\in I}\), com \(v_i\in V_i\), sem atribuir uma estrutura vetorial à união dos \(V_i\).
Será mais útil restringir o conjunto de funções àquelas com suporte finito.
Assim, uma família tem suporte finito quando apenas um número finito de suas coordenadas é não nulo.
Observe que o produto direto e a soma direta externa são os mesmos para uma família de espaços vetoriais finita.
Mostre que, se \(U\subseteq S\), então Essa propriedade é denominada lei modular do reticulado \(\mathcal{S}(V)\).
Para quais espaços vetoriais a lei distributiva de subespaços
é verdadeira? Determine, portanto, quando o reticulado de subespaços é distributivo.
Seja \(S\) um subespaço de \(V\) e seja \(v\in V\). O conjunto \(v+S=\{ v+s:s\in S\} \) é chamado subespaço afim de \(V\).
Quando um subespaço afim de \(V\) é subespaço de \(V\)?
Mostre que dois subespaços afins \(x+S\) e \(y+S\) ou são iguais ou são disjuntos.
Seja \(X\) um subconjunto de um espaço vetorial \(V\) sobre \(\mathbb {K}\). Mostre que
Prove que
Se \( S_{1} \subseteq S_{2} \), \( \langle S_{1}\rangle \subseteq \langle S_{2}\rangle \).
Se \( \bm {x}\in \langle S\rangle \), existe um subconjunto finito \( S '\subseteq S \) de modo que \( \bm {x}\in \langle S '\rangle \).
\( S \subseteq \langle S\rangle \) para todos os \( S \in \mathscr {P}(V) \).
Para cada \( S \in \mathscr {P}(V), \langle \langle S\rangle \rangle = \langle S\rangle \).
Se \( \bm {y}\in \langle S \cup \{ \bm {x}\} \rangle \) e \( \bm {y}\not\in \langle S\rangle \), então \( \bm {x}\in \langle S \cup \{ \bm {y}\} \rangle \). Aqui \( \bm {x}, \bm {y}\in V\) e \( S \in \mathscr {P}(V).\)
Dê um contraexemplo que mostre que a união de subespaços não é necessariamente um subespaço.
Mostre que, se \(W_1\) e \(W_2\) são subespaços de \(V\), então \(W_1\cup W_2\) é um subespaço vetorial se, e somente se, \(W_1\subseteq W_2\) ou \(W_2\subseteq W_1\).
Seja \(V\) um espaço vetorial e sejam \(W_1,\ldots ,W_k\) subespaços de \(V\). Para cada \(i\), seja \(\underline{\textsc{B}}_i\) uma base de \(W_i\) e ponha \(\underline{\textsc{B}}=\bigcup _{i=1}^k\underline{\textsc{B}}_i\). Mostre que: \( \underline{\textsc{B}}\) gera \( V \) se, e somente se, \( V = W_{1}+\cdots +W_{k}.\) \( \underline{\textsc{B}}\) é linearmente independente se, e somente se, \( \{ W_{1}, \ \ldots \ , \ W_{k} \} \) for independente. \( \underline{\textsc{B}}\) é uma base para \( V \) se, e somente se, \( V = W_{1} \oplus \cdots \oplus W_{k}.\)
Seja \(V\) um espaço vetorial de dimensão \(n\) e sejam \(W_1,\ldots ,W_k\) subespaços, com \(n_i=\dim W_i\).
Se \( n_{1}+\cdots +n_{k}\gt n \), então \( \{ W_{1}, \ \ldots \ , \ W_{k} \} \) não é independente.
Se \( n_{1}+\cdots +n_{k} \lt n \), então \( V \neq W_{1}+\cdots +W_{k}.\)
Se \(n_1+\cdots +n_k=n\), prove que são equivalentes:
\( V = W_{1} \oplus \cdots \oplus W_{k}.\)
\( V = W_{1}+\cdots +W_{k} \)
\( \{ W_{1}, \ \ldots \ , \ W_{k} \} \) é independente.
Seja \(V\) um espaço vetorial de dimensão finita e sejam \(W_1,\ldots ,W_k\) subespaços tais que \(V=W_1\oplus \cdots \oplus W_k\). Prove que \(\dim V=\dim W_1+\cdots +\dim W_k\).
Encontre um subespaço complementar a \(L_3=\{ p(x)\in \mathbb {K}_n[x]:p(1)=0\} \) em \(\mathbb {K}_n[x]\).
Seja \(V\) um espaço vetorial de dimensão finita \(n\) e sejam \(W_1,\ldots ,W_k\) subespaços de \(V\). Para \(1\leq i\leq k\), defina \(c_i=n-\dim W_i\). Mostre que:
- \[ \dim (W_1\cap \cdots \cap W_k) =n-\sum _{i=1}^k c_i +\sum _{j=1}^{k-1}\left[n-\dim \bigl((W_1\cap \cdots \cap W_j)+W_{j+1}\bigr)\right]. \]
\( \displaystyle \dim (W_{1} \cap \cdots \cap W_{k}) \geq n - \sum _{i = 1}^{k} c _{i}.\)
A igualdade \(\displaystyle \dim (W_1\cap \cdots \cap W_k) =n-\sum _{i=1}^k c_i\) vale se, e somente se, para todo \(i=1,\ldots ,k\),
\[ W_{i}+(\bigcap _{j \neq i} W_{j}) = V \]
2.6 Coordenadas
Suponha que \(V\) seja um espaço vetorial de dimensão finita \(n\) sobre \(\mathbb {K}\).
Se \( \underline{\textsc{x}} = (\bm {x}_{1}, \ \ldots , \ \bm {x}_{n}) \) for uma base ordenada para \( V \), então para todo \( \bm {y}\in V \) haverá uma única \( n \)-tupla \( (y_{1}, \ \ldots , \ y_{n}) \) de escalares para os quais
Assim, se \(\underline{\textsc{x}}=(\bm {x}_1,\ldots ,\bm {x}_n)\) é uma base ordenada de \(V\), temos uma aplicação natural \([\, \cdot \, ]_{\underline{\textsc{x}}}:V\to \mathbb {K}^n\), denominada aplicação de coordenadas.
Como \( \underline{\textsc{x}} \) é uma base de \(V\), a representação de um determinado vetor \( \bm {y}\) como uma combinação linear de \( \bm {x}_{1}, \ldots , \bm {x}_{n} \) é única e assim temos que a função está bem definida.
A aplicação \([\, \cdot \, ]_{\underline{\textsc{x}}}:V\to \mathbb {K}^n\) é bijetiva e preserva somas e multiplicações por escalares. Em particular,
Como veremos em breve, trata-se de uma transformação linear.
Suponha que \(\operatorname {char}(\mathbb {K})\ne 2\). Seja \(V=\mathcal{M}_{2, 2}(\mathbb {K})\) e considere os vetores
As quatro matrizes são linearmente independentes e, como \(\dim \mathcal{M}_{2, 2}(\mathbb {K})=4\), formam uma base ordenada \(\underline{\textsc{a}}=(\vec a_1,\vec a_2,\vec a_3,\vec a_4)\). Em particular, toda matriz \(A=(a_{ij})\) pode ser escrita como
Logo,
2.6.1 Mudança de Base
Duas bases de um mesmo espaço atribuem, em geral, coordenadas diferentes a um mesmo vetor. A mudança de base consiste em passar de uma dessas colunas de coordenadas à outra. O vetor permanece o mesmo; o que muda são os coeficientes usados para escrevê-lo como combinação linear dos vetores da base.
Para fazer essa passagem em um espaço qualquer, basta conhecer as coordenadas dos vetores de uma base em relação à outra. Sejam \(\underline{\textsc{x}}=(\bm {x}_1,\ldots ,\bm {x}_n)\) e \(\underline{\textsc{y}}=(\bm {y}_1,\ldots ,\bm {y}_n)\) bases ordenadas de \(V\).
O sentido indicado na notação é o da passagem entre coordenadas: \(\displaystyle \operatorname {M}\limits _{\underline{\textsc{y}}\to \underline{\textsc{x}}}\) recebe coordenadas na base \(\underline{\textsc{y}}\) e fornece coordenadas na base \(\underline{\textsc{x}}\). Por isso suas colunas são formadas pelos vetores da base de partida, escritos na base de chegada. No exemplo anterior, a matriz obtida é \(\displaystyle \operatorname {M}\limits _{\underline{\textsc{B}}\to \underline{\textsc{E}}}\), e não \(\displaystyle \operatorname {M}\limits _{\underline{\textsc{E}}\to \underline{\textsc{B}}}\).
Sejam \(c_1,\ldots ,c_n\) as coordenadas de \(\vec{z}\) na base \(\underline{\textsc{y}}\). Então \(\vec{z}=\sum _{i=1}^{n}c_i\bm {y}_i\). Como a aplicação de coordenadas preserva combinações lineares,
A segunda igualdade é a interpretação do produto de uma matriz por uma coluna como combinação linear das colunas da matriz.
Podemos resumir essa relação no diagrama 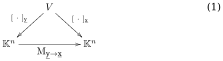 Um diagrama representa espaços e aplicações por objetos e setas. Ele é comutativo quando quaisquer dois caminhos com a mesma origem e o mesmo destino definem a mesma aplicação. Aqui, obter diretamente as coordenadas de \(\vec{z}\) na base \(\underline{\textsc{x}}\) dá o mesmo resultado que obter primeiro suas coordenadas na base \(\underline{\textsc{y}}\) e depois multiplicar por \(\displaystyle \operatorname {M}\limits _{\underline{\textsc{y}}\to \underline{\textsc{x}}}\).
A passagem no sentido contrário é feita por \(\displaystyle \operatorname {M}\limits _{\underline{\textsc{x}}\to \underline{\textsc{y}}}\). Efetuar as duas mudanças sucessivamente devolve a coluna inicial. Como toda coluna de \(\mathbb {K}^n\) é a coluna de coordenadas de algum vetor de \(V\), segue que
Portanto, toda matriz de mudança de base é invertível e
No Exemplo 2.75, por exemplo,
A segunda matriz permite recuperar as coordenadas na base \(\underline{\textsc{B}}\) a partir das coordenadas usuais: ela leva \((3,5)^{\mathrm{t}}\) a \((1,2)^{\mathrm{t}}\).
Se \(\underline{\textsc{w}}\) é uma terceira base, o mesmo argumento fornece
O fator da direita faz a primeira mudança, de \(\underline{\textsc{x}}\) para \(\underline{\textsc{y}}\); o da esquerda faz a segunda, de \(\underline{\textsc{y}}\) para \(\underline{\textsc{w}}\). O produto realiza a passagem direta de \(\underline{\textsc{x}}\) para \(\underline{\textsc{w}}\).
2.6.2 Espaços Linha e Coluna
Seja \(A\in \mathcal{M}_{m, n}(\mathbb {K})\). Suas linhas geram um subespaço de \(\mathcal{M}_{1, n}(\mathbb {K})\), denominado espaço de linhas de \(A\) e denotado por \(\operatorname {EspLin}(A)\). Suas colunas geram um subespaço de \(\mathbb {K}^m\), denominado espaço de colunas de \(A\) e denotado por \(\operatorname {EspCol}(A)\).
As dimensões desses espaços são denominadas posto por linha e posto por coluna, respectivamente. Denotamos o posto por linha por \( \operatorname {posto}_l (A) \) e o posto por coluna por \( \operatorname {posto}_c(A) \).
Demonstraremos que o posto por linha é igual ao posto por coluna, embora, quando \(m\neq n\), os dois espaços pertençam a ambientes diferentes.
Nossa demonstração desse fato depende da seguinte proposição sobre matrizes.
Uma operação elementar por linhas equivale a substituir \(A\) por \(EA\), onde \(E\) é invertível. As linhas de \(EA\) são combinações invertíveis das linhas de \(A\), portanto \(\operatorname {EspLin}(EA)=\operatorname {EspLin}(A)\). Além disso, as colunas de \(EA\) são as imagens, pelo automorfismo \(\bm {x}\mapsto E\bm {x}\) de \(\mathbb {K}^m\), das colunas de \(A\); logo seus espaços têm a mesma dimensão.
De modo análogo, uma operação elementar por colunas substitui \(A\) por \(AF\), com \(F\) invertível. Ela faz combinações invertíveis das colunas e aplica o automorfismo \(\bm {x}\mapsto \bm {x}F\) de \(\mathcal{M}_{1, n}(\mathbb {K})\) às linhas. Assim, preserva os dois postos.
Por operações elementares por linhas e colunas, podemos reduzir \(A\) a uma matriz em blocos da forma \(M=\left[\begin{smallmatrix} I_r & 0 \\ 0 & 0 \end{smallmatrix}\right]\). Pela proposição anterior, nenhum dos dois postos se altera durante o processo. As primeiras \(r\) linhas e as primeiras \(r\) colunas de \(M\) são linearmente independentes, e todas as demais são nulas. Portanto,
como desejado.
Seja \(\mathbb {K}_n[x]\) o espaço dos polinômios de grau no máximo \(n\) com coeficientes em \(\mathbb {K}\). Mostre que: \((1,x,\ldots ,x^n)\) é uma base de \(\mathbb {K}_n[x]\). As coordenadas de um polinômio nessa base são seus coeficientes. \((1,x-a,(x-a)^2,\ldots ,(x-a)^n)\) é uma base de \(\mathbb {K}_n[x]\). Se \(\operatorname {char}(\mathbb {K})=0\) ou \(\operatorname {char}(\mathbb {K})=p\gt n\), mostre que
Verifique que \(\underline{\textsc{B}}=(1+x,1+x^2,1+2x-2x^2)\) é uma base de \(\mathbb {K}_2[x]\).
Calcule os vetores de coordenadas \([1]_{\underline{\textsc{B}}}\), \([x]_{\underline{\textsc{B}}}\) e \([x^2]_{\underline{\textsc{B}}}\).
Sejam \( \vec{f}_{1} (x) = - \displaystyle \frac{1}{6} (x-1) (x-2) (x-3), \ \vec{f}_{2} (x) = \displaystyle \frac{1}{2} x (x-2) (x-3), \ \vec{f}_{3} (x) = - \displaystyle \frac{1}{2} x (x-1) (x-3), \vec{f}_{4} (x) = \displaystyle \frac{1}{6} x (x-1) (x-2) \).
Prove que \(\underline{\textsc{B}}=(\vec f_1,\vec f_2,\vec f_3,\vec f_4)\) é uma base de \(\mathbb {R}_3[x]\).
Se \(g(x)\in \mathbb {R}_3[x]\), prove que \([g]_{\underline{\textsc{B}}}=\left[\begin{array}{c} g (0) \\ g (1) \\ g (2) \\ g (3) \end{array}\right] \)
Seja \(\underline{\textsc{B}}=(\vec f_1,\vec f_2,\vec f_3,\vec f_4)\) a base de \(\mathbb {R}_3[x]\) do exercício anterior. Calcule, em relação a \(\underline{\textsc{B}}\), os vetores de coordenadas dos elementos da base canônica \((1,x,x^2,x^3)\).
Seja \(\underline{\textsc{B}}\) uma base de um espaço vetorial \(V\) de dimensão finita \(n\) sobre \(\mathbb {K}\), e sejam \(\bm {u}_1,\ldots ,\bm {u}_k\in V\). Prove que \(\langle \bm {u}_1,\ldots ,\bm {u}_k\rangle =V\) se, e somente se, \(\langle [\bm {u}_1]_{\underline{\textsc{B}}},\ldots ,[\bm {u}_k]_{\underline{\textsc{B}}}\rangle =\mathbb {K}^n\).
Seja \(\underline{\textsc{B}}\) uma base de um espaço vetorial \(V\) de dimensão \(n\) sobre \(\mathbb {K}\), e sejam \(\bm {u}_1,\ldots ,\bm {u}_n\in V\). Prove que \((\bm {u}_1,\ldots ,\bm {u}_n)\) é uma base de \(V\) se, e somente se, \(([\bm {u}_1]_{\underline{\textsc{B}}},\ldots ,[\bm {u}_n]_{\underline{\textsc{B}}})\) é uma base de \(\mathbb {K}^n\).
2.7 Bandeiras
O número \(n\) é o comprimento da bandeira.
No espaço \(\mathbb {K}_n[x]\) dos polinômios de grau no máximo \(n\), temos a bandeira maximal
Uma bandeira de comprimento \(n\) pode ser construída a partir de uma base ordenada \(\underline{\textsc{e}}=(\bm {e}_1,\ldots ,\bm {e}_n)\): basta definir \(V_0=\{ \vec0\} \) e \(V_i=\langle \bm {e}_1,\ldots ,\bm {e}_i\rangle \) para \(i=1,\ldots ,n\). Essa é a bandeira canônica associada à base \(\underline{\textsc{e}}\).
Essa bandeira é maximal. Reciprocamente, em dimensão finita, toda bandeira maximal é obtida desse modo.
Seja \(\{ 0\} =V_0\subsetneq V_1\subsetneq \cdots \subsetneq V_n=V\) uma bandeira maximal. Para cada \(i=1,\ldots ,n\), selecione \(\vec e_i\in V_i\setminus V_{i-1}\). Mostraremos que \(\{ \vec e_1,\ldots ,\vec e_i\} \) é uma base de \(V_i\).
Como \(\langle \bm {e}_1,\ldots ,\bm {e}_{i-1}\rangle \subseteq V_{i-1}\) e \(\bm {e}_i\notin V_{i-1}\), uma indução mostra que \(\{ \bm {e}_1,\ldots ,\bm {e}_i\} \) é linearmente independente para todo \(i\).
Mostraremos também, por indução, que esses vetores geram \(V_i\). Suponha que \(V_{i-1}=\langle \bm {e}_1,\ldots ,\bm {e}_{i-1}\rangle \) e ponha \(V'=\langle \bm {e}_1,\ldots ,\bm {e}_i\rangle \). Então \(V_{i-1}\subsetneq V'\subseteq V_i\). Pela maximalidade da bandeira, não há subespaço estritamente intermediário, logo \(V'=V_i\).
Para \(i=n\), obtemos uma base \(\{ \bm {e}_1,\ldots ,\bm {e}_n\} \) de \(V\). Portanto, \(n=\dim V\).
Toda bandeira em um espaço de dimensão finita pode ser estendida a uma bandeira maximal; em particular, seu comprimento não excede \(\dim V\). De fato, cada inclusão estrita permite escolher um novo vetor linearmente independente dos anteriores, e esse processo não pode produzir mais que \(\dim V\) vetores.
Dizemos que um espaço vetorial satisfaz a condição da cadeia ascendente (acc) se toda sequência ascendente de subespaços
se estabiliza, isto é, se existe \(n\) tal que \(W_n=W_{n+1}=W_{n+2}=\cdots \). De modo análogo, \(V\) satisfaz a condição da cadeia descendente (dcc) se toda sequência
se estabiliza.
Seja \(V\) um espaço vetorial sobre \(\mathbb {K}\). Então, são equivalentes:
\(V\) é de dimensão finita;
\(V\) tem uma bandeira maximal finita;
\(V\) satisfaz a condição da cadeia ascendente (acc);
\(V\) satisfaz a condição da cadeia descendente (dcc).
A demonstração das equivalências é proposta nos exercícios a seguir.
Seja \(V\) um espaço vetorial sobre \(\mathbb {K}\). Mostre que são equivalentes: \(V\) é de dimensão finita; \(V\) tem uma bandeira maximal finita; o reticulado de subespaços de \(V\) satisfaz a condição da cadeia ascendente; o reticulado de subespaços de \(V\) satisfaz a condição da cadeia descendente.
Seja \(0=V_{0}\subsetneq V_{1}\subsetneq \ldots \subsetneq V_{n}=W_{1}\) uma bandeira maximal para \(W_{1}\) e \(0=L_{0}\subsetneq L_{1}\subsetneq \ldots \subsetneq L_{m}=W_{2}\) uma bandeira maximal para \(W_{2}\). Mostre que
é uma bandeira maximal para \(V=W_{1}\oplus W_{2}\). Conclua, mais uma vez, que a soma direta de espaços vetoriais de dimensão finita tem dimensão igual à soma das dimensões.