Estrutura dos Operadores Lineares
A representação matricial de uma transformação linear depende das bases escolhidas. Quando as bases do domínio e do contradomínio podem variar independentemente, toda transformação de posto \(r\) admite uma matriz com um bloco identidade de ordem \(r\) e zeros nas demais posições.
Para estudar um operador \(T:V\to V\) por similaridade, usamos a mesma base no domínio e no contradomínio. Nesse caso, o posto não basta para a classificação. Introduziremos os autovalores e os polinômios característico e minimal; as formas de Schur, Jordan e racional fornecerão representações adaptadas à estrutura do operador.
Chamaremos de normal uma representação especialmente simples e de canônica uma representação que, além disso, escolhe um único representante em cada classe de equivalência.
9.1 Equivalência de matrizes
Pela fórmula de mudança de bases,
para matrizes invertíveis \(P\) e \(Q\). Isso motiva a definição seguinte.
A fórmula de mudança de bases fornece a interpretação intrínseca dessa relação.
Se \(A\) e \(B\) representam \(T\) em pares de bases diferentes, a fórmula de mudança de bases mostra que \(B=PAQ^{-1}\) para matrizes invertíveis \(P\) e \(Q\); logo são equivalentes.
Reciprocamente, suponha \(B=PAQ^{-1}\) e escolha bases \(\underline{\textsc{B}}\) de \(V\) e \(\underline{\textsc{C}}\) de \(W\) para as quais \(A=[T]_{\underline{\textsc{B}},\underline{\textsc{C}}}\). Como toda matriz invertível pode ser realizada como matriz de mudança entre duas bases, podemos escolher novas bases \(\underline{\textsc{B}}'\) e \(\underline{\textsc{C}}'\) cujas matrizes de mudança sejam \(Q\) no domínio e \(P\) no contradomínio. A fórmula de mudança de bases fornece então \(B=[T]_{\underline{\textsc{B}}',\underline{\textsc{C}}'}\).
O teorema seguinte mostra que o posto classifica as matrizes de um mesmo tamanho quando as bases do domínio e do contradomínio variam independentemente.
Existe uma decomposição direta \( V = V_{0} \oplus V_{1}, W = W_{1} \oplus W_{2} \) tal que \(\ker T = V_{0} \) e \( T \) induz um isomorfismo de \( V_{1}\) em \(W_{1}.\)
Existem bases em \( V \) e \( W \) tais que a matriz de \( T \) nessas bases tem a forma \( (a_{ij}), \) com \( a_{ii} = 1 \) para \( 1 \leq i \leq r \) e \( a_{ij} = 0 \) para os valores restantes de \( i, j. \)
Seja \(A\in \mathcal{M}_{m, n}(\mathbb {K})\). Então existem matrizes invertíveis \(B\in \mathcal{M}_{m, m}(\mathbb {K})\) e \(C\in \mathcal{M}_{n, n}(\mathbb {K})\) e um único número \(r\leq \min (m,n)\) tais que \(BAC\) tenha o formato descrito no item anterior. Esse número \(r\) é o posto de \(A\).
Defina \( V_{0} = \ker T \) e faça \( V_{1} \) um complemento direto de \( V_{0} \). Em seguida, defina \( W_{1} = \operatorname {im}T \) e faça \( W_{2}\) um complemento direto de \( W_{1} \). Precisamos apenas verificar se \( T \) determina um isomorfismo de \( V_{1} \) a \( W_{1} \).
A aplicação \(T|_{V_1}:V_1\to W_1\) é injetiva, pois \(V_0\cap V_1=\{ \vec0\} \). É sobrejetiva porque, se \(\vec v=\vec v_0+\vec v_1\) com \(\vec v_i\in V_i\), então \(T(\vec v)=T(\vec v_1)\).
Ponha \(r=\dim V_1=\dim W_1\). Escolha uma base \((\vec e_1,\ldots ,\vec e_r)\) de \(V_1\) e complete-a com \((\vec e_{r+1},\ldots ,\vec e_n)\) para obter uma base de \(V\). Como \(T|_{V_1}:V_1\to W_1\) é um isomorfismo, os vetores \(\vec e_i'=T(\vec e_i)\), \(1\leq i\leq r\), formam uma base de \(W_1\). Complete-os com \((\vec e_{r+1}',\ldots ,\vec e_m')\) para obter uma base de \(W\). Nessas bases,
\[ T (\vec{e}_{1}, \ \ldots , \ \vec{e}_r, \ \vec{e}_{r+1}, \ \ldots , \ \vec{e}_{n}) = (\vec{e}_{1}', \ \ldots , \vec{e}_r', \ 0, \ \ldots , 0) \]Dessa forma, nas bases \(\underline{\textsc{B}}=(\vec e_1,\ldots ,\vec e_n)\) de \(V\) e \(\underline{\textsc{B}}'=(\vec e_1',\ldots ,\vec e_m')\) de \(W\),
\[ [T]_{\underline{\textsc{B}},\underline{\textsc{B}}'}= \left[\begin{array}{cc} \operatorname {I}_r & 0 \\ 0 & 0 \end{array}\right] \]A partir de \(A\), considere \(T_A:\mathbb {K}^n\to \mathbb {K}^m\), \(T_A(\vec x)=A\vec x\), e aplique o item 2. Nas novas bases, a matriz de \(T_A\) tem a forma zero–um e é obtida de \(A\) por multiplicações à esquerda e à direita por matrizes invertíveis. Por fim, \(r=\dim \operatorname {im}T_A=\operatorname {posto}A\), o que também prova a unicidade de \(r\).
As matrizes \(J_r\) formam, portanto, um sistema de representantes canônicos, e o posto é um invariante completo para a equivalência de matrizes.
9.2 Operadores Similares
Se um operador \(T\in \operatorname {Hom}(V,V)\) é representado em duas bases, suas matrizes se relacionam por
para alguma matriz invertível \(P\). Aqui, ao contrário da equivalência, a mesma mudança de base aparece dos dois lados.
Dois operadores lineares \(T,S\in \operatorname {Hom}(V,V)\) são ditos similares ou semelhantes, e escrevemos \(T\sim S\), se existir um automorfismo \(P\) de \(V\) para o qual
\[ S = P T P^{- 1} \]Suas matrizes \( A \) e \( B \) são ditas similares ou semelhantes, indicadas por \( A \sim B \), se existir uma matriz invertível \( P \) para a qual
\[ B = PAP^{- 1} \]
Suponha primeiro que \([T]_{\underline{\textsc{B}}}=A=[S]_{\underline{\textsc{C}}}\), com \(\underline{\textsc{B}}=(\vec b_1,\ldots ,\vec b_n)\) e \(\underline{\textsc{C}}=(\vec c_1,\ldots ,\vec c_n)\). Seja \(P:V\to V\) o automorfismo definido por \(P(\vec b_i)=\vec c_i\). Como \(T\) e \(S\) têm as mesmas coordenadas nessas bases, vale \(SP=PT\); portanto, \(S=PTP^{-1}\).
Reciprocamente, suponha \(S=PTP^{-1}\). Se \(\underline{\textsc{B}}=(\vec b_1,\ldots ,\vec b_n)\) é uma base de \(V\), então \(P\underline{\textsc{B}}=(P\vec b_1,\ldots ,P\vec b_n)\) também é uma base. Da identidade \(SP=PT\) segue diretamente que
É a versão matricial do teorema anterior e também segue diretamente da fórmula de mudança de base.
O restante deste capítulo inicia a busca de invariantes e representantes simples para as classes de similaridade.
Se \(A \in \mathcal{M}_{n, n}(\mathbb {K})\) prove que A matriz \(A\) comuta com todas as matrizes de \(\mathcal{M}_{n, n}(\mathbb {K})\) se, e somente se, \(A=\lambda \operatorname {I}\), um múltiplo escalar da matriz identidade, para algum \(\lambda \in \mathbb {K}\). A matriz \(A\) comuta com todas as matrizes invertíveis se, e somente se, \(A\) comuta com todas as matrizes \(\mathcal{M}_{n, n}(\mathbb {K})\). Dica: Use as matrizes unitárias \(U_{ij}\), que possuem uma entrada \(1\) na posição \((i,j)\) e zeros nas demais. Se \(i\neq j\), então \(\operatorname {I}+U_{ij}\) é invertível. Deduza que uma classe de similaridade \([A]\) em \(\mathcal{M}_{n, n}(\mathbb {K})\) consiste em um único ponto se, e somente se, \(A=\lambda \operatorname {I}\).
Identifique \(\mathcal{M}_{2, 2}(\mathbb {K})(\mathbb {R})\) com \(\mathbb {R}^4\) pelo isomorfismo linear
Seja
. Mostre que sua classe de similaridade é
Conclua que, sob a identificação \(\Psi \), essa classe é um cone quadrático bidimensional em um subespaço afim de \(\mathbb {R}^4\), com o vértice removido.
Mostre que a classe de similaridade da matriz
não contém nenhuma matriz diagonal. Prove que não existe base \(\underline{\textsc{B}}=\{ \vec f_1,\vec f_2\} \) para a qual \([T_N]_{\underline{\textsc{B}}}^{\underline{\textsc{B}}}\) seja diagonal.
9.3 Autovalores e Autovetores
O caso mais simples de subespaço invariante ocorre em dimensão um. Se \(W=\langle \vec w\rangle \) é \(T\)-invariante e \(\vec w\neq \vec0\), então \(T\vec w\) pertence à mesma reta; portanto, existe \(\lambda \in \mathbb {K}\) tal que
Um vetor \(\vec{w}\) não nulo que satisfaz a Equação 9.1 é dito autovetor de \(T\). Com efeito, \(T(\vec w)=\lambda \vec w\) equivale a \((T-\lambda \operatorname {I})(\vec w)=0\). Assim, os autovetores associados a \(\lambda \) são precisamente os vetores não nulos de \(\ker (T-\lambda \operatorname {I})\).
Sejam \( T : V \rightarrow V \) uma transformação linear e \( \lambda \in \mathbb {K}.\)
Se \( \ker (T- \lambda \operatorname {I}) \neq \{ \vec0\} \), \( \lambda \) é dito autovalor de \( T \).
Nesse caso, qualquer \(\bm {v}\) não nulo em \(\ker (T- \lambda \operatorname {I}) \) é dito autovetor de \( T \).
O subespaço \(\ker (T-\lambda \operatorname {I})\) é o autoespaço associado a \(\lambda \).
Nesse caso, dizemos que \(\lambda \), \(\bm {v}\) e o autoespaço \(\ker (T-\lambda \operatorname {I})\) estão associados.
O conjunto de todos os autovalores de \(T\) é denominado espectro de \(T\) e denotado por \(\operatorname {espec}T\). Escreveremos \(E_\lambda =\ker (T-\lambda \operatorname {I})\) para o autoespaço associado a \(\lambda \). As multiplicidades serão definidas separadamente mais adiante.
Pela fórmula de Leibniz, \(c_A(x)\) é mônico de grau \(n\). Além disso, essa definição para operadores independe da base escolhida. De fato, se \(B=PAP^{-1}\), então
Seja \(T:V\to V\) que é a multiplicação por um escalar \(T \bm {v}=\lambda \bm {v}\). Neste caso todo vetor não nulo em \(V\) é um autovetor associado ao autovalor \(\lambda \).
Reflexão no plano \(xy\). A reflexão no plano \(xy\) é a transformação \(R_{xy}\) que na base canônica é representada pela matriz:
\[ \begin{bmatrix} 1 & 0 & 0 \\ 0 & 1 & 0 \\ 0 & 0 & -1\ \end{bmatrix} \]Nesse caso \(\operatorname {espec}R_{xy}=\{ 1,-1\} \). Os autovetores associados ao \(1\) são \(\bm {e}_1, \bm {e}_2\) e associado ao \(-1\) temos o autovetor \(\bm {e}_3\).
Uma rotação em \(\mathbb {R}^2\) pelo ângulo \(\theta \), denotada por \(R_{\theta }\), é representada na base canônica pela matriz
\[ R_{\theta }=\begin{bmatrix} \cos \theta & -\sin \theta \\ \sin \theta & \cos \theta \end{bmatrix} \]Seu polinômio característico é
\[ c_{R_\theta }(x)=x^2-2(\cos \theta )x+1. \]Portanto, \(R_\theta \) possui autovalor real se, e somente se, \(\sin \theta =0\), isto é, se \(\theta \in \pi \mathbb {Z}\). Se \(\theta \) é um múltiplo par de \(\pi \), então \(R_\theta =\operatorname {I}\) e o único autovalor é \(1\); se é um múltiplo ímpar, então \(R_\theta =-\operatorname {I}\) e o único autovalor é \(-1\). Nos demais casos não há autovalores reais. Sobre \(\mathbb {C}\), os autovalores são \(e^{i\theta }\) e \(e^{-i\theta }\).
Se \(T\) numa base \(\underline{\textsc{B}}=\{ \bm {v}_1, \ldots \bm {v}_n\} \) possui representação matricial por uma matriz diagonal com os valores na diagonal principal distintos, isto é:
\[ [T]_{\underline{\textsc{B}}}=\begin{bmatrix} \lambda _1 & & \\ & \ddots & \\ & & \lambda _n \\ \end{bmatrix} \text{ com } \lambda _i\neq \lambda _j \text{ se } i\neq j . \]Então \(\lambda _1,\ldots \lambda _n\) são autovalores com autovetores associados \(\{ \bm {v}_1, \ldots \bm {v}_n\} \) respectivamente.
Seja \(C^{\infty }[a,b]\) o espaço vetorial das funções suaves em \([a,b]\). Seja \(D:C^{\infty }[a,b] \to C^{\infty }[a,b]\) o operador derivação. Então a função \(f(x)\) é um autovetor se satisfizer
\[ Df(x)=\lambda f(x) \rightarrow f(x)=Ce^{\lambda x}. \]No caso particular em que \(\lambda =0\) a função \(f\) é constante.
Seja \(C^{\infty }[a,b]\) o espaço vetorial das funções suaves em \([a,b]\) e considere o operador de Volterra
\[ I(f)(x)=\int _a^x f(u)\, du. \]Esse operador não possui autovalores. De fato, se \(I(f)=\lambda f\) e \(\lambda \neq 0\), então \(f(a)=0\) e, derivando, obtemos \(f'=\lambda ^{-1}f\); a condição inicial força \(f=0\). Se \(\lambda =0\), então \(I(f)=0\) também implica \(f=0\) após derivação.
Para \(k\geq 1\), escrevemos
\[ E_\lambda ^k=\ker (T-\lambda \operatorname {I})^k. \]O autoespaço generalizado de \(T\) associado a \(\lambda \) é
\[ E_{\lambda }^{\infty }=\bigcup _{k\geq 1}E_\lambda ^k =\{ \bm {v}\in V\, \mid \, (T-\lambda \operatorname {I})^k(\bm {v})=0 \text{ para algum }k\geq 1\} . \]Se \(\bm {v}\) for um vetor diferente de zero nesse autoespaço generalizado, então \(\bm {v}\) é dito autovetor generalizado associado ao autovalor \( \lambda \).
Para cada um desses vetores \(\bm {v}\), o menor número inteiro positivo \( k \) para o qual \( (T- \lambda \operatorname {I})^{k} (\bm {v}) = 0 \) é dito o índice de \( \bm {v}.\)
Sejam \( \lambda _{1}, \ldots \), \( \lambda _{n} \) elementos distintos de \( \mathbb {K}\) e \( A \in \mathcal{M}_{n, n}(\mathbb {K}) \) a matriz diagonal
\[ A = \left[\begin{array}{llll} \lambda _{1} & & & \\ & \lambda _{2} & & \\ & & \ddots & \\ & & & \lambda _{n} \end{array} \right] \]Para cada \( i = 1, \ldots \), \( n, \lambda _{i} \) é um autovalor de \( A \) com autoespaço unidimensional \( E_{\lambda _{i}} \) com base \( \{ \vec{e}_{i } \} .\)
Seja \( \lambda \) um elemento de \( \mathbb {K}\) e \( A \in \mathcal{M}_{n, n}(\mathbb {K}) \) dada por
\[ A = \left[\begin{array}{llll} \lambda & 1 & & \\ & \lambda & \ddots & \\ & & \ddots & 1 \\ & & & \lambda \end{array} \right] \]com entradas \( \lambda \) na diagonal e \(1\) imediatamente acima da diagonal e \( 0 \) em qualquer outra entrada. Para cada \( k = 1, \ldots \), \( n, \vec{e}_{k} \) é um autovetor generalizado do índice \( k \), e o autoespaço generalizado \( E_{\lambda }^{k} \) é \( k \)-dimensional com base \( \{ \vec{e}_{1}, \ \ldots , \ \vec{e}_{k} \} . \)
Nessa base a transformação associada a \(A\) tem a seguinte descrição:
\[ e_k\mapsto \begin{cases} \lambda e_k & \text{ se } k=1 \\ \lambda e_k+e_{k-1} & \text{ se } 1\lt k\leq n. \end{cases} \]
Em particular, um autovetor generalizado de índice \(1\) é um autovetor e
Seja \( \mathbb {K}\) um corpo de característica \( 0 \) e seja \( V = \mathbb {K}[x] \), o espaço de todos os polinômios com coeficientes em \(\mathbb {K}\). Seja \( \mathrm{D} : V \rightarrow V \) o operador diferenciação, \( \mathrm{D} (p (x)) = p '(x) \). Então \( \mathrm{D} \) tem um único autovalor \( 0 \) e o autoespaço correspondente \( E_{0} \) é \( 1 \)-dimensional consistindo nos polinômios constantes. De maneira mais geral, \( E_{0}^{k} \) é \( k \)-dimensional, consistindo em todos os polinômios de grau no máximo \( k-1.\)
Seja \( V = \mathbb {K}[x] \) o espaço de todos os polinômios com coeficientes em um corpo de característica \( 0 \) e seja \( T : V \rightarrow V \) definida por \( T (p (x)) = xp '(x) \). Então, os autovalores de \( T \) são os números inteiros não negativos e, para todo número inteiro não negativo \( m \), o autoespaço \( E_{m} \) é unidimensional com base \( \{ x^{m} \} .\)
Seja \( V \) o espaço das funções \(C^{\infty }( \mathbb {R}) \), e seja \( \mathrm{D}: V \rightarrow V \) o operador de diferenciação, \( \mathrm{D} (f (x) ) = f '(x) \). Para qualquer número real \( \lambda , E_{\lambda } \) é unidimensional com base \( f (x) = e^{\lambda x} \). Além disso, \( E_{\lambda }^{k} \) é \( k \)-dimensional com base \( \{ e^{\lambda x}, \ xe^{\lambda x}, \ \ldots \ , \ x^{ k-1} e^{\lambda x} \} . \)
Seja \( V = (\mathbb {K}^{\infty })_0 \) e seja \( \mathrm{L}: V \rightarrow V \) o deslocamento para a esquerda. Então \( \mathrm{L} \) tem um único autovalor, \(0\), e \(E_{0}=\{ (a_{1},a_{2},\ldots )\in V\, \mid \, a_i=0\text{ para }i\gt 1\} \). Mais geralmente, \(E_{0}^{k}=\{ (a_{1},a_{2},\ldots )\in V\, \mid \, a_i=0\text{ para }i\gt k\} \), de modo que \(\dim E_0^k=k\) e \(V=E_0^\infty \). Por outro lado, o deslocamento para a direita \(\mathrm{R}:V\to V\) não possui autovalores.
Seja \(V=\mathbb {K}^{\infty }\) e seja \(\mathrm{L}:V\to V\) o deslocamento para a esquerda. Para todo \(\lambda \in \mathbb {K}\), o autoespaço \(E_\lambda \) é unidimensional, com base \(\{ (1,\lambda ,\lambda ^2,\ldots )\} \). Além disso, \(E_\lambda ^k\) tem dimensão \(k\) para todo inteiro positivo \(k\). Por outro lado, o deslocamento para a direita \(\mathrm{R}:V\to V\) não possui autovalores.
Seja \( \underline{\textsc{B}}\) uma base de \( V \) e faça \( A = [T]_{\underline{\textsc{B}}} \). Então, por definição, \( \lambda \) é um autovalor de \( T \) se, e somente se, houver um vetor diferente de zero \(\bm {v}\) em \( \ker (T- \lambda \operatorname {I}) \), ou seja, se, e somente se, \( (A- \lambda \operatorname {I}) \bm {u}= 0 \) para algum vetor diferente de zero \( \bm {u}\) em \( \mathbb {K}^{n} \) (onde \( \bm {u}= [\bm {v}]_{\underline{\textsc{B}}} \)). Isso ocorre se, e somente se, \(A-\lambda \operatorname {I}\) for singular, ou, equivalentemente, se \(\det (A-\lambda \operatorname {I})=0\). Como \(\det (A-\lambda \operatorname {I})=(-1)^n\det (\lambda \operatorname {I}-A)\), obtemos \(c_T(\lambda )=0\).
A convenção \(c_A(x)=\det (x\operatorname {I}-A)\) torna o polinômio característico mônico. Para calcular autoespaços, porém, costuma ser mais conveniente usar \(A-\lambda \operatorname {I}\); os dois núcleos coincidem.
\(A\) e \(B\) possuem os mesmos autovalores \(\lambda _{i}\);
Os espaços \(\ker (A-\lambda _{i}\operatorname {I})^{j}\) e \(\ker (B-\lambda _{i}\operatorname {I})^{j}\) possuem a mesma dimensão para todo \(j\in \mathbb {N}\) e todo autovalor \(\lambda _{i}.\)
Como \(A-\lambda \operatorname {I}=P(B-\lambda \operatorname {I})P^{-1}\), temos \((A-\lambda \operatorname {I})^j=P(B-\lambda \operatorname {I})^jP^{-1}\) para todo \(j\geq 1\). Assim, \(P\) estabelece um isomorfismo entre os respectivos núcleos. A igualdade dos autovalores segue tomando \(j=1\).
Para o restante desta seção, assumimos que \( V \) é finito dimensional.
A multiplicidade algébrica de \( \lambda , \operatorname {algmult} (\lambda ) \), é a multiplicidade de \( \lambda \) como raiz do polinômio característico \( c_{T} (x) \).
A multiplicidade geométrica de \( \lambda \), \(\operatorname {geomult}(\lambda )\), é a dimensão do autoespaço associado \( E_{\lambda } = \ker (T- \lambda \operatorname {I}) \).
Quando não qualificado, usaremos multiplicidade para significar multiplicidade algébrica, como é o padrão na literatura.
Por definição, se \( \lambda \) é um autovalor de \( T \), existe um autovetor \( \bm {v}\) (diferente de zero), portanto, \( 1 \leq \dim (E_{\lambda }) \).
Suponha que \( \dim (E_{\lambda }) = d \) e seja \( \underline{\textsc{B}}_{1}=\{ \bm {v}_{1}, \ \ldots \ , \ \bm {v}_{d} \} \) uma base para \( E_{\lambda }. \) Estenderemos \(\underline{\textsc{B}}_{1} \) para uma base, \( \underline{\textsc{B}}= \{ \bm {v}_{1}, \ \ldots \ , \ \bm {v}_{n} \} \) de \( V \). Então
uma matriz de bloco com o bloco superior esquerdo de tamanho \( d \times d \). Então
\( [x\operatorname {I}-T]_{\underline{\textsc{B}}} = x\operatorname {I}-A = \left[\begin{array}{cc} x\operatorname {I}- \lambda \operatorname {I}& -B \\ 0 & x\operatorname {I}-D\end{array} \right] = \left[\begin{array}{cc} (x- \lambda ) \operatorname {I}& -B \\ 0 & x\operatorname {I}-D \end{array} \right] \) logo
e, portanto, \( d \leq \operatorname {algmult} (\lambda ) \).
A existência de autovalores e autovetores depende do corpo \(\mathbb {K}\), como mostra o próximo exemplo.
Para qualquer número racional diferente de zero \( t \), seja \( A_{t} \) a matriz
dessa forma temos:
Seja \( \lambda \) um autovalor de \( A_{t} \) com o autovetor associado \( v \). Então, por um lado,
mas por outro lado,
então \( \lambda ^{2} = t. \)
Suponha \( t = 1 \). Então \( \lambda ^{2} = 1, \lambda = \pm 1 \), e temos o autovalor \( \lambda = 1 \) com o autovetor associado \( v = \left[\begin{array}{c} 1 \\ 1 \end{array} \right] \) e o autovalor \( \lambda = -1 \) com o autovetor associado \( v = \left[\begin{array}{c} 1 \\ -1 \end{array}\right].\)
Suponha \( t = 2 \). Se considerarmos \( A_t \) sobre \( \mathbb {Q}\), não haverá \( \lambda \in \mathbb {Q}\) com \( \lambda ^{2} = 2 \), portanto \( A_t \) não terá autovalores. Sobre \( \mathbb {R}\), \( \lambda = \sqrt{2} \) é um autovalor com o autovetor associado \(\left[\begin{array}{c} 1 \\ {\sqrt{2}} \end{array}\right]\) e \( \lambda = - \sqrt{2} \) é um autovalor com o autovetor associado \(\left[\begin{array}{c} 1 \\ {-\sqrt{2}} \end{array}\right]\)
9.3.1 Ação dos Polinômios em \(\operatorname {Hom}(V,V)\)
Se \(p(x)=\sum _{i=0}^{d}a_ix^i\in \mathbb {K}[x]\) e \(T\in \operatorname {Hom}(V,V)\), definimos
onde \(T^0=\operatorname {I}\) e \(T^i\) é a \(i\)-ésima potência de \(T\) por composição. Essa construção é a avaliação de um polinômio no operador \(T\).
Assim como procuramos escalares nos quais um polinômio se anula, procuraremos agora operadores anulados por polinômios.
Seja \(C=\left\{ \operatorname {I}, T , T^{2},\dots T^{n^{2}}\right\} \). Como \(\dim \operatorname {Hom}(V,V)=n^{2}\), temos que \(C\) é um conjunto linearmente dependente, logo existem escalares \(a_{i}\in \mathbb {K}\), não todos nulos, tais que
Logo \(g(x)=\sum _{i=0}^{n^{2}}a_{i}x^{i}\) é um polinômio não nulo que anula \( T \).
Pelo lema anterior, existe um polinômio não nulo \(g\) tal que \(g(T)=0\). Como o corpo é algebricamente fechado, \(g(x)=a\prod _{i=1}^r(x-\lambda _i)\). Se todos os operadores \(T-\lambda _i\operatorname {I}\) fossem injetivos, sua composição também seria injetiva, o que contradiz \(g(T)=0\) em \(V\neq \{ 0\} \). Logo algum \(\ker (T-\lambda _i\operatorname {I})\) é não trivial.
O aniquilador de \(T\) é o conjunto dos polinômios que anulam \(T\):
Esse conjunto é um ideal não nulo de \(\mathbb {K}[x]\). Como \(\mathbb {K}[x]\) é um domínio de ideais principais, existe um único polinômio mônico \(m_T(x)\) tal que
O polinômio minimal também pode ser caracterizado como o único polinômio mônico \(m_T(x)\) de menor grau com \(m_T(T)=0\). Além disso, \(m_T(x)\) divide todo polinômio \(p(x)\) tal que \(p(T)=0\).
Se \(B=PAP^{-1}\), então \(p(B)=Pp(A)P^{-1}\) para todo \(p\in \mathbb {K}[x]\). Portanto, \(p(A)=0\) se, e somente se, \(p(B)=0\); os dois conjuntos de polinômios anuladores coincidem e, assim, seus geradores mônicos \(m_A\) e \(m_B\) são iguais.
9.4 Teoremas de Schur e Cayley-Hamilton
A triangularização ocupa uma posição intermediária entre uma matriz arbitrária e uma matriz diagonal. Ela já exibe os autovalores na diagonal e conduz ao Teorema de Cayley–Hamilton, sem exigir uma base completa de autovetores.
\( T \) é triangularizável superior se houver uma base, \( \underline{\textsc{B}}\) de \( V \) na qual a matriz \(A = [T]_{\underline{\textsc{B}}} \) é triangular superior, i.e., \(A (i, j) = 0\) para todos os \(i\gt j\).
\( T \) é triangularizável estritamente superior se houver uma base, \( \underline{\textsc{B}}\) de \( V \) na qual a matriz \( A= [T]_{\underline{\textsc{B}}} \) é triangular estritamente superior, i.e., \(A (i, j) = 0\) para todos os \(i \geq j\).
Fixada uma base \(\underline{\textsc{B}}=\{ \bm {v}_1,\ldots ,\bm {v}_n\} \) de \(V\), ponha
A cadeia \(V_0\subset V_1\subset \cdots \subset V_n=V\) é a bandeira associada à base \(\underline{\textsc{B}}\).
Suponha \( T \in \operatorname {Hom}(V,V)\) e \(\underline{\textsc{B}}=\{ \vec{v}_{1},\dots \vec{v}_{n}\} \) base de \(V\). Então são equivalentes:
A matriz de \( T \) na base \(\underline{\textsc{B}}\) é triangular superior; (estritamente superior)
\( T \vec{v}_{k}\in \langle \vec{v}_{1},\dots ,\vec{v}_{k} \rangle \) para todo \(k=1,\dots n\) (\( T (\vec{v}_{1}) = 0\), \(T \vec{v}_{k}\in \langle \vec{v}_{1},\dots ,\vec{v}_{k-1} \rangle \) para todo \(k=2,\dots n\);)
\(T\) estabiliza (estritamente) a bandeira associada a \(\underline{\textsc{B}}\).
A coluna \(k\) de \([T]_{\underline{\textsc{B}}}\) é o vetor de coordenadas de \(T\bm {v}_k\). Portanto, as entradas abaixo da diagonal nessa coluna são nulas se, e somente se, \(T\bm {v}_k\in V_k\). Isso prova a equivalência no caso triangular superior. No caso estritamente triangular, também é preciso anular a entrada diagonal, o que equivale a \(T\bm {v}_k\in V_{k-1}\). Como os vetores \(\bm {v}_1,\ldots ,\bm {v}_i\) geram \(V_i\), essas condições são equivalentes, respectivamente, a \(T(V_i)\subseteq V_i\) e a \(T(V_i)\subseteq V_{i-1}\).
Sejam \( V \) um espaço vetorial de dimensão finita sobre o corpo \( \mathbb {K}\) e \( T : V \rightarrow V \) uma transformação linear. Então \( T \) é triangularizável se, e somente se, o seu polinômio característico \( c_{T} (x) \) for um produto de fatores lineares.
Em particular, se \( \mathbb {K}\) for fechado algebricamente, então todo operador linear \( T : V \rightarrow V \) é triangularizável.
Se \([T]_{\underline{\textsc{B}}}\) é triangular superior, então seu polinômio característico é o produto dos termos \(x-d_i\), onde \(d_i\) são as entradas da diagonal.
Reciprocamente, suponha que \(c_T\) se fatore em termos lineares. Procedemos por indução em \(n=\dim V\). O caso \(n=1\) é imediato. Escolha um autovalor \(\lambda \) e um autovetor \(\bm {v}_1\), e ponha \(V_1=\langle \bm {v}_1\rangle \). Como \(V_1\) é \(T\)-invariante, \(T\) induz um operador \(\overline T\) em \(V/V_1\). Em uma base adaptada a \(V_1\), a matriz de \(T\) tem a forma
logo \(c_T(x)=(x-\lambda )c_{\overline T}(x)\). Portanto, \(c_{\overline T}\) também se fatora em termos lineares. Pela hipótese de indução, existe uma base do quociente na qual \(\overline T\) é triangular superior. Levantando essa base a \(V\) e acrescentando \(\bm {v}_1\), obtemos uma base na qual \(T\) é triangular superior.
Observamos inicialmente que podemos fatorar qualquer polinômio \( p (x) \in \mathbb {K}[x] \) em termos de \( x- \lambda \):
Substituindo \( x = \lambda \), vemos que \( a_{0} = p (\lambda ) \).
Se \( \bm {v}\) for um autovetor de \( T \) com o autovalor associado \( \lambda \),
como todos os termos, exceto o último se anulam.
9.4.1 Teorema de Cayley-Hamilton
Fixe uma base de \(V\) e seja \(A\) a matriz de \(T\) nessa base. Escreva
Da identidade \((x\operatorname {I}-A)B(x)=c_A(x)\operatorname {I}\), a comparação dos coeficientes fornece
Multiplicando essas identidades, respectivamente, por \(\operatorname {I},A,\ldots ,A^n\) e somando, todos os termos que envolvem os \(B_k\) se cancelam. Resta
isto é, \(c_A(A)=0\). Portanto, \(c_T(T)=0\).
Para demonstrar esse fato, fixamos uma base de \( V \) e seja \( M \) a matriz de \( T \) nessa base. Nesse contexto, \( c_T = \det (x\operatorname {I}-M) \).
Escreva \(m_T=\sum \limits _{k=0}^d a_kx^k\). Então
Onde \(B:=\sum \limits _{k=1}^da_k\sum \limits _{p=0}^{k-1}x^pM^{k-1-p}\).
Em seguida, calculamos o determinante dessas matrizes em \(\mathbb {K}[x]\); a validade das identidades usuais nesse anel foi observada em 8.31: \((m_T(x))^n=(m_T(x))^n\det (\operatorname {I})=\det (m_T(x)\operatorname {I})=\det ((x\operatorname {I}-M)B)=\det (x\operatorname {I}-M)\det (B)=c_T(x)\det (B)\), e o resultado segue.
Como consequência do Corolário 9.31 e do Teorema 9.32, temos:
Se \(V\) for de dimensão finita a cadeia
estabiliza. O menor inteiro positivo \(r_i\) tal que \(\ker (p_i (T ))^{r_i}=\ker (p_i (T ))^{r_i+1}\) é dito o índice de \(p_i(T)\).
9.5 Teorema da Decomposição Primária
Se \(p(x)\) e \(q(x)\) são polinômios coprimos tais que \(p(T)q(T)=0\), então \(V=\ker p(T)\oplus \ker q(T)\).
Pela identidade de Bézout, existem polinômios \(a, b\in \mathbb {K}[x]\) tais que \(a(x)p(x)+b(x)q(x)=1\). Assim,
Se \(\bm {v}\in N_{pq},\) então \(b(T)q(T)\bm {v}\in N_{p}\). De fato, aplicando \(p(T)\) a esse vetor, temos \(p(T)b(T)q(T)\bm {v}= b(T)p(T)q(T)\bm {v}=0\). Da mesma forma temos \(a(T)p(T)\bm {v}\in N_{q}\), se \(\bm {v}\in N_{pq}\). Como \(b(T)q(T)\bm {v}+a(T)p(T)\bm {v}=\bm {v}\), mostramos que \(\bm {v}=\bm {v}_{p}+\bm {v}_{q},\) com \(\bm {v}_{p}\in N_{p}\) e \(\bm {v}_{q}\in N_{q}.\)
Para mostrar que essa decomposição é única, suponhamos que \(\bm {v}=\bm {v}_{p}+\bm {v}_{q}=\bm {v}'_{p}+\bm {v}'_{q}\). Mas então \(\bm {w}:=\bm {v}_{p}-\bm {v}'_{p}=\bm {v}'_{q}-\bm {v}_{q}\) pertence, simultaneamente, a \(N_{p}\) e \(N_{q}\). Aplicando \(b(T)q(T)+ a(T)p(T)=\operatorname {I}\) em \(\bm {w}\), temos
Mas \(b(T)q(T)\bm {w}=0=a(T)p(T)\bm {w}\), de modo que \(\bm {w}=0\), o que implica \(\bm {v}_p=\bm {v}'_p\) e \(\bm {v}_q=\bm {v}'_q\), mostrando a unicidade da decomposição.
O argumento de Bézout se estende imediatamente a qualquer família finita de polinômios dois a dois coprimos.
Um caso particularmente interessante ocorre quando aplicamos o corolário anterior a uma fatoração em termos irredutíveis do polinômio minimal.
Como \(m_T(T)=0\) e como os polinômios na fatoração \(m_{1}(x)=[p_{1}(x)]^{d_{1}}, \ldots , m_{j}(x)=[p_{j}(x)]^{d_{j}}\) são coprimos, podemos aplicar o corolário 9.36 e concluir que
Como \(W_{i}=\ker (p_{i}(T))^{d_{i}},\) temos que o polinômio minimal de \(T\mathord {\upharpoonright }_{W_{i}}\) é da forma \(p_{i}(x)^{r_{i}}\) com \(r_{i}\leq d_{i}\). Se \(r_{i}\lt d_{i}\), então \([p_{1}(x)]^{d_{1}} \cdots [p_{i}(x)]^{r_{i}}\cdots [p_{j}(x)]^{d_{j}}\) seria um polinômio de menor grau que anula \(T\), contradizendo a minimalidade de \(m_T(x)\). Em particular, o expoente \(d_i\) é o índice de \(p_i(T)\): na parcela \(W_i\) a potência necessária é exatamente \(d_i\), enquanto nas demais parcelas \(p_i(T)\) é invertível pela identidade de Bézout.
Quando o polinômio característico se fatora em termos lineares, a decomposição primária separa o espaço segundo os autovalores.
Como o polinômio característico se fatora em termos lineares, o Corolário 9.33 dá
Os fatores são dois a dois coprimos. Aplicando o Teorema da Decomposição Primária, obtemos
Em dimensão finita, a cadeia dos núcleos de \((T-\lambda _j\operatorname {I})^k\) estabiliza, e sua união é \(E_{\lambda _j}^{\infty }(T)\). Logo cada parcela acima coincide com o autoespaço generalizado correspondente.
Considere o operador \(T\) cuja matriz na base canônica \(\underline{\textsc{B}}\) é
Seu polinômio característico é \(c_T(x)=(x-2)^2(x-1)^2\); portanto, os autovalores são \(2\) e \(1\). Para o primeiro deles,
e \(\{ [1,0,0,-1],[1,1,1,1]\} \) é uma base desse autoespaço generalizado. Já os vetores \([2,0,2,1]\) e \([1,1,0,0]\) formam uma base de \(\ker (T-\operatorname {I})\). Concluímos ainda que \(m_T(x)=(x-2)^2(x-1)\).
Considere a base
Calculando a imagem de cada vetor, obtemos
Portanto, nessa base,
Essa matriz em blocos reflete a decomposição primária. A escolha das bases nos autoespaços generalizados ainda pode simplificar cada bloco; esse será o ponto de partida da Forma de Jordan, no próximo capítulo.
Seja \( \mathcal{F}=C^{\infty }(\mathbb {R},\mathbb {C}) \) o espaço das funções infinitamente diferenciáveis e considere o operador linear
onde \(D\) é a diferenciação. A equação diferencial associada é
com coeficientes constantes complexos. Resolver a equação é determinar o núcleo de \(E\), que denotaremos por \(W\).
A teoria das equações diferenciais garante que \(\dim W=n\). Considere o polinômio
Em \( \mathbb {C}\), esse polinômio fatora como
O espaço \(W=\ker m(D)\) é invariante por \(D\), e o polinômio minimal de \(D\mathord {\upharpoonright }_W\) é \(m\). Pelo Teorema 9.38, \(W\) se decompõe como soma direta dos espaços de solução \(W_i\) das equações diferenciais
Para determinar as soluções de \((D-\lambda _i\operatorname {I})^{r_i}f=0\), usamos a identidade, obtida por indução,
Portanto, \( f \) é uma solução se, e somente se, \( D^{r_i} (e^{- \lambda _i t} f) = 0 \), isto é, se, e somente se, \( e^{- \lambda _i t} f \) é um polinômio de grau no máximo \( r_i-1 \). Uma base para o espaço de solução de \( (D- \lambda _i \operatorname {I})^{r_i} f = 0 \) é então \( \{ e^{\lambda _i t}, \ te^{\lambda _i t}, \ \ldots , \ t^{r_i-1} e^{\lambda _i t} \} . \)
Seja \(\{ T_{i}:i\in I\} \) um subconjunto de \(\operatorname {Hom}(V,V)\) onde \(V\) é um e.v. de dimensão finita sobre um corpo algebricamente fechado \(\mathbb {K}\). Suponha que \(T_{i}T_{j}=T_{j}T_{i}\) para todo \(i,j\in I\). Mostre que \(V\) pode ser escrito como soma direta de autoespaços generalizados comuns a todos os \(T_{i},i\in I\).
Considere o operador \(T:\mathbb {R}^{3}\to \mathbb {R}^{3}\) cuja matriz na base canônica é
Ache a decomposição primária de \(\mathbb {R}^{3}\) e encontre bases para cada um desses subespaços \(T\)-invariantes.
9.6 Diagonalizabilidade
A decomposição em autoespaços generalizados permite agora reconhecer quando os autoespaços ordinários já ocupam todo o espaço.
Sejam \(\lambda _1,\ldots ,\lambda _m\) distintos e suponha que \(\bm {v}_i\in E_{\lambda _i}\) satisfaça \(\bm {v}_1+\cdots +\bm {v}_m=\vec0\). Fixe \(i\) e aplique \(\prod _{j\neq i}(T-\lambda _j\operatorname {I})\) à igualdade. Todos os termos, exceto o \(i\)-ésimo, se anulam, e obtemos
O escalar entre parênteses é não nulo; portanto, \(\bm {v}_i=\vec0\). Isso vale para todo \(i\).
Um operador \(T:V\to V\) em um espaço de dimensão finita é diagonalizável se existe uma base \(\underline{\textsc{B}}\) de \(V\) na qual \([T]_{\underline{\textsc{B}}}\) é diagonal.
Uma matriz \( A \in \mathcal{M}_{n, n}(\mathbb {K}) \) é diagonalizável se \( T_{A} : \mathbb {K}^{n} \rightarrow \mathbb {K}^{n} \) é diagonalizável.
Ou seja, a matriz \( A \) é diagonalizável se for semelhante a uma matriz diagonal.
Seja \( V \) um espaço vetorial de dimensão finita e \( T : V \rightarrow V \) seja uma transformação linear. Então \( T \) é diagonalizável se, e somente se, \( V \) possuir uma base, \( \underline{\textsc{B}}\) consistindo de autovetores de \( T. \)
Seja \( \underline{\textsc{B}}= \{ \bm {v}_{1}, \ \ldots \ , \ \bm {v}_{n} \} \) uma base e seja \( D = [T]_{\underline{\textsc{B}}} \) uma matriz diagonal com entradas diagonais \( \mu _{ 1}, \ldots \), \( \mu _{n} \). Para cada \( i, \)
então \( T (\bm {v}_{i}) = \mu _{i} \bm {v}_{i} \) e \( \bm {v}_{i} \) é um autovetor.
Por outro lado, se \( B = \{ \bm {v}_{1}, \ \ldots \ , \ \bm {v}_{n} \} \) é uma base de autovetores, então \( T (\bm {v}_{i}) = \mu _{i} \bm {v}_{ i} \) para todo \( i \), e assim
é uma matriz diagonal.
Sejam \( V \) um espaço vetorial de dimensão finita e \( T : V \rightarrow V \) uma transformação linear. Se \( c_{T} (x) \) não se decompor como um produto de fatores lineares sobre \(\mathbb {K}\), então \( T \) não será diagonalizável. Se \( c_{T} (x) \) se decompor como um produto de fatores lineares (o que é sempre o caso se \( \mathbb {K}\) for algebricamente fechado), então as seguintes afirmações são equivalentes:
\( T \) é diagonalizável.
\( m_{T} (x) \) se fatora em um produto de termos lineares distintos.
Se \( \lambda _{1}, \ldots \), \( \lambda _{m} \) são os autovalores distintos de \( T \), então
\[ V = E_{\lambda _{1}} \oplus \cdots \oplus E_{\lambda _{m}}. \]A soma das multiplicidades geométricas dos autovalores é igual à dimensão de \( V. \)
Para cada autovalor \( \lambda \) de \( T, \operatorname {geomult} (\lambda ) = \operatorname {algmult} (\lambda ) \).
Para cada autovalor \( \lambda \) de \( T, E_{\lambda } = E_{\lambda }^{\infty } \) (ou seja, todo autovetor generalizado de \( T \) é um autovetor de \( T \)).
a implica b
Suponha que \(T\) é diagonalizável. Isso significa que tem uma base de autovetores, cujos autovalores distintos são \(\lambda _1, \dots , \lambda _k\). Nesse caso,
é um polinômio aniquilador para \(T\). Portanto, o polinômio minimal divide esse produto e também possui apenas fatores lineares distintos.
b implica a
Se \( m_{T} (x) \) se fatora em um produto de termos lineares distintos então a composta 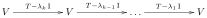 é \(0\). Logo
onde usamos \(\dim \ker (SR)\leq \dim \ker R+\dim \ker S\) para operadores lineares \(R\) e \(S\); a segunda igualdade segue do Lema 9.41. Portanto, a soma dos autoespaços tem a mesma dimensão que \( V \), ou seja, essa soma é \( V \) e \( T \) é diagonalizável.
b implica c
A Equação 9.12 implica que \(V=E_{\lambda _{1}} \oplus \cdots \oplus E_{\lambda _{m}}\).
c implica a
Se \( V = E_{\lambda _{1}} \oplus \cdots \oplus E_{\lambda _{m}} \), seja \( \underline{\textsc{B}}_{i} \) uma base para \( E_{\lambda _{i}} \) e faça \( \underline{\textsc{B}}= \displaystyle \underline{\textsc{B}}_{1} \cup \cdots \cup \underline{\textsc{B}}_{m} \). Seja \( T_{i} \) a restrição de \( T \) a \( E_{\lambda _{i}} \). Então \( \underline{\textsc{B}}\) é uma base para \( V \) e
uma matriz diagonal de bloco com \( A_{i} = [T_i]_{\underline{\textsc{B}}_{i}} \). Mas, neste caso, \( A_{i} \) é a matriz \( \lambda _{i} \operatorname {I}\) (um múltiplo escalar da matriz identidade).
c se, e somente se, d
Por definição.
d se, e somente se, e
Suponha que \( c_{T} (x) = (x- \mu _{1}) \cdots (x- \mu _{n}) \). Os escalares \( \mu _{1}, \ldots \), \( \mu _{n} \) podem não ser todos distintos, por isso os agrupamos. Sejam \( \lambda _{1}, \ldots \), \( \lambda _{m} \) os autovalores distintos logo \( c_{T} (x) = (x- \lambda _{1})^{r_1} \ldots ( x- \lambda _{m})^{r_{m}} \) para números inteiros positivos \( r_{1}, \ldots \), \( r_{m}.\)
Aqui \(r_i\) é a multiplicidade algébrica de \(\lambda _i\) e \(r_1+\cdots +r_m=n=\dim V\). Se \(f_i\) denota a multiplicidade geométrica, a Proposição 9.17 fornece \(1\leq f_i\leq r_i\). Portanto, \(f_1+\cdots +f_m=n\) se, e somente se, \(f_i=r_i\) para todo \(i\). Isso prova a equivalência entre d e e.
c se, e somente se, f
Pelo Teorema 9.38, \( V = E_{\lambda _{1}}^{\infty } \oplus \cdots \oplus E_{\lambda _{k}}^{\infty } \). Portanto, \( V = E_{\lambda _{1}} \oplus \cdots \oplus E_{\lambda _{k}} \) se, e somente se, \( E_{\lambda _i} = E_{\lambda _i}^{\infty } \) para todo \( i \). Logo c e f são equivalentes.
Suponha que \(W\) seja um subespaço \(T\)-invariante de \(V\). Mostre que \(T\) induz um operador linear \(\overline T:V/W\to V/W\), dado por \(\overline T(\bm {v}+W)=T(\bm {v})+W\), e prove que o polinômio minimal de \(\overline T\) divide o polinômio minimal de \(T\).
Seja \(A\in M_{n}(\mathbb {K})\)
Mostre que \(c_A\) é um polinômio mônico de grau \(n\).
Prove ainda que \(c_A(x)=x^{n}-\operatorname {tr}(A)x^{n-1}+\cdots +(-1)^{n}\det (A)\).
Decida se o operador linear \(T:\mathbb {K}^{n}\to \mathbb {K}^{n}\) é diagonalizável. Em caso positivo, calcule uma base de autovetores e a sua forma diagonal.
\([T]_{\underline{\textsc{B}}}^{\underline{\textsc{B}}}=\left[\begin{array}{cc} 2 & 3\\ -1 & 1 \end{array}\right]\) com \(\mathbb {K}=\mathbb {C}\)
\([T]_{\underline{\textsc{B}}}^{\underline{\textsc{B}}}=\left[\begin{array}{cc} -4 & -1\\ 4 & 0 \end{array}\right]\) com \(\mathbb {K}=\mathbb {R}\)
\([T]_{\underline{\textsc{B}}}^{\underline{\textsc{B}}}=\left[\begin{array}{ccc} 6 & -3 & -2\\ 4 & -1 & -2\\ 10 & -5 & -3 \end{array}\right]\) com \(\mathbb {K}=\mathbb {R},\mathbb {C}\)
Prove que
Suponha que \(\dim V=n\). Se \(\lambda _{1},\ldots ,\lambda _{n}\) são os autovalores de \(T\), contados com multiplicidade, então \(\lambda _{1}^{k},\ldots ,\lambda _{n}^{k}\) são os autovalores de \(T^{k}.\)
Seja \(V\) um espaço vetorial de dimensão finita sobre um corpo \(\mathbb {K}\) algebricamente fechado e seja \(T:V\to V\) um operador linear. Prove que \(\alpha \) é um autovalor de \(p(T)\) se, e somente se, \(\alpha =p(\lambda )\) para algum \(\lambda \) autovalor de \(T\).
Prove que o polinômio característico da transposta de um operador \(T^{\mathrm{t}}\) coincide com o polinômio característico de \(T\).
Seja \(T:V\rightarrow V\) um operador linear. Mostre que se \(\dim \operatorname {Im}(T)=m\), então \(T\) tem no máximo \(m+1\) autovalores.
Sejam \(T,S:V\to V\) operadores lineares. Suponha que \(v\) é autovetor de \(T\) e de \(S\) associado aos autovalores \(\lambda _{1},\lambda _{2}\) de \(T\) e \(S\), respectivamente. Ache um autovetor e um autovalor de:
\(\alpha S+\beta T\) onde \(\alpha ,\beta \in \mathbb {R}\)
\(S\circ T\)
\( \)
Mostre que se \(B,M\in M_{n}(\mathbb {K})\) com \(M\) invertível, então \((M^{-1}BM)^{n}=(M^{-1}B^{n}M)\) para todo \(n\in \mathbb {N}\).
Calcule \(A^{n}\), \(n\in \mathbb {N}\) onde \(A=\left[\begin{array}{cc} 2 & 4\\ 3 & 13 \end{array}\right]\).
Seja \(A=\left[\begin{array}{ccc} 0 & 7 & -6\\ -1 & 4 & 0\\ 0 & 2 & -2 \end{array}\right]\in M_{3}(\mathbb {C})\). Dado \(n\in \mathbb {N}\) determine \(B\in M_{3}(\mathbb {C})\) tal que \(B^{n}=A\)
Seja \(A=\left[\begin{array}{ccc} 2 & 0 & -2\\ 1 & 1 & -2\\ 3 & 0 & -3 \end{array}\right]\) calcule \(A^{2020}\). Agora seja \(B=\left[\begin{array}{ccc} 3 & -1 & -1\\ -1 & 2 & 0\\ 3 & -2 & 0 \end{array}\right]\) consegue calcular \(B^{2020}\)? Dica: Pela divisão euclideana de \(x^{k}\) por \(P_{B}\) temos que \(x^{k}=P_{B}(x)q_{k}(x)+r_{k}(x)\) onde \(r_{k}=0\) ou \(\deg (r_{k})\lt \deg (P_{B})\). Encontre \(r_{k}\).
Seja \(T:\mathbb {R}_2[x]\to \mathbb {R}_2[x]\). A matriz abaixo representa \(T\) usando a base \(\underline{\textsc{B}}\) no domínio e a base \(\underline{\textsc{C}}\) no contradomínio:
onde \(\underline{\textsc{B}}=\{ \frac{1}{2}x^{2},-\frac{1}{2},\frac{1}{2}x\} \) e \(\underline{\textsc{C}}=\{ x^{2},x,1\} \). Determine \(T\) nos elementos da base canônica, calcule \([T]_{\underline{\textsc{C}}}^{\underline{\textsc{C}}}\) e mostre que \(T\) é diagonalizável.
Em \(\mathcal{F}(\mathbb {R},\mathbb {R})\) considere as funções \(f_{1}(x)=e^{2x}\sin (x)\), \(f_{2}(x)=e^{2x}\cos (x)\) e \(f_{3}(x)=e^{2x}\), o subespaço \(S=\left\langle f_{1},f_{2},f_{3}\right\rangle \) e o operador linear \(D:S\to S\) definido por \(D(f)=f'\). Determine:
A matriz de \(D\) em relação à base \(\underline{\textsc{B}}=\{ f_{1},f_{2},f_{3}\} \) de \(S\).
Os autovalores de \(D\) e as funções de \(S\) que são autovetores de \(D\).
Seja \(T:V\rightarrow V\) (\(\dim V\lt \infty \)) um operador diagonalizável cujos autovalores têm multiplicidade algébrica \(1\).
Prove que qualquer operador \(G:V\rightarrow V\) tal que \(GT=TG\) pode ser representado como um polinômio em \(T\).
Prove que a dimensão do espaço vetorial formado por tais operadores (operadores que comutam com \(T\)) é igual a dimensão de \(V\).
Sejam \(S,T:V\to V\) operadores diagonalizáveis que comutam. Mostre que eles são simultaneamente diagonalizáveis, isto é, que existe uma base \(\underline{\textsc{B}}\) de \(V\) tal que \(\underline{\textsc{B}}\) consiste em autovetores de \(S\) e de \(T\).
Sejam \(V\) um \(\mathbb {K}\)-e.v. de \(\dim V\lt \infty \) e \(T:V\to V\) um operador linear. Suponha que \(T\) comuta com todo operador diagonalizável. Prove que \(T\) é um múltiplo escalar da identidade.
Seja \(m\in \mathbb {R}\) e \(A\) a matriz dada por
Encontre os autovalores de \(A\).
Para que valores de \(m\) a matriz \(A\) é diagonalizável?
Determine, de acordo com os diferentes valores de \(m\), o polinômio minimal de \(A.\)
Fixemos um vetor não nulo \(a\in \mathbb {R}^{3}\) e defina a aplicação \(T:\mathbb {R}^{3}\to \mathbb {R}^{3}\) por \(T(v)=a\times v\) (produto vetorial).
Prove que \(T\) é uma transformação linear.
Determine os autovalores e autovetores de \(T\).
Considere uma matriz real simétrica \(A\) de ordem \(3\) com determinante igual a \(6\). Suponha que \(u=(4,8,-1)\) e \(v=(1,0,4)\) sejam autovetores desta matriz associados aos autovalores \(1\) e \(2\), respectivamente. Decida se as seguintes afirmações são verdadeiras ou falsas:
Os autovalores de \(A\) são apenas \(1\) e \(2\).
O produto vetorial \(u\times v\) é autovetor de \(A\).
O vetor \((5,8,3)\) é autovetor de \(A\).
A pode não ser diagonalizável.
Prove que se \(T:V\to V\) é um operador linear, então \(\ker T\), \(\operatorname {Im}(T)\) são subespaços \(T\)-invariantes. Se \(\lambda \) for um autovalor de \(T\), então \(E_{\lambda }\) é um subespaço \(T\)-invariante.
Prove que a soma e a intersecção de subespaços \(T\)-invariantes é \(T\)-invariante.
Prove que se um operador \(T\in \operatorname {Hom}(V,V)\) com \(\dim V\lt \infty \) é um isomorfismo então \(T\) e \(T^{-1}\) possuem os mesmos subespaços invariantes. Vale em dimensão infinita?
Mostre que se todo subespaço de \(V\) for \(T\)-invariante então \(T=\lambda \operatorname {I}\) para algum \(\lambda \in \mathbb {K}\).
Mostre que \(W\subseteq V\) é um subespaço invariante para \(T\in \operatorname {Hom}(V,V)\) se, e somente se, seu anulador \(\operatorname {Aniq}(W)\subseteq V^*\) é \(T^{\mathrm{t}}\)-invariante.
Sejam \(T,G:V\to V\) operadores que comutam. Mostre que \(\ker T\), \(\operatorname {Im}(T)\) e \(E_{\lambda }\) são \(G\)-invariantes.
Sejam \(V\) um \(\mathbb {K}\)-e.v. de \(\dim V=n\), \(T:V\to V\) um operador linear, \(W\subseteq V\) um subespaço \(T\)-invariante. Mostre que \(c_{T\mid _{W}}\mid c_{T}\) e \(m_{T\mid _{W}}\mid m_{T}\). Dica: lembre que se \(A\in M_{n}(\mathbb {K})\) é diagonal por blocos
onde \(B\in M_{k}(\mathbb {K})\) e \(D\in M_{n-k}(\mathbb {K})\), então \(A^{n}=\left[\begin{array}{cc} B^{n} & \widetilde{C}\\ 0 & D^{n} \end{array}\right]\).
Sejam \(T:V\to V\) um operador linear, \(W\subseteq V\) um subespaço. Mostre que \(W\) é \(p(T)\)-invariante para todo polinômio \(p\in \mathbb {K}[x]\) se, e somente se, \(W\) for \(T\)-invariante.
Seja \(\pi :V\to V\) um operador projeção não trivial (i.e., \(\pi \neq 0_{\operatorname {Hom}(V,V)}\) e \(\pi \neq \operatorname {I}_{V}\)) mostre que \(m_{\pi }=x^{2}-x\).
Seja \(V\) um \(\mathbb {C}\)-espaço vetorial. Se o polinômio característico de uma transformação linear \(T:V\rightarrow V\) é \(x^{2}-x-1\), então é correto afirmar que:
\(T\) não é necessariamente invertível.
\(T\) é invertível e \(T^{-1}=T+I\).
Não existe \(T\) com tal polinômio característico.
\(T\) é invertível e \(T^{-1}=T-I\).
\(T\) é invertível, mas nenhuma das fórmulas para a inversa de \(T\) nos outros itens é válida.
Seja \(T\in \operatorname {Hom}(V,V)\).
Mostre que \(T:V\to V\) é um operador linear não injetor se e somente se \(0\) é um autovalor de \(T\).
Mostre que \(T\) é invertível se, e somente se, o termo independente de seu polinômio minimal é não-nulo.
Nestas circunstâncias, \(T^{-1}\) é um polinômio em \(T\), i.e., existe \(p(x)\in \mathbb {K}[x]\) tal que \(T^{-1}=p(T)\).
Seja \(A\) uma matriz complexa tal que \(A^{k}=I\) para algum inteiro \(k\). Prove que \(A\) é diagonalizável.
Prove que uma matriz \(n\times n\) sobre \(\mathbb {C}\) que satisfaz \(A^{3}=A\) pode ser diagonalizada.
Encontre todas as possibilidades para o polinômio minimal de um operador \(T:\mathbb {R}^{5}\to \mathbb {R}^{5}\) com polinômio característico \(c_{T}\) dado. É possível concluir que algum deles é necessariamente diagonalizável?
\(c_{T}(x)=(x-3)^{3}(x-2)^{2}\)
\(c_{T}(x)=(x-1)(x-2)(x-3)(x-4)(x-5)\)
\(c_{T}(x)=(x-1)^{5}\)
Seja \(V\) um espaço vetorial de dimensão finita sobre um corpo \(\mathbb {K}\) algebricamente fechado e seja \(T:V\to V\) um operador. Prove que \(T\) é nilpotente se, e somente se, todos os seus autovalores forem iguais a zero.
Seja \(V\) um e.v. sobre um corpo \(\mathbb {K}\) algebricamente fechado e \(\lambda _{1},\dots ,\lambda _{r}\in \mathbb {K}\) os autovalores de \(T\) e \(q(x)=(x-\lambda _{1})\cdots (x-\lambda _{r})\). Mostre que \(q(T)\) é nilpotente. Qual o índice de nilpotência?
Dado \(T,G\) operadores lineares num espaço \(n\)-dimensional sobre um corpo de característica zero. Assuma que \(T^{n}=0\), \(\dim \ker T=1\) e que \({GT}-{TG}=T\). Prove que os autovalores de \(G\) são da forma \(\alpha ,\alpha -1,\alpha -2,\ldots ,\alpha -(n-1)\) para algum \(\alpha \in \mathbb {K}.\)
Seja \(V\) um \(\mathbb {K}\)-e.v. de dimensão finita e \(T:V\to V\) um operador linear. Mostre que existem únicos subespaços \(T\)-invariantes \(V_1,V_2\) tais que \(V=V_1\oplus V_2\), a restrição \(T|_{V_1}\) é nilpotente e \(T|_{V_2}\) é um isomorfismo.
Seja \(T:\mathbb {K}^{\mathbb {N}}\to \mathbb {K}^{\mathbb {N}}\) dada por \(T(x_{1},x_{2},\dots )=(0,x_{1},x_{2},\dots )\). Mostre que \(T\) não se escreve como soma direta de um operador nilpotente com um isomorfismo.
Seja \(T:\mathbb {K}^{n}\to \mathbb {K}^{n}\) um operador com polinômio característico \(c_{T}(x)=(x-\lambda )^{n}\). Mostre que o operador \(T'=\lambda \operatorname {I}-T\) é nilpotente.
Seja \(V\) um \(\mathbb {K}\)-e.v. de dimensão finita e \(T:V\to V\) um operador linear. Se \(\dim \operatorname {im}(T)=1\) mostre que ou \(T\) é diagonalizável ou \(T\) é nilpotente.
Se \(V\) é um \(\mathbb {C}\)-e.v. de dimensão finita e \(T:V\rightarrow V\) é um operador linear mostre que \(T^{n+1}=T\) se, e somente se, \(T^{2n}=T^{n}\) e \(T\) diagonalizável.
Para \(V\) espaço vetorial real de dimensão finita, uma involução em \(V\) é um operador linear \(\varphi :V\rightarrow V\) tal que \(\varphi ^{2}=\operatorname {I}\). Dado um operador linear \(T:V\rightarrow V\) , sejam
chamados subespaço de pontos fixos de \(T\) e subespaço antipodal de \(T\), respectivamente. Decida se as seguintes afirmações são verdadeiras ou falsas:
Se \(\varphi \) é uma involução, então \(\det (\varphi )=1\).
Se \(\varphi _{1},\varphi _{2}\) são involuções então \(\operatorname {Fix}(\varphi _{1}\circ \varphi _{2})=\ker (\varphi _{1}-\varphi _{2})\).
Se \(\lambda \) é autovalor de uma involução, então \(\lambda =\pm 1\).
Se \(\varphi _{1},\varphi _{2}\) são involuções, então \(\varphi _{1}\circ \varphi _{2}\) é também uma involução.
Se \(\varphi \) é uma involução, então \(A(\varphi )=\operatorname {im}(\operatorname {I}-\varphi )\).
[Densidade de \(\operatorname {GL}_{n}(\mathbb {C})\) e uma aplicação] Sejam \(A\in \mathcal{M}_{n, m}(\mathbb {K})(\mathbb {C})\) e \(B\in \mathcal{M}_{m, n}(\mathbb {K})(\mathbb {C})\), com \(m,n\geq 1\). O objetivo deste exercício é provar a identidade
Em particular, se \(m=n\), então \(c_{AB}=c_{BA}\); no caso geral, \(AB\) e \(BA\) têm os mesmos autovalores não nulos, com as mesmas multiplicidades algébricas.
Suponha primeiro que \(m=n\) e que \(A\) seja invertível. Mostre que \(AB\) e \(BA\) são semelhantes e conclua que \(c_{AB}=c_{BA}\).
Mostre que \(\operatorname {GL}_{n}(\mathbb {C})\) é denso em \(\mathcal{M}_{n, n}(\mathbb {K})(\mathbb {C})\).
Dica: para uma matriz \(M\), considere \(M+t\operatorname {I}\) e observe que \(\det (M+t\operatorname {I})\) é um polinômio não nulo em \(t\).Usando a continuidade dos coeficientes do polinômio característico como funções das entradas, deduza que \(c_{AB}=c_{BA}\) para matrizes quadradas \(A\) e \(B\), sem supor \(A\) invertível.
Aplique o item anterior às matrizes em blocos
\[ \widetilde A=\begin{bmatrix} 0 & A \\ 0 & 0 \end{bmatrix},\qquad \widetilde B=\begin{bmatrix} 0 & 0 \\ B & 0 \end{bmatrix} \]de ordem \(n+m\) e deduza a identidade do enunciado.
A afirmação análoga vale para os polinômios minimais de \(AB\) e \(BA\)? Justifique sua resposta.
Dica: procure um exemplo com \(AB=0\) e \(BA\neq 0\) nilpotente.