Classificação das Cônicas
Nos capítulos anteriores estudamos as cônicas em posições especialmente simples. O problema agora é o inverso: dada uma equação quadrática geral
como reconhecer a curva que ela descreve?
Para identificar a cônica, escolheremos coordenadas que simplifiquem sua equação. Usaremos duas operações:
translação da origem: os eixos mantêm suas direções, mas a origem muda;
rotação dos eixos: a origem permanece fixa e a base ortonormal é girada.
A translação permite controlar os termos lineares; a rotação permite eliminar o termo misto \(xy\). Depois dessas duas operações, completar quadrados conduz às formas canônicas e torna possível classificar a cônica, inclusive nos casos degenerados.
Ao longo do capítulo adotaremos o ponto de vista passivo: a curva geométrica não se move; apenas mudamos o sistema cartesiano usado para descrevê-la.
11.1 Translação
Seja
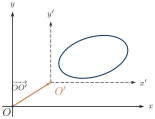
uma base ortonormal e considere os sistemas cartesianos
que possuem a mesma base e origens distintas. Se \(O'\) possui coordenadas \((h,k)\) em \(\Sigma \), e um ponto \(P\) possui coordenadas \((x,y)\) em \(\Sigma \) e \((x',y')\) em \(\Sigma '\), então
Logo
ou seja,
A transformação inversa é
O ponto \(P\) permanece fixo; suas coordenadas mudam em razão da mudança de origem.
11.2 Translação de uma Equação Quadrática
Escreva
É útil separar a parte quadrática da parte linear. Com
temos
Faça agora a translação
Substituindo e agrupando os termos,
Portanto os termos lineares desaparecem exatamente quando
Em coordenadas, isso significa
Se
ou equivalentemente \(4AB-C^2\neq 0\), existe uma única translação que elimina ambos os termos lineares. Quando \(\det M=0\), o sistema pode não ter solução ou pode ter infinitas soluções.
O termo constante na nova equação é
e não precisa ser zero.
\(x^{2}+y^{2}+2x-6y+6=0\), nova origem \((-1,3)\); \(3x^{2}+2y^{2}+12x-4y+8=0\), nova origem \((-2,1)\); \(y^{3}-x^{2}+3y^{2}-4x+3y-3=0\), nova origem \((-2,-1)\); \(xy-3x+4y-13=0\), nova origem \((-4,3)\). Usando \(x=x'+h\) e \(y=y'+k\), obtemos, respectivamente, \((x')^2+(y')^2=4\); \(3(x')^2+2(y')^2=6\); \((y')^3-(x')^2=0\); \(x'y'=1\). No item (c), a equação não é quadrática; ele serve apenas para praticar a regra de translação. \(2x^{2}+y^{2}+16x-4y+32=0\); \(3x^{2}-2y^{2}-42x-4y+133=0\); \(xy-x+2y-10=0\). Uma escolha possível é: origem \((-4,2)\): \(2(x')^2+(y')^2=4\); origem \((7,-1)\): \(3(x')^2-2(y')^2=12\); origem \((-2,1)\): \(x'y'=8\). Os termos lineares desaparecem quando O determinante desse sistema é \(4AB-C^2\), portanto a condição dada garante solução única. No exemplo, que são a mesma equação; assim todo \((h,k)\) com \(4h+2k+1=0\) elimina os termos lineares. Substituindo \(x=x'+h\) e \(y=y'+k\), o termo independente de \(x',y'\) é exatamente o valor obtido ao tomar \(x'=y'=0\), isto é, \(f(h,k)\).
Ver solução
Ver solução
Ver solução
Ver solução
11.3 Rotação
Sejam
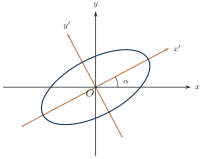
onde \(\mathcal{C}\) é obtida girando a base \(\mathcal{B}\) de um ângulo \(\alpha \) no sentido anti-horário. Considere os sistemas cartesianos
Se \((x,y)\) e \((x',y')\) são as coordenadas do mesmo ponto nos dois sistemas, então
Equivalentemente,
Como \(R_\alpha \) é ortogonal,
Na notação de matrizes de mudança de base, que será sistematizada no Capítulo 12, essa convenção significa
11.3.1 Eliminando o termo misto
Considere novamente a parte quadrática
Sob a rotação \(\boldsymbol {x}=R_\alpha \boldsymbol {x}'\), temos
Assim, a matriz da forma quadrática no novo sistema é
O coeficiente \(C'\) do termo \(x'y'\) é
Portanto a rotação elimina o termo misto quando
Se \(C\neq 0\), uma forma equivalente é
Duas quantidades permanecem invariantes sob rotação:
e
Em particular, o sinal de
não depende da orientação escolhida para os eixos.
11.3.2 Eixos principais no plano
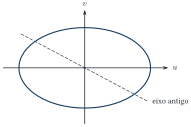
A fórmula para \(C'\) mostra que o termo misto não é uma característica intrínseca da cônica: ele pode surgir apenas porque os eixos escolhidos não estão alinhados com as direções mais simples da curva.
Após uma rotação de ângulo \(\alpha \), o coeficiente do termo misto é
Se \(C=0\), o termo misto já está ausente. Suponha \(C\neq 0\).
Se \(A\neq B\), podemos escolher \(\alpha \) de modo que
para essa escolha, \(C'=0\). Se \(A=B\), basta tomar
pois então \(\cos (2\alpha )=0\). Em todos os casos existe uma rotação que elimina o termo misto.
Os novos eixos são chamados eixos principais da equação quadrática. O teorema reduz o estudo de uma equação geral do segundo grau ao caso sem termo misto. Nesse caso, o completamento de quadrados determina uma translação que permite reconhecer a cônica pela forma de sua equação.
Pelas fórmulas os pontos passam a ter coordenadas \(2x+5y-3=0\), \(\alpha =\arctan (2/5)\); \(x^{2}-2xy+y^{2}-x=0\), \(\alpha =45^\circ \); \(\sqrt{3}y^{2}+3xy-1=0\), \(\alpha =60^\circ \). Denotando as novas coordenadas por \((u,v)\): \(20u+21v-3\sqrt{29}=0\); \(2v^2-\dfrac {u}{\sqrt2}+\dfrac {v}{\sqrt2}=0\); \(\dfrac {3\sqrt3}{2}u^2-\dfrac {\sqrt3}{2}v^2-1=0\). \(4x^{2}+4xy+y^{2}+\sqrt{5}x=1\); \(9x^{2}+3xy+9y^{2}=5\); \(x^{2}-2xy+y^{2}-4=0\); \(16x^{2}+24xy+9y^{2}+25x=0\). Uma escolha conveniente de eixos fornece: com \(u=(2x+y)/\sqrt5\), \(v=(-x+2y)/\sqrt5\): com \(u=(x+y)/\sqrt2\), \(v=(-x+y)/\sqrt2\): com a mesma rotação de \(45^\circ \): com \(u=(4x+3y)/5\), \(v=(-3x+4y)/5\): Sob uma rotação, \(M'=R^TMR\). Logo Como \(\operatorname {tr}M=A+B\) e \(-4\det M=C^2-4AB\), as duas quantidades são invariantes. Ver solução
Ver solução
Ver solução
Ver solução
11.4 Equações Gerais do Segundo Grau no Plano
Considere uma equação de segundo grau
isto é, pelo menos um entre \(A,B,C\) é não nulo. A parte quadrática é representada pela matriz simétrica
Pelo Teorema 11.4, uma rotação elimina o termo misto. Completando quadrados, determinamos então uma translação que simplifica os termos lineares. Esse procedimento produz as formas canônicas estudadas no capítulo de cônicas, inclusive os casos degenerados.
O número
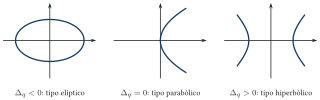
é invariante por rotações e separa os três tipos principais:
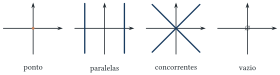
\(\Delta _q\lt 0\): tipo elíptico; após a redução podemos obter uma elipse, uma circunferência, um ponto ou o conjunto vazio;
\(\Delta _q=0\): tipo parabólico; podemos obter uma parábola, uma reta dupla, duas retas paralelas ou o conjunto vazio;
\(\Delta _q\gt 0\): tipo hiperbólico; podemos obter uma hipérbole ou duas retas concorrentes.
\(x^2+y^2-1=0\): circunferência, tipo elíptico;
\(x^2+2y^2-1=0\): elipse, tipo elíptico;
\(x^2+y^2=0\): ponto, tipo elíptico degenerado;
\(x^2+y^2+1=0\): conjunto vazio;
\((x+y)^2=0\): reta dupla, tipo parabólico degenerado;
\((x+y)(x+y+1)=0\): duas retas paralelas, tipo parabólico degenerado;
\(x-y^2=0\): parábola;
\(x^2-y^2=0\): duas retas concorrentes, tipo hiperbólico degenerado;
\(x^2-y^2-1=0\): hipérbole.
Um procedimento uniforme é:
eliminar o termo misto por uma rotação dos eixos;
completar quadrados nas variáveis cujos coeficientes quadráticos são não nulos;
fazer uma translação para chegar à forma canônica;
identificar a cônica, incluindo a possibilidade de degenerescência.
Quando \(\det M\neq 0\), também podemos inverter a ordem das operações: existe uma única translação que elimina os dois termos lineares; uma rotação elimina, em seguida, o termo misto. Quando \(\det M=0\), começar pela rotação costuma facilitar a análise.
11.4.1 Exemplo com \(\det M\neq 0\)
Retomemos
A translação \((x,y)=(x'+3,y'+1)\) produz
Após uma rotação que elimina o termo misto, escreva os novos coeficientes quadráticos como \(A'\) e \(B'\). Pelos invariantes já obtidos,
e, como \(C'=0\),
Logo \(A'\) e \(B'\) são as raízes de
isto é,
possivelmente trocando a ordem dos novos eixos. Assim, nas coordenadas rotacionadas,
Equivalentemente,
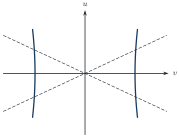
portanto a curva é uma hipérbole.
11.4.2 Exemplo com \(\det M=0\)
Considere
A parte quadrática é \((x+y)^2\) e possui uma direção nula. Introduza as coordenadas rotacionadas
Então
e
Logo a equação se reduz a
ou
que é uma parábola. Este exemplo mostra por que, quando \(\det M=0\), a rotação deve ser entendida antes de tentar eliminar todos os termos lineares.
\(2x^{2}+4xy+5y^{2}-8x-14y+5=0\); \(x^{2}-5xy+13y^{2}+7x-31y-37=0\); \(3x^{2}+12xy+8y^{2}-24x-40y+60=0\); \(11x^{2}+6xy+3y^{2}-12x-12y-12=0\); \(7x^{2}-8xy+y^{2}+14x-8y+16=0\); \(6x^{2}+12xy+y^{2}-36x-6y=0\); \(9x^{2}-15xy+y^{2}+63x=0\); \(25x^{2}+120xy+144y^{2}+86x+233y+270=0\); \(5x^{2}+120xy+144y^{2}-312x+130y+156=0\); \(x^{2}-4xy+4y^{2}+3x-6y-28=0\); \(4x^{2}+12xy+9y^{2}-2x-3y\pm 2=0\) (dois casos). Uma classificação concisa é: elipse, centro \((1,1)\); os eixos principais são paralelos a \((-2,1)\) e \((1,2)\), e a forma reduzida pode ser escrita como \(u^2/6+v^2=1\); elipse, centro \((-1,1)\); eixos paralelos a \((5,1)\) e \((-1,5)\); hipérbole, centro \((2,1)\); eixos paralelos a \((-3,2)\) e \((2,3)\); elipse, centro \((0,2)\); eixos paralelos a \((-1,3)\) e \((3,1)\); hipérbole, centro \((-1,0)\); eixos paralelos a \((1,2)\) e \((-2,1)\); hipérbole, centro \((0,3)\); eixos paralelos a \((-2,3)\) e \((3,2)\); hipérbole, centro \((2/3,5)\); eixos paralelos a \((3,5)\) e \((-5,3)\); parábola; a parte quadrática é \((5x+12y)^2\), e o eixo da parábola é paralelo a \((-12,5)\); hipérbole, centro \((-2197/240,\, 1937/576)\); uma rotação com \(\cot (2\alpha )=-139/120\) fornece os eixos principais; duas retas paralelas: escrevendo \(w=2x+3y\): para o sinal \(+\), \(w^2-w+2=0\) não tem raízes reais, portanto o conjunto é vazio; para o sinal \(-\), \(w^2-w-2=0\), logo Os conjuntos são, respectivamente: um ponto; o conjunto vazio; uma reta dupla; duas retas paralelas; duas retas concorrentes. Os dois primeiros são de tipo elíptico, os dois seguintes de tipo parabólico e o último de tipo hiperbólico. O sinal de \(\Delta _q\) depende apenas da parte quadrática. Por exemplo, têm o mesmo valor \(\Delta _q=-4\), mas representam, respectivamente, uma circunferência, um ponto e o conjunto vazio. É preciso examinar também os termos lineares e o termo constante após a redução.
Ver solução
Ver solução
Ver solução