Estrutura Vetorial do Plano e do Espaço
Galileu Galilei
1.1 Definições Elementares
A linguagem vetorial permite descrever de forma unificada muitos dos principais resultados da geometria euclidiana e, ao mesmo tempo, estabelece uma ponte natural entre a geometria sintética e sua descrição em coordenadas.
Neste capítulo introduziremos os elementos básicos dessa linguagem. A distinção entre grandezas escalares e vetoriais fornece uma motivação para a definição de vetor.
Algumas grandezas físicas ficam completamente determinadas por um único número real, uma vez fixada a unidade de medida. É o caso, por exemplo, da massa, da temperatura, do volume, da carga elétrica e da energia. Essas grandezas são chamadas de grandezas escalares.
Outras grandezas exigem, além de uma magnitude, uma direção e um sentido. É o caso do deslocamento, da velocidade, da aceleração, da força e da quantidade de movimento. Grandezas desse tipo são chamadas de grandezas vetoriais.
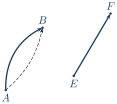
O deslocamento é o exemplo mais simples. Se um corpo se move de um ponto \(A\) para um ponto \(B\), não basta saber apenas quanto ele se deslocou: é necessário conhecer também a direção e o sentido do movimento. O vetor deslocamento registra precisamente essas informações, independentemente do caminho percorrido entre \(A\) e \(B\).
As operações com números reais permitem somar, subtrair, comparar e multiplicar grandezas escalares, respeitadas suas unidades. Para trabalhar com grandezas vetoriais, precisamos definir operações compatíveis com sua interpretação geométrica. Essas operações serão estudadas neste capítulo e no seguinte.
A construção dos vetores e de suas operações será predominantemente geométrica. Suporemos conhecidos os conceitos e resultados elementares da geometria euclidiana plana e espacial, em particular os que envolvem ângulos, retas, planos, comprimentos de segmentos e distâncias entre pontos.
A definição de vetor será construída a partir da noção de vetor aplicado.

O comprimento de um segmento \(\overline{AB}\) será denotado por \(\left\lvert \overline{AB}\right\rvert \) e será denominado também tamanho, intensidade, magnitude ou norma do vetor.
Os vetores aplicados servem apenas parcialmente ao propósito de representar grandezas que possuem intensidade, direção e sentido, pois embora possamos representar grandezas com esses atributos como vetores aplicados, essa representação não é única. Ou seja, existem vários vetores aplicados com pontos iniciais e finais distintos, mas que possuem intensidade, direção e sentido iguais. Para eliminarmos esse problema, identificaremos, isto é, diremos que são iguais, todos esses vetores. Assim diremos que dois vetores aplicados são equivalentes (ou equipolentes) se e somente se possuem o mesmo comprimento, a mesma direção e o mesmo sentido ou ainda se ambos são nulos.

Uma identificação análoga ocorre com as frações: numeradores e denominadores diferentes podem representar o mesmo número. Por exemplo,
As frações acima representam um mesmo número, cuja representação decimal é \(0,5\). Também na notação decimal, as escritas \(0,5\) e \(0,50\) representam o mesmo número.
Quando identificamos os vetores aplicados equivalentes obtemos vetores livres ou simplesmente vetores.
Uma consequência importante dessa definição é que um vetor livre não possui posição fixa no espaço. Dado um vetor \(\boldsymbol {v}\) e um ponto \(A\), podemos escolher o representante de \(\boldsymbol {v}\) que começa em \(A\). Assim, segmentos orientados distintos podem representar o mesmo vetor sempre que tiverem a mesma direção, o mesmo sentido e o mesmo comprimento.
O vetor cujos representantes são segmentos orientados nulos, ou seja com pontos iniciais e finais coincidentes será denominado vetor nulo. O vetor nulo será denotado por \(\overrightarrow {AA}\) ou por \({\boldsymbol {\displaystyle 0}}\).

Denotaremos os vetores utilizando fontes minúsculas em negrito \(\boldsymbol {a}\), através de uma flecha superior: \(\overrightarrow {a}\) ou ainda no caso em que tivermos dois pontos \(A\) e \(B\), denotaremos por \(\overrightarrow {AB}\) o vetor que tem como representante o vetor aplicado \(\overline{AB}\). Graficamente vetores são representados como flechas, nos quais a ponta da flecha aponta no sentido do vetor.
Dado um vetor e um segmento que o representa, teremos que a direção do vetor é a direção desse segmento, o sentido vem de termos escolhido uma orientação no segmento, ou seja de termos escolhido um ponto inicial e final e o comprimento de um vetor é o comprimento do segmento que o representa.
Como consequência dos axiomas de congruência da geometria euclidiana, temos que dado um segmento (ou um representante de um vetor) e um ponto podemos construir um segmento paralelo e de mesmo comprimento iniciando em \(A\). Se denotarmos por \(B\) o ponto final desse segmento, então teremos provado o seguinte resultado.
O comprimento de um vetor \(\boldsymbol {v}=\overrightarrow {AB}\) será também denominado norma do vetor e será denotado por \(\lVert \boldsymbol {v}\rVert \) ou ainda por \(\lVert \boldsymbol {\overrightarrow {AB}}\rVert \).
Os conceitos geométricos relativos a vetores serão definidos por meio de seus representantes, como nas definições a seguir:
Diremos que dois vetores são paralelos quando seus representantes tiverem a mesma direção ou quando um desses vetores for o vetor nulo \({\boldsymbol {\displaystyle 0}}\). O termo vetores paralelos inclui o caso especial onde os vetores estão sobre a mesma reta ou mesmo o caso em que coincidem. Como consequência da definição anterior temos que o vetor nulo é paralelo a todo vetor e também que todo vetor é paralelo a si mesmo.

Diremos que um conjunto de vetores são coplanares se esses vetores possuem representantes contidos no mesmo plano.
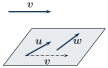
Se \(\boldsymbol {u}\) e \(\boldsymbol {v}\) são não nulos, definimos o ângulo entre os vetores como o único ângulo \(\theta \), com \(0\leq \theta \leq \pi \), formado por representantes de \(\boldsymbol {u}\) e \(\boldsymbol {v}\) com a mesma origem. Essa definição independe dos representantes escolhidos.

Finalmente, dois vetores \(\boldsymbol {u}\) e \(\boldsymbol {v}\) são ditos ortogonais, se um dos vetores for o vetor nulo, ou se ao escolhermos dois representantes para esses vetores que iniciam no mesmo ponto, \(\overline{AB}\) e \(\overline{AC}\) esses segmentos forem ortogonais, ou seja, se o ângulo determinado por esses segmentos for um ângulo reto (\(\pi /2\) radianos ou \(90^\circ \)).

1.1.1 Operações com Vetores
Por tradição, grandezas que possuem apenas magnitude, ou seja, grandezas que são representadas por números reais são denominadas grandezas escalares. Seguindo essa tradição denominamos um número real \(\lambda \) de escalar .
Vamos definir duas operações envolvendo vetores: a soma de vetores e a multiplicação por escalares.
Multiplicação por Escalar
Multiplicação por Escalar: Dado um vetor \(\boldsymbol {v}\) e um escalar \(\lambda \) podemos realizar a multiplicação de \(\lambda \) e \(\boldsymbol {v}\) obtendo o vetor \(\lambda \boldsymbol {v}\) definido do seguinte modo:
Se o vetor \(\boldsymbol {v}\) é nulo ou o escalar \(\lambda \) é zero então \(\lambda \boldsymbol {v}={\boldsymbol {\displaystyle 0}}\)
Se \(\lambda \gt 0,\) o vetor \(\lambda \boldsymbol {v}\) é o vetor com o mesmo sentido, mesma direção e com comprimento \(\left\vert \lambda \right\vert \lVert \boldsymbol {v}\rVert \).
Se \(\lambda \lt 0\) então vetor \(\lambda \boldsymbol {v}\) tem a mesma direção e sentido oposto ao vetor \(\boldsymbol {v}\) e comprimento \(\left\vert \lambda \right\vert \lVert \boldsymbol {v}\rVert .\)

Um vetor de comprimento \(1\) é denominado vetor unitário. Dado um vetor \(\boldsymbol {v}\neq {\boldsymbol {\displaystyle 0}}\), temos que o vetor:
é unitário e possui a mesma direção e sentido que \(\boldsymbol {v}\) e é denominado versor associado a \(\boldsymbol {v}\). Para maiores detalhes veja exercício 2.11.
Um termo que usaremos ocasionalmente é o de vetor direcional ou vetor diretor. Muito frequentemente estaremos interessados apenas na direção de um vetor e não no seu tamanho. Por exemplo, como veremos posteriormente, uma reta é completamente determinada por um ponto \(P\) e um vetor \(\boldsymbol {v}\). Nesse caso o tamanho de \(\boldsymbol {v}\) não é importante e podemos multiplicá-lo livremente por um escalar.
Através da multiplicação de vetores por escalares podemos dar uma caracterização algébrica para o paralelismo de vetores:
Iremos considerar primeiramente o caso em que \(\boldsymbol {u}\) e \(\boldsymbol {v}\) têm mesmo sentido. Neste caso, visto que \(\lVert \boldsymbol {v}\rVert \neq 0\), podemos escolher
Com essa escolha, provaremos que \(\boldsymbol {u}=\lambda \boldsymbol {v}.\)
Como \(\boldsymbol {u}\) e \(\boldsymbol {v}\) são paralelos, \(\boldsymbol {u}\) e \(\lambda \boldsymbol {v}\) possuem a mesma direção. E como estamos assumindo que \(\boldsymbol {u}\) e \(\boldsymbol {v}\) possuem o mesmo sentido e como \(\lambda \) é maior que zero então pela definição de multiplicação por escalares \(\boldsymbol {u}\) e \(\lambda \boldsymbol {v}\) possuem o mesmo sentido. Finalmente
O que prova que eles tem o mesmo comprimento. Logo, como os vetores \(\boldsymbol {u}\) e \(\lambda \boldsymbol {v}\) possuem mesma direção, sentido e comprimento eles são iguais.
Se \(\boldsymbol {u}\) e \(\boldsymbol {v}\) têm sentidos opostos, o argumento é análogo: escolhemos \(\lambda =-\dfrac {\lVert \boldsymbol {u}\rVert }{\lVert \boldsymbol {v}\rVert }\), de modo que \(\lambda \boldsymbol {v}\) tenha o mesmo sentido e a mesma norma de \(\boldsymbol {u}\).
Suponha que \(\boldsymbol {u,v}\) são paralelos.
Caso \(\boldsymbol {v}\neq {\boldsymbol {\displaystyle 0}}\), pelo teorema acima, temos que \(\boldsymbol {u=} \lambda \boldsymbol {v}\) para algum \(\lambda \in \mathbb {R}\). Caso contrário, isto é, se \(\boldsymbol {v} = {\boldsymbol {\displaystyle 0}}\) então \(\boldsymbol {v=}\theta \boldsymbol {u}\) para \(\theta = 0\).
A implicação contrária segue da definição de multiplicação por escalar. Se \(\boldsymbol {u}=\lambda \boldsymbol {v}\) ou \(\boldsymbol {v}=\theta \boldsymbol {u}\), então um vetor é múltiplo do outro; portanto são paralelos. Isso inclui os casos em que um deles é nulo.
Como consequência da proposição anterior, temos:
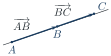
Se \(A,B,C\) pertencem à mesma reta, então \(\overrightarrow {AB}\) e \(\overrightarrow {BC}\) são paralelos. Pela Proposição 1.10, existe uma relação da forma
Reciprocamente, suponha que uma dessas relações seja válida. Se dois dos pontos coincidem, a colinearidade é imediata. Caso os três pontos sejam distintos, os vetores \(\overrightarrow {AB}\) e \(\overrightarrow {BC}\) são paralelos; como os segmentos correspondentes têm o ponto \(B\) em comum, as retas que os contêm coincidem. Logo \(A,B,C\) são colineares.
Soma de Vetores

A soma de vetores também pode ser feita através da regra do paralelogramo. Para somar dois vetores \(\boldsymbol {v} \) e \(\boldsymbol {u}\) através dessa regra tomamos representantes desses vetores que começam num ponto comum \(O\), como na figura 1.8. Então, a partir do ponto final de cada vetor traçamos uma reta paralela ao outro vetor. Essas retas se interceptam no ponto \(P\). E logo um paralelogramo é formado. O vetor diagonal \(\overrightarrow {OP}\) é a soma dos vetores \(\boldsymbol {v} \) e \(\boldsymbol {u}\). O vetor \(\boldsymbol {v} +\boldsymbol {u}\) obtido por esse método é o mesmo que o obtido pelo método anterior, pois o segmento \(\overline{OP}\) divide o paralelogramo em triângulos congruentes que representam a soma dos vetores \(\boldsymbol {v}\) e \(\boldsymbol {u}\).
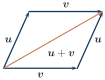
A soma em coordenadas oferece outra maneira de calcular a soma de vetores. O exemplo a seguir introduz esse procedimento, que será desenvolvido no Capítulo 3.

Soma pela lei do paralelogramo:
Como acabamos de ver, uma forma de encontrar \((\boldsymbol {u+v})\) é usar a regra do paralelogramo. Considere então o paralelogramo \(ABCD\) conforme a Figura 1.10. Como ângulos opostos de um paralelogramo são congruentes e a soma dos ângulos internos de um quadrilátero é \(360^\circ \) obtemos que o ângulo \(\angle ADC\) é de \(150^o\). Como \(\boldsymbol {u} = \overrightarrow {AB} = \overrightarrow {DC}\), podemos aplicar a lei dos cossenos no triângulo \(ADC\) para obter o comprimento de \(AC\), ou seja, o módulo de \(\boldsymbol {u+v}\):
\[ \begin{array}{rl} \Vert \boldsymbol {u+v}\Vert ^2 = |AC|^2 & = |AD|^2 + |DC|^2 - 2|AD||DC|\cos (150^o)\\ & = 16 + 4 - 2\cdot 4\cdot 2\cdot (-\sqrt{3}/2) = 20 + 8\sqrt{3}. \end{array} \]Logo \(\Vert \boldsymbol {u+v}\Vert = \sqrt{20 + 8\sqrt{3}}\approxeq 5,82\)N.
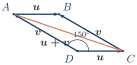
Figura 1.10 Exemplo 1.13: Paralelogramo Soma em coordenadas cartesianas:
Uma segunda abordagem seria decompor as forças em componentes horizontais e verticais e fazer, então, a soma dessas componentes. A vantagem desse modo de resolução está na não necessidade do estudo de ângulos (como fizemos para encontrar o ângulo \(\angle ADC\) na resolução anterior), e na troca da lei dos cossenos pelas definições de seno e cosseno de um ângulo junto com o teorema de Pitágoras.
Se \(\boldsymbol {u} = \boldsymbol {u_x} + \boldsymbol {u_y}\), onde \(\boldsymbol {u_x}\) e \(\boldsymbol {u_y}\) são as componentes horizontal e vertical de \(\boldsymbol {u}\) respectivamente, e \(\boldsymbol {v} = \boldsymbol {v_x} + \boldsymbol {v_y}\) (adotando a mesma notação) vemos que:
\[ \boldsymbol {u+v} = (\boldsymbol {u_x} + \boldsymbol {u_y}) +(\boldsymbol {v_x} + \boldsymbol {v_y}) = (\boldsymbol {u_x} + \boldsymbol {v_x}) +(\boldsymbol {u_y} + \boldsymbol {v_y}). \]Daí, por Pitágoras:
\[ \Vert \boldsymbol {u+v}\Vert ^2 = \Vert \boldsymbol {u_x} + \boldsymbol {v_x}\Vert ^2 +\Vert \boldsymbol {u_y} + \boldsymbol {v_y}\Vert ^2 \](ver Figura 1.11).
Desse modo obtemos \(\Vert \boldsymbol {u_x}\Vert = 2\cos (30^\circ ) =\sqrt{3}\), \(\Vert \boldsymbol {u_y}\Vert = 2\operatorname {sen}(30^\circ ) = 1\), \(\Vert \boldsymbol {v_x}\Vert = 4\cos (60^\circ ) =2\) e \(\Vert \boldsymbol {v_y}\Vert = 4\operatorname {sen}(60^\circ ) = 2\sqrt{3}\). Daí:
\[ \begin{array}{rl} \Vert \boldsymbol {u+v}\Vert ^2 & = (\sqrt{3} + 2)^2 +(1 + 2\sqrt{3})^2= (3 + 4\sqrt{3} + 4) + (1 + 4\sqrt{3} +12)\\ & = 20 +8\sqrt{3}. \end{array} \]E, da mesma forma que na resolução anterior, \(\Vert \boldsymbol {u+v}\Vert = \sqrt{20 + 8\sqrt{3}}= 5,82\)N.
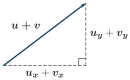
Figura 1.11 Exemplo 1.13: Coordenadas cartesianas Essa última resolução, conforme veremos mais adiante, é essencialmente o cálculo da soma de dois vetores num sistema de coordenadas cartesiano.
Propriedades Vetoriais
Pela definição da soma de vetores, temos que em geral o comprimento de \(\boldsymbol {w}=\boldsymbol {u}+\boldsymbol {v}\) é diferente da soma dos comprimentos dos vetores \(\boldsymbol {u}\) \(\boldsymbol {v}\), isto é,

Para determinarmos o comprimento de \(\boldsymbol {w}=\boldsymbol {u}+\boldsymbol {v}\) podemos utilizar a lei dos cossenos para o triângulo da figura:
Considerando \(\gamma \) o ângulo indicado na Figura 1.12, pela Lei dos Cossenos temos:
Considerando, \(\alpha \), \(\beta \) e \(\gamma \) os ângulos indicados na Figura 1.12, pela Lei dos Senos segue:
As equações 1.1 e 1.2 são a formulação vetorial das Leis dos Cossenos e dos Senos respectivamente.
Notamos que, como \(-1 \leq \cos \gamma \leq 1\), um resultado imediato de (1.1) é:
Observamos também que, a partir da definição de soma vetorial, é fácil ver que \(\boldsymbol {v+}{\boldsymbol {\displaystyle 0}}={\boldsymbol {\displaystyle 0}}\boldsymbol {+v}=\boldsymbol {v}\), ou seja, o vetor nulo é um elemento neutro para a adição. Mais, podemos definir o vetor oposto a um vetor dado. Para isso consideremos a seguinte propriedade, cuja demonstração deixamos como exercício (2.7):
O vetor \(-\boldsymbol {u}\) é denominado como o vetor oposto de \(\boldsymbol {u}\) e é o vetor com o mesmo comprimento e direção de \(\boldsymbol {u}\), mas com sentido oposto.

A partir do vetor oposto podemos definir subtração de vetores: , definimos a subtração \(\boldsymbol {v-u}\) como a soma do vetor \(\boldsymbol {v}\) com o vetor \(-\boldsymbol {u}\).
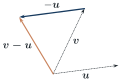
De modo equivalente podemos definir o vetor \(\boldsymbol {v-u}\) como o vetor que adicionado a \(\boldsymbol {u}\) dá o vetor \(\boldsymbol {v}\). Consequentemente, se representarmos os vetores \(\boldsymbol {v}\) e \(\boldsymbol {u}\) começando no mesmo ponto, o vetor \(\boldsymbol {v-u}\) será o vetor que liga a extremidade final de \(\boldsymbol {u}\) a extremidade final de \(\boldsymbol {v}\) (vide figura 1.14).

Uma observação importante é que, sempre que representantes consecutivos de vetores formam um polígono fechado, sua soma é nula. Como caso particular dessa regra é a soma de um vetor com seu oposto, isto é, \(\boldsymbol {v+(-v)=}{\boldsymbol {\displaystyle 0}}\).
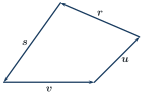
As propriedades a seguir resultam das definições geométricas de soma e multiplicação por escalar. Elas caracterizam os espaços de vetores \(\mathbb {V}^2\) e \(\mathbb {V}^3\) como espaços vetoriais, que, como eles, são conjuntos munidos de duas operações (multiplicação por escalar e soma). O estudo desses e outros espaços vetoriais (como o espaço de polinômios de grau n, por exemplo), bem como de transformações lineares, é conteúdo de cursos de Álgebra Linear na maioria das universidades.
Sejam \(\boldsymbol {u,v,w}\) vetores e \(\lambda ,\lambda _1,\lambda _2\) escalares. As operações com vetores possuem as seguintes propriedades:
Propriedades da soma:
Propriedade Comutativa: \(\boldsymbol {v+u}=\boldsymbol {u}+\boldsymbol {v}\)
Propriedade associativa: \((\boldsymbol {u}+\boldsymbol {v})+\boldsymbol {w}=\boldsymbol {u}+(\boldsymbol {v}+\boldsymbol {w})\)
Elemento Neutro: \({\boldsymbol {\displaystyle 0}}+\boldsymbol {u}=\boldsymbol {u}\)
Elemento oposto: Para cada vetor \(\boldsymbol {u}\) existe um único vetor \(-\boldsymbol {u}\) tal que \(\boldsymbol {u}+(-\boldsymbol {u})={\boldsymbol {\displaystyle 0}}\)

Propriedades da multiplicação de vetor por escalar:
Propriedade distributiva de escalares em relação aos vetores: \(\lambda (\boldsymbol {u}+\boldsymbol {v})=\lambda \boldsymbol {u}+\lambda \boldsymbol {v}\)
Multiplicação por zero \(0\boldsymbol {u}={\boldsymbol {\displaystyle 0}}\)
Associatividade da multiplicação por escalares \((\lambda _{1}\lambda _{2})\boldsymbol {u}=\lambda _{1}(\lambda _{2}\boldsymbol {u})\)
Distributiva dos vetores em relação aos escalares \((\lambda _{1}+\lambda _{2})\boldsymbol {u}=\lambda _{1}\boldsymbol {u}+\lambda _{2}\boldsymbol {u}\)
Elemento neutro multiplicativo \(1\boldsymbol {u}=\boldsymbol {u}\)
Esboçaremos a demonstração de algumas dessas propriedades:
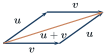
A propriedade comutativa segue da regra do paralelogramo para a adição dos vetores \(\boldsymbol {u}\) e \(\boldsymbol {v}\), veja a figura 1.16. A diagonal representa simultaneamente \(\boldsymbol {u+v}\) e \(\boldsymbol {v+u}\).
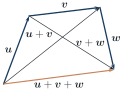
A propriedade associativa segue de imediato do fato que quando três vetores são adicionados, o mesmo vetor fecha o polígono, como na figura 1.17.
As propriedades S3 e S4 são deixadas como exercício ao leitor.
A propriedade M1 segue de modo simples a partir da regra do paralelogramo. Deixamos os detalhes a cargo do leitor. M2 e M5 são resultados imediatos da definição de multiplicação de vetor por escalar.
Para demonstrarmos a propriedade M3, isto é, a associatividade da multiplicação por escalares \((\lambda _{1}\lambda _{2})\boldsymbol {u}=\lambda _{1}(\lambda _{2}\boldsymbol {u})\) observamos inicialmente que os vetores \((\lambda _{1}\lambda _{2})\boldsymbol {u}\) e \(\lambda _{1}(\lambda _{2}\boldsymbol {u})\) possuem a mesma direção e sentido independentemente do sinal de \(\lambda _1\) e \(\lambda _2\) (terão o mesmo sentido de \(\boldsymbol {u}\) se \(\lambda _1\) e \(\lambda _2\) tiverem o mesmo sinal, e sentido oposto a \(\boldsymbol {u}\) se \(\lambda _1\) e \(\lambda _2\) tiverem sinais contrários).
Além disso, os comprimentos de \((\lambda _{1}\lambda _{2})\boldsymbol {u}\) e \(\lambda _{1}(\lambda _{2}\boldsymbol {u})\) são os mesmos pois:
A propriedade M4, isto é, a distributiva dos vetores em relação aos escalares
segue da observação de que a direção e o sentido dos vetores \((\lambda _{1}+\lambda _{2})\boldsymbol {u}\) e \(\lambda _{1}\boldsymbol {u}+\lambda _{2}\boldsymbol {u}\) é a mesma. Esse fato é claro se \(\lambda _1\) e \(\lambda _2\) tiverem o mesmo sinal, ou se \(\lambda _1+\lambda _2=0\), no outros casos o sentido é determinado pelo escalar de maior módulo \(\left\lvert \lambda _1\right\rvert \) e \(\left\lvert \lambda _2\right\rvert \) .
Se o sinal de \(\lambda _1\) e \(\lambda _2\) forem o mesmo, teremos que
Pela definição de adição de vetores é fácil ver que a soma de dois vetores de mesmo sentido é um vetor também de mesmo sentido e com o comprimento igual a soma do comprimento dos vetores somados. Daí temos:
Por outro lado, caso os sinais de \(\lambda _1\) e \(\lambda _2\) sejam contrários, teremos:
Novamente, pela definição de soma vetorial, segue que:
Todas as propriedades algébricas dos vetores podem ser deduzidas das 9 propriedades acima. Essas propriedades são análogas as propriedades dos números reais e grande parte da álgebra desenvolvida para números reais se estende para as operações vetoriais. De modo mais geral podemos definir um espaço vetorial como um conjunto com uma operação \(+\) e uma operação de multiplicação por escalares satisfazendo os nove axiomas acima. Essa definição será estudada em maior generalidade em Álgebra Linear.
Vejamos algumas propriedades algébricas dos vetores:
Pela propriedade \(M5\) temos que \(\boldsymbol {v+v}\) \(=1\boldsymbol {v} +1\boldsymbol {v}\) e pela propriedade \(M4\) temos que\(1\boldsymbol {v}+1\boldsymbol {v}=(1+1)\boldsymbol {v}=2\boldsymbol {v}\) e logo \(\boldsymbol {v}+\boldsymbol {v=}2\boldsymbol {v}\).
Pela propriedade \(M5\) temos que \(\boldsymbol {v}+(-1\boldsymbol {v})=\) \(1\boldsymbol {v}+(-1\boldsymbol {v})\) e pela propriedade \(M4\) temos que \(1\boldsymbol {v}+(-1\boldsymbol {v})=\left( 1-1\right) \boldsymbol {v}=0\boldsymbol {v}\). Finalmente a propriedade \(M2\) nos diz que \(0\boldsymbol {v=}{\boldsymbol {\displaystyle 0}}\)
Como vetor oposto é único temos que o vetor oposto a \(\boldsymbol {v}\) é \(-1\boldsymbol {v.}\)
Se \(\boldsymbol {u}+\boldsymbol {v}=\boldsymbol {w}\), somamos \(-\boldsymbol {v}\) aos dois lados e usamos a associatividade:
Como \(\boldsymbol {v}-\boldsymbol {v}={\boldsymbol {\displaystyle 0}}\), obtemos \(\boldsymbol {u}=\boldsymbol {w}-\boldsymbol {v}\).
Reciprocamente, se \(\boldsymbol {u}=\boldsymbol {w}-\boldsymbol {v}\), então
O exemplo a seguir mostra como expressar e demonstrar uma propriedade geométrica utilizando a linguagem vetorial.
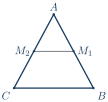
Seja o triângulo \(\Delta ABC\) e seja \(M_{1}\) o ponto médio do lado \(\overline{AB}\) e \(M_{2}\) o ponto médio do lado \(\overline{AC}\).
Como \(M_{1}\) é ponto médio do lado \(\overline{AB}\) temos que vetor \(\overrightarrow {AM_{1}}\) é igual a metade do vetor \(\overrightarrow {AB}\). Analogamente, temos que \(\overrightarrow {AM_2}\) é metade do vetor \(\overrightarrow {AC}\), isto é,
e consequentemente:
Então como:
substituindo 1.6 e 1.7 em 1.8 temos:
e consequentemente:
E assim o segmento \(\overline{M_{2}M_{1}}\) é paralelo ao segmento \( \overline{CB}\) e seu comprimento é metade do último.
Dado um triângulo de vértices \(A,B,C.\) Dado \(P\) o ponto de encontro da bissetriz do ângulo \(\widehat{C}\) com o lado \(\overline{AB}\) Então vetor \(CP\) é paralelo ao vetor \(\dfrac {\overrightarrow {CA}}{\left\Vert \overrightarrow {CA}\right\Vert }+\dfrac {\overrightarrow {CB}}{\left\Vert \overrightarrow {CB}\right\Vert }\), ou seja,
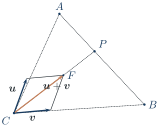
Note primeiramente que, para provarmos a equação (1.11), basta mostrarmos que, se \(F\) é tal que:
então \(F\) está sob a bissetriz do ângulo \(\widehat{C}\).
Faremos isso observando que a diagonal \(CF\) de um losango \(CEFD\) divide os ângulos \(\widehat{C}\) e \(\widehat{F}\) em ângulos iguais, ou seja é bissetriz de \(\widehat{C}\) e \(\widehat{F}\). Isso segue do caso LLL de congruência de triângulos (\(\triangle CFD \cong \triangle CEF\)).
Considere agora os vetores \(\boldsymbol {u}=\dfrac {\overrightarrow {CA}}{\left\Vert \overrightarrow {CA}\right\Vert }\) e \(\boldsymbol {v}=\dfrac {\overrightarrow {CB}}{\left\Vert \overrightarrow {CB}\right\Vert }\). Como os vetores \(\boldsymbol {u}\) e \(\boldsymbol {v}\) possuem o mesmo comprimento, pois são unitários, o paralelogramo determinado por estes vetores é um losango. Consequentemente, como \(\boldsymbol {u}\) e \(\boldsymbol {v}\) são paralelos aos lados \(CA\) e \(CB\) do triângulo \(\triangle ABC\), e a regra do paralelogramo nos diz que a soma de dois vetores é a diagonal do paralelogramo por eles formado, temos que, se \(\overrightarrow {CF} = (\boldsymbol {u} + \boldsymbol {v})\), então o segmento \(CF\) divide o ângulo \(\hat{C}\) em ângulos iguais.
Finalmente, se \(P\) é um ponto qualquer da bissetriz de \(\widehat C\), o vetor \(\overrightarrow {CP}\) é paralelo ao vetor \(\overrightarrow {CF}\), isto é,
1.2 Soma de Ponto com Vetor
A soma do ponto com o vetor \(\boldsymbol {v}\) nos retorna a translação do ponto \(P\) ao ser transportado pela direção, sentido e comprimento de \(\boldsymbol {v}\).
Dado um ponto \(P\) e um vetor \(\overrightarrow {v}\) podemos definir a soma de ponto com vetor do seguinte modo.
Seja um representante de \(\overrightarrow {v}\) que começa em \(P\) e seja \(Q\) o ponto final desse representante. Definimos então:
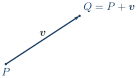
Podemos reescrever a definição de soma de ponto com vetor de outra forma: diremos que \(P+\boldsymbol {v}=Q\) se e somente se \(\overrightarrow {PQ}=\boldsymbol {v}\).
Se escolhermos um ponto fixo no espaço \(O\) que chamaremos de origem, cada ponto \(P\) do espaço (ou plano) pode ser escrito como
Nesse caso vetor \(\overrightarrow {OP}\) é dito vetor posição de \(P\).
A soma de ponto com vetor tem as seguintes propriedades:
\(P+{\boldsymbol {\displaystyle 0}}=P\)
\(P+\boldsymbol {u}=P+\boldsymbol {v}\) se e somente se \(\boldsymbol {u}=\boldsymbol {v}\)
\((P+\boldsymbol {u})+\boldsymbol {v}=P+\boldsymbol {(u+v)}\)
\((P+\boldsymbol {u})-\boldsymbol {u}=P\)
\(P+\overrightarrow {PQ}=Q\)
Faremos a demonstração dos três primeiras propriedades e deixaremos as outras como exercício ao leitor.
É imediata pois \(\overrightarrow {PP}={\boldsymbol {\displaystyle 0}}\)
Se \(P+\boldsymbol {u}=P+\boldsymbol {v}\), seja \(Q=P+\boldsymbol {u}\), então \(\boldsymbol {u}=\overrightarrow {PQ}=\boldsymbol {v}\) e assim \(\boldsymbol {u}=\boldsymbol {v}\). A recíproca é imediata.
Seja \(Q_1= P +\boldsymbol {u}\), \(Q_2=Q_1+\boldsymbol {v}\) e \(Q_3=P+\boldsymbol {(u+v)}\). Para demonstrar que \((P+\boldsymbol {u})+\boldsymbol {v}=P+\boldsymbol {(u+v)}\) basta mostrarmos que \(Q_2=Q_3\).
Por definição \(Q_1= P +\boldsymbol {u}\) implica que \(\boldsymbol {u}=\overrightarrow {PQ_1}\). De modo análogo, \(Q_2=Q_1+\boldsymbol {v}\), implica que \(\boldsymbol {v}=\overrightarrow {Q_1Q_2}\) e \(Q_3=P+\boldsymbol {(u+v)}\) implica que \(\boldsymbol {(u+v)}=\overrightarrow {PQ_3}\).
Logo
\begin{eqnarray} \overrightarrow {PQ_3}=\boldsymbol {(u+v)}= \overrightarrow {PQ_1}+ \overrightarrow {Q_1Q_2} \tag{1.12} \\ \Rightarrow \overrightarrow {PQ_3} = \overrightarrow {PQ_2} \tag{1.13}\\ \Rightarrow Q_3=Q_2 \tag{1.14} \end{eqnarray}
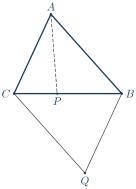
Como \(Q=P+\overrightarrow {AP}+\overrightarrow {PB}+\overrightarrow {PC}\) então
e logo
e logo
E assim \(\overrightarrow {CQ}=\overrightarrow {AQ}-\overrightarrow {AC}=\overrightarrow {AB}\). De modo análogo podemos provar que \(\overrightarrow {BQ}=\overrightarrow {AC}\) e assim \(ABQC\) é um paralelogramo.
\(\overrightarrow {BF}\); \(\overrightarrow {AG}\); \(\overrightarrow {AE}\); \(\overrightarrow {BG}\); \(\overrightarrow {AB}+\overrightarrow {FG}\); \(\overrightarrow {AD}+\overrightarrow {HG}\); \(2\overrightarrow {AD}-\overrightarrow {FG}-\overrightarrow {BH}+\overrightarrow {GH}\). Como \(\overrightarrow {AD}=\overrightarrow {AC}-\overrightarrow {AB}\) e \(\overrightarrow {AE}=\overrightarrow {AF}-\overrightarrow {AB}\), \(\overrightarrow {BF}=\overrightarrow {AF}-\overrightarrow {AB}\); \(\overrightarrow {AG}=\overrightarrow {AC}+\overrightarrow {AF}-\overrightarrow {AB}\); \(\overrightarrow {AE}=\overrightarrow {AF}-\overrightarrow {AB}\); \(\overrightarrow {BG}=\overrightarrow {AC}+\overrightarrow {AF}-2\overrightarrow {AB}\); \(\overrightarrow {AB}+\overrightarrow {FG}=\overrightarrow {AC}\); \(\overrightarrow {AD}+\overrightarrow {HG}=\overrightarrow {AC}\); \(2\overrightarrow {AD}-\overrightarrow {FG}-\overrightarrow {BH}+\overrightarrow {GH}=\overrightarrow {AB}-\overrightarrow {AF}\). \(\overrightarrow {DF}\); \(\overrightarrow {DA}\); \(\overrightarrow {DB}\); \(\overrightarrow {DO}\); \(\overrightarrow {EC}\); \(\overrightarrow {EB}\); \(\overrightarrow {OB}\). \(\boldsymbol {u}+2\boldsymbol {v}\); \(2\boldsymbol {u}+2\boldsymbol {v}\); \(2\boldsymbol {u}+\boldsymbol {v}\); \(\boldsymbol {u}+\boldsymbol {v}\); \(\boldsymbol {u}-\boldsymbol {v}\); \(2\boldsymbol {u}\); \(\boldsymbol {u}\). \(\overrightarrow {OA}+\overrightarrow {OB}+\overrightarrow {OC}+\overrightarrow {OD}+\overrightarrow {OE}+\overrightarrow {OF}\); \(\overrightarrow {AB}+\overrightarrow {BC}+\overrightarrow {CD}+\overrightarrow {DE}+\overrightarrow {EF}+\overrightarrow {FA}\); \(\overrightarrow {AB}+\overrightarrow {BC}+\overrightarrow {CD}+\overrightarrow {DE}+\overrightarrow {EF}\); \(\overrightarrow {OA}+\overrightarrow {OB}+\overrightarrow {OD}+\overrightarrow {OE}\); \(\overrightarrow {OC}+\overrightarrow {AF}+\overrightarrow {EF}\). \({\boldsymbol {\displaystyle 0}}\), pois os vetores correspondentes a vértices opostos se cancelam dois a dois; \({\boldsymbol {\displaystyle 0}}\), pois os representantes formam um polígono fechado; \(\overrightarrow {AF}\); \({\boldsymbol {\displaystyle 0}}\); \({\boldsymbol {\displaystyle 0}}\). Pelas desigualdades triangular e triangular reversa, O valor \(5\) ocorre quando os vetores têm a mesma direção e o mesmo sentido; o valor \(1\), quando têm a mesma direção e sentidos opostos. Pela simetria do hexágono em relação à reta \(AD\), Portanto a soma é \(3\boldsymbol {f}_3\). A existência faz parte das propriedades da soma vetorial. Para a unicidade, se \(\boldsymbol {u}+\boldsymbol {v}={\boldsymbol {\displaystyle 0}}\) e \(\boldsymbol {u}+\boldsymbol {w}={\boldsymbol {\displaystyle 0}}\), então Da relação dada, Logo Determine \(\overrightarrow {CD}\), \(\overrightarrow {BD}\) e \(\overrightarrow {CA}\) em função de \(\boldsymbol {u}\) e \(\boldsymbol {v}\). Prove que \(ABCD\) é um trapézio. Como \(\overrightarrow {AC}=\boldsymbol {v}+3\boldsymbol {u}\), \(\overrightarrow {AD}\) e \(\overrightarrow {BC}\) são múltiplos de \(\boldsymbol {u}\), portanto os lados \(AD\) e \(BC\) são paralelos. Se os vértices são \(P_1,\ldots ,P_n\), a aplicação repetida da regra do triângulo dá O escalar \(1/\lVert \boldsymbol {v}\rVert \) é positivo, portanto preserva direção e sentido. Além disso, Se \(\boldsymbol {z}={\boldsymbol {\displaystyle 0}}\), ambos os lados são verdadeiros pela convenção adotada. Suponha \(\boldsymbol {z}\neq {\boldsymbol {\displaystyle 0}}\). Como \(\boldsymbol {u}\) é paralelo a \(\boldsymbol {z}\), existe \(a\) tal que \(\boldsymbol {u}=a\boldsymbol {z}\). Se \(\boldsymbol {v}=b\boldsymbol {z}\), então \(\boldsymbol {w}=(a+b)\boldsymbol {z}\). Reciprocamente, se \(\boldsymbol {w}=c\boldsymbol {z}\), então \((-\alpha )\boldsymbol {v}=-(\alpha \boldsymbol {v})\); \(\alpha (-\boldsymbol {v})=-(\alpha \boldsymbol {v})\); \((-\alpha )(-\boldsymbol {v})=\alpha \boldsymbol {v}\). \((-\alpha )\boldsymbol {v}+\alpha \boldsymbol {v}=(-\alpha +\alpha )\boldsymbol {v}={\boldsymbol {\displaystyle 0}}\). \(\alpha (-\boldsymbol {v})+\alpha \boldsymbol {v}=\alpha (-\boldsymbol {v}+\boldsymbol {v})={\boldsymbol {\displaystyle 0}}\). Aplicando os dois itens anteriores duas vezes, \((-\alpha )(-\boldsymbol {v})=-\bigl(\alpha (-\boldsymbol {v})\bigr)=\alpha \boldsymbol {v}\). Se \(\alpha \neq 0\), multiplicando a igualdade por \(1/\alpha \), obtemos \(\boldsymbol {v}={\boldsymbol {\displaystyle 0}}\). Temos \((\alpha -\beta )\boldsymbol {v}={\boldsymbol {\displaystyle 0}}\). Pelo exercício anterior e pela hipótese \(\boldsymbol {v}\neq {\boldsymbol {\displaystyle 0}}\), segue \(\alpha -\beta =0\). A rotação de \(72^\circ \) em torno de \(O\) apenas permuta os cinco vetores da soma. Logo a soma é um vetor fixo por essa rotação; o único vetor com essa propriedade é \({\boldsymbol {\displaystyle 0}}\). Se \(\lambda _1\neq 0\), então contradizendo a hipótese. Logo \(\lambda _1=0\); como \(\boldsymbol {v}\neq {\boldsymbol {\displaystyle 0}}\), também \(\lambda _2=0\). Como e temos \(\overrightarrow {EP}=\overrightarrow {RQ}\). Analogamente, Logo os lados opostos são iguais e paralelos. \((P+\boldsymbol {u})-\boldsymbol {u}=P\); \(P+\overrightarrow {PQ}=Q\); se \(P+\boldsymbol {u}=Q+\boldsymbol {v}\), então \(\boldsymbol {u}=\overrightarrow {PQ}+\boldsymbol {v}\). \((P+\boldsymbol {u})-\boldsymbol {u}=P+(\boldsymbol {u}-\boldsymbol {u})=P\). É a própria definição de soma de ponto com vetor. Se \(R=P+\boldsymbol {u}=Q+\boldsymbol {v}\), então \(\boldsymbol {u}=\overrightarrow {PR}=\overrightarrow {PQ}+\overrightarrow {QR}=\overrightarrow {PQ}+\boldsymbol {v}\). Portanto os três lados preservam seus vetores e, em particular, seus comprimentos.
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução