No capítulo anterior classificamos as possíveis posições relativas entre retas e planos. Agora acrescentaremos informação métrica: primeiro estudaremos ângulos entre esses objetos e, em seguida, distâncias. Ao longo do capítulo trabalharemos em sistemas cartesianos de coordenadas.
6.1.1 Ângulo entre duas Retas
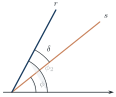
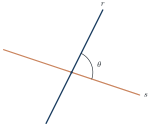
Como uma reta não possui orientação preferencial, trocar um vetor diretor \(\boldsymbol {v}\) por \(-\boldsymbol {v}\) não deve alterar o ângulo entre duas retas. Definimos, portanto, o ângulo entre duas retas como o menor ângulo formado por suas direções.
Assim, retas paralelas têm ângulo \(0\) e retas com direções ortogonais têm ângulo \(\pi /2\).
Exemplo 6.1
Encontre o ângulo entre as retas \(r:X=(1,2,1)+(1,1,0)t\) e \(s: \dfrac {x-2}{\frac{1}{2}}=\dfrac {y+3}{\frac{1}{2}}=\dfrac {z+7}{\frac{1}{\sqrt{2}}}\).
Solução
A reta \(r\) tem vetor diretor \((1,1,0)\) e a reta \(s\) tem vetor diretor \((1/2,1/2,1/\sqrt{2})\). E assim
A definição de ângulo entre retas depende de suas direções, e não da existência de um ponto de interseção. Por isso, aplica-se também a retas reversas. Para retas paralelas, coincidentes ou não, o ângulo é \(0\).
Também neste sentido, duas retas são ditas ortogonais se seus vetores diretores são perpendiculares. E duas retas são ditas perpendiculares se elas se interceptam e são ortogonais.
Figura6.1 As retas \(AB\) e \(FG\) são ortogonais mas não perpendiculares.
Exemplo 6.2
Verifique se as retas \(r:(1,2,1)+(1,1,0)t\) e \(s:(1,3,4)+(1,-1,3)t\) são ortogonais e/ou se são perpendiculares.
Solução
Como \((1,1,0)\cdot (1,-1,3) =0\) elas são ortogonais.
Para verificar se elas se intersectam, resolvemos o sistema linear:
\[ (1,2,1)+(1,1,0)t_1=(1,3,4)+(1,-1,3)t_2 \]
Como o sistema acima não possui solução, as retas não se interceptam e assim elas não são perpendiculares.
No plano, quando as retas não são verticais, escreva
\[ r:y=m_1x+b_1, \qquad s:y=m_2x+b_2. \]
Para o ângulo geométrico \(\theta \in [0,\pi /2]\),
E dessa forma \(1+\dfrac {2}{3}m=\dfrac {2}{3}-m\) e logo \(\dfrac {5}{3}m=-\dfrac {1}{3}\) e assim \(m=-\dfrac {1}{5}\). Logo a equação da reta é \(y-2=-\dfrac {1}{5}(x-2)\)
E dessa forma \(m=5\). Logo a equação da reta é \(y-2=5(x-2)\)
6.1.2 Ângulo entre uma Reta e um Plano
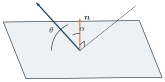
O ângulo \(\theta \) entre uma reta \(r\) e um plano \(\pi \) é o menor ângulo entre a reta e as direções contidas no plano; portanto \(0\leq \theta \leq \pi /2\). Se \(\boldsymbol {v}\) é diretor de \(r\) e \(\boldsymbol {n}\) é normal a \(\pi \), então
Figura6.3Ângulo \(\theta \) entre uma reta e um plano.
Dizemos que um plano \(\pi \) com vetor normal \(\boldsymbol {n}\) e uma reta \(r\) com vetor diretor \(\boldsymbol {v}\), são ortogonais se o ângulo entre eles é \(\dfrac {\pi }{2}\), ou equivalentemente se os vetores \(\boldsymbol {v}\) e \(\boldsymbol {n}\) são paralelos.
Exemplo 6.5
Determine o ângulo entre a reta \(X=(6,7,0)+(1,1,0)t\) e o plano de equação vetorial \(X=(8, -4, 2) + (-1, 0, 2) t + (1,- 2, 0) s\).
Solução
Vamos encontrar inicialmente um vetor normal a esse plano:
Determine a equação geral do plano que passa pelo ponto \((1,2,1)\) e que é perpendicular a reta \(X=(1,0,0)+(1,3,-1)t\)
Solução
O vetor normal ao plano pode ser escolhido como \((1,3,-1)\) e, assim, a equação geral desse plano é: \(x+3y-z=d\). Como o ponto \((1,2,1)\) pertence ao plano, ele satisfaz a equação do plano, i.e, \(1+3\cdot 2-1=d\). Logo \(d=6\) e a equação geral do plano é \(x+3y-z=6\).
6.1.3 Ângulo entre dois Planos
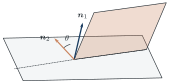
O ângulo entre dois planos \(\pi _1\) e \(\pi _2\) é definido como o menor ângulo entre seus vetores normais; portanto \(0\leq \theta \leq \pi /2\).
Dois planos \(\pi _1\) e \(\pi _2\) com vetores normais \(\boldsymbol {n}_1\) e \(\boldsymbol {n}_2\) respectivamente, são ditos ortogonais se o ângulo entre eles é \(\dfrac {\pi }{2}\), o que equivale a dizer que seus vetores normais são perpendiculares, i.e,
\[ \boldsymbol {n}_1\cdot \boldsymbol {n}_2=0 \]
Exemplo 6.7
Determine a equação do plano que contém o ponto \((1,0,1)\) e que é perpendicular aos planos \(2x+y+z=2\) e \(-x+z=7\).
Solução
O vetor \(\boldsymbol {n}\) normal ao plano, será ortogonal aos vetores \((2,1,1)\) e \((-1,0,1)\). E assim
Logo a equação geral do plano é da forma \(x-3y+z=d\). Como o ponto \((1,0,1)\) pertence ao plano:
\[ d=1+3\cdot 0+1=2 \]
E a equação geral é \(x-3y+z=2\).
6.2 Distâncias
Estudaremos agora a distância entre pontos, retas e planos no espaço.
A distância entre dois pontos é a norma do vetor que os liga. Para estender essa noção a retas e planos, consideraremos segmentos que ligam pontos dos objetos e identificaremos aqueles de menor comprimento.
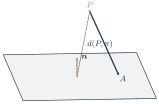
e seja \(P\) um ponto. A distância de \(P\) à reta é o comprimento do segmento perpendicular que liga \(P\) a \(r\).
A área do paralelogramo gerado por \(\overrightarrow {AP}\) e \(\boldsymbol {v}\) é \(\lVert \overrightarrow {AP}\times \boldsymbol {v}\rVert \). Tomando \(\lVert \boldsymbol {v}\rVert \) como base e \(d(P,r)\) como altura, obtemos
e logo \(\left\lvert 18+12s\right\rvert =78\) e logo \(s=5\) ou \(s=-8\). E os pontos são \((-3,5)\) e \((-3,-8)\)
6.2.2 Distância de um ponto a um plano
A distância entre um ponto \(P\) e um plano \(\pi \) é o comprimento do segmento perpendicular que liga \(P\) ao plano. Se \(\boldsymbol {n}\) é normal a \(\pi \) e \(A\in \pi \),
Seguindo as ideias utilizadas nos casos anteriores, a distância entre duas retas \(r\) e \(s\) será definida como a menor distância entre um ponto de \(r\) e um ponto de \(s\).
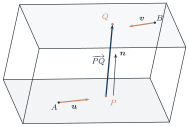
Sejam então \(r,s\) duas retas no espaço tais que \(r:A+\boldsymbol {u}t\) e \(s:B+\boldsymbol {v}t\).
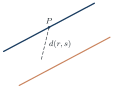
Se as retas forem coincidentes ou concorrentes, a distância entre elas é nula, pois possuem pontos em comum. Se forem paralelas distintas, a distância entre elas é igual à distância de um ponto \(P\) qualquer de \(r\) a \(s\). Nesse caso, aplica-se a fórmula para a distância de um ponto a uma reta.
Se as retas \(r\) e \(s\) forem reversas começamos escolhendo um ponto \(P\) sobre \(r\) e um ponto \(Q\) sobre \(s\). Projetamos então o vetor \(\overrightarrow {PQ}\) sobre o vetor \(\boldsymbol {n}=\boldsymbol {u}\times \boldsymbol {v}\) que é ortogonal às retas \(r\) e \(s\). A norma dessa projeção é a distância entre as retas.
Figura6.5Distância entre retas reversas.
A projeção vetorial de \(\overrightarrow {PQ}\) sobre \(\boldsymbol {n}\) é
Considere um sistema polar cujo polo coincide com a origem e cujo eixo polar coincide com o semieixo positivo de \(x\). Para um ponto de coordenadas polares \((r,\theta )\), com \(r\geq 0\),
quando \(r\gt 0\). O ângulo \(\theta \) deve ser escolhido de acordo com o quadrante de \((x,y)\); computacionalmente, isso corresponde a \(\operatorname {atan2}(y,x)\), módulo \(2\pi \).
Defina \(\rho =\sqrt{A^2+B^2}\). Trocando simultaneamente os sinais de \(A,B,C\), se necessário, podemos supor \(C\geq 0\). Escolha \(\alpha \) tal que
Essa é a forma normal da reta em coordenadas polares. O número \(h\) é a distância da origem à reta e \(\alpha \) é a direção do segmento perpendicular que parte da origem e encontra a reta.
Exemplo 6.12
Determine o comprimento e a direção do segmento perpendicular que liga a origem à reta
Os exercícios alternam cálculo direto, interpretação geométrica e problemas de construção. Nas questões de demonstração, os gabaritos indicam a ideia central do argumento.
Exercício 4.1
Determine o ângulo agudo entre as retas
\[ 3x-4y+2=0 \qquad \text{e}\qquad 2x+3y=7. \]
Ver solução
Podemos usar vetores diretores \((4,3)\) e \((3,-2)\). Assim
O vetor \((\cos \alpha ,\sin \alpha )\) é normal unitário. Logo \(h\) é a coordenada assinada dos pontos da reta nessa direção e, como \(h\gt 0\), a distância à origem é exatamente \(h\).