Capítulo 2

Combinações Lineares

2.1 Dependência e Independência Linear de Vetores

No plano há infinitas direções, mas duas direções não paralelas bastam para descrever qualquer vetor; no espaço, três direções adequadamente escolhidas desempenham o mesmo papel. Para tornar essa ideia precisa, estudaremos combinações lineares, dependência e independência linear e, em seguida, bases.

Como vimos no capítulo anterior, a adição de vetores e a multiplicação por escalares permitem construir novos vetores a partir de vetores dados. Esses vetores são chamados de combinações lineares dos vetores iniciais.

Figura 2.1 O vetor boldsymbol w pode ser escrito como soma de múltiplos dos vetores boldsymbol u e boldsymbol v.

Figura 2.1 O vetor \(\boldsymbol {w}\) pode ser escrito como soma de múltiplos dos vetores \(\boldsymbol {u}\) e \(\boldsymbol {v}\).

Definição 2.1
Um vetor \(\boldsymbol {w}\) é uma combinação linear dos vetores \(\boldsymbol {v}_1,\dots ,\boldsymbol {v}_n\) se existem escalares \(\lambda _1,\dots ,\lambda _n\) tais que
\[ \boldsymbol {w}=\lambda _1\boldsymbol {v}_1+\lambda _2\boldsymbol {v}_2+\cdots +\lambda _n\boldsymbol {v}_n. \]

Nesse caso, dizemos simplesmente que \(\boldsymbol {w}\) pode ser expresso em função de \(\boldsymbol {v}_1,\dots ,\boldsymbol {v}_n\).

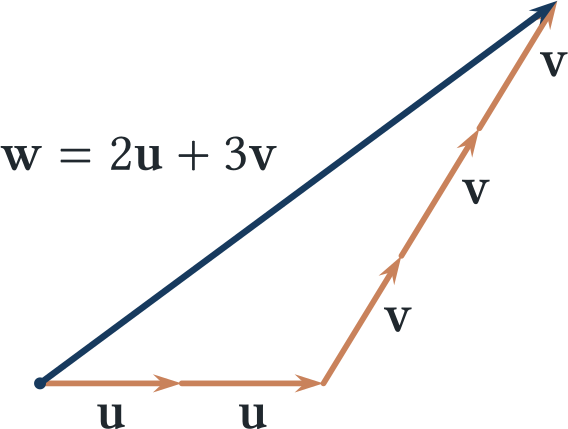
Figura 2.2 w= 2u+3 v

Figura 2.2 \(\mathbf{w}= 2\mathbf{u}+3 \mathbf{v}\)

Exemplo 2.2
O vetor \(\boldsymbol {w}\) ilustrado na Figura 2.2 é uma combinação linear de \(\boldsymbol {u}\) e \(\boldsymbol {v}\), pois
\[ \boldsymbol {w}=2\boldsymbol {u}+3\boldsymbol {v}. \]

Exemplo 2.3
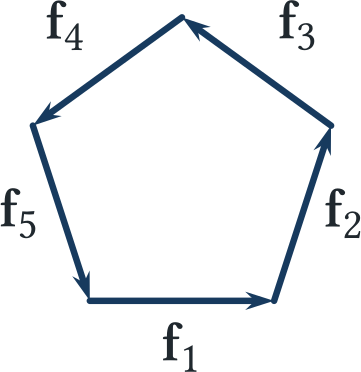
Na Figura 2.3, o vetor \(\boldsymbol {f}_1\) é combinação linear de \(\boldsymbol {f}_2,\boldsymbol {f}_3,\boldsymbol {f}_4,\boldsymbol {f}_5\). Como esses cinco vetores formam um polígono fechado,
\[ \boldsymbol {f}_1+\boldsymbol {f}_2+\boldsymbol {f}_3+\boldsymbol {f}_4+\boldsymbol {f}_5={\boldsymbol {\displaystyle 0}}, \]
e portanto
\[ \boldsymbol {f}_1=-\boldsymbol {f}_2-\boldsymbol {f}_3-\boldsymbol {f}_4-\boldsymbol {f}_5. \]

Figura 2.3 O vetor boldsymbol f_1 é combinação linear dos vetores boldsymbol f_2,boldsymbol f_3,boldsymbol f_4, boldsymbol f_5.

Figura 2.3 O vetor \(\boldsymbol {f}_1\) é combinação linear dos vetores \(\boldsymbol {f}_2,\boldsymbol {f}_3,\boldsymbol {f}_4, \boldsymbol {f}_5\).

Exemplo 2.4
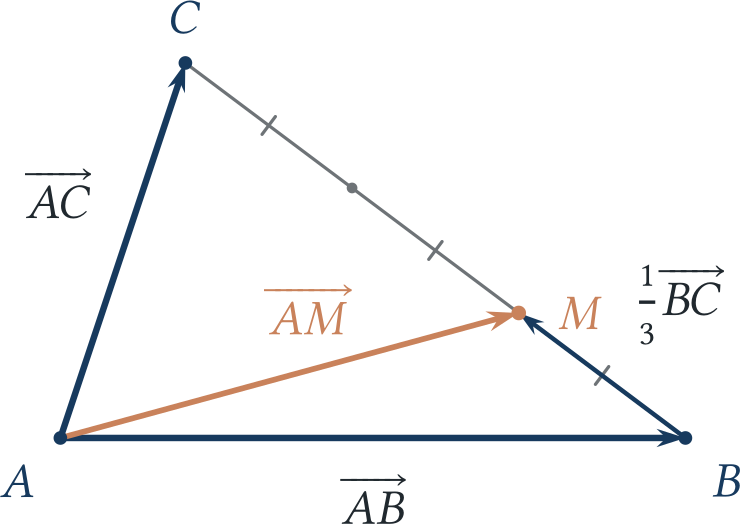
No triângulo \(ABC\), seja \(M\) o ponto do segmento \(BC\) tal que
\[ \overrightarrow {BM}=\frac13\overrightarrow {BC}. \]
Escreva \(\overrightarrow {AM}\) como combinação linear de \(\overrightarrow {AB}\) e \(\overrightarrow {AC}\).

Figura 2.4 O vetor overrightarrow AM e a divisão de BC em três partes iguais.

Figura 2.4 O vetor \(\overrightarrow {AM}\) e a divisão de \(BC\) em três partes iguais.

Solução

Para chegar de \(A\) a \(M\), podemos passar por \(B\). Assim, \(\overrightarrow {AM}=\overrightarrow {AB}+\overrightarrow {BM}\). Como \(\overrightarrow {BM}=\frac13\overrightarrow {BC}\), falta escrever \(\overrightarrow {BC}\) usando os dois vetores pedidos.

Percorrendo o triângulo de \(A\) a \(C\) pelo vértice \(B\), temos \(\overrightarrow {AB}+\overrightarrow {BC}=\overrightarrow {AC}\), ou seja, \(\overrightarrow {BC}=\overrightarrow {AC}-\overrightarrow {AB}\). Substituindo essas duas relações, obtemos

\[ \begin{aligned} \overrightarrow {AM} & =\overrightarrow {AB}+\overrightarrow {BM}\\ & =\overrightarrow {AB}+\frac13\bigl(\overrightarrow {AC}-\overrightarrow {AB}\bigr)\\ & =\frac23\overrightarrow {AB}+\frac13\overrightarrow {AC}. \end{aligned} \]

Portanto, os coeficientes procurados são \(\frac23\) e \(\frac13\).

Definição 2.5
  • Um vetor \(\boldsymbol {v}\) é dito linearmente dependente (LD) se \(\boldsymbol {v} = {\boldsymbol {\displaystyle 0}}\).

  • Os vetores \(\boldsymbol {v}_{1},\dots ,\boldsymbol {v}_{n}\) (\(n\geq 2\)) são ditos linearmente dependentes (LD) se existe um \(i\in \{ 1,2,\dots ,n\} \) tal que o vetor \(\boldsymbol {v_i}\) seja combinação linear dos demais vetores, ou seja:

    \[ \boldsymbol {v_i} = \sum _{j\neq i}\lambda _j \boldsymbol {v_j}, \]

    onde \(\lambda _1,\lambda _2,\dots ,\lambda _n \in \mathbb R\).

Definição 2.6
Dizemos que os vetores \(\boldsymbol {v}_{1},\dots ,\boldsymbol {v}_{n}\) são linearmente independentes (LI) se eles não são linearmente dependentes.

Para dois vetores, a independência linear admite uma caracterização geométrica imediata. Mais adiante, na Seção 2.1.1, estenderemos essa ideia a conjuntos maiores.

Proposição 2.7
Quaisquer dois vetores não nulos e não paralelos \(\boldsymbol {e}_{1}\) e \(\boldsymbol {e}_{2}\) são linearmente independentes.

Demonstração ▼

Suponha, por absurdo, que \(\boldsymbol {e}_1\) e \(\boldsymbol {e}_2\) sejam linearmente dependentes. Pela definição, um deles é múltiplo escalar do outro:

\[ \boldsymbol {e}_1=\lambda \boldsymbol {e}_2 \qquad \text{ou}\qquad \boldsymbol {e}_2=\theta \boldsymbol {e}_1. \]

Pela Proposição 1.10, isso implica que \(\boldsymbol {e}_1\) e \(\boldsymbol {e}_2\) são paralelos, contradizendo a hipótese. Portanto são linearmente independentes.

A partir da definição anterior podemos provar a seguinte caracterização:

Proposição 2.8
Os vetores \(\boldsymbol {v}_{1},\dots ,\boldsymbol {v}_{n}\) são linearmente dependentes se e somente se existem \(\lambda _1,\lambda _2,\dots ,\lambda _n \in \mathbb {R}\) não todos nulos tais que
\[ \sum _{i=1}^{n}\lambda _{i}\boldsymbol {v_i}={\boldsymbol {\displaystyle 0}}. \]

Demonstração ▼

Para \(n=1\), a afirmação diz simplesmente que \(\boldsymbol {v}\) é linearmente dependente se e somente se \(\boldsymbol {v}={\boldsymbol {\displaystyle 0}}\), o que é exatamente a definição.

Considere agora \(n\geq 2\). Se \(\boldsymbol {v}_1,\dots ,\boldsymbol {v}_n\) são linearmente dependentes, podemos supor, sem perda de generalidade, que

\[ \boldsymbol {v}_1=\sum _{i=2}^{n}\lambda _i\boldsymbol {v}_i. \]

Passando \(\boldsymbol {v}_1\) para o primeiro membro,

\[ (-1)\boldsymbol {v}_1+\sum _{i=2}^{n}\lambda _i\boldsymbol {v}_i={\boldsymbol {\displaystyle 0}}, \]

obtemos uma relação linear não trivial, pois o coeficiente de \(\boldsymbol {v}_1\) é \(-1\).

Reciprocamente, suponha que

\[ \sum _{i=1}^{n}\lambda _i\boldsymbol {v}_i={\boldsymbol {\displaystyle 0}} \]

com coeficientes não todos nulos. Escolhendo, sem perda de generalidade, \(\lambda _1\neq 0\) e isolando \(\boldsymbol {v}_1\), obtemos

\[ \boldsymbol {v}_1=-\sum _{i=2}^{n}\frac{\lambda _i}{\lambda _1}\boldsymbol {v}_i. \]

Assim, \(\boldsymbol {v}_1\) é combinação linear dos demais, e o conjunto é linearmente dependente.

Da proposição anterior obtemos a seguinte caracterização equivalente:

Teorema 2.9
Os vetores \(\boldsymbol {v}_{1},\dots ,\boldsymbol {v}_{n}\) são linearmente independentes se e somente se
\[ \left( \sum _{i=1}^{n}\lambda _{i}\boldsymbol {v_i}={\boldsymbol {\displaystyle 0}}\right) \Longrightarrow \left( \lambda _{1}=\dots =\lambda _{n}=0\right) \]

Em outras palavras, a única relação linear entre os vetores é a relação trivial. Equivalentemente, \({\boldsymbol {\displaystyle 0}}\) possui uma única representação como combinação linear de \(\boldsymbol {v}_1,\dots ,\boldsymbol {v}_n\).

Esse teorema permite demonstrar a unicidade da representação de um vetor como combinação linear de vetores linearmente independentes:

Proposição 2.10
Seja \(\boldsymbol {u}\) um vetor que possa ser escrito como combinação linear do conjunto linearmente independente de vetores \(\left\{ \boldsymbol {v}_{i}\right\} _{i=1,\dots n}\)
\[ \boldsymbol {u}=\sum _{i=1}^{n}\lambda _i\boldsymbol {v}_i \]
então essa representação é única.

Demonstração ▼

Suponha que \(\boldsymbol {u}\) admita duas representações:

\begin{equation} \boldsymbol {u}=\sum _{i=1}^{n}\lambda _i\boldsymbol {v}_i \label{eqrep1} \tag{2.1} \end{equation}

e

\begin{equation} \boldsymbol {u}=\sum _{i=1}^{n}\lambda _i'\boldsymbol {v}_i. \label{eqrep2} \tag{2.2} \end{equation}

Subtraindo (2.2) de (2.1), obtemos

\[ \sum _{i=1}^{n}(\lambda _i-\lambda _i')\boldsymbol {v}_i={\boldsymbol {\displaystyle 0}}. \]

Como \(\boldsymbol {v}_1,\dots ,\boldsymbol {v}_n\) são linearmente independentes, todos os coeficientes dessa relação são nulos. Logo

\[ \lambda _i-\lambda _i'=0 \qquad (i=1,\dots ,n), \]

e portanto \(\lambda _i=\lambda _i'\) para todo \(i\).

Observação 2.11
O Teorema 2.9 fornece um procedimento direto para testar independência linear: estudamos a equação
\[ \sum _{i=1}^{n}\lambda _i\boldsymbol {v}_i={\boldsymbol {\displaystyle 0}}. \]
Se a única solução for \(\lambda _1=\cdots =\lambda _n=0\), os vetores são linearmente independentes; caso exista uma solução não trivial, são linearmente dependentes.

Exemplo 2.12
Suponha que os vetores \(\boldsymbol {u},\boldsymbol {v},\boldsymbol {w}\) são linearmente independentes. Mostre que os vetores \(\boldsymbol {u+v}, \boldsymbol {u-v}\) e \(\boldsymbol {u+v+w}\) também são linearmente independentes.

Solução
Considere uma relação linear nula entre os três vetores:
\[ a(\boldsymbol {u+v})+b(\boldsymbol {u-v})+c(\boldsymbol {u+v+w})={\boldsymbol {\displaystyle 0}}. \]
Expandindo e agrupando os coeficientes de \(\boldsymbol {u},\boldsymbol {v},\boldsymbol {w}\),
\[ (a+b+c)\boldsymbol {u}+(a-b+c)\boldsymbol {v}+c\boldsymbol {w}={\boldsymbol {\displaystyle 0}}. \]
Como \(\boldsymbol {u},\boldsymbol {v},\boldsymbol {w}\) são linearmente independentes,
\[ \left\{ \begin{array}{c} a+b+c=0\\ a-b+c=0\\ c=0. \end{array}\right. \]
O sistema tem apenas a solução \(a=b=c=0\). Portanto \(\boldsymbol {u+v},\boldsymbol {u-v},\boldsymbol {u+v+w}\) são linearmente independentes.

2.1.1 Caracterização Geométrica de Dependência e Independência Linear

Até aqui tratamos dependência e independência linear sobretudo de forma algébrica. Em \(\mathbb {V}^2\) e \(\mathbb {V}^3\), essas noções também podem ser descritas em termos de paralelismo e coplanaridade:

Teorema 2.13

(Caracterização Geométrica da Dependência e Independência Linear) Para vetores em \(\mathbb {V}^2\) e \(\mathbb {V}^3\) temos:

  1. Um vetor \(\boldsymbol {v}\) é linearmente dependente se e somente se \(\boldsymbol {v} = {\boldsymbol {\displaystyle 0}}\).

  2. Dois vetores \(\boldsymbol {u,v}\) são linearmente dependentes se e somente se \(\boldsymbol {u}\) e \(\boldsymbol {v}\) são paralelos.

  3. Três vetores \(\boldsymbol {u},\boldsymbol {v},\boldsymbol {w}\) são linearmente dependentes se e somente se são coplanares.

  4. Quatro ou mais vetores são sempre linearmente dependentes.

Demonstraremos o teorema na próxima seção, depois de introduzir o conceito de base. Antes disso, veremos como a caracterização geométrica pode ser usada em alguns problemas.

Exemplo 2.14
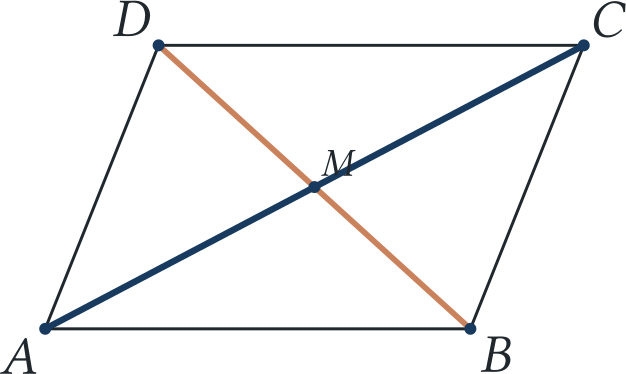
Mostre que as diagonais de um paralelogramo se intersectam nos seus pontos médios.

Solução

Ilustração: Caracterização Geométrica de Dependência e Independência Linear

Considere um paralelogramo \(ABCD\) de diagonais \(AC\) e \(BD\). Seja \(M\) o ponto de interseção de \(AC\) e \(BD\) (ponto que, a priori, não é necessariamente ponto médio das diagonais).

Queremos mostrar que:

\[ \overrightarrow {AM} = \dfrac {1}{2}\overrightarrow {AC}, \qquad \overrightarrow {BM} = \dfrac {1}{2}\overrightarrow {BD}. \]

Como \(A,M\) e \(C\) são colineares temos:

\begin{equation} \label{eq:diag1} \overrightarrow {AM} = \lambda \overrightarrow {AC}. \tag{2.3} \end{equation}

Da mesma forma, como \(B,M\) e \(D\) são colineares:

\begin{equation} \label{eq:diag2} \overrightarrow {BM} = \theta \overrightarrow {BD}. \tag{2.4} \end{equation}

Como \(ABM\) é um triângulo, temos:

\[ \overrightarrow {AM}= \overrightarrow {AB} + \overrightarrow {BM}. \]

Usando então as equações (2.3) e (2.4) na equação acima segue que:

\[ \lambda \overrightarrow {AC}= \overrightarrow {AB} + \theta \overrightarrow {BD}. \]

Escrevendo todos os vetores da equação acima em função de \(\overrightarrow {AB}\) e \(\overrightarrow {AD}\) (dois vetores não paralelos) obtemos:

\[ \lambda \left( \overrightarrow {AB} + \overrightarrow {AD}\right)= \overrightarrow {AB} + \theta \left( -\overrightarrow {AB} + \overrightarrow {AD}\right). \]

Ou, reescrevendo convenientemente:

\[ \lambda \overrightarrow {AB} + \lambda \overrightarrow {AD}= (1-\theta )\overrightarrow {AB} + \theta \overrightarrow {AD}. \]

Usando então que \(\overrightarrow {AB}\) e \(\overrightarrow {AD}\) são linearmente independentes, segue da Proposição 2.10 que:

\[ \left\{ \begin{array}{l} \lambda = 1 - \theta \\ \lambda = \theta \end{array} \right. \]

donde temos \(\lambda = \theta = \dfrac {1}{2}\) como queríamos.

Observação 2.15
Note que nas equações (2.3) e (2.4) usamos letras distintas para os escalares que multiplicam \(\overrightarrow {AC}\) e \(\overrightarrow {BD}\), pois, a princípio, não sabíamos se a proporção que \(AM\) guardava em relação a \(AC\) é a mesma que \(BM\) guardava em relação a \(BD\).

Exemplo 2.16
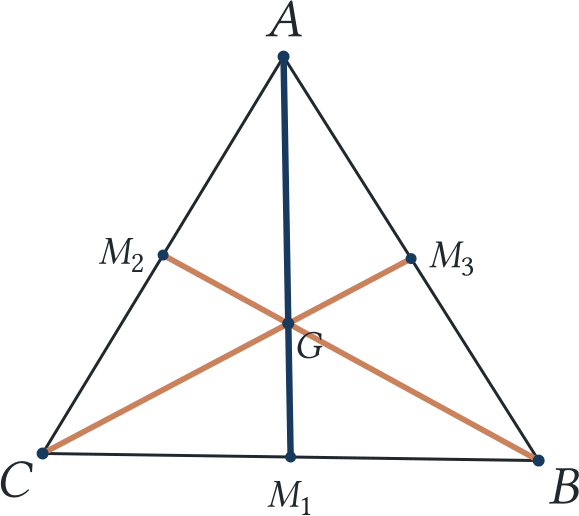
Sejam \(M_{1},M_{2},M_{3}\) os pontos médios dos lados \(BC,CA\) e \(AB\), respectivamente, do triângulo \(\triangle ABC\). Seja \(G\) o ponto de interseção das medianas \(AM_{1}\) e \(BM_{2}\). Mostre que \(G\) divide \(AM_{1}\) e \(BM_{2}\) na razão \(2\) para \(1\).

Ilustração: Caracterização Geométrica de Dependência e Independência Linear

Solução

Queremos provar que

\[ \overrightarrow {AG}=\dfrac 23\overrightarrow {AM_1}, \qquad \overrightarrow {BG}=\dfrac 23\overrightarrow {BM_2}. \]

Denotemos \(\boldsymbol {a}=\overrightarrow {AB}\) e \(\boldsymbol {b}=\overrightarrow {AC}\). Como \(\boldsymbol {a}\) e \(\boldsymbol {b}\) não são paralelos, são linearmente independentes. Escreveremos os demais vetores em função dessa dupla.

Como \(\overrightarrow {CB}=\boldsymbol {a-b}\),

\begin{align*} \overrightarrow {AM_1} & =\overrightarrow {AC}+\dfrac {1}{2}\overrightarrow {CB} = \dfrac {1}{2}\boldsymbol {a} + \dfrac {1}{2}\boldsymbol {b}\\ \overrightarrow {BM_2} & =\overrightarrow {BA}+\dfrac {1}{2}\overrightarrow {AC} = -\boldsymbol {a} + \dfrac {1}{2}\boldsymbol {b} \end{align*}

Como os pontos \(A\), \(G\) e \(M_1\) são colineares temos:

\[ \overrightarrow {AG} = \lambda \overrightarrow {AM_1} = \dfrac {\lambda }{2} \left(\boldsymbol {a+b} \right). \]

Analogamente:

\[ \overrightarrow {BG} = \alpha \overrightarrow {BM_2} = \alpha \left( -\boldsymbol {a} +\dfrac 12 \boldsymbol {b}\right). \]

Como ainda não sabemos que \(G\) divide as duas medianas na mesma proporção, usamos parâmetros distintos, \(\lambda \) e \(\alpha \).

Além disso,

\[ \overrightarrow {BG} = \overrightarrow {BA} + \overrightarrow {AG}. \]

Substituindo as expressões anteriores,

\[ \alpha \left( -\boldsymbol {a} +\dfrac 12 \boldsymbol {b}\right) = -\boldsymbol {a} + \dfrac {\lambda }{2} \left(\boldsymbol {a+b} \right). \]

Reunindo os coeficientes de \(\boldsymbol {a}\) e \(\boldsymbol {b}\),

\[ \boldsymbol {a} \left( -\alpha + 1 -\dfrac {\lambda }{2}\right) + \boldsymbol {b}\left( \dfrac {\alpha }{2} - \dfrac {\lambda }{2}\right) = {\boldsymbol {\displaystyle 0}} . \]

Como \(\boldsymbol {a}\) e \(\boldsymbol {b}\) são linearmente independentes, segue que:

\[ \left\{ \begin{array}{l} -\alpha + 1 -\dfrac {\lambda }{2} = 0\\ \dfrac {\alpha }{2} - \dfrac {\lambda }{2} = 0 \end{array} \right. \]

O sistema fornece

\[ \alpha = \lambda = \dfrac 23 . \]

Ou seja, \(G\) divide tanto o segmento \(AM_1\) quanto o segmento \(BM_2\) na razão \(2\) para \(1\).

Exemplo 2.17

Usando a mesma nomenclatura do exemplo anterior, prove que as três medianas do triângulo \(\triangle ABC\) têm um único ponto comum, \(G\), que divide as três medianas \(AM_{1}\), \(BM_{2}\) e \(CM_{3}\) na razão \(2\) para \(1\).

\(G\) é conhecido como baricentro do triângulo.

Solução

Pelo exemplo anterior, resta mostrar que \(C,G,M_3\) são colineares e que

\[ \overrightarrow {CG}=\dfrac 23\overrightarrow {CM_3}. \]

Mantendo a notação \(\boldsymbol {a}=\overrightarrow {AB}\) e \(\boldsymbol {b}=\overrightarrow {AC}\), temos

\begin{align*} \overrightarrow {CG} & =\overrightarrow {AG}-\overrightarrow {AC} =\dfrac 13\boldsymbol {a}-\dfrac 23\boldsymbol {b},\\ \overrightarrow {CM_3} & =\overrightarrow {AM_3}-\overrightarrow {AC} =\dfrac 12\boldsymbol {a}-\boldsymbol {b}. \end{align*}

Procuremos \(\beta \in \mathbb R\) tal que \(\overrightarrow {CG}=\beta \overrightarrow {CM_3}\). Substituindo as expressões acima,

\[ \left(\dfrac 13\boldsymbol {a}-\dfrac 23\boldsymbol {b}\right) =\beta \left(\dfrac 12\boldsymbol {a}-\boldsymbol {b}\right), \]

ou, equivalentemente,

\[ \left(\dfrac 13-\dfrac \beta 2\right)\boldsymbol {a} +\left(-\dfrac 23+\beta \right)\boldsymbol {b}={\boldsymbol {\displaystyle 0}}. \]

Como \(\boldsymbol {a}\) e \(\boldsymbol {b}\) são linearmente independentes,

\[ \left\{ \begin{array}{l} \dfrac 13-\dfrac \beta 2=0,\\ -\dfrac 23+\beta =0. \end{array} \right. \]

Logo

\[ \beta =\dfrac 23. \]

Portanto \(C,G,M_3\) são colineares e \(G\) divide \(CM_3\) na razão \(2\) para \(1\).

Exemplo 2.18
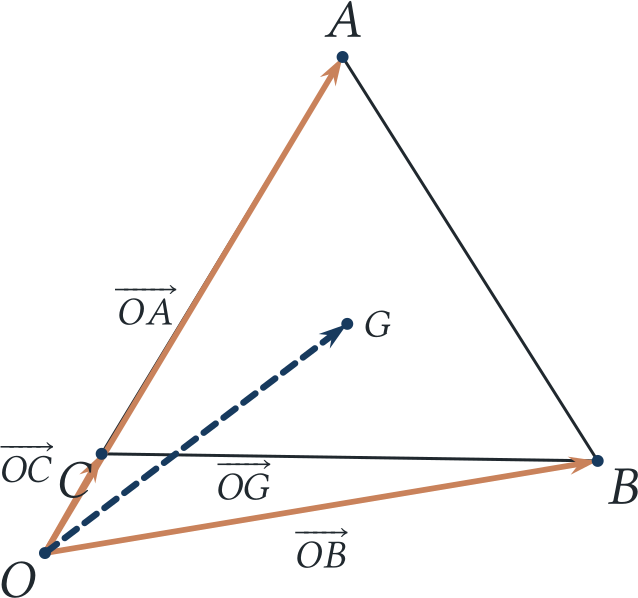
Dado um triângulo \(\Delta ABC\) e \(O\) um ponto qualquer. Então o baricentro \(G\) do triângulo \(\Delta ABC\) é dado por:
\[ G=O+\dfrac {\overrightarrow {OA}+\overrightarrow {OB}+\overrightarrow {OC}}{3} \]

Ilustração: Caracterização Geométrica de Dependência e Independência Linear

Solução
Defina
\[ P=O+\dfrac {\overrightarrow {OA}+\overrightarrow {OB}+\overrightarrow {OC}}{3}. \]
Como
\[ \overrightarrow {OB}=\overrightarrow {OA}+\overrightarrow {AB}, \qquad \overrightarrow {OC}=\overrightarrow {OA}+\overrightarrow {AC}, \]
segue que
\[ P=O+\dfrac {\overrightarrow {OA}+\overrightarrow {OA}+\overrightarrow {AB}+\overrightarrow {OA}+\overrightarrow {AC}}{3}, \]
e portanto
\[ P=O+\overrightarrow {OA}+\dfrac {\overrightarrow {AB}+\overrightarrow {AC}}{3} =A+\dfrac {\overrightarrow {AB}+\overrightarrow {AC}}{3}. \]
No Exemplo 2.17 provamos que
\[ \overrightarrow {AG}=\dfrac {\overrightarrow {AB}+\overrightarrow {AC}}{3}, \]
isto é,
\[ G=A+\dfrac {\overrightarrow {AB}+\overrightarrow {AC}}{3}. \]
Logo \(G=P\) e, consequentemente,
\[ G=O+\dfrac {\overrightarrow {OA}+\overrightarrow {OB}+\overrightarrow {OC}}{3}. \]

Exemplo 2.19
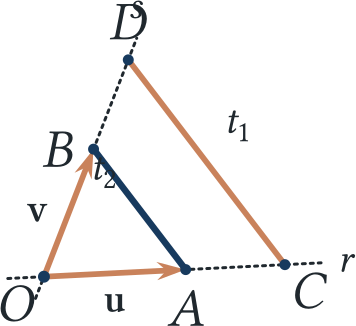
Sejam \(r\) e \(s\) duas retas distintas que se interceptam em \(O\). Considere pontos \(A,C\in r\) e \(B,D\in s\), com \(A\) entre \(O\) e \(C\) e \(B\) entre \(O\) e \(D\), como na figura. Mostre que os segmentos \(\overline{AB}\) e \(\overline{CD}\) são paralelos se e somente se
\[ \dfrac {\lVert OA\rVert }{\lVert AC\rVert } = \dfrac {\lVert OB\rVert }{\lVert BD\rVert }. \]

Ilustração: Caracterização Geométrica de Dependência e Independência Linear

Solução

Como \(r\) e \(s\) são distintas, os vetores

\[ \boldsymbol {u}=\overrightarrow {OA}, \qquad \boldsymbol {v}=\overrightarrow {OB} \]

não são paralelos e, portanto, são linearmente independentes.

Suponha primeiro que \(\overline{AB}\parallel \overline{CD}\). Então existe \(\lambda \neq 0\) tal que

\[ \overrightarrow {AB}=\lambda \overrightarrow {CD}. \]

Como \(O,A,C\) são colineares e \(O,B,D\) são colineares, existem \(x,y\gt 1\) tais que

\[ \overrightarrow {OC}=x\boldsymbol {u}, \qquad \overrightarrow {OD}=y\boldsymbol {v}. \]

Logo

\[ \overrightarrow {CD}=y\boldsymbol {v}-x\boldsymbol {u}, \]

e, como \(\overrightarrow {AB}=\boldsymbol {v}-\boldsymbol {u}\),

\[ \boldsymbol {v}-\boldsymbol {u} =\lambda (y\boldsymbol {v}-x\boldsymbol {u}). \]

Portanto

\[ (\lambda x-1)\boldsymbol {u}+(1-\lambda y)\boldsymbol {v}={\boldsymbol {\displaystyle 0}}. \]

A independência linear de \(\boldsymbol {u},\boldsymbol {v}\) implica

\[ \lambda x=1, \qquad \lambda y=1, \]

e assim \(x=y\). Como \(A\) está entre \(O\) e \(C\) e \(B\) entre \(O\) e \(D\),

\[ \lVert AC\rVert =(x-1)\lVert OA\rVert , \qquad \lVert BD\rVert =(y-1)\lVert OB\rVert . \]

Consequentemente,

\[ \dfrac {\lVert OA\rVert }{\lVert AC\rVert } =\dfrac 1{x-1} =\dfrac 1{y-1} =\dfrac {\lVert OB\rVert }{\lVert BD\rVert }. \]

Reciprocamente, suponha que

\[ \dfrac {\lVert OA\rVert }{\lVert AC\rVert } = \dfrac {\lVert OB\rVert }{\lVert BD\rVert }. \]

Invertendo as razões e somando \(1\) aos dois membros,

\[ \dfrac {\lVert OC\rVert }{\lVert OA\rVert } = \dfrac {\lVert OD\rVert }{\lVert OB\rVert }. \]

Denote esse valor comum por \(k\). Como os pontos pertencem às mesmas semirretas de origem \(O\),

\[ \overrightarrow {OC}=k\overrightarrow {OA}, \qquad \overrightarrow {OD}=k\overrightarrow {OB}. \]

Assim,

\[ \overrightarrow {CD} =\overrightarrow {OD}-\overrightarrow {OC} =k(\overrightarrow {OB}-\overrightarrow {OA}) =k\overrightarrow {AB}. \]

Logo \(\overrightarrow {AB}\) e \(\overrightarrow {CD}\) são paralelos, e portanto também os segmentos \(\overline{AB}\) e \(\overline{CD}\).

2.2 Bases

Dizemos que os vetores \(\boldsymbol {v}_1,\dots ,\boldsymbol {v}_n\) geram o plano ou o espaço quando todo vetor \(\boldsymbol {w}\) desse ambiente pode ser escrito como combinação linear deles, isto é,

\[ \boldsymbol {w}=\sum _{i=1}^{n}\lambda _i\boldsymbol {v}_i \]

para escalares adequados \(\lambda _1,\dots ,\lambda _n\).

Proposição 2.20

Dois vetores não paralelos de \(\mathbb {V}^2\) geram \(\mathbb {V}^2\).

Equivalentemente, dados um vetor \(\boldsymbol {f}\in \mathbb {V}^2\) e dois vetores não nulos e não paralelos \(\boldsymbol {e}_{1}\) e \(\boldsymbol {e}_{2}\) de \(\mathbb {V}^2\) existem \(m,n\in \mathbb R\) tais que

\[ \boldsymbol {f}=m\boldsymbol {e}_{1}+n\boldsymbol {e}_{2}. \]

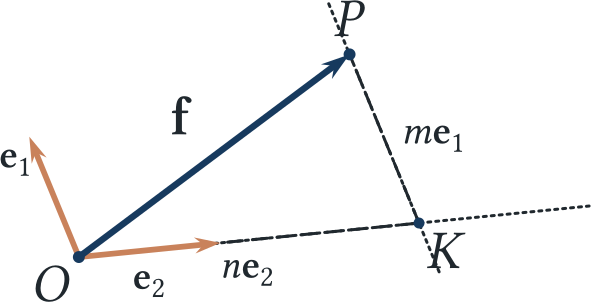
Figura 2.5 Dois vetores não paralelos geram o plano

Figura 2.5 Dois vetores não paralelos geram o plano
Demonstração ▼

Escolha um ponto \(O\) do plano e o representante \(\boldsymbol {f}=\overrightarrow {OP}\). Pela extremidade \(P\), trace a reta paralela a \(\boldsymbol {e}_1\); por \(O\), trace a reta paralela a \(\boldsymbol {e}_2\). Como \(\boldsymbol {e}_1\) e \(\boldsymbol {e}_2\) não são paralelos, essas retas se encontram em um único ponto \(K\).

Pela construção, \(\overrightarrow {KP}\) é paralelo a \(\boldsymbol {e}_1\) e \(\overrightarrow {OK}\) é paralelo a \(\boldsymbol {e}_2\). Portanto existem \(\lambda _1,\lambda _2\in \mathbb R\) tais que

\[ \overrightarrow {KP}=\lambda _1\boldsymbol {e}_1, \qquad \overrightarrow {OK}=\lambda _2\boldsymbol {e}_2. \]

Como \(\overrightarrow {OP}=\overrightarrow {OK}+\overrightarrow {KP}\), concluímos que

\[ \boldsymbol {f}=\lambda _1\boldsymbol {e}_1+\lambda _2\boldsymbol {e}_2. \]

Proposição 2.21
Dados \(\boldsymbol {f}\), um vetor qualquer de \(\mathbb {V}^3\), e \(\boldsymbol {e}_{1},\boldsymbol {e}_{2},\boldsymbol {e}_{3}\) três vetores não coplanares, temos que existem \(l,m,n\in \mathbb {R}\) tais que:
\[ \boldsymbol {f}=l\boldsymbol {e}_{1}+m\boldsymbol {e}_{2}+n\boldsymbol {e}_{3}. \]

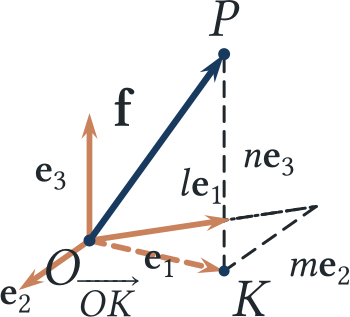
Figura 2.6 Três vetores não coplanares geram espaço

Figura 2.6 Três vetores não coplanares geram espaço
Demonstração ▼

A ideia é decompor \(\boldsymbol {f}\) em uma componente paralela ao plano gerado por \(\boldsymbol {e}_1,\boldsymbol {e}_2\) e uma componente paralela a \(\boldsymbol {e}_3\). Escolhemos representantes de \(\boldsymbol {f},\boldsymbol {e}_1,\boldsymbol {e}_2,\boldsymbol {e}_3\) com origem comum \(O\) e escrevemos \(\boldsymbol {f}=\overrightarrow {OP}\) (veja a Figura 2.6). Como \(\boldsymbol {e}_3\) não é paralelo ao plano gerado por \(\boldsymbol {e}_1,\boldsymbol {e}_2\), a reta que passa por \(P\) e é paralela a \(\boldsymbol {e}_3\) encontra esse plano em um único ponto \(K\).

Como \(\overrightarrow {OK}\) pertence ao plano gerado por \(\boldsymbol {e}_1,\boldsymbol {e}_2\), existem \(l,m\in \mathbb R\) tais que

\[ \overrightarrow {OK}=l\boldsymbol {e_1}+m\boldsymbol {e_2} \]

Como \(\overrightarrow {KP}\) é paralelo a \(\boldsymbol {e}_3\), existe \(n\in \mathbb R\) tal que \(\overrightarrow {KP}=n\boldsymbol {e}_3\). Como \(\overrightarrow {OP}=\overrightarrow {OK}+\overrightarrow {KP}\), segue que

\[ \boldsymbol {f}=l \boldsymbol {e}_1 + m \boldsymbol {e}_2 + n \boldsymbol {e}_3. \]

Proposição 2.22
Quaisquer três vetores \(\boldsymbol {e}_{1},\boldsymbol {e}_{2},\boldsymbol {e}_{3}\) não coplanares são linearmente independentes.

Demonstração ▼

Suponha, por absurdo, que \(\boldsymbol {e}_1,\boldsymbol {e}_2,\boldsymbol {e}_3\) sejam linearmente dependentes. Então um deles é combinação linear dos outros dois. Sem perda de generalidade,

\[ \boldsymbol {e}_1=\lambda \boldsymbol {e}_2+\theta \boldsymbol {e}_3. \]

Logo \(\boldsymbol {e}_1\) pertence ao plano gerado por \(\boldsymbol {e}_2\) e \(\boldsymbol {e}_3\), de modo que os três vetores são coplanares, contradizendo a hipótese.

Definição 2.23
Uma base do plano ou do espaço é um conjunto ordenado de vetores que é, ao mesmo tempo, linearmente independente e gerador.

Teorema 2.24 (<b class=)
Teorema da Base para o Plano"> Qualquer vetor \(\boldsymbol {f} \in \mathbb {V}^2\) pode ser escrito de maneira única como combinação linear de dois vetores não nulos e não paralelos \(\boldsymbol {e}_{1}\) e \(\boldsymbol {e}_{2}\) de \(\mathbb {V}^2\), isto é:
\[ \boldsymbol {f}=m\boldsymbol {e}_{1}+n\boldsymbol {e}_{2} \]
com \(m\) e \(n\) \(\in \mathbb {R}\) únicos.
Assim, dois vetores não nulos e não paralelos de \(\mathbb {V}^2\) formam uma base de \(\mathbb {V}^2\).

Demonstração ▼

Consequência imediata das Proposições 2.20, 2.10 e 2.7.

Corolário 2.25
Toda base para o plano tem exatamente dois vetores. Em particular, o plano tem dimensão \(2\).

Demonstração ▼

Uma única direção não gera o plano, portanto uma base de \(\mathbb {V}^2\) não pode ter apenas um vetor. Se uma base tivesse três ou mais vetores, quaisquer dois deles seriam não paralelos, pois o conjunto é linearmente independente. Pelo teorema anterior, esses dois vetores já gerariam \(\mathbb {V}^2\); qualquer vetor adicional seria combinação linear deles, contrariando a independência linear da base. Logo toda base tem exatamente dois vetores.

Teorema 2.26 (<b class=)
Teorema da Base para o Espaço"> No espaço tridimensional, sejam três vetores não coplanares \(\boldsymbol {e}_{1},\boldsymbol {e}_{2},\boldsymbol {e}_{3}\). Então qualquer vetor \(\boldsymbol {f}\) no espaço pode ser escrito como combinação linear única de \(\boldsymbol {e}_{1},\boldsymbol {e}_{2},\boldsymbol {e}_{3}\), isto é:
\[ \boldsymbol {f}=l\boldsymbol {e}_{1}+m\boldsymbol {e}_{2}+n\boldsymbol {e}_{3} \]
com \(l,m,n\in \mathbb {R}\).
Assim, três vetores não coplanares formam uma base de \(\mathbb {V}^3\).

Demonstração ▼

A demonstração do Teorema segue diretamente das Proposições 2.21, 2.10 e 2.22.

Corolário 2.27
Toda base para o espaço tem exatamente três vetores. Em particular, \(\mathbb {V}^3\) tem dimensão \(3\).

Demonstração ▼

Uma base de \(\mathbb {V}^3\) precisa conter ao menos três vetores: um único vetor gera apenas uma direção, e dois vetores geram no máximo um plano. Como a base gera todo o espaço, entre seus vetores existem três não coplanares; pelo teorema anterior, esses três já geram \(\mathbb {V}^3\). Se houvesse um quarto vetor na base, ele seria combinação linear dos três primeiros, contradizendo a independência linear. Portanto toda base tem exatamente três vetores.

A dimensão de um espaço vetorial é o número de vetores de uma base. Os resultados anteriores mostram, em particular, que \(\mathbb {V}^2\) tem dimensão \(2\) e \(\mathbb {V}^3\) tem dimensão \(3\).

Podemos agora demonstrar a caracterização geométrica anunciada na seção anterior.

Teorema 2.28
(Caracterização Geométrica da Dependência e Independência Linear) Para vetores em \(\mathbb {V}^2\) e \(\mathbb {V}^3\) temos:
  1. Um vetor \(\boldsymbol {v}\) é linearmente dependente se e somente se \(\boldsymbol {v} = {\boldsymbol {\displaystyle 0}}\).

  2. Dois vetores \(\boldsymbol {u,v}\) são linearmente dependentes se e somente se \(\boldsymbol {u}\) e \(\boldsymbol {v}\) são paralelos.

  3. Três vetores \(\boldsymbol {u},\boldsymbol {v},\boldsymbol {w}\) são linearmente dependentes se e somente se são coplanares.

  4. Quatro ou mais vetores são sempre linearmente dependentes.

Demonstração ▼
  1. A afirmação é exatamente a Definição 2.5.

  2. Se \(\boldsymbol {u}\) é paralelo a \(\boldsymbol {v}\), pela Proposição 1.10, ou \(\boldsymbol {u} = \lambda \boldsymbol {v}\) ou \(\boldsymbol {v} = \theta \boldsymbol {u}\) (\(\lambda , \theta \in \mathbb R\)). Logo, como um dos vetores é necessariamente combinação linear do outro, segue que \(\boldsymbol {u},\boldsymbol {v}\) são linearmente dependentes.

    A recíproca é a contrapositiva da Proposição 2.7.

  3. Suponha que \(\boldsymbol {u},\boldsymbol {v},\boldsymbol {w}\) sejam coplanares. Há dois casos: \(\boldsymbol {u}\) e \(\boldsymbol {v}\) são paralelos ou não são.

    Se \(\boldsymbol {u,v}\) são paralelos, pela argumentação acima, um dos vetores é combinação linear do outro. Suponha, sem perda de generalidade, que \(\boldsymbol {u} = \lambda \boldsymbol {v}\). Temos então que:

    \[ \boldsymbol {u} = \lambda \boldsymbol {v} + 0 \boldsymbol {w}. \]

    Logo \(\boldsymbol {u}\) é combinação linear dos demais vetores e, portanto, \(\boldsymbol {u,v,w}\) são linearmente dependentes.

    Se \(\boldsymbol {u,v,w}\) são coplanares e \(\boldsymbol {u,v}\) não são paralelos, pelo Teorema 2.24 temos que

    \[ \boldsymbol {w}=\lambda _1\boldsymbol {u}+\lambda _2\boldsymbol {v}, \]

    para \(\lambda _1,\lambda _2\in \mathbb R\). Assim, os vetores \(\boldsymbol {u,v,w}\) são linearmente dependentes.

    A recíproca segue da Proposição 2.22.

  4. Considere \(n\) vetores \(\boldsymbol {v}_1,\boldsymbol {v}_2,\dots ,\boldsymbol {v}_n\), com \(n\geq 4\). Novamente há dois casos, conforme \(\boldsymbol {v}_1,\boldsymbol {v}_2,\boldsymbol {v}_3\) sejam coplanares ou não.

    Se \(\boldsymbol {v_1,v_2,v_3}\) são coplanares, um dos vetores é combinação linear dos demais. Suponha \(\boldsymbol {v}_1 = \lambda \boldsymbol {v}_2 + \theta \boldsymbol {v}_3\). Segue que:

    \[ \boldsymbol {v}_1 = \lambda \boldsymbol {v}_2 + \theta \boldsymbol {v}_3 + \sum _{i=4}^n 0\boldsymbol {v}_i. \]

    Logo \(\boldsymbol {v}_1,\boldsymbol {v}_2,\dots , \boldsymbol {v}_n\) são linearmente dependentes.

    Caso \(\boldsymbol {v_1,v_2,v_3}\) não sejam coplanares, pelo Teorema 2.26,

    \[ \boldsymbol {v}_4 = \lambda _1 \boldsymbol {v_1} + \lambda _2 \boldsymbol {v_2} + \lambda _3 \boldsymbol {v_3}, \]

    para \(\lambda _1,\lambda _2,\lambda _3\in \mathbb R\). Daí temos:

    \[ \boldsymbol {v}_4 = \lambda _1 \boldsymbol {v_1} + \lambda _2 \boldsymbol {v_2} + \lambda _3 \boldsymbol {v_3} + \sum _{i=5}^{n}0\boldsymbol {v_i}. \]

    Logo, \(\boldsymbol {v}_1,\boldsymbol {v}_2,\dots , \boldsymbol {v}_n\) são linearmente dependentes.

Exercício 2.1
Se \(\boldsymbol {a}=\overrightarrow {OA}\), \(\boldsymbol {b}=\overrightarrow {OB}\) e \(\boldsymbol {c}=\overrightarrow {OC}\), suponha
\[ \overrightarrow {AD}=\frac14\boldsymbol {c}, \qquad \overrightarrow {BE}=\frac56\boldsymbol {a}. \]
Escreva \(\overrightarrow {DE}\) em função de \(\boldsymbol {a},\boldsymbol {b},\boldsymbol {c}\).
Ver solução
\[ \overrightarrow {OD}=\boldsymbol {a}+\frac14\boldsymbol {c}, \qquad \overrightarrow {OE}=\boldsymbol {b}+\frac56\boldsymbol {a}. \]

Logo

\[ \boxed {\overrightarrow {DE}=\boldsymbol {b}-\frac16\boldsymbol {a}-\frac14\boldsymbol {c}.} \]
Exercício 2.2
No triângulo \(ABC\), o ponto \(M\) pertence a \(BC\) e satisfaz
\[ 3\overrightarrow {BM}=7\overrightarrow {MC}. \]
Escreva \(\overrightarrow {AM}\) em função de \(\overrightarrow {AB}\) e \(\overrightarrow {AC}\).
Ver solução

Da relação dada, \(BM:MC=7:3\), portanto

\[ \overrightarrow {BM}=\frac7{10}\overrightarrow {BC}. \]

Assim

\[ \boxed {\overrightarrow {AM}=\frac3{10}\overrightarrow {AB}+\frac7{10}\overrightarrow {AC}.} \]
Exercício 2.3
Se \(\overrightarrow {AB}+\overrightarrow {BC}={\boldsymbol {\displaystyle 0}}\), prove que \(\overrightarrow {OA},\overrightarrow {OB},\overrightarrow {OC}\) são linearmente dependentes para qualquer ponto \(O\).
Ver solução

Pela regra do triângulo, \(\overrightarrow {AB}+\overrightarrow {BC}=\overrightarrow {AC}\), logo \(A=C\). Portanto

\[ \overrightarrow {OA}-\overrightarrow {OC}={\boldsymbol {\displaystyle 0}} \]

é uma relação linear não trivial.

Exercício 2.4
Suponha que \(\boldsymbol {u},\boldsymbol {v},\boldsymbol {w}\) sejam linearmente independentes. Determine se os vetores
\[ \boldsymbol {u}+\boldsymbol {v}, \qquad -\boldsymbol {u}-\boldsymbol {v}+\boldsymbol {w}, \qquad \boldsymbol {u}+\boldsymbol {v}+\boldsymbol {w} \]
são linearmente independentes.
Ver solução

São linearmente dependentes, pois

\[ 2(\boldsymbol {u}+\boldsymbol {v})+(-\boldsymbol {u}-\boldsymbol {v}+\boldsymbol {w}) -(\boldsymbol {u}+\boldsymbol {v}+\boldsymbol {w})={\boldsymbol {\displaystyle 0}} \]

é uma relação não trivial.

Exercício 2.5
Suponha que \(\boldsymbol {u},\boldsymbol {v},\boldsymbol {w}\) sejam linearmente independentes e seja
\[ \boldsymbol {t}=a\boldsymbol {u}+b\boldsymbol {v}+c\boldsymbol {w}. \]
Mostre que \(\boldsymbol {u}+\boldsymbol {t}\), \(\boldsymbol {u}+\boldsymbol {v}\) e \(\boldsymbol {w}+\boldsymbol {t}\) são linearmente independentes se, e somente se,
\[ 1+a-b+c\neq 0. \]
Ver solução

Considere

\[ \alpha (\boldsymbol {u}+\boldsymbol {t})+\beta (\boldsymbol {u}+\boldsymbol {v})+\gamma (\boldsymbol {w}+\boldsymbol {t})={\boldsymbol {\displaystyle 0}}. \]

Comparando os coeficientes de \(\boldsymbol {u},\boldsymbol {v},\boldsymbol {w}\) e subtraindo as duas primeiras equações, obtemos

\[ (1+a-b)\alpha +(a-b)\gamma =0, \qquad c\alpha +(1+c)\gamma =0. \]

Eliminando \(\gamma \), resulta

\[ (1+a-b+c)\alpha =0. \]

Se \(1+a-b+c\neq 0\), então \(\alpha =0\), depois \(\gamma =0\) e \(\beta =0\). Se \(1+a-b+c=0\), a escolha

\[ \alpha =1+c,\qquad \gamma =-c,\qquad \beta =-b \]

fornece uma relação não trivial. O critério segue.

Exercício 2.6
Prove:
  1. se \(\boldsymbol {u},\boldsymbol {v}\) são linearmente dependentes, então \(\boldsymbol {u},\boldsymbol {v},\boldsymbol {w}\) são linearmente dependentes para qualquer \(\boldsymbol {w}\);

  2. se \(\boldsymbol {u},\boldsymbol {v},\boldsymbol {w}\) são linearmente independentes, então \(\boldsymbol {u},\boldsymbol {v}\) são linearmente independentes.

Ver solução
  1. Uma relação não trivial \(a\boldsymbol {u}+b\boldsymbol {v}={\boldsymbol {\displaystyle 0}}\) continua sendo uma relação não trivial entre os três vetores, com coeficiente zero para \(\boldsymbol {w}\).

  2. É a contrapositiva do item anterior.

Exercício 2.7
Se \(\boldsymbol {a},\boldsymbol {b}\) são linearmente independentes e
\[ \overrightarrow {OA}=\boldsymbol {a}+2\boldsymbol {b}, \quad \overrightarrow {OB}=3\boldsymbol {a}+2\boldsymbol {b}, \quad \overrightarrow {OC}=5\boldsymbol {a}+x\boldsymbol {b}, \]
determine \(x\) para que \(\overrightarrow {AC}\) e \(\overrightarrow {BC}\) sejam linearmente dependentes.
Ver solução
\[ \overrightarrow {AC}=4\boldsymbol {a}+(x-2)\boldsymbol {b}, \qquad \overrightarrow {BC}=2\boldsymbol {a}+(x-2)\boldsymbol {b}. \]

Se são dependentes, uma deve ser múltipla da outra. Comparando os coeficientes de \(\boldsymbol {a}\), o múltiplo é \(2\); então \(x-2=2(x-2)\), logo

\[ \boxed {x=2.} \]
Exercício 2.8
No tetraedro \(OABC\), ponha
\[ \boldsymbol {a}=\overrightarrow {OA},\qquad \boldsymbol {b}=\overrightarrow {OB},\qquad \boldsymbol {c}=\overrightarrow {OC}. \]
Se \(M,N,Q\) são os pontos médios de \(AB,BC,AC\), respectivamente, e \(P\) satisfaz
\[ \overrightarrow {OP}=\frac23\boldsymbol {c}, \]
calcule:
  1. \(\overrightarrow {OM}+\overrightarrow {ON}+\overrightarrow {OQ}\);

  2. \(\overrightarrow {PM}+\overrightarrow {PN}+\overrightarrow {PQ}\).

Ver solução
\[ \overrightarrow {OM}=\frac{\boldsymbol {a}+\boldsymbol {b}}{2}, \quad \overrightarrow {ON}=\frac{\boldsymbol {b}+\boldsymbol {c}}{2}, \quad \overrightarrow {OQ}=\frac{\boldsymbol {a}+\boldsymbol {c}}{2}. \]

Logo

  1. \(\boldsymbol {a}+\boldsymbol {b}+\boldsymbol {c}\);

  2. subtraindo \(3\overrightarrow {OP}=2\boldsymbol {c}\), obtemos \(\boldsymbol {a}+\boldsymbol {b}-\boldsymbol {c}\).

Exercício 2.9
Prove que três vetores de \(\mathbb {V}^3\) são coplanares se, e somente se, um deles é combinação linear dos outros dois.
Ver solução

Se um deles é combinação linear dos outros dois, representantes com a mesma origem ficam no plano gerado por esses dois. Reciprocamente, se os três são coplanares e dois não são paralelos, esses dois geram o plano e o terceiro é combinação linear deles. Se dois são paralelos ou algum é nulo, a conclusão é imediata.

Exercício 2.10
Se \(\{ \boldsymbol {u},\boldsymbol {v}\} \) é uma base do plano, prove que
\[ \{ \boldsymbol {u}+\boldsymbol {v},\boldsymbol {u}-\boldsymbol {v}\} \]
também é uma base.
Ver solução
\[ \boldsymbol {u}=\frac12\bigl((\boldsymbol {u}+\boldsymbol {v})+(\boldsymbol {u}-\boldsymbol {v})\bigr), \quad \boldsymbol {v}=\frac12\bigl((\boldsymbol {u}+\boldsymbol {v})-(\boldsymbol {u}-\boldsymbol {v})\bigr). \]

Logo os novos vetores geram o plano. Se \(a(\boldsymbol {u}+\boldsymbol {v})+b(\boldsymbol {u}-\boldsymbol {v})={\boldsymbol {\displaystyle 0}}\), então \((a+b)\boldsymbol {u}+(a-b)\boldsymbol {v}={\boldsymbol {\displaystyle 0}}\), e a independência da base original dá \(a=b=0\).

Exercício 2.11
Se \(\{ \boldsymbol {u},\boldsymbol {v},\boldsymbol {w}\} \) é uma base do espaço, prove que
\[ \{ \boldsymbol {u}+\boldsymbol {v},\boldsymbol {u}-\boldsymbol {v},\boldsymbol {w}-2\boldsymbol {u}\} \]
também é uma base.
Ver solução

Se

\[ a(\boldsymbol {u}+\boldsymbol {v})+b(\boldsymbol {u}-\boldsymbol {v})+c(\boldsymbol {w}-2\boldsymbol {u})={\boldsymbol {\displaystyle 0}}, \]

então

\[ (a+b-2c)\boldsymbol {u}+(a-b)\boldsymbol {v}+c\boldsymbol {w}={\boldsymbol {\displaystyle 0}}. \]

A independência da base original dá \(c=0\), \(a+b=0\), \(a-b=0\), portanto \(a=b=c=0\).

Exercício 2.12
Seja \(ABCD\) um tetraedro não degenerado. Explique por que
\[ \overrightarrow {AB},\overrightarrow {AC},\overrightarrow {AD} \]
formam uma base de \(\mathbb {V}^3\).
Ver solução

Se fossem coplanares, haveria um plano por \(A\) contendo \(B,C,D\), o que tornaria o tetraedro degenerado. Logo os três vetores são não coplanares e, pelo Teorema da Base para o Espaço, formam uma base.

Exercício 2.13
Chama-se diagonal espacial de um paralelepípedo um segmento que une dois vértices opostos. Prove que as quatro diagonais espaciais se encontram num mesmo ponto e se dividem mutuamente ao meio.
Ver solução

Escolha um vértice \(A\) e denote por \(\boldsymbol {u},\boldsymbol {v},\boldsymbol {w}\) os vetores das três arestas que partem de \(A\). O vértice oposto é

\[ A+\boldsymbol {u}+\boldsymbol {v}+\boldsymbol {w}, \]

e o ponto médio dessa diagonal é

\[ M=A+\frac12(\boldsymbol {u}+\boldsymbol {v}+\boldsymbol {w}). \]

Cada outra diagonal liga dois vértices complementares e tem o mesmo ponto médio \(M\).

Exercício 2.14
No triângulo \(OAB\), os pontos \(C,D\) dividem \(AB\) em três partes congruentes, na ordem \(A,C,D,B\). Pela reta por \(B\) paralela a \(OA\), sejam \(X\) e \(Y\) as interseções com as retas \(OC\) e \(OD\), respectivamente.
  1. Expresse \(\overrightarrow {OX}\) e \(\overrightarrow {OY}\) em função de \(\overrightarrow {OA}\) e \(\overrightarrow {OB}\).

  2. Determine as razões \(OC:CX\), \(OD:DY\) e \(BX:XY\).

Ver solução

Ponha \(\boldsymbol {a}=\overrightarrow {OA}\) e \(\boldsymbol {b}=\overrightarrow {OB}\). Temos

\[ \overrightarrow {OC}=\frac23\boldsymbol {a}+\frac13\boldsymbol {b}, \qquad \overrightarrow {OD}=\frac13\boldsymbol {a}+\frac23\boldsymbol {b}. \]

A reta por \(B\) paralela a \(OA\) tem pontos \(\boldsymbol {b}+t\boldsymbol {a}\). Comparando coeficientes,

\[ \boxed {\overrightarrow {OX}=2\boldsymbol {a}+\boldsymbol {b}, \qquad \overrightarrow {OY}=\frac12\boldsymbol {a}+\boldsymbol {b}.} \]

Além disso, \(X=3C\) na reta \(OC\) e \(Y=\tfrac 32D\) na reta \(OD\), logo

\[ OC:CX=1:2,\qquad OD:DY=2:1. \]

Na reta por \(B\), os parâmetros de \(Y\) e \(X\) são \(1/2\) e \(2\), portanto \(BX:XY=2:(3/2)=4:3\).

Exercício 2.15
Num quadrilátero \(ABCD\), as diagonais \(AC\) e \(BD\) se encontram em \(Q\) e satisfazem
\[ AQ:QC=4:3, \qquad BQ:QD=2:3. \]
As retas \(AB\) e \(CD\) se encontram em \(P\). Determine as razões \(AP:PB\) e \(CP:PD\).
Ver solução

Tome \(Q\) como origem. Das razões dadas,

\[ \overrightarrow {QC}=-\frac34\overrightarrow {QA}, \qquad \overrightarrow {QD}=-\frac32\overrightarrow {QB}. \]

Escreva \(P=A+s(B-A)=C+t(D-C)\). Comparando os coeficientes independentes de \(\overrightarrow {QA}\) e \(\overrightarrow {QB}\), obtemos

\[ s=\frac72,\qquad t=-\frac73. \]

Logo \(P\) está fora dos dois segmentos e

\[ \boxed {AP:PB=7:5, \qquad CP:PD=7:10.} \]
Exercício 2.16
No triângulo \(ABC\), seja \(E\) o ponto médio de \(BC\) e \(D\) o ponto médio da mediana \(AE\). A reta \(BD\) encontra \(AC\) em \(F\). Determine a razão \(AF:FC\).
Ver solução

Escolha \(A\) como origem e ponha \(\boldsymbol {b}=\overrightarrow {AB}\), \(\boldsymbol {c}=\overrightarrow {AC}\). Então

\[ \overrightarrow {AD}=\frac14(\boldsymbol {b}+\boldsymbol {c}). \]

Um ponto de \(BD\) é

\[ \boldsymbol {b}+t\left(\frac14(\boldsymbol {b}+\boldsymbol {c})-\boldsymbol {b}\right) =\left(1-\frac{3t}{4}\right)\boldsymbol {b}+\frac t4\boldsymbol {c}. \]

Para pertencer a \(AC\), o coeficiente de \(\boldsymbol {b}\) deve ser zero, logo \(t=4/3\) e

\[ \overrightarrow {AF}=\frac13\boldsymbol {c}. \]

Portanto

\[ \boxed {AF:FC=1:2.} \]
Exercício 2.17
Seja \(ABCD\) um paralelogramo. Uma reta \(\ell \) encontra as retas \(AB,AC,AD\) nos pontos \(B_1,C_1,D_1\). Suponha
\[ \overrightarrow {AB_1}=\lambda _1\overrightarrow {AB}, \quad \overrightarrow {AD_1}=\lambda _2\overrightarrow {AD}, \quad \overrightarrow {AC_1}=\lambda _3\overrightarrow {AC}, \]
com \(\lambda _1\lambda _2\lambda _3\neq 0\). Prove que
\[ \boxed {\frac1{\lambda _3}=\frac1{\lambda _1}+\frac1{\lambda _2}.} \]
Ver solução

Ponha \(\boldsymbol {a}=\overrightarrow {AB}\) e \(\boldsymbol {b}=\overrightarrow {AD}\). Como \(B_1,C_1,D_1\) são colineares, existe \(t\) tal que

\[ \lambda _3(\boldsymbol {a}+\boldsymbol {b}) =(1-t)\lambda _1\boldsymbol {a}+t\lambda _2\boldsymbol {b}. \]

A independência de \(\boldsymbol {a},\boldsymbol {b}\) dá \(\lambda _3=(1-t)\lambda _1\) e \(\lambda _3=t\lambda _2\). Somando as duas igualdades após dividir por \(\lambda _1\lambda _2\), obtemos a identidade pedida.

Exercício 2.18
No triângulo \(ABC\), seja \(I\) um ponto interior. Por \(I\) traçam-se segmentos paralelos a cada um dos três lados, com extremidades nos outros dois lados. Denote seus comprimentos por \(p,q,r\), correspondentes aos lados \(AB,BC,CA\). Prove que
\[ \frac{p}{\lVert \overrightarrow {AB}\rVert } +\frac{q}{\lVert \overrightarrow {BC}\rVert } +\frac{r}{\lVert \overrightarrow {CA}\rVert }=2. \]
Ver solução

Como \(\overrightarrow {AB},\overrightarrow {AC}\) formam uma base do plano, escreva

\[ \overrightarrow {AI}=\beta \overrightarrow {AB}+\gamma \overrightarrow {AC}, \]

com \(\beta ,\gamma \gt 0\) e \(\beta +\gamma \lt 1\). Ponha \(\alpha =1-\beta -\gamma \). Pelas semelhanças produzidas pelas paralelas, as três razões entre cada segmento interno e o lado paralelo são, em alguma ordem,

\[ 1-\alpha ,\qquad 1-\beta ,\qquad 1-\gamma . \]

A soma é \(3-(\alpha +\beta +\gamma )=2\).

Exercício 2.19
Seja \(G\) o baricentro do triângulo \(ABC\). Prove que
\[ \overrightarrow {GA}+\overrightarrow {GB}+\overrightarrow {GC}={\boldsymbol {\displaystyle 0}}. \]
Mostre também que, para qualquer origem \(O\),
\[ \overrightarrow {OG}=\frac13\bigl(\overrightarrow {OA}+\overrightarrow {OB}+\overrightarrow {OC}\bigr). \]
Ver solução

Se \(M\) é o ponto médio de \(BC\), então

\[ \overrightarrow {AM}=\frac12(\overrightarrow {AB}+\overrightarrow {AC}). \]

Como \(G\) divide a mediana na razão \(2:1\) a partir do vértice,

\[ \overrightarrow {AG}=\frac13(\overrightarrow {AB}+\overrightarrow {AC}). \]

Substituindo \(\overrightarrow {AB}=\overrightarrow {OB}-\overrightarrow {OA}\) e \(\overrightarrow {AC}=\overrightarrow {OC}-\overrightarrow {OA}\), obtemos a fórmula para \(\overrightarrow {OG}\). A primeira identidade segue subtraindo \(\overrightarrow {OG}\) de cada vetor posição.

Exercício 2.20
No tetraedro \(ABCD\), seja \(M\) o baricentro da face \(ABC\). Expresse \(\overrightarrow {DM}\) em função de \(\overrightarrow {DA},\overrightarrow {DB},\overrightarrow {DC}\).
Ver solução

Aplicando a fórmula do baricentro com origem em \(D\),

\[ \boxed {\overrightarrow {DM}=\frac13\bigl(\overrightarrow {DA}+\overrightarrow {DB}+\overrightarrow {DC}\bigr).} \]
Exercício 2.21
Seja \(ABCD\) um quadrilátero. Se \(E\) é o ponto médio de \(AB\) e \(F\) o ponto médio de \(DC\), prove que
\[ \overrightarrow {EF}=\frac12\bigl(\overrightarrow {AD}+\overrightarrow {BC}\bigr). \]
Ver solução

Para uma origem \(O\),

\[ \overrightarrow {OE}=\frac12(\overrightarrow {OA}+\overrightarrow {OB}), \quad \overrightarrow {OF}=\frac12(\overrightarrow {OD}+\overrightarrow {OC}). \]

Logo

\[ \overrightarrow {EF}=\overrightarrow {OF}-\overrightarrow {OE} =\frac12(\overrightarrow {AD}+\overrightarrow {BC}). \]
Exercício 2.22
Prove que o segmento que une os pontos médios dos lados não paralelos de um trapézio é paralelo às bases e tem comprimento igual à semissoma dos comprimentos das bases.
Ver solução

Se \(ABCD\) é um trapézio com \(AB\parallel DC\) e \(M,N\) são os pontos médios de \(AD,BC\), então

\[ \overrightarrow {MN} =\frac12(\overrightarrow {AB}+\overrightarrow {DC}). \]

Como \(\overrightarrow {AB}\) e \(\overrightarrow {DC}\) têm a mesma direção, \(MN\) é paralelo às bases e

\[ \lVert \overrightarrow {MN}\rVert =\frac12\bigl(\lVert \overrightarrow {AB}\rVert +\lVert \overrightarrow {DC}\rVert \bigr). \]
Exercício 2.23
Prove que existe um único ponto comum às três bissetrizes internas de um triângulo e que esse ponto é interior ao triângulo.
Ver solução

As bissetrizes internas de dois vértices não são paralelas, portanto se encontram num único ponto \(I\), interior aos dois ângulos. Um ponto de uma bissetriz é equidistante dos lados do ângulo. Assim, por estar nas bissetrizes de \(A\) e \(B\), o ponto \(I\) é equidistante de \(AB,AC\) e também de \(BA,BC\); logo é equidistante de \(AC\) e \(BC\) e pertence a uma bissetriz do ângulo \(C\). Como \(I\) está no interior do triângulo, trata-se da bissetriz interna. A unicidade segue da unicidade da interseção das duas primeiras bissetrizes.

Exercício 2.24
Seja \(ABCD\) um quadrilátero, \(O\) um ponto qualquer, \(M\) e \(N\) os pontos médios das diagonais \(AC\) e \(BD\), e \(P\) o ponto médio de \(MN\). Prove que
\[ P=O+\frac14\bigl(\overrightarrow {OA}+\overrightarrow {OB}+\overrightarrow {OC}+\overrightarrow {OD}\bigr). \]
Ver solução
\[ \overrightarrow {OM}=\frac12(\overrightarrow {OA}+\overrightarrow {OC}), \qquad \overrightarrow {ON}=\frac12(\overrightarrow {OB}+\overrightarrow {OD}). \]

Como \(P\) é o ponto médio de \(MN\),

\[ \overrightarrow {OP}=\frac12(\overrightarrow {OM}+\overrightarrow {ON}) =\frac14(\overrightarrow {OA}+\overrightarrow {OB}+\overrightarrow {OC}+\overrightarrow {OD}). \]
Exercício 2.25
Em um triângulo \(ABC\), escolha em \(AB,BC,CA\) pontos \(P,Q,R\) que dividam os três lados na mesma razão orientada, isto é, para algum \(t\in \mathbb {R}\),
\[ P=(1-t)A+tB, \quad Q=(1-t)B+tC, \quad R=(1-t)C+tA. \]
Prove que \(ABC\) e \(PQR\) têm o mesmo baricentro.
Ver solução

Para qualquer origem \(O\),

\[ \overrightarrow {OP}+\overrightarrow {OQ}+\overrightarrow {OR} =\overrightarrow {OA}+\overrightarrow {OB}+\overrightarrow {OC}. \]

Dividindo por \(3\), os vetores posição dos dois baricentros coincidem.

Exercício 2.26
Sejam \(m,n\gt 0\) e
\[ R=O+m\overrightarrow {OA}+n\overrightarrow {OB}. \]
A reta \(OR\) encontra o segmento \(AB\) em \(P\). Prove que
\[ (m+n)\overrightarrow {OP}=m\overrightarrow {OA}+n\overrightarrow {OB} \]
e determine a razão \(AP:PB\).
Ver solução

O ponto

\[ P=O+\frac{m}{m+n}\overrightarrow {OA}+\frac{n}{m+n}\overrightarrow {OB} \]

pertence a \(AB\) e à reta \(OR\). Logo a identidade é imediata e

\[ \overrightarrow {AP}=\frac{n}{m+n}\overrightarrow {AB}, \qquad \overrightarrow {PB}=\frac{m}{m+n}\overrightarrow {AB}, \]

portanto

\[ \boxed {AP:PB=n:m.} \]
Exercício 2.27
Seja \(O\) o circuncentro e \(H\) o ortocentro do triângulo \(ABC\). Prove:
  1. \(\overrightarrow {OA}+\overrightarrow {OB}+\overrightarrow {OC}=\overrightarrow {OH}\);

  2. \(\overrightarrow {HA}+\overrightarrow {HB}+\overrightarrow {HC}=2\overrightarrow {HO}\).

Ver solução

Defina \(X\) por

\[ \overrightarrow {OX}=\overrightarrow {OA}+\overrightarrow {OB}+\overrightarrow {OC}. \]

Então

\[ \overrightarrow {AX}=\overrightarrow {OB}+\overrightarrow {OC}. \]

Como \(\lVert \overrightarrow {OB}\rVert =\lVert \overrightarrow {OC}\rVert \), a soma \(\overrightarrow {OB}+\overrightarrow {OC}\) tem a direção da bissetriz do ângulo \(BOC\); no triângulo isósceles \(BOC\), essa bissetriz é perpendicular a \(BC\). Logo \(AX\) é uma altura. Do mesmo modo, \(BX\) e \(CX\) são alturas, portanto \(X=H\), provando (a). Para (b),
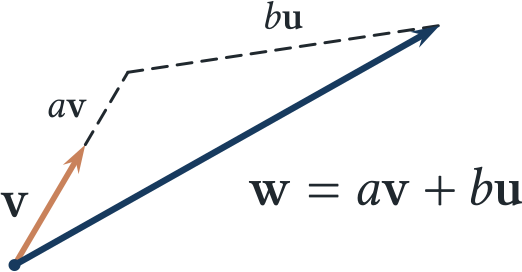
\[ \overrightarrow {HA}+\overrightarrow {HB}+\overrightarrow {HC} =(\overrightarrow {OA}+\overrightarrow {OB}+\overrightarrow {OC})-3\overrightarrow {OH} =-2\overrightarrow {OH}=2\overrightarrow {HO}. \]