Retas e Planos
A linguagem vetorial desenvolvida nos capítulos anteriores permite descrever retas e planos por equações. Neste capítulo obteremos suas formas vetoriais, paramétricas e cartesianas a partir das condições geométricas que as determinam.
Ao longo de todo o capítulo fixaremos um sistema cartesiano de coordenadas \(\Sigma =(O,(\boldsymbol {i},\boldsymbol {j},\boldsymbol {k}))\).
4.1 Equações da Reta
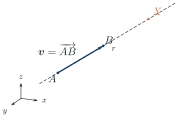
Um dos postulados da geometria euclidiana afirma que por dois pontos distintos passa uma única reta. Dados, portanto, dois pontos distintos \(A\) e \(B\), queremos determinar equações que descrevam a reta \(r\) que passa por eles.
Para isso, observe que dado um ponto \(X\) em \(r\), o vetor \(\overrightarrow {AX}\) é paralelo ao vetor \(\overrightarrow {AB}\), e portanto existe um escalar \(t\in \mathbb {R}\) tal que \(\overrightarrow {AX}=t\overrightarrow {AB}\). Assim, temos que
e considerando \(A:\left( a,b,c\right)\) e \(\boldsymbol {v}=\overrightarrow {AB}=v_1\boldsymbol {i}+v_2\boldsymbol {j} + v_3\boldsymbol {k}\), vemos que um ponto \(X:\left( x,y,z\right) \) pertence à reta \(r\) se e somente se \(\overrightarrow {AX}=\boldsymbol {v}t,\) ou ainda
Expandindo obtemos
ou de forma mais simplificada:
A equação 4.1 é conhecida como equação vetorial da reta \(r\), e nestas condições o ponto \(A\) é chamado ponto inicial e o vetor \(\boldsymbol {v}\) é dito vetor diretor da reta \(r\). As equações em 4.3 são chamadas as equações paramétricas da reta \(r\).
Se interpretarmos o parâmetro \(t\) como tempo, podemos ler essa equação como a trajetória de um ponto que se move no espaço ao longo da reta \(r\) tendo o ponto \(A\) como o ponto inicial e o vetor \(\boldsymbol {v}\) como a velocidade, e assim para cada valor de \(t\) obtemos um ponto no espaço.
Outra forma de representar a reta \(r\) pode ser obtida ao isolarmos o parâmetro \(t\) nas equações paramétricas. Assim, se em 4.3 tivermos \(v_1 \not=0, v_2\not= 0\) e \(v_3 \not=0\), podemos eliminar o parâmetro \(t\) e obter
que constituem a forma simétrica das equações da reta \(r\).
A representação de uma reta por equações não é única: ela depende da escolha do ponto inicial e do vetor diretor. Considere, por exemplo, a reta \(r:X=A+\boldsymbol {v}t\). Escolhendo um ponto \(B\) em \(r\), podemos trocar o ponto inicial por \(B\) e assim representar \(r\) por \(r: X=B+\boldsymbol {v}t\). Do mesmo modo, trocando o vetor diretor \(\boldsymbol {v}\) por outro vetor não nulo \(\boldsymbol {v}\prime \) paralelo, obtemos que \(X=A+\boldsymbol {v}\prime t\) é também uma equação vetorial para \(r\) (veja exercício 2.1).
Escolhendo \(\boldsymbol {v}=\overrightarrow {AB}:(1,2,-1)\) como vetor diretor e \(A\) como ponto inicial obtemos a equação vetorial
As equações paramétricas ficam então \(x=t, y=1+2t, z =1-t\).
As equações simétricas para essa reta são obtidas isolando o parâmetro \(t\) nas equações anteriores, ou seja,
Encontre três pontos pertencentes a essa reta.
Encontre um conjunto de equações vetoriais para essa reta na qual o ponto inicial seja distinto.
Encontre um conjunto de equações vetoriais para essa reta na qual o vetor diretor seja distinto
Claramente o ponto \((1,3,2)\) pertence a essa reta. Para obter outros pontos desta reta basta escolhermos valores distintos para o parâmetro \(t\). Assim, se \(t=1\) temos que \((1,3,2)+(1,1,2)=(2,4,4)\) pertence à reta. Tomando \(t=-2\) temos que \((1,3,2)-2(1,1,2)=(-1,1,-2)\) pertence à reta.
Substituindo o ponto inicial por outro ponto pertencente à reta obtemos equações com as propriedades exigidas. Escolhendo, por exemplo, o ponto \((-1,1,-2)\) obtemos a equação vetorial
\[ r:X=(-1,1,-2)+(1,1,2)t. \]Substituindo o vetor diretor por um de seus múltiplos não nulos obtemos equações com as propriedades exigidas. Se, por exemplo, multiplicarmos o vetor diretor por \(\dfrac {1}{2}\) encontramos a equação vetorial
\[ r:X=(-1,1,-2)+(\dfrac {1}{2},\dfrac {1}{2},1)t. \]
Para que o ponto \(A\) pertença à reta \(r\) é necessário que exista \(t\in \mathbb {R}\) tal que:
Ou seja, deve existir \(t\) tal que o sistema de equações
tenha solução.
O sistema acima possui solução, \(t=3\), e logo o ponto \(A\) pertence à reta \(r\).
De modo análogo, para que o ponto \(B\) pertença à reta \(r\) é necessário que exista \(t\in \mathbb {R}\) tal que
ou seja, deve existir \(t\) tal que o sistema de equações
tenha solução.
Como sistema acima não possui solução, o ponto \(B\) não pertence à reta \(r\).
Dividindo os numeradores e os denominadores de cada fração pelo coeficiente das variáveis, obtemos
Estas são as equações na forma simétrica de uma reta. E portanto o lugar geométrico é uma reta passando pelo ponto \((\dfrac {2}{3}, 1,\dfrac {1}{5}) \) com vetor diretor \((-\dfrac {7}{3},\dfrac {3}{2},\dfrac {2}{5})\).
Verifique se as retas \(r:X=(1,1,1)+(1,0,1)t\) e \(s:X=(0,4,3)+(-1,1,0)t\) se interceptam.
Para que um ponto \(P\) pertença simultaneamente às retas \(r\) e \(s\), devem existir números reais \(t_1\) e \(t_2\) tais que
De onde encontramos que
Resolvendo o sistema acima encontramos \(t_1=2, t_2=-3\). Como o sistema possui solução, concluímos que as retas \(r\) e \(s\) se interceptam.
Para determinar o ponto de intersecção substituímos \(t \to t_1\) na equação \(P=(1,1,1)+(1,0,1)t_1\) e obtemos
Na comparação das duas retas, usamos parâmetros independentes. O mesmo ponto \(P\) pode corresponder, em cada parametrização, a um valor diferente de \(t\).
4.1.1 Equações da reta no plano
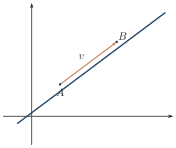
No plano, a representação de uma reta utiliza duas coordenadas. Como no espaço, um ponto inicial \(A\) e um vetor diretor \(\boldsymbol {v}\) determinam sua equação vetorial:
Nesse caso a expressão em coordenadas fica:
Se \(v_1,v_2\neq 0\) podemos escrever a forma simétrica das equações da reta no plano
ou ainda,
O número real \(m=\dfrac {v_2}{v_1}\) é denominado coeficiente angular da reta \(r\), e tem a seguinte interpretação geométrica: o coeficiente angular é a tangente do ângulo entre a reta e o eixo \(x\). Para as retas não paralelas ao eixo \(y\), podemos escolher o vetor diretor como \(\boldsymbol {i}+m\boldsymbol {j}\), e assim obter equação afim ou reduzida da reta bidimensional
onde \(n = b-ma\).
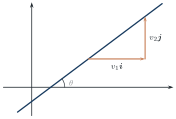
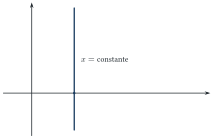
As retas paralelas aos eixos coordenados (\(v_1=0\) ou \(v_2=0\)) são especiais. Para as retas paralelas ao eixo \(y\), ou seja, retas com vetor diretor \(\boldsymbol {j}\), o coeficiente angular não está definido já que \(m=\dfrac {v_2}{v_1}\). Para obter uma equação para este tipo de reta, basta observar que todos os pontos possuem a primeira coordenada (coordenada \(x\)) igual. Ou seja, se a reta passa pelo ponto \(A:(a,b)\) então todo ponto \((x,y)\) em \(r\) é do tipo \((a,y)\), e portanto sua equação será dada por \(x=a\).
Do mesmo modo, se a reta é paralela ao eixo \(x\) e passa por um ponto \(A:(a,b)\), então sua equação é dada por \(y=b\).
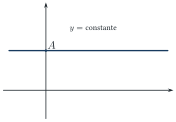
Toda reta no plano admite uma equação da forma:
com \(a,b,c\) constantes reais. Tal forma é conhecida como forma canônica ou equação cartesiana da reta no plano.
A equação na forma canônica é única a menos de um fator multiplicativo não nulo: se \((a,b)\neq (0,0)\) e \((a\prime ,b\prime )\neq (0,0)\), então \(ax+by+c=0\) e \(a\prime x+b\prime y+c\prime =0\) representam a mesma reta se e somente se existe \(\lambda \in \mathbb {R}\setminus \{ 0\} \) tal que \(a=\lambda a\prime \), \(b=\lambda b\prime \) e \(c=\lambda c\prime \).
4.2 Equações do Plano
Três pontos não colineares \(P_0,P_1,P_2\) determinam um único plano \(\pi \). Fixemos \(\boldsymbol {u}=\overrightarrow {P_0P_1}\) e \(\boldsymbol {v}=\overrightarrow {P_0P_2}\). Como esses vetores são linearmente independentes, eles geram todas as direções paralelas ao plano.
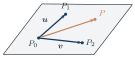
Tome agora um ponto \(P\) qualquer deste plano, e observe que o vetor \(\overrightarrow {P_{0}P}\) é paralelo ao plano \(\pi \), e portanto coplanar aos vetores \(\boldsymbol {u}\) e \(\boldsymbol {v}\). Como os pontos \(P_{0},P_{1}\) e \(P_{2}\) são não colineares, concluímos que os vetores \(\boldsymbol {u}\) e \(\boldsymbol {v}\) são linearmente independentes, e assim, pelo Teorema da Base, podemos escrever o vetor \(\overrightarrow {P_{0}P}\) como combinação linear de \(\boldsymbol {u}\) e \(\boldsymbol {v}\), isto é, existem escalares \(s,t\in \mathbb {R}\) tais que
e portanto
Assim como no caso das retas, a equação (4.6) é chamada de equação vetorial do plano.
Escrevendo \(P:(x,y,z)\), \(P_0:(x_0,y_0,z_0)\), \(\boldsymbol {u}:(u_1,u_2,u_3)\) e \(\boldsymbol {v}:(v_1,v_2,v_3)\) obtemos
encontrando assim equações paramétricas do plano. Assim como no caso das retas, essas equações não são únicas: dependem da escolha do ponto e dos vetores diretores.
Definindo \(\boldsymbol {u}=\overrightarrow {P_0P_1}:(-2,2,2)\) e \(\boldsymbol {v}=\overrightarrow {P_0P_2}:(2,1,-1)\), a equação vetorial de \(\pi \) fica
A forma paramétrica é encontrada ao olharmos coordenada por coordenada, ou seja,
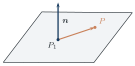
Além da descrição por três pontos não colineares, um plano pode ser determinado por um ponto e uma direção normal. De fato, dada uma reta e um ponto \(P_1\) podemos encontrar um único plano \(\pi \) que contenha o ponto \(P_1\) e que seja ortogonal a reta dada. Observe que, neste resultado, a reta serve apenas para determinar uma direção. Isso nos permite portanto substituir esta reta por um vetor paralelo a ela. Neste sentido, dado um plano \(\pi \), dizemos que um vetor \(\boldsymbol {n}\) não nulo é normal a \(\pi \) se \(\boldsymbol {n}\) é ortogonal a todos os vetores paralelos a \(\pi \). Todo plano possui uma infinidade de vetores normais (veja o exercício 2.2).
Sejam dois pontos \(P_{1}=\left( x_{1},y_{1},z_{1}\right) \) e \(P=\left( x,y,z\right) \) no plano \(\pi .\) Como o vetor \(\overrightarrow {P_{1}P}\) é perpendicular a \(\boldsymbol {n}:(a,b,c)\), seu produto escalar com \(\boldsymbol {n}\) é zero:
Definindo \(d=ax_{1}+by_{1}+cz_{1}\), encontramos que \(ax+by+cz=d\) para qualquer ponto \(P:(x,y,z)\) pertencente ao plano. Em resumo, determinamos que se um ponto \(P=\left( x,y,z\right)\) pertence ao plano \(\pi \), então suas coordenadas satisfazem \(ax+by+cz=d\).
Reciprocamente, se as coordenadas do ponto \(P=\left( x,y,z\right) \) satisfazem a relação \(ax+by+cz=d\) tomando \(P_{1}=\left( x_{1},y_{1},z_{1}\right) \) teremos, pela definição de \(d\), que \(d=ax_{1}+by_{1}+cz_{1}\) e subtraindo obtemos que
Ou seja o vetor \(\overrightarrow {P_{1}P}\) é ortogonal ao vetor \(\boldsymbol {n}\) e consequentemente paralelo a \(\pi .\)
Observe que, para que o plano fique bem determinado, o vetor \(\boldsymbol {n}: (a,b,c)\) deve ser não nulo, ou seja, é necessário que \(a^{2}+b^{2}+c^{2}\neq 0.\)
A equação \(ax+by+cz=d\) é chamada de equação geral do plano. Reciprocamente, toda equação desse tipo com \((a,b,c)\neq (0,0,0)\) descreve um plano cujo vetor normal pode ser tomado como \(\boldsymbol {n}=(a,b,c)\).
Assim, dispomos de duas descrições complementares de um plano: um ponto acompanhado de duas direções linearmente independentes, ou um ponto acompanhado de uma direção normal não nula.
Se \(P=A+t_0\boldsymbol {v}\), então logo \(P\in s\). A inclusão recíproca segue de \(\boldsymbol {v}'=(1/\lambda )\boldsymbol {v}\). Se \(\boldsymbol {n}\) é ortogonal a todo vetor \(\boldsymbol {u}\) paralelo a \(\pi \), então logo \(\lambda \boldsymbol {n}\) também é normal a \(\pi \). Como \(\lambda \neq 0\) é arbitrário e vetores distintos correspondem a \(\lambda \) distintos, \(\pi \) possui infinitos vetores normais (todos paralelos entre si). Passando por \(A=(1,4,-2)\) e \(B=(0,1,1)\). Passando por \(A=(1,0,-2)\) e \(B=(3,1,1)\). Os três eixos coordenados. Paralela ao eixo \(z\) por \((1,2,1)\). Paralela ao eixo \(x\) por \((1,2,1)\). Paralela a \(\dfrac {1-2x}{3}=\dfrac y4=\dfrac {2z+1}{4}\) por \((2,1,0)\). Paralela a \(x=1-3t\), \(y=5t\), \(z=-1-t\) por \((2,1,0)\). Uma escolha para cada caso é: \((x,y,z)=(1,4,-2)+t(-1,-3,3)\); \(\dfrac {x-1}{-1}=\dfrac {y-4}{-3}=\dfrac {z+2}{3}\). \((x,y,z)=(1,0,-2)+t(2,1,3)\); \(\dfrac {x-1}{2}=y=\dfrac {z+2}{3}\). Eixos: \((t,0,0)\), \((0,t,0)\), \((0,0,t)\); não há forma simétrica com três quocientes porque duas componentes do diretor se anulam. \((1,2,1)+t(0,0,1)\). \((1,2,1)+t(1,0,0)\). Um diretor da reta dada é \((-3,8,4)\); portanto \((2,1,0)+t(-3,8,4)\). \((2,1,0)+t(-3,5,-1)\). As interseções são \((3,0)\) e \((0,9/4)\). Por \(A=(3,5)\) e \(B=(-2,3)\). Por \(A=(0,1)\) e \(B=(1,0)\). \((x,y)=(3,5)+t(-5,-2)\) e \(\boxed {2x-5y+19=0}\). \((x,y)=(0,1)+t(1,-1)\) e \(\boxed {x+y-1=0}\). \(A=(3,5,1)\), \(B=(-2,3,2)\). \(A=(0,1,0)\), \(B=(1,0,0)\). \(A=(0,1,1)\), \(B=(0,0,0)\). \(A=(3,2,1)\), \(B=(6,1,4)\). \((3,5,1)+t(-5,-2,1)\); \(\dfrac {x-3}{-5}=\dfrac {y-5}{-2}=z-1\). \((0,1,0)+t(1,-1,0)\); equivalentemente \(x+y=1\), \(z=0\). \((0,1,1)+t(0,-1,-1)\); equivalentemente \(x=0\), \(y=z\). \((3,2,1)+t(3,-1,3)\); \(\dfrac {x-3}{3}=\dfrac {y-2}{-1}=\dfrac {z-1}{3}\). O vetor dado tem norma \(7\), logo a velocidade vetorial é Portanto Assim A primeira velocidade vetorial é e a segunda é \(\boldsymbol {v}_2=(4,-12,3)\), pois esse vetor tem norma \(13\). Logo As trajetórias são reversas: usando os vetores diretores \((3,-6,3)\) e \((4,-12,3)\), Portanto não existe ponto comum às trajetórias, e as partículas não se encontram. Uma parametrização é Os cortes são, respectivamente, As interseções dois a dois são Rotacionando \(\overrightarrow {OA}=(1,2)\) de \(\pm 60^\circ \), Os pontos médios dos lados opostos são Logo, por exemplo, são parametrizações das três medianas (a reparametrização por fatores não nulos é irrelevante). A reta é a mediatriz de \(AB\). Seu ponto médio é \((8,3)\) e um vetor diretor perpendicular a \((12,-4)\) é \((1,3)\). Assim \(A=(1,5)\), \(B=(3,2)\), \(C=(2,4)\). \(A=(x_1,y_1)\), \(B=(x_2,y_2)\), \(C=(x_3,y_3)\). \(\boxed {(2,11/3)}\). \(\displaystyle \boxed {G=\left(\frac{x_1+x_2+x_3}{3},\frac{y_1+y_2+y_3}{3}\right)}\). Se \(M_A=(B+C)/2\), então As expressões obtidas a partir de \(B\) e de \(C\) são iguais. Portanto as três medianas são concorrentes no baricentro. \(3x-4y=6\). \(2x+3y=6\). \(7y+9=0\). \(x/a+y/b=1\), com \(ab\neq 0\). \(y=mx+b\). \(bx+ay=0\), com \((a,b)\neq (0,0)\). \(4x^2=9\). \(xy(2x-3y+4)=0\). \(x\cos \alpha +y\operatorname {sen}\alpha =h\). \(x=3+2t\), \(y=-1-3t\). \(m=3/4\), intercepto \(-3/2\). \(m=-2/3\), intercepto \(2\). horizontal: \(m=0\), intercepto \(-9/7\). \(m=-b/a\), intercepto \(b\). os próprios \(m,b\). se \(a\neq 0\), \(m=-b/a\) e intercepto \(0\); se \(a=0\), é a vertical \(x=0\). união das verticais \(x=\pm 3/2\). união de \(x=0\), \(y=0\) e \(2x-3y+4=0\). forma normal: o vetor \((\cos \alpha ,\operatorname {sen}\alpha )\) é normal à reta; se \(\operatorname {sen}\alpha \neq 0\), \(m=-\cot \alpha \) e o intercepto é \(h/\operatorname {sen}\alpha \). \(m=-3/2\) e intercepto \(7/2\). Paralela: Perpendicular: A reta dada tem inclinação \(-b/a\), logo a perpendicular tem inclinação \(a/b\). Assim determine as três alturas e o ortocentro; determine as três medianas e o baricentro. A altura por \(C\) é \(x=0\); as outras podem ser escritas Elas se encontram em As medianas são as do exercício anterior e encontram-se em Escreva \(y=(2/3)x+c\). Os interceptos são \(-3c/2\) e \(c\), então a área é \(3c^2/4\). Igualando a \(4/3\), obtemos \(c=\pm 4/3\). Logo A equação é O ponto fixo resolve as duas equações entre parênteses: Como duas retas distintas por \(P\) geram o feixe de todas as retas por \(P\), toda reta do feixe é uma combinação linear não trivial dessas duas equações. Substituindo, Logo \(\boxed {b=2a}\), com \(\boxed {a\neq 0}\) para que a parametrização descreva uma reta e não um único ponto. Tomando o valor comum igual a \(12t\), Um diretor é \((6,3,4)\); por exemplo, tome \(t=0,1,-1\) para obter três pontos. Tomando \(z=t\), Logo uma parametrização é Dois vetores do plano são \((-4,1,1)\) e \((-1,-3,2)\); seu produto vetorial é \((5,7,13)\). Portanto \(A=(1,2,1)\), \(B=(1,2,3)\). \(A=(1,3,2)\), \(B=(2,2,2)\). \(A=(3,0,2)\), \(B=(2,1,2)\). \(A=(3,-2,1)\), \(B=(0,0,1)\). Escreva \(C=(1-t,t,1)\) e imponha \(\lVert \overrightarrow {AB}\times \overrightarrow {AC}\rVert =1\). Não há solução real. Não há solução: a área é constante e diferente de \(1/2\). Não há solução: a área é constante e diferente de \(1/2\). \(t=-1\) ou \(t=-3\), portanto O vetor diretor entre os interceptos é \((-a,b)\). Pela forma de dois pontos, ou substituindo ambos os interceptos em \(\alpha x+\beta y=1\), obtemos diretamente Mostre que \((a,b)\) é normal a todo vetor diretor de \(r\). Suponha que \((a,b)\) seja unitário e escreva \((a,b)=(\cos \alpha ,\operatorname {sen}\alpha )\). Interprete geometricamente a equação Se \((v_1,v_2)\) é diretor, dois pontos da reta separados por esse vetor satisfazem a mesma equação; subtraindo, \(av_1+bv_2=0\). O vetor \((\cos \alpha ,\operatorname {sen}\alpha )\) é normal unitário. Portanto \(h\) é a coordenada assinada dos pontos da reta na direção desse normal; em particular, a distância da origem à reta é \(|h|\). Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução