Curvas Parametrizadas e Regiões do Plano
Neste capítulo estudaremos a descrição de curvas por parâmetros e de regiões do plano por suas fronteiras e cortes coordenados. A parametrização permite examinar o traço de uma curva e o modo como é percorrido. A descrição por cortes permite expressar uma região por condições sobre suas coordenadas.
Começaremos com curvas parametrizadas, estudando traço, orientação, regularidade, coordenadas polares, cilíndricas e esféricas e comprimento. Na parte final, voltaremos ao plano para descrever regiões limitadas por curvas, usando cortes verticais, horizontais e coordenadas polares. Essas representações serão úteis em aplicações posteriores e podem ser estudadas aqui sem desenvolver a teoria do cálculo multivariável.
9.1 Parametrização de Curvas
Uma curva admite diferentes formas de representação. Uma equação cartesiana descreve os pontos que pertencem à curva; uma parametrização descreve, além disso, como esses pontos são percorridos quando um parâmetro varia.
Já conhecemos esse ponto de vista para retas. Se \(S_0=(a,b,c)\) pertence a uma reta \(r\) e \(\boldsymbol {v}=(v_1,v_2,v_3)\neq {\boldsymbol {\displaystyle 0}}\) é um vetor diretor, então
Equivalentemente,
Para cada valor de \(t\) obtemos um ponto da reta; quando \(t\) percorre \(\mathbb {R}\), a imagem de \(X\) é toda a reta. A mesma ideia permitirá descrever círculos, parábolas, hélices e curvas muito mais gerais.
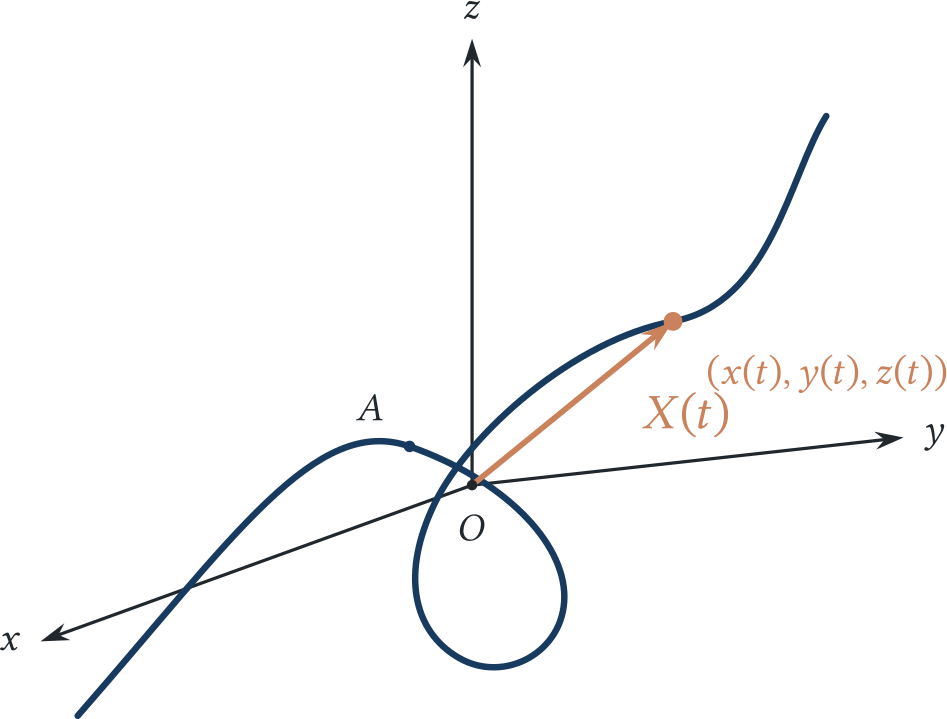
A interpretação física de \(t\) como tempo é útil, mas não faz parte da definição: o parâmetro pode representar tempo, ângulo, comprimento, ou simplesmente servir para enumerar os pontos da curva.
Essa distinção é importante: a parametrização contém mais informação que o traço. Por exemplo,
e
têm a mesma imagem geométrica — o círculo unitário — mas \(X_2\) percorre esse círculo duas vezes. Trocar \(t\) por \(-t\) conserva a imagem e inverte o sentido do percurso. Portanto, ao parametrizar uma curva, devemos sempre perguntar não apenas quais pontos aparecem, mas também como eles são percorridos.
Quando \(X\) é diferenciável, sua derivada descreve a direção instantânea do percurso.
As hipóteses de regularidade serão especificadas conforme o problema; não suporemos, em geral, a existência de derivadas de todas as ordens.
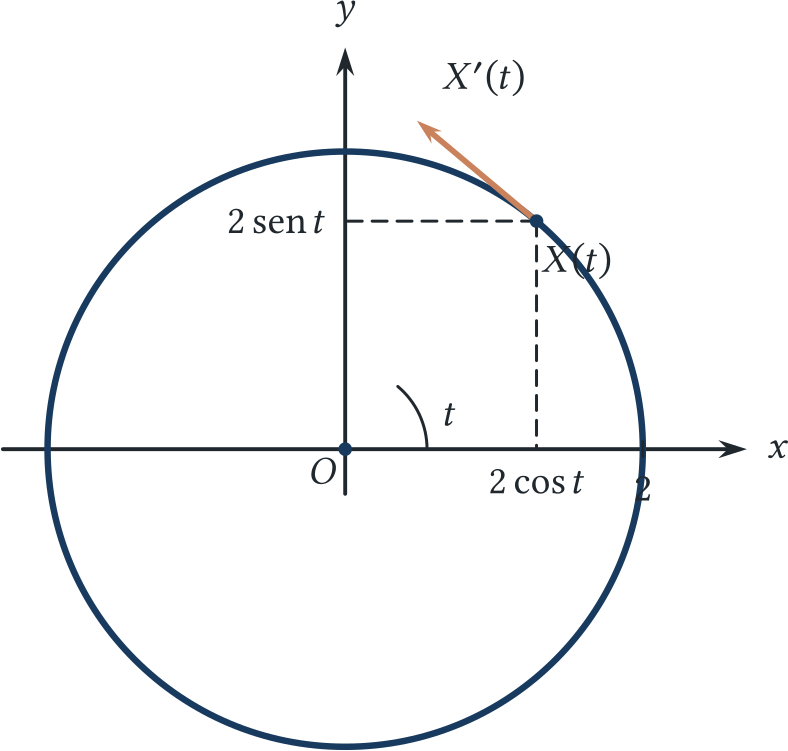
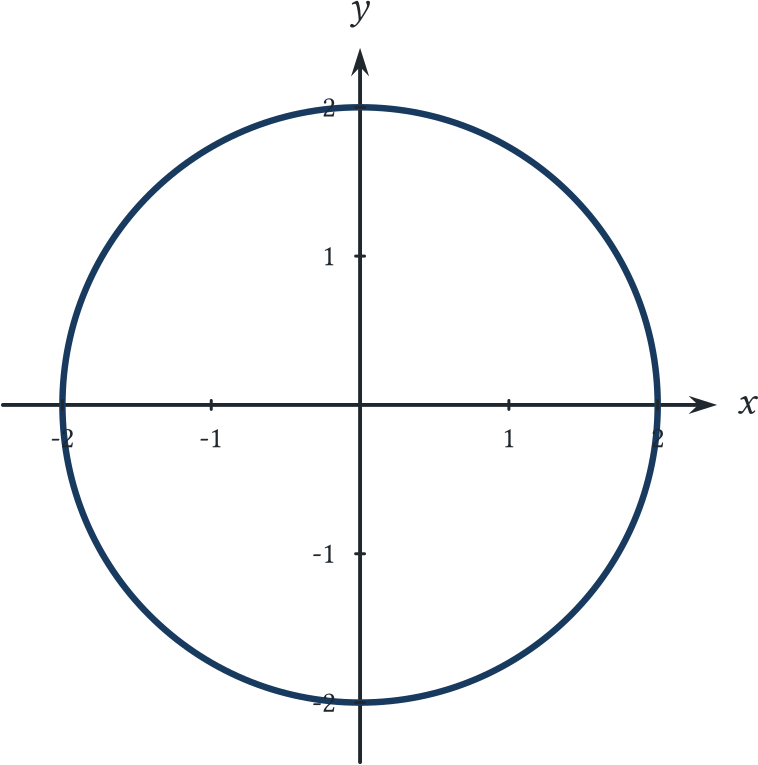
Para parametrizar o círculo, é natural usar o ângulo \(t\) como parâmetro. Com essa escolha, as coordenadas de um ponto \(P=(x,y)\) são dadas por \(x=2 \cos t\) e \(y=2 \operatorname {sen}t\). Fazendo \(t\) variar em \([0,2\pi ]\), percorremos uma volta completa.
Assim, a curva plana \(X: [0,2\pi ] \to \mathbb {R}^2\) dada por \(X(t) = (2 \cos t, 2 \operatorname {sen}t)\) descreve um círculo de raio \(2\) em \(\mathbb {R}^2\).
O vetor tangente é obtido derivando a parametrização \(X(t) = (2 \cos t, 2 \operatorname {sen}t)\) e é dado por \(X'(t) = (-2\operatorname {sen}t, 2 \cos t)\).
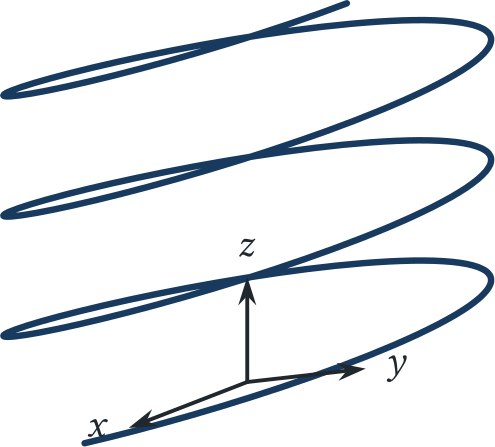
Para descrevermos a curva começamos observando que a projeção da curva \(X(t)\) no plano \(xy\) é \((\cos t,\operatorname {sen}t)\) e consequentemente é um ponto do círculo de raio unitário. Logo a curva está contida no cilindro \(x^2 + y^2 = 1\).
Na direção \(z\) a curva se move com velocidade constante.
Assim, a curva espacial \(X(t) = (\cos t, \operatorname {sen}t, t/10)\) descreve uma hélice contida no cilindro \(x^2 + y^2 = 1\). Tal curva caminha \(\dfrac {2\pi }{10}\) na direção de \(z\) para completar uma volta em torno do cilindro. Observe a figura ao lado.
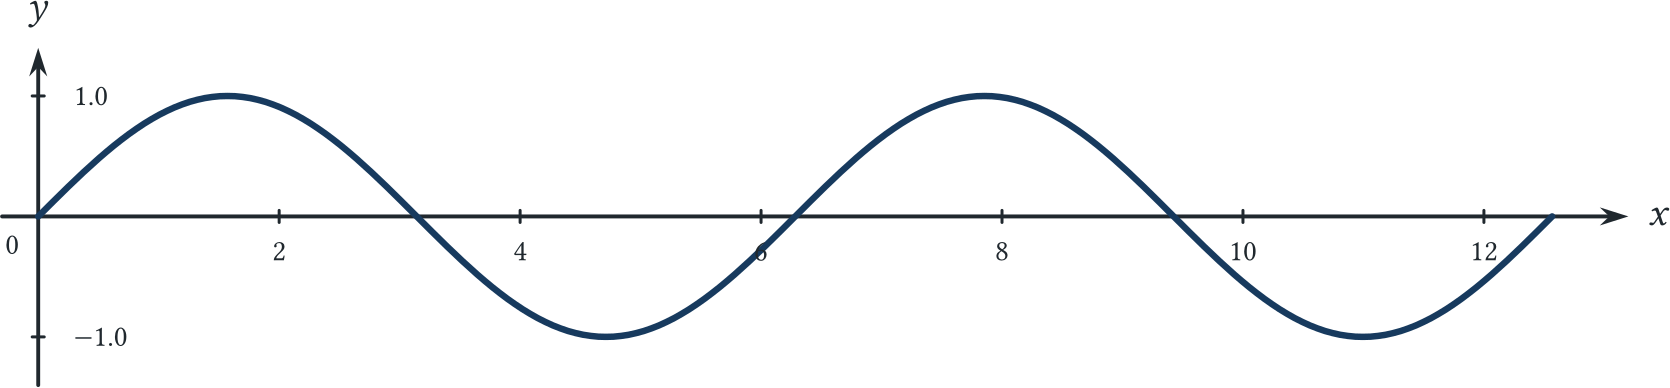
O gráfico de uma função \(f: \mathbb {R}\supset D \to \mathbb {R}\) diferenciável é uma curva em \(\mathbb {R}^2\). Tal curva pode ser representada pelas equações paramétricas \(X(t) = (t, f(t))\). Observe que o vetor velocidade de tal curva é dado por \(X'(t) = (1, f'(t))\).
Na figura 9.3 apresentamos a curva \((t, \operatorname {sen}t)\) dada pelo gráfico da função \(\operatorname {sen}x\) em \(\mathbb {R}^2\), cujo vetor velocidade no tempo \(t\) é \((1, \cos t)\).
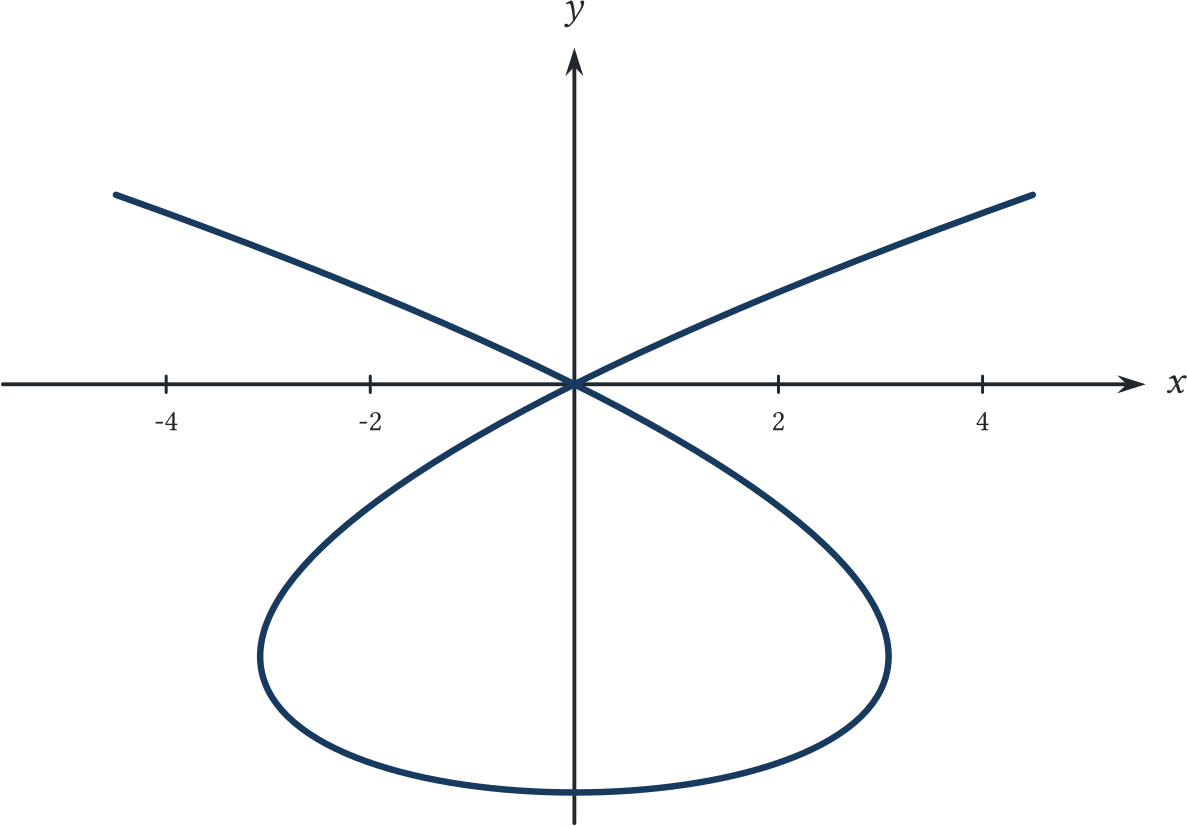
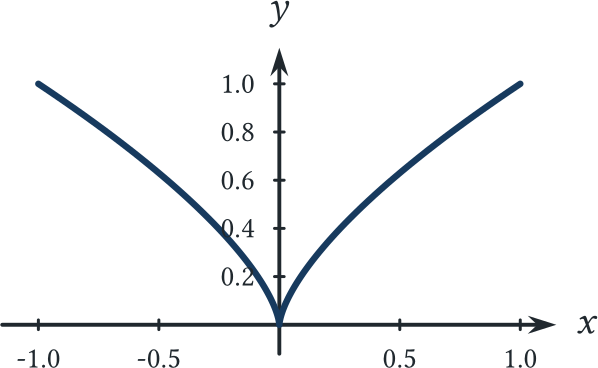
Uma curva parametrizada diferenciável \(X(t)\) tal que \(X'(t) \neq 0\) para todo \(t\) é dita ser uma curva regular.
Pode-se mostrar que curvas regulares não admitem “bicos”.
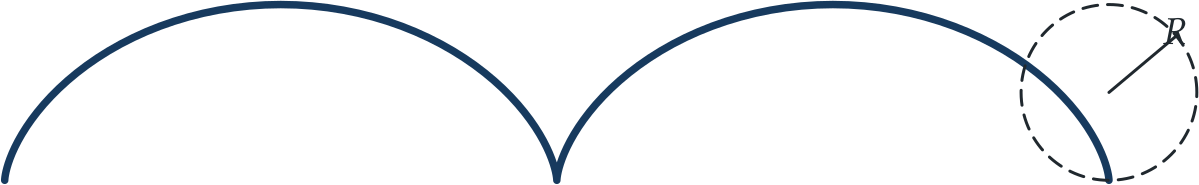
A cicloide, uma curva clássica estudada por Galileu (entre outros), consiste na curva traçada por um ponto fixado numa circunferência que rola ao longo de uma reta (ver Figura 9.7).
A ciclóide está ligada, por exemplo, ao problema da braquistócrona, que descreve uma curva ligando dois pontos \(A\) e \(B\), com \(B\) localizado a uma altura menor que \(A\), e que tem a propriedade de ser a trajetória (“rampa”) capaz de minimizar o tempo para um corpo ir de \(A\) à \(B\) quando este está submetido apenas à gravidade.
Além disso, a ciclóide (invertida) também é solução do problema da tautócrona que trata de uma curva onde não importa onde uma partícula seja colocada, ela leva o mesmo tempo para deslizar até o fundo.
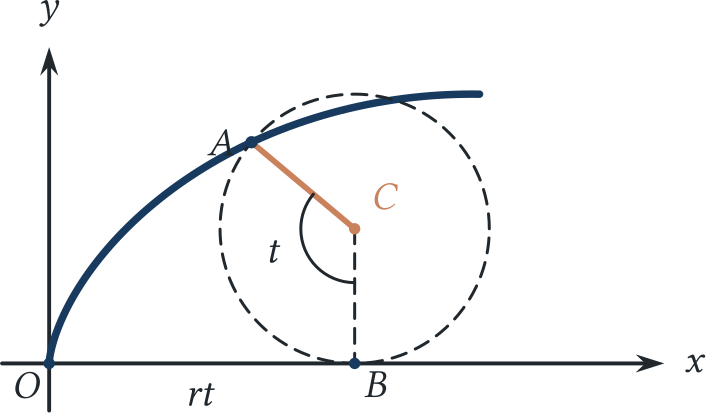
Obtenha as equações paramétricas da ciclóide passando pela origem \(O\) do sistema de coordenadas e obtida a partir de um círculo de raio \(r\) “rolando” sobre o eixo \(x\).
Seja \(t\) o ângulo, em radianos, girado pelo círculo enquanto ele rola para a direita. Como não há deslizamento, o deslocamento horizontal do centro é igual ao comprimento do arco que entrou em contato com o chão: \(rt\). O centro permanece à altura \(r\), de modo que sua posição é
Para localizar o ponto marcado \(A\), falta determinar sua posição em relação ao centro. Inicialmente ele está na parte inferior do círculo, com deslocamento \((0,-r)\). Depois de uma rotação de \(t\) no sentido horário, esse deslocamento passa a ser
Somando a posição do centro ao deslocamento relativo a ele, obtemos
Portanto, as coordenadas procuradas são
Logo a parametrização é \(X(t) = \left(r(t -\operatorname {sen}t), r(1 - \cos t)\right)\). Podemos conferir a construção em dois instantes: para \(t=0\), o ponto está na origem; para \(t=2\pi \), ele volta a tocar o chão, agora em \((2\pi r,0)\). Nesse intervalo o centro percorreu exatamente uma circunferência de comprimento \(2\pi r\).
9.2 Curvas em Coordenadas Polares
Mantemos a convenção introduzida no Capítulo 3: \(r\geq 0\) e o ângulo é entendido módulo \(2\pi \); quando for necessário recuperar um ângulo principal a partir de \((x,y)\), usamos \(\operatorname {atan2}(y,x)\).
Coordenadas polares são muito úteis quando trabalhamos com curvas com algum tipo de simetria em relação à origem do sistema de coordenadas. Observe isso nos próximos exemplos.
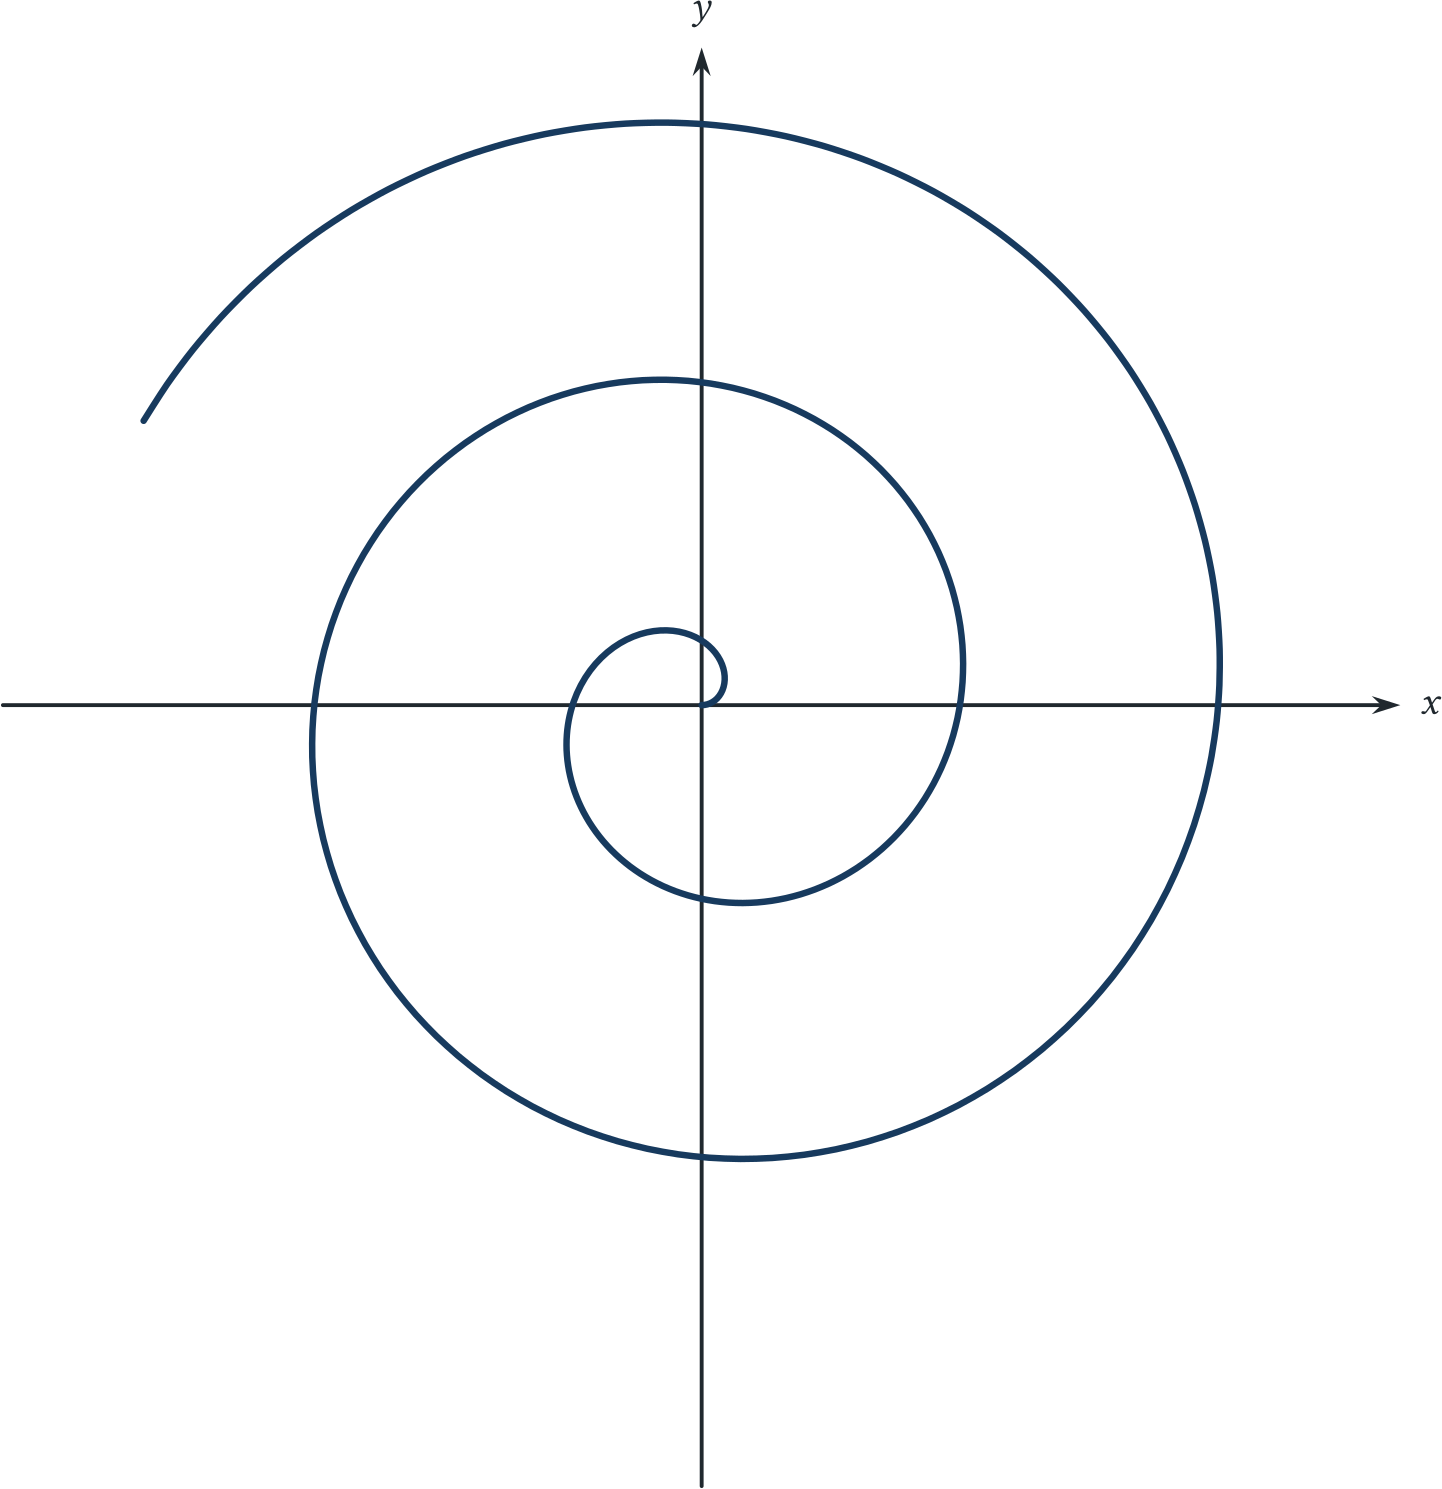
Considere a espiral de Arquimedes
Usando o próprio ângulo como parâmetro,
Passando para coordenadas cartesianas,
Este é um bom exemplo de por que parametrizações são úteis. O ponto \((x,y)\) determina seu ângulo polar apenas módulo \(2\pi \), enquanto a espiral precisa lembrar quantas voltas já foram percorridas para determinar o raio. Uma tentativa de escrever a curva usando apenas \(\arctan (y/x)\) perde essa informação de enrolamento. A parametrização conserva naturalmente tanto a posição quanto o número de voltas.
Mais alguns exemplos de curvas classicamente representadas em coordenadas polares estão descritos abaixo. Tente verificar e comparar nesses exemplos as equações nos sistemas cartesiano e polar.
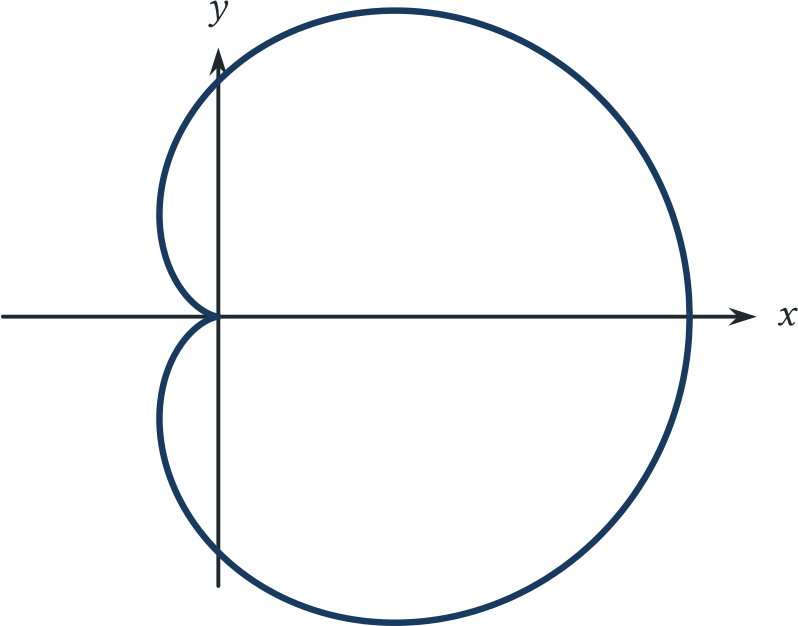
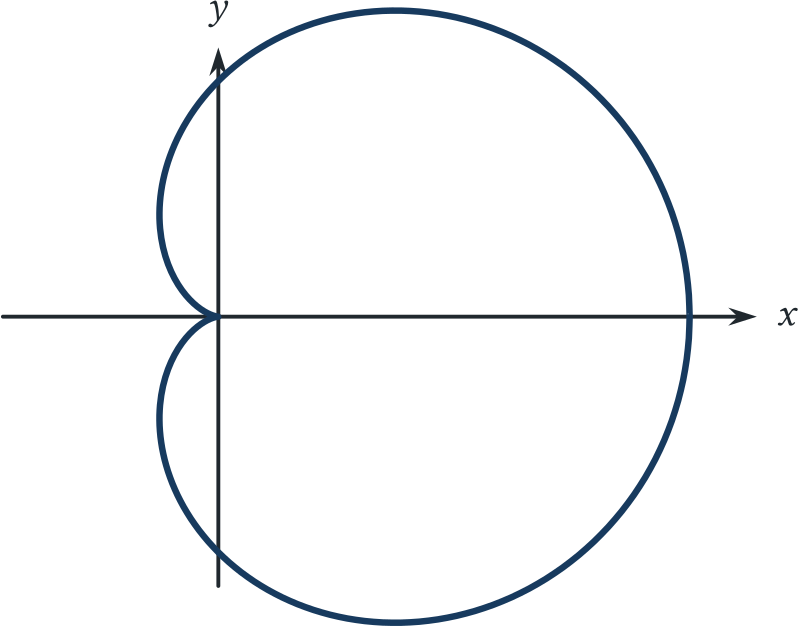
pode ser parametrizado diretamente pelo próprio ângulo polar:
Para eliminar \(\theta \), multiplicamos a equação polar por \(r\) e usamos \(r\cos \theta =x\):
Como \(r=\sqrt{x^2+y^2}\), elevando a última igualdade ao quadrado obtemos
Convém conferir que essa operação não acrescentou pontos. Se \(r\gt 0\), a alternativa \(r^2-ax=-ar\) daria \(r^2=a(x-r)\leq 0\), pois \(x\leq r\), o que é impossível. Assim, todo ponto não nulo da equação cartesiana satisfaz a relação polar original; a origem também pertence ao cardioide.
Também existe uma parametrização racional. Fazendo
usamos
e obtemos
Aqui \(u\) é um novo parâmetro: ele não deve ser confundido com o ângulo polar \(\theta \). A substituição não está definida em \(\theta =\pi \), que corresponde à origem. Por isso, com \(u\in \mathbb {R}\) a fórmula racional percorre o cardioide exceto a origem, que deve ser acrescentada para recuperar o traço completo.
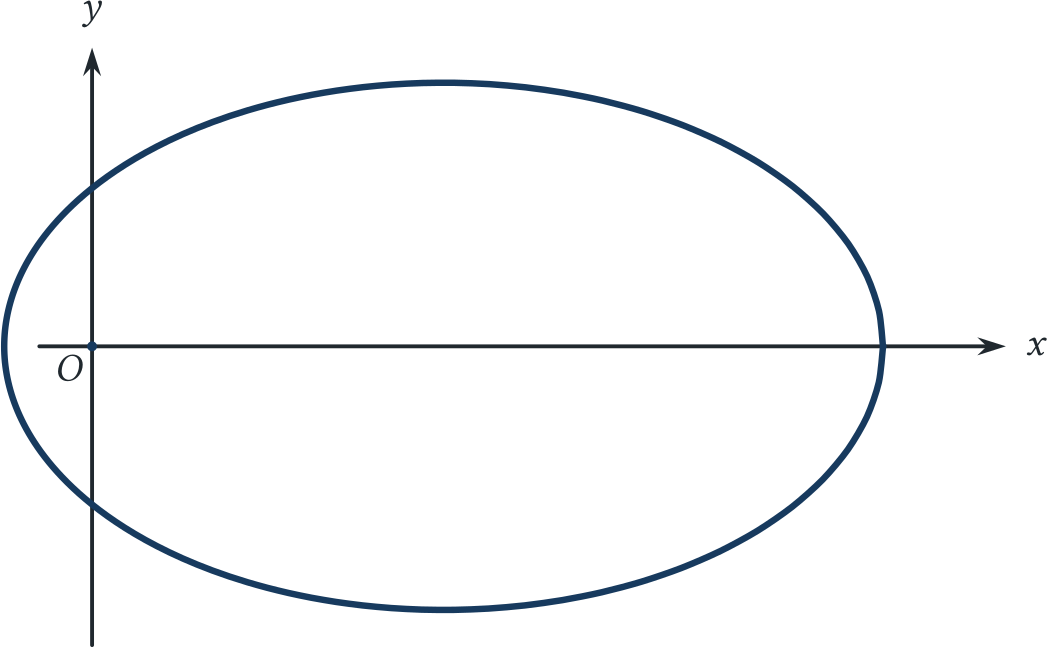
A elipse ao lado com eixo maior \(10\), eixo menor \(6\) e com um dos focos na origem pode ser representada em coordenadas polares pela equação:
Num sistema cartesiano tal curva seria descrita por:
9.3 Coordenadas Esféricas e Cilindrı̀cas
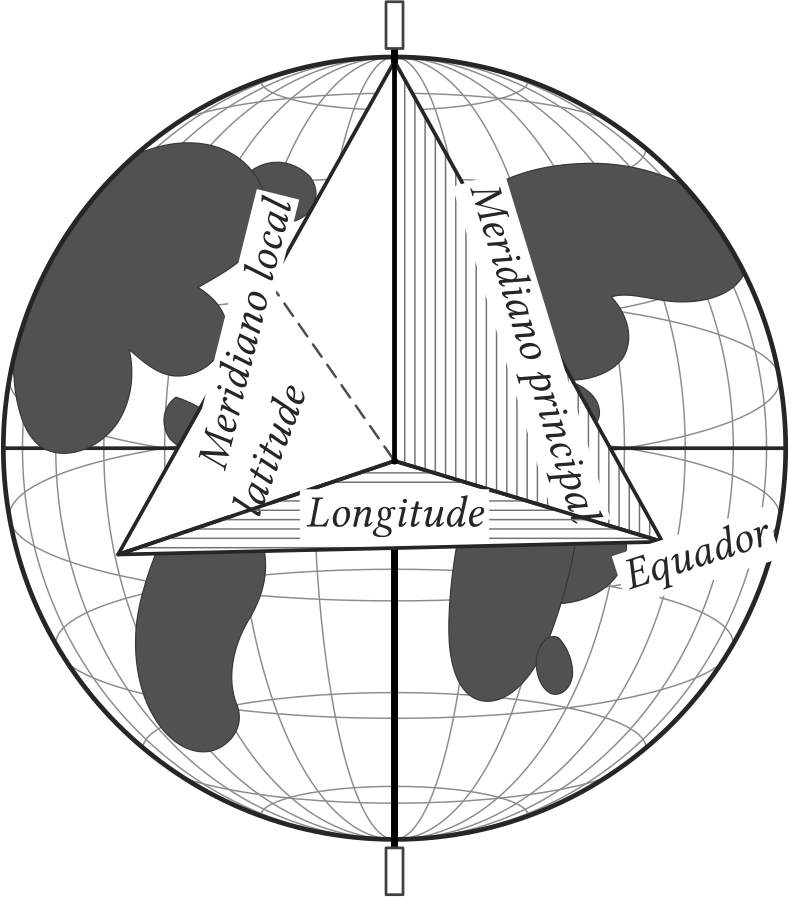
Durante o século XV, quando a Europa vivenciava o período das grandes navegações, os navegadores, que sabiam caminhar sobre um globo aproximadamente esférico, começaram a usar um sistema de localização na Terra formado pela latitude e longitude de um ponto.
Nesse sistema a Terra fica dividida por paralelos, círculos centrados no eixo de rotação da Terra e localizados em planos perpendiculares a este mesmo eixo, e meridianos, círculos com centro localizado no centro do globo terrestre passando pelos pólos norte e sul (determinados pela intersecção do eixo de rotação do planeta com o globo).
Como podemos observar na Figura 9.12, podemos localizar um ponto na Terra pela sua latitude, que mede o ângulo (entre \(-90^o\) e \(90^o\)) com vértice no centro da Terra formado entre o ponto e a linha do Equador, e pela sua longitude, que mede o ângulo (entre \(-180^o\) e \(180^o\)) entre o ponto e o meridiano de Greenwich, tido desde 1884 como o meridiano de referência para navegação.
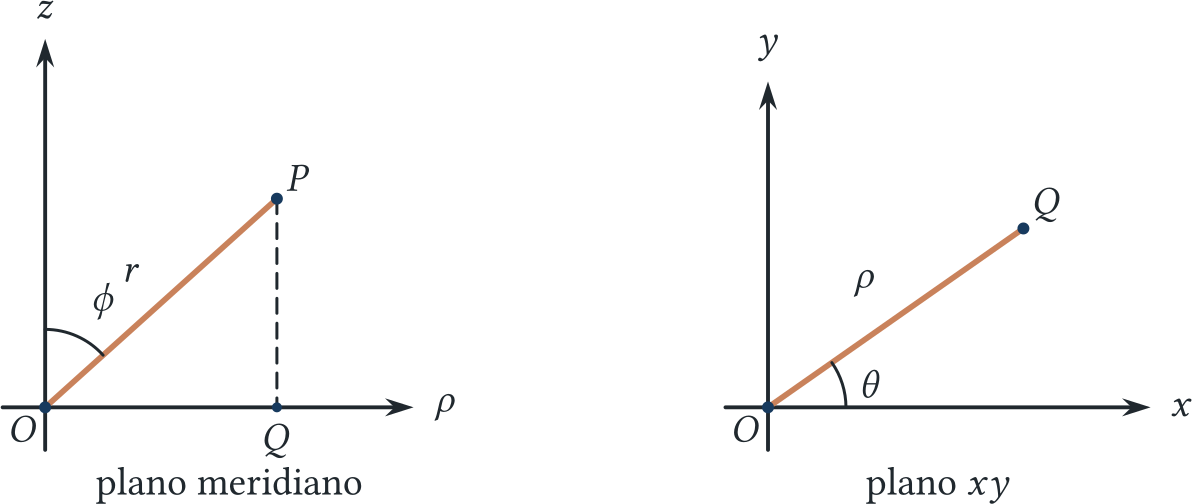
O sistema de coordenadas esférico, de grande utilidade em problemas com simetrias em relação a origem do espaço, é semelhante ao sistema de latitudes e longitudes usado em navegação. A única diferença é que para localizar um ponto qualquer do espaço é necessária, além dos dois ângulos, a distância do ponto a origem do espaço. Observe que para localizar uma estrela qualquer no universo poderíamos dar a distância da mesma à Terra e a latitude e longitude do ponto onde aquela estrela estará exatamente em cima de nós.
Para definir um sistema de coordenadas esférico precisamos escolher um ponto de origem \(O\) e duas direções ortogonais, conhecidas como zênite e referência do azimute.
No caso do exemplo descrito acima o zênite é dado pela direção do eixo de rotação da Terra e a referência de azimute é dada pela reta que liga o centro da Terra ao meridiano de Greenwich.
As coordenadas esféricas \((r,\phi ,\theta )\) de um ponto \(P\) são então dadas por:
raio ou distância radial \(r\) que é a distância (Euclideana) entre \(O\) e \(P\);
ângulo polar ou colatitude \(\phi \) dado pelo ângulo (entre \(0\) e \(\pi \)) entre o zênite e a direção do segmento \(\overline{OP}\);
azimute ou longitude \(\theta \), ângulo (entre \(0\) e \(2\pi \)) entre a referência de azimute e a projeção ortogonal de \(\overrightarrow {OP}\) sobre um plano ortogonal ao zênite (plano de referência).
Notamos que no exemplo dado pelos paralelos e meridianos da Terra, o ângulo de longitude é igual ao azimute \(\theta \), mas o ângulo dado pela latitude de um dado ponto é o ângulo complementar ao ângulo polar \(\phi \).
Note que no sistema de coordenadas esférico os pontos localizados sobre o zênite podem ser representados por mais de uma tripla \((r,\phi , \theta )\). De fato para tais pontos (com \(\phi =0\) ou \(\phi =\pi \)) o ângulo \(\theta \) não importa.
Para obter as relações com as coordenadas cartesianas, projetemos \(P\) ortogonalmente no plano \(xy\), obtendo \(Q=(x,y,0)\), como na Figura 9.13. O segmento \(OP\) tem comprimento \(r\) e forma o ângulo \(\phi \) com o semieixo positivo \(z\). Suas componentes vertical e horizontal são, portanto,
A primeira componente pode ser negativa, enquanto \(\rho \geq 0\) porque \(0\leq \phi \leq \pi \). No plano \(xy\), o ponto \(Q\) tem coordenadas polares \((\rho ,\theta )\), logo
Substituindo \(\rho =r\operatorname {sen}\phi \), chegamos às três relações
Para fazer o caminho inverso, calculamos primeiro a distância à origem. Se \(P\neq O\),
A função \(\operatorname {atan2}(b,a)\) devolve o ângulo de um vetor de componentes \((a,b)\), levando em conta os sinais das duas componentes. Assim, a primeira expressão determina \(\phi \) a partir das componentes \((z,\rho )\) e a segunda determina \(\theta \) a partir de \((x,y)\). Uma única expressão \(\arctan (y/x)\) não distingue corretamente os quadrantes e nem está definida quando \(x=0\). Nos polos (\(\phi =0\) ou \(\phi =\pi \)), temos \(\rho =0\) e o azimute \(\theta \) é indeterminado; na origem, ambos os ângulos são indeterminados.
Aprofundamento. O exemplo a seguir usa derivadas, exponenciais e funções hiperbólicas.
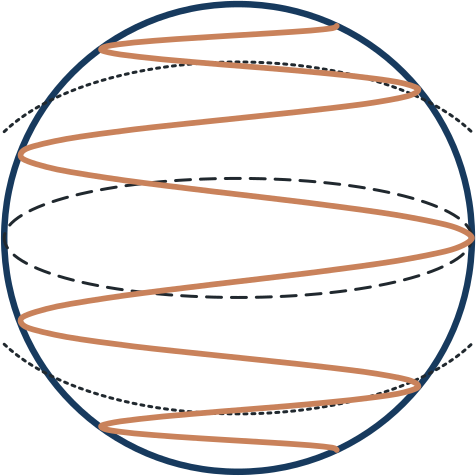
Escreva \(\lambda =\pi /2-\phi \) para a latitude. Num paralelo de latitude \(\lambda \), o raio é \(\cos \lambda \); uma pequena variação de longitude \(d\theta \) corresponde, portanto, a um deslocamento de comprimento \(\cos \lambda \, |d\theta |\). Ao longo de um meridiano, uma variação \(d\lambda \) corresponde a um deslocamento de comprimento \(|d\lambda |\), pois a esfera tem raio \(1\).
Tomando a longitude desenrolada como parâmetro, \(\theta =t\), a condição de ângulo constante significa que a razão entre as componentes meridiana e paralela do vetor tangente é constante. Para uma constante real \(m\), isso se escreve
O caso de um meridiano, cuja longitude é constante, deve ser parametrizado separadamente. Para resolver a equação acima, fazemos a mudança de variável
Para conferir a derivada, ponha \(q=\pi /4+\lambda /2\). Então
pois \(2\operatorname {sen}q\cos q=\operatorname {sen}(2q)=\cos \lambda \). A regra da cadeia dá então \(V'(t)=m\). Se a curva cruza o Equador em \(t=t_0\), nesse instante \(\lambda =V=0\), de modo que
As coordenadas \(U=\theta \) e \(V\) são as da projeção de Mercator. A loxodromia aparece nessa projeção como a reta
Para voltar à esfera, escreva \(s=m(t-t_0)\). Da definição de \(V\) temos \(\tan (\pi /4+\lambda /2)=e^s\), o que fornece
Aqui usamos as funções hiperbólicas \(\cosh s=(e^s+e^{-s})/2\) e \(\tanh s=(e^s-e^{-s})/(e^s+e^{-s})\). Como \(\lambda \) está entre \(-\pi /2\) e \(\pi /2\), segue que \(\lambda =\arcsin (\tanh s)\). Assim, em coordenadas esféricas,
Substituindo essas expressões nas relações cartesianas, com \(r=1\), obtemos
Podemos conferir que a curva permanece na esfera: \(x(t)^2+y(t)^2+z(t)^2=1/\cosh ^2s+\tanh ^2s=1\). Nas coordenadas esféricas, essa informação já estava contida na igualdade \(r(t)=1\); a dedução explica também de onde vem a lei de variação da latitude.
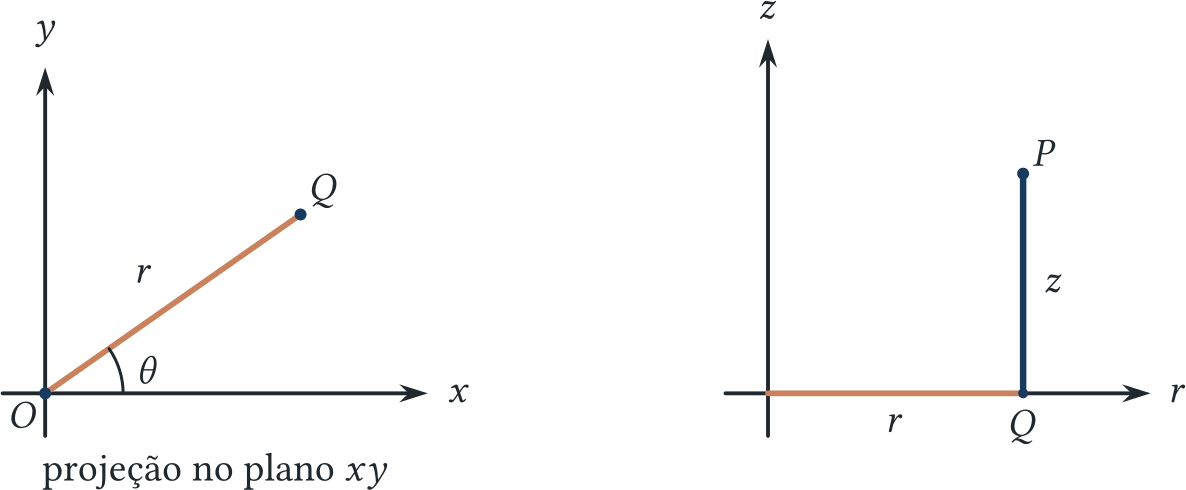
O sistema de coordenadas cilíndrico é, simplificadamente, o sistema de coordenadas polar do plano euclideano complementado com uma terceira coordenada para descrever a altura \(z\) do ponto em relação ao plano \(Oxy\). Para definir as coordenadas cilíndricas de um ponto é necessária a escolha de um ponto de origem \(O\), eixo \(Oz\) para marcar a altura e uma referência de azimute no plano perpendicular a \(Oz\) pela origem (plano de referência). As coordenadas \((r,\theta , z)\) do ponto \(P\) são definidas por:
distância radial dada pela distância euclideana de \(P\) ao eixo \(Oz\);
azimute \(\theta \), ângulo entre a referência de azimute e a projeção de \(\overrightarrow {OP}\) sobre o plano de referência;
altura \(z\), a coordenada orientada ao longo do eixo \(Oz\); ela é positiva de um lado do plano de referência e negativa do outro.
Para deduzir as relações cartesianas, projetamos novamente \(P\) no plano \(xy\). A projeção \(Q=(x,y,0)\) está a uma distância \(r\) da origem desse plano e tem ângulo polar \(\theta \), enquanto a altura do ponto permanece \(z\). Aplicando as relações polares apenas à projeção, obtemos
e, inversamente:
Voltemos ao Exemplo 9.6 que descrevia uma hélice que em coordenadas cartesianas possuía parametrização \(X(t) = (\cos t, \operatorname {sen}t, t/10)\). Em coordenadas cilíndricas as equações paramétricas se simplificariam a:
O primeiro valor fixa a distância ao eixo em \(1\), o segundo faz o ponto girar e o terceiro o faz subir. Em uma volta, \(t\) aumenta em \(2\pi \) e a altura aumenta em \(2\pi /10\). Essa leitura em coordenadas cilíndricas recupera diretamente a geometria da hélice.
9.4 Comprimento de uma Curva
Para medir um percurso curvo, podemos aproximá-lo por pequenos segmentos de reta e somar seus comprimentos. Essa construção liga a geometria da curva à fórmula integral do comprimento. Nesta seção usaremos noções de derivada e integral de uma variável.
Considere uma parametrização \(X(u)=(x(u),y(u),z(u))\), com derivada contínua no intervalo \([t_0,t]\), onde \(t\geq t_0\). Se o parâmetro representa tempo, \(X'(u)\) é o vetor velocidade e sua norma é a rapidez. Para um intervalo pequeno, o deslocamento é aproximadamente \(X'(u)\Delta u\); seu comprimento é, portanto, aproximadamente \(\lVert X'(u)\rVert \Delta u\). Vamos acompanhar como a soma desses pequenos comprimentos conduz à integral.
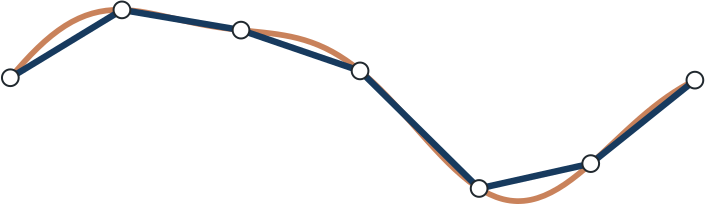
Dividamos o intervalo \([t_0,t]\) em partes de modo que \(t_0 \lt t_1 \lt t_2 \lt \dots \lt t_{n+1} = t\). O comprimento do segmento de reta que liga \(X(t_i)\) à \(X(t_{i+1})\), obtido pelo Teorema de Pitágoras, é dado por:
onde \(\Delta x_i = (x(t_{i+1}) - x(t_i))\), \(\Delta y_i = (y(t_{i+1}) - y(t_i))\) e \(\Delta z_i = (z(t_{i+1}) - z(t_i))\). Usaremos aqui apenas uma notação compacta para somas: se \(a_0,\ldots ,a_n\) são números,
O símbolo \(\sum \) indica, portanto, que somamos os termos enquanto o índice \(i\) percorre os valores indicados. Assim, o comprimento \(\Delta s\) da curva parametrizada \(X(t)\) de \(t_0\) a \(t\) é dado aproximadamente por
Ver Figura 9.16.
Mas, se \(\Delta t_i=t_{i+1}-t_i\) temos:
onde \(v^x_i = \left(\dfrac {\Delta x_i}{\Delta t_i}\right)\), \(v^y_i = \left(\dfrac {\Delta y_i}{\Delta t_i}\right)\) e \(v^z_i = \left(\dfrac {\Delta z_i}{\Delta t_i}\right)\). Quando os intervalos da partição se tornam pequenos, os quocientes de diferenças se aproximam das componentes de \(X'\). Como a derivada é contínua, a soma dos comprimentos dos segmentos converge para a integral da rapidez. Assim, a expressão
conduz à fórmula
A variável \(u\) dentro da integral é muda; usar uma letra diferente evita confundi-la com o limite superior \(t\). A fórmula mede o comprimento percorrido: se a parametrização dá duas voltas no mesmo círculo, ambas são contadas. Para medir apenas uma volta, devemos escolher o intervalo correspondente.
O vetor velocidade da curva é dado por \(X'(t) = (-\operatorname {sen}t, \cos t, 1/10)\). Logo:
9.5 Regiões planas limitadas por curvas
Aprofundamento. Esta seção antecipa a notação de integração apenas para organizar geometricamente regiões do plano.
A descrição de regiões planas aparece em problemas de cálculo de áreas e de determinação da massa ou do centro de massa de uma placa. Esses cálculos utilizam técnicas de integração, mas sua formulação exige primeiro identificar as fronteiras da região e expressar as condições satisfeitas por seus pontos. Nesta seção, estudaremos essa etapa geométrica: descrever regiões limitadas por curvas mediante intervalos e desigualdades nas coordenadas. As aplicações à integração serão apenas indicadas, sem desenvolver sua teoria.
Em coordenadas cartesianas, podemos descrever uma região por suas interseções com retas verticais, de equação \(x= k\), onde \(k\) é uma constante real. Variando essa constante, determinamos os intervalos percorridos pela outra coordenada.
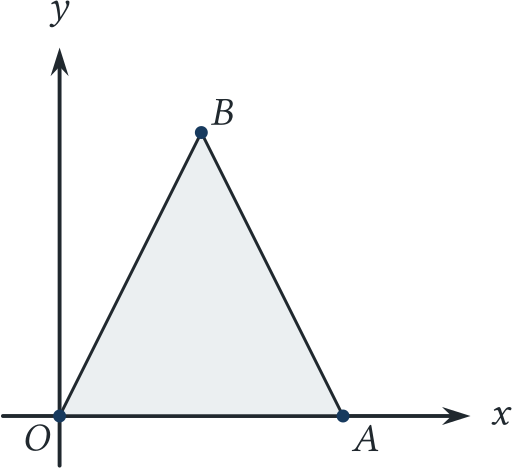
Considere o triângulo da Figura 9.17, com vértices
Para descrevê-lo por cortes verticais, precisamos observar que a fronteira superior muda em \(x=1\). A reta \(OB\) tem equação \(y=2x\), enquanto a reta \(AB\) tem equação \(y=-2x+4\).
Assim,
e
Portanto a região é descrita simbolicamente por
A mudança de fronteira exige dois pares de limites para descrever a região. Essa divisão deve ser estabelecida antes de qualquer cálculo de área.
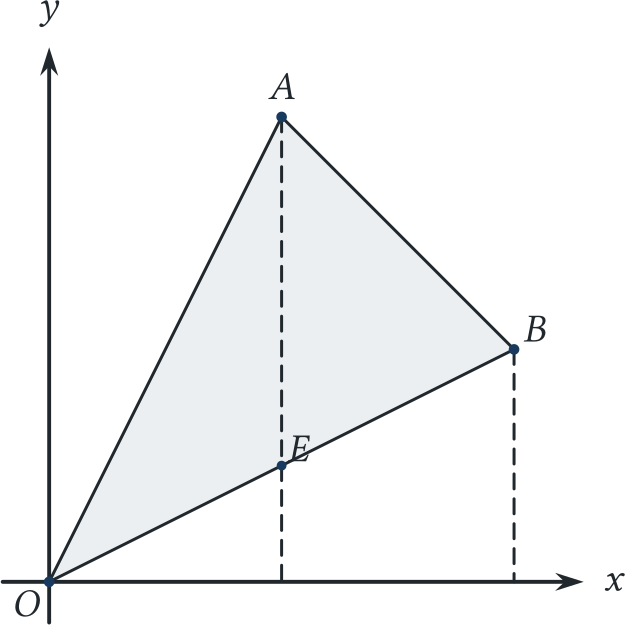
Considere agora o triângulo \(\triangle OAB\) limitado pelos pontos \(O=(0,0)\), \(A=(2,4)\) e \(B=(4,2)\) (Figura 9.18). Nesse caso, \(x\) deve variar no intervalo \([0,4]\) para cobrir todo o triângulo. No entanto, quando \(x\) pertence ao intervalo \([0,2]\) a coordenada \(y\) fica limitada pelas retas \(\overleftrightarrow {OB}\) e \(\overleftrightarrow {OA}\), e quando \(x\) está no intervalo \([2,4]\) a coordenada \(y\) fica limitada por \(\overleftrightarrow {OB}\) e \(\overleftrightarrow {AB}\). Assim sendo, para simplificar a descrição da região “escaneada” por retas verticais, descrevemos a área do triângulo \(\triangle OAB\) como a soma dos triângulos \(\triangle OAE\) e \(\triangle EAB\).
Descrevendo o triângulo \(\triangle OAE\) temos então que, para \(x\) entre \(0\) e \(2\), os pontos do triângulo ficam entre as retas \(\overleftrightarrow {OB}\) e \(\overleftrightarrow {OA}\), de equações \(y=\dfrac {1}{2}x\) e \(y = 2x\), respectivamente. Logo, para \(x\in [0,2]\) devemos ter \(\dfrac {1}{2}x\leq y\leq 2x\), ou seja, \(y\in [\dfrac {1}{2}x,2x]\). Simbolicamente:
Para o triângulo \(\triangle EAB\) teríamos \(x\) variando entre \(2\) e \(4\). Nesse caso, os pontos do triângulo ficam entre as retas \(\overleftrightarrow {OB}\) e \(\overleftrightarrow {AB}\), de equações \(y=\dfrac {1}{2}x\) e \(y = -x + 6\), respectivamente. Logo, para \(x\in [2,4]\) devemos ter \(\dfrac {1}{2}x\leq y\leq -x + 6\), ou seja, \(y\in [\dfrac {1}{2}x,-x+6]\). O que simbolicamente ficaria:
Finalmente, a área do triângulo \(\triangle OAB\) seria representada por:
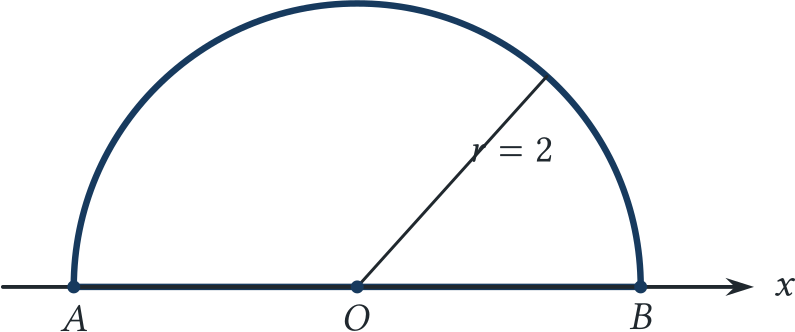
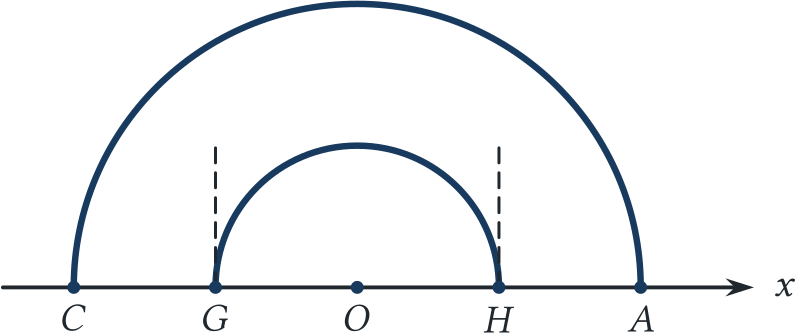
Quando as regiões a serem descritas têm certa simetria circular como nos Exemplos 9.22 e 9.23, um modo interessante de descrever as áreas é através do uso de coordenadas polares. Podemos descrever uma dada região variando a coordenada \(\theta \) e olhando para a intersecção da região com a semi-reta de equação \(\theta = k\) (em coordenadas polares).
Assim a área do Exemplo 9.22 poderia ser representada variando \(\theta \) no intervalo \([0,\pi ]\) e, fazendo, para cada \(\theta \) fixado, \(r\) percorrer o intervalo \([0,2]\). Simbolicamente representaríamos isso por:
Em coordenadas cartesianas usualmente escrevemos \(dydx\) na descrição da área motivados pelo fato de que a área de um retângulo de base \(\Delta x\) e altura \(\Delta y\) é \(\Delta y \Delta x\).
Em coordenadas polares escrevemos \(rdrd\theta \) ao invés de apenas \(drd\theta \), pois a área de um setor circular definido por um dado \(\Delta \theta \) e com raio variando entre \(r\) e \(r+\Delta r\) é aproximadamente dada por \(r\Delta r\Delta \theta \) se \(\Delta r\) é pequeno.
Mais detalhes podem ser encontrados em referências clássicas de cálculo.
A região do Exemplo 9.23, por sua vez, poderia ser representada variando \(\theta \) no intervalo \([0,\pi ]\) e, fazendo, para cada \(\theta \) fixado, \(r\) percorrer o intervalo \([1,2]\). Simbolicamente representaríamos isso por:
9.6 Exercícios
Os exercícios abaixo seguem o percurso do capítulo: traço e orientação, parametrizações, curvas polares, coordenadas cilíndricas e esféricas, comprimento e descrição de regiões por cortes.
As duas têm como traço o círculo unitário. \(X_1\) percorre o círculo uma vez no sentido anti-horário; \(X_2\) o percorre duas vezes no mesmo sentido. Portanto parametrizações diferentes podem ter a mesma imagem geométrica. Como \(B-A=(2,3,-2)\), Logo e \(X(t)=(t,t^2)\), \(t\in \mathbb {R}\); \(Y(t)=(t^2,t^3)\), \(t\in \mathbb {R}\). Como \(x=t\), temos \(y=x^2\). Além disso, logo a parametrização é regular para todo \(t\). Temos \(x=t^2\ge 0\) e \(y=t^3\), portanto O traço é a cúspide \(y^2=x^3\), \(x\ge 0\). Como a parametrização não é regular apenas em \(t=0\). Temos portanto o traço continua sendo o círculo unitário. Além disso, logo o sentido do percurso é invertido. e A rapidez é constante e O centro do círculo desloca-se horizontalmente de uma distância \(rt\). Em relação ao centro, o ponto marcado tem deslocamento medido a partir da posição adequada. Assim Tomando \(\theta =t\), Após uma volta, \(t\) aumenta em \(2\pi \), e o raio aumenta em Uma parametrização é Como \(r^2=x^2+y^2\) e \(r\cos \theta =x\), portanto Elevando ao quadrado, escreva \((1,1,\sqrt2)\) em coordenadas cilíndricas e esféricas principais; converta de coordenadas esféricas para coordenadas cartesianas e cilíndricas. Em coordenadas cilíndricas, Como a distância à origem é \(2\) e \(\cos \phi =\sqrt2/2\), Logo as coordenadas cilíndricas são A curva está contida no cilindro Quando \(t\) aumenta de \(2\pi \), a coordenada \(z\) aumenta de Escrevendo \(u=m(t-t_0)\), Como segue que por cortes verticais, indicando o intervalo de \(x\) e os limites de \(y\); por cortes horizontais, indicando o intervalo de \(y\) e os limites de \(x\). descreva a região por desigualdades cartesianas; descreva-a em coordenadas polares. As retas dos lados são Assim, e A separação é necessária porque a fronteira superior muda em \(x=2\). Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução