Vetores em Coordenadas
Nos capítulos anteriores estudamos os vetores a partir de suas propriedades geométricas. A escolha de coordenadas permite representar essas propriedades algebricamente e realizar os cálculos por meio de operações com números reais. Neste capítulo construiremos essa representação, relacionando-a às definições já estabelecidas.
O ponto de partida é o conceito de base, introduzido no capítulo anterior. Uma base fornece coordenadas para vetores; escolhendo também uma origem, obtemos coordenadas para os pontos do plano ou do espaço.
Mais precisamente, escolher coordenadas no espaço euclidiano significa escolher uma origem \(O\) e uma base ordenada de vetores. Essa escolha fornece uma bijeção entre os pontos do espaço e \(\mathbb {R}^3\): a cada ponto associamos as coordenadas de seu vetor posição na base escolhida. No plano, o procedimento é análogo, com uma base de dois vetores.
3.1 Coordenadas de Vetores e Pontos
A construção será feita em duas etapas. Primeiro, uma base ordenada fornece coordenadas para os vetores. Depois, escolhendo uma origem, usamos o vetor posição para atribuir coordenadas aos pontos.
3.1.1 Coordenadas de vetores

Se considerarmos \(\mathcal{B}= ( \boldsymbol {e}_1,\boldsymbol {e}_2,\boldsymbol {e}_3)\) uma base de \(\mathbb {V}^3\), pelo teorema da base para o espaço, temos que qualquer vetor \(v\) pode ser representado como:
onde os coeficientes \(\lambda _1,\lambda _2,\lambda _3\) são únicos.
Tal igualdade nos permite construir a seguinte bijeção entre \(\mathbb {V}^3\) e \(\mathbb {R}^3\):
A existência e a unicidade dos coeficientes mostram que essa aplicação é uma bijeção: cada vetor determina uma única tripla e toda tripla de números reais determina um único vetor. Escreveremos, portanto,
E denominamos a tripla \((\lambda _1,\lambda _2,\lambda _3)\) de coordenadas do vetor \(\boldsymbol {v}\) na base \(\mathcal{B}\).
3.1.2 Coordenadas de pontos
Considere agora o espaço euclidiano (\(\mathbb {E}^3\)). Uma base determina coordenadas para vetores, mas não é suficiente para atribuir coordenadas aos pontos: precisamos também de um ponto de referência. Fixemos um ponto \(O\in \mathbb {E}^3\), chamado de origem do sistema de coordenadas. A posição de cada ponto de \(\mathbb {E}^3\) será descrita em relação a essa origem.
Observe que, fixado \(O\), um ponto \(P\) qualquer em \(\mathbb {E}^3\) pode ser escrito como \(P=O+\overrightarrow {OP}\). Tal igualdade nos permite identificar univocamente pontos de \(\mathbb {E}^3\) com vetores de \(\mathbb {V}^3\):
O vetor \(\overrightarrow {OP}\) é denominado vetor posição de \(P\).
Tomando a função composta \(\iota : = \iota _1 \circ \iota _2\) obtemos uma bijeção entre os pontos de \(\mathbb {E}^3\) e os elementos de \(\mathbb {R}^3\): a cada ponto \(P\) podemos associar a tripla \((\lambda _1,\lambda _2,\lambda _3)\).
3.2 Sistemas de Coordenadas
Motivado pelo exposto acima, definimos
A escolha de \(\Sigma \) determina uma bijeção entre \(\mathbb E^3\) e \(\mathbb {R}^3\). Escreveremos
onde \((\lambda _1, \lambda _2, \lambda _3)\) são as coordenadas do vetor posição \(\overrightarrow {OP}\) na base \(\mathcal{B}\). Chamamos, nesse caso, \((\lambda _1,\lambda _2,\lambda _3)\) de coordenadas do ponto \(P\) no sistema de coordenadas \(\Sigma \).
Fixado um sistema de coordenadas \(\Sigma \), é usual representar as coordenadas de um vetor \(\boldsymbol {v}\) na base \(\mathcal{B}\) associada a \(\Sigma \) também por \((\lambda _1, \lambda _2, \lambda _3)_{\Sigma }\).
Muitas vezes quando o sistema de coordenadas \(\Sigma \) e a base \(\mathcal{B}\) estão claros pelo contexto é comum, também, denotar tanto o ponto \(P\) quanto seu vetor posição \(\overrightarrow {OP}\) indistintamente por suas coordenadas: \((\lambda _1, \lambda _2, \lambda _3)\) (sem indicar os sub-índices \(\Sigma \) ou \(\mathcal{B}\)). Nesse caso cabe ao leitor entender pelo contexto a quem se referem as coordenadas descritas, a um ponto ou a um vetor.
Finalmente, observamos que podemos de forma totalmente análoga à descrita acima identificar pontos do plano euclidiano \(\mathbb E ^2\) com vetores de \(\mathbb {V}^2\) e com elementos de \(\mathbb {R}^2\). Para isso tudo que precisamos é de um sistema de coordenadas \(\Sigma = (O, \mathcal{B})\) onde \(\mathcal{B}\) é uma base de \(\mathbb {V}^2\), ou seja, um conjunto formado por dois vetores linearmente independentes.
Quando escrevermos as fórmulas em \(\mathbb {V}^3\), a versão planar será obtida simplesmente omitindo a terceira coordenada.
Até aqui não foi necessário supor que a base fosse ortogonal ou que seus vetores tivessem norma \(1\). Uma base qualquer permite atribuir coordenadas e efetuar as operações algébricas deste capítulo. Bases ortonormais se tornarão especiais apenas quando quisermos traduzir diretamente para coordenadas noções métricas, como comprimento, distância e ângulo; voltaremos a esse ponto na Seção 3.5.
Dado um retângulo \(ABCD\) conforme a figura abaixo, vamos encontrar as coordenadas dos pontos \(A,B,C,D\) e dos vetores \(\overrightarrow {BD}\) e \(\overrightarrow {AC}\) nos seguintes sistemas de coordenadas:
\(\Sigma _{1}=\left( A, \mathcal{B}_1\right) \) onde \(\mathcal{B}_1=(\boldsymbol {e}_{1}\boldsymbol {,e}_{2})\).
\(\Sigma _{2}=\left( B, \mathcal{B}_2\right) \) onde \(\mathcal{B}_2= (\boldsymbol {e}_{3},\dfrac {1}{2}\boldsymbol {e}_{1})\).
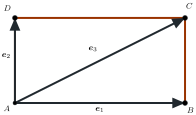
\(\left( 1\right) \) Vamos primeiro escrever as coordenadas de \(A,B,C,D\) no sistema \(\Sigma _{1}\). Para isso devemos escrever os vetores \(\overrightarrow {AA},\overrightarrow {AB},\overrightarrow {AC}\) e \(\overrightarrow {AD}\) como combinação linear de \(\boldsymbol {e}_{1}\) e \(\boldsymbol {e}_{2}\). Por definição
Temos também que
e que \(\overrightarrow {AA}\), sendo o vetor nulo, é igual a \(0\boldsymbol {e}_{1}+0\boldsymbol {e}_{2}.\) Assim as coordenadas são
Para encontrar as coordenadas dos vetores \(\overrightarrow {BD}\) e \(\overrightarrow {AC}\) basta observar que
e portanto temos
\(\left( 2\right)\) Vamos agora escrever as coordenadas dos pontos \(A,B,C,D\) no sistema \(\Sigma _{2}=\left( B, (\boldsymbol {e}_{3},\dfrac {1}{2}\boldsymbol {e}_{1})\right) .\)
Para tanto devemos escrever os vetores \(\overrightarrow {BA},\overrightarrow {BB},\overrightarrow {BC}\) e \(\overrightarrow {BD}\) como combinação de \(\boldsymbol {f}_{1}\) e \(\boldsymbol {f}_{2}\) sendo \(\boldsymbol {f}_{1}=\boldsymbol {e}_{3}\) e \(\boldsymbol {f}_{2}=\dfrac {1}{2}\boldsymbol {e}_{1}.\)
Observe que
E assim as coordenadas dos pontos são
Calculando as coordenadas dos vetores \(\overrightarrow {BD}\) e \(\overrightarrow {AC}\), usando que \(\boldsymbol {e}_2=\boldsymbol {e}_3-\boldsymbol {e}_1\) obtemos que
e portanto vale
3.3 Operações em Coordenadas
Escolher coordenadas não modifica as operações vetoriais; apenas as traduz em operações com números reais. A proposição seguinte torna essa correspondência explícita.
Se \(\boldsymbol {u}:\left( a_{1},a_{2},a_{3}\right)_\Sigma \), \(\boldsymbol {v}:\left( b_{1},b_{2},b_{3}\right)_\Sigma \) e \(P:\left(p_1,p_2,p_3\right)_\Sigma \) então:
\(\boldsymbol {u+v}:\left( a_{1}+b_{1},a_{2}+b_{2},a_{3}+b_{3}\right)_\Sigma \)
\(\lambda \boldsymbol {u}:\left( \lambda a_{1},\lambda a_{2},\lambda a_{3}\right)_\Sigma \)
\(P+\boldsymbol {u}:\left( a_{1}+p_{1} ,a_{2}+p_{2},a_{3}+p_{3}\right)_\Sigma \)
Dado um sistema de coordenadas \(\Sigma =\left(O,\mathcal{B}\right)\), onde \(\mathcal{B}= (\boldsymbol {e_1,e_2,e_3})\), como \(\boldsymbol {u}:\left( a_{1},a_{2},a_{3}\right)_\Sigma \) e \(\boldsymbol {v}:\left( b_{1},b_{2},b_{3}\right)_\Sigma \), por definição temos que:
\begin{eqnarray*} \boldsymbol {u}& =& a_1\boldsymbol {e}_{1}+a_2\boldsymbol {e}_{2}+a_3\boldsymbol {e}_{3}\\ \boldsymbol {v}& =& b_1\boldsymbol {e}_{1}+b_2\boldsymbol {e}_{2}+b_3\boldsymbol {e}_{3} \end{eqnarray*}E logo
\begin{eqnarray*} \boldsymbol {u}+\boldsymbol {v}& =& a_1\boldsymbol {e}_{1}+a_2\boldsymbol {e}_{2}+a_3\boldsymbol {e}_{3}+b_1\boldsymbol {e}_{1}+b_2\boldsymbol {e}_{2}+b_3\boldsymbol {e}_{3} \\ & =& (a_1+b_1)\boldsymbol {e}_{1}+(a_2+b_2)\boldsymbol {e}_{2}+(a_3+b_3)\boldsymbol {e}_{3} \end{eqnarray*}E desta forma as coordenadas de \(\boldsymbol {u}+\boldsymbol {v}\) no sistema de coordenadas \(\Sigma \) são
\[ \boldsymbol {u}+\boldsymbol {v}:(a_1+b_1,a_2+b_2,a_3+b_3) \]Como \(\boldsymbol {u}:\left( a_{1},a_{2},a_{3}\right)_\Sigma \), por definição temos que:
\begin{eqnarray*} \boldsymbol {u}& =& a_1\boldsymbol {e}_{1}+a_2\boldsymbol {e}_{2}+a_3\boldsymbol {e}_{3}\\ \end{eqnarray*}Desta forma temos que
\begin{eqnarray} \lambda \boldsymbol {u}& =& \lambda \left(a_1\boldsymbol {e}_{1}+a_2\boldsymbol {e}_{2}+a_3\boldsymbol {e}_{3} \right) \tag{3.1} \\ & =& \lambda a_1\boldsymbol {e}_{1}+\lambda a_2\boldsymbol {e}_{2}+\lambda a_3\boldsymbol {e}_{3} \tag{3.2} \end{eqnarray}E consequentemente:
\[ \lambda \boldsymbol {u}:(\lambda a_1,\lambda a_2, \lambda a_3) \]Deixaremos como exercício para o leitor.
Fixemos um sistema de coordenadas \(\Sigma = (O, \mathcal{B})\). Dados os pontos \(A:(a_1,a_2,a_3)\) e \(B:(b_1,b_2,b_3)\), determinaremos as coordenadas do vetor \(\overrightarrow {AB}\) a partir das operações já estudadas.
Observe que, pela definição de subtração de vetores, vale que \(\overrightarrow {AB}=\overrightarrow {OB}-\overrightarrow {OA}\). Então, como \(\overrightarrow {OA}=a_{1}\boldsymbol {e}_{1}+a_{2}\boldsymbol {e}_{2}+a_{3}\boldsymbol {e}_{3}\) e \(\overrightarrow {OB}=b_{1}\boldsymbol {e}_{1}+b_{2}\boldsymbol {e}_{2}+b_{3}\boldsymbol {e}_{3}\), temos:
Tal igualdade dá origem a notação de Grassmann que diz:
Observe que a igualdade acima é, no entanto, apenas uma notação já que em nenhum momento foi definida soma ou subtração de pontos.
dos vetores \(\overrightarrow {AB}, \overrightarrow {BC}\)
do vetor \(\overrightarrow {AB}+\dfrac {1}{3}\overrightarrow {BC}\)
do ponto \(C+\dfrac {1}{2}\overrightarrow {AB}\)
\(\overrightarrow {AB}:(1-1,1-3,1-2)=(0,-2,-1)\)
\(\overrightarrow {BC}:(1-1,1-1,0-1)=(0,0,-1)\)
\(\overrightarrow {AB}+\dfrac {1}{3}\overrightarrow {BC}=(0,-2,-1)+\dfrac {1}{3}(0,0,-1)= (0,-2,-1-\dfrac {1}{3})=(0,-2,-\dfrac {4}{3}) \)
\(C+\dfrac {1}{2}\overrightarrow {AB}=(1,1,0)+\dfrac {1}{2}(0,-2,-1)= (1,0,-\dfrac {1}{2}) \)
Primeiro observamos que \(\overrightarrow {AB}=2\overrightarrow {AM}\) pois os vetores possuem o mesmo sentido e o comprimento \(\left\Vert \overrightarrow {AB}\right\Vert \) é duas vezes o comprimento \(\left\Vert \overrightarrow {AM}\right\Vert \).
Assim,
Como \(\mathcal{B}\) é uma base, os coeficientes correspondentes são iguais. Portanto,
para \(i=1,2,3\), e assim
Logo,
3.4 Independência Linear e Mudança de Base
Uma vez escolhida uma base, questões de dependência linear podem ser decididas por meio de sistemas lineares e determinantes. Essa é a primeira situação em que a representação em coordenadas não apenas codifica os vetores, mas simplifica de fato um problema geométrico.
3.4.1 Critério por determinantes
Os vetores são linearmente independentes se e somente se a relação
possui apenas a solução \(x=y=z=0\). Em coordenadas, essa relação equivale ao sistema homogêneo
Um sistema homogêneo quadrado possui apenas a solução trivial exatamente quando sua matriz de coeficientes é invertível, isto é, quando seu determinante é não nulo.
Para que os vetores sejam linearmente dependentes, pelo Teorema 3.7 o determinante da matriz cujas colunas são suas coordenadas deve se anular:
Calculando o determinante temos que:
Logo \(1-3m=0\), e portanto \(m=\dfrac {1}{3}\).
3.4.2 Um primeiro exemplo de mudança de base
Uma mesma base pode ser usada para descrever as coordenadas de outros vetores que, por sua vez, formam uma nova base. O vetor geométrico não muda quando trocamos de base; mudam apenas os números usados para representá-lo.
Mostre que \(\mathcal{C}=(\boldsymbol {f}_1,\boldsymbol {f}_2,\boldsymbol {f}_3)\) é uma base de \(\mathbb {V}^3\).
Encontre as coordenadas de \(\boldsymbol {u}=(1,2,3)_{\mathcal{C}}\) na base \(\mathcal{B}\).
Encontre as coordenadas de \(\boldsymbol {v}=(1,2,3)_{\mathcal{B}}\) na base \(\mathcal{C}\).
A matriz cujas colunas são as coordenadas de \(\boldsymbol {f}_1,\boldsymbol {f}_2,\boldsymbol {f}_3\) na base \(\mathcal{B}\) é
\[ M= \begin{pmatrix} 1 & 1 & 0 \\ 1 & 0 & -1 \\ 1 & 1 & 1 \end{pmatrix}. \]Como \(\det M=-1\neq 0\), os três vetores são linearmente independentes. Como estamos em \(\mathbb {V}^3\), eles formam uma base.
Aqui conhecemos as coordenadas de \(\boldsymbol {u}\) na base \(\mathcal{C}\). Basta expandir a combinação linear:
\begin{align*} \boldsymbol {u} & =\boldsymbol {f}_1+2\boldsymbol {f}_2+3\boldsymbol {f}_3\\ & =(1,1,1)_{\mathcal{B}}+2(1,0,1)_{\mathcal{B}}+3(0,-1,1)_{\mathcal{B}}\\ & =(3,-2,6)_{\mathcal{B}}. \end{align*}Agora o sentido da conversão é o contrário. Procuramos escalares \(a,b,c\) tais que
\[ \boldsymbol {v}=a\boldsymbol {f}_1+b\boldsymbol {f}_2+c\boldsymbol {f}_3. \]Escrevendo tudo na base \(\mathcal{B}\), obtemos
\[ a(1,1,1)+b(1,0,1)+c(0,-1,1)=(1,2,3), \]ou seja,
\[ \begin{cases} a+b=1,\\ a-c=2,\\ a+b+c=3. \end{cases} \]Da primeira e da terceira equações, \(c=2\); então \(a=4\) e \(b=-3\). Portanto
\[ \boldsymbol {v}=(4,-3,2)_{\mathcal{C}}. \]
3.5 Bases Ortonormais e Coordenadas Cartesianas
Até este ponto trabalhamos com bases arbitrárias. Isso é suficiente para representar vetores, somá-los, multiplicá-los por escalares e estudar independência linear. Entretanto, numa base qualquer, as coordenadas de um vetor não fornecem imediatamente seu comprimento, e as fórmulas usuais de distância e ângulo deixam de ter a forma elementar que conhecemos.
É exatamente essa dificuldade que torna as bases ortonormais especiais.
Uma base é dita ortonormal quando seus vetores são ortogonais dois a dois e todos têm norma \(1\). Um sistema de coordenadas \(\Sigma =(O,\mathcal{B})\) é chamado cartesiano quando a base \(\mathcal{B}\) é ortonormal.
Quando a base não é ortogonal, diremos que o sistema é oblíquo.
Observe que “cartesiano” e “oblíquo” não são categorias complementares: uma base pode ser ortogonal sem ser ortonormal, se seus vetores forem perpendiculares mas não tiverem todos norma \(1\).
Usaremos \((\boldsymbol {i},\boldsymbol {j})\) para uma base ortonormal do plano e \((\boldsymbol {i},\boldsymbol {j},\boldsymbol {k})\) para uma base ortonormal do espaço. A figura abaixo contrasta um sistema cartesiano com um sistema oblíquo.


3.5.1 Norma e distância em coordenadas cartesianas
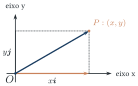
Seja \(\mathcal{B}=(\boldsymbol {i},\boldsymbol {j})\) uma base ortonormal de \(\mathbb {V}^2\) e seja \(O\) um ponto do plano. O par \(\Sigma =(O,\mathcal{B})\) determina um sistema cartesiano. Dado um ponto \(P\), considere o vetor \(\boldsymbol {r}=\overrightarrow {OP}\) e sua representação no sistema \(\Sigma \) dada por \(\boldsymbol {r}: (x,y)\), ou seja:
Como \(x\boldsymbol {i}\) e \(y\boldsymbol {j}\) são ortogonais, o Teorema de Pitágoras fornece
Assim, se denotarmos por \(r\) o tamanho do vetor \(\boldsymbol {r}\) temos que

A mesma ideia pode ser generalizada para o espaço, onde obtemos que se \(\boldsymbol {r}=x\boldsymbol {i}+y\boldsymbol {j}+z\boldsymbol {k}\), então
A fórmula da distância é uma consequência imediata. Como \(\overrightarrow {PQ}=(b_1-a_1,b_2-a_2)\), temos
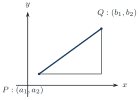
No espaço tridimensional, a distância entre os pontos \(P:(a_1,a_2,a_3)\) e \(Q:(b_1,b_2,b_3)\) é dada por:
3.6 Produto Escalar: Ângulo entre dois Vetores
É de fundamental importância em toda geometria a determinação de medidas angulares. Veremos mais adiante que, além de diversas outras aplicações, ângulos entre vetores (ou entre vetores e retas) podem ser usados na definição de uma nova forma de representar pontos do espaço euclidiano (coordenadas polares). Surge então a pergunta: como podemos utilizar os sistemas de coordenadas para determinar o ângulo entre dois vetores \(\boldsymbol {u}\) e \(\boldsymbol {v}\)?

Conforme vimos no Capítulo 1, se \(\boldsymbol {u}\) e \(\boldsymbol {v}\) são não nulos, o ângulo entre eles é o ângulo \(\theta \), com \(0\leq \theta \leq \pi \), formado por representantes com a mesma origem.
Para determinarmos uma expressão para ângulo entre dois vetores \(\boldsymbol {u}\) e \(\boldsymbol {v}\) o primeiro passo é escolher um sistema de coordenadas cartesiano \(\Sigma =(O,\mathcal{B})\) com \(\mathcal{B}= (\boldsymbol {i},\boldsymbol {j},\boldsymbol {k})\) e escrever os vetores neste sistema:
Utilizando a lei dos cossenos temos que:

e consequentemente
Assim
Ao termo \(a_{1}b_{1}+a_{2}b_{2}+a_{3}b_{3}\) daremos o nome de produto escalar de \(\boldsymbol {u}\) por \(\boldsymbol {v}\) e denotaremos por \(\boldsymbol {u}\cdot \boldsymbol {v}\).
Resumindo:
Além disso, os argumentos apresentados anteriormente provam que:
Como consequência imediata da definição de produto escalar temos:
Logo \(\boldsymbol {u}\) e \(\boldsymbol {v}\) são ortogonais.
O produto escalar possui as seguintes propriedades:
\(\boldsymbol {u\cdot v=v\cdot u}\)
\(\boldsymbol {u\cdot }\left( \boldsymbol {v+w}\right) =\boldsymbol {u\cdot v+u\cdot w}\)
\(\boldsymbol {u\cdot u} = \lVert \boldsymbol {u}\rVert ^2\geq 0\)
\(\boldsymbol {u\cdot u=0}\) se e somente se \(\boldsymbol {u=0}\)
\(\boldsymbol {u\cdot }\left( \lambda \boldsymbol {v}\right) =\lambda \boldsymbol {u\cdot v}\)
Se \(\boldsymbol {u}:(a_1,a_2,a_3)\) e \(\boldsymbol {v}:(b_1,b_2,b_3)\) e \(\boldsymbol {w}:(c_1,c_2,c_3)\)
- \[ \boldsymbol {u\cdot v} = a_1b_1+a_2b_2+a_3b_3=b_1a_1+b_2a_2+b_3a_3=\boldsymbol {v\cdot u} \]
- \begin{eqnarray*} \boldsymbol {u\cdot }\left( \boldsymbol {v+w}\right) & =& (a_1,a_2,a_3)\cdot (b_1+c_1,b_2+c_2,b_3+c_3)\\ & =& a_1(b_1+c_1)+a_2(b_2+c_2)+a_3(b_3+c_3)\\ & =& (a_1b_1+a_2b_2+a_3b_3 )+(a_1c_1+a_2c_2+a_3c_3)\\ & =& \boldsymbol {u\cdot v+u\cdot w} \end{eqnarray*}
- \[ \boldsymbol {u\cdot u}=a_{1}^2+a_{2}^2+a_{3}^2 = \lVert \boldsymbol {u}\rVert ^2\geq 0 \]
Se \(\boldsymbol {u\cdot u}= 0\) então \(\lVert \boldsymbol {u}\rVert = 0\) e consequentemente \(\boldsymbol {u} = {\boldsymbol {\displaystyle 0}}\). Reciprocamente, se \(\boldsymbol {u} = {\boldsymbol {\displaystyle 0}}\) temos \(\boldsymbol {u} = (0,0,0)\), e então \(\boldsymbol {u\cdot u} = 0^2+0^2+0^2= 0\).
A demonstração desse item é deixada como exercício ao leitor.
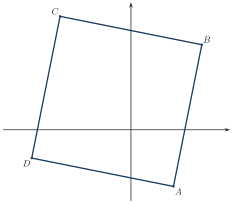
Denotando as coordenadas de \(C\) e \(D\) por \(C=(c_{1},c_{2})\) e \(D=(d_{1},d_{2})\), temos que \(\overrightarrow {\operatorname {AB}}=(2,10),\) \(\overrightarrow {\operatorname {BC}}=(c_{1}-5,c_{2}-6),\) \(\overrightarrow {\operatorname {CD}}=(d_{1}-c_{1},d_{2}-c_{2})\) e \(\overrightarrow {\operatorname {DA}}=(3-d_{1},-4-d_{2}).\)
O vetor \(\overrightarrow {\operatorname {BC}}\) é perpendicular ao vetor \(\overrightarrow {\operatorname {AB}}\) logo o produto escalar entre eles é nulo, ou seja,
Isto implica que \(2(c_{1}-5)+10(c_{2}-6)=0\), que simplificando resulta em
Temos ainda que \(\lVert \overrightarrow {AB}\rVert =\lVert \overrightarrow {BC}\rVert =\sqrt{104},\) logo
Substituindo (3.4) \(\ \)em (3.5) teremos que \((c_{2}-6)^{2}=4\) e logo \(c_{2}=8\operatorname {ou}c_{2}=4\)
Quando \(c_{2}=8\) por (3.4) \(c_{1}=-5\) e quando \(c_{2}=4\) então \(c_{1}=15\), ou seja, \(C = (-5,8)\) ou \(C= (15,4)\).
O cálculo de \(D\) é análogo.
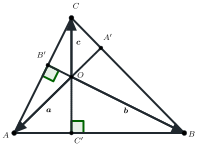
Dado um triângulo \(\Delta ABC\), então as alturas \(BB'\) e \(CC'\) se interceptam num ponto \(O\). O problema fica resolvido se mostrarmos que \(AA'\) é a altura relativa ao lado \(BC\). Sejam então os vetores: \(\boldsymbol {a}=\overrightarrow {OA}, \boldsymbol {b}=\overrightarrow {OB}\) e \(\boldsymbol {c}=\overrightarrow {OC}\).
Como as retas \(OB\) e \(CA\) são perpendiculares:
De modo análogo, como as retas \(OC\) e \(AB\) são perpendiculares:
E logo \(\boldsymbol {b}\cdot \boldsymbol {a}=\boldsymbol {c}\cdot \boldsymbol {a}\), ou seja,
Desta forma a reta \(OA\) é perpendicular ao lado \(BC\), sendo assim a altura relativa ao vértice \(A\). Essa reta intercepta as outras alturas no ponto \(O\), e assim as três retas se interceptam num único ponto, que é denominado ortocentro do triângulo \(\Delta ABC\).
3.6.1 Projeção Ortogonal
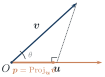
Passemos agora a um novo problema. Dados dois vetores \(\boldsymbol {v}\) e \(\boldsymbol {u}\), com \(\boldsymbol {u}\) não nulo, queremos decompor o vetor \(\boldsymbol {v}\) em dois vetores \(\boldsymbol {p,q}\) tais que \(\boldsymbol {p}\) é paralelo a \(\boldsymbol {u}\) e \(\boldsymbol {q}\) é perpendicular a \(\boldsymbol {u}\), ou seja, queremos encontrar \(\boldsymbol {p,q}\) tais que
Reescrevendo as condições acima temos que
e logo
Desta forma
e
Do mesmo modo podemos ver que o vetor \(\boldsymbol {p}\) assim determinado é único. Tal vetor é chamado de projeção ortogonal de \(\boldsymbol {v}\) sobre \(\boldsymbol {u}\) e é denotado por \(\operatorname *{Proj}_{\boldsymbol {u}}\boldsymbol {v.}\)
Demostramos assim o seguinte resultado.
Uma forma útil de interpretar a fórmula é separar a componente escalar da direção. O número
é a componente escalar orientada de \(\boldsymbol {v}\) na direção de \(\boldsymbol {u}\). Multiplicando-a pelo versor \(\boldsymbol {u}/\lVert \boldsymbol {u}\rVert \) obtemos
A projeção tem a mesma direção de \(\boldsymbol {u}\), mas seu sentido depende do sinal de \(\boldsymbol {u}\cdot \boldsymbol {v}\). Sua norma é \(|\boldsymbol {u}\cdot \boldsymbol {v}|/\lVert \boldsymbol {u}\rVert \).
Note também que a projeção não depende do comprimento escolhido para representar a direção de \(\boldsymbol {u}\): substituir \(\boldsymbol {u}\) por qualquer múltiplo não nulo não altera o vetor projetado.
Temos que \(\overrightarrow {AB} = (2,-1)\) e \(\overrightarrow {AC} = (1,3)\). Além disso, \(\boldsymbol {n} = (1,2)\) é um vetor ortogonal a \(\overrightarrow {AB}\).
A área do triângulo \(\triangle ABC\) é dada por:
onde \(h = \lVert \operatorname *{Proj}_{\boldsymbol {n}}\overrightarrow {AC}\rVert = \dfrac {|\overrightarrow {AC}\cdot \boldsymbol {n}|}{\lVert \boldsymbol {n}\rVert }\), é a altura do triângulo \(\triangle ABC\) relativa ao lado \(AB\).
Como \(\lVert \boldsymbol {n}\rVert = \lVert \overrightarrow {AB}\rVert \), temos que \(S = \dfrac {1}{2}|\overrightarrow {AC}\cdot \boldsymbol {n}|\). Logo:
3.7 Produto Vetorial: Vetor Perpendicular a dois Vetores Dados
Voltemos nossa atenção agora para um novo problema: dado dois vetores não paralelos \(\boldsymbol {u}\) e \(\boldsymbol {v}\) como podemos encontrar um novo vetor \(\boldsymbol {w}\) perpendicular aos dois vetores dados? Note que, ao contrário do que ocorre com a projeção, este problema não possui uma única solução. De fato, se encontrarmos um vetor \(\boldsymbol {w}\) satisfazendo as condições acima, qualquer vetor \(\lambda \boldsymbol {w}\) também satisfará.
Passemos à solução. Como sempre, tomemos primeiro uma base ortonormal \((\boldsymbol {i,j,k})\) e façamos \(\boldsymbol {u}=a_{1}\boldsymbol {i}+a_{2}\boldsymbol {j}+a_{3}\boldsymbol {k}\) e \(\boldsymbol {v}=b_{1}\boldsymbol {i}+b_{2}\boldsymbol {j}+b_{3}\boldsymbol {k}\). Vamos denotar por \(\boldsymbol {w}=x\boldsymbol {i}+y\boldsymbol {j}+z\boldsymbol {k}\) o vetor que queremos determinar. Como queremos que o vetor \(\boldsymbol {w}\) seja perpendicular aos vetores \(\boldsymbol {u}\) e \(\boldsymbol {v}\), precisamos então que \(\boldsymbol {w}\cdot \boldsymbol {u}=0\) e que \(\boldsymbol {w}\cdot \boldsymbol {v}=0.\)
Temos assim o seguinte sistema linear:
ou ainda
Como \(\boldsymbol {u}\) e \(\boldsymbol {v}\) não são paralelos, pelo exercício 11.10 podemos supor sem perda de generalidade que:
e, usando a regra de Cramer, concluímos que
e
Escolhendo
temos que
Motivados pelos cálculos acima, definimos:
Antes de continuar apresentaremos algumas propriedades do produto vetorial.
Dados os vetores \(\boldsymbol {u}=\left( a_{1},a_{2},a_{3}\right)\), \(\boldsymbol {v}=\left( b_{1},b_{2},b_{3}\right)\) e \(\boldsymbol {w}=\left( c_{1},c_{2},c_{3}\right)\) o produto vetorial possui as seguintes propriedades:
Anti-simetria: \(\boldsymbol {u\times v=-v\times u}\)
Distributiva: \((\boldsymbol {u+v})\times \boldsymbol {w}=\boldsymbol {u\times w+v\times w}\)
\(\left\Vert \boldsymbol {u\times v}\right\Vert ^{2}=\left\Vert \boldsymbol {u}\right\Vert ^{2}\left\Vert \boldsymbol {v}\right\Vert ^{2}- \left\vert \boldsymbol {u}\cdot \boldsymbol {v}\right\vert ^{2}\)
\(\left\Vert \boldsymbol {u\times v}\right\Vert =\left\Vert \boldsymbol {u}\right\Vert \left\Vert \boldsymbol {v}\right\Vert \sin \left( \theta \right) ,\) onde \(\theta \) é o ângulo entre os vetores \(\boldsymbol {u}\) e \(\boldsymbol {v}\)
A demonstração dos dois primeiros itens é direta e será deixada como exercícios:
Para demonstrarmos a terceira propriedade, basta observar que
A quarta propriedade decorre facilmente da anterior, bastando para isso lembrar que
e portanto
Vamos agora explorar algumas consequências geométricas do produto vetorial.
3.7.1 Área de um Paralelogramo e de um Triângulo
Primeiro considere o paralelogramo determinado por dois vetores não paralelos \(\boldsymbol {u}\) e \(\boldsymbol {v}\), como na figura abaixo
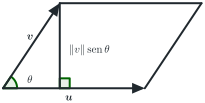
A altura do paralelogramo é dada por \(\left\Vert \boldsymbol {v}\right\Vert \operatorname {sen}(\theta ) \) e portanto, da propriedade \(4\) do produto vetorial, concluímos facilmente que sua área é dada por \(\left\Vert \boldsymbol {u}\right\Vert \left\Vert \boldsymbol {v}\right\Vert \operatorname {sen}\left(\theta \right)=\left\Vert \boldsymbol {u\times v}\right\Vert \). Em resumo, mostramos que a área do paralelogramo de lados \(\boldsymbol {u}\) e \(\boldsymbol {v}\) é igual ao comprimento do produto vetorial destes vetores.
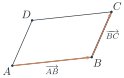
A partir da expressão anterior obtemos imediatamente a área de um triângulo \(\Delta ABC\). Os vetores \(\overrightarrow {AB}\) e \(\overrightarrow {AC}\) determinam um paralelogramo que se decompõe em dois triângulos de mesma área. Portanto,
3.8 Produto Misto
O produto misto é uma operação que associa a três vetores \(\boldsymbol {u,v,w}\) o número real obtido pelo produto escalar de \(\boldsymbol {u}\) com o produto vetorial \(\boldsymbol {v} \times \boldsymbol {w}\). Denotamos o produto misto entre \(\boldsymbol {u,v,w}\) por \(\boldsymbol {u} \cdot \boldsymbol {v} \times \boldsymbol {w}\).
É importante salientar que, como o produto escalar entre dois vetores é um número real e o produto vetorial é uma operação entre dois vetores, no cálculo do produto misto realizamos sempre o produto vetorial antes do produto escalar, ou seja, mesmo sem a utilização de parênteses, temos \(\boldsymbol {u} \cdot \boldsymbol {v} \times \boldsymbol {w} = \boldsymbol {u} \cdot (\boldsymbol {v} \times \boldsymbol {w})\). A operação \((\boldsymbol {u} \cdot \boldsymbol {v}) \times \boldsymbol {w}\) não é bem definida!
Se \(\boldsymbol {u,v,w}\) são descritos numa base ortonormal \((\boldsymbol {i,j,k})\) o cálculo do produto \(\boldsymbol {u} \cdot \boldsymbol {v} \times \boldsymbol {w}\) é simples conforme podemos observar no teorema a seguir:
Dados os vetores \(\boldsymbol {u}=\left( a_{1},a_{2},a_{3}\right)\), \(\boldsymbol {v}=\left( b_{1},b_{2},b_{3}\right)\) e \(\boldsymbol {w}=\left( c_{1},c_{2},c_{3}\right)\) descritos numa base ortonormal \((\boldsymbol {i,j,k})\), temos:
Calculando \(\boldsymbol {v} \times w\) temos:
Fazendo então o produto escalar segue:
Calculando de maneira análoga o produto \(\boldsymbol {(u\times v)\cdot w}\) é fácil ver que vale a igualdade \(\boldsymbol {u\cdot } \boldsymbol {v}\times \boldsymbol {w} =\boldsymbol {(u\times v)\cdot w}\).
A partir do Teorema acima e das propriedades de determinantes, são praticamente imediatas as propriedades de produto misto descritas na próxima proposição:
Permutação de dois vetores inverte sinal:
\[ \boldsymbol {u} \cdot \boldsymbol {v} \times \boldsymbol {w} = -\boldsymbol {u} \cdot \boldsymbol {w} \times \boldsymbol {v} = -\boldsymbol {v} \cdot \boldsymbol {u} \times \boldsymbol {w} = -\boldsymbol {w} \cdot \boldsymbol {v} \times \boldsymbol {u}; \]Igualdade por permutação circular:
\[ \boldsymbol {u} \cdot \boldsymbol {v} \times \boldsymbol {w} = \boldsymbol {v} \cdot \boldsymbol {w} \times \boldsymbol {u} = \boldsymbol {w} \cdot \boldsymbol {u} \times \boldsymbol {v}; \]Se dois vetores são iguais o produto é zero:
\[ \boldsymbol {u} \cdot \boldsymbol {u} \times \boldsymbol {v} = \boldsymbol {u} \cdot \boldsymbol {v} \times \boldsymbol {u} = \boldsymbol {v} \cdot \boldsymbol {u} \times \boldsymbol {u}. \]Escalares comutam:
\[ (\lambda \boldsymbol {u}) \cdot \boldsymbol {v} \times \boldsymbol {w} = \boldsymbol {u} \cdot (\lambda \boldsymbol {v}) \times \boldsymbol {w} = \boldsymbol {u} \cdot \boldsymbol {v} \times (\lambda \boldsymbol {w}) = \lambda \left(\boldsymbol {u} \cdot \boldsymbol {v} \times \boldsymbol {w}\right) \]Vale a distributiva:
\begin{align*} (\boldsymbol {u+m}) \cdot \boldsymbol {v} \times \boldsymbol {w} & = \boldsymbol {u} \cdot \boldsymbol {v} \times \boldsymbol {w} + \boldsymbol {m} \cdot \boldsymbol {v} \times \boldsymbol {w}\\ \boldsymbol {u} \cdot (\boldsymbol {v+m}) \times \boldsymbol {w} & = \boldsymbol {u} \cdot \boldsymbol {v} \times \boldsymbol {w} + \boldsymbol {u} \cdot \boldsymbol {m} \times \boldsymbol {w}\\ \boldsymbol {u} \cdot \boldsymbol {v} \times (\boldsymbol {w+m}) & = \boldsymbol {u} \cdot \boldsymbol {v} \times \boldsymbol {w} + \boldsymbol {u} \cdot \boldsymbol {v} \times \boldsymbol {m} \end{align*}
Veja um exemplo de aplicação de tais propriedades:
3.8.1 Volume de um Paralelepípedo
A seguir vamos calcular o volume de um paralelepípedo, em função dos vetores \(\boldsymbol {u}=\overrightarrow {AB},\) \(\boldsymbol {v}=\overrightarrow {AD}\) e \(\boldsymbol {w}=\overrightarrow {AE}.\)
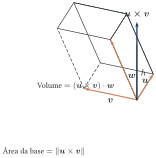
Sabemos que o volume do paralelepípedo é dado pelo produto \(V=A_{b}h\) da área \(A_b\) da base pela altura \(h\). Como já vimos a área da base pode ser calculada por \(A_{b}=\left\Vert \boldsymbol {u}\times \boldsymbol {v}\right\Vert .\) Já a altura é dada pela norma da projeção do vetor \(\boldsymbol {w}\) sobre o vetor \(\boldsymbol {u\times v}\). Como
segue que
Segue portanto que
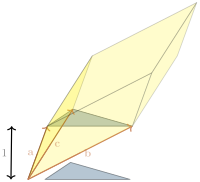
Considere os vetores \(\boldsymbol {a}\), \(\boldsymbol {b}\) e \(\boldsymbol {c}\) de coordenadas \(\boldsymbol {a} = (a_1,a_2,1)\), \(\boldsymbol {b} = (b_1,b_2,1)\) e \(\boldsymbol {c} = (c_1,c_2,1)\).
É fácil ver que eles são arestas de um tetraedro de altura \(1\) formado pela origem \(O\) do sistema de coordenadas e pelos pontos \(A' = (O + \boldsymbol {a})\), \(B' = (O + \boldsymbol {b})\) e \(C' = (O + \boldsymbol {c})\), que tem como base o triângulo \(\triangle A'B'C'\), congruente ao triângulo \(\triangle ABC\). Se \(S_{\triangle ABC}\) é a área do triângulo \(\triangle ABC\), o volume \(V_{T}\) desse tetraedro é:
Por outro lado, temos que, se \(V_{P}\) é o volume do paralelepípedo de arestas \(\boldsymbol {a}\), \(\boldsymbol {b}\) e \(\boldsymbol {c}\), também vale:
Igualando as equações (3.7) e (3.8) segue:
O resultado anterior nos dá um critério simples para que três pontos no plano sejam colineares.
3.9 Escolha do Sistema de Coordenadas (*)
Um sistema de coordenadas cartesianas do plano pode ser escolhido tomando qualquer ponto \(O\) como origem e qualquer duas retas perpendiculares como os eixos. Em geral resultados geométricos não dependem de como escolhemos nosso sistema de coordenadas, mas ao fazermos a escolha correta podemos simplificar significativamente o resolução de um problema. É possível, por exemplo, fazer com que as coordenadas dos vértices de certas figuras geométricas fiquem mais simples, aumentando a quantidade zeros em suas coordenadas, simplificando assim a manipulação algébrica.
Considere, por exemplo, um triângulo \(\Delta ABC.\) Vamos descrever esse triângulo através de coordenadas \(A:\left( x_{1},y_{1}\right) ,B:\left( x_{2},y_{2}\right) \) e \(C:\left( x_{3},y_{3}\right) \) em um sistema de coordenadas \(\Sigma \).
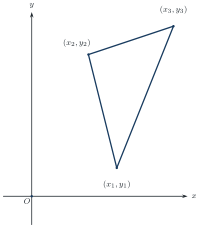
Consideraremos o seguinte sistema de coordenadas: escolha como eixo \(x\) a reta \(AB\), e como eixo \(y\) a reta perpendicular a \(AB\) passando por \(C\). Determine o sistema de coordenadas colocando a origem no ponto \(O\) dado pela intersecção dos dois eixos, e escolhendo uma base ortonormal \((\boldsymbol {i},\boldsymbol {j})\) formada por vetores unitários paralelos a estes eixos. Neste sistema o vértice \(A\) tem então coordenadas do tipo \(\left( a,0\right) \) e o ponto \(B\) coordenadas do tipo \(\left( b,0\right) \), já que ambos estão sobre o eixo \(x\). Já o ponto \(C\), que está posicionado sobre o eixo \(y\), tem coordenadas do tipo \(\left( 0,c\right)\).
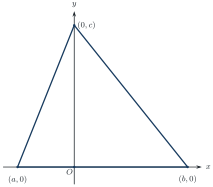
Veja que com a escolha adequada do sistema de coordenadas conseguimos reduzir o número de variáveis de \(6\) para apenas \(3\).
A seguir apresentamos exemplos onde a escolha de um sistema de coordenadas adequado facilita a demonstração de propriedades geométricas. Você consegue demonstrar estas propriedades usando um sistema de coordenadas arbitrário?
Consideremos o mesmo sistema de coordenadas descrito acima. Neste sistema temos \(A:\left( a,0\right) \), \(B:\left( b,0\right) \) e \(C:\left( 0,c\right)\).
Supondo que segmentos \(\overline{CA}\) e \(\overline{CB}\) possuem o mesmo comprimento, concluímos que
e logo \(a^{2}=b^{2}\). Segue que \(a=b\) ou \(a=-b\). Se \(a=b\) não temos um triângulo já que dois vértices coincidem, de onde segue que \(a=-b.\)
Seja \(M_{1}\) o ponto médio de \(\overline{AC}\). Pelo exemplo 3.6 temos que as coordenadas de \(M_{1}=\left( \dfrac {a}{2},\dfrac {c}{2}\right) =\left( \dfrac {-b}{2},\dfrac {c}{2}\right) .\) Analogamente, o ponto médio \(M_{2}\) de \(\overline{BC}\) tem coordenadas \(\left( \dfrac {b}{2},\dfrac {c}{2}\right) .\)
Como a mediana de \(\overline{CA}\) é dada pelo segmento \(\overline{BM_1}\) e a de \(\overline{CB}\) é dada pelo segmento \(\overline{AM_2}\), segue que
e
e as medianas relativas aos vértices \(A\) e \(B\) possuem o mesmo tamanho.
Para um triângulo retângulo \(\Delta ABC\) com hipotenusa \(AB\) um sistema de coordenadas adequado é o que toma como origem o vértice \(C=O\) e como eixos as retas que ligam \(C\) a \(A\) e \(C\) a \(B.\)
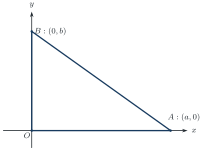
Neste Sistema de coordenadas temos que \(A:\left( a,0\right) ,\) \(B:\left( 0,b\right) \) e \(C:\left( 0,0\right) .\) O comprimento da hipotenusa é
Já o ponto médio \(M\) da hipotenusa tem coordenadas
e, portanto,
Como \(M\) é o ponto médio de \(AB\), também \(|AM|=|BM|=\frac12|AB|\). Assim \(|AM|=|BM|=|CM|\), e \(M\) é equidistante dos três vértices.
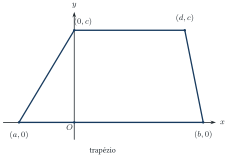
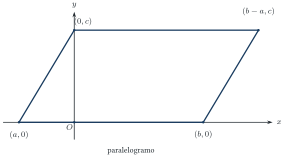
3.10 O Problema do Lugar Geométrico (*)
Até este ponto estudamos como representar algebricamente o espaço euclidiano, e como podemos usar tais representações na resolução de alguns problemas geométricos. Nesta seção vamos dar uma passo além, e iniciar os estudos sobre um dos problemas fundamentais da geometria analítica: o problema do lugar geométrico. Em poucas palavras, dada uma figura ou condição geométrica queremos determinar uma equação ou condições algébrica que a represente. Ou ainda, de modo contrário, dada uma equação ou condição algébrica determinar sua representação geométrica.
3.10.1 O lugar geométrico de uma equação
Dada uma equação (por simplicidade, em duas \(x,y\) ou três variáveis \(x,y,z\))
cada par ou tripla de números reais que satisfizer a equação acima é dito solução da equação e o conjunto de pontos cujas coordenadas satisfazem a equação (3.9) acima é chamado de lugar geométrico da equação.
É importante ressaltar que o lugar geométrico, como definido acima, depende do sistema de coordenados escolhidos. Em outras palavras, uma certa figura ou condição geométrica pode ser descrita algebricamente de várias formas distintas, dependendo, dentre outros fatores, do sistema de coordenadas escolhido. Por esta razão, buscaremos dentre as possíveis representações aquela que proporcione a maior simplicidade algébrica.
Durante esse processo (e em vários outros) podemos substituir uma certa equação por outra que possua as mesmas soluções, ou seja, que defina o mesmo lugar geométrico. Neste sentido, duas equações algébricas são ditas equivalentes se definem o mesmo lugar geométrico.
Analisemos a equação
Observe que tomando \(C=(2,3)\) a distância \(r\) de um ponto qualquer \((x,y)\) no plano euclidiano até \(C\) é dada por
ou de modo equivalente
Deste modo vemos que um ponto \((x,y)\) no plano satisfaz a equação acima se, e somente se, sua distância para o ponto \(C: (2,3)\) for igual a \(5\).
Em outras palavras, escolhido o sistema de coordenadas descrito acima, o lugar geométrico da equação
é um círculo de raio \(r\) e centro no ponto de coordenadas \(\left( a,b\right) \).
É importante observar que um ponto pertence ao círculo (ou seja esse ponto dista \(r\) do centro) se e somente se satisfizer a equação \(\left( x-a\right) ^{2}+\left( y-b\right) ^{2}=r^{2}.\)
Em geral, sempre que tivermos este tipo de relação entre uma curva e uma equação diremos que esta é a equação da curva.
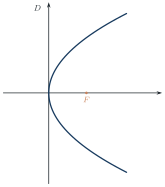
Dados uma reta fixa \(d,\) chamada diretriz, e um ponto fixo \(F\) chamado foco, a parábola é o conjunto dos pontos \(P\) equidistantes do foco e da diretriz, ou seja, o ponto P tal que
onde \(D\) é o ponto de \(d\) mais próximo de \(P\).
A reta passando por \(F\) perpendicular a \(d\) é chamada eixo da parábola. O ponto de intersecção entre o eixo da parábola e a parábola é chamado vértice da parábola. Observe que o vértice está localizado na metade da distância do foco a diretriz.
Escolheremos como sistema de coordenadas os eixos formados pelo eixo da parábola
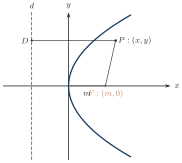
e a reta passando pelo vértice da parábola, perpendicular ao eixo. Essa última reta é paralela a diretriz da parábola.
Seja \(2m\) a distância entre o foco e a diretriz \(d.\) No sistema de coordenadas que adotamos \(F\) tem coordenadas \(\left(m,0\right) \) e a equação da diretriz é \(x=-m.\) Como \(P\) satisfaz \(\left\Vert \overrightarrow {PD}\right\Vert =\left\Vert \overrightarrow {PF}\right\Vert \) temos que
Elevando ao quadrado ambos os lados da igualdade concluímos que
é a equação satisfeita pelos pontos da parábola neste sistema de coordenadas.
Intersecção
Dadas duas equações
os pontos que pertencem ao lugar geométrico de ambas as equações é chamados de pontos de intersecção. Analiticamente as coordenadas de tal ponto satisfazem ambas as equações.
A intersecção de duas equações pode ser vazia, neste caso diremos que os seus lugares geométrico não se interceptam.
Primeiro observemos que \(x-12=0\) é a equação de uma reta paralela ao eixo \(y\), enquanto \(y^2-3x=0\) é a equação de uma parábola com vértice na origem e diretriz paralela ao eixo \(y\). Assim o conjunto dos pontos de intersecção dos dois lugares geométricos é formado de no máximo dois pontos.
Analiticamente, concluímos da primeira equação que todo ponto de intersecção \((x,y)\) deve ter \(x=12\). Substituindo na equação da parábola encontramos que
e portanto
De modo que os pontos de intersecção são \((12,6)\) e \((12,-6)\).
3.11 Coordenadas Polares (*)
Nesta seção estudaremos uma nova forma de descrever a localização de pontos no plano euclidiano \(\mathbb {E}^2\): as coordenadas polares. A principal motivação para a utilização desse sistema de coordenadas é que, neste sistema, curvas com algum tipo de simetria em relação a origem \(O\) do plano, como por exemplo o círculo e a elipse, podem ser descritas de maneira mais simples que nos sistemas de coordenadas vetoriais.
Num sistema de coordenadas polares um ponto \(P\) é localizado no plano em relação a uma semi-reta \(\overrightarrow {OA}\). A origem \(O\) dessa semi reta é denominada origem do sistema de coordenadas polares ou polo e a semi-reta \(\overrightarrow {OA}\) é dito eixo polar.
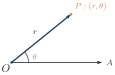
As coordenadas de um ponto \(P\) num sistema de coordenadas polares é um par \((r,\theta )\), onde \(r\) é a distância do ponto ao polo, isto é, \(r=d(O,P)\) e \(\theta \) é o ângulo orientado que a semi-reta \(\overrightarrow {OP}\) faz com a semi-reta \(\overrightarrow {OA}\). Claramente a posição do ponto fica bem determinada se conhecemos \(r\) e \(\theta .\) O par \(\left(r,\theta \right) \) é denominado coordenadas polares do ponto \(P\), e neste caso escreveremos simplesmente \(P:(r,\theta )\)
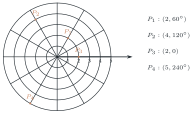
Como \(\theta \) é o ângulo orientado entre o eixo \(OA \) e a reta \(OP\) seus valores podem ser positivo ou negativo conforme a orientação no sentido anti-horário ou horário do ângulo.
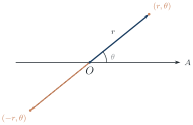
Por outro lado, o raio \(r\), sendo a distância de \(P\) a origem, é naturalmente um número real positivo, porém podemos estender seu significado de modo a termos raios negativos. Para isso convencionamos que o ponto \(\left( -r,\theta \right) \) com \(r\gt 0\) deve ser construído do seguinte modo: construímos uma semi-reta faz uma ângulo \(\theta \) com o eixo polar e estendemos essa semi-reta. marcarmos o ponto \(\left( -r,\theta \right) \) como sendo o ponto sobre a extensão da semi reta que dista \(r\) do polo \(O.\)
Uma diferença fundamental entre os sistemas de coordenadas cartesianas e o sistema de coordenadas polares é que em coordenadas polares um ponto \(P\) pode ser descrito por uma infinidade de coordenadas. Por exemplo, a origem \(O\) é descrita por todas as coordenadas da forma \(\left( 0,\theta \right) .\), enquanto que um ponto \(P:\left(r,\theta \right) \) distinto da origem é descrito por todas as coordenadas da forma \(\left( r,\theta +2\pi n\right) \) e \(\left( -r,\theta +\pi \left( 2n+1\right) \right)\).
Todo ponto distinto da origem possui pelo menos uma coordenada na qual o raio é positivo e o angulo \(\theta \) esteja entre \(0\leq \theta \lt 2\pi .\) Denominamos esse par como o conjunto principal de coordenadas polares do ponto em questão.
3.11.1 Relação entre Coordenadas Cartesianas e Polares
A cada sistema de coordenadas polares podemos associar um sistema cartesiano escolhendo como a origem o polo, o eixo \(x\) como o eixo polar e o eixo \(y\) como a reta perpendicular ao eixo polar passando pela origem. Esse sistema de coordenadas é chamado sistema cartesiano associado . Quando, ao tratarmos de coordenadas polares, nos referirmos as coordenadas \(x\), \(y\), eixos \(x\) ou \(y\), etc. de um sistema cartesiano este sempre será o sistema cartesiano associado.
Observe a Figura 3.10:
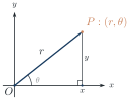
É fácil ver que:
Assim temos que as coordenadas polares e as coordenadas cartesianas do sistemas associado se relacionam segundo a seguinte tabela:
| {\itshape Coordenadas Cartesianas} | {\itshape Coordenadas Polares} |
|---|---|
| $(r\cos\theta,r\sin\theta)$ | $(r,\theta)$ |
| $(x,y)$ | $(\sqrt{x^{2}+y^{2}}, \arctan(\dfrac{y}{x}))$ |
Neste caso \(r=3\) e \(\theta =120^{o}\) logo as coordenadas são:
Ou seja, \(P:\left( -\dfrac {3}{2},\dfrac {3\sqrt{3}}{2}\right) \)
Temos que \(r=\pm \sqrt{1+1}=\pm \sqrt{2}\) e que \(\theta =\arctan \left( -1\right) \) .Para \(0\leq \theta \lt 2\pi .\) temos que \(\theta =\) \(\dfrac {7}{4}\pi .\)
Logo o conjunto principal de coordenadas do ponto é \(\left( 1,\dfrac {7}{4}\pi \right) .\)
Outras coordenadas possíveis para o ponto são \(\left( 1,\dfrac {7}{4}\pi +2\pi n\right) \) e \(\left( -1,\dfrac {7}{4}\pi +\pi \left( 2\pi n+1\right) \right) .\)
Determinar a equação retangular do lugar geométrico cuja equação polar é

Como obtemos Escreva \(R=P+t(Q-P)\), com \(0\le t\le 1\). Então logo \(t=1/(1+\lambda )\) e Escolha coordenadas \(A=(0,0)\), \(B=(b,0)\), \(D=(d,h)\) e \(C=(d+c,h)\), de modo que \(AB\) e \(DC\) sejam as bases. Os pontos médios dos lados \(AD\) e \(BC\) são Logo \(MN\) é horizontal e Se \(O\) é a origem, então Somando as componentes na base de \(\Sigma \) obtemos a fórmula. \(\{ (1,-1,2),(1,1,0),(1,-1,1)\} \). \(\{ (1,-1,1),(-1,2,1),(-1,2,2)\} \). \(\{ (1,0,1),(0,0,1),(2,0,5)\} \). Os determinantes das matrizes com esses vetores como colunas são, respectivamente, Portanto os dois primeiros conjuntos são LI e o terceiro é LD. Resolvendo \(a\boldsymbol {u}+b\boldsymbol {v}=\boldsymbol {w}\) obtemos O determinante é \(2\cdot 3-1=5\neq 0\). Se \((c_1,c_2)=a\boldsymbol {u}+b\boldsymbol {v}\), então Determine as coordenadas de \(\boldsymbol {z}=(a,b,c)\) nessa base. Verifique diretamente que o vetor nulo tem coordenadas \((0,0,0)\). Determine as coordenadas de \((1,2,3)\). Se \(\boldsymbol {z}=\alpha \boldsymbol {u}+\beta \boldsymbol {v}+\gamma \boldsymbol {w}\), então Para \(\boldsymbol {z}=0\) todos são nulos. Para \((1,2,3)\), \((1,2,3)\) e \((4,5,6)\); \((1,0,3)\) e \((-2,0,-6)\); \((1,2,5)\) e \((1/2,1,5/4)\). A caracterização é a definição geométrica/algebraica de dependência para dois vetores não nulos. Nos três casos: LI, LD (o segundo é \(-2\) vezes o primeiro), LI. Os três menores se anulam exatamente quando todas as razões entre componentes não nulas são compatíveis com um mesmo escalar \(\lambda \), isto é, quando \(\boldsymbol {u}=\lambda \boldsymbol {v}\). Pelo exercício anterior, isso equivale a dependência linear. \((1,m,n+1)\) e \((m,n,2)\). \((1,m-1,m)\) e \((m,n,4)\). \(\boxed {m=1,n=1}\). \(\boxed {(m,n)=(2,2)\ \text{ou}\ (-2,6)}\). O determinante da matriz com essas colunas é Logo os vetores são LI para todo \(m\) e, sendo três vetores em \(\mathbb {R}^3\), formam uma base. \(\boldsymbol {u}=\boldsymbol {e}_1-\boldsymbol {e}_2\), \(\boldsymbol {v}=\boldsymbol {e}_1+\boldsymbol {e}_2+\boldsymbol {e}_3\), \(\boldsymbol {w}=a\boldsymbol {e}_1+b\boldsymbol {e}_2+\boldsymbol {e}_3\). \(\boldsymbol {u}=\boldsymbol {e}_1-\boldsymbol {e}_2+\boldsymbol {e}_3\), \(\boldsymbol {v}=\boldsymbol {e}_1+\boldsymbol {e}_2+3\boldsymbol {e}_3\), \(\boldsymbol {w}=a\boldsymbol {e}_1+b\boldsymbol {e}_2+(b^2+2a)\boldsymbol {e}_3\). Os determinantes das matrizes de coordenadas são Logo: \(\boxed {a+b\neq 2}\); \(\boxed {b\neq 0,1}\). Nesse sistema \(A=(0,0,0)\), \(B=(1,0,0)\), \(C=(0,1,0)\), \(D=(0,0,1)\). Os pontos pedidos são \(d(A,B)\) e \(d(B,C)\); \(\overrightarrow {BA}\), \(\overrightarrow {AC}\) e sua soma; o ponto médio de \(AC\); os pontos da reta \(AB\) cuja distância a \(A\) é três vezes a distância a \(B\). \(\boxed {3\sqrt5,\sqrt{13}}\). \(\overrightarrow {BA}=(-6,-3)\), \(\overrightarrow {AC}=(3,1)\) e a soma é \((-3,-2)=\overrightarrow {BC}\). \(\boxed {(-3/2,5/2)}\). Parametrizando \(A+t(B-A)\), a condição dá \(t=3/4\) ou \(3/2\). Logo Os vetores são \(\overrightarrow {AB}=(-7,-7,-7)\), \(\overrightarrow {BC}=(5,2,-7)\), \(\overrightarrow {CA}=(2,5,14)\) e somam zero. Os ângulos são aproximadamente A área é Os três possíveis quartos vértices são Os pontos médios são obtidos pelas médias coordenada a coordenada. Pondo \(P=(x,0)\) e igualando os quadrados das distâncias, obtemos \(x=0\). Logo De \(AC^2=AB^2\), logo (os dois sinais já descrevem as duas posições, independentemente do sinal escolhido para \(a\)). O primeiro é retângulo, com ângulos aproximadamente No segundo, os ângulos são aproximadamente Uma escolha é o produto vetorial: Como \(\boldsymbol {u}\cdot \boldsymbol {v}=-4\) e \(\boldsymbol {v}\cdot \boldsymbol {v}=9\), precisamos \(-4a+9b=0\). Por exemplo, Os três produtos escalares são zero. Os ângulos são e a área é Como \(\lVert \boldsymbol {a}+\boldsymbol {b}\rVert ^2=\lVert \boldsymbol {c}\rVert ^2\), Logo \(\cos \theta =1/2\) e Expanda os dois quadrados usando o produto escalar e subtraia. Os termos \(\lVert v\rVert ^2\) e \(\lVert w\rVert ^2\) se cancelam e resta \(4\boldsymbol {v}\cdot \boldsymbol {w}\). Se os lados adjacentes são \(\boldsymbol {u},\boldsymbol {v}\), as diagonais são \(\boldsymbol {u}+\boldsymbol {v}\) e \(\boldsymbol {u}-\boldsymbol {v}\). A ortogonalidade implica Logo os lados adjacentes têm o mesmo comprimento. Com origem no centro, escreva \(\overrightarrow {OA}=\boldsymbol {u}\), \(\overrightarrow {OB}=-\boldsymbol {u}\) e \(\overrightarrow {OC}=\boldsymbol {v}\), com \(\lVert u\rVert =\lVert v\rVert \). Então e seu produto escalar é \(-\lVert u\rVert ^2+\lVert v\rVert ^2=0\). \(\operatorname {Proj}_{u}(\lambda v)=\lambda \operatorname {Proj}_{u}v\); \(\operatorname {Proj}_{u}(v+w)=\operatorname {Proj}_{u}v+\operatorname {Proj}_{u}w\); \(\operatorname {Proj}_{u}(\operatorname {Proj}_{u}v)=\operatorname {Proj}_{u}v\); \(v\cdot \operatorname {Proj}_{u}w=\operatorname {Proj}_{u}v\cdot w\). Use diretamente Linearidade do produto escalar prova os dois primeiros itens; o terceiro segue porque a projeção já é paralela a \(u\); no quarto, ambos os lados são Podemos usar os vetores \((1,1,1)\) e \((1,1,-1)\). Portanto Pela definição do ângulo, Há igualdade exatamente quando \(|\cos \theta |=1\), isto é, quando os vetores são paralelos (incluindo o caso nulo). Eleve ao quadrado e use Cauchy–Schwarz: Compare os quadrados: a diferença entre eles é \(4u\cdot v\). Tome \(v=u\). Então \(\lVert u\rVert ^2=u\cdot u=0\). Coloque a hipotenusa no eixo \(x\), com seus extremos em \((-p,0)\) e \((q,0)\), e o vértice reto em \((0,h)\). A ortogonalidade dos catetos dá logo A afirmação é falsa. Ambas as projeções são múltiplos de \(w\), portanto são paralelas. O ângulo entre elas é \(0\) quando os coeficientes têm o mesmo sinal e \(\pi \) quando têm sinais opostos. \((7,-3,6)\times (5,-15,-13)\); \((6,-16,-15)\times (3,3,-2)\); \((3,3,0)\times (5,4,0)\). O triângulo \(PQR\) tem área O triângulo medial tem \(1/4\) da área do original. Portanto Expanda as componentes pela definição do produto vetorial. A troca de duas linhas no determinante muda o sinal; a distributividade segue da linearidade de cada componente. Pelo determinante, repetir uma linha produz determinante zero. Geometricamente, \(u\times v\) foi construído perpendicular a \(u\) e a \(v\). Use Para vetores não nulos, isso se anula exatamente quando \(\theta =0\) ou \(\pi \). Os casos com vetor nulo são imediatos. Expanda o determinante pela primeira linha e compare termo a termo com \(u\cdot (v\times w)\). Uma permutação cíclica é par, portanto não altera o determinante. A área \(K\) pode ser escrita como Dividindo por \(abc\), obtemos a lei dos senos. Como expandindo A área é metade da norma desse produto vetorial. As duas distâncias do ponto \((-5,0)\) aos demais são \(\sqrt{29}\). A base vertical mede \(4\) e sua distância horizontal ao vértice é \(5\), logo Igualando \(AC^2=AB^2\): Logo Se os lados adjacentes são \(u,v\), o lado esquerdo é \(2\lVert u\rVert ^2+2\lVert v\rVert ^2\), enquanto as diagonais são \(u+v\) e \(u-v\). Expanda seus quadrados e some. Pela fórmula da mediana, A igualdade implica \(a^2=b^2\), logo \(a=b\). Se os lados satisfazem \(c^2=a^2+b^2\), tome vetores \(u,v\) dos dois lados adjacentes ao ângulo oposto a \(c\). Como segue \(u\cdot v=0\); portanto o ângulo é reto. Com lados adjacentes \(u,v\), a igualdade \(\lVert u+v\rVert =\lVert u-v\rVert \) implica \(u\cdot v=0\). Logo os lados adjacentes são perpendiculares. Some as três fórmulas e suas permutações cíclicas. pontos duas unidades à esquerda do eixo \(y\); pontos a distância \(2\) do eixo \(x\); pontos cuja abscissa é o inverso da ordenada; pontos equidistantes dos eixos coordenados. Respectivamente, Após duas elevações ao quadrado e simplificação, É uma elipse. É um elipsoide de revolução. É um hiperboloide de duas folhas de revolução. Elevando ao quadrado, um paraboloide de revolução. Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução
Ver solução