Forma Normal de Jordan
Uma matriz diagonal descreve um operador por sua ação em retas invariantes. Quando não existe uma base de autovetores, a forma de Jordan fornece, sob a hipótese de fatoração linear, uma representação por blocos. Cada bloco reúne um autovalor e uma parte nilpotente.
Essa forma existe quando o polinômio característico se decompõe em fatores lineares sobre \(\mathbb {K}\), como sempre ocorre sobre \(\mathbb {C}\). Sobre \(\mathbb {R}\), pares de autovalores complexos conjugados dão origem a blocos reais; em corpos nos quais a fatoração linear falha, a forma canônica racional, estudada no próximo capítulo, ocupa seu lugar.
Apresentações especialmente centradas na forma de Jordan e em suas construções podem ser encontradas em Weintraub (2009); Wildon (2011).
Começamos pelo formato da matriz que queremos obter.
Seja \( T :V\to V\) um operador linear em um espaço vetorial de dimensão finita tal que o polinômio característico do operador se decompõe em fatores lineares sobre \(\mathbb {K}\) (o que sempre ocorre se \(\mathbb {K}\) é algebricamente fechado). Mostraremos que existe uma base \(\underline{\textsc{B}}\) de \(V\), na qual \( [T]_{\underline{\textsc{B}}} \) é uma matriz na forma normal de Jordan:
As matrizes \(J_t(\lambda )\), com \(t\in \mathbb {N}^*\) e \(\lambda \in \mathbb {K}\), são denominadas blocos de Jordan.
A base na qual o operador assume essa forma é denominada base de Jordan. Para construí-la, examinaremos primeiro os operadores nilpotentes, que constituem a parte não diagonal de cada bloco.
11.1 Operadores Nilpotentes
nilpotente se \(T^k=0\) para algum \(k\in \mathbb {N}\);
unipotente se \(T=\operatorname {I}+N\), com \(N\) nilpotente.
Assim, \(T\) é unipotente se, e somente se, \(T-\operatorname {I}\) é nilpotente. Matrizes nilpotentes e unipotentes são definidas de maneira análoga.
Um operador nilpotente só pode ser diagonalizável quando é nulo. Precisamos, portanto, de uma descrição que registre a maneira como seus vetores se organizam em cadeias.
Escolha \(m\geq 1\) tal que \(T^m=0\). Em matrizes com entradas em \(\mathbb {K}[x]\),
Tomando determinantes e usando a multiplicatividade sobre o anel comutativo \(\mathbb {K}[x]\), obtemos
Logo todo fator irredutível de \(c_T\) divide \(x\). Como \(c_T\) é mônico de grau \(n\), segue que \(c_T(x)=x^n\). A afirmação sobre o autoespaço é a identidade \(E_0=\ker (T-0\operatorname {I})=\ker T\).
Como consequência direta do Critério de Triangularização, obtemos também:
Pela proposição anterior, \(c_T(x)=x^n\) se decompõe em fatores lineares. O Critério de Triangularização fornece uma base na qual a matriz de \(T\) é triangular superior. As entradas de sua diagonal são as raízes do polinômio característico e, portanto, são todas nulas. A matriz é, assim, estritamente triangular superior.
Decomposição de Fitting
Para um operador \(T:V\to V\) em dimensão finita, ponha \(K_i=\ker (T^i)\) e \(R_i=\operatorname {im}(T^i)\). Esses espaços formam as cadeias
Como suas dimensões são monótonas e limitadas, ambas se estabilizam. Além disso, o teorema do núcleo e da imagem fornece \(\dim V=\dim K_i+\dim R_i\) em cada etapa; portanto, os núcleos e as imagens se estabilizam no mesmo índice, que denotaremos por \(r\).
As cadeias estabilizadas determinam
a imagem estável, \(R_{\infty }=\displaystyle \bigcap _{i=1}^{\infty }R_i=R_r=R_{r+1}=\cdots \);
o núcleo estável, \(K_{\infty }=\displaystyle \bigcup _{i=1}^{\infty }K_i=K_r=K_{r+1}=\cdots \).
Sejam \(V\) um espaço de dimensão finita e \(T:V\to V\). Então \(V\) admite uma única decomposição \(V=R\oplus K\) tal que
os espaços \( R, K \) são \( T \)-invariantes;
\( T \mathord {\upharpoonright }_{K} \) é um operador linear nilpotente em \( K \);
\( T \mathord {\upharpoonright }_{R} \) é um operador linear bijetivo em \( R \).
Em termos das restrições do operador, essa decomposição pode ser escrita como
com \(T\mathord {\upharpoonright }_K\) nilpotente e \(T\mathord {\upharpoonright }_R\) bijetivo.
Escolhemos \(R=R_{\infty }\) e \(K=K_{\infty }\).
Afirmamos que \(T\) é nilpotente em \(K_{\infty }\) e invertível em \(R_{\infty }\). De fato, \(T(R_{\infty })=R_{\infty }\); como esse espaço tem dimensão finita, a sobrejetividade da restrição implica sua invertibilidade. Além disso, \(K_{\infty }=\ker (T^r)\) para algum \(r\geq 1\), de modo que a restrição de \(T\) a \(K_{\infty }\) é nilpotente.
Afirmamos que \(V = K_{\infty } \oplus R_{\infty }\). Primeiro, \(K_{\infty }\cap R_{\infty }=\{ \vec0\} \). De fato, se \(\bm {x}\in K_{\infty }\cap R_{\infty }\), escreva \(\bm {x}=T^r\bm {y}\) e use \(T^r\bm {x}=0\). Então \(T^{2r}\bm {y}=0\); como os núcleos já se estabilizaram, \(\ker T^{2r}=\ker T^r\), de modo que \(\bm {x}=T^r\bm {y}=0\). Portanto, basta mostrar que todo \(\bm {v}\in V\) pode ser decomposto como \(k+r \) com \(k \in K_{\infty } \) e \(r \in R_{\infty }\). Sem perda de generalidade, podemos assumir que \(K_{\infty } = \ker (T^r)\) e \(R_{\infty } = T^r V\). Como \(\operatorname {im}(T^{2r}) = \operatorname {im}(T^r)\), temos \(T^r (\bm {v}) = T^{2r} (\bm {w}) \) para algum \(\bm {w}\in V\). Logo \(T^r (\bm {v}- T^{r} (\bm {w})) = T^r (\bm {v}) - T^{2r} (\bm {w}) = 0\). Então definimos
e temos a decomposição desejada de \(\bm {v}\).
Finalmente, mostramos que a decomposição \(V = K_{\infty } \oplus R_{\infty }\) é única. Suponha \(V = A \oplus B\) com \(T\) nilpotente em \(A\) e invertível em \(B\). Então \(A \subseteq \ker (T^k)\) para algum inteiro positivo \(k\) e \(B \subseteq \operatorname {im}(T^k)\) para todo inteiro positivo \(k\). Assim,
Por considerações de dimensão, devemos ter \(A = K_{\infty } \) e \(B = R_{\infty }.\)
Se \(V\) é um espaço vetorial de dimensão finita então existe o menor expoente tal que \( T^{r} = 0\) pois a cadeia
se estabiliza em \(K_r=V\), sendo \( K_{i} = \ker (T^{i}) \).
Suponha
Se algum coeficiente for não nulo, seja \(j\) o menor índice tal que \(a_j\neq 0\). Aplicando \(T^{m-1-j}\) à igualdade, todos os termos com índice maior que \(j\) se anulam, pois contêm uma potência de \(T\) pelo menos igual a \(m\), e obtemos
Como \(T^{m-1}\bm {v}\neq \vec0\), segue que \(a_j=0\), uma contradição. Portanto, todos os coeficientes são nulos e a família é linearmente independente.
Seja \(n=\dim V\). Como o índice de nilpotência é \(n\), existe \(\bm {v}\) tal que \(T^{n-1}\bm {v}\neq \vec0\). Logo, pelo Lema 11.9, o conjunto \(\{ \bm {v},T\bm {v},\ldots ,T^{n-1}\bm {v}\} \) é linearmente independente e, por dimensão, é uma base de \(V\).
O operador associado à matriz abaixo é nilpotente de índice \(4\):
O vetor \(\bm {e}_1=[1, 0, 0, 0]\notin \ker T^3\). Logo o conjunto
é uma base de \(V\) e nessa base
Por outro lado se escolhermos a base na ordem reversa
temos que
Esta é a ordem das cadeias compatível com a convenção triangular superior adotada neste capítulo.
Na próxima seção trataremos o caso geral em que o índice de nilpotência de \(T\) é menor que a dimensão de \(V\).
Operadores nilpotentes e vetores cíclicos
O resultado seguinte caracteriza bases de Jordan em termos das cadeias de um operador nilpotente.
Seja \(V\) um espaço de dimensão finita e \( T \in \operatorname {Hom}(V,V)\) nilpotente então são equivalentes:
\(\left(\vec{u}_{1}^{1},\dots ,\vec{u}_{k_{1}}^{1},\vec{u}_{1}^{2},\dots ,\vec{u}_{k_{2}}^{2},\dots ,\vec{u}_{1}^{m},\dots \vec{u}_{k_{m}}^{m}\right)\) é uma base de Jordan para \( T \);
\(\left(\vec{u}_{1}^{1},\dots ,\vec{u}_{k_{1}}^{1},\vec{u}_{1}^{2},\dots ,\vec{u}_{k_{2}}^{2},\dots ,\vec{u}_{1}^{m},\dots \vec{u}_{k_{m}}^{m}\right)\) é uma base tal que \(T\vec{u}_{1}^{l}=\vec0\) e \(T\vec{u}_{j}^{l}=\vec{u}_{j-1}^{l}\) para \(2\leq j\leq k_l\).
Se \(\bm {w}_j=\bm {u}_{k_j}^{\, j}\), então
\[ \{ T^{k_1-1}\bm {w}_1,\ldots ,T\bm {w}_1,\bm {w}_1,\ldots ,T^{k_m-1}\bm {w}_m,\ldots ,T\bm {w}_m,\bm {w}_m\} \]é base de \(V\).
A equivalência entre 1 e 2 é exatamente a leitura, coluna a coluna, de um bloco de Jordan na convenção triangular superior: na cadeia correspondente, o primeiro vetor é anulado por \(T\) e cada vetor seguinte é enviado no anterior.
Para relacionar 2 e 3, fixe uma cadeia de comprimento \(k_l\) e ponha \(\bm {w}_l=\bm {u}_{k_l}^{,l}\). As relações de 2 fornecem
Assim, os vetores listados em 3 são precisamente os vetores das mesmas cadeias, apenas escritos do vetor terminal para o gerador. Portanto, uma das famílias é base se, e somente se, a outra é, e as três condições são equivalentes.
Uma representação diagramática da base de Jordan é 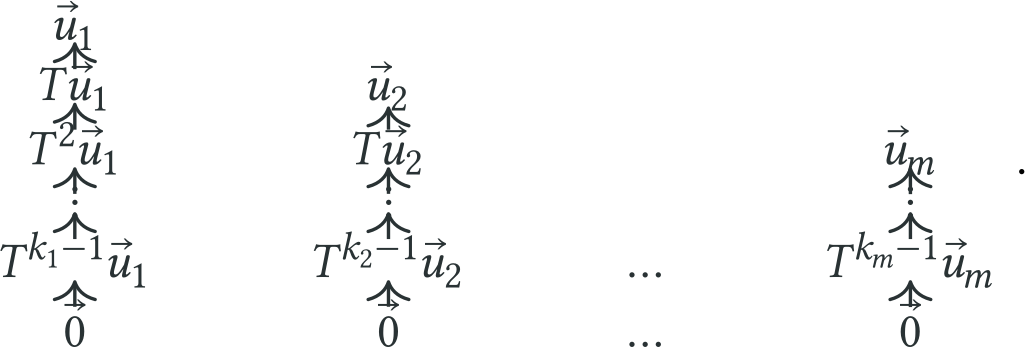
Todo operador \(T\) nilpotente agindo num espaço vetorial finito dimensional possui uma base de Jordan \(\underline{\textsc{J}}\). Nessa base a matriz de \( T \) é uma combinação de blocos da forma
com \(a_1 \geq \cdots \geq a_k \geq 1\) e \(a_1+\cdots +a_k = n\).
Se denotarmos por \(n_i\) o número de blocos de Jordan \(J_i (0)\) de ordem \(i\) que aparecem em \([T]_{\underline{\textsc{J}}}\), então
Além disso, tal representação de \(T\) como uma matriz diagonal de blocos com blocos Jordan é única a menos de permutação dos blocos.
Faremos a demonstração por indução sobre \(\dim V\). Como \( T \) é nilpotente, \(\dim \operatorname {im}T \lt \dim V \). Se \(\operatorname {im}T =0\), \( T =0\) e o resultado é trivial, por isso, podemos assumir que \(\operatorname {im}T \neq 0\).
Por indução, existem \(\vec{u}_{1},\ldots ,\vec{u}_{k}\in \operatorname {im}T \), de modo que
é uma base de Jordan para \(T\).
Para \(1\leq i\leq k\) escolha \(\vec{v}_{i}\in V\) tal que \(\vec{u}_{i}= T \vec{v}_{i}\).
Como o último vetor de cada cadeia pertence ao núcleo,
Estendemos esse conjunto linearmente independente a uma base de \(\ker T\), adicionando os vetores \(\vec{w}_{1},\ldots ,\vec{w}_{l}\).
Afirmamos que os vetores
formam uma base para \(V.\)
Para verificar a independência linear, suponha que uma combinação desses vetores seja nula:
Aplicando \(T\), obtemos
Como esses vetores pertencem à base de Jordan de \(\operatorname {im}T\), segue que \(c_{ij}=0\) para \(0\leq j\leq a_i-1\). Logo a combinação inicial se reduz a uma combinação dos vetores \( T^{a_{1}}\vec{v}_{1},\dots , T^{a_{k}}\vec{v}_{k},\vec{w}_{1},\ldots ,\vec{w}_{l}\). Mas esses vetores formam uma base de \(\ker T\), logo os coeficientes restantes também são nulos. Logo a família é linearmente independente.
Para mostrar que esses vetores geram \(V\), usamos um argumento dimensional. Sabemos que \(\dim \ker T =k+l\) e \(\dim \operatorname {im}T =a_{1}+\ldots +a_{k}\). Por isso \( \dim V =(a_{1}+1)+\ldots +(a_{k}+1)+l\), que é o número de vetores acima.
Portanto, construímos cadeias que formam uma base de \(V\). Ordenando cada cadeia do vetor anulado para o seu gerador, obtemos a convenção triangular superior adotada no início do capítulo. Esquematicamente,
Os vetores em ocre formam a base de Jordan de \(\operatorname {im}T\) usada na hipótese de indução. Pode haver várias cadeias de mesmo comprimento, e o comprimento da maior é o índice de nilpotência de \(T\).
Para calcular a fórmula para \(n_i\), observe a maneira como escrevemos a base \(\underline{\textsc{J}}\) como um diagrama bidimensional. Cada bloco de Jordan em \([T]_{\underline{\textsc{J}}}\) corresponde a uma coluna de vetores nessa matriz. 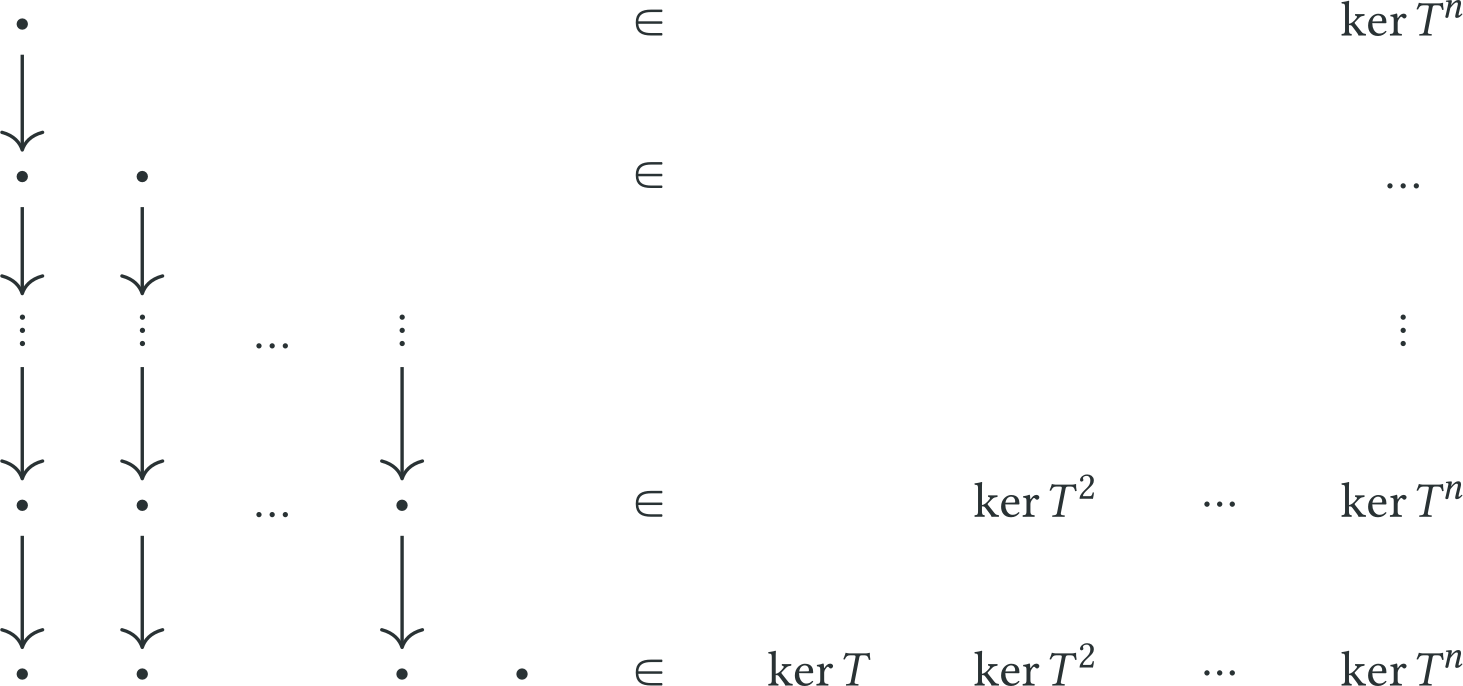 Os vetores nas últimas \(k\) linhas correspondem a uma base de \(\ker T^k\). Assim o número de vetores na \(k\)-ésima linha é \(\dim \ker T^k-\dim \ker T^{k-1}\). E na \(k+1\)-ésima linha é \( \dim \ker T^{k+1}- \dim \ker T^k\). A diferença desses dois números é exatamente o número de colunas de altura exatamente \(k\).
Observe que os números \(n_i\) não dependem da base específica. Portanto, a representação do bloco Jordan de \(T\) é única a menos de uma permutação dos blocos.
O operador linear associado à matriz abaixo é nilpotente de índice \(2\):
Escalonando a matriz temos a seguinte forma escalonada:
As colunas pivôs são a primeira e a segunda; portanto, as colunas correspondentes da matriz original, isto é, \(T\bm {e}_1\) e \(T\bm {e}_2\), formam uma base de \(\operatorname {im}T\). Escolhemos \(\bm {e}_1\) e \(\bm {e}_2\) como preimagens desses vetores. Logo o conjunto
é uma base de Jordan para \(V\). O diagrama representando esse operador é: 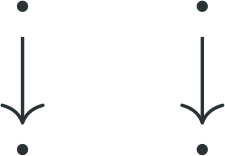 E na base \(\underline{\textsc{C}}\) temos que:
As matrizes de mudança de base são
E assim
11.2 Forma Normal de Jordan
Antes da demonstração, registramos duas descrições equivalentes de uma base de Jordan para \(T\in \operatorname {Hom}(V,V)\):
\(\left(\vec{u}_{1}^{1},\dots ,\vec{u}_{k_{1}}^{1},\vec{u}_{1}^{2},\dots ,\vec{u}_{k_{2}}^{2},\dots ,\vec{u}_{1}^{m},\dots \vec{u}_{k_{m}}^{m}\right)\) é uma base de Jordan para \( T \);
para cada cadeia, existe \(\lambda _l\in \mathbb {K}\) tal que \(T\bm {u}_1^{\, l}=\lambda _l\bm {u}_1^{\, l}\) e \(T\bm {u}_j^{\, l}=\lambda _l\bm {u}_j^{\, l}+\bm {u}_{j-1}^{\, l}\) para \(2\leq j\leq k_l\).
Seja \( T :V\to V\) um operador linear em um espaço vetorial de dimensão finita tal que o polinômio característico do operador se decompõe em fatores lineares sobre \(\mathbb {K}\). Então:
Existe uma base de Jordan para \( T \), isto é existe uma base de \(V\) na qual a matriz de \( T \) está na forma normal de Jordan, i.e., existe uma matriz mudança de base \(M\) tal que a matriz do operador na base original \(A\) pode ser reduzida a forma de Jordan
\[ M^{-1}AM=J \]Se denotarmos por \(n_{i}^{\lambda }\) o número de blocos de Jordan \(J_i (\lambda )\) de ordem \(i\) que aparecem na matriz de Jordan para \(T\), então
\[ n_{i}^{\lambda } = 2 \dim \ker (T - \lambda \operatorname {I}) ^i - \dim \ker (T - \lambda \operatorname {I})^{i-1} - \dim \ker (T - \lambda \operatorname {I})^{i+1}. \]A matriz \(J\) é única, a menos de permutação dos blocos de Jordan.
Pelo Teorema da Decomposição em Autoespaços Generalizados,
onde \(\lambda _1,\ldots ,\lambda _m\) são os autovalores distintos de \(T\). Em cada parcela, o operador
é nilpotente. Pelo Teorema da Decomposição Cíclica para Operadores Nilpotentes, existe uma base \(\underline{\textsc{B}}_i\) dessa parcela na qual
Como \(T\mathord {\upharpoonright }_{E^{\infty }_{\lambda _i}(T)}=\lambda _i\operatorname {I}+N_i\), na mesma base temos
Concatenando \(\underline{\textsc{B}}_1,\ldots ,\underline{\textsc{B}}_m\), obtemos uma base de \(V\) e a forma de Jordan de \(T\). Isso prova a existência.
Unicidade da forma de Jordan
Seja \(\underline{\textsc{B}}\) uma base de Jordan do operador \(T\). Nessa base, as entradas diagonais de \([T]_{\underline{\textsc{B}}}\) são os autovalores de \(T\). Fixe um autovalor \(\lambda \) e denote por \(W_\lambda \) o subespaço gerado por todas as cadeias dos blocos associados a \(\lambda \). Em cada uma dessas cadeias,
Logo alguma potência de \(T-\lambda \operatorname {I}\) anula \(W_\lambda \), e portanto \(W_\lambda \subseteq E_\lambda ^\infty \).
Como \(V=\bigoplus _i W_{\lambda _i}\) e também \(V=\bigoplus _i E^{\infty }_{\lambda _i}(T)\), com \(W_{\lambda _i}\subseteq E^{\infty }_{\lambda _i}(T)\), segue que \(W_{\lambda _i}=E^{\infty }_{\lambda _i}(T)\) para todo \(i\). Em cada uma dessas parcelas, subtrair \(\lambda _i\operatorname {I}\) reduz o problema ao caso nilpotente. A fórmula do item 2, já provada nesse caso, determina o número de blocos de cada tamanho. Portanto, a forma de Jordan é única a menos da ordem dos blocos.
11.3 Cálculo da Forma de Jordan
O cálculo separa-se em duas etapas:
determinar, para cada autovalor, o diagrama que fixa os tamanhos dos blocos;
construir uma base de Jordan compatível com esses blocos.
Cálculo dos Diagramas de Jordan
Dada uma transformação \(T\) cuja matriz numa certa base é \(A\). Considere o diagrama de Jordan correspondente a um autovalor \(\lambda \) de \( T \). Como já observamos, a linha inferior desse diagrama consiste numa base para \(\ker ( T -\lambda \operatorname {I})\) e assim o número de vetores na linha inferior é \(\dim \ker ( T -\lambda \operatorname {I})\). De modo análogo temos que as duas linhas inferiores formam uma base para \(\ker ( T -\lambda \operatorname {I})^{2}\) e assim sucessivamente. 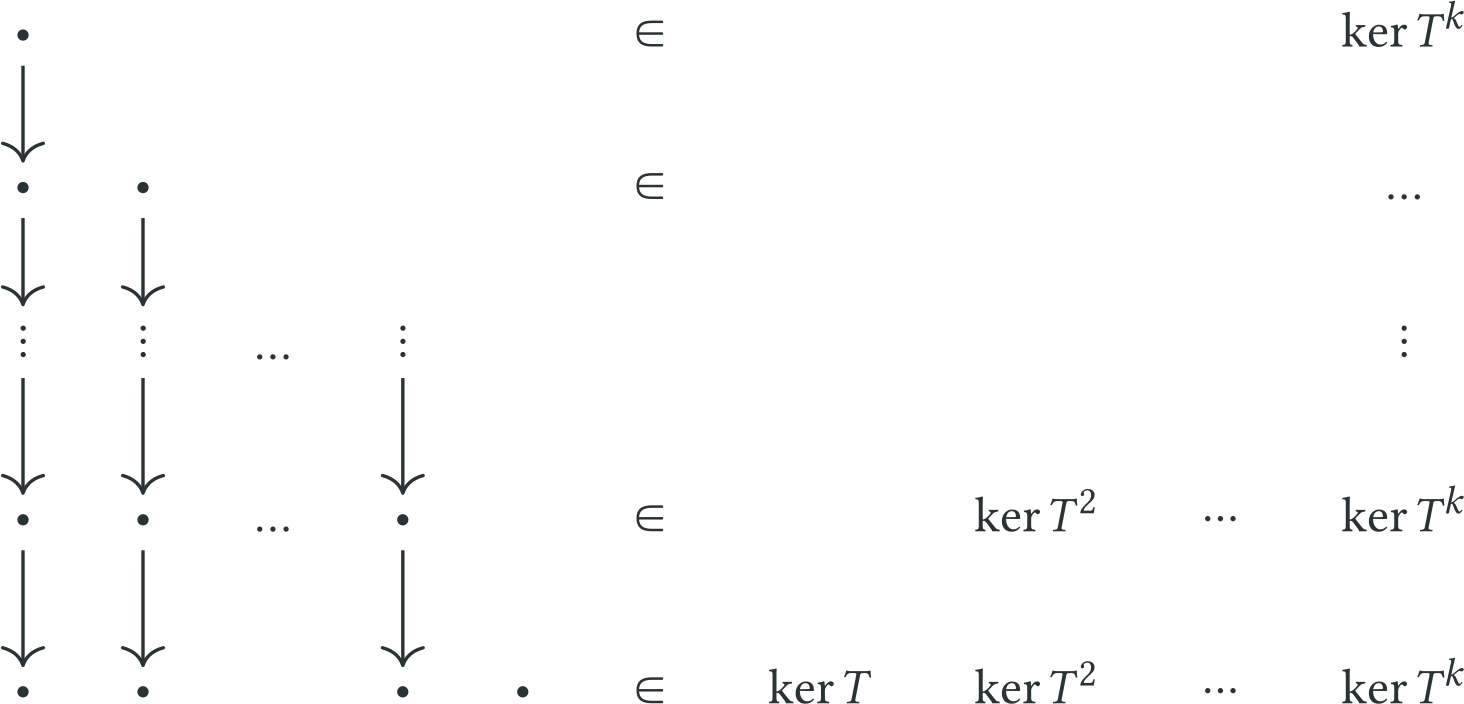
Logo para determinarmos esse diagrama é suficiente calcularmos:
Cada um desses números nos fornece quantos vetores aparecem em cada linha do diagrama.
Cálculo da Matriz Mudança de Base
Para calcularmos a matriz mudança de base \(M\) é suficiente resolvermos a equação linear:
O sistema linear resultante pode ser indeterminado, mas somente as soluções invertíveis \(M\) servem como matrizes de mudança de base.
Determine a forma de Jordan de
O polinômio característico de \(A\) é \((x-2)^{3}\) e, assim, seu único autovalor é \(2\). Logo
Assim, \(\dim \ker (A-2\operatorname {I})=2\). Como \((A-2\operatorname {I})^2=0\), temos \(\dim \ker (A-2\operatorname {I})^2=3\). Logo o diagrama associado a essa matriz é: 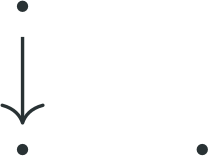 E assim sua forma de Jordan, na convenção triangular superior, é
Para construir uma base de Jordan, tome \(\bm {v}_1=\bm {e}_1\) e \(\bm {v}_2=(A-2\operatorname {I})\bm {v}_1=(-1,2,3)^{\mathrm{t}}\). Como \((A-2\operatorname {I})\bm {v}_2=0\) e \(\bm {e}_3\in \ker (A-2\operatorname {I})\), ordenamos a cadeia como \((\bm {v}_2,\bm {v}_1)\) e obtemos a matriz
é invertível e satisfaz
Ache a forma de Jordan para
Nesse caso o polinômio característico é: \((x-3 )^4\) e assim o único autovalor é \(3\).
Temos que \(\dim \ker (C-3\operatorname {I})=1\), \(\dim \ker (C-3\operatorname {I})^{2}=2\), \(\dim \ker (C-3\operatorname {I})^{3}=3\) e \(\dim \ker (C-3\operatorname {I})^{4}=4\).
Logo o diagrama associado a essa matriz é: 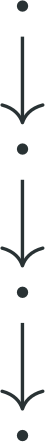 E assim sua forma de Jordan é
Ache a forma de Jordan para
Nesse caso o polinômio característico é: \((x-3)^{2}(x-2)^{3}\) e assim seus autovalores são: \(3,2\).
Temos que \(\dim \ker (B-3\operatorname {I})=2\) e \(\dim \ker (B-3\operatorname {I})^{2}=2\) e que
\(\dim \ker (B-2\operatorname {I})=1\), \(\dim \ker (B-2\operatorname {I})^{2}=2\) e \(\dim \ker (B-2\operatorname {I})^{3}=3\).
Logo o diagrama de Jordan é 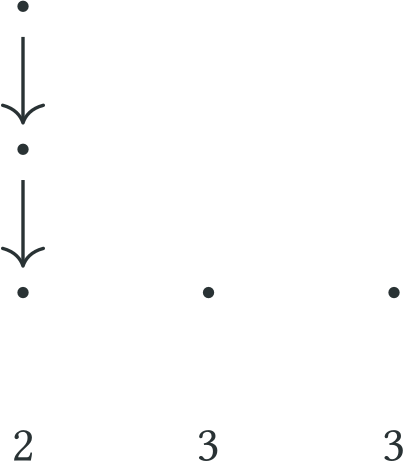 E assim a forma de Jordan é:
Nesse caso \((x-2)^{5}\), logo \(2\) é autovalor. Também temos que: \(\dim \ker (C-2\operatorname {I})=3\) e \(\dim \ker (C-2\operatorname {I})^{2}=5\) e logo o diagrama para \(C\) é 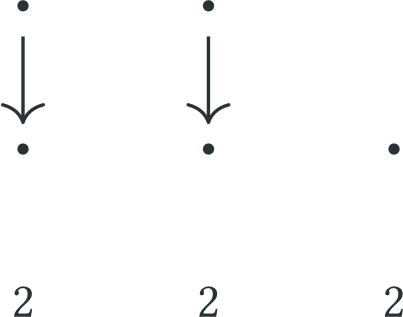 e consequentemente a forma de Jordan de \(C\) é:
Suponha \(A \in \mathcal{M}_{6, 6}(\mathbb {R})\) com polinômio minimal
Encontre todas as formas normais de Jordan possíveis e não semelhantes para \(A\).
Nenhum dos blocos de Jordan pode ter tamanho maior que \(2\), pois isso produziria no polinômio minimal um fator \((x\pm 1)^3\). Como o polinômio minimal contém os fatores \((x\pm 1)^2\), deve haver pelo menos um bloco de tamanho \(2\) associado a cada um desses autovalores.
Assim, necessariamente aparecem os blocos \(J_2(1)\) e \(J_2(-1)\). Restam duas dimensões, que podem ser distribuídas entre blocos de tamanho \(1\) ou usadas para repetir um dos blocos de tamanho \(2\). Portanto, a menos da ordem dos blocos, há exatamente cinco possibilidades:
Seja \(A\in M_{6}(\mathbb {R})\) tal que \(A^{4}-8A^{2}+16I_{6}=0\). Quais são as possíveis formas de Jordan não semelhantes para \(A\)?
Seja \(T:\mathbb {R}_n[x]\to \mathbb {R}_n[x]\) dado por \(T(p(x))=p(x+1)\).
Determine a forma de Jordan de \(T\).
Para \(n=4\), encontre uma base \(\underline{\textsc{B}}\) de \(\mathbb {R}_{4}[x]\) tal que \([T]_{\underline{\textsc{B}}}^{\underline{\textsc{B}}}=J\).
Sejam as matrizes
veja que \(c_{A}=c_{B}=c_{C}=c_{D}=(x-2)^{4}\). Determine a forma de Jordan de cada uma.
Dados um polinômio \(f(x)=(x-\lambda _{1})^{d_{1}}(x-\lambda _{2})^{d_{2}}\dots (x-\lambda _{k})^{d_{k}}\) e um espaço vetorial \(V\) com \(\dim V=n=d_{1}+d_{2}+\dots +d_{k}\). Quantas formas de Jordan, a menos de permutação dos blocos, podem ocorrer para operadores \(T:V\to V\) com \(c_T=f\)?
Ache todas as formas de Jordan possíveis para uma transformação linear com polinômio característico \(c_{T}=(x-2)^{3}(x-1)^{2}(x-5)\). Ache o polinômio minimal correspondente a cada uma dessas formas de Jordan.
Considere a transformação linear \(T:\mathbb {R}^{4}\rightarrow \mathbb {R}^{4}\) dada por
Encontre a base e a forma de Jordan de \(T\).
Descreva todos os subespaços \(T\)-invariantes.
Seja \(T\) um operador linear no \(\mathbb {K}\)-e.v. \(V\) de dimensão finita. Suponha que \(m_{T}=(x-\lambda _{1})^{m_{1}}\dots (x-\lambda _{k})^{m_{k}}\), mostre que existe um operador diagonalizável \(D\in \operatorname {Hom}(V,V)\) e um operador nilpotente \(N\in \operatorname {Hom}(V,V)\) tal que
A seguinte afirmação é falsa ou verdadeira: se \(A\in M_{n}(\mathbb {C})\) é uma matriz com entradas complexas de ordem \(n\) é tal que \(A^{4}=I_{n}\) então
pode ser um bloco de Jordan de \(A\).
Seja \(T:\mathbb {R}^{6}\rightarrow \mathbb {R}^{6}\) um operador linear com polinômios característico e minimal dados, respectivamente, por \(c_{T}=(x-2)^{4}(x-1)^{2}\) e \(m_{T}=(x-2)^{2}(x-1)^{2}\). Além disso suponha que \(\dim \ker (T-2\operatorname {I})=2\). Nestas condições encontre a forma de Jordan de \(T\). Com os polinômios característico e minimal acima é possível supormos que \(\dim \ker (T-2\operatorname {I})=1\)?
\( \)
Seja \(A\in M_{n}(\mathbb {C})\) uma matriz complexa invertível. Defina suas partes real e imaginária \(R,S\in M_{n}(\mathbb {R})\) como sendo
\[ R=\Re (A)\text{ e }S=\Im (A) \]de forma que \(A=R+iS\). Mostre que existe \(\lambda _{0}\in \mathbb {R}\) tal que \(R+\lambda _{0}S\) é invertível.
Deduza que se duas matrizes reais \(A,B\in M_{n}(\mathbb {R})\) são semelhantes em \(M_{n}(\mathbb {C})\) então elas são semelhantes em \(M_{n}(\mathbb {R})\).
Seja \(A\in M_{n}(\mathbb {R})\) uma matriz real satisfazendo a seguinte condição \(A^{3}=I_{n}\). Mostre que \(\operatorname {tr}(A)\in \mathbb {Z}\).
Sejam \(N_{1}\) e \(N_{2}\) matrizes de ordem \(6\) nilpotentes. Suponha que elas têm o mesmo polinômio minimal e o mesmo posto. Prove que elas são semelhantes. Mostre que o mesmo resultado não é verdadeiro para matrizes de ordem \(7\).
Dê a forma de Jordan de um operador linear \(T:\mathbb {R}^{7}\rightarrow \mathbb {R}^{7}\) com polinômio característico \(c_{T}(x)=(x-1)^{2}(x-2)^{4}(x-3)\) e tal que \(\dim \ker (T-2\operatorname {I})=2\), \(\dim \ker (T-\operatorname {I})=1\) e \(\ker (T-2\operatorname {I})^{3}\neq \ker (T-2\operatorname {I})^{2}.\)
Seja \(N\in M_{n}(\mathbb {R})\) uma matriz nilpotente tal que \(\dim \ker (N)=k,\, 0\lt k\lt n.\)
Mostre que \(\dim \ker (N^{l})\leq kl\), para todo \(l\geq 1.\)
Prove que \(n\leq kr\), onde \(r\) é o grau do polinômio minimal de \(N.\)
Seja \(A\) um operador num espaço complexo de dimensão quatro, com \(A^4+2A^3-2A-I=0\), \(|\operatorname {tr}A|=2\) e \(\operatorname {posto}(A+I)=2\). Determine sua forma de Jordan e prove que é única a menos da ordem dos blocos.
Seja \(T\) real com \(T^6=0\) e \(T^5\neq 0\).
Se \(\dim V=6\), prove que não existe \(S\) com \(S^2=T\).
Em dimensão doze, construa um exemplo de \(T\) com essas propriedades que possua uma raiz quadrada. Todos os operadores com essas propriedades em dimensão doze possuem raiz quadrada?
Decomposição de Fitting
Seja \(T:\mathbb {K}^{\mathbb {N}}\to \mathbb {K}^{\mathbb {N}}\) dada por \(T(x_{1},x_{2},\dots )=(0,x_{1},x_{2},\dots )\). Mostre que \(T\) não se escreve como soma direta de um operador nilpotente com um isomorfismo.
11.4 Forma de Jordan Real
Seja \(V\) um espaço vetorial sobre os reais e seja \(A\) a matriz do operador \(T:V\to V\). Sobre os reais, o polinômio característico \(c_A(x)\) de \(A\) pode ser fatorado como produto de termos lineares e termos de grau dois que não possuem raízes em \(\mathbb {R}\):
que, por outro lado, pode ser fatorado como
sobre \(\mathbb {C}\) com \(\alpha _j = a_j+b_j i\) e \( \overline{\alpha _j} = a_j - b _j i\).
Partiremos da forma de Jordan da complexificação de \(T\) e reuniremos os blocos associados a cada par de raízes conjugadas. A descomplexificação transforma esses pares em blocos reais correspondentes aos fatores quadráticos irredutíveis de \(c_T(x)\).
Começamos estendendo a noção de conjugação para matrizes.
As próximas proposições relacionam os autovalores, os autoespaços invariantes, etc. para um operador linear \(T\) e sua complexificação \(T^{\mathbb {C}}\).
Sejam \(V\) um espaço vetorial real de dimensão finita, \(T:V\rightarrow V\) um operador linear e \(T^{\mathbb {C}}\) sua complexificação. Então:
os polinômios característicos de \(T\) e \(T^{\mathbb {C}}\) são iguais;
se \(\lambda \) é um autovalor de \(T^{\mathbb {C}},\) então \( \overline{\lambda }\) é também um autovalor de \(T^{\mathbb {C}}\);
as multiplicidades algébricas dos autovalores \(\lambda \) e \(\overline{\lambda }\) são iguais;
se \( W'\) é um subespaço fechado por conjugação, então \( W'\) possui uma base formada por vetores reais. Um vetor \(\bm {v}\) é dito real se \(\overline{\bm {v}}=\bm {v}\).
a As matrizes de \(T\) e de sua complexificação \(T^{\mathbb {C}}\), na mesma base real considerada sobre \(\mathbb {C}\), têm as mesmas entradas.
b Sejam \(\lambda \) um autovalor de \(T^{\mathbb {C}}\) e \(c_T(z)\) o polinômio característico de \(T^{\mathbb {C}}\). Como \(c_T(z)\) também é o polinômio característico de \(T\), os coeficientes de \(c_T(z)\) são reais.
Tomando o conjugado na equação \(c_T(\lambda )=0\), obtemos \(c_T(\overline{\lambda })=0\), o que mostra que \(\overline{\lambda }\) também é uma raiz do polinômio característico de \(T^{\mathbb {C}}\).
c Se \(\lambda \) é raiz de multiplicidade \(d\) do polinômio característico, então
tomando o conjugado em cada uma dessas equações
mostrando que \(\overline{\lambda }\) também tem multiplicidade \(d.\)
d Seja \(\{ \bm {w}_{1},\ \ldots ,\ \bm {w}_{k}\} \) uma base de \(W'\), com \(\bm {w}_j=\bm {u}_j+i\bm {v}_j\) e \(\bm {u}_j,\bm {v}_j\in V\). Como \(W'\) é fechado por conjugação,
pertencem a \(W'\), identificando \(V\) com o subespaço dos vetores reais de \(V^{\mathbb {C}}\).
Assim, o conjunto \(S=\{ \bm {u}_{1},\ \bm {v}_{1},\ \ldots ,\ \bm {u}_{k},\ \bm {v}_{k}\} \) é um conjunto de vetores reais que gera \( W'\). Uma base formada de vetores reais é obtida tomando um subconjunto de \(S\) com \(k\) elementos linearmente independentes em \(V^{\mathbb {C}}\).
Todo vetor de \( \bm {w}\in W'\) pode ser escrito como \(\bm {w}=\bm {u}+i\bm {v}\), sendo \(\bm {u}\) e \(\bm {v}\) vetores reais. Escrevendo \(\bm {u}\) e \(\bm {v}\) em termos dos vetores da base real, segue imediatamente que \( W'\) é a complexificação do espaço real \(W\) gerado pelos vetores dessa base.
O Teorema da Decomposição em Autoespaços Generalizados, aplicado a \(T^{\mathbb {C}}\), fornece a decomposição indicada. Além disso,
de modo que a conjugação identifica \(Z_j\) com \(\overline{Z_j}\). Por fim, \(\bm {z}_h\) e \(\overline{\bm {z}_h}\) geram o mesmo espaço complexo que suas partes real e imaginária, \(\bm {u}_h\) e \(\bm {v}_h\). Isso prova a última afirmação.
Se \(V\) é um espaço vetorial real de dimensão finita e \(T:V\rightarrow V\) é um operador linear, existe uma base \(\underline{\textsc{B}}\) de \(V\) em relação à qual a matriz de \(T\) tem, ao longo da diagonal, blocos de Jordan (correspondentes aos autovalores reais) e blocos de Jordan aumentados (correspondentes aos autovalores complexos). A soma das ordens dos blocos de Jordan correspondentes a um mesmo autovalor \(\lambda \) é igual à multiplicidade algébrica de \(\lambda \), se \(\lambda \in \mathbb {R}\) e é igual ao dobro da multiplicidade algébrica de \(\lambda \) se \(\lambda \in \mathbb {C}\setminus \mathbb {R}\).
Os blocos de Jordan aumentados são da forma
onde \(C_{a,b}=\left[\begin{array}{ll} a & b \\ -b & a \end{array}\right],\) sendo \(a+ib\) um autovalor complexo de \(T^{\mathbb {C}}\) e \(\operatorname {I}_{2}\) a matriz identidade \(2\times 2.\)
Sejam \(\alpha _{1}, \ldots ,\alpha _{k}\) os autovalores reais de \(T\) e \(\lambda _{1},\overline{\lambda _{1}}, \ldots ,\lambda _{m},\overline{\lambda _{m}}\) os pares de autovalores não reais de \(T^{\mathbb {C}}\). Então \(V^{\mathbb {C}}\) admite a decomposição
onde os núcleos são tomados para \(T^{\mathbb {C}}\).
Para cada \(\alpha _j\in \mathbb {R}\), o operador \(T-\alpha _j\operatorname {I}\) restrito ao subespaço real correspondente é nilpotente, e sua base de Jordan pode ser construída como antes.
Suponhamos agora que \(T^{\mathbb {C}}\) possua um autovalor \(\lambda \in \mathbb {C}\backslash \mathbb {R}\).
Fixe um par \(\lambda ,\overline\lambda \) e escreva \(Z_{\lambda }=\ker (T^{\mathbb {C}}-\lambda \operatorname {I})^r\) e \(Z_{\overline\lambda }=\ker (T^{\mathbb {C}}-\overline\lambda \operatorname {I})^r\). Então \(\{ \bm {u}_{1},\ \bm {v}_{1},\ \bm {u}_{2},\ \bm {v}_{2},\ \ldots ,\ \bm {u}_{k},\ \bm {v}_{k}\} \) é uma base real do subespaço cuja complexificação é \(Z_{\lambda }\oplus Z_{\overline{\lambda }}\).
Finalmente, considere uma cadeia de Jordan \(\bm {w}_j=\bm {u}_j+i\bm {v}_j\), \(1\leq j\leq r\), com \(\bm {w}_0=\vec0\) e \(T^{\mathbb {C}}\bm {w}_j=\lambda \bm {w}_j+\bm {w}_{j-1}\), onde \(\lambda =a+ib\in \mathbb {C}\setminus \mathbb {R}\). Então
e logo
de onde segue que, na base real \(\{ \bm {u}_{1},\ \bm {v}_{1},\ \bm {u}_{2},\ \bm {v}_{2},\ \ldots ,\ \bm {u}_{r},\ \bm {v}_{r}\} \), o operador \(T\) é representado por um bloco aumentado da forma descrita no enunciado. Repetindo o argumento para todas as cadeias e concatenando as bases, obtemos a forma de Jordan real.
Seja \(A\in M_{n}(\mathbb {R})\) , tal que \(A^{2}+I_{n}=0\). Prove que \(n=2k\) e que \(A\) é semelhante à matriz onde \(I_{k}\in M_{k}(\mathbb {R})\) é a matriz identidade.