Decomposições e Coordenadas
Passamos agora da estrutura interna de um espaço vetorial às formas de organizá-lo e representá-lo. Começaremos pelas somas e decomposições em subespaços; em seguida, uma escolha de base permitirá introduzir coordenadas e mudanças de base. O capítulo termina com bandeiras, que organizam subespaços por inclusão e os relacionam a bases adaptadas.
3.1 Soma de Subespaços
O conjunto \(\mathcal{S}\left(V\right)\) de todos os subespaços de \(V\) é parcialmente ordenado pela inclusão. Nessa ordem, \(\{ \vec0\} \) é o menor elemento e \(V\) é o maior. Essa estrutura de ordem motiva as construções seguintes.
Se \(S,T\in \mathcal{S}\left(V\right)\), então \(S\cap T\) é o maior subespaço contido simultaneamente em \(S\) e \(T\). Mais geralmente, a interseção de uma família \(\{ S_i\, \mid \, i\in I\} \) é seu maior limite inferior:
Para determinar o menor subespaço de \( V \) contendo os subespaços \( S \) e \( T \), fazemos a seguinte definição.
\(W\) é o menor subespaço que contém \(S_i\) para todo \(i\in I\);
\(W=\langle \bigcup \{ S_{i} \, \mid \, i \in I \} \rangle \)
\(W=\sum _{i \in I} S_{i} \)
A equivalência decorre diretamente da caracterização de \(\langle S\rangle \) como o conjunto das combinações lineares finitas de elementos de \(S\).
3.1.1 Soma Direta
Uma soma direta descreve um espaço por componentes independentes: cada vetor se decompõe de maneira única em parcelas pertencentes aos subespaços dados.
Somas Diretas Internas
Seja \(V\) um espaço vetorial e seja \(\mathcal S=\{ S_i\, \mid \, i\in I\} \) uma família de subespaços. Dizemos que \(V\) é a soma direta interna dessa família se todo vetor \(\bm {v}\in V\) possui uma única representação como soma finita
depois de desconsiderar parcelas nulas e a ordem das parcelas.
Se \( V \) é a soma direta de \( \mathcal{S} \), escrevemos
Se \( \mathcal{S} = \{ S_{1}, \ \ldots , \ S_{n} \} \) é uma família finita, podemos denotar a soma direta como
Uma soma é direta se, e somente se, toda igualdade \(\bm {u}_{i_1}+\cdots +\bm {u}_{i_r}=\vec0\), com índices distintos e \(\bm {u}_{i_j}\in S_{i_j}\), implica \(\bm {u}_{i_j}=\vec0\) para todo \(j\). Em outras palavras, basta verificar a unicidade da representação do vetor nulo. Essa afirmação motiva a seguinte definição e a próxima proposição.
Assim, para subespaços \(S_1,\ldots ,S_k\) de \(V\), a igualdade \(V=S_1\oplus \cdots \oplus S_k\) vale se, e somente se,
\( V = S_{1}+\cdots +S_{k} \) e
a família \(\{ S_1,\ldots ,S_k\} \) é independente.
A seguinte caracterização de somas diretas é bastante útil.
\( V \) é a soma dos \( S_{i} \), \( V = \sum _{i \in I} S_{i} \)
Para cada \( i \in I, \) \( S_{i} \cap (\sum _{j \neq i} S_{j}) = \{ \vec0 \} \)
Suponha primeiro que \( V \) seja a soma direta de \( \mathcal{S} \). Então a é verdadeiro e se
então \( \bm {v}= \bm {s}_{i} \) para algum \( \bm {s}_{i} \in S_{i} \) e
onde \( \bm {s}_{j_{k}} \in S_{j_{k}} \) e \( j_{k} \neq i \) para todos os \( k = 1, \ldots , n \). Portanto, pela unicidade das representações de soma direta, \( \bm {s}_{i} = 0 \) e, portanto, \( \bm {v}= 0 \). Logo demonstramos b.
Para a recíproca, suponha que a e b sejam válidos. Precisamos apenas verificar a condição de unicidade
onde \(\bm {s}_{j_i}\in S_{j_i}\) e \(\bm {t}_{k_i}\in S_{k_i}\). Acrescentando parcelas nulas, podemos supor que os conjuntos de índices das duas representações coincidem, digamos, com \(\{ i_1,\ldots ,i_p\} \); assim,
A diferença das duas igualdades fornece \((\bm {s}_{i_1}-\bm {t}_{i_1})+\cdots +(\bm {s}_{i_p}-\bm {t}_{i_p})=\vec0\). Para cada \(u\), temos
Logo \(\bm {s}_{i_u}=\bm {t}_{i_u}\) para todo \(u\), o que prova a unicidade.
Se tivermos apenas dois subespaços \( \{ W_{1}, \ W_{2} \} \), essa condição simplesmente indicará \( W_{1} \cap W_{2} = \{ \vec0\} \). Se tivermos mais de dois subespaços, essa condição é mais forte que a condição \( W_{i} \cap W_{j} = \{ \vec0\} \) para \( i \neq j \).
Suponha que \(\operatorname {char}(\mathbb {K})\) não divida \(n\). Seja \(\mathcal{M}_{n, n}(\mathbb {K})\) o espaço vetorial das matrizes \(n\times n\) com entradas em \(\mathbb {K}\), seja \(\mathfrak {sl}_n(\mathbb {K})\) o subespaço das matrizes de traço zero e seja \(D=\langle \operatorname {I}_n\rangle \).
Como \(\operatorname {tr}(\lambda \operatorname {I}_n)=n\lambda \), temos \(\mathfrak {sl}_n(\mathbb {K})\cap D=\{ \vec0\} \). Para qualquer \(A\in \mathcal{M}_{n, n}(\mathbb {K})\), defina \(\alpha =\operatorname {tr}(A)/n\) e \(B=A-\alpha \operatorname {I}_n\). Então \(\operatorname {tr}(B)=0\) e \(A=B+\alpha \operatorname {I}_n\). Portanto, \(\mathcal{M}_{n, n}(\mathbb {K})=\mathfrak {sl}_n(\mathbb {K})\oplus D\).
Suponha que \(\operatorname {char}(\mathbb {K})\ne 2\). Toda matriz \( A \in \mathcal{M}_{n, n}(\mathbb {K})\) pode ser decomposta como
onde \(A^{\mathrm{t}}\) é a transposta de \(A\). A matriz \(B\) é simétrica e \(C\) é antissimétrica; assim, \(A\) é a soma de uma matriz simétrica e uma matriz antissimétrica.
Como os conjuntos \(\operatorname {Sim}_{n,n}\) e \(\operatorname {ASim}_{n,n}\) de todas as matrizes simétricas e antissimétricas em \(\mathcal{M}_{n, n}(\mathbb {K})\) são subespaços de \(\mathcal{M}_{n, n}(\mathbb {K})\), temos que
Além disso, se \( S+T = S '+ T' \), onde \( S \) e \( S '\) são simétricas e \( T \) e \( T' \) são antissimétricas, então a matriz
é simétrica e antissimétrica. Como \(\operatorname {char}(\mathbb {K})\ne 2\), devemos ter \(U=0\) e, portanto, \(S=S'\) e \(T=T'\). Assim, a soma é direta:
3.1.2 Decomposição em Somas Diretas
Sejam \(W_1,\ldots ,W_k\) subespaços de \(V\), seja \(\underline{\textsc{B}}_i\) uma base de \(W_i\) e seja \(\underline{\textsc{B}}=(\underline{\textsc{B}}_1,\ldots ,\underline{\textsc{B}}_k)\) a família concatenada, na qual vetores repetidos em bases distintas são contados com repetição. Então
\( \underline{\textsc{B}}\) gera \( V \) se, e somente se, \( V = W_{1}+\cdots +W_{k}.\)
\( \underline{\textsc{B}}\) é linearmente independente, como família, se, e somente se, \( \{ W_{1}, \ \ldots \ , \ W_{k} \} \) for independente.
\( \underline{\textsc{B}}\) é uma base para \( V \) se, e somente se, \( V = W_{1} \oplus \cdots \oplus W_{k}.\)
A demonstração da proposição é proposta como exercício.
A reunião de bases das parcelas é uma base de \(V\); contar seus elementos prova o corolário.
Seja \(V\) um espaço vetorial e seja \(W\) um subespaço de \(V\). Então \(W\) possui um complemento \(W'\). Além disso, \(\dim V=\dim W+\dim W'\).
Seja \(\underline{\textsc{B}}\) uma base de \(W\). Pelo Teorema 2.43, existe uma base \(\underline{\textsc{B}}'\) de \(V\) tal que \(\underline{\textsc{B}}\subseteq \underline{\textsc{B}}'\). Defina \(W'=\langle \underline{\textsc{B}}'\setminus \underline{\textsc{B}}\rangle \). A reunião das duas bases gera \(V\) e é linearmente independente; portanto, \(V=W\oplus W'\). Como \(\underline{\textsc{B}}'=\underline{\textsc{B}}\mathbin {\dot\cup }(\underline{\textsc{B}}'\setminus \underline{\textsc{B}})\), a igualdade de cardinais \(\dim V=\dim W+\dim W'\) também segue, inclusive em dimensão infinita.
Seja \( \underline{\textsc{B}}_{0} = \{ \bm {x}_{1}, \ldots , \bm {x}_{n} \} \) uma base de \( W_{1} \cap W_{2} \). No caso particular em que \( W_{1} \cap W_{2} = (0) \), faremos \( \underline{\textsc{B}}_{0}=\emptyset \). Pelo Teorema da Extensão 2.43, podemos completar \( \underline{\textsc{B}}_{0} \) para uma base \( \underline{\textsc{B}}_{1} = \{ \bm {x}_{1}, \ldots , \bm {x}_{n} , \bm {y}_{1}, \ldots , \bm {y}_{m} \} \) de \( W_{1} \). De modo análogo, podemos completar \( \underline{\textsc{B}}_{0} \) para uma base \( \underline{\textsc{B}}_{2} = \{ \bm {x}_{1}, \ldots , \bm {x}_{n }, \vec{z}_{1}, \dots , \vec{z}_{p} \} \) de \( W_{2} \). Assim, \( \dim W_{1} \cap W_{2} = n, \dim W_{1} = n+m, \) e \( \dim W_{2} = n+p \).
Afirmamos que \( \underline{\textsc{B}}= \{ \bm {x}_{1}, \ldots , \bm {x}_{n}, \bm {y}_{1}, \ldots , \bm {y}_{m}, \vec{z}_{1}, \dots , \vec{z}_{p} \} \) é uma base de \( W_{1}+W_{2} \). Claramente \( \langle \underline{\textsc{B}}\rangle = W_{1}+W_{2} \).
Resta provar que \(\underline{\textsc{B}}\) é linearmente independente. Suponha que
Então
Comparando ambos os lados da equação temos que \( \displaystyle \sum _{i=1}^{p} z_{i} \vec{z}_{i} \in W_{1} \cap W_{2} = \langle \{ \bm {x}_{1}, \ldots , \bm {x}_{n} \} \rangle \). Logo podemos escrever \(\displaystyle \sum _{i=1}^{p} z_{i} \vec{z}_{i}\) como:
Como \(\underline{\textsc{B}}_2\) é uma base de \(W_2\), comparar essa expressão com \(\sum _{i=1}^n w_i\bm {x}_i\) fornece \(z_1=\cdots =z_p=0\). A relação original se reduz a \(\sum _{i=1}^n x_i\bm {x}_i+\sum _{i=1}^m y_i\bm {y}_i=\vec0\); como \(\underline{\textsc{B}}_1\) é uma base de \(W_1\), todos os coeficientes \(x_i\) e \(y_i\) também são nulos.
Logo \(\underline{\textsc{B}}\) é uma base de \(W_1+W_2\), de modo que \(\dim (W_1+W_2)=n+m+p\). Substituir as quatro dimensões obtidas conclui a prova.
O Teorema 3.13 continua válido em dimensão infinita quando as dimensões são entendidas como cardinais. Nesse caso, entretanto, a aritmética cardinal pode ocultar parte da informação geométrica: a soma de dois cardinais infinitos é igual ao maior deles.
O mesmo argumento fornece uma estimativa para a interseção de uma família finita de subespaços.
\(\displaystyle \dim (W_1\cap \cdots \cap W_k) =n-\sum _{i=1}^k c_i +\sum _{j=1}^{k-1}\left[n-\dim \bigl((W_1\cap \cdots \cap W_j)+W_{j+1}\bigr)\right];\)
\(\displaystyle \dim (W_1\cap \cdots \cap W_k) \geq n-\sum _{i=1}^k c_i;\)
\(\displaystyle \dim (W_1\cap \cdots \cap W_k) =n-\sum _{i=1}^k c_i\) se, e somente se, para todo \(i=1,\ldots ,k\),
\[ W_{i}+(\bigcap _{j \neq i} W_{j}) = V \]
Ponha \(U_j=W_1\cap \cdots \cap W_j\). O Teorema 3.13, aplicado a \(U_j\) e \(W_{j+1}\), fornece
Iterando essa identidade, obtemos o primeiro item. Cada parcela entre colchetes é não negativa, o que prova o segundo.
A igualdade no segundo item equivale a \(\operatorname {codim}(W_1\cap \cdots \cap W_k)=\sum _i\operatorname {codim}W_i\). Ela ocorre exatamente quando cada \(W_i\) é transversal à interseção dos demais, isto é, quando \(W_i+\bigcap _{j\neq i}W_j=V\). Essa equivalência também resulta da fórmula de dimensões do Teorema 3.13, aplicada a cada um desses pares.
3.2 Soma Direta Externa
Se \( V \) e \( W \) forem espaços vetoriais sobre um corpo \( \mathbb {K}\), o produto cartesiano
pode ser munido de uma estrutura de espaço vetorial definindo as operações
O produto cartesiano \(V\times W\), munido dessas operações, é denominado soma direta externa de \(V\) e \(W\).
A construção se estende a qualquer família finita.
Sejam \(V_1,\ldots ,V_n\) espaços vetoriais sobre \(\mathbb {K}\). Sua soma direta externa, denotada por \(V_1\boxplus \cdots \boxplus V_n\), é o produto cartesiano \(V_1\times \cdots \times V_n\) munido das operações coordenada a coordenada. Seus elementos são as ênuplas ordenadas
e as operações são
Essa construção pode ser generalizada a uma família arbitrária de espaços vetoriais. Representaremos seus elementos por famílias \((v_i)_{i\in I}\), com \(v_i\in V_i\), sem atribuir uma estrutura vetorial à união dos \(V_i\).
Será mais útil restringir o conjunto de funções àquelas com suporte finito.
Assim, uma família tem suporte finito quando apenas um número finito de suas coordenadas é não nulo.
Observe que o produto direto e a soma direta externa são os mesmos para uma família de espaços vetoriais finita.
Mostre que, se \(U\subseteq S\), então Essa propriedade é denominada lei modular do reticulado \(\mathcal{S}(V)\).
Para quais espaços vetoriais a lei distributiva de subespaços
é verdadeira? Determine, portanto, quando o reticulado de subespaços é distributivo.
Sejam \(L_1,\ldots ,L_r\) subespaços de dimensão finita de \(V\).
Verifique a comutatividade e a associatividade da soma de subespaços e identifique seu elemento neutro.
Prove \(\dim (L_1+L_2)=\dim L_1+\dim L_2-\dim (L_1\cap L_2)\).
Prove \(\dim (L_1+\cdots +L_r)\leq \sum _i\dim L_i\) e caracterize o caso de igualdade.
Seja \(V\) um espaço vetorial e sejam \(W_1,\ldots ,W_k\) subespaços de \(V\). Para cada \(i\), seja \(\underline{\textsc{B}}_i\) uma base de \(W_i\) e ponha \(\underline{\textsc{B}}=\bigcup _{i=1}^k\underline{\textsc{B}}_i\). Mostre que: \( \underline{\textsc{B}}\) gera \( V \) se, e somente se, \( V = W_{1}+\cdots +W_{k}.\) \( \underline{\textsc{B}}\) é linearmente independente se, e somente se, \( \{ W_{1}, \ \ldots \ , \ W_{k} \} \) for independente. \( \underline{\textsc{B}}\) é uma base para \( V \) se, e somente se, \( V = W_{1} \oplus \cdots \oplus W_{k}.\)
Seja \(V\) um espaço vetorial de dimensão \(n\) e sejam \(W_1,\ldots ,W_k\) subespaços, com \(n_i=\dim W_i\).
Se \( n_{1}+\cdots +n_{k}\gt n \), então \( \{ W_{1}, \ \ldots \ , \ W_{k} \} \) não é independente.
Se \( n_{1}+\cdots +n_{k} \lt n \), então \( V \neq W_{1}+\cdots +W_{k}.\)
Se \(n_1+\cdots +n_k=n\), prove que são equivalentes:
\( V = W_{1} \oplus \cdots \oplus W_{k}.\)
\( V = W_{1}+\cdots +W_{k} \)
\( \{ W_{1}, \ \ldots \ , \ W_{k} \} \) é independente.
Seja \(V\) um espaço vetorial de dimensão finita e sejam \(W_1,\ldots ,W_k\) subespaços tais que \(V=W_1\oplus \cdots \oplus W_k\). Prove que \(\dim V=\dim W_1+\cdots +\dim W_k\).
Encontre um subespaço complementar a \(L_3=\{ p(x)\in \mathbb {K}_n[x]:p(1)=0\} \) em \(\mathbb {K}_n[x]\).
Seja \(V\) um espaço vetorial de dimensão finita \(n\) e sejam \(W_1,\ldots ,W_k\) subespaços de \(V\). Para \(1\leq i\leq k\), defina \(c_i=n-\dim W_i\). Mostre que:
- \[ \dim (W_1\cap \cdots \cap W_k) =n-\sum _{i=1}^k c_i +\sum _{j=1}^{k-1}\left[n-\dim \bigl((W_1\cap \cdots \cap W_j)+W_{j+1}\bigr)\right]. \]
\( \displaystyle \dim (W_{1} \cap \cdots \cap W_{k}) \geq n - \sum _{i = 1}^{k} c _{i}.\)
A igualdade \(\displaystyle \dim (W_1\cap \cdots \cap W_k) =n-\sum _{i=1}^k c_i\) vale se, e somente se, para todo \(i=1,\ldots ,k\),
\[ W_{i}+(\bigcap _{j \neq i} W_{j}) = V \]
Em \(\mathcal P_n(\mathbb {K})\), defina \(E=\{ p:p(-x)=p(x)\} \) e \(O=\{ p:p(-x)=-p(x)\} \). Prove que são subespaços e que, se \(\operatorname {char}\mathbb {K}\neq 2\), \(\mathcal P_n=E\oplus O\). Explicite as projeções, as bases e as dimensões. Descreva o que ocorre em característica \(2\). Por fim, obtenha a decomposição análoga do espaço \(\mathcal F(\mathbb {R},\mathbb {R})\) em funções pares e ímpares.
3.3 Coordenadas
Suponha que \(V\) seja um espaço vetorial de dimensão finita \(n\) sobre \(\mathbb {K}\).
Se \( \underline{\textsc{x}} = (\bm {x}_{1}, \ \ldots , \ \bm {x}_{n}) \) for uma base ordenada para \( V \), então para todo \( \bm {y}\in V \) haverá uma única \( n \)-tupla \( (y_{1}, \ \ldots , \ y_{n}) \) de escalares para os quais
Assim, se \(\underline{\textsc{x}}=(\bm {x}_1,\ldots ,\bm {x}_n)\) é uma base ordenada de \(V\), temos uma aplicação natural \([\, \cdot \, ]_{\underline{\textsc{x}}}:V\to \mathbb {K}^n\), denominada aplicação de coordenadas.
Como \( \underline{\textsc{x}} \) é uma base de \(V\), a representação de um determinado vetor \( \bm {y}\) como uma combinação linear de \( \bm {x}_{1}, \ldots , \bm {x}_{n} \) é única e assim temos que a função está bem definida.
A aplicação \([\, \cdot \, ]_{\underline{\textsc{x}}}:V\to \mathbb {K}^n\) é bijetiva e preserva somas e multiplicações por escalares. Em particular,
Como veremos em breve, trata-se de uma transformação linear.
Suponha que \(\operatorname {char}(\mathbb {K})\ne 2\). Seja \(V=\mathcal{M}_{2, 2}(\mathbb {K})\) e considere os vetores
As quatro matrizes são linearmente independentes e, como \(\dim \mathcal{M}_{2, 2}(\mathbb {K})=4\), formam uma base ordenada \(\underline{\textsc{a}}=(\vec a_1,\vec a_2,\vec a_3,\vec a_4)\). Em particular, toda matriz \(A=(a_{ij})\) pode ser escrita como
Logo,
3.3.1 Mudança de Base
Duas bases de um mesmo espaço atribuem, em geral, coordenadas diferentes a um mesmo vetor. A mudança de base consiste em passar de uma dessas colunas de coordenadas à outra. O vetor permanece o mesmo; o que muda são os coeficientes usados para escrevê-lo como combinação linear dos vetores da base.
Para fazer essa passagem em um espaço qualquer, basta conhecer as coordenadas dos vetores de uma base em relação à outra. Sejam \(\underline{\textsc{x}}=(\bm {x}_1,\ldots ,\bm {x}_n)\) e \(\underline{\textsc{y}}=(\bm {y}_1,\ldots ,\bm {y}_n)\) bases ordenadas de \(V\).
O sentido indicado na notação é o da passagem entre coordenadas: \(\displaystyle \operatorname {M}\limits _{\underline{\textsc{y}}\to \underline{\textsc{x}}}\) recebe coordenadas na base \(\underline{\textsc{y}}\) e fornece coordenadas na base \(\underline{\textsc{x}}\). Por isso suas colunas são formadas pelos vetores da base de partida, escritos na base de chegada. No exemplo anterior, a matriz obtida é \(\displaystyle \operatorname {M}\limits _{\underline{\textsc{B}}\to \underline{\textsc{E}}}\), e não \(\displaystyle \operatorname {M}\limits _{\underline{\textsc{E}}\to \underline{\textsc{B}}}\).
Sejam \(c_1,\ldots ,c_n\) as coordenadas de \(\vec{z}\) na base \(\underline{\textsc{y}}\). Então \(\vec{z}=\sum _{i=1}^{n}c_i\bm {y}_i\). Como a aplicação de coordenadas preserva combinações lineares,
A segunda igualdade é a interpretação do produto de uma matriz por uma coluna como combinação linear das colunas da matriz.
Podemos resumir essa relação no diagrama 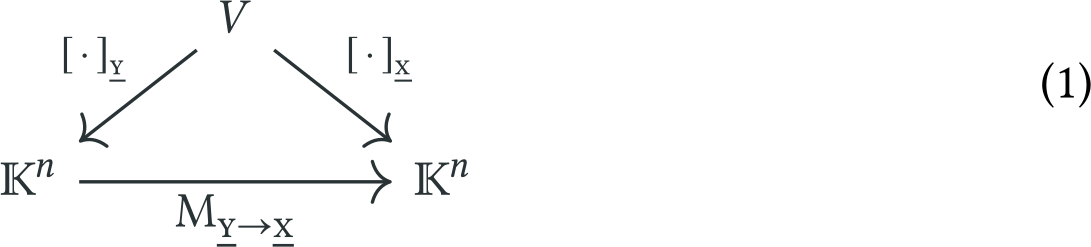 Um diagrama representa espaços e aplicações por objetos e setas. Ele é comutativo quando quaisquer dois caminhos com a mesma origem e o mesmo destino definem a mesma aplicação. Aqui, obter diretamente as coordenadas de \(\vec{z}\) na base \(\underline{\textsc{x}}\) dá o mesmo resultado que obter primeiro suas coordenadas na base \(\underline{\textsc{y}}\) e depois multiplicar por \(\displaystyle \operatorname {M}\limits _{\underline{\textsc{y}}\to \underline{\textsc{x}}}\).
A passagem no sentido contrário é feita por \(\displaystyle \operatorname {M}\limits _{\underline{\textsc{x}}\to \underline{\textsc{y}}}\). Efetuar as duas mudanças sucessivamente devolve a coluna inicial. Como toda coluna de \(\mathbb {K}^n\) é a coluna de coordenadas de algum vetor de \(V\), segue que
Portanto, toda matriz de mudança de base é invertível e
No Exemplo 3.25, por exemplo,
A segunda matriz permite recuperar as coordenadas na base \(\underline{\textsc{B}}\) a partir das coordenadas usuais: ela leva \((3,5)^{\mathrm{t}}\) a \((1,2)^{\mathrm{t}}\).
Se \(\underline{\textsc{w}}\) é uma terceira base, o mesmo argumento fornece
O fator da direita faz a primeira mudança, de \(\underline{\textsc{x}}\) para \(\underline{\textsc{y}}\); o da esquerda faz a segunda, de \(\underline{\textsc{y}}\) para \(\underline{\textsc{w}}\). O produto realiza a passagem direta de \(\underline{\textsc{x}}\) para \(\underline{\textsc{w}}\).
3.3.2 Espaços Linha e Coluna
Seja \(A\in \mathcal{M}_{m, n}(\mathbb {K})\). Suas linhas geram um subespaço de \(\mathcal{M}_{1, n}(\mathbb {K})\), denominado espaço de linhas de \(A\) e denotado por \(\operatorname {EspLin}(A)\). Suas colunas geram um subespaço de \(\mathbb {K}^m\), denominado espaço de colunas de \(A\) e denotado por \(\operatorname {EspCol}(A)\).
As dimensões desses espaços são denominadas posto por linha e posto por coluna, respectivamente. Denotamos o posto por linha por \( \operatorname {posto}_l (A) \) e o posto por coluna por \( \operatorname {posto}_c(A) \).
Demonstraremos que o posto por linha é igual ao posto por coluna, embora, quando \(m\neq n\), os dois espaços pertençam a ambientes diferentes.
Nossa demonstração desse fato depende da seguinte proposição sobre matrizes.
Uma operação elementar por linhas equivale a substituir \(A\) por \(EA\), onde \(E\) é invertível. As linhas de \(EA\) são combinações invertíveis das linhas de \(A\), portanto \(\operatorname {EspLin}(EA)=\operatorname {EspLin}(A)\). Além disso, as colunas de \(EA\) são as imagens, pelo automorfismo \(\bm {x}\mapsto E\bm {x}\) de \(\mathbb {K}^m\), das colunas de \(A\); logo seus espaços têm a mesma dimensão.
De modo análogo, uma operação elementar por colunas substitui \(A\) por \(AF\), com \(F\) invertível. Ela faz combinações invertíveis das colunas e aplica o automorfismo \(\bm {x}\mapsto \bm {x}F\) de \(\mathcal{M}_{1, n}(\mathbb {K})\) às linhas. Assim, preserva os dois postos.
Reduza \(A\) por operações elementares por linhas a uma forma escalonada \(R\). Essas operações preservam o posto por linha e, por serem dadas pela multiplicação à esquerda por matrizes invertíveis, também preservam todas as relações lineares entre as colunas.
Se \(r\) é o número de linhas não nulas de \(R\), então essas linhas são linearmente independentes; logo \(\operatorname {posto}_l(A)=\operatorname {posto}_l(R)=r\). As colunas pivotais de \(R\) são linearmente independentes, e toda coluna não pivotal é combinação linear das colunas pivotais. Portanto, \(\operatorname {posto}_c(R)=r\). Como as relações entre colunas foram preservadas durante o escalonamento, \(\operatorname {posto}_c(A)=\operatorname {posto}_c(R)=r\). Assim,
No Capítulo 6, veremos uma segunda demonstração por meio da transposta algébrica, identificando o posto de uma transformação com o de sua transposta.
Uma discussão clássica de diferentes provas da igualdade entre posto por linhas e posto por colunas pode ser encontrada em Mackiw (1995).
Seja \(\mathbb {K}_n[x]\) o espaço dos polinômios de grau no máximo \(n\) com coeficientes em \(\mathbb {K}\). Mostre que: \((1,x,\ldots ,x^n)\) é uma base de \(\mathbb {K}_n[x]\). As coordenadas de um polinômio nessa base são seus coeficientes. \((1,x-a,(x-a)^2,\ldots ,(x-a)^n)\) é uma base de \(\mathbb {K}_n[x]\). Se \(\operatorname {char}(\mathbb {K})=0\) ou \(\operatorname {char}(\mathbb {K})=p\gt n\), mostre que
Verifique que \(\underline{\textsc{B}}=(1+x,1+x^2,1+2x-2x^2)\) é uma base de \(\mathbb {K}_2[x]\).
Calcule os vetores de coordenadas \([1]_{\underline{\textsc{B}}}\), \([x]_{\underline{\textsc{B}}}\) e \([x^2]_{\underline{\textsc{B}}}\).
Sejam \( \vec{f}_{1} (x) = - \displaystyle \frac{1}{6} (x-1) (x-2) (x-3), \ \vec{f}_{2} (x) = \displaystyle \frac{1}{2} x (x-2) (x-3), \ \vec{f}_{3} (x) = - \displaystyle \frac{1}{2} x (x-1) (x-3), \vec{f}_{4} (x) = \displaystyle \frac{1}{6} x (x-1) (x-2) \).
Prove que \(\underline{\textsc{B}}=(\vec f_1,\vec f_2,\vec f_3,\vec f_4)\) é uma base de \(\mathbb {R}_3[x]\).
Se \(g(x)\in \mathbb {R}_3[x]\), prove que \([g]_{\underline{\textsc{B}}}=\left[\begin{array}{c} g (0) \\ g (1) \\ g (2) \\ g (3) \end{array}\right] \)
Seja \(\underline{\textsc{B}}=(\vec f_1,\vec f_2,\vec f_3,\vec f_4)\) a base de \(\mathbb {R}_3[x]\) do exercício anterior. Calcule, em relação a \(\underline{\textsc{B}}\), os vetores de coordenadas dos elementos da base canônica \((1,x,x^2,x^3)\).
Seja \(\underline{\textsc{B}}\) uma base de um espaço vetorial \(V\) de dimensão finita \(n\) sobre \(\mathbb {K}\), e sejam \(\bm {u}_1,\ldots ,\bm {u}_k\in V\). Prove que \(\langle \bm {u}_1,\ldots ,\bm {u}_k\rangle =V\) se, e somente se, \(\langle [\bm {u}_1]_{\underline{\textsc{B}}},\ldots ,[\bm {u}_k]_{\underline{\textsc{B}}}\rangle =\mathbb {K}^n\).
Seja \(\underline{\textsc{B}}\) uma base de um espaço vetorial \(V\) de dimensão \(n\) sobre \(\mathbb {K}\), e sejam \(\bm {u}_1,\ldots ,\bm {u}_n\in V\). Prove que \((\bm {u}_1,\ldots ,\bm {u}_n)\) é uma base de \(V\) se, e somente se, \(([\bm {u}_1]_{\underline{\textsc{B}}},\ldots ,[\bm {u}_n]_{\underline{\textsc{B}}})\) é uma base de \(\mathbb {K}^n\).
3.4 Bandeiras
O número \(n\) é o comprimento da bandeira.
No espaço \(\mathbb {K}_n[x]\) dos polinômios de grau no máximo \(n\), temos a bandeira maximal
Uma bandeira de comprimento \(n\) pode ser construída a partir de uma base ordenada \(\underline{\textsc{e}}=(\bm {e}_1,\ldots ,\bm {e}_n)\): basta definir \(V_0=\{ \vec0\} \) e \(V_i=\langle \bm {e}_1,\ldots ,\bm {e}_i\rangle \) para \(i=1,\ldots ,n\). Essa é a bandeira canônica associada à base \(\underline{\textsc{e}}\).
Essa bandeira é maximal. Reciprocamente, em dimensão finita, toda bandeira maximal é obtida desse modo.
Seja \(\{ 0\} =V_0\subsetneq V_1\subsetneq \cdots \subsetneq V_n=V\) uma bandeira maximal. Para cada \(i=1,\ldots ,n\), selecione \(\vec e_i\in V_i\setminus V_{i-1}\). Mostraremos que \(\{ \vec e_1,\ldots ,\vec e_i\} \) é uma base de \(V_i\).
Como \(\langle \bm {e}_1,\ldots ,\bm {e}_{i-1}\rangle \subseteq V_{i-1}\) e \(\bm {e}_i\notin V_{i-1}\), uma indução mostra que \(\{ \bm {e}_1,\ldots ,\bm {e}_i\} \) é linearmente independente para todo \(i\).
Mostraremos também, por indução, que esses vetores geram \(V_i\). Suponha que \(V_{i-1}=\langle \bm {e}_1,\ldots ,\bm {e}_{i-1}\rangle \) e ponha \(V'=\langle \bm {e}_1,\ldots ,\bm {e}_i\rangle \). Então \(V_{i-1}\subsetneq V'\subseteq V_i\). Pela maximalidade da bandeira, não há subespaço estritamente intermediário, logo \(V'=V_i\).
Para \(i=n\), obtemos uma base \(\{ \bm {e}_1,\ldots ,\bm {e}_n\} \) de \(V\). Portanto, \(n=\dim V\).
Toda bandeira em um espaço de dimensão finita pode ser estendida a uma bandeira maximal; em particular, seu comprimento não excede \(\dim V\). De fato, cada inclusão estrita permite escolher um novo vetor linearmente independente dos anteriores, e esse processo não pode produzir mais que \(\dim V\) vetores.
Dizemos que um espaço vetorial satisfaz a condição da cadeia ascendente (acc) se toda sequência ascendente de subespaços
se estabiliza, isto é, se existe \(n\) tal que \(W_n=W_{n+1}=W_{n+2}=\cdots \). De modo análogo, \(V\) satisfaz a condição da cadeia descendente (dcc) se toda sequência
se estabiliza.
Seja \(V\) um espaço vetorial sobre \(\mathbb {K}\). Então, são equivalentes:
\(V\) é de dimensão finita;
\(V\) tem uma bandeira maximal finita;
\(V\) satisfaz a condição da cadeia ascendente (acc);
\(V\) satisfaz a condição da cadeia descendente (dcc).
A demonstração das equivalências é proposta nos exercícios a seguir.
Seja \(V\) um espaço vetorial sobre \(\mathbb {K}\). Mostre que são equivalentes: \(V\) é de dimensão finita; \(V\) tem uma bandeira maximal finita; o reticulado de subespaços de \(V\) satisfaz a condição da cadeia ascendente; o reticulado de subespaços de \(V\) satisfaz a condição da cadeia descendente.
Seja \(0=V_{0}\subsetneq V_{1}\subsetneq \ldots \subsetneq V_{n}=W_{1}\) uma bandeira maximal para \(W_{1}\) e \(0=L_{0}\subsetneq L_{1}\subsetneq \ldots \subsetneq L_{m}=W_{2}\) uma bandeira maximal para \(W_{2}\). Mostre que
é uma bandeira maximal para \(V=W_{1}\oplus W_{2}\). Conclua, mais uma vez, que a soma direta de espaços vetoriais de dimensão finita tem dimensão igual à soma das dimensões.
Suponha que \(0=V_0\subsetneq V_1\subsetneq V_2\subsetneq \cdots \) seja uma bandeira com \(\bigcup _{j\geq 0}V_j=V\), sem subespaço estritamente intermediário entre \(V_j\) e \(V_{j+1}\). Construa uma base de \(V\) a partir de vetores \(e_j\in V_j\setminus V_{j-1}\), sem usar o lema de Zorn.