Estrutura dos Operadores Lineares
A representação matricial de uma transformação linear depende das bases escolhidas. Quando as bases do domínio e do contradomínio podem variar independentemente, toda transformação de posto \(r\) admite uma matriz com um bloco identidade de ordem \(r\) e zeros nas demais posições.
Para estudar um operador \(T:V\to V\) por similaridade, usamos a mesma base no domínio e no contradomínio. Nesse caso, o posto não basta para a classificação. Introduziremos os autovalores e os polinômios característico e minimal; as formas de Schur, Jordan e racional fornecerão representações adaptadas à estrutura do operador.
Chamaremos de normal uma representação especialmente simples e de canônica uma representação que, além disso, escolhe um único representante em cada classe de equivalência.
10.1 Equivalência de matrizes
Pela fórmula de mudança de bases, se \(P=\displaystyle \operatorname {M}\limits _{\underline{\textsc{B'}}\to \underline{\textsc{B}}}\) e \(Q=\displaystyle \operatorname {M}\limits _{\underline{\textsc{C}}\to \underline{\textsc{C'}}}\), então
Isso motiva a definição seguinte.
A fórmula de mudança de bases fornece a interpretação intrínseca dessa relação.
Se \(A\) e \(B\) representam \(T\) em pares de bases diferentes, a fórmula de mudança de bases mostra que \(B=QAP\) para matrizes invertíveis \(P\) e \(Q\); logo são equivalentes.
Reciprocamente, suponha \(B=QAP\) e escolha bases \(\underline{\textsc{B}}\) de \(V\) e \(\underline{\textsc{C}}\) de \(W\) para as quais \(A=[T]_{\underline{\textsc{B}},\underline{\textsc{C}}}\). Como toda matriz invertível pode ser realizada como matriz de mudança entre duas bases, podemos escolher novas bases \(\underline{\textsc{B}}'\) e \(\underline{\textsc{C}}'\) de modo que \(P=\displaystyle \operatorname {M}\limits _{\underline{\textsc{B'}}\to \underline{\textsc{B}}}\) e \(Q=\displaystyle \operatorname {M}\limits _{\underline{\textsc{C}}\to \underline{\textsc{C'}}}\). A fórmula de mudança de bases fornece então \(B=[T]_{\underline{\textsc{B}}',\underline{\textsc{C}}'}\).
O teorema seguinte mostra que o posto classifica as matrizes de um mesmo tamanho quando as bases do domínio e do contradomínio variam independentemente.
Existe uma decomposição direta \( V = V_{0} \oplus V_{1}, W = W_{1} \oplus W_{2} \) tal que \(\ker T = V_{0} \) e \( T \) induz um isomorfismo de \( V_{1}\) em \(W_{1}.\)
Existem bases em \( V \) e \( W \) tais que a matriz de \( T \) nessas bases tem a forma \( (a_{ij}), \) com \( a_{ii} = 1 \) para \( 1 \leq i \leq r \) e \( a_{ij} = 0 \) para os valores restantes de \( i, j. \)
Seja \(A\in \mathcal{M}_{m, n}(\mathbb {K})\). Então existem matrizes invertíveis \(B\in \mathcal{M}_{m, m}(\mathbb {K})\) e \(C\in \mathcal{M}_{n, n}(\mathbb {K})\) e um único número \(r\leq \min (m,n)\) tais que \(BAC\) tenha o formato descrito no item anterior. Esse número \(r\) é o posto de \(A\).
Defina \( V_{0} = \ker T \) e faça \( V_{1} \) um complemento direto de \( V_{0} \). Em seguida, defina \( W_{1} = \operatorname {im}T \) e faça \( W_{2}\) um complemento direto de \( W_{1} \). Precisamos apenas verificar se \( T \) determina um isomorfismo de \( V_{1} \) a \( W_{1} \).
A aplicação \(T|_{V_1}:V_1\to W_1\) é injetiva, pois \(V_0\cap V_1=\{ \vec0\} \). É sobrejetiva porque, se \(\vec v=\vec v_0+\vec v_1\) com \(\vec v_i\in V_i\), então \(T(\vec v)=T(\vec v_1)\).
Ponha \(r=\dim V_1=\dim W_1\). Escolha uma base \((\vec e_1,\ldots ,\vec e_r)\) de \(V_1\) e complete-a com \((\vec e_{r+1},\ldots ,\vec e_n)\) para obter uma base de \(V\). Como \(T|_{V_1}:V_1\to W_1\) é um isomorfismo, os vetores \(\vec e_i'=T(\vec e_i)\), \(1\leq i\leq r\), formam uma base de \(W_1\). Complete-os com \((\vec e_{r+1}',\ldots ,\vec e_m')\) para obter uma base de \(W\). Nessas bases,
\[ T (\vec{e}_{1}, \ \ldots , \ \vec{e}_r, \ \vec{e}_{r+1}, \ \ldots , \ \vec{e}_{n}) = (\vec{e}_{1}', \ \ldots , \vec{e}_r', \ 0, \ \ldots , 0) \]Dessa forma, nas bases \(\underline{\textsc{B}}=(\vec e_1,\ldots ,\vec e_n)\) de \(V\) e \(\underline{\textsc{B}}'=(\vec e_1',\ldots ,\vec e_m')\) de \(W\),
\[ [T]_{\underline{\textsc{B}},\underline{\textsc{B}}'}= \left[\begin{array}{cc} \operatorname {I}_r & 0 \\ 0 & 0 \end{array}\right] \]A partir de \(A\), considere \(T_A:\mathbb {K}^n\to \mathbb {K}^m\), \(T_A(\vec x)=A\vec x\), e aplique o item 2. Nas novas bases, a matriz de \(T_A\) tem a forma zero–um e é obtida de \(A\) por multiplicações à esquerda e à direita por matrizes invertíveis. Por fim, \(r=\dim \operatorname {im}T_A=\operatorname {posto}A\), o que também prova a unicidade de \(r\).
As matrizes \(J_r\) formam, portanto, um sistema de representantes canônicos, e o posto é um invariante completo para a equivalência de matrizes.
10.2 Operadores Similares
Se um operador \(T\in \operatorname {Hom}(V,V)\) é representado nas bases \(\underline{\textsc{B}}\) e \(\underline{\textsc{B}}'\) e \(P=\displaystyle \operatorname {M}\limits _{\underline{\textsc{B'}}\to \underline{\textsc{B}}}\), então
Aqui, ao contrário da equivalência, a mesma mudança de base aparece dos dois lados, em sentidos inversos.
Dois operadores lineares \(T,S\in \operatorname {Hom}(V,V)\) são ditos similares ou semelhantes, e escrevemos \(T\sim S\), se existir um automorfismo \(P\) de \(V\) para o qual
\[ S = P T P^{- 1} \]Suas matrizes \( A \) e \( B \) são ditas similares ou semelhantes, indicadas por \( A \sim B \), se existir uma matriz invertível \( P \) para a qual
\[ B = P^{-1}AP \]
Suponha primeiro que \([T]_{\underline{\textsc{B}}}=A=[S]_{\underline{\textsc{C}}}\), com \(\underline{\textsc{B}}=(\vec b_1,\ldots ,\vec b_n)\) e \(\underline{\textsc{C}}=(\vec c_1,\ldots ,\vec c_n)\). Seja \(P:V\to V\) o automorfismo definido por \(P(\vec b_i)=\vec c_i\). Como \(T\) e \(S\) têm as mesmas coordenadas nessas bases, vale \(SP=PT\); portanto, \(S=PTP^{-1}\).
Reciprocamente, suponha \(S=PTP^{-1}\). Se \(\underline{\textsc{B}}=(\vec b_1,\ldots ,\vec b_n)\) é uma base de \(V\), então \(P\underline{\textsc{B}}=(P\vec b_1,\ldots ,P\vec b_n)\) também é uma base. Da identidade \(SP=PT\) segue diretamente que
É a versão matricial do teorema anterior e também segue diretamente da fórmula de mudança de base.
O restante deste capítulo inicia a busca de invariantes e representantes simples para as classes de similaridade.
Se \(A \in \mathcal{M}_{n, n}(\mathbb {K})\) prove que A matriz \(A\) comuta com todas as matrizes de \(\mathcal{M}_{n, n}(\mathbb {K})\) se, e somente se, \(A=\lambda \operatorname {I}\), um múltiplo escalar da matriz identidade, para algum \(\lambda \in \mathbb {K}\). A matriz \(A\) comuta com todas as matrizes invertíveis se, e somente se, \(A\) comuta com todas as matrizes \(\mathcal{M}_{n, n}(\mathbb {K})\). Dica: Use as unidades matriciais \(E_{ij}\), que possuem uma entrada \(1\) na posição \((i,j)\) e zeros nas demais. Se \(i\neq j\), então \(\operatorname {I}+E_{ij}\) é invertível. Deduza que uma classe de similaridade \([A]\) em \(\mathcal{M}_{n, n}(\mathbb {K})\) consiste em um único ponto se, e somente se, \(A=\lambda \operatorname {I}\).
Identifique \(\mathcal{M}_{2, 2}(\mathbb {K})(\mathbb {R})\) com \(\mathbb {R}^4\) pelo isomorfismo linear
Seja
. Mostre que sua classe de similaridade é
Conclua que, sob a identificação \(\Psi \), essa classe é um cone quadrático bidimensional em um subespaço afim de \(\mathbb {R}^4\), com o vértice removido.
Mostre que a classe de similaridade da matriz
não contém nenhuma matriz diagonal. Prove que não existe base \(\underline{\textsc{B}}=\{ \vec f_1,\vec f_2\} \) para a qual \([T_N]_{\underline{\textsc{B}}}^{\underline{\textsc{B}}}\) seja diagonal.
Sejam \(A,B\in M_n(\mathbb {R})\). Prove que, se são semelhantes como matrizes complexas, também são semelhantes como matrizes reais.
10.3 Autovalores e Autovetores
O caso mais simples de subespaço invariante ocorre em dimensão um. Se \(W=\langle \vec w\rangle \) é \(T\)-invariante e \(\vec w\neq \vec0\), então \(T\vec w\) pertence à mesma reta; portanto, existe \(\lambda \in \mathbb {K}\) tal que
Um vetor \(\vec{w}\) não nulo que satisfaz a Equação 10.1 é dito autovetor de \(T\). Com efeito, \(T(\vec w)=\lambda \vec w\) equivale a \((T-\lambda \operatorname {I})(\vec w)=0\). Assim, os autovetores associados a \(\lambda \) são precisamente os vetores não nulos de \(\ker (T-\lambda \operatorname {I})\).
Sejam \( T : V \rightarrow V \) uma transformação linear e \( \lambda \in \mathbb {K}.\)
Se \( \ker (T- \lambda \operatorname {I}) \neq \{ \vec0\} \), \( \lambda \) é dito autovalor de \( T \).
Nesse caso, qualquer \(\bm {v}\) não nulo em \(\ker (T- \lambda \operatorname {I}) \) é dito autovetor de \( T \).
O subespaço \(\ker (T-\lambda \operatorname {I})\) é o autoespaço associado a \(\lambda \).
Nesse caso, dizemos que \(\lambda \), \(\bm {v}\) e o autoespaço \(\ker (T-\lambda \operatorname {I})\) estão associados.
O conjunto de todos os autovalores de \(T\) é denominado espectro de \(T\) e denotado por \(\sigma (T)\). Escreveremos \(E_\lambda =\ker (T-\lambda \operatorname {I})\) para o autoespaço associado a \(\lambda \). As multiplicidades serão definidas separadamente mais adiante.
Pela fórmula de Leibniz, \(c_A(x)\) é mônico de grau \(n\). Além disso, essa definição para operadores independe da base escolhida. De fato, se \(B=PAP^{-1}\), então
Seja \(T:V\to V\) que é a multiplicação por um escalar \(T \bm {v}=\lambda \bm {v}\). Neste caso todo vetor não nulo em \(V\) é um autovetor associado ao autovalor \(\lambda \).
Reflexão no plano \(xy\). A reflexão no plano \(xy\) é a transformação \(R_{xy}\) que na base canônica é representada pela matriz:
\[ \begin{bmatrix} 1 & 0 & 0 \\ 0 & 1 & 0 \\ 0 & 0 & -1\ \end{bmatrix} \]Nesse caso \(\sigma (R_{xy})=\{ 1,-1\} \). Os autovetores associados ao \(1\) são \(\bm {e}_1, \bm {e}_2\) e associado ao \(-1\) temos o autovetor \(\bm {e}_3\).
Uma rotação em \(\mathbb {R}^2\) pelo ângulo \(\theta \), denotada por \(R_{\theta }\), é representada na base canônica pela matriz
\[ R_{\theta }=\begin{bmatrix} \cos \theta & -\sin \theta \\ \sin \theta & \cos \theta \end{bmatrix} \]Seu polinômio característico é
\[ c_{R_\theta }(x)=x^2-2(\cos \theta )x+1. \]Portanto, \(R_\theta \) possui autovalor real se, e somente se, \(\sin \theta =0\), isto é, se \(\theta \in \pi \mathbb {Z}\). Se \(\theta \) é um múltiplo par de \(\pi \), então \(R_\theta =\operatorname {I}\) e o único autovalor é \(1\); se é um múltiplo ímpar, então \(R_\theta =-\operatorname {I}\) e o único autovalor é \(-1\). Nos demais casos não há autovalores reais. Sobre \(\mathbb {C}\), os autovalores são \(e^{i\theta }\) e \(e^{-i\theta }\).
Se \(T\) numa base \(\underline{\textsc{B}}=\{ \bm {v}_1, \ldots \bm {v}_n\} \) possui representação matricial por uma matriz diagonal com os valores na diagonal principal distintos, isto é:
\[ [T]_{\underline{\textsc{B}}}=\begin{bmatrix} \lambda _1 & & \\ & \ddots & \\ & & \lambda _n \\ \end{bmatrix} \text{ com } \lambda _i\neq \lambda _j \text{ se } i\neq j . \]Então \(\lambda _1,\ldots \lambda _n\) são autovalores com autovetores associados \(\{ \bm {v}_1, \ldots \bm {v}_n\} \) respectivamente.
Seja \(C^{\infty }[a,b]\) o espaço vetorial das funções suaves em \([a,b]\). Seja \(D:C^{\infty }[a,b] \to C^{\infty }[a,b]\) o operador derivação. Então a função \(f(x)\) é um autovetor se satisfizer
\[ Df(x)=\lambda f(x) \rightarrow f(x)=Ce^{\lambda x}. \]No caso particular em que \(\lambda =0\) a função \(f\) é constante.
Seja \(C^{\infty }[a,b]\) o espaço vetorial das funções suaves em \([a,b]\) e considere o operador de Volterra
\[ I(f)(x)=\int _a^x f(u)\, du. \]Esse operador não possui autovalores. De fato, se \(I(f)=\lambda f\) e \(\lambda \neq 0\), então \(f(a)=0\) e, derivando, obtemos \(f'=\lambda ^{-1}f\); a condição inicial força \(f=0\). Se \(\lambda =0\), então \(I(f)=0\) também implica \(f=0\) após derivação.
Para \(k\geq 1\), escrevemos
\[ E_\lambda ^k=\ker (T-\lambda \operatorname {I})^k. \]O autoespaço generalizado de \(T\) associado a \(\lambda \) é
\[ E_{\lambda }^{\infty }=\bigcup _{k\geq 1}E_\lambda ^k =\{ \bm {v}\in V\, \mid \, (T-\lambda \operatorname {I})^k(\bm {v})=0 \text{ para algum }k\geq 1\} . \]Se \(\bm {v}\) for um vetor diferente de zero nesse autoespaço generalizado, então \(\bm {v}\) é dito autovetor generalizado associado ao autovalor \( \lambda \).
Para cada um desses vetores \(\bm {v}\), o menor número inteiro positivo \( k \) para o qual \( (T- \lambda \operatorname {I})^{k} (\bm {v}) = 0 \) é dito o índice de \( \bm {v}.\)
Sejam \( \lambda _{1}, \ldots \), \( \lambda _{n} \) elementos distintos de \( \mathbb {K}\) e \( A \in \mathcal{M}_{n, n}(\mathbb {K}) \) a matriz diagonal
\[ A = \left[\begin{array}{llll} \lambda _{1} & & & \\ & \lambda _{2} & & \\ & & \ddots & \\ & & & \lambda _{n} \end{array} \right] \]Para cada \( i = 1, \ldots \), \( n, \lambda _{i} \) é um autovalor de \( A \) com autoespaço unidimensional \( E_{\lambda _{i}} \) com base \( \{ \vec{e}_{i } \} .\)
Seja \( \lambda \) um elemento de \( \mathbb {K}\) e \( A \in \mathcal{M}_{n, n}(\mathbb {K}) \) dada por
\[ A = \left[\begin{array}{llll} \lambda & 1 & & \\ & \lambda & \ddots & \\ & & \ddots & 1 \\ & & & \lambda \end{array} \right] \]com entradas \( \lambda \) na diagonal e \(1\) imediatamente acima da diagonal e \( 0 \) em qualquer outra entrada. Para cada \( k = 1, \ldots \), \( n, \vec{e}_{k} \) é um autovetor generalizado do índice \( k \), e o autoespaço generalizado \( E_{\lambda }^{k} \) é \( k \)-dimensional com base \( \{ \vec{e}_{1}, \ \ldots , \ \vec{e}_{k} \} . \)
Nessa base a transformação associada a \(A\) tem a seguinte descrição:
\[ e_k\mapsto \begin{cases} \lambda e_k & \text{ se } k=1 \\ \lambda e_k+e_{k-1} & \text{ se } 1\lt k\leq n. \end{cases} \]
Em particular, um autovetor generalizado de índice \(1\) é um autovetor e
Seja \( \mathbb {K}\) um corpo de característica \( 0 \) e seja \( V = \mathbb {K}[x] \), o espaço de todos os polinômios com coeficientes em \(\mathbb {K}\). Seja \( \mathrm{D} : V \rightarrow V \) o operador diferenciação, \( \mathrm{D} (p (x)) = p '(x) \). Então \( \mathrm{D} \) tem um único autovalor \( 0 \) e o autoespaço correspondente \( E_{0} \) é \( 1 \)-dimensional consistindo nos polinômios constantes. De maneira mais geral, \( E_{0}^{k} \) é \( k \)-dimensional, consistindo em todos os polinômios de grau no máximo \( k-1.\)
Seja \( V = \mathbb {K}[x] \) o espaço de todos os polinômios com coeficientes em um corpo de característica \( 0 \) e seja \( T : V \rightarrow V \) definida por \( T (p (x)) = xp '(x) \). Então, os autovalores de \( T \) são os números inteiros não negativos e, para todo número inteiro não negativo \( m \), o autoespaço \( E_{m} \) é unidimensional com base \( \{ x^{m} \} .\)
Seja \( V \) o espaço das funções \(C^{\infty }( \mathbb {R}) \), e seja \( \mathrm{D}: V \rightarrow V \) o operador de diferenciação, \( \mathrm{D} (f (x) ) = f '(x) \). Para qualquer número real \( \lambda , E_{\lambda } \) é unidimensional com base \( f (x) = e^{\lambda x} \). Além disso, \( E_{\lambda }^{k} \) é \( k \)-dimensional com base \( \{ e^{\lambda x}, \ xe^{\lambda x}, \ \ldots \ , \ x^{ k-1} e^{\lambda x} \} . \)
Seja \( V = (\mathbb {K}^{\infty })_0 \) e seja \( \mathrm{L}: V \rightarrow V \) o deslocamento para a esquerda. Então \( \mathrm{L} \) tem um único autovalor, \(0\), e \(E_{0}=\{ (a_{1},a_{2},\ldots )\in V\, \mid \, a_i=0\text{ para }i\gt 1\} \). Mais geralmente, \(E_{0}^{k}=\{ (a_{1},a_{2},\ldots )\in V\, \mid \, a_i=0\text{ para }i\gt k\} \), de modo que \(\dim E_0^k=k\) e \(V=E_0^\infty \). Por outro lado, o deslocamento para a direita \(\mathrm{R}:V\to V\) não possui autovalores.
Seja \(V=\mathbb {K}^{\infty }\) e seja \(\mathrm{L}:V\to V\) o deslocamento para a esquerda. Para todo \(\lambda \in \mathbb {K}\), o autoespaço \(E_\lambda \) é unidimensional, com base \(\{ (1,\lambda ,\lambda ^2,\ldots )\} \). Além disso, \(E_\lambda ^k\) tem dimensão \(k\) para todo inteiro positivo \(k\). Por outro lado, o deslocamento para a direita \(\mathrm{R}:V\to V\) não possui autovalores.
Seja \( \underline{\textsc{B}}\) uma base de \( V \) e faça \( A = [T]_{\underline{\textsc{B}}} \). Então, por definição, \( \lambda \) é um autovalor de \( T \) se, e somente se, houver um vetor diferente de zero \(\bm {v}\) em \( \ker (T- \lambda \operatorname {I}) \), ou seja, se, e somente se, \( (A- \lambda \operatorname {I}) \bm {u}= 0 \) para algum vetor diferente de zero \( \bm {u}\) em \( \mathbb {K}^{n} \) (onde \( \bm {u}= [\bm {v}]_{\underline{\textsc{B}}} \)). Isso ocorre se, e somente se, \(A-\lambda \operatorname {I}\) for singular, ou, equivalentemente, se \(\det (A-\lambda \operatorname {I})=0\). Como \(\det (A-\lambda \operatorname {I})=(-1)^n\det (\lambda \operatorname {I}-A)\), obtemos \(c_T(\lambda )=0\).
A convenção \(c_A(x)=\det (x\operatorname {I}-A)\) torna o polinômio característico mônico. Para calcular autoespaços, porém, costuma ser mais conveniente usar \(A-\lambda \operatorname {I}\); os dois núcleos coincidem.
\(A\) e \(B\) possuem os mesmos autovalores \(\lambda _{i}\);
Os espaços \(\ker (A-\lambda _{i}\operatorname {I})^{j}\) e \(\ker (B-\lambda _{i}\operatorname {I})^{j}\) possuem a mesma dimensão para todo \(j\in \mathbb {N}\) e todo autovalor \(\lambda _{i}.\)
Como \(A-\lambda \operatorname {I}=P(B-\lambda \operatorname {I})P^{-1}\), temos \((A-\lambda \operatorname {I})^j=P(B-\lambda \operatorname {I})^jP^{-1}\) para todo \(j\geq 1\). Assim, \(P\) estabelece um isomorfismo entre os respectivos núcleos. A igualdade dos autovalores segue tomando \(j=1\).
Para o restante desta seção, assumimos que \( V \) é finito dimensional.
A multiplicidade algébrica de \( \lambda , \operatorname {algmult} (\lambda ) \), é a multiplicidade de \( \lambda \) como raiz do polinômio característico \( c_{T} (x) \).
A multiplicidade geométrica de \( \lambda \), \(\operatorname {geomult}(\lambda )\), é a dimensão do autoespaço associado \( E_{\lambda } = \ker (T- \lambda \operatorname {I}) \).
Quando não qualificado, usaremos multiplicidade para significar multiplicidade algébrica, como é o padrão na literatura.
Por definição, se \( \lambda \) é um autovalor de \( T \), existe um autovetor \( \bm {v}\) (diferente de zero), portanto, \( 1 \leq \dim (E_{\lambda }) \).
Suponha que \( \dim (E_{\lambda }) = d \) e seja \( \underline{\textsc{B}}_{1}=\{ \bm {v}_{1}, \ \ldots \ , \ \bm {v}_{d} \} \) uma base para \( E_{\lambda }. \) Estenderemos \(\underline{\textsc{B}}_{1} \) para uma base, \( \underline{\textsc{B}}= \{ \bm {v}_{1}, \ \ldots \ , \ \bm {v}_{n} \} \) de \( V \). Então
uma matriz de bloco com o bloco superior esquerdo de tamanho \( d \times d \). Então
\( [x\operatorname {I}-T]_{\underline{\textsc{B}}} = x\operatorname {I}-A = \left[\begin{array}{cc} x\operatorname {I}- \lambda \operatorname {I}& -B \\ 0 & x\operatorname {I}-D\end{array} \right] = \left[\begin{array}{cc} (x- \lambda ) \operatorname {I}& -B \\ 0 & x\operatorname {I}-D \end{array} \right] \) logo
e, portanto, \( d \leq \operatorname {algmult} (\lambda ) \).
A existência de autovalores e autovetores depende do corpo \(\mathbb {K}\), como mostra o próximo exemplo.
Para qualquer número racional diferente de zero \( t \), seja \( A_{t} \) a matriz
dessa forma temos:
Seja \( \lambda \) um autovalor de \( A_{t} \) com o autovetor associado \( v \). Então, por um lado,
mas por outro lado,
então \( \lambda ^{2} = t. \)
Suponha \( t = 1 \). Então \( \lambda ^{2} = 1, \lambda = \pm 1 \), e temos o autovalor \( \lambda = 1 \) com o autovetor associado \( v = \left[\begin{array}{c} 1 \\ 1 \end{array} \right] \) e o autovalor \( \lambda = -1 \) com o autovetor associado \( v = \left[\begin{array}{c} 1 \\ -1 \end{array}\right].\)
Suponha \( t = 2 \). Se considerarmos \( A_t \) sobre \( \mathbb {Q}\), não haverá \( \lambda \in \mathbb {Q}\) com \( \lambda ^{2} = 2 \), portanto \( A_t \) não terá autovalores. Sobre \( \mathbb {R}\), \( \lambda = \sqrt{2} \) é um autovalor com o autovetor associado \(\left[\begin{array}{c} 1 \\ {\sqrt{2}} \end{array}\right]\) e \( \lambda = - \sqrt{2} \) é um autovalor com o autovetor associado \(\left[\begin{array}{c} 1 \\ {-\sqrt{2}} \end{array}\right]\)
10.3.1 Ação dos Polinômios em \(\operatorname {Hom}(V,V)\)
Se \(p(x)=\sum _{i=0}^{d}a_ix^i\in \mathbb {K}[x]\) e \(T\in \operatorname {Hom}(V,V)\), definimos
onde \(T^0=\operatorname {I}\) e \(T^i\) é a \(i\)-ésima potência de \(T\) por composição. Essa construção é a avaliação de um polinômio no operador \(T\).
Assim como procuramos escalares nos quais um polinômio se anula, procuraremos agora operadores anulados por polinômios.
Seja \(C=\left\{ \operatorname {I}, T , T^{2},\dots T^{n^{2}}\right\} \). Como \(\dim \operatorname {Hom}(V,V)=n^{2}\), temos que \(C\) é um conjunto linearmente dependente, logo existem escalares \(a_{i}\in \mathbb {K}\), não todos nulos, tais que
Logo \(g(x)=\sum _{i=0}^{n^{2}}a_{i}x^{i}\) é um polinômio não nulo que anula \( T \).
Pelo lema anterior, existe um polinômio não nulo \(g\) tal que \(g(T)=0\). Como o corpo é algebricamente fechado, \(g(x)=a\prod _{i=1}^r(x-\lambda _i)\). Se todos os operadores \(T-\lambda _i\operatorname {I}\) fossem injetivos, sua composição também seria injetiva, o que contradiz \(g(T)=0\) em \(V\neq \{ 0\} \). Logo algum \(\ker (T-\lambda _i\operatorname {I})\) é não trivial.
O ideal anulador de \(T\) é o conjunto dos polinômios que anulam \(T\):
Esse conjunto é um ideal não nulo de \(\mathbb {K}[x]\). Como \(\mathbb {K}[x]\) é um domínio de ideais principais, existe um único polinômio mônico \(m_T(x)\) tal que
O polinômio minimal também pode ser caracterizado como o único polinômio mônico \(m_T(x)\) de menor grau com \(m_T(T)=0\). Além disso, \(m_T(x)\) divide todo polinômio \(p(x)\) tal que \(p(T)=0\).
Se \(B=P^{-1}AP\), então \(p(B)=Pp(A)P^{-1}\) para todo \(p\in \mathbb {K}[x]\). Portanto, \(p(A)=0\) se, e somente se, \(p(B)=0\); os dois conjuntos de polinômios anuladores coincidem e, assim, seus geradores mônicos \(m_A\) e \(m_B\) são iguais.
10.4 Triangularização e Cayley–Hamilton
A triangularização ocupa uma posição intermediária entre uma matriz arbitrária e uma matriz diagonal. Ela já exibe os autovalores na diagonal e conduz ao Teorema de Cayley–Hamilton, sem exigir uma base completa de autovetores.
\( T \) é triangularizável superior se houver uma base, \( \underline{\textsc{B}}\) de \( V \) na qual a matriz \(A = [T]_{\underline{\textsc{B}}} \) é triangular superior, i.e., \(A (i, j) = 0\) para todos os \(i\gt j\).
\( T \) é triangularizável estritamente superior se houver uma base, \( \underline{\textsc{B}}\) de \( V \) na qual a matriz \( A= [T]_{\underline{\textsc{B}}} \) é triangular estritamente superior, i.e., \(A (i, j) = 0\) para todos os \(i \geq j\).
Fixada uma base \(\underline{\textsc{B}}=\{ \bm {v}_1,\ldots ,\bm {v}_n\} \) de \(V\), ponha
A cadeia \(V_0\subset V_1\subset \cdots \subset V_n=V\) é a bandeira associada à base \(\underline{\textsc{B}}\).
Suponha \( T \in \operatorname {Hom}(V,V)\) e \(\underline{\textsc{B}}=\{ \vec{v}_{1},\dots \vec{v}_{n}\} \) base de \(V\). Então são equivalentes:
A matriz de \( T \) na base \(\underline{\textsc{B}}\) é triangular superior; (estritamente superior)
\( T \vec{v}_{k}\in \langle \vec{v}_{1},\dots ,\vec{v}_{k} \rangle \) para todo \(k=1,\dots n\) (\( T (\vec{v}_{1}) = 0\), \(T \vec{v}_{k}\in \langle \vec{v}_{1},\dots ,\vec{v}_{k-1} \rangle \) para todo \(k=2,\dots n\);)
\(T\) estabiliza (estritamente) a bandeira associada a \(\underline{\textsc{B}}\).
A coluna \(k\) de \([T]_{\underline{\textsc{B}}}\) é o vetor de coordenadas de \(T\bm {v}_k\). Portanto, as entradas abaixo da diagonal nessa coluna são nulas se, e somente se, \(T\bm {v}_k\in V_k\). Isso prova a equivalência no caso triangular superior. No caso estritamente triangular, também é preciso anular a entrada diagonal, o que equivale a \(T\bm {v}_k\in V_{k-1}\). Como os vetores \(\bm {v}_1,\ldots ,\bm {v}_i\) geram \(V_i\), essas condições são equivalentes, respectivamente, a \(T(V_i)\subseteq V_i\) e a \(T(V_i)\subseteq V_{i-1}\).
Sejam \( V \) um espaço vetorial de dimensão finita sobre o corpo \( \mathbb {K}\) e \( T : V \rightarrow V \) uma transformação linear. Então \( T \) é triangularizável se, e somente se, o seu polinômio característico \( c_{T} (x) \) for um produto de fatores lineares.
Em particular, se \( \mathbb {K}\) for fechado algebricamente, então todo operador linear \( T : V \rightarrow V \) é triangularizável.
Se \([T]_{\underline{\textsc{B}}}\) é triangular superior, então seu polinômio característico é o produto dos termos \(x-d_i\), onde \(d_i\) são as entradas da diagonal.
Reciprocamente, suponha que \(c_T\) se fatore em termos lineares. Procedemos por indução em \(n=\dim V\). O caso \(n=1\) é imediato. Escolha um autovalor \(\lambda \) e um autovetor \(\bm {v}_1\), e ponha \(V_1=\langle \bm {v}_1\rangle \). Como \(V_1\) é \(T\)-invariante, \(T\) induz um operador \(\overline T\) em \(V/V_1\). Em uma base adaptada a \(V_1\), a matriz de \(T\) tem a forma
logo \(c_T(x)=(x-\lambda )c_{\overline T}(x)\). Portanto, \(c_{\overline T}\) também se fatora em termos lineares. Pela hipótese de indução, existe uma base do quociente na qual \(\overline T\) é triangular superior. Levantando essa base a \(V\) e acrescentando \(\bm {v}_1\), obtemos uma base na qual \(T\) é triangular superior.
Observamos inicialmente que podemos fatorar qualquer polinômio \( p (x) \in \mathbb {K}[x] \) em termos de \( x- \lambda \):
Substituindo \( x = \lambda \), vemos que \( a_{0} = p (\lambda ) \).
Se \( \bm {v}\) for um autovetor de \( T \) com o autovalor associado \( \lambda \),
como todos os termos, exceto o último se anulam.
10.4.1 Teorema de Cayley-Hamilton
Fixe uma base de \(V\) e seja \(A\) a matriz de \(T\) nessa base. Escreva
Da identidade \((x\operatorname {I}-A)B(x)=c_A(x)\operatorname {I}\), a comparação dos coeficientes fornece
Multiplicando essas identidades, respectivamente, por \(\operatorname {I},A,\ldots ,A^n\) e somando, todos os termos que envolvem os \(B_k\) se cancelam. Resta
isto é, \(c_A(A)=0\). Portanto, \(c_T(T)=0\).
Para demonstrar esse fato, fixamos uma base de \( V \) e seja \( M \) a matriz de \( T \) nessa base. Nesse contexto, \( c_T = \det (x\operatorname {I}-M) \).
Escreva \(m_T=\sum \limits _{k=0}^d a_kx^k\). Então
Onde \(B:=\sum \limits _{k=1}^da_k\sum \limits _{p=0}^{k-1}x^pM^{k-1-p}\).
Em seguida, calculamos o determinante dessas matrizes em \(\mathbb {K}[x]\); a validade das identidades usuais nesse anel foi observada em 9.31: \((m_T(x))^n=(m_T(x))^n\det (\operatorname {I})=\det (m_T(x)\operatorname {I})=\det ((x\operatorname {I}-M)B)=\det (x\operatorname {I}-M)\det (B)=c_T(x)\det (B)\), e o resultado segue.
Como consequência do Corolário 10.31 e do Teorema 10.32, temos:
Se \(V\) for de dimensão finita a cadeia
estabiliza. O menor inteiro positivo \(r_i\) tal que \(\ker (p_i (T ))^{r_i}=\ker (p_i (T ))^{r_i+1}\) é dito o índice de \(p_i(T)\).
10.5 Teorema da Decomposição Primária
Se \(p(x)\) e \(q(x)\) são polinômios coprimos tais que \(p(T)q(T)=0\), então \(V=\ker p(T)\oplus \ker q(T)\).
Pela identidade de Bézout, existem polinômios \(a, b\in \mathbb {K}[x]\) tais que \(a(x)p(x)+b(x)q(x)=1\). Assim,
Se \(\bm {v}\in N_{pq},\) então \(b(T)q(T)\bm {v}\in N_{p}\). De fato, aplicando \(p(T)\) a esse vetor, temos \(p(T)b(T)q(T)\bm {v}= b(T)p(T)q(T)\bm {v}=0\). Da mesma forma temos \(a(T)p(T)\bm {v}\in N_{q}\), se \(\bm {v}\in N_{pq}\). Como \(b(T)q(T)\bm {v}+a(T)p(T)\bm {v}=\bm {v}\), mostramos que \(\bm {v}=\bm {v}_{p}+\bm {v}_{q},\) com \(\bm {v}_{p}\in N_{p}\) e \(\bm {v}_{q}\in N_{q}.\)
Para mostrar que essa decomposição é única, suponhamos que \(\bm {v}=\bm {v}_{p}+\bm {v}_{q}=\bm {v}'_{p}+\bm {v}'_{q}\). Mas então \(\bm {w}:=\bm {v}_{p}-\bm {v}'_{p}=\bm {v}'_{q}-\bm {v}_{q}\) pertence, simultaneamente, a \(N_{p}\) e \(N_{q}\). Aplicando \(b(T)q(T)+ a(T)p(T)=\operatorname {I}\) em \(\bm {w}\), temos
Mas \(b(T)q(T)\bm {w}=0=a(T)p(T)\bm {w}\), de modo que \(\bm {w}=0\), o que implica \(\bm {v}_p=\bm {v}'_p\) e \(\bm {v}_q=\bm {v}'_q\), mostrando a unicidade da decomposição.
O argumento de Bézout se estende imediatamente a qualquer família finita de polinômios dois a dois coprimos.
Um caso particularmente interessante ocorre quando aplicamos o corolário anterior a uma fatoração em termos irredutíveis do polinômio minimal.
Como \(m_T(T)=0\) e como os polinômios na fatoração \(m_{1}(x)=[p_{1}(x)]^{d_{1}}, \ldots , m_{j}(x)=[p_{j}(x)]^{d_{j}}\) são coprimos, podemos aplicar o corolário 10.36 e concluir que
Como \(W_{i}=\ker (p_{i}(T))^{d_{i}},\) temos que o polinômio minimal de \(T\mathord {\upharpoonright }_{W_{i}}\) é da forma \(p_{i}(x)^{r_{i}}\) com \(r_{i}\leq d_{i}\). Se \(r_{i}\lt d_{i}\), então \([p_{1}(x)]^{d_{1}} \cdots [p_{i}(x)]^{r_{i}}\cdots [p_{j}(x)]^{d_{j}}\) seria um polinômio de menor grau que anula \(T\), contradizendo a minimalidade de \(m_T(x)\). Em particular, o expoente \(d_i\) é o índice de \(p_i(T)\): na parcela \(W_i\) a potência necessária é exatamente \(d_i\), enquanto nas demais parcelas \(p_i(T)\) é invertível pela identidade de Bézout.
Quando o polinômio característico se fatora em termos lineares, a decomposição primária separa o espaço segundo os autovalores.
Como o polinômio característico se fatora em termos lineares, o Corolário 10.33 dá
Os fatores são dois a dois coprimos. Aplicando o Teorema da Decomposição Primária, obtemos
Em dimensão finita, a cadeia dos núcleos de \((T-\lambda _j\operatorname {I})^k\) estabiliza, e sua união é \(E_{\lambda _j}^{\infty }(T)\). Logo cada parcela acima coincide com o autoespaço generalizado correspondente.
Considere o operador \(T\) cuja matriz na base canônica \(\underline{\textsc{B}}\) é
Seu polinômio característico é \(c_T(x)=(x-2)^2(x-1)^2\); portanto, os autovalores são \(2\) e \(1\). Para o primeiro deles,
e \(\{ [1,0,0,-1],[1,1,1,1]\} \) é uma base desse autoespaço generalizado. Já os vetores \([2,0,2,1]\) e \([1,1,0,0]\) formam uma base de \(\ker (T-\operatorname {I})\). Concluímos ainda que \(m_T(x)=(x-2)^2(x-1)\).
Considere a base
Calculando a imagem de cada vetor, obtemos
Portanto, nessa base,
Essa matriz em blocos reflete a decomposição primária. A escolha das bases nos autoespaços generalizados ainda pode simplificar cada bloco; esse será o ponto de partida da Forma de Jordan, no próximo capítulo.
Seja \( \mathcal{F}=C^{\infty }(\mathbb {R},\mathbb {C}) \) o espaço das funções infinitamente diferenciáveis e considere o operador linear
onde \(D\) é a diferenciação. A equação diferencial associada é
com coeficientes constantes complexos. Resolver a equação é determinar o núcleo de \(E\), que denotaremos por \(W\).
A teoria das equações diferenciais garante que \(\dim W=n\). Considere o polinômio
Em \( \mathbb {C}\), esse polinômio fatora como
O espaço \(W=\ker m(D)\) é invariante por \(D\), e o polinômio minimal de \(D\mathord {\upharpoonright }_W\) é \(m\). Pelo Teorema 10.38, \(W\) se decompõe como soma direta dos espaços de solução \(W_i\) das equações diferenciais
Para determinar as soluções de \((D-\lambda _i\operatorname {I})^{r_i}f=0\), usamos a identidade, obtida por indução,
Portanto, \( f \) é uma solução se, e somente se, \( D^{r_i} (e^{- \lambda _i t} f) = 0 \), isto é, se, e somente se, \( e^{- \lambda _i t} f \) é um polinômio de grau no máximo \( r_i-1 \). Uma base para o espaço de solução de \( (D- \lambda _i \operatorname {I})^{r_i} f = 0 \) é então \( \{ e^{\lambda _i t}, \ te^{\lambda _i t}, \ \ldots , \ t^{r_i-1} e^{\lambda _i t} \} . \)
Seja \(\{ T_{i}:i\in I\} \) um subconjunto de \(\operatorname {Hom}(V,V)\) onde \(V\) é um e.v. de dimensão finita sobre um corpo algebricamente fechado \(\mathbb {K}\). Suponha que \(T_{i}T_{j}=T_{j}T_{i}\) para todo \(i,j\in I\). Mostre que \(V\) pode ser escrito como soma direta de autoespaços generalizados comuns a todos os \(T_{i},i\in I\).
Considere o operador \(T:\mathbb {R}^{3}\to \mathbb {R}^{3}\) cuja matriz na base canônica é
Ache a decomposição primária de \(\mathbb {R}^{3}\) e encontre bases para cada um desses subespaços \(T\)-invariantes.
10.6 Diagonalizabilidade
A decomposição em autoespaços generalizados permite agora reconhecer quando os autoespaços ordinários já ocupam todo o espaço.
Sejam \(\lambda _1,\ldots ,\lambda _m\) distintos e suponha que \(\bm {v}_i\in E_{\lambda _i}\) satisfaça \(\bm {v}_1+\cdots +\bm {v}_m=\vec0\). Fixe \(i\) e aplique \(\prod _{j\neq i}(T-\lambda _j\operatorname {I})\) à igualdade. Todos os termos, exceto o \(i\)-ésimo, se anulam, e obtemos
O escalar entre parênteses é não nulo; portanto, \(\bm {v}_i=\vec0\). Isso vale para todo \(i\).
Um operador \(T:V\to V\) em um espaço de dimensão finita é diagonalizável se existe uma base \(\underline{\textsc{B}}\) de \(V\) na qual \([T]_{\underline{\textsc{B}}}\) é diagonal.
Uma matriz \( A \in \mathcal{M}_{n, n}(\mathbb {K}) \) é diagonalizável se \( T_{A} : \mathbb {K}^{n} \rightarrow \mathbb {K}^{n} \) é diagonalizável.
Ou seja, a matriz \( A \) é diagonalizável se for semelhante a uma matriz diagonal.
Seja \( V \) um espaço vetorial de dimensão finita e \( T : V \rightarrow V \) seja uma transformação linear. Então \( T \) é diagonalizável se, e somente se, \( V \) possuir uma base, \( \underline{\textsc{B}}\) consistindo de autovetores de \( T. \)
Seja \( \underline{\textsc{B}}= \{ \bm {v}_{1}, \ \ldots \ , \ \bm {v}_{n} \} \) uma base e seja \( D = [T]_{\underline{\textsc{B}}} \) uma matriz diagonal com entradas diagonais \( \mu _{ 1}, \ldots \), \( \mu _{n} \). Para cada \( i, \)
então \( T (\bm {v}_{i}) = \mu _{i} \bm {v}_{i} \) e \( \bm {v}_{i} \) é um autovetor.
Por outro lado, se \( B = \{ \bm {v}_{1}, \ \ldots \ , \ \bm {v}_{n} \} \) é uma base de autovetores, então \( T (\bm {v}_{i}) = \mu _{i} \bm {v}_{ i} \) para todo \( i \), e assim
é uma matriz diagonal.
Sejam \( V \) um espaço vetorial de dimensão finita e \( T : V \rightarrow V \) uma transformação linear. Se \( c_{T} (x) \) não se decompor como um produto de fatores lineares sobre \(\mathbb {K}\), então \( T \) não será diagonalizável. Se \( c_{T} (x) \) se decompor como um produto de fatores lineares (o que é sempre o caso se \( \mathbb {K}\) for algebricamente fechado), então as seguintes afirmações são equivalentes:
\( T \) é diagonalizável.
\( m_{T} (x) \) se fatora em um produto de termos lineares distintos.
Se \( \lambda _{1}, \ldots \), \( \lambda _{m} \) são os autovalores distintos de \( T \), então
\[ V = E_{\lambda _{1}} \oplus \cdots \oplus E_{\lambda _{m}}. \]A soma das multiplicidades geométricas dos autovalores é igual à dimensão de \( V. \)
Para cada autovalor \( \lambda \) de \( T, \operatorname {geomult} (\lambda ) = \operatorname {algmult} (\lambda ) \).
Para cada autovalor \( \lambda \) de \( T, E_{\lambda } = E_{\lambda }^{\infty } \) (ou seja, todo autovetor generalizado de \( T \) é um autovetor de \( T \)).
a implica b
Suponha que \(T\) é diagonalizável. Isso significa que tem uma base de autovetores, cujos autovalores distintos são \(\lambda _1, \dots , \lambda _k\). Nesse caso,
é um polinômio aniquilador para \(T\). Portanto, o polinômio minimal divide esse produto e também possui apenas fatores lineares distintos.
b implica a
Se \( m_{T} (x) \) se fatora em um produto de termos lineares distintos então a composta 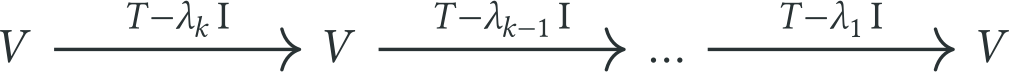 é \(0\). Logo
onde usamos \(\dim \ker (SR)\leq \dim \ker R+\dim \ker S\) para operadores lineares \(R\) e \(S\); a segunda igualdade segue do Lema 10.41. Portanto, a soma dos autoespaços tem a mesma dimensão que \( V \), ou seja, essa soma é \( V \) e \( T \) é diagonalizável.
b implica c
A Equação 10.12 implica que \(V=E_{\lambda _{1}} \oplus \cdots \oplus E_{\lambda _{m}}\).
c implica a
Se \( V = E_{\lambda _{1}} \oplus \cdots \oplus E_{\lambda _{m}} \), seja \( \underline{\textsc{B}}_{i} \) uma base para \( E_{\lambda _{i}} \) e faça \( \underline{\textsc{B}}= \displaystyle \underline{\textsc{B}}_{1} \cup \cdots \cup \underline{\textsc{B}}_{m} \). Seja \( T_{i} \) a restrição de \( T \) a \( E_{\lambda _{i}} \). Então \( \underline{\textsc{B}}\) é uma base para \( V \) e
uma matriz diagonal de bloco com \( A_{i} = [T_i]_{\underline{\textsc{B}}_{i}} \). Mas, neste caso, \( A_{i} \) é a matriz \( \lambda _{i} \operatorname {I}\) (um múltiplo escalar da matriz identidade).
c se, e somente se, d
Por definição.
d se, e somente se, e
Suponha que \( c_{T} (x) = (x- \mu _{1}) \cdots (x- \mu _{n}) \). Os escalares \( \mu _{1}, \ldots \), \( \mu _{n} \) podem não ser todos distintos, por isso os agrupamos. Sejam \( \lambda _{1}, \ldots \), \( \lambda _{m} \) os autovalores distintos logo \( c_{T} (x) = (x- \lambda _{1})^{r_1} \ldots ( x- \lambda _{m})^{r_{m}} \) para números inteiros positivos \( r_{1}, \ldots \), \( r_{m}.\)
Aqui \(r_i\) é a multiplicidade algébrica de \(\lambda _i\) e \(r_1+\cdots +r_m=n=\dim V\). Se \(f_i\) denota a multiplicidade geométrica, a Proposição 10.17 fornece \(1\leq f_i\leq r_i\). Portanto, \(f_1+\cdots +f_m=n\) se, e somente se, \(f_i=r_i\) para todo \(i\). Isso prova a equivalência entre d e e.
c se, e somente se, f
Pelo Teorema 10.38, \( V = E_{\lambda _{1}}^{\infty } \oplus \cdots \oplus E_{\lambda _{k}}^{\infty } \). Portanto, \( V = E_{\lambda _{1}} \oplus \cdots \oplus E_{\lambda _{k}} \) se, e somente se, \( E_{\lambda _i} = E_{\lambda _i}^{\infty } \) para todo \( i \). Logo c e f são equivalentes.
Suponha que \(W\) seja um subespaço \(T\)-invariante de \(V\). Mostre que \(T\) induz um operador linear \(\overline T:V/W\to V/W\), dado por \(\overline T(\bm {v}+W)=T(\bm {v})+W\), e prove que o polinômio minimal de \(\overline T\) divide o polinômio minimal de \(T\).
Seja \(A\in M_{n}(\mathbb {K})\)
Mostre que \(c_A\) é um polinômio mônico de grau \(n\).
Prove ainda que \(c_A(x)=x^{n}-\operatorname {tr}(A)x^{n-1}+\cdots +(-1)^{n}\det (A)\).
Decida se o operador linear \(T:\mathbb {K}^{n}\to \mathbb {K}^{n}\) é diagonalizável. Em caso positivo, calcule uma base de autovetores e a sua forma diagonal.
\([T]_{\underline{\textsc{B}}}^{\underline{\textsc{B}}}=\left[\begin{array}{cc} 2 & 3\\ -1 & 1 \end{array}\right]\) com \(\mathbb {K}=\mathbb {C}\)
\([T]_{\underline{\textsc{B}}}^{\underline{\textsc{B}}}=\left[\begin{array}{cc} -4 & -1\\ 4 & 0 \end{array}\right]\) com \(\mathbb {K}=\mathbb {R}\)
\([T]_{\underline{\textsc{B}}}^{\underline{\textsc{B}}}=\left[\begin{array}{ccc} 6 & -3 & -2\\ 4 & -1 & -2\\ 10 & -5 & -3 \end{array}\right]\) com \(\mathbb {K}=\mathbb {R},\mathbb {C}\)
Prove que
Suponha que \(\dim V=n\). Se \(\lambda _{1},\ldots ,\lambda _{n}\) são os autovalores de \(T\), contados com multiplicidade, então \(\lambda _{1}^{k},\ldots ,\lambda _{n}^{k}\) são os autovalores de \(T^{k}.\)
Seja \(V\) um espaço vetorial de dimensão finita sobre um corpo \(\mathbb {K}\) algebricamente fechado e seja \(T:V\to V\) um operador linear. Prove que \(\alpha \) é um autovalor de \(p(T)\) se, e somente se, \(\alpha =p(\lambda )\) para algum \(\lambda \) autovalor de \(T\).
Prove que o polinômio característico da transposta de um operador \(T^{\mathrm{t}}\) coincide com o polinômio característico de \(T\).
Seja \(T:V\rightarrow V\) um operador linear. Mostre que se \(\dim \operatorname {Im}(T)=m\), então \(T\) tem no máximo \(m+1\) autovalores.
Sejam \(T,S:V\to V\) operadores lineares. Suponha que \(v\) é autovetor de \(T\) e de \(S\) associado aos autovalores \(\lambda _{1},\lambda _{2}\) de \(T\) e \(S\), respectivamente. Ache um autovetor e um autovalor de:
\(\alpha S+\beta T\) onde \(\alpha ,\beta \in \mathbb {R}\)
\(S\circ T\)
\( \)
Mostre que se \(B,M\in M_{n}(\mathbb {K})\) com \(M\) invertível, então \((M^{-1}BM)^{n}=(M^{-1}B^{n}M)\) para todo \(n\in \mathbb {N}\).
Calcule \(A^{n}\), \(n\in \mathbb {N}\) onde \(A=\left[\begin{array}{cc} 2 & 4\\ 3 & 13 \end{array}\right]\).
Seja \(A=\left[\begin{array}{ccc} 0 & 7 & -6\\ -1 & 4 & 0\\ 0 & 2 & -2 \end{array}\right]\in M_{3}(\mathbb {C})\). Dado \(n\in \mathbb {N}\) determine \(B\in M_{3}(\mathbb {C})\) tal que \(B^{n}=A\)
Seja \(A=\left[\begin{array}{ccc} 2 & 0 & -2\\ 1 & 1 & -2\\ 3 & 0 & -3 \end{array}\right]\) calcule \(A^{2020}\). Agora seja \(B=\left[\begin{array}{ccc} 3 & -1 & -1\\ -1 & 2 & 0\\ 3 & -2 & 0 \end{array}\right]\) consegue calcular \(B^{2020}\)? Dica: Pela divisão euclideana de \(x^{k}\) por \(P_{B}\) temos que \(x^{k}=P_{B}(x)q_{k}(x)+r_{k}(x)\) onde \(r_{k}=0\) ou \(\deg (r_{k})\lt \deg (P_{B})\). Encontre \(r_{k}\).
Seja \(T:\mathbb {R}_2[x]\to \mathbb {R}_2[x]\). A matriz abaixo representa \(T\) usando a base \(\underline{\textsc{B}}\) no domínio e a base \(\underline{\textsc{C}}\) no contradomínio:
onde \(\underline{\textsc{B}}=\{ \frac{1}{2}x^{2},-\frac{1}{2},\frac{1}{2}x\} \) e \(\underline{\textsc{C}}=\{ x^{2},x,1\} \). Determine \(T\) nos elementos da base canônica, calcule \([T]_{\underline{\textsc{C}}}^{\underline{\textsc{C}}}\) e mostre que \(T\) é diagonalizável.
Em \(\mathcal{F}(\mathbb {R},\mathbb {R})\) considere as funções \(f_{1}(x)=e^{2x}\sin (x)\), \(f_{2}(x)=e^{2x}\cos (x)\) e \(f_{3}(x)=e^{2x}\), o subespaço \(S=\left\langle f_{1},f_{2},f_{3}\right\rangle \) e o operador linear \(D:S\to S\) definido por \(D(f)=f'\). Determine:
A matriz de \(D\) em relação à base \(\underline{\textsc{B}}=\{ f_{1},f_{2},f_{3}\} \) de \(S\).
Os autovalores de \(D\) e as funções de \(S\) que são autovetores de \(D\).
Seja \(T:V\rightarrow V\) (\(\dim V\lt \infty \)) um operador diagonalizável cujos autovalores têm multiplicidade algébrica \(1\).
Prove que qualquer operador \(G:V\rightarrow V\) tal que \(GT=TG\) pode ser representado como um polinômio em \(T\).
Prove que a dimensão do espaço vetorial formado por tais operadores (operadores que comutam com \(T\)) é igual a dimensão de \(V\).
Sejam \(S,T:V\to V\) operadores diagonalizáveis que comutam. Mostre que eles são simultaneamente diagonalizáveis, isto é, que existe uma base \(\underline{\textsc{B}}\) de \(V\) tal que \(\underline{\textsc{B}}\) consiste em autovetores de \(S\) e de \(T\).
Sejam \(V\) um \(\mathbb {K}\)-e.v. de \(\dim V\lt \infty \) e \(T:V\to V\) um operador linear. Suponha que \(T\) comuta com todo operador diagonalizável. Prove que \(T\) é um múltiplo escalar da identidade.
Seja \(m\in \mathbb {R}\) e \(A\) a matriz dada por
Encontre os autovalores de \(A\).
Para que valores de \(m\) a matriz \(A\) é diagonalizável?
Determine, de acordo com os diferentes valores de \(m\), o polinômio minimal de \(A.\)
Fixemos um vetor não nulo \(a\in \mathbb {R}^{3}\) e defina a aplicação \(T:\mathbb {R}^{3}\to \mathbb {R}^{3}\) por \(T(v)=a\times v\) (produto vetorial).
Prove que \(T\) é uma transformação linear.
Determine os autovalores e autovetores de \(T\).
Prove que se \(T:V\to V\) é um operador linear, então \(\ker T\), \(\operatorname {Im}(T)\) são subespaços \(T\)-invariantes. Se \(\lambda \) for um autovalor de \(T\), então \(E_{\lambda }\) é um subespaço \(T\)-invariante.
Prove que a soma e a intersecção de subespaços \(T\)-invariantes é \(T\)-invariante.
Prove que se um operador \(T\in \operatorname {Hom}(V,V)\) com \(\dim V\lt \infty \) é um isomorfismo então \(T\) e \(T^{-1}\) possuem os mesmos subespaços invariantes. Vale em dimensão infinita?
Mostre que se todo subespaço de \(V\) for \(T\)-invariante então \(T=\lambda \operatorname {I}\) para algum \(\lambda \in \mathbb {K}\).
Mostre que \(W\subseteq V\) é um subespaço invariante para \(T\in \operatorname {Hom}(V,V)\) se, e somente se, seu anulador \(\operatorname {Aniq}(W)\subseteq V^*\) é \(T^{\mathrm{t}}\)-invariante.
Sejam \(T,G:V\to V\) operadores que comutam. Mostre que \(\ker T\), \(\operatorname {Im}(T)\) e \(E_{\lambda }\) são \(G\)-invariantes.
Sejam \(V\) um \(\mathbb {K}\)-e.v. de \(\dim V=n\), \(T:V\to V\) um operador linear, \(W\subseteq V\) um subespaço \(T\)-invariante. Mostre que \(c_{T\mid _{W}}\mid c_{T}\) e \(m_{T\mid _{W}}\mid m_{T}\). Dica: lembre que se \(A\in M_{n}(\mathbb {K})\) é diagonal por blocos
onde \(B\in M_{k}(\mathbb {K})\) e \(D\in M_{n-k}(\mathbb {K})\), então \(A^{n}=\left[\begin{array}{cc} B^{n} & \widetilde{C}\\ 0 & D^{n} \end{array}\right]\).
Sejam \(T:V\to V\) um operador linear, \(W\subseteq V\) um subespaço. Mostre que \(W\) é \(p(T)\)-invariante para todo polinômio \(p\in \mathbb {K}[x]\) se, e somente se, \(W\) for \(T\)-invariante.
Seja \(\pi :V\to V\) um operador projeção não trivial (i.e., \(\pi \neq 0_{\operatorname {Hom}(V,V)}\) e \(\pi \neq \operatorname {I}_{V}\)) mostre que \(m_{\pi }=x^{2}-x\).
Seja \(V\) um \(\mathbb {C}\)-espaço vetorial. Se o polinômio característico de uma transformação linear \(T:V\rightarrow V\) é \(x^{2}-x-1\), então é correto afirmar que:
\(T\) não é necessariamente invertível.
\(T\) é invertível e \(T^{-1}=T+I\).
Não existe \(T\) com tal polinômio característico.
\(T\) é invertível e \(T^{-1}=T-I\).
\(T\) é invertível, mas nenhuma das fórmulas para a inversa de \(T\) nos outros itens é válida.
Seja \(T\in \operatorname {Hom}(V,V)\).
Mostre que \(T:V\to V\) é um operador linear não injetor se e somente se \(0\) é um autovalor de \(T\).
Mostre que \(T\) é invertível se, e somente se, o termo independente de seu polinômio minimal é não-nulo.
Nestas circunstâncias, \(T^{-1}\) é um polinômio em \(T\), i.e., existe \(p(x)\in \mathbb {K}[x]\) tal que \(T^{-1}=p(T)\).
Seja \(A\) uma matriz complexa tal que \(A^{k}=I\) para algum inteiro \(k\). Prove que \(A\) é diagonalizável.
Prove que uma matriz \(n\times n\) sobre \(\mathbb {C}\) que satisfaz \(A^{3}=A\) pode ser diagonalizada.
Encontre todas as possibilidades para o polinômio minimal de um operador \(T:\mathbb {R}^{5}\to \mathbb {R}^{5}\) com polinômio característico \(c_{T}\) dado. É possível concluir que algum deles é necessariamente diagonalizável?
\(c_{T}(x)=(x-3)^{3}(x-2)^{2}\)
\(c_{T}(x)=(x-1)(x-2)(x-3)(x-4)(x-5)\)
\(c_{T}(x)=(x-1)^{5}\)
Seja \(V\) um espaço vetorial de dimensão finita sobre um corpo \(\mathbb {K}\) algebricamente fechado e seja \(T:V\to V\) um operador. Prove que \(T\) é nilpotente se, e somente se, todos os seus autovalores forem iguais a zero.
Seja \(V\) um e.v. sobre um corpo \(\mathbb {K}\) algebricamente fechado e \(\lambda _{1},\dots ,\lambda _{r}\in \mathbb {K}\) os autovalores de \(T\) e \(q(x)=(x-\lambda _{1})\cdots (x-\lambda _{r})\). Mostre que \(q(T)\) é nilpotente. Qual o índice de nilpotência?
Dado \(T,G\) operadores lineares num espaço \(n\)-dimensional sobre um corpo de característica zero. Assuma que \(T^{n}=0\), \(\dim \ker T=1\) e que \({GT}-{TG}=T\). Prove que os autovalores de \(G\) são da forma \(\alpha ,\alpha -1,\alpha -2,\ldots ,\alpha -(n-1)\) para algum \(\alpha \in \mathbb {K}.\)
Seja \(T:\mathbb {K}^{n}\to \mathbb {K}^{n}\) um operador com polinômio característico \(c_{T}(x)=(x-\lambda )^{n}\). Mostre que o operador \(T'=\lambda \operatorname {I}-T\) é nilpotente.
Seja \(V\) um \(\mathbb {K}\)-e.v. de dimensão finita e \(T:V\to V\) um operador linear. Se \(\dim \operatorname {im}(T)=1\) mostre que ou \(T\) é diagonalizável ou \(T\) é nilpotente.
Se \(V\) é um \(\mathbb {C}\)-e.v. de dimensão finita e \(T:V\rightarrow V\) é um operador linear mostre que \(T^{n+1}=T\) se, e somente se, \(T^{2n}=T^{n}\) e \(T\) diagonalizável.
Para \(V\) espaço vetorial real de dimensão finita, uma involução em \(V\) é um operador linear \(\varphi :V\rightarrow V\) tal que \(\varphi ^{2}=\operatorname {I}\). Dado um operador linear \(T:V\rightarrow V\) , sejam
chamados subespaço de pontos fixos de \(T\) e subespaço antipodal de \(T\), respectivamente. Decida se as seguintes afirmações são verdadeiras ou falsas:
Se \(\varphi \) é uma involução, então \(\det (\varphi )=1\).
Se \(\varphi _{1},\varphi _{2}\) são involuções então \(\operatorname {Fix}(\varphi _{1}\circ \varphi _{2})=\ker (\varphi _{1}-\varphi _{2})\).
Se \(\lambda \) é autovalor de uma involução, então \(\lambda =\pm 1\).
Se \(\varphi _{1},\varphi _{2}\) são involuções, então \(\varphi _{1}\circ \varphi _{2}\) é também uma involução.
Se \(\varphi \) é uma involução, então \(A(\varphi )=\operatorname {im}(\operatorname {I}-\varphi )\).
[Densidade de \(\operatorname {GL}_{n}(\mathbb {C})\) e uma aplicação] Sejam \(A\in \mathcal{M}_{n, m}(\mathbb {K})(\mathbb {C})\) e \(B\in \mathcal{M}_{m, n}(\mathbb {K})(\mathbb {C})\), com \(m,n\geq 1\). O objetivo deste exercício é provar a identidade
Em particular, se \(m=n\), então \(c_{AB}=c_{BA}\); no caso geral, \(AB\) e \(BA\) têm os mesmos autovalores não nulos, com as mesmas multiplicidades algébricas.
Suponha primeiro que \(m=n\) e que \(A\) seja invertível. Mostre que \(AB\) e \(BA\) são semelhantes e conclua que \(c_{AB}=c_{BA}\).
Mostre que \(\operatorname {GL}_{n}(\mathbb {C})\) é denso em \(\mathcal{M}_{n, n}(\mathbb {C})\).
Dica: para uma matriz \(M\), considere \(M+t\operatorname {I}\) e observe que \(\det (M+t\operatorname {I})\) é um polinômio não nulo em \(t\).Usando a continuidade dos coeficientes do polinômio característico como funções das entradas, deduza que \(c_{AB}=c_{BA}\) para matrizes quadradas \(A\) e \(B\), sem supor \(A\) invertível.
Aplique o item anterior às matrizes em blocos
\[ \widetilde A=\begin{bmatrix} 0 & A \\ 0 & 0 \end{bmatrix},\qquad \widetilde B=\begin{bmatrix} 0 & 0 \\ B & 0 \end{bmatrix} \]de ordem \(n+m\) e deduza a identidade do enunciado.
A afirmação análoga vale para os polinômios minimais de \(AB\) e \(BA\)? Justifique sua resposta.
Dica: procure um exemplo com \(AB=0\) e \(BA\neq 0\) nilpotente.
Para \(T:V\to V\), denote \(Z(T)=\{ p\in \mathbb {K}[x]:p(T)=0\} \).
Se \(V\) tem base \((e_j)_{j\geq 0}\) e \(T(e_j)=e_{j+1}\), prove \(Z(T)=0\).
Se \(T\) tem posto finito, prove que \(Z(T)\neq 0\).
Prove que \(V\) tem dimensão finita se, e somente se, \(Z(T)\neq 0\) para todo operador \(T\).
Se \(\operatorname {posto}T=1\), mostre que existe \(a\in \mathbb {K}\) tal que \(T^2=aT\).
Decida se são diagonalizáveis e, quando possível, exiba uma base de autovetores: \(A=\begin{bmatrix} 1 & 3 & 3 \\ -3 & -5 & -3 \\ 3 & 3 & 1 \end{bmatrix}\) e \(B=\begin{bmatrix} 2 & 4 & 3 \\ -4 & -6 & -3 \\ 3 & 3 & 1 \end{bmatrix}\).
Para \(a\in \mathbb {C}\setminus \{ 0\} \) e \(\lambda \in \mathbb {C}\), prove que \(\begin{bmatrix} 1 & a & 0 \\ 0 & 1 & a \\ 0 & 0 & \lambda \end{bmatrix}\) não é diagonalizável.
Determine o polinômio minimal de \(C=\begin{bmatrix} 1 & 3 \\ 4 & 2 \end{bmatrix}\) e todos os polinômios não nulos de grau dois que anulam \(C\).
Para \(n\geq 2\) e \(k\in \mathbb {R}\), determine os autovalores, seus autoespaços e o determinante da matriz \(M\in M_n(\mathbb {R})\) que tem \(k\) na diagonal e um nas demais entradas. Para quais \(k\) ela é invertível?
Seja \(A\) uma matriz complexa invertível e \(k\geq 1\). Prove que \(A^k\) é diagonalizável se, e somente se, \(A\) é diagonalizável. Por que a invertibilidade é necessária?
Seja \(A\) complexa com \(\ker (A-\lambda I)=\ker ((A-\lambda I)^2)\) para todo \(\lambda \in \mathbb {C}\). Prove que \(A\) é diagonalizável sem usar uma forma canônica de matrizes.
Em \(\mathbb {C}^n\), seja \(Te_i=e_{i+1}\) para \(i\lt n\) e \(Te_n=e_1\). Determine todos os autovalores e uma base de autovetores, incluindo o autoespaço de um.
Classifique, a menos de semelhança real, as matrizes reais de ordem três que satisfazem \(A^3=I\).
Construa dez matrizes reais \(2\times 2\) distintas que comutem duas a duas e tenham a mesma ordem finita. A ordem é o menor inteiro positivo \(k\) com \(A^k=I\).
Decida se cada afirmação é verdadeira:
As matrizes de determinante um são densas em \(M_3(\mathbb {R})\).
As matrizes complexas com autovalores distintos são densas em \(M_3(\mathbb {C})\).
Use a topologia usual das entradas e justifique as respostas.
Seja \(A\in M_n(\mathbb {C})\) não nula. Prove que existe \(B\) tal que \(B\) e \(A+B\) não tenham autovalores em comum. Sugestão: encontre uma base na qual todas as entradas diagonais de \(A\) sejam não nulas e considere \(B=t\operatorname {diag}(1,\ldots ,n)\) nessa base.
Uma matriz \(A\in M_4(\mathbb {Z})\) tem quatro autovalores reais distintos \(\lambda _1,\ldots ,\lambda _4\). Prove que \(\sum _i\lambda _i^2\in \mathbb {Z}\). A conclusão exige que os autovalores sejam reais ou distintos?
Seja \(\mathcal Y\) uma família, possivelmente infinita, de operadores em um espaço complexo \(V\) de dimensão finita positiva. Suponha que os operadores comutem dois a dois. Prove que existe um autovetor comum a todos eles. É necessário que cada operador seja diagonalizável?