Complexos Simpliciais e Δ-Complexos
8 Complexos Simpliciais e \(\Delta \)-Complexos
8.1 Complexos Simpliciais
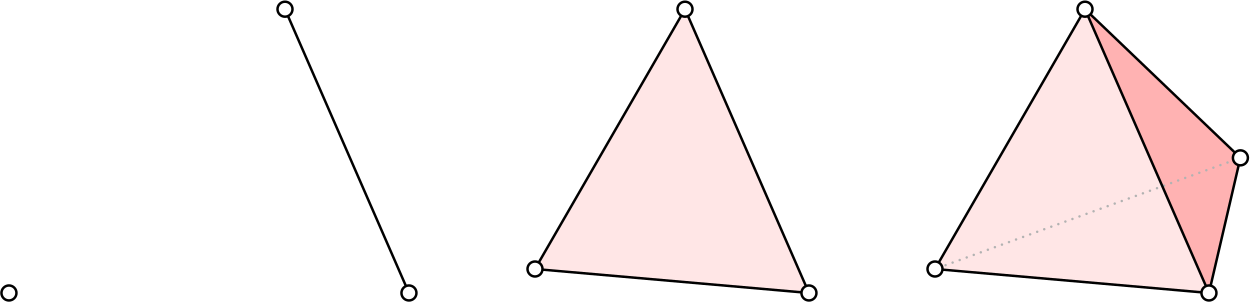
Intuitivamente, um complexo simplicial é um objeto combinatório que descreve como construir um espaço a partir de blocos básicos, chamados simplexos. Os blocos básicos devem ser “colados” de forma adequada, basicamente eles devem ser colados ao longo de suas faces. Tais blocos básicos, os simplexos, são generalizações de triângulos, ou seja, pontos, segmentos, triângulos, tetraedros, etc. Nessa seção, iremos formalizar esses conceitos.
Um conjunto \(\{ v_0,\ldots , v_n\} \) de pontos de \(\mathbb {R}^{m}\) é dito geometricamente independente se o conjunto de vetores \(\{ v_{1}-v_{0},\dots ,v_{n}-v_{0}\} \) é linearmente independente. Por exemplo, dois pontos distintos em \(\mathbb {R}^{m}\) formam um conjunto geometricamente independente, da mesma forma que três pontos não-colineares, quatro pontos não-coplanares, e assim por diante. O número máximo de pontos geometricamente independentes em \(\mathbb {R}^m\) é \(m+1\).
Relembre que um subconjunto \(A\subseteq \mathbb {R}^m\) é convexo se, dados \(x,y\in A\), temos \(tx+(1-ty)\in A\), para todo \(t\in [0,1]\). É fácil ver que a interseção arbitrária de conjuntos convexos é convexo. Além disso, fecho convexo de um conjunto \(A\subseteq \mathbb {R}^m\) é a intersecção de todos os conjuntos convexos contendo \(A\).
Dado um conjunto \(\{ v_0,\ldots , v_n\} \subseteq \mathbb {R}^{m}\) geometricamente independente, o \(n\)-simplexo (geométrico) gerado por \(v_0,\ldots , v_n\) é o fecho convexo de \(\{ v_0,\ldots , v_n\} \) em \(\mathbb {R}^{m}\) que será denotado por \([v_0,v_1,\ldots , v_n] \). De maneira equivalente, podemos definir um \(n\)-simplexo como o menor conjunto convexo de \(\mathbb {R}^{m}\) contendo \(n+1\) pontos \(v_{0},\dots ,v_{n}\) que não estão contidos num hiperplano de dimensão menor que \(n\).
Seja \(\{ v_0,\ldots , v_n\} \subseteq \mathbb {R}^{m}\). São equivalentes:
\(\{ v_0,\ldots , v_n\} \subseteq \mathbb {R}^{m}\) é geometricamente independente;
se \(\displaystyle \sum _{i=0}^n s_iv_i = \sum _{i=0}^n t_iv_i\) e \(\displaystyle \sum _{i=0}^n s_i = \sum _{i=0}^n t_i\), então \(s_i=t_i\), para todo \(i=0,\ldots ,n\).
a \(\Rightarrow \) b Se \(\displaystyle \sum _{i=0}^n s_iv_i = \sum _{i=0}^n t_iv_i\) e \(\displaystyle \sum _{i=0}^n s_i = \sum _{i=0}^n t_i\), então
Pela independência linear dos vetores \(\{ v_{1}-v_{0},\dots ,v_{n}-v_{0}\} \), segue que \(s_i=t_i\), para todo \(i=1,\cdots , n\). Além disso, como \(\displaystyle \sum _{i=0}^n s_i = \sum _{i=0}^n t_i\), segue que \(s_0 = t_0\).
b \(\Rightarrow \) a Se \( \displaystyle \sum _{i=1}^n t_i(v_i-v_0) = 0\), então \( \displaystyle \sum _{i=1}^n t_i v_i = \left(\sum _{i=1}^n t_i\right)v_0 \). Daí, por hipótese, todos os coeficientes devem ser nulos, i.e., \(t_i=0\), para todo \(i=1,\dots ,n\). Logo, \(\{ v_{1}-v_{0},\dots ,v_{n}-v_{0} \} \) é linearmente independentes.
A proposição a seguir fornece uma descrição analítica de simplexos.
O \(n\)-simplexo gerado por \(v_0,\ldots , v_n\in \mathbb {R}^m\) coincide com o conjunto
Além disso, todo ponto \(s\in [v_0,v_1,\ldots ,v_n]\) tem uma representação única na forma
em que \(t_i\geq 0\), para todo \(i\), e \(\displaystyle \sum _{i=0}^nt_i = 1\). Nesse caso, dizemos que \((t_0,\ldots ,t_n)\) são as coordenadas baricêntricas do ponto \(s\).
Como o conjunto dado é convexo e \([v_0, \ldots , v_n]\) é o menor convexo contendo os pontos \(v_0, \ldots , v_n\), basta verificar que todo conjunto convexo contendo os vértices \(v_0, \ldots , v_n\) contém os elementos da forma \(\sum _{i=0}^nt_iv_i \). O que pode ser feito por indução em \(n\). Deixamos os detalhes à cargo do leitor.
Seja \(\sigma = [v_0,\ldots , v_n]\) o \(n\)-simplexo em \(\mathbb {R}^m\) gerado pelos \((n+1)\)-pontos \(v_0,\ldots , v_n\).
Dizemos que \(v_0, \ldots , v_n\) são os vértices de \(\sigma \) e que \(n\) é a dimensão de \(\sigma \).
Se todas as coordenadas baricêntricas de um ponto \(s\in \sigma \) são positivas, dizemos que \(s\) é um ponto interior de \(\sigma \).
O conjunto de todos os pontos interiores de \(\sigma \) é convexo e é chamado de simplexo aberto e denotado por \(\mathring {\sigma }\).
Um ponto de \(\sigma \) que não é ponto interior é chamado de ponto de bordo. Ou seja, os pontos de bordo são aqueles que possuem ao menos uma coordenada baricêntrica nula.
O conjunto formado por todos os pontos de bordo de \(\sigma \) é chamado de fronteira ou bordo de \(\sigma \) e é denotado por \(\partial \sigma \).
Assim, o simplexo aberto é dado por \(\mathring {\sigma }= \sigma -\partial \sigma \).
As denominações de ponto interior, simplexo aberto, ponto de bordo, etc, têm significado referentes ao simplexo e não ao espaço euclidiano que o contém. Pode ser provado que existe um homeomorfismo de um \(n\)-simplexo \(\sigma \) para a bola fechada \(n\)-dimensional \(B^n\subseteq \mathbb {R}^n\) que leva o bordo \(\partial \sigma \) de \(\sigma \) na esfera unitária \(S^{n-1}\).
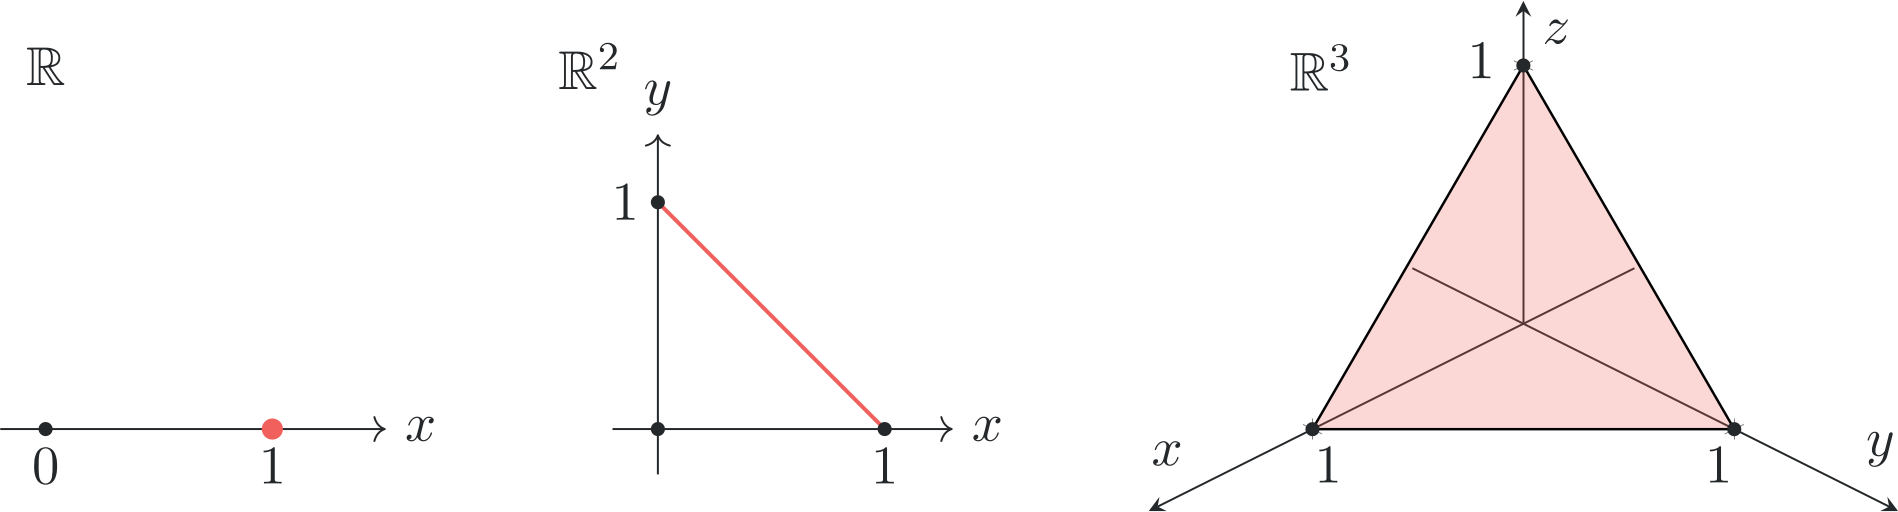
O \(n\)-simplexo canônico \(\Delta ^n\) em \(\mathbb {R}^{n+1}\) é o simplexo gerado pelos vetores da base canônica de \(\mathbb {R}^{n+1}\) e é descrito por
Em outros termos, \(\Delta ^n \mathrel {\mathop:\! =}[e_1,\ldots ,e_n,e_{n+1}]\).
Seja \(\sigma =[v_0,\ldots ,v_n]\) o \(n\)-simplexo gerado pelos pontos \(v_0,\ldots ,v_n\). Fixado um subconjunto \(\{ v_{i_0},\ldots ,v_{i_k}\} \subset \{ v_0,\ldots ,v_n\} \), em que \(0\leq k \leq n\), o \(k\)-simplexo \([v_{i_0},\ldots ,v_{i_k}]\) é chamado de face de \(\sigma \). Dizemos também que \([v_{i_0},\ldots ,v_{i_k}]\) é uma \(k\)-face ou ainda uma face \(k\)-dimensional.
Note que a união de todas as faces de um \(n\)-simplexo \(\sigma \) corresponde ao bordo de \(\sigma \). Ou ainda, a união de todas as faces \((n-1)\)-dimensionais de \(\sigma \) correspondem ao bordo de \(\sigma \).
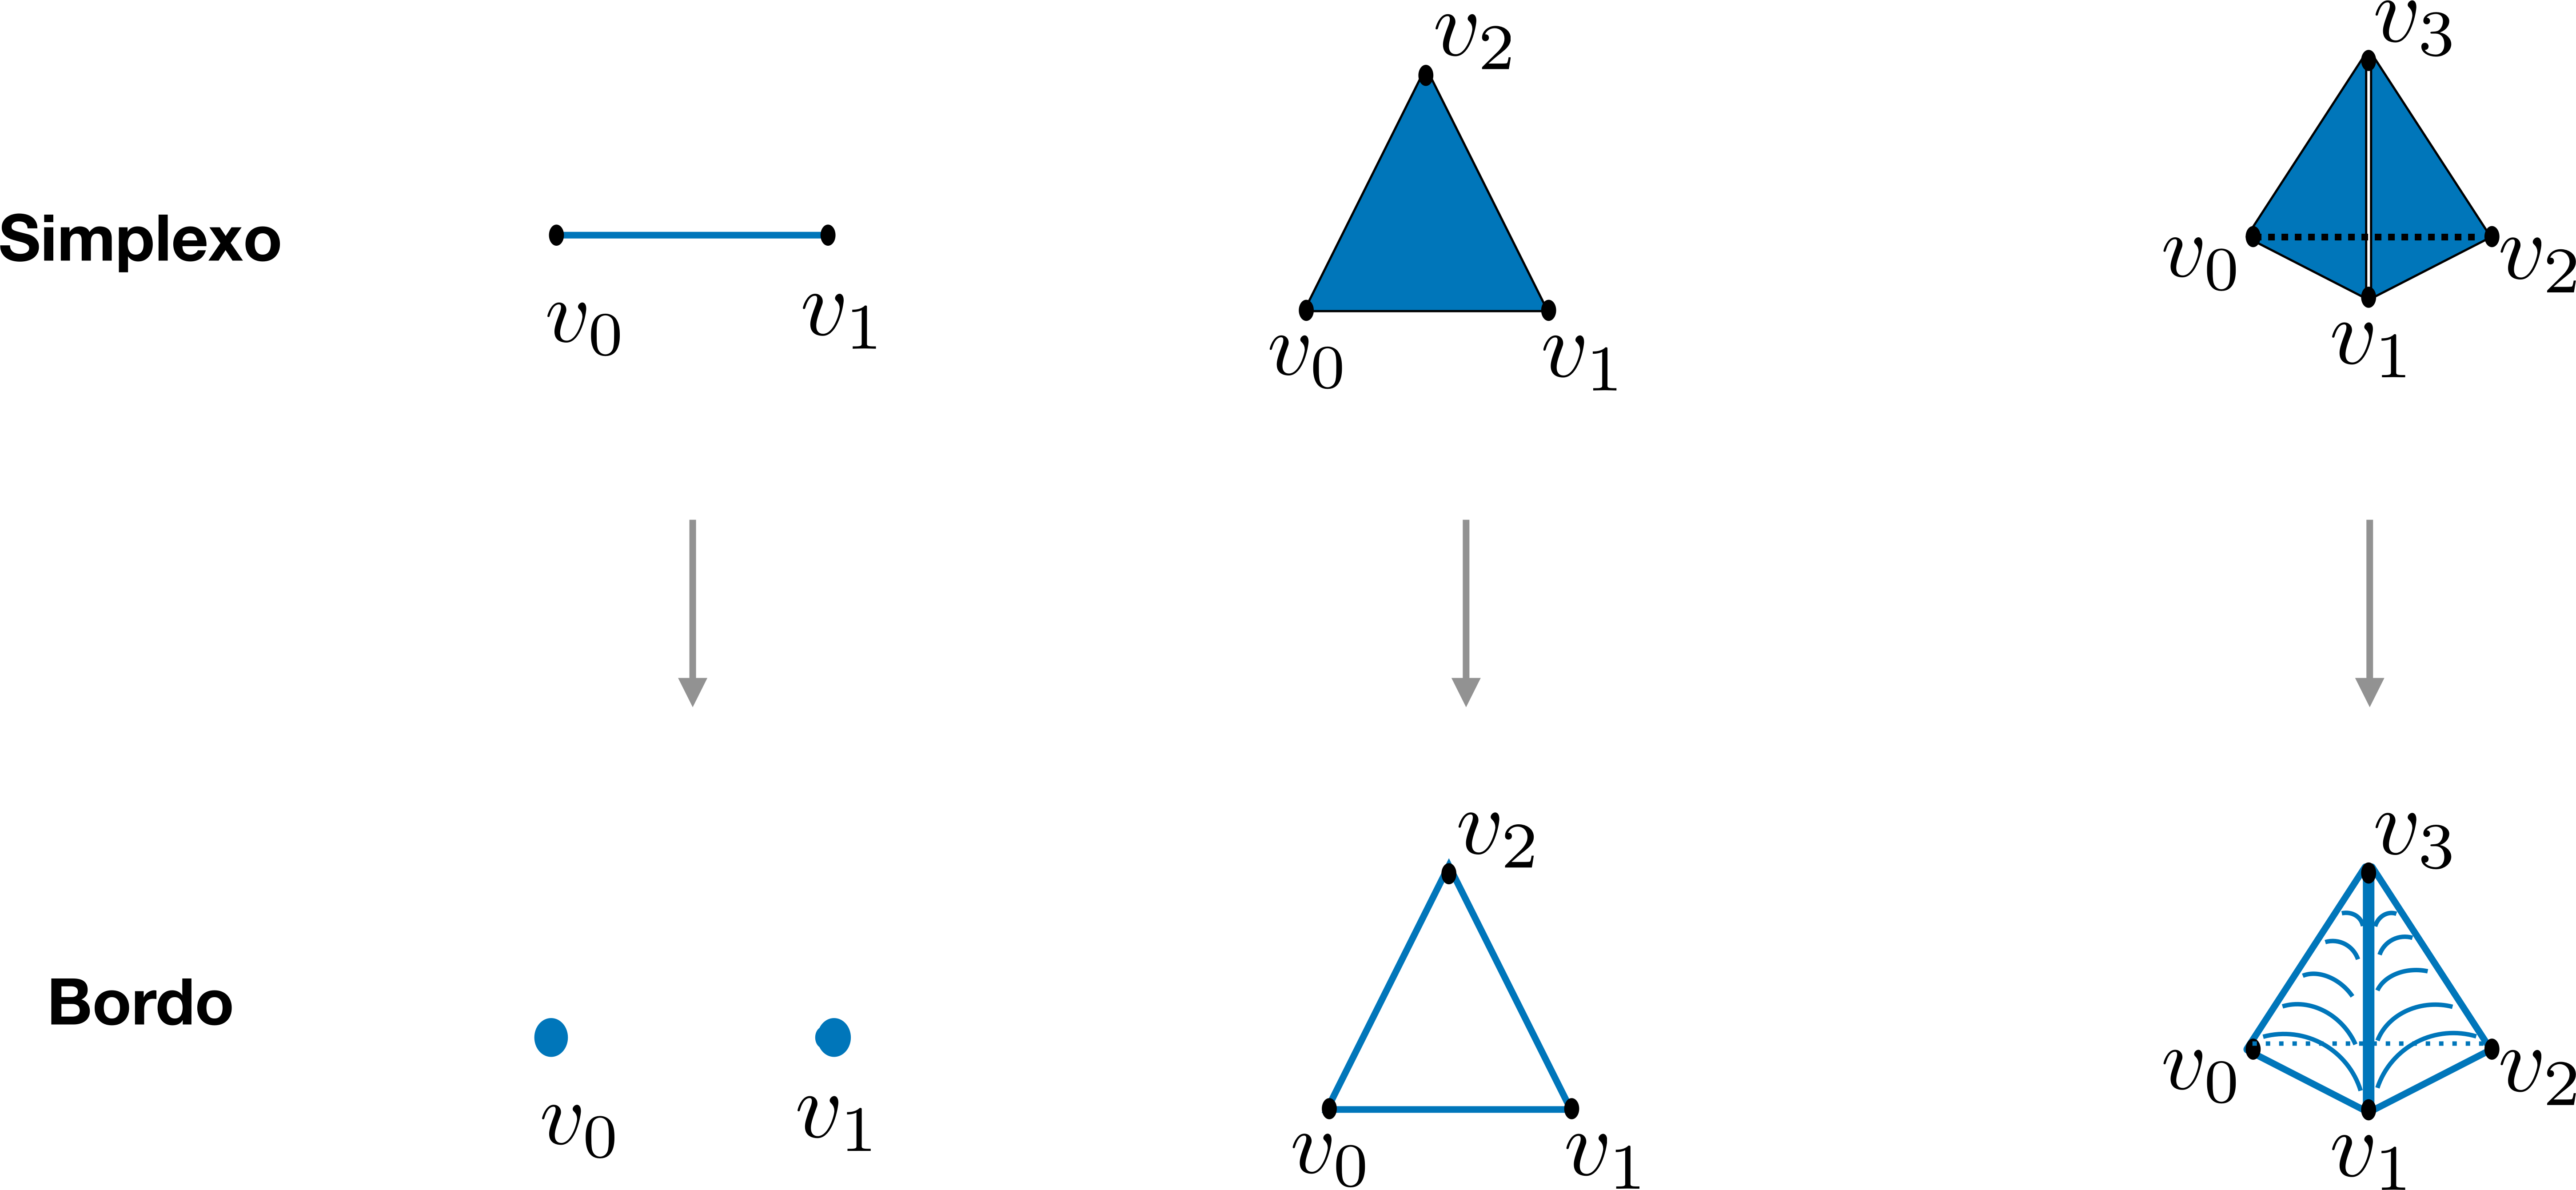
O conjunto vazio \(\emptyset \) é considerado uma face de qualquer simplexo. Um \(0\)-simplexo consiste de um conjunto unitário \([v_0]\), o bordo de um \(0\)-simplexo é o conjunto vazio, i.e. \(\partial [v_0]=\emptyset \) e o interior de \([v_0]\) é ele próprio, i.e. \(\mathring {[v_0]}=[v_0]\). Vale ressaltar que um simplexo \(\sigma \) é um conjunto convexo, conexo por caminhos, compacto e fechado. O interior de um simplexo \(\mathring {\sigma }\), ou o simplexo aberto, é convexo, conexo por caminhos, aberto e \(\sigma \) é o fecho de \(\mathring {\sigma }\).
Orientação
Para efeito de homologia, será conveniente estabelecer uma ordem nos vértices de um simplexo, de modo que em geral, quando falarmos \(n\)-simplexos estaremos considerando de fato \(n\)-simplexos com uma ordenação pré-fixada de seus vértices.
Dado um \(n\)-simplexo \(\sigma \) gerado pelos pontos \(v_0,\ldots ,v_n \in \mathbb {R}^m\), duas ordenações de seus vértices são equivalentes se diferem uma da outra por uma permutação par. Se \(n\gt 0\), as possíveis ordenações dos vértices de \(\sigma \) são particionadas em duas classes de equivalências. Cada uma delas é chamada de orientação de \(\sigma \). Se \(n=0\), então existe apenas uma classe e, por convenção, uma orientação em um \(0\)-simplexo é a escolha de um sinal \(+\) ou \(-\).
Um \(n\)-simplexo orientado é um \(n\)-simplexo com uma orientação especificada. A partir de agora, denotaremos o \(n\)-simplexo \(\sigma \) gerado pelos vértices \(v_0,\ldots ,v_n \) com orientação dada pela ordenação \((v_0,\ldots ,v_n)\) por \(\sigma =[v_0,\ldots ,v_n]\). Este mesmo simplexo munido da orientação oposta é denotado por \(-\sigma \). Frequentemente usaremos a notação \(\sigma \) para denotar um simplexo ou um simplexo orientado quando o contexto deixar claro o significado.
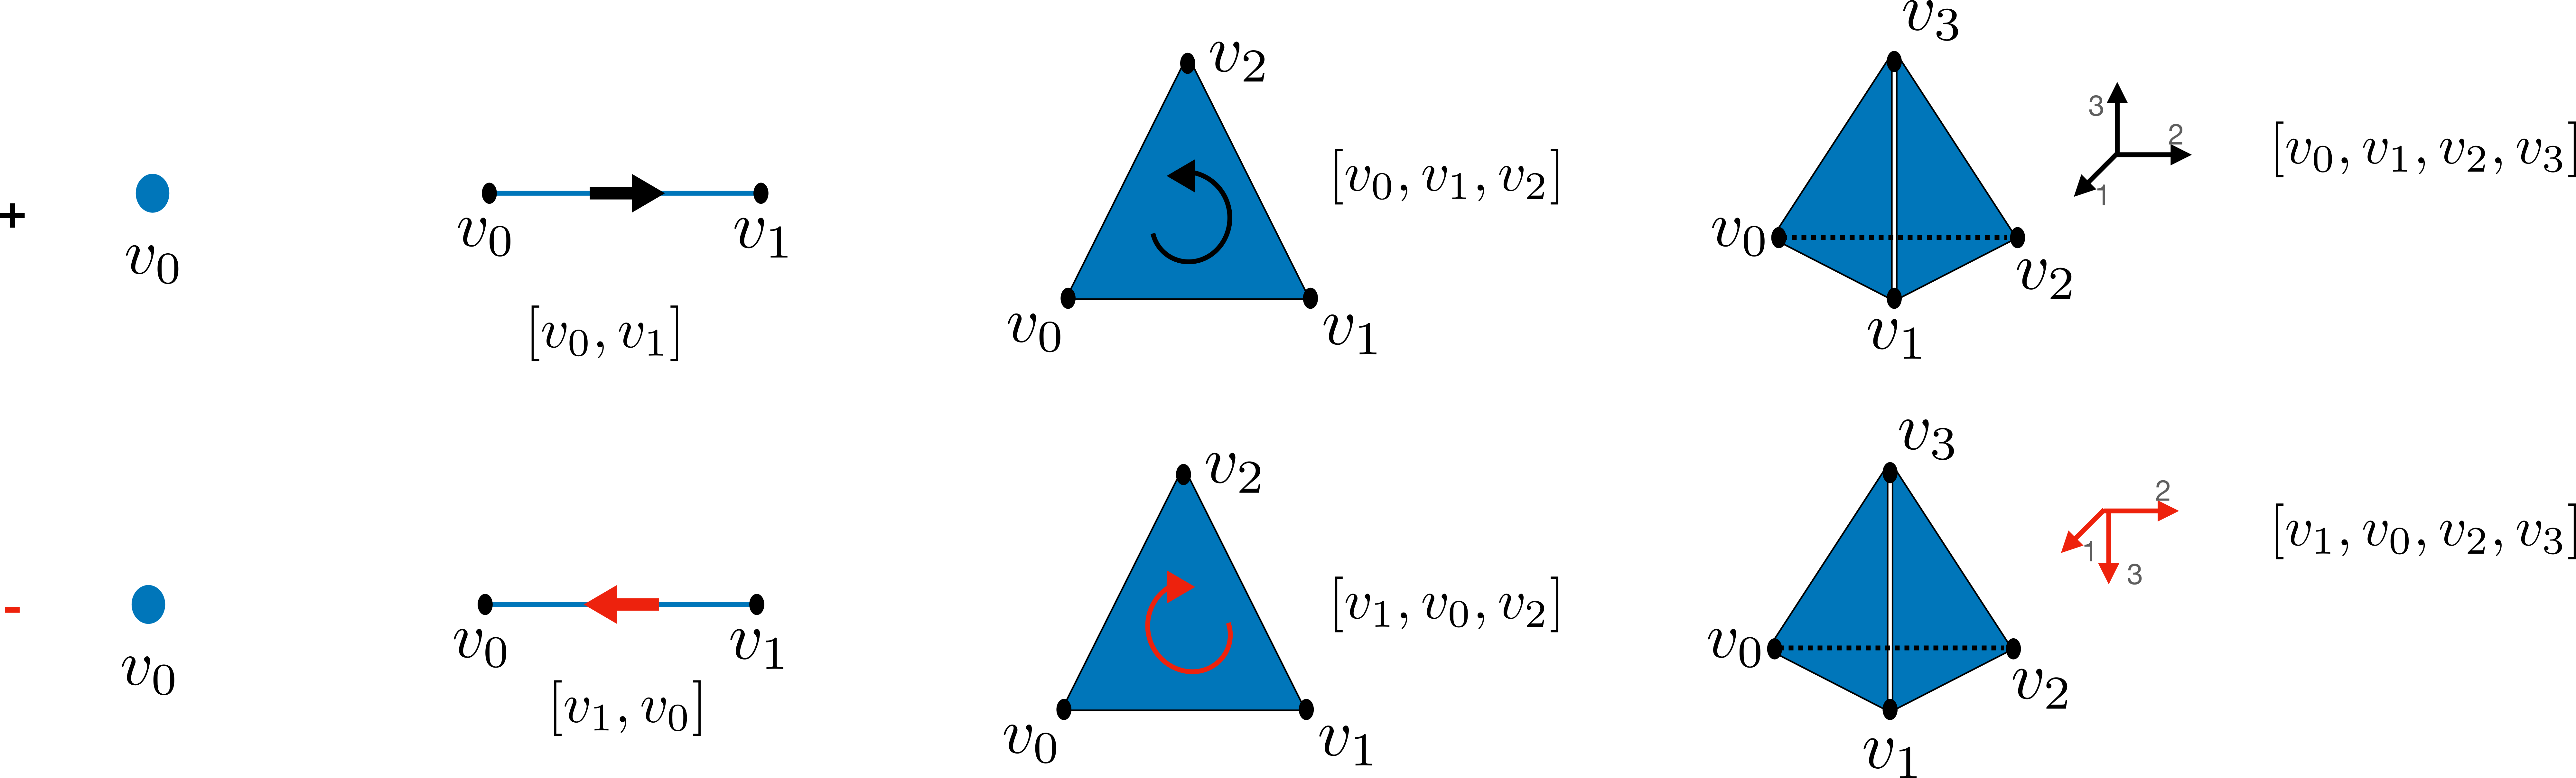
Estes exemplos mostram que nossa definição de orientação para simplexos concorda com a noção geométrica intuitiva de orientação vinda de geometria analítica.
A ordenação de um \(n\)-simplexo induz uma orientação em cada uma de suas faces \((n-1)\)-dimensionais. Mais especificamente, dado o simplexo orientado \(\sigma =[v_0,\ldots ,v_n]\), relembre que a \(i\)-face (face oposta ao vértice \(v_i\)) é o \((n-1)\)-simplexo \([ v_{0},\dots , \widehat{v_i}, \dots ,v_{n} ] \). Definimos a orientação induzida por \(\sigma \) na \(i\)-face de bordo por \(\sigma _{(i)}=(-1)^i[v_{0},\dots , \widehat{v_i}, \dots ,v_{n}]\).
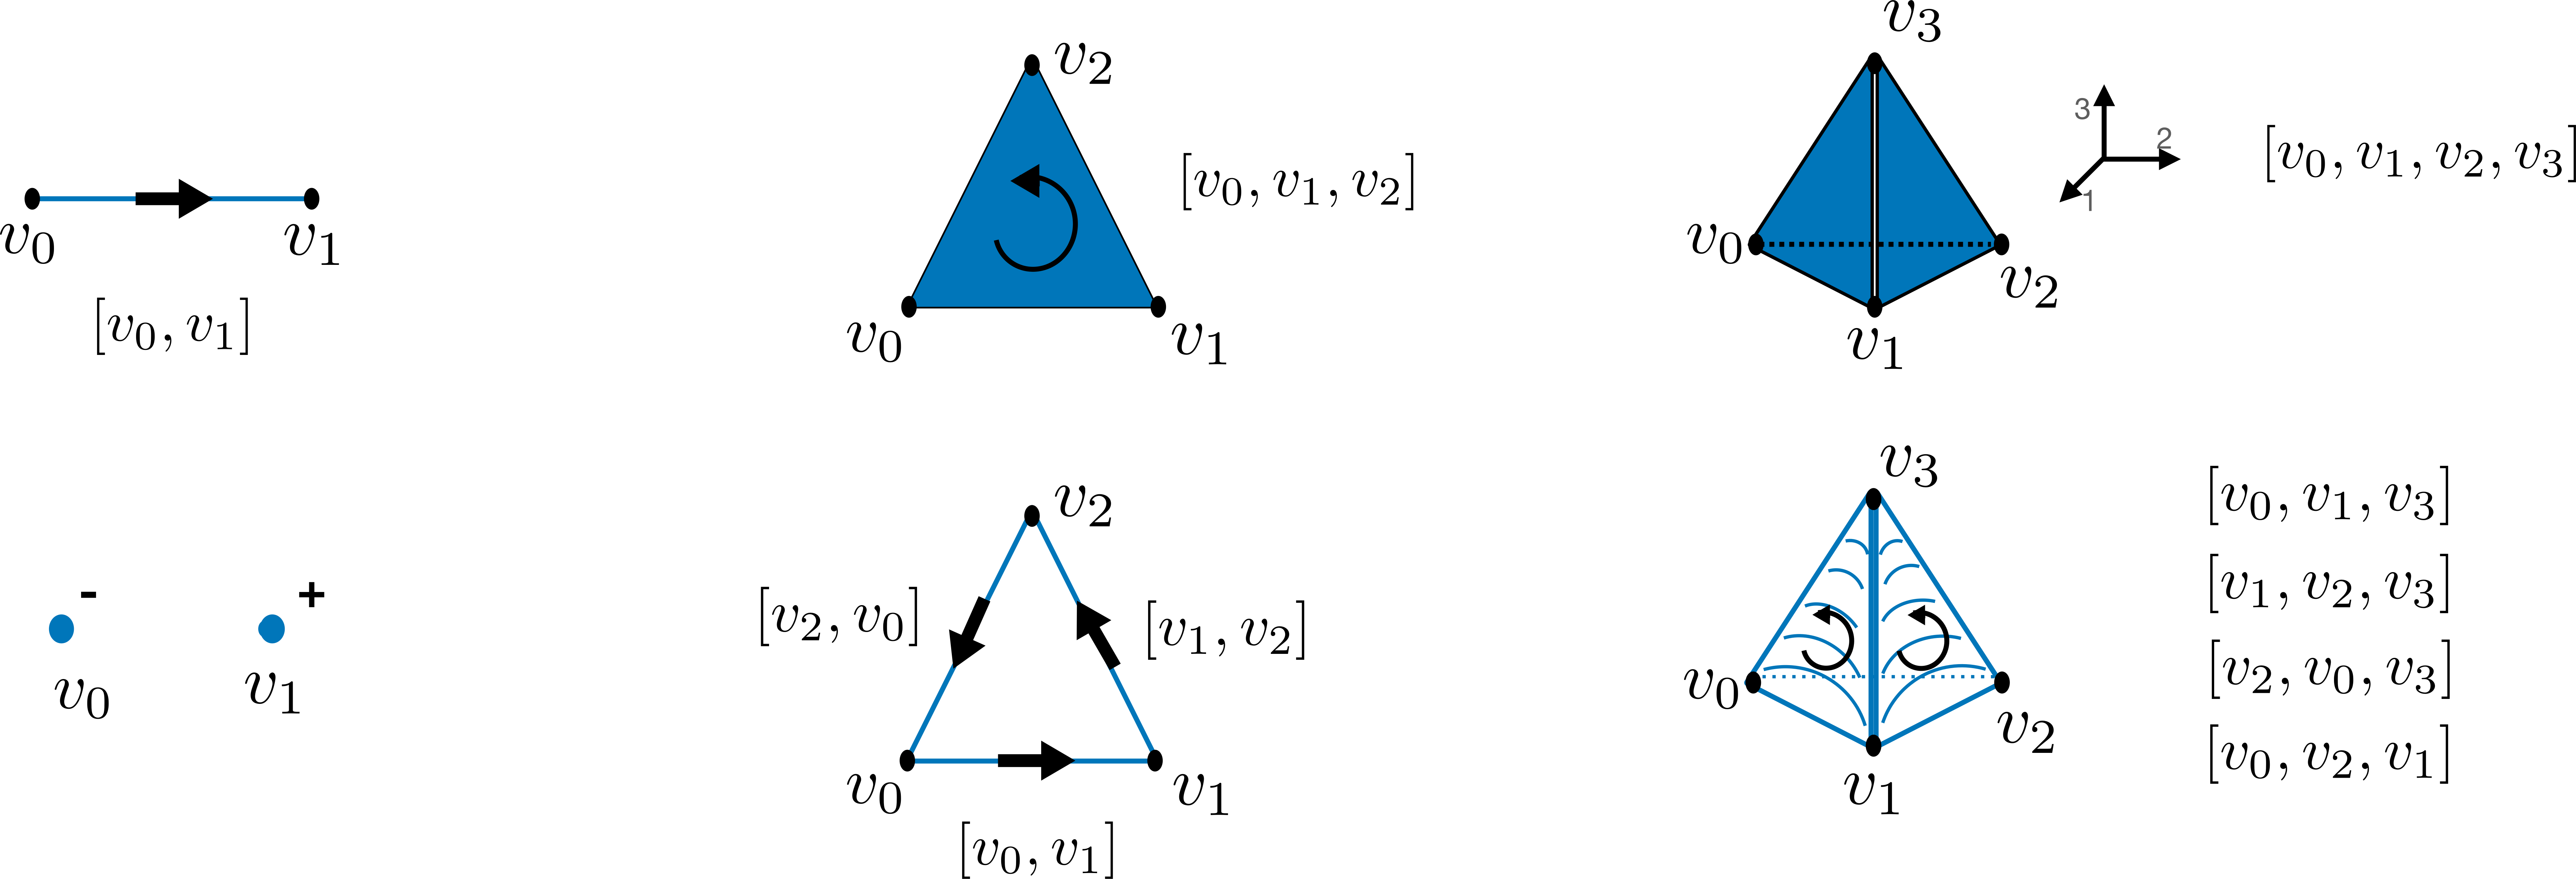
Quando orientamos um simplexo \(n\)-dimensional, suas faces de dimensão \(n-1\) herdam as orientações induzidas. No entanto, o mesmo não ocorre com as faces de dimensão \(n-2\), como veremos no próximo resultado.
Seja \(\sigma =[v_1,\ldots ,v_n]\) um \(n\)-simplexo orientado. Toda face \(\tau \) \((n-2)\)-dimensional de \(\sigma \) pertence a duas faces de dimensão \(n-1\), as quais, com as orientações induzidas por \(\sigma \), induzem orientações opostas em \(\tau \).
Seja \(u\) uma face de \(\sigma \) obtida ao deletar os vértices \(v_i, v_j\), com \(i\lt j\). As faces \((n-1)\)-dimensionais de \(\sigma \) que contêm \(u\) e com as orientações induzidas são:
As orientações que \( \sigma _{(i)}\) e \(\sigma _{(j)}\) induzem em \(u\) são, respectivamente,
que correspondem a orientações oposta em \(u\).
Especificando uma ordenação dos vértices de um simplexo, induzimos um homeomorfismo canônico do \(n\)-simplexo canônico \(\Delta ^n\) para um \(n\)-simplexo qualquer \([v_0,\ldots ,v_n]\), preservando a ordem dos vértices. De fato, \(f: \Delta ^n \to [v_0,\ldots , v_n]\) dado por
é um homeomorfismo linear.
Complexo Simplicial
Como vimos, simplexos possuem formas bem determinadas. Para construir espaços com formas mais complicadas, precisamos "combinar" simplexos.
Um complexo simplicial (geométrico) \(K\) em \(\mathbb {R}^N\) consiste numa coleção de simplexos em \(\mathbb {R}^N\), possivelmente de diferentes dimensões, satisfazendo as seguintes condições:
toda face de um simplexo de \(K\) está em \(K\);
a interseção de quaisquer dois simplexos em \(K\) corresponde a uma face de cada um deles.
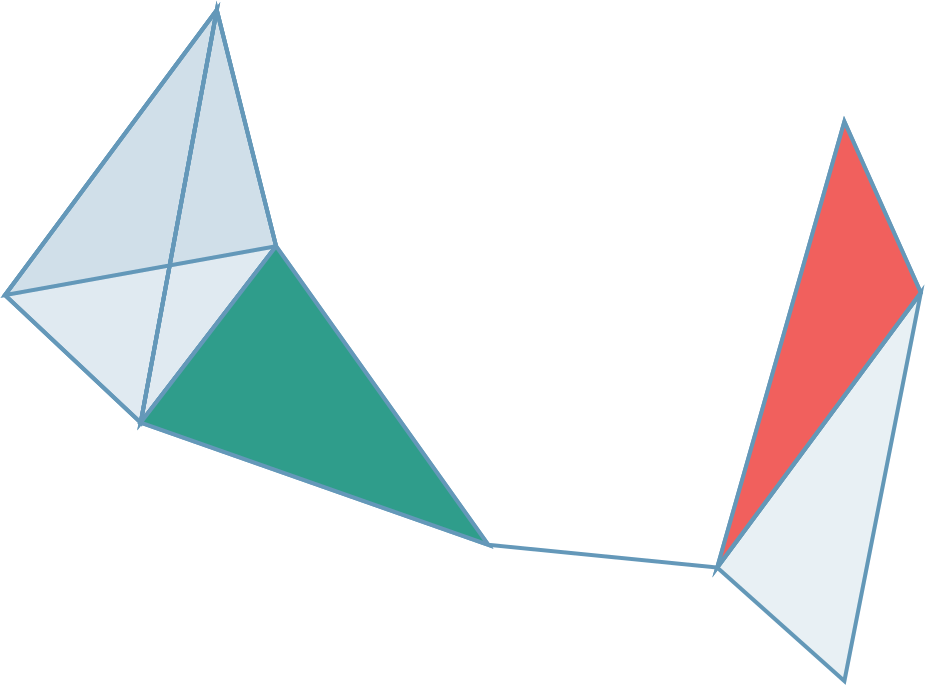
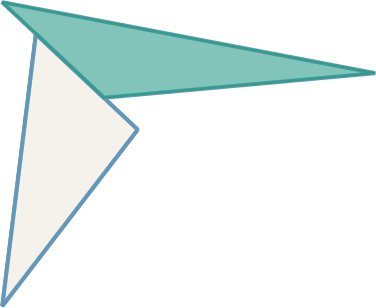
Um complexo simplicial \(K\) em \(\mathbb {R}^N\) é localmente finito se todo ponto de \(\mathbb {R}^N\) tem uma vizinhança que intercepta apenas um número finito de simplexos de \(K\). Um complexo simplicial \(K\) é finito se \(K\) é uma coleção finita de simplexos. Claramente, todo complexo simplicial formado por uma coleção finita de simplexos é localmente finito.
O resultado a seguir nos permite verificar mais facilmente quando uma coleção de simplexos constitui um complexo simplicial.
A interseção de quaisquer dois simplexos em \(K\) corresponde a uma face de cada um deles.
Cada par de simplexos distintos \(\sigma _i, \sigma _j \in K\) tem interiores disjuntos.
1 \(\Rightarrow \) 2 Sejam \(\sigma _i, \sigma _j \in K\) tais que \(\mathring {\sigma _i}\cap \mathring {\sigma _j} \neq \emptyset \). Por hipótese, \(\tau =\sigma _i \cap \sigma _j\) é uma face em comum entre \(\sigma _i\) e \(\sigma _j\). Se \(\tau \neq \sigma _i\), então \(\tau \) não pode conter nenhum ponto do interior de \(\sigma _i\), logo \(\tau =\sigma _i\). Pelo mesmo argumento, \(\tau =\sigma _j\). Logo, \(\sigma _i=\sigma _j\).
2 \(\Rightarrow \) 1 Sejam \(\sigma _i, \sigma _j \in K\) tais que \(\sigma _i \neq \sigma _j\) e \(\sigma _i \cap \sigma _j \neq \emptyset \). Por hipótese, os interiores de \(\sigma _i\) e \(\sigma _j\) são disjuntos, logo \(\sigma _i\) e \(\sigma _j\) se intersectam apenas ao longo de suas fronteiras. Se esta interseção não contém nenhum vértice em comum entre \(\sigma _i\) e \(\sigma _j\), então qualquer ponto \(p\) da interseção pertenceria ao interior de duas faces distintas de \(\sigma _i\) e \(\sigma _j\), mas isso é impossível pois qualquer face de um simplexo de \(K\) é um simplexo de \(K\) e simplexos distintos tem interiores distintos. Portanto, a interseção \(\sigma _i \cap \sigma _j\) contém vértices comuns a esses simplexos. Sejam \(v_1, \ldots , v_n\) os vértices de \(\sigma _i\) que estão também em \(\sigma _j\), de modo que por definição \(\left[v_1, \ldots , v_n\right]\) é uma face de \(\sigma _i\). Afirmamos que
De fato, \(\left[v_1, \ldots , v_n\right] \subset \sigma _i \cap \sigma _j\), pois a interseção de conjuntos convexos é um conjunto convexo e \(v_1, \ldots , v_n\) são vértices de \(\sigma _i\) e \(\sigma _j\). Reciprocamente, seja \(p \in \sigma _i \cap \sigma _j\) com \(p\notin \{ v_1, \ldots , v_n\} \). Como \(\sigma _i\) e \(\sigma _j\) se intersectam apenas ao longo de suas fronteiras, temos que \(p \in \mathring {\tau _i} \cap \mathring { \tau _j}\), onde \(\tau _i\) é uma face de \(\sigma _i\) e \(\tau _j\) é uma face de \(\sigma _j\) (note que \(p\) não pode estar no interior de uma face de \(\sigma _i\) e ser um vértice de \(\sigma _j\) pois violaria a condição de simplexos distintos terem interiores disjuntos). Segue da hipótese que \(\tau _i=\tau _j\). Em particular, os vértices de \(\tau _i \subset \sigma _i\) também estão em \(\sigma _j\), logo eles são elementos do conjunto \(\left\{ v_1, \ldots , v_n\right\} \), donde \(\tau _i\) é uma face de \(\left[v_1, \ldots , v_n\right]\). Assim, \(p \in \left[v_1, \ldots , v_n\right]\) e, portanto, \(\sigma _i \cap \sigma _j \subset \left[v_1, \ldots , v_n\right]\).
Seja \(K\) um complexo simplicial. Um subcomplexo simplicial \(L\) de \(K\) é uma subcoleção de simplexos de \(K\) que é um complexo simplicial. Dado \(\ell \geq 0\), definimos o \(\ell \)-esqueleto de \(K\), e denotamos por \(K^\ell \), o subcomplexo simplicial formado por todos os simplexos de \(K\) de dimensão menor ou igual a \(\ell \). Os pontos do \(0\)-esqueleto \(K^0\) são chamados de vértices de \(K\). Dado um complexo simplicial \(K\), a união de todos os simplexos que formam \(K\) é denotada por \(|K|\) e é chamada de polítopo de \(K\). Assim, \(K\) é uma coleção de simplexos de \(\mathbb {R}^N\) e \(|K|\) é um subconjunto de \(\mathbb {R}^N\).
Um poliedro é o polítopo de um complexo simplicial finito. Considerando cada simplexo com a topologia de subespaço de \(\mathbb {R}^N\), podemos munir \(|K|\) com uma topologia natural da seguinte forma: um subconjunto \(A\subseteq |K|\) é fechado se, e somente se, \(A\cap \sigma \) é fechado em \(\sigma \), para todo \(\sigma \in K\). É fácil verificar que isso define uma topologia em \(|K|\).
Seja \(K\) um complexo simplicial em \(\mathbb {R}^N\).
A topologia de \(|K|\) é mais fina que a sua topologia como subespaço topológico de \(\mathbb {R}^N\).
Quando \(K\) é um complexo simplicial finito, essas topologias coincidem.
Com efeito, se \(A\subseteq |K|\) é fechado na topologia de subespaço, então \(A = F\cap |K|\) para algum fechado \(F\subseteq \mathbb {R}^N\). Logo, \(F\cap \sigma \) é fechado para todo \(\sigma \in K \), \( F\cap |K| =A\) é fechado na topologia de \(|K|\), por definição.
De fato, suponha que \(K\) é finito e \(A\) é fechado em \(|K|\). Então, \(A\cap \sigma \) é fechado em \(\sigma \). Como \(A\) é a união de finitos conjuntos da forma \(A\cap \sigma \), segue que \(A\) é fechado em \(\mathbb {R}^N\).
Propriedades Topológicas. Seja \(K\) um complexo simplicial.
Se \(L\) é um subcomplexo de \(K\), então \(|L|\) é um subespaço fechado de \(|K|\). Em , particular, se \(\sigma \in K \), então \(\sigma \) é um subespaço fechado de \(|K|\).
Seja \(X\) um espaço topológico. Uma aplicação \(f:|K|\rightarrow X\) é contínua se, e somente se, \(f|_{\sigma }\) é contínua para todo \(\sigma \in K\).
\(|K|\) é um espaço de Hausdorff.
Se \(K\) é um complexo simplicial finito, então \(|K|\) é compacto.
\(K\) é localmente finito se, e somente se, \(|K|\) é localmente compacto.
A prova dessa proposição pode ser encontrada em Munkres 2018.
Complexo Simplicial Abstrato
Observamos que muitas vezes estaremos interessados num complexo simplicial geométrico a menos de homeomorfismo e principalmente estaremos interessados na sua informação combinatória, caso no qual se tende a ignorar o encaixe preciso no espaço euclidiano. Este será o sentido no qual geralmente pensaremos em complexos simpliciais.
Então, de modo mais informal, pensamos num complexo simplicial \(K\) como composto de simplexos de várias dimensões, colados ao longo de faces comuns (ver Figura 8.6). A descrição mais eficiente, contendo todas as informações relevantes, vem de rotular os vértices (os \(0\)-simplexos) e então especificar quais conjuntos de vértices juntos constituem os vértices de simplexos de dimensão superior. Se a coleção de vértices for enumerável, podemos rotulá-los \(v_0, v_1,v_2,\ldots \), embora essa suposição não seja estritamente necessária - poderíamos rotular por \(\{ v_i\} _{i\in I}\) para qualquer conjunto de indexação \(I\). Então, se alguma coleção de vértices \(\{ v_{i_0},\ldots , v_{i_n}\} \) constitui os vértices de um simplexo, podemos rotular esse simplexo como \([v_{i_0},\ldots , v_{i_n }]\).
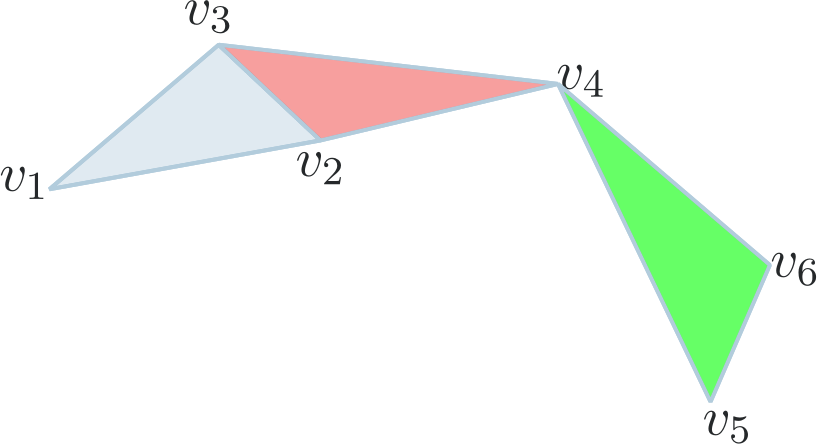
Uma boa maneira de organizar a informação combinatória envolvida num complexo é considerar o \(\ell \)-esqueleto \(K^\ell \), \(k=0,1,\ldots \), de um complexo simplicial de modo que \(K^\ell \setminus K^{\ell -1}\) seja o conjunto de todos os \(\ell \)-simplexos de \(K\). Observe que, tendo rotulado nossos vértices de forma que \(K^0=\{ v_i\} _{i\in I}\), podemos pensar em cada elemento de \(K^\ell \) como um certo subconjunto de \(K^0\) de cardinalidade no máximo \(\ell +1\). Um subconjunto \(\{ v_{i_0},\ldots , v_{i_\ell }\} \subset K^0\) é um elemento de \(K^\ell \setminus K^{\ell -1}\) precisamente se \([v_{i_0},\ldots , v_{i_\ell }]\) é um simplexo \(\ell \)-dimensional de \(K\).
Para descrever um complexo simplicial geométrico dado seu conjunto de vértices, basta saber quais conjuntos de vértices \(\{ v_{i_0},\ldots , v_{i_\ell }\} \) correspondem aos simplexos \([v_{i_0},\ldots , v_{i_\ell }]\) do complexo simplicial. Reduzindo a esta informação (que é puramente combinatória) nos leva à noção de um complexo simplicial abstrato.
Um complexo simplicial abstrato \(X\) consiste num conjunto de “vértices” \(X^0\) juntamente com um conjunto \(X^k\), para cada inteiro \(k\), formado por subconjuntos 2 de \(X^0\) de cardinalidade \(k+1\), satisfazendo a seguinte condição: se \(j\lt k\), qualquer subconjunto com \((j+1)\) elementos de \(X^k\) é um elemento de \(X^j\). Cada elemento de \(X^k\) é um \(k\)-simplexo abstrato, e o último requisito da definição apenas garante que toda face de um simplexo abstrato num complexo simplicial abstrato também é um simplexo do complexo simplicial.
Um complexo simplicial abstrato é dito localmente finito se cada um de seus vértices pertence a apenas um número finito de simplexos. Nesse texto, estaremos interessados apenas nesse caso.
Assim, um complexo simplicial abstrato tem exatamente a mesma informação combinatória que um complexo simplicial geométrico. Perdemos informações geométricas sobre o tamanho de um simplexo, como ele está inserido no espaço euclidiano, etc., mas conservamos todas as informações necessárias para reconstruir o complexo a menos de homeomorfismo. É claro que, um complexo simplicial geométrico produz um complexo simplicial abstrato. Mas, inversamente, podemos recuperar um complexo simplicial geométrico (a menos de homeomorfismo) a partir de um complexo simplicial abstrato atribuindo a cada elemento de \(X^0\) um ponto distinto e a cada simplexo abstrato \([v_{i_0},\ldots , v_{i_k}]\) um \(k\)-simplexo geométrico gerado pelos vértices apropriados e “colando” esses simplexos por meio da topologia quociente. Este processo pode ser realizado de forma concreta geometricamente, escolhendo pontos específicos (e geometricamente independentes) dentro de um espaço euclidiano apropriado, ou, de outro modo, de forma puramente topológica, construindo o espaço topológico como colagens de simplexos padrões representativos dos simplexos do complexo simplicial abstrato.
Vale a pena notar separadamente o ponto importante de que, assim como para um complexo simplicial geométrico, um simplexo num complexo simplicial abstrato é completamente determinado por sua coleção de vértices.
Triangularização de Variedades
Dado um complexo simplicial \(K\) em \(\mathbb {R}^n\), consideraremos o espaço \( |K|\) com a topologia induzida pela topologia de \(\mathbb {R}^n\).
Uma triangularização (ou triangulação) de um espaço topológico \(X\) consiste em um complexo simplicial \(K\) e um homeomorfismo \(f: |K| \rightarrow X\), em que \(|K|\) é o polítopo de \(K\). Dizemos que um espaço topológico \(X\) é triangularizável se existe uma triangulação para \(X\).
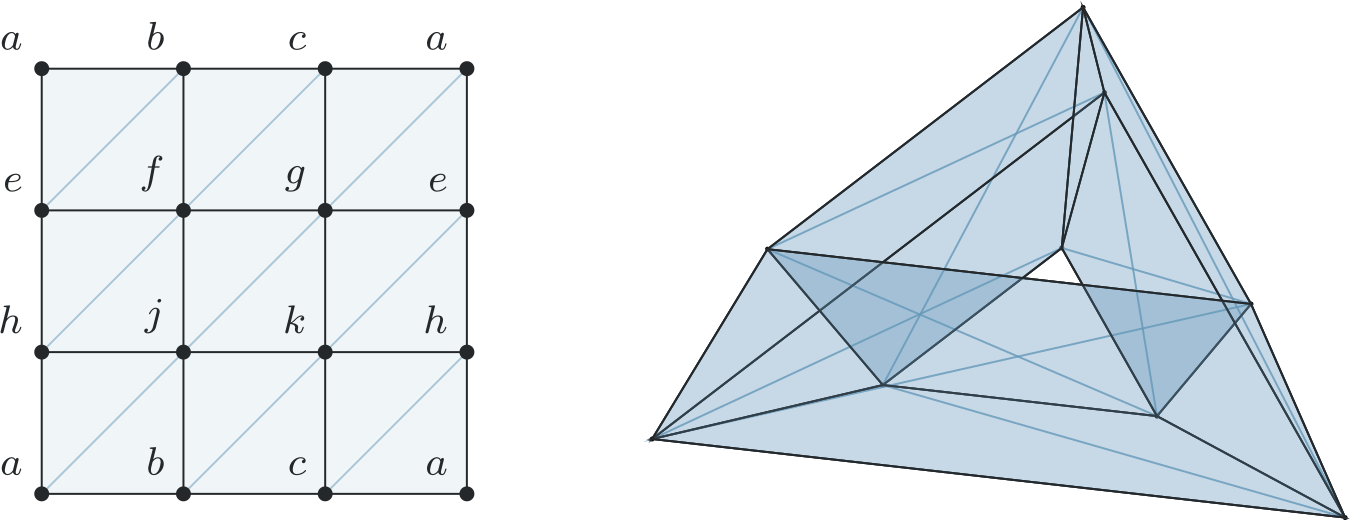
Os espaços topológicos não admitem necessariamente uma triangulação e se o fazem, essa triangularização não é necessariamente única.
Mesmo quando restringimos ao caso das variedades topológicas temos que as variedades topológicas de dimensão menor ou igual a \(3\) são sempre trianguláveis, mas existem variedades não triangularizáveis em todas as dimensões maiores que três. Porém, qualquer variedade suave pode ser triangularizada. Para a demonstração desse fato veja Munkres 2016.
Soma conexa de duas variedades triangularizáveis
Sejam \(M_1\) e \(M_2\) duas variedades triangularizáveis, então a sua soma conexa é triangularizável pela soma conexa de suas triangularizações, que definimos do seguinte modo.
Sejam \(K_1\) e \(K_2\) dois complexos simpliciais que são triangularizações das variedades \(M_1\) e \(M_2\). Um complexo simplicial \(L\) tal que \(|L|\) é a triangularização da soma conexa \(M_1 \# M_2\) pode ser obtido da seguinte maneira: escolha dois \(n\)-simplexos \(\sigma _1 \in K_1\) e \(\sigma _2 \in K_2\). Seja \(L_i=K_i-\operatorname {\operatorname {int}}(\sigma _i)\) e seja \(L\) obtido tomando a união disjunta de \(L_1\) e \(L_2\) e identificando \(\partial \sigma _1\) com \(\partial \sigma _2\). Assim, \(L=L_1 \cup L_2\) e \(L_0=L_1 \cap L_2\) é isomorfo ao bordo de um \(n\)-simplexo. Nesse caso escrevemos \(L=K_1\# K_2\).
8.2 \(\Delta \text{-complexos}\)
Uma estrutura de \(\Delta \)-complexo num espaço topológico \(X\) é uma coleção de aplicações
com \(n\geq 0\), dependendo do índice \(\alpha \) satisfazendo:
a restrição \(\sigma _{\alpha }|_{\mathring {\Delta }^{n}}\) é injetora;
cada ponto \(x\in X\) é a imagem de exatamente uma restrição \(\sigma _{\alpha }|_{\mathring {\Delta }^{n}}\);
a restrição de \(\sigma _{\alpha }\) a uma \((n-1)\)-face qualquer de \(\Delta ^{n}\) é uma das aplicações \(\sigma _{\beta }:\Delta ^{n-1}\rightarrow X\), quando identificamos cada \((n-1)\)-face de \(\Delta ^{n}\) com \(\Delta ^{n-1}\) pelo homeomorfismo linear entre elas que preserva a ordenação dos vértices;
um conjunto \(A\subset X\) é aberto se, e somente se, \(\sigma _{\alpha }^{-1}(A)\) é aberto em \(\Delta ^{n}\) para todo \(\sigma _{\alpha }\).
Dizemos que a aplicação \(\sigma _{\alpha }:\Delta ^{n}\rightarrow X\) é um \(n\)-simplexo do \(\Delta \)-complexo \(X\).
A propriedade 3 faz com que \(\sigma _{\alpha }|_{\mathring {\Delta }^{n}}\) seja um homeomorfismo sobrejetor na sua imagem, logo a imagem é um simplexo aberto em \(X\).
Um \(\Delta \)-complexo \(X\) vem com uma filtração por esqueletos \(X^0 \subseteq X^1\subseteq \cdots \subseteq X^k \subseteq \cdots \subseteq X\), onde o \(k\)-esqueleto \(X^k\) é a união de todas as imagens de simplexos de dimensão no máximo \(k\).
Seja \(X\) um \(\Delta \)-complexo. Dizemos que:
\(X\) é \(k\)-dimensional se \(X^k = X\) e \(X^{k-1} \neq X\), e \(X\) é infinito dimensional se tal \(k\) não existir;
\(X\) é do tipo finito se, para cada \(k \geq 0\), \(X\) possui apenas um número finito de \(k\)-simplexos;
\(X\) é finito se possuir apenas um número finito de simplexos.
A partir da Definição 8.2, podemos entender \(X\) como o espaço quociente de uma coleção de simplexos disjuntos \(\{ \Delta _{\alpha }^{n}\} _{ \alpha }\) tal que, para cada \(\sigma _{\alpha }:\Delta ^{n}\rightarrow X\), o espaço quociente é obtido identificando-se cada \((n-1)\)-face de \(\Delta _{\alpha }^{n}\) com \(\Delta _{\beta }^{n-1}\) correspondente à restrição \(\sigma _{\beta }\) de \(\sigma _{\alpha }\) na face em questão, como exige a terceira propriedade da definição acima.
Podemos entender um \(\Delta \)-complexo fazendo a construção de maneira indutiva: começamos com um conjunto discreto de vértices, depois colamos arestas, em seguida triângulos e assim progressivamente, satisfazendo as propriedades especificadas acima, i.e., tomando cuidado com a forma em que as colagens são feitas. Sob um ponto de vista mais combinatório, definimos um \(\Delta \text{-complexo}\) como uma coleção de \(n\)-simplexos \(\Delta _{\alpha }^{n}\) variando \(n\) junto com uma função associando a cada face do \(n\)-simplexo um \((n-1)\text{-simplexo}\) \(\Delta _{\beta }^{n-1}\) (que satisfaz a propriedade do mapeamento como em 3). Essa identificação é feita através do homeomorfismo linear canônico preservando a ordem dos vértices.
Complexos simpliciais são \(\Delta \)-complexos que satisfazem algumas restrições adicionais. Primeiro, em um complexos simplicial, é necessário mapear diferentes faces de \(\Delta ^n\) para diferentes simplexos, além disso, não é permitido adicionar dois \(n\)-simplexos diferentes com o mesmo conjunto de vértices, de modo que um simplexo em um complexo simplicial é determinado exclusivamente por seu conjunto de vértices (que, pelo primeiro requisito, pode-se mostrar são todos distintos).
Por outro lado um \(\Delta \)-complexo é uma união de simplexos que são colados apenas colando suas faces da maneira linear "óbvia". Observe, no entanto, que algumas faces de um único simplexo podem ficar coladas umas às outras: a restrição sobre como as colagens acontecem aplicam-se apenas a cada face de \(\Delta ^n\) separadamente. Assim, por exemplo, começando com um único vértice \(v_0\), podemos adicionar uma aresta \(\ell \) cujos vértices de bordo são o único vértice com o qual começamos (isso fornece um círculo). Em seguida, podemos adicionar um triângulo de modo que cada um de seus três lados seja igual à aresta \(\ell \). (Esse processo fornece um espaço que não pode ser mergulhar em \(\mathbb {R}^3\) e é bastante difícil de visualizar!)
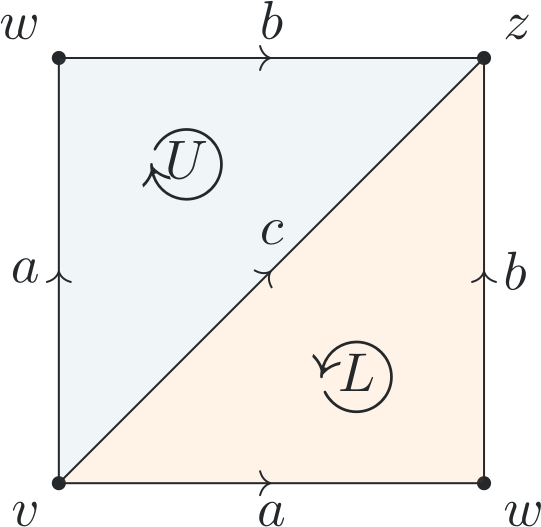
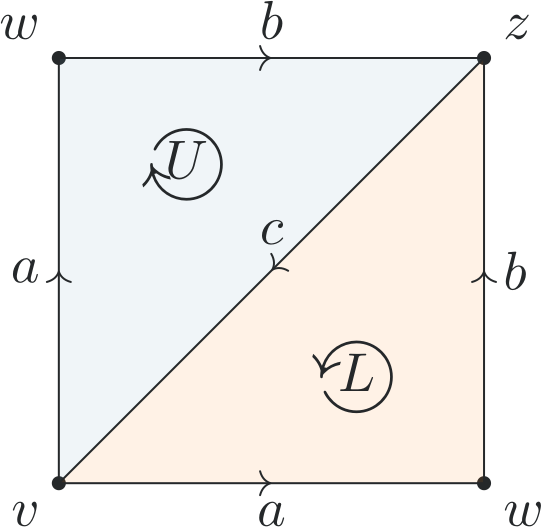
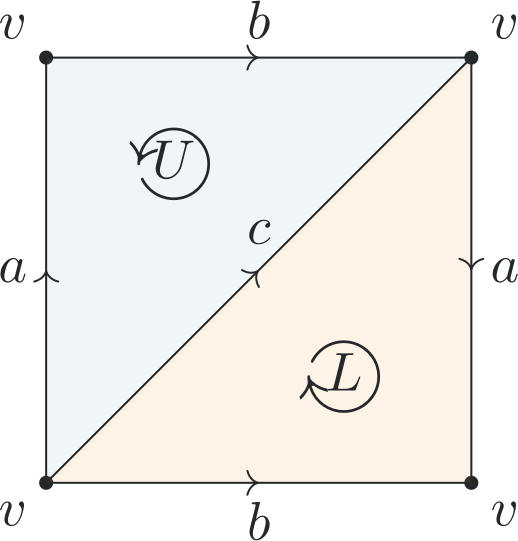
O Toro \(\mathbb {T}^2\) admite uma estrutura de \(\Delta \)-complexo composta por um \(0\)-simplexo \(v\), três \(1\)-simplexos \(a, b\) e \(c\), e dois \(2\)-simplexos \(U\) e \(L\) orientados como no diagrama planar na Figura 8.11.
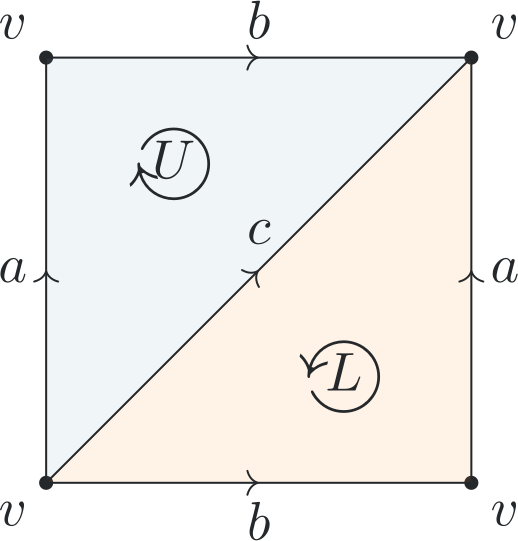
O plano projetivo \(\mathbb {R}\mathbb {P}^2\) admite uma estrutura de \(\Delta \)-complexo constituída de dois \(0\)-simplexos \(v\) e \(w\), três \(1\)-simplexos \(a\), \(b\) e \(c\), e dois \(2\)-simplexos \(U\) e \(L\), orientados conforme o diagrama planar na Figura 8.12.
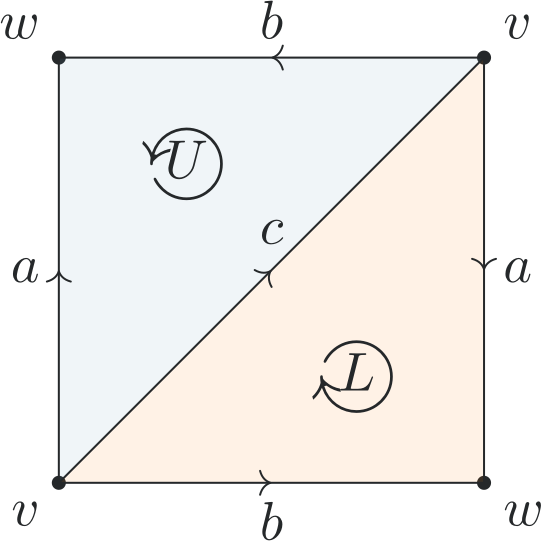
A garrafa de Klein \(\mathbb {R}\mathbb {P}^2\) admite uma estrutura de \(\Delta \)-complexo constituída de um \(0\)-simplexos \(v\), três \(1\)-simplexos \(a\), \(b\) e \(c\), e dois \(2\)-simplexos \(U\) e \(L\), orientados conforme o diagrama planar na Figura 8.13.
Pode-se mostrar que qualquer \(\Delta \)-complexo pode ser subdividido para se tornar um complexo simplicial. Em particular, todo \(\Delta \)-complexo é homeomorfo a um complexo simplicial. Para mais detalhes, veja Munkres 2018.
Seja \(K\) um complexo simplicial e \(|K|\) o polítopo de \(K\). Dado um espaço topológico \(X\), mostre que uma função \(f : |K| \to X\) é contínua se, e somente se, \(f\mathord {\upharpoonright }{K^n} : |K^n| \to X\) é contínua para todo \(n\). Se \(K\) é um complexo simplicial finito, então \(|K|\) é compacto. Reciprocamente, se \(A\subset |K|\) é compacto, então \(A\subseteq |L|\) para algum subcomplexo finito \(L\) de \(K\). Sejam \(X\) e \(Y\) são complexos simpliciais com um ponto marcado. Que espaço familiar é o quociente do \(\Delta \)-complexo obtido de um 2-simplexo \(\left[v_0, v_1, v_2\right]\) obtido pela identificação das arestas \(\left[v_0, v_1\right]\) e \( \left[v_1, v_2\right]\), preservando a ordem dos vértices? Construa uma estrutura de \(\Delta \)-complexo para o toro tridimensional \(\mathbb {T}^3\). Prove que se um espaço topológico \(X\) admite uma estrutura de \(\Delta \)-complexo, então \(X\) é um espaço de Hausdorff. Mostre que uma garrafa de Klein é o retrato de deformação do \(\Delta \)-complexo obtido de \(\Delta ^3\) realizando as identificações de arestas \(\left[v_0, v_1\right] \sim \left[v_1, v_3\right]\) e \(\left[v_0, v_2\right] \sim \left[v_2, v_3\right]\). Encontre outros pares de identificações de arestas que produzem deformação de \(\Delta \)-complexos retraindo sobre um toro, uma 2-esfera e \(\mathbb {RP}^2\).
Supondo que o ponto marcado em ambos os complexos é um \(0\)-simplexo construa uma estrutura simplicial em \(X \vee Y\)
Se o ponto marcado em \(X\) não é um \(0\)-simplexo, ele está no interior de um \(n\)-simplexo. Mostre que é possível dividir esse simplexo de modo que o ponto esteja em um \(0\)-simplexo. Conclua que é sempre possível dar uma estrutura de complexo simplicial a \(X \vee Y\)
Seja \(X\) um espaço topológico e \(\mathcal{U} = \{ U_v: v \in V\} \) uma coleção finita de conjuntos abertos cuja união é o espaço \(X\). Defina um complexo simplicial, chamado de nervo de \( \mathcal{U} \) e denotado \(N(\mathcal{U} )\), tomando como vértices os elementos de \(\mathcal{U}\), e definindo os \(k\)-simplexos como os subconjuntos \(S = \{ U_{v_0},\ldots ,U_{v_k} \} \) de \(\mathcal{U}\) tais que a interseção \(U_{v_0}\cap \cdots \cap U_{v_k} \) não é vazio. Mostre que, de fato, \(N(\mathcal{U})\) é um complexo simplicial.
Por sua vez, se \(K\) é qualquer complexo simplicial e \(v\) é um vértice de \(K\), defina um conjunto aberto \(St(v)\) em \(|K|\), chamado de estrela de \(v\), como a união dos interiores dos simplexos que contêm \(v\), ou seja, \(St(v)\) é o complemento em \(|K|\) da união desses \(| \sigma |\) para o qual \(\sigma \) não contém \(v\). Mostre que os conjuntos abertos \(\{ St(v): v\in V \} \) formam uma cobertura aberta de \(|K|\), e que o nervo desta cobertura é o mesmo que \(K\).