Homotopia
Embora o conceito de homeomorfismo seja a noção natural de equivalência em topologia, em diversas circunstâncias se revela mais útil e ou mais prático estudar propriedades invariantes por deformações não necessariamente bijetivas, que "mantêm a forma" do espaço, mesmo que "esmagando" ou "esticando" algumas partes.
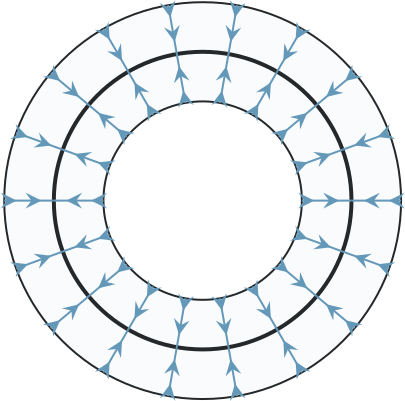
Por exemplo, o anel circular
não é homeomorfo ao círculo unitário \(\mathbb {S}^1\), todavia "tem a mesma forma", pois é possível contrair continuamente \(A\) a \(\mathbb {S}^1\). Uma forma de visualizar essa contração é contrair \(A\) de ambos os lados ao longo das direções radiais, ou seja, ao longo das semirretas de \(\mathbb {R}^2\) que partem da origem. Veja Figura 2.1.
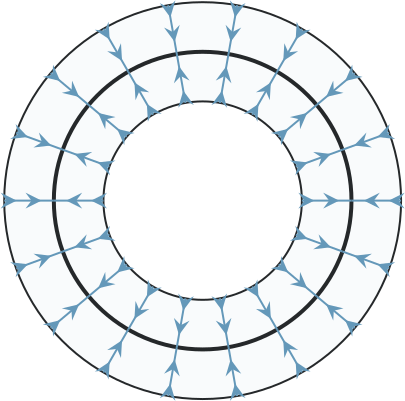
Para exprimir esta ideia formalmente, é necessário introduzir o conceito de homotopia.
Neste capítulo, trataremos das noções básicas sobre homotopia, que serão fundamentais para a construção do grupo fundamental de um espaço topológico. Além disso, em todos os resultados e definições, o intervalo fechado \( [0, 1]\) será denotado por \(I\).
2.1 Aplicações Homotópicas
Homotopia. Sejam \(X\) e \(Y\) espaços topológicos, uma homotopia de \(X\) para \(Y\) é uma aplicação contínua \( H: X \times [0,1] \to Y \). Normalmente, escreveremos \( H_t (x) \mathrel {\mathop:\! =}H (x, t) \). Definimos abaixo a relação de homotopia entre funções.
Funções Homotópicas. Sejam \( f, g: X\to Y \) aplicações contínuas entre espaços topológicos. Dizemos que \( f \) e \( g \) são aplicações homotópicas se existir uma homotopia \( H : X \times [0,1] \to Y\) que verifica
Nesse caso, dizemos que \( H \) é uma homotopia entre \( f \) e \( g \).
Se \( f \) e \( g \) são aplicações homotópicas, escrevemos \( f \mathrel {\smash {\underset {}{\simeq }}}g \), ou ainda, \(H: f \mathrel {\smash {\underset {}{\simeq }}}g \), em que \(H\) denota uma homotopia entre \(f\) e \(g\).
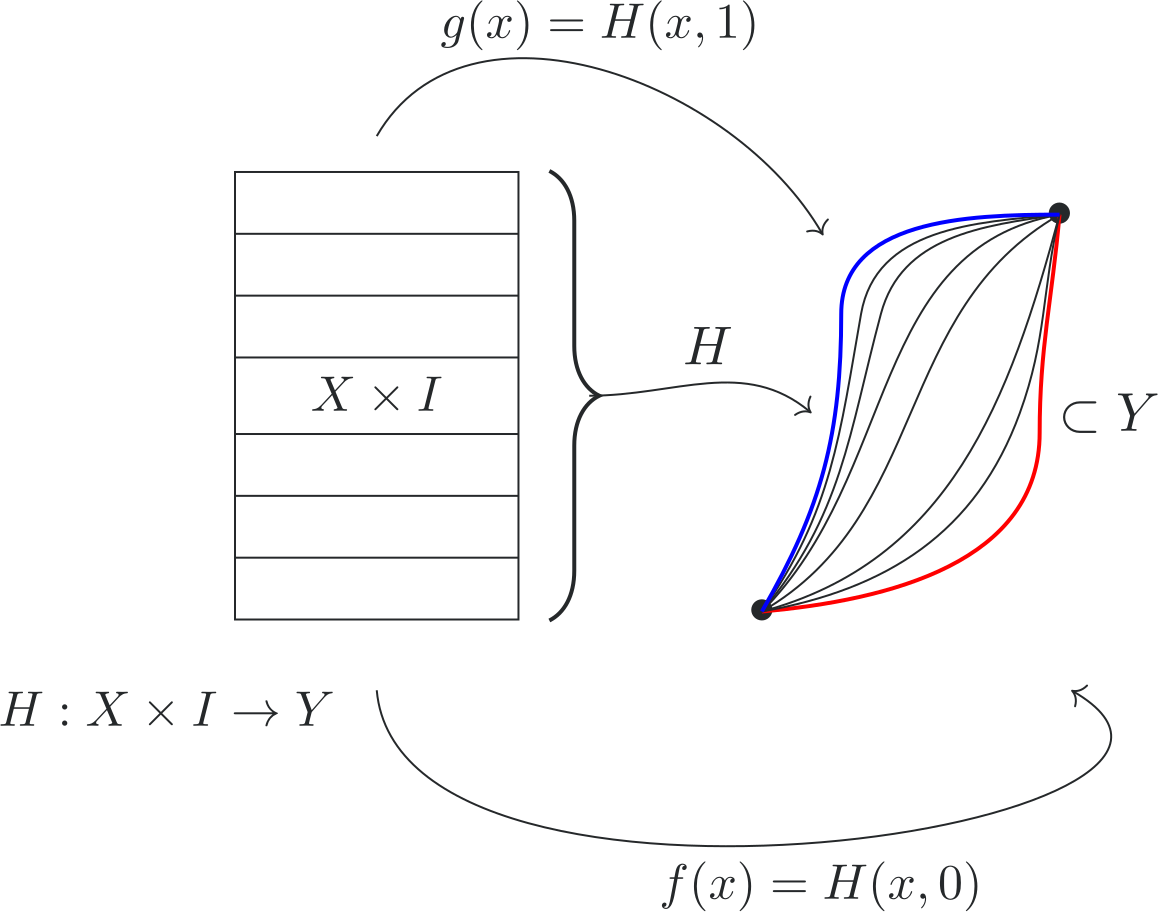
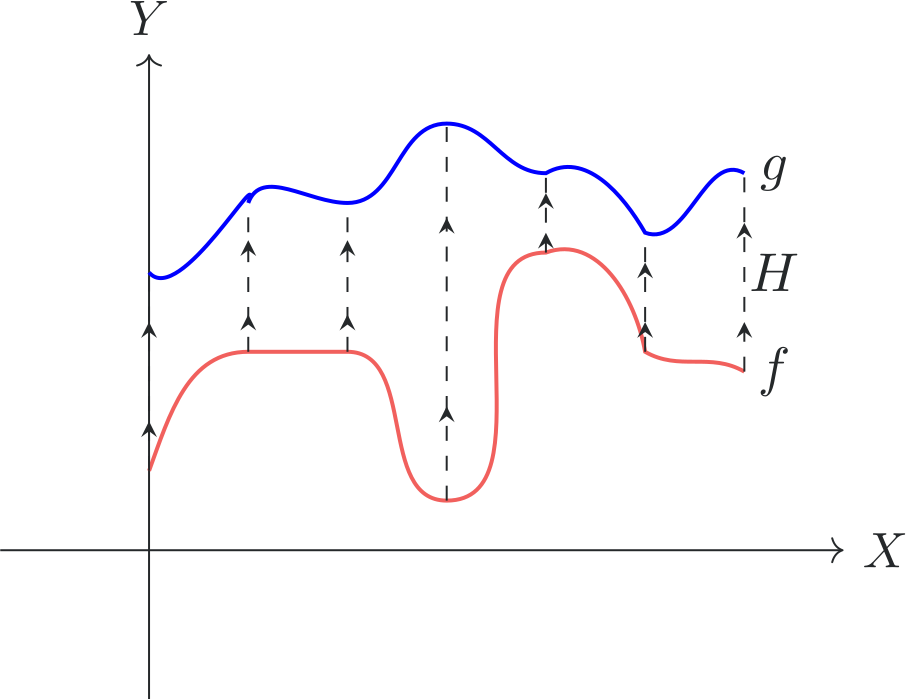
Intuitivamente, podemos pensar na homotopia como um processo de deformação contínua da aplicação \(f\) na aplicação \(g\). De fato, veja que uma homotopia \(H:X\times I \to Y\) é uma família contínua de aplicações contínuas \(H_t: X\to Y\), \(H_t(x):=H(x,t)\), parametrizada pelo intervalo \(I=[0,1]\). Nesse sentido, se \(H\) é uma homotopia entre \(f\) e \(g\) com \(H_0 = f\) e \(H_1=g\), então a família \((H_t)_{t\in I}\) começa em \(f\) e termina em \(g\).
Vale ressaltar o papel fundamental que o contradomínio exerce quando se trata de homotopias. Como vemos nos próximo exemplo.
No caso particular em que \(Y\) é um subconjunto convexo de \(\mathbb {R}^n\), podemos mostrar que quaisquer duas aplicações contínuas \(f,g: X\to Y\) são homotópicas.
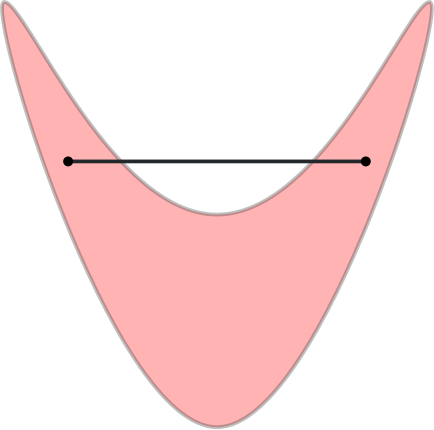
Convexo. Um subconjunto \(D \subseteq \mathbb {R}^n\) é dito [conjunto!convexo]convexo se, dados \(x, y \in D\) quaisquer, o segmento de reta ligando \(x\) a \(y\) está contido em \(D\), ou seja, se \((1-t)x+ty \in D\), para todo \(t\in [0,1]\).
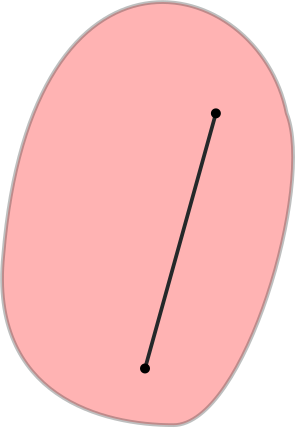
Considere \( Y \subseteq \mathbb {R}^n \) um subconjunto convexo de \(\mathbb {R}^n \). Então quaisquer duas aplicações contínuas \(f,g: X\to Y\) são homotópicas.
De fato, considere a aplicação \(H:X\times I \to Y\) dada por
Veja que \(H\) está bem definida, pois \(Y\) é convexo, logo \( (1-t) f(x) + tg(x) \in Y \) para quaisquer \( x \in X \) e \(t\in I\). Além disso,
Portanto, \(H\) é uma homotopia entre \(f\) e \(g\). Veja Figura 2.4.
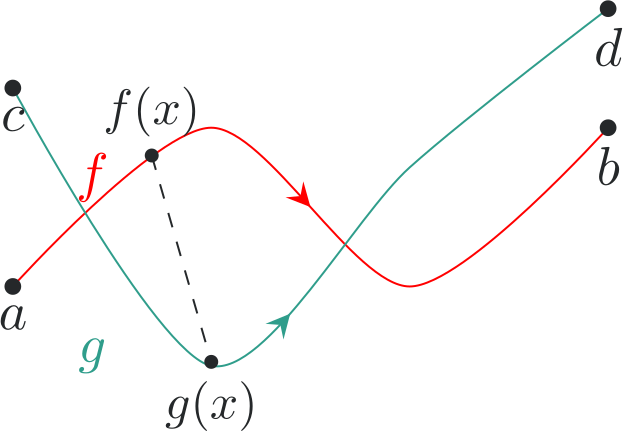
A homotopia definida desta maneira é chamada de [homotopia!linear]homotopia linear, e é surpreendentemente útil considerando sua simplicidade. Vale a pena notar que, quando bem definida, é sempre homotopia (por ser uma composição de funções contínuas).
Note que se \(Y\) for um conjunto estrelado ao invés de convexo no exemplo acima, a mesma propriedade é verificada e a demonstração é totalmente análoga.
A seguir, apresentamos condições suficientes para que duas aplicações sejam homotópicas na esfera.
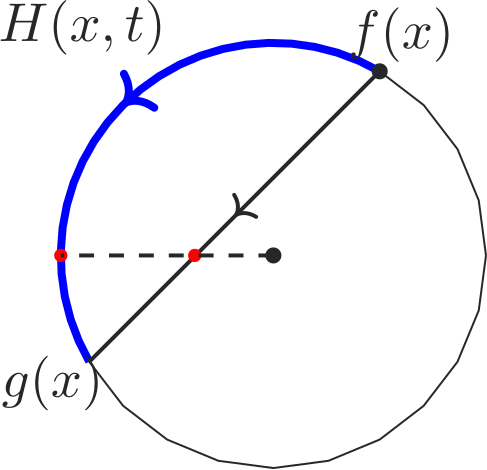
Homotopias na esfera \( \mathbb {S}^n \). Sejam \( f, g: X \to \mathbb {S}^n \) funções contínuas satisfazendo \( f (x) \neq -g (x) \), para todo \( x \in X \), ou seja, \( f(x) \) e \( g(x) \) não são pontos antipodais. Então, \( f \mathrel {\smash {\underset {}{\simeq }}}g \).
Defina a aplicação \( H: X\times I\to \mathbb {S}^n \) como a projeção da interpolação linear na esfera:
Por definição, a imagem \(H(x,t)\) está sempre em \( \mathbb {S}^n \). Portanto, basta verificar que \(H\) está bem definida.
Com efeito, as imagens de \( f \) e \( g \) são pontos da esfera unitária e, portanto, são vetores de norma \( 1 \). Se \( f (x) \) e \( g (x) \) não são pontos antipodais, então existem duas opções:
\( f (x) = g (x) \), mas como \( t\gt 0 \), \( 1-t\gt 0 \) é impossível que \( (1-t) f (x) + tg (x) = 0 \).
\( f (x) \) e \( g (x) \) são linearmente independentes, então nenhuma combinação linear deles com coeficientes diferentes de zero podem somar \( 0 \).
Assim, \(H\) está bem definida. Claramente \(H\) é contínua, pois é a soma, produto e quociente de aplicações contínuas. Então, \(H\) é uma homotopia entre \(f\) e \(g\).
Seja \(f:\mathbb {S}^n\to \mathbb {S}^n\) uma função contínua.
Se \(f\) não possui pontos fixos (ou seja, se \(f(x)\neq x\), para todo \(x\in \mathbb {S}^n\)), então \(f\) é homotópica à aplicação antípoda \(g:\mathbb {S}^n\to \mathbb {S}^n\), \(g(x)=-x\).
Se \(f\) satisfaz \(f(x)\neq -x\), para todo \(x\in \mathbb {S}^n\), então \(f\) é homotópica à aplicação identidade \(id:\mathbb {S}^n\to \mathbb {S}^n\), \(id(x)=x\).
Aplicação Homotopicamente Nula. Uma aplicação contínua \( f: X \to Y \) é dita [aplicação!homotopicamente nula]homotopicamente nula se \( f \) é homotópica a alguma aplicação constante de \(X\) em \(Y\). Homotopias na esfera \( \mathbb {S}^n \). Seja \( f: X \to \mathbb {S}^n \) uma função contínua que não é sobrejetora, então \(f\) é homotopicamente nula.
Como \( f: X \to \mathbb {S}^n \) não é sobrejetora, existe \( a \) tal que \( -a \not\in f (X) \). Considere a função constante \(g:X\to \mathbb {S}^n\), \(g(x)=a\), para todo \(x\in X\). Pela Proposição 2.1, \( f \mathrel {\smash {\underset {}{\simeq }}}g \). Logo, \(f\) é homotopicamente nula.
Uma propriedade crucial de homotopia é que ela induzem uma relação de equivalência, como apresentamos a seguir. Equivalência. Sejam \(X\) e \(Y\) espaços topológicos. A relação de homotopia \( f {\mathrel {\smash {\underset {}{\simeq }}}} g \) é uma relação de equivalência no conjunto das funções contínuas de \(X\) em \(Y\).
Vamos provar que a relação \( {\mathrel {\smash {\underset {}{\simeq }}}} \) é reflexiva, simétrica e transitiva:
Dada uma função contínua \( f :X\to Y\), a aplicação \(H:X\times I \to Y\), dada por \( H(x,t) = f (x) \), é uma homotopia entre \(f\) e \(f\). Logo, \(\mathrel {\smash {\underset {}{\simeq }}}\) é reflexiva.
Dadas funções contínuas \( f, g :X\to Y\) e relacionadas por uma homotopia \( H: f \mathrel {\smash {\underset {}{\simeq }}}g \), considere a aplicação \(F:X\times I \to Y\) definida por \( F(x,t): = H (x,1-t) \). Veja que \(F\) é uma homotopia entre \(g\) e \(f\). Logo, \(\mathrel {\smash {\underset {}{\simeq }}}\) é simétrica.
Dadas funções contínuas \(f,g,h:X\to Y\) relacionadas por homotopias \( F: f \mathrel {\smash {\underset {}{\simeq }}}g \), \(G: g \mathrel {\smash {\underset {}{\simeq }}}h \), definimos \(H:X\times I \to Y\) por
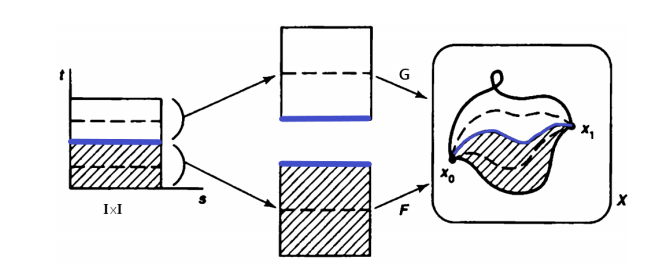
\[ H(x,t): = \left\{ \begin{array}{ll} F_{2t} (x)=F(x,2t), & \text{ se } t \in \left[0, \frac{1}{2}\right], \\ G_{2t - 1} (x) =G(x,2t-1) , & \text{ se } t \in \left[\frac{1}{2}, 1\right]. \end{array} \right. \]Note que \(H\) está bem definida e é contínua pelo Lema da Colagem. Assim, \(H\) é uma homotopia entre \(f\) e \(h\), ou seja, \(H: f \mathrel {\smash {\underset {}{\simeq }}}h \). Logo, \(\mathrel {\smash {\underset {}{\simeq }}}\) é transitiva.
Para visualizarmos o que está acontecendo com a homotopia definida na demonstração do item 3 da proposição anterior, podemos considerar o caso particular em que \(X = [0,1]\). Veja a Figura 2.6.
2.1.1 Equivalência Homotópica
Voltando ao exemplo do início do capítulo. Nesse exemplo, temos que o anel circular
"tem a mesma forma" de \(\mathbb {S}^1\), no sentido que podemos contrair continuamente \(A\) a \(\mathbb {S}^1\) ao longo das direções radiais. Veja Figura 2.7.
Esse exemplo motiva a seguinte definição:
Sejam \(X\) um espaço topológico e \(A\) um subespaço de \(X\).
Uma aplicação contínua \(r : X \to A\) é dita uma retração de \(X\) em \(A\) se \(r\mathord {\upharpoonright }{A} = id_A\). Em outras palavras, uma retração é uma aplicação sobrejetora \(r : X \to A\) tal que \(r^2 = r\). Nesse caso, dizemos que \(A\) é um retrato de \(X\).
Uma aplicação contínua \(r : X \to A\) é dita um retrato por deformação de \(X\) em \(A\) se \(r\) é uma retração e \(i\circ r\mathrel {\smash {\underset {}{\simeq }}}\operatorname {\operatorname {id}}_X\), em que \(i:A\rightarrow X\) é a inclusão. Nesse caso, dizemos que \(A\) é um retrato por deformação de \(X\).
Se, além disso, \(H(a,t)=a\), para todo \(a\in A\) e \(t\in I\), então dizemos que \(A\) é um retrato de deformação forte de \(X\).
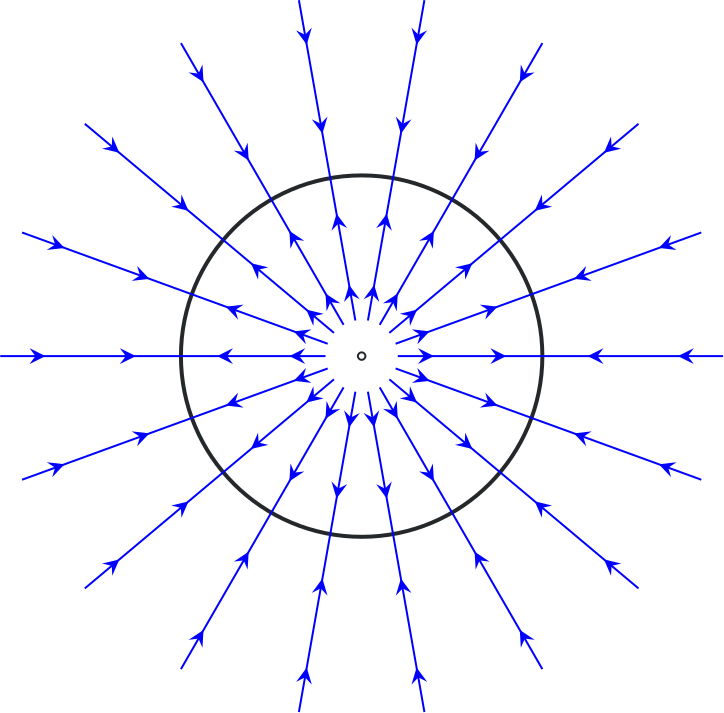
Considere a retração dada pela projeção radial:
Seja \(i:\mathbb {S}^n \rightarrow \mathbb {R}^{n+1}\), \(i(x)=x\), a inclusão . Claramente, \(r \circ i = id_{ \mathbb {S}^{n}}\). Além disso, a aplicação contínua \(H: \mathbb {R}^{n+1}\! \setminus \! \{ 0\} \times I \rightarrow \mathbb {R}^{n+1}\! \setminus \! \{ 0\} \), definida por
é uma homotopia entre \(i\circ r\) e \( id_{ \mathbb {R}^{n+1}\! \setminus \! \{ 0\} }.\) Logo, \( i \circ r \mathrel {\smash {\underset {}{\simeq }}}id_{ \mathbb {R}^{n+1}\! \setminus \! \{ 0\} }\). Veja ainda que \(H(a,t) = a\), para todo \(a\in \mathbb {S}^{n-1} \) e \(t\in I\). Portanto, \(\mathbb {S}^{n-1}\) é um retrato de deformação forte de \(\mathbb {R}^n\setminus \{ 0\} \).
Veremos mais adiante que a esfera \(\mathbb {S}^{n-1}\) não é um retrato de deformação da bola fechada que a tem como bordo, \(\overline{B ^{n}}\).
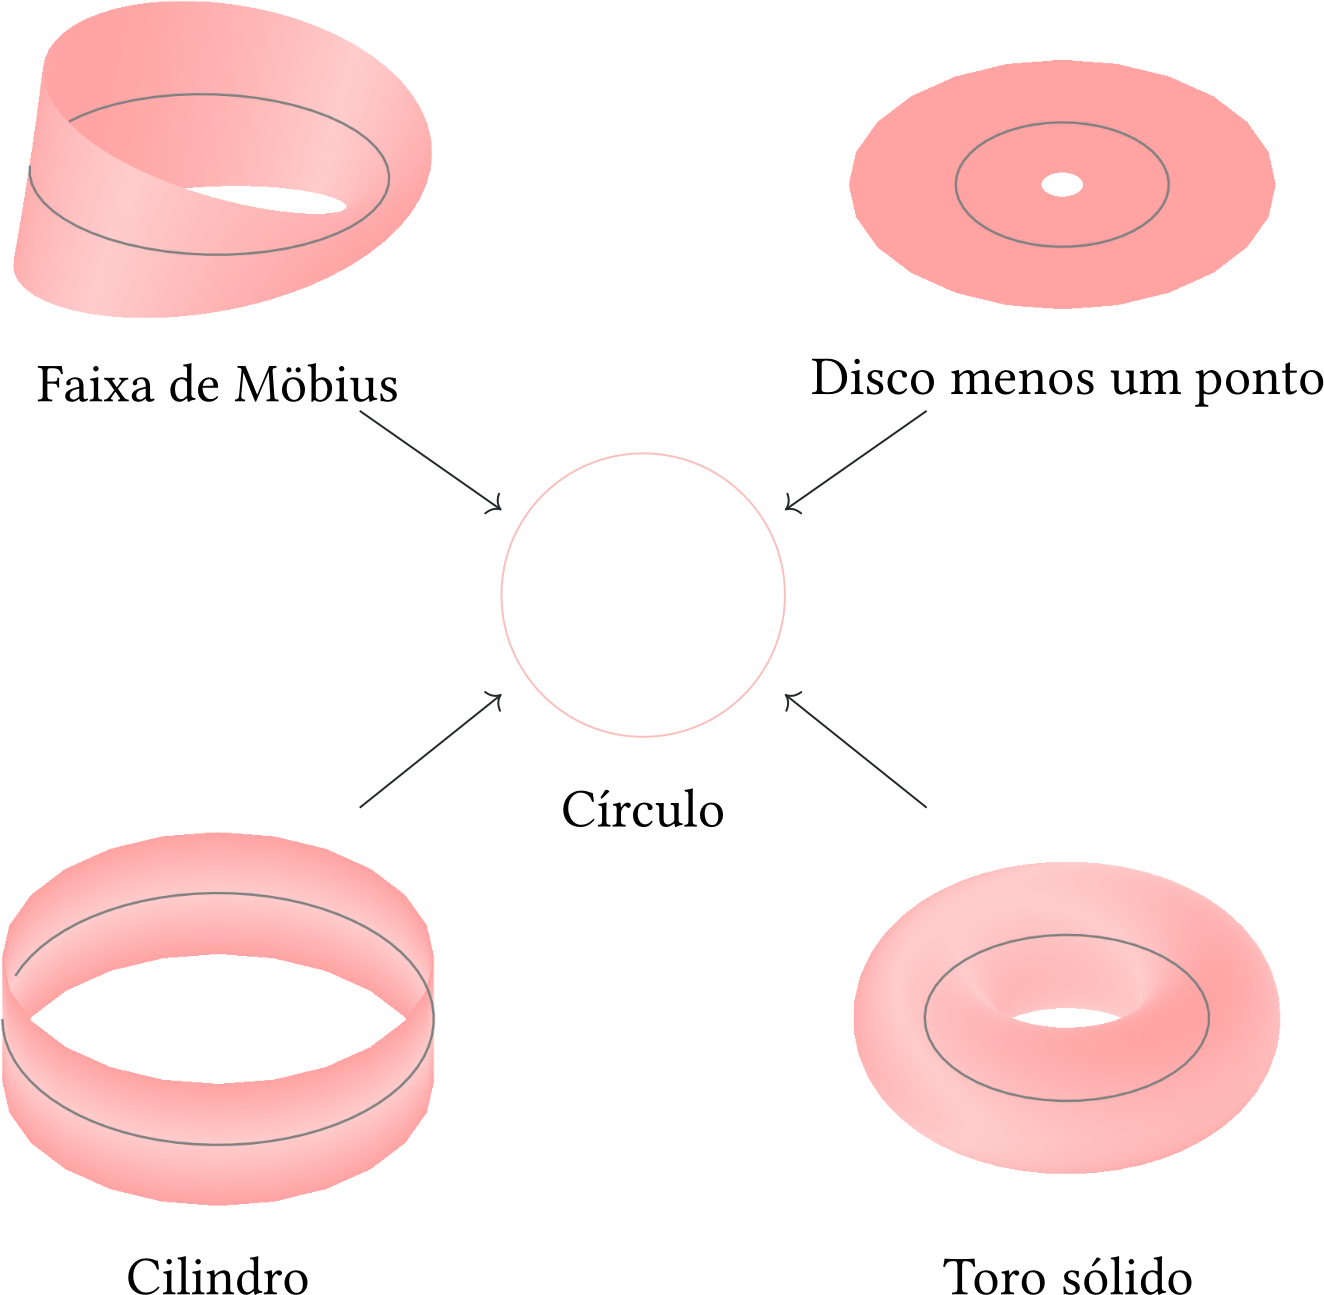
O círculo unitário (\(\mathbb {S}^1\)) pode ser visto como retrato de deformação de vários espaços topológicos. A Figura 2.9 mostra alguns exemplos de tais espaços.
Um dos principais problemas com o conceito de retração por deformação é que ele não constitui uma relação de equivalência. No entanto, as retrações por deformação podem ser vistas como um caso particular de uma classe mais ampla de transformações conhecidas como equivalências homotópicas. O conceito de equivalência homotópica desempenha um papel fundamental na Topologia Algébrica.
Equivalência homotópica. Dados espaços topológicos \(X\) e \(Y\), uma aplicação contínua \(f:X \to Y\) é dita uma equivalência homotópica se existir \(g:Y \to X\) contínua tal que
Nesse caso, dizemos que \(g\) é a inversa homotópica de \(f\) e que os espaços \(X\) e \(Y\) possuem o mesmo tipo de homotopia. Quando \(X\) e \(Y\) têm o mesmo tipo de homotopia, escrevemos \(X\simeq Y\) para denotar tal fato.
Veja que a relação de equivalência homotópica (ou tipo de homotopia) é uma relação de equivalência entre espaços topológicos, ou seja,
Se \(A \subset X\) é um retrato por deformação de \(X\), então \(A \) é homotopicamente equivalente a \(X\), ou seja, \(A\) e \(X\) têm o mesmo tipo de homotopia.
Considere uma retração \(r : X \to A\) e a inclusão \(i : A \to X\). Então \(i \mathbin {\circ }r \simeq \operatorname {\operatorname {id}}_X\) e, por hipótese, \(r \mathbin {\circ }i = \operatorname {\operatorname {id}}_A\) . Consequentemente, \(A \) e \(X\) são homotopicamente equivalentes.
Em outras palavras, todo retrato por deformação (ou ainda, todo retrato por deformação forte) é uma equivalência homotópica. De fato temos que dois espaços são homotopicamente equivalentes se, e somente se, ambos forem homeomorfos a retratos por deformação de um espaço maior Fox 1943.
Claramente, todo homeomorfismo é uma equivalência homotópica. No entanto, a recíproca não é verdadeira, como visto nos exemplos a seguir.
.
Um espaço convexo \(X\) tem o mesmo tipo de homotopia de um ponto.
A esfera unitária \(\mathbb {S}^n\) tem o mesmo tipo de homotopia que \(\mathbb {R}^{n+1}\setminus \{ 0\} \). De fato, \(\mathbb {S}^n\) é um retrato de deformação de \(\mathbb {R}^{n+1}\setminus \{ 0\} \) como provamos no Exemplo 2.6. A retração dada pela projeção radial
\begin{align*} r: \mathbb {R}^{n+1}\! \setminus \! \{ 0\} & \rightarrow \mathbb {S}^{n} \\ x & \mapsto \dfrac {x}{||x||}. \end{align*}é uma equivalência homotópica com inversa homotópica dada pela incusão \(i:\mathbb {S}^n \rightarrow \mathbb {R}^{n+1}\).
Seja \(\overline{B^{n+1}}\) bola unitária fechada centrada na origem de \(\mathbb {R}^{n+1}\), \(\overline{B^{n+1}}\setminus \{ 0\} \) tem o mesmo tipo de homotopia de \(\mathbb {S}^n\). Basta aplicar um argumento semelhante ao item anterior.
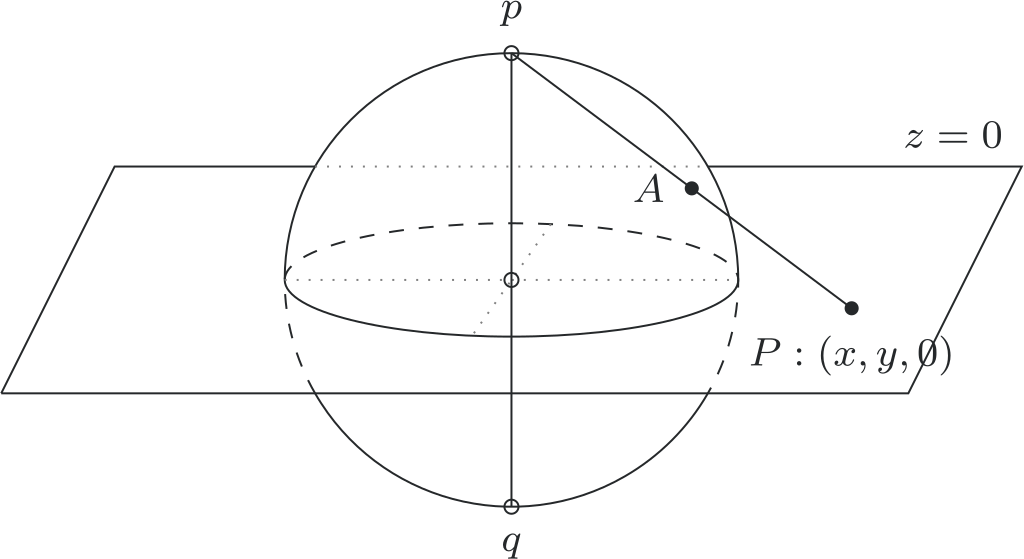
A esfera \(\mathbb {S}^{n-1}\) tem o mesmo tipo de homotopia que \(\mathbb {S}^{n}\setminus \{ p,q\} \), em que \(p\) e \(q\) são os polos norte e sul, respectivamente. De fato, \(\mathbb {S}^{n}\setminus \{ p\} \) é homeomorfo a \(\mathbb {R}^{n}\) via a projeção estereográfica. Logo, \(\mathbb {S}^{n}\setminus \{ p, q\} \) é homeomorfo a \(\mathbb {R}^{n} \setminus \{ 0\} \). Pelo item (b), segue que
\[ \mathbb {S}^{n}\setminus \{ p,q\} \mathrel {\smash {\underset {}{\simeq }}}\mathbb {R}^{n} \setminus \{ 0\} \mathrel {\smash {\underset {}{\simeq }}}\mathbb {S}^{n-1}. \]
O toro \(\mathbb {T}^2 \) menos um ponto tem o mesmo tipo de homotopia de \(\mathbb {S}^1\vee \mathbb {S}^1\) (“figura oito”).
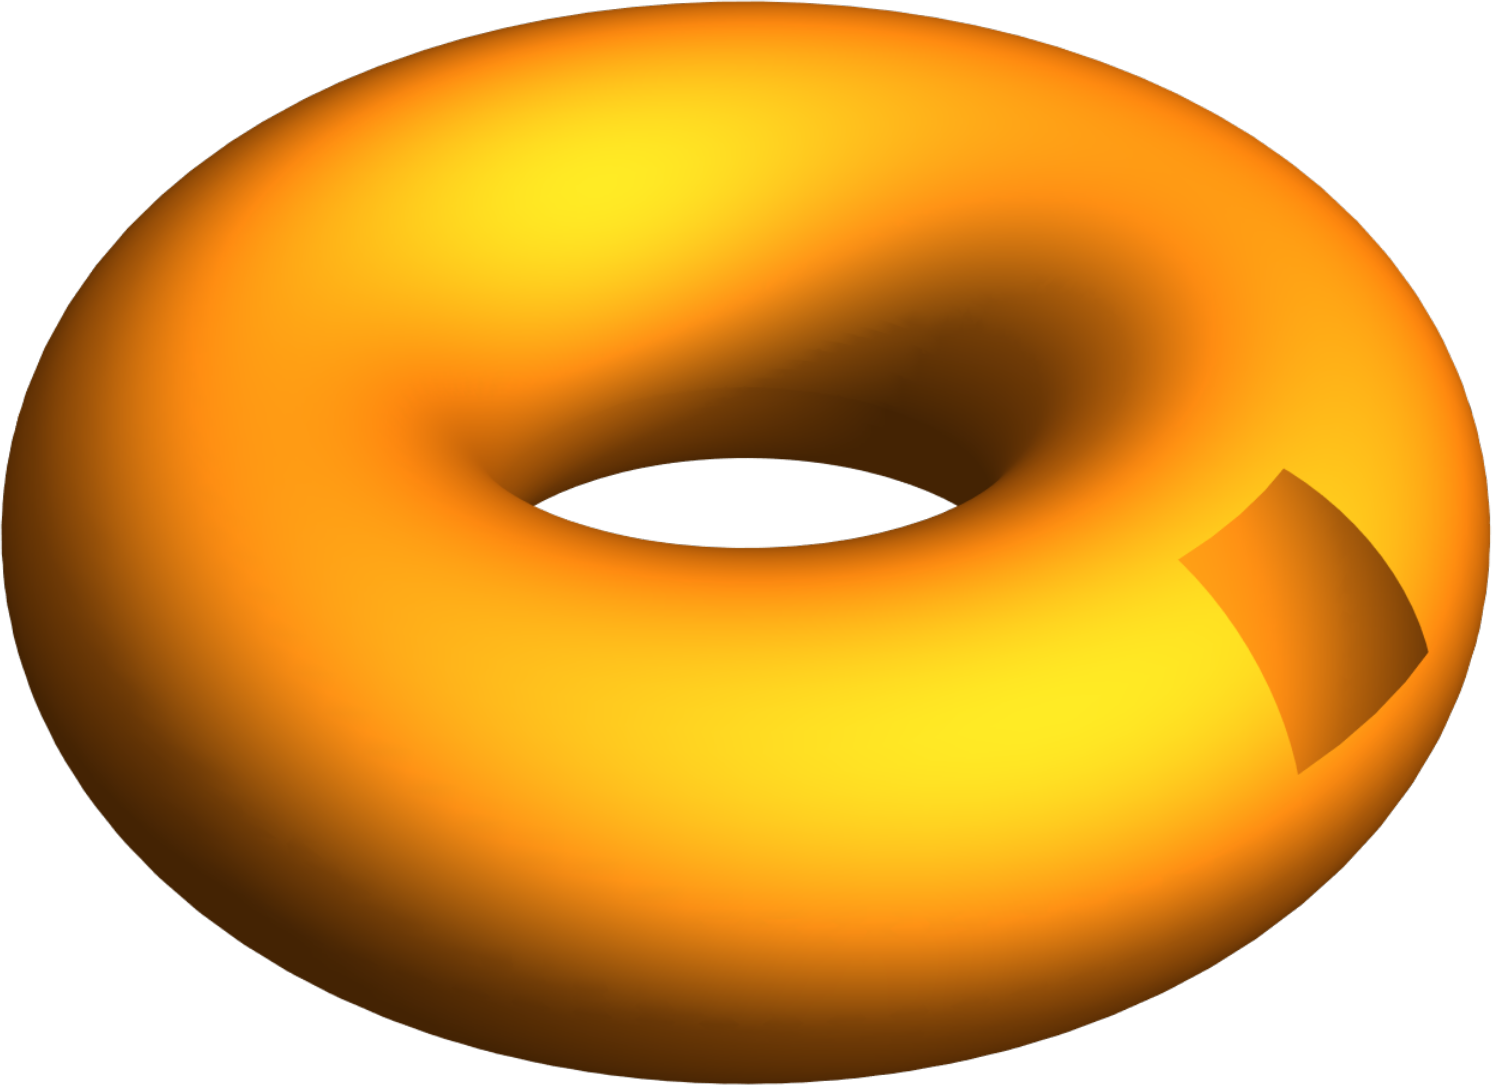
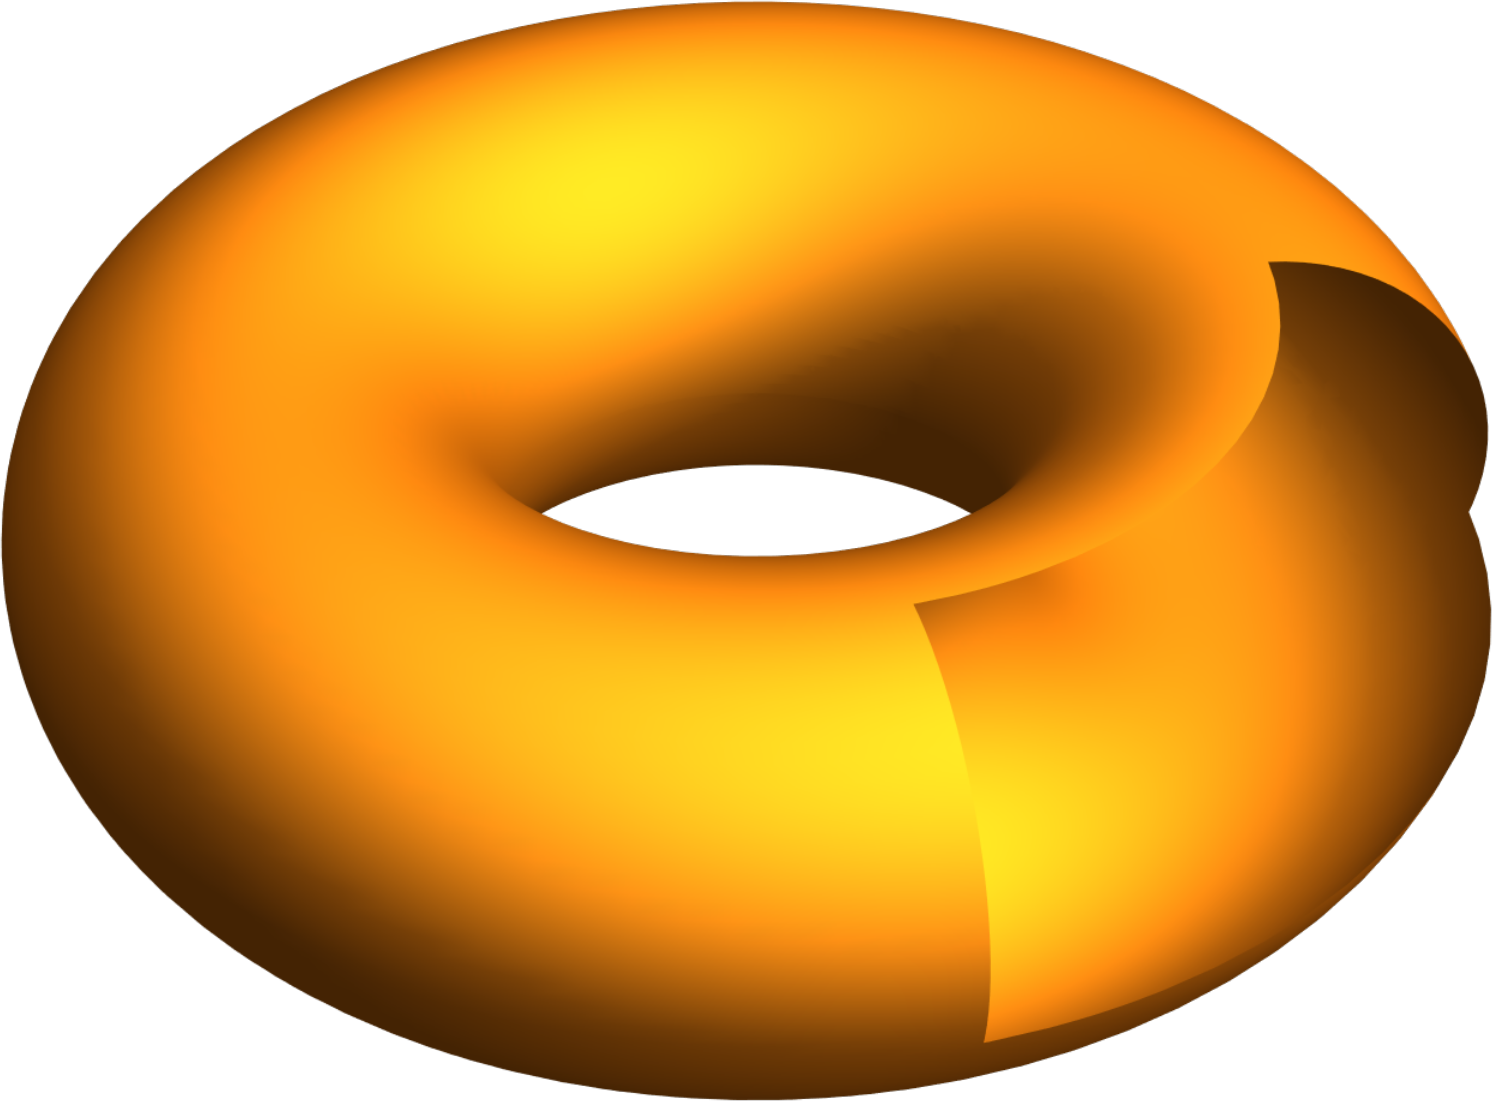
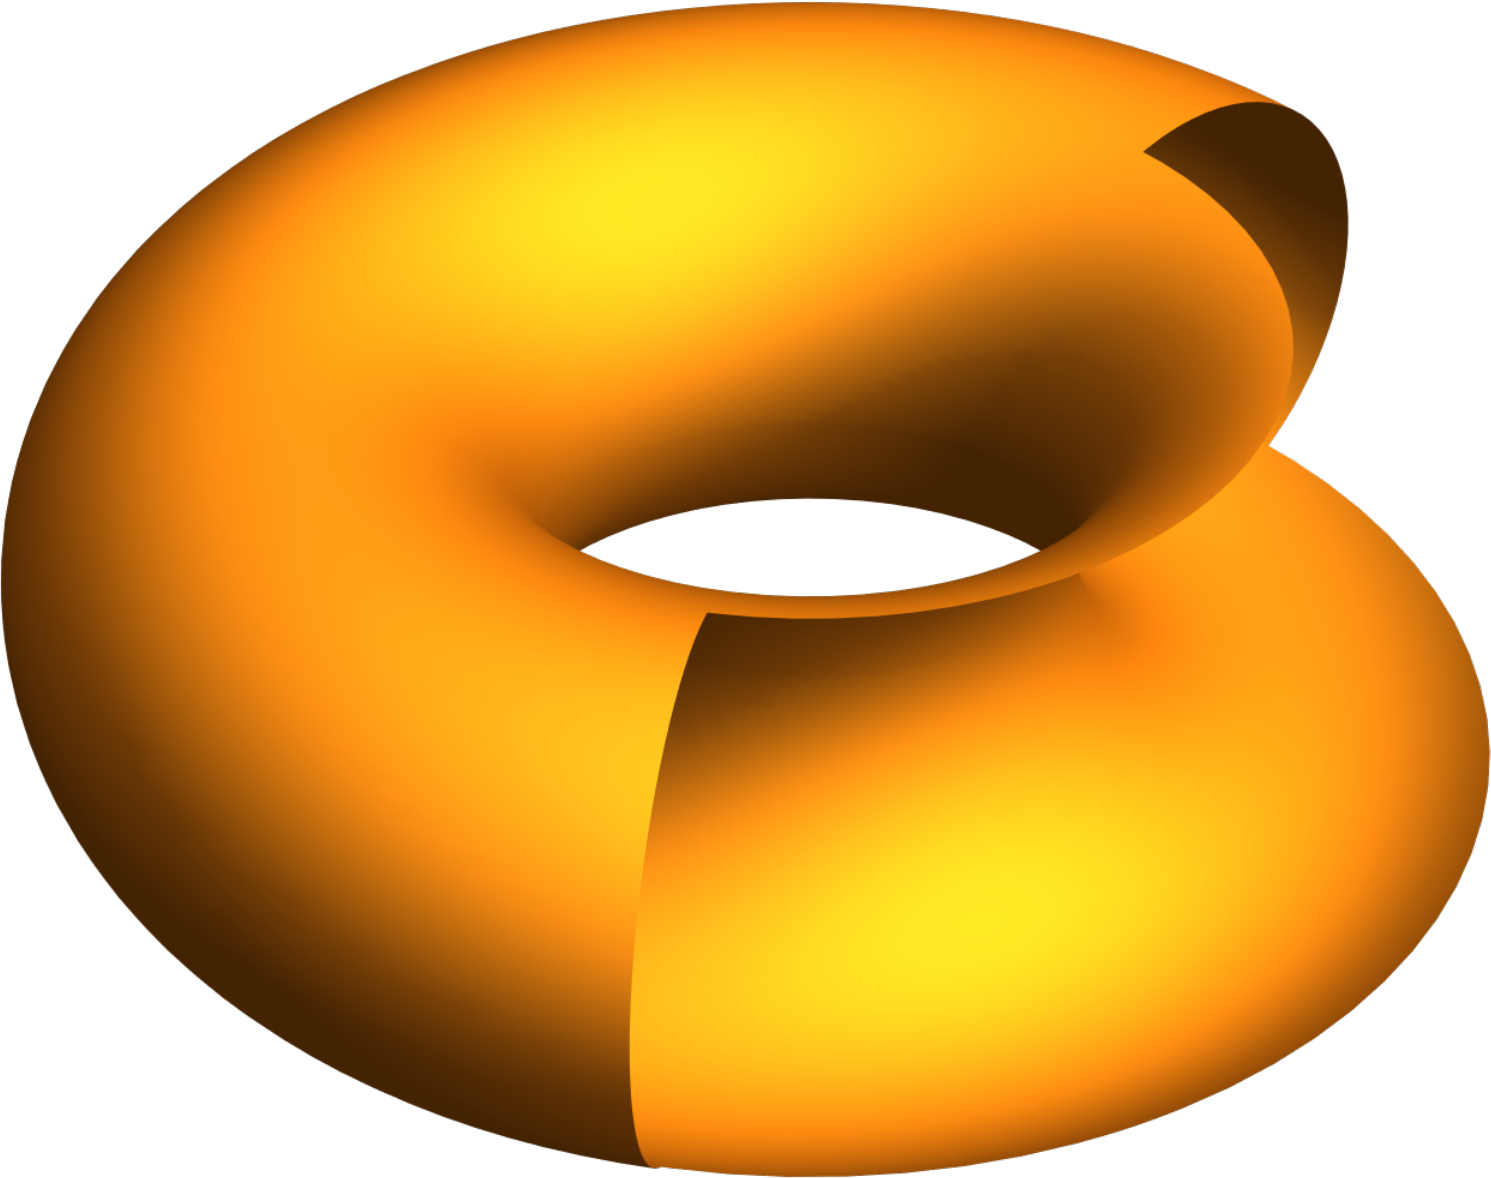
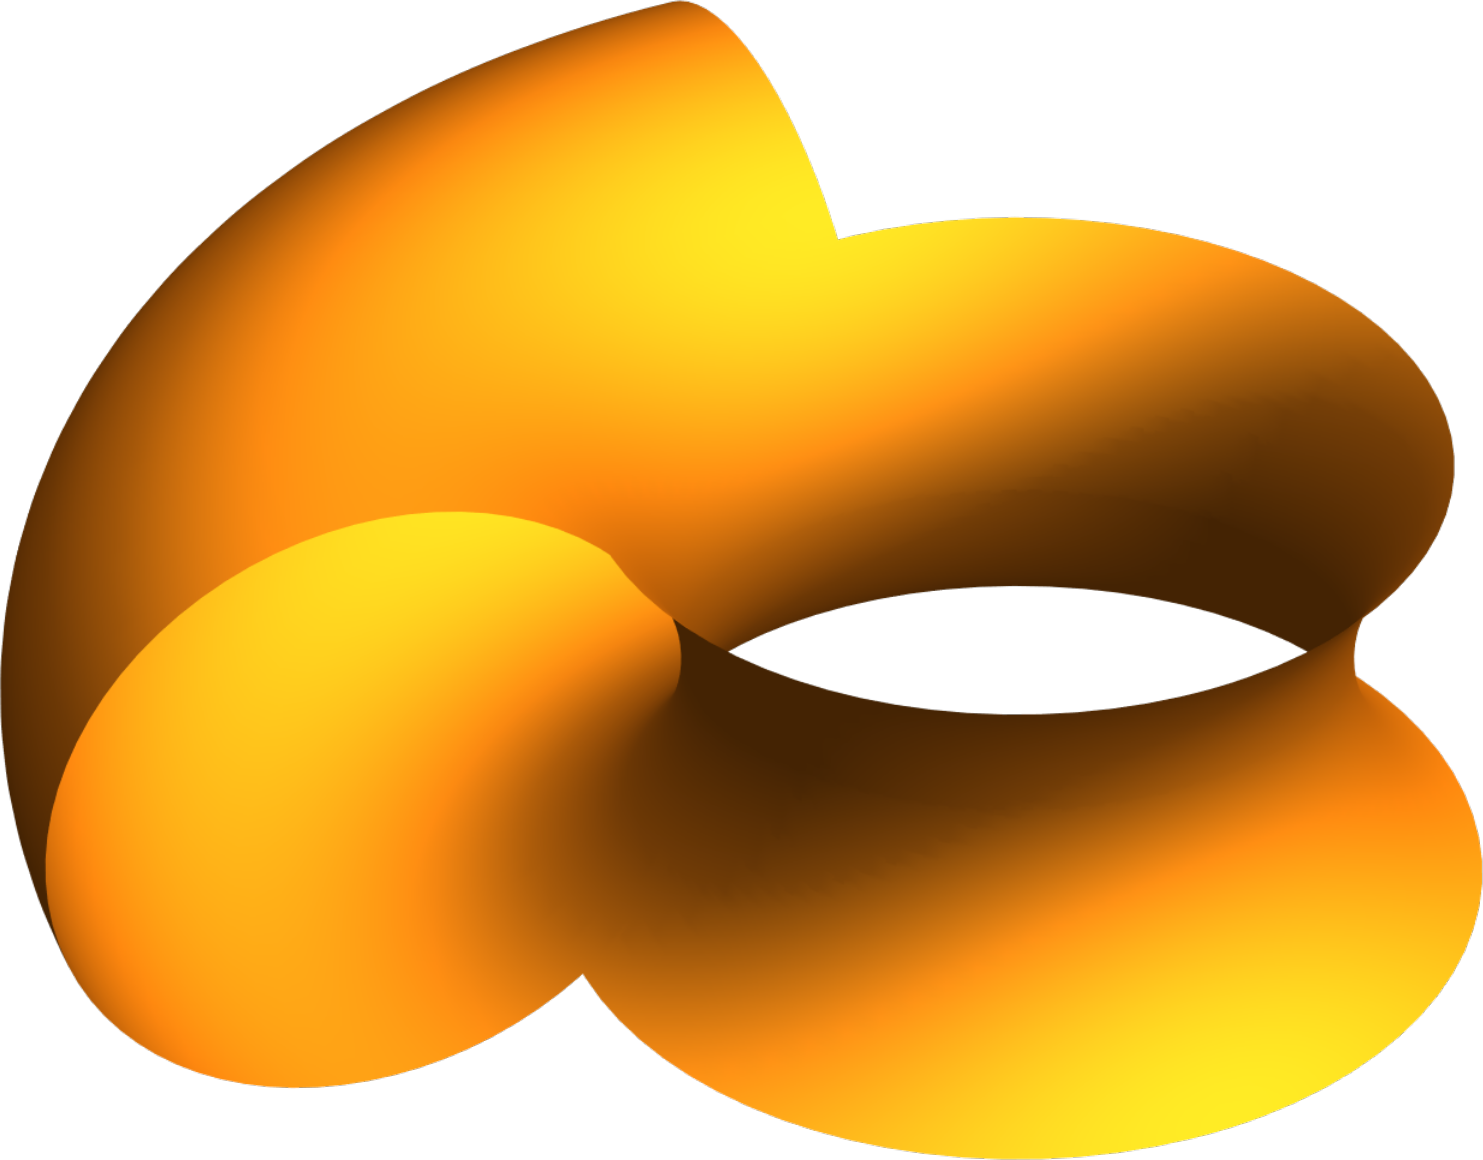
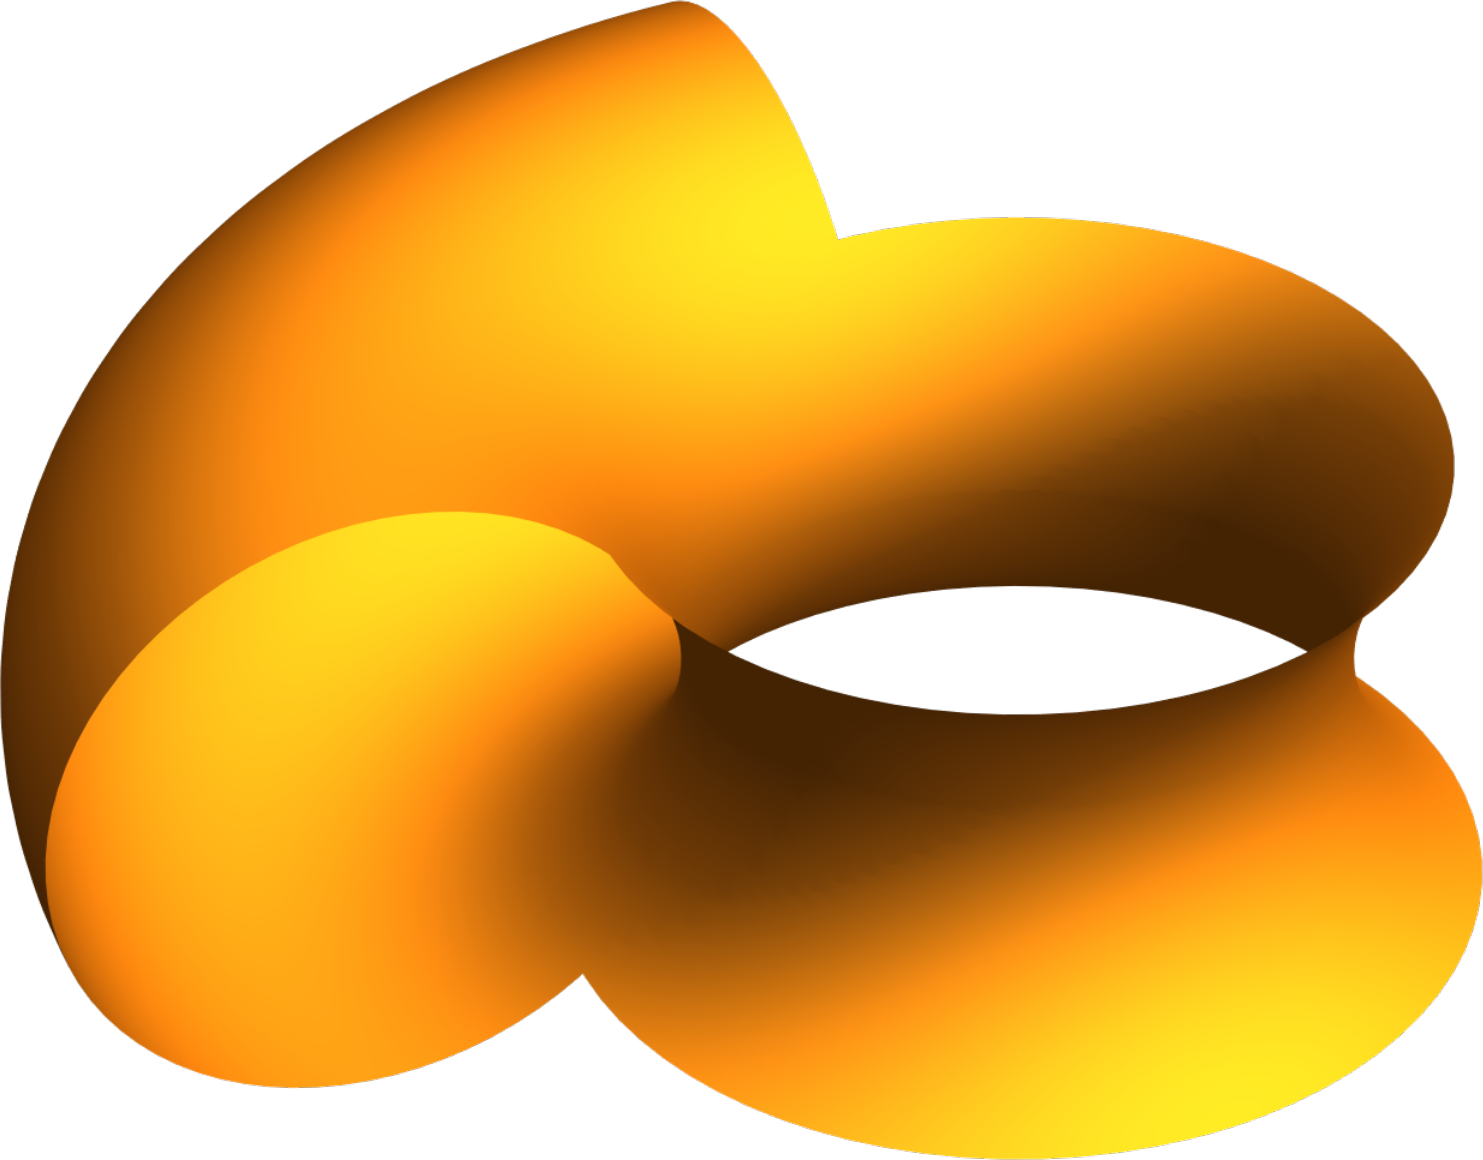
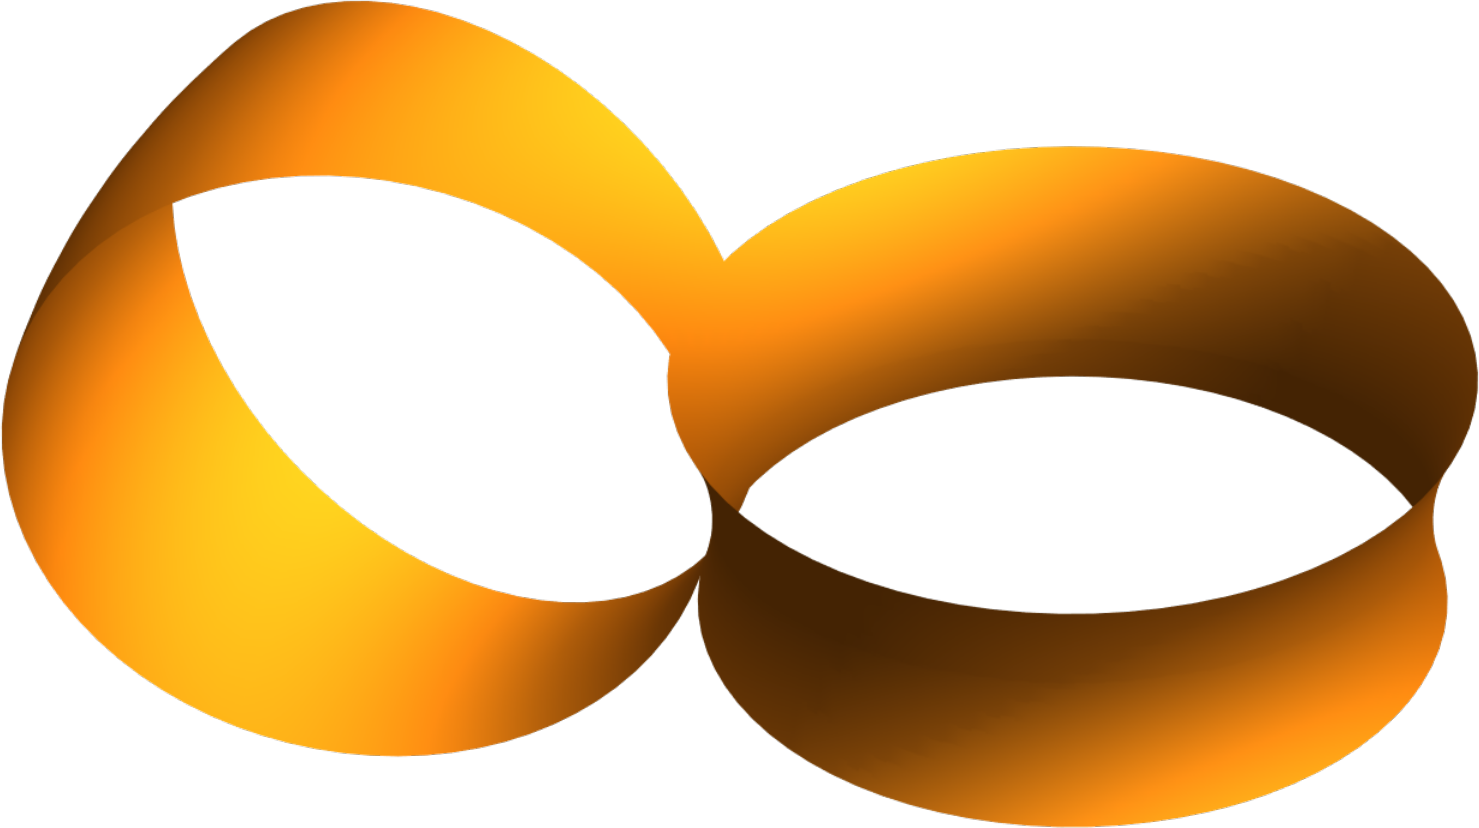
Um dos grande problemas em teoria da homotopia é decidir quando dois espaços possuem o mesmo tipo de homotopia. Em Topologia Algébrica, definimos invariantes homotópicos que nos auxiliam nessa questão.
2.1.2 Espaços Contráteis
Contrátil. Um espaço topológico \( X \) é dito [espaço!contrátil] contrátil se tem o mesmo tipo de homotopia de um ponto. O resultado a seguir fornece uma caracterização de espaços contráteis.
Um espaço topológico \( X \) é contrátil se, e somente se, \( id_X \) é homotópica a uma aplicação constante.
\((\Rightarrow )\) Seja \(f:X\to \{ p\} \) uma equivalência homotópica entre \(X\) e um ponto \(p\) e seja \(g:\{ p\} \to X\) a inversa homotópica. Então, \(g\circ f \mathrel {\smash {\underset {}{\simeq }}}id_X\), em que \(g\circ f\) é uma aplicação constante.
\((\Leftarrow )\) Se \( id_X \) é homotopicamente nula, então existe uma função constante \(g:X\to X\), \(g(x)=c\), que é homotópica a \(id_X\). Tome \(Y=\{ c\} \), e considere a inclusão \(i:Y\to X\) e a aplicação constante \(f:X\to Y\), temos que \(f\mathbin {\circ }i= id_{Y}\) e \( i\mathbin {\circ }f = g \simeq id_{X}.\) Logo, \(X\) é homotopicamente equivalente a um ponto, ou seja, contrátil.
Todo espaço contrátil é conexo por caminhos.
Seja \(X\) um espaço contrátil e seja \(H\) uma homotopia entre \(id_X\) e a aplicação constante \(x \mapsto {p}\), para todo \(x\in X\) e para \(p \in X\) fixado. Então, para cada ponto \(x \in X\), a correspondência \(t \rightarrow H(x, t)\) define um caminho ligando \(x\) a \(p\).
Convexos e estrelados são contráteis. Pelo Exemplo 2.5, sabemos que todas as aplicações que tem como contradomínio um espaço convexo ou estrelado são homotopicamente nulas, portanto, é claro que qualquer convexo ou estrelado é contrátil. Se \(X\) ou \(Y\) é contrátil, então qualquer aplicação contínua \(f:X\rightarrow Y\) é homotópica a uma aplicação constante.
Suponha que \(X\) é contrátil e seja \(H:X\times I\rightarrow X\) uma homotopia entre \(id_X\) e uma aplicação constante \(c:X\rightarrow X\). Dada uma função contínua \(f:X\rightarrow Y\), \(f\circ H:X\times I\rightarrow Y\) é uma homotopia entre \(f\) e a aplicação constante \(f\circ c\).
Por outro lado, suponha que \(Y\) é contrátil e seja \(H:Y\times I\rightarrow Y\) uma homotopia entre \(id_Y\) e uma aplicação constante \(c:Y\rightarrow Y\). Dada uma função contínua \(f:X\rightarrow Y\), aplicação \(F :X\times I\rightarrow Y\) dada por \(F(x,t)=H(f(x),t)\) é uma homotopia entre \(f\) e uma aplicação constante \(c\circ f\).
Sejam \(X\) e \(Y\) espaços topológicos.
Se \(X\) é contrátil e \(Y\) é conexo por caminhos, então duas aplicações contínuas quaisquer \(f,g :X\rightarrow Y\) são homotópicas.
Se \(Y\) é contrátil, então, para qualquer \(X\), duas aplicações contínuas quaisquer \(f,g :X\rightarrow Y\) são homotópicas.
2.2 Homotopia Relativa
Às vezes, nos interessa que a homotopia entre duas funções mantenha algum conjunto invariante.
Homotopia. Sejam \(X\) e \(Y\) espaços topológicos e \(A\subseteq X\) um subespaço. Uma homotopia \( H: X \times [0,1] \to Y \) de \(X\) para \(Y\) é dita uma [homotopia!relativa]homotopia relativa para \(A\) (ou rel A) se
i.e. \(H_0(a) = H_t(a)\), para todo \( a \in A \) e para todos \( t \in [0,1] \). Definimos abaixo o conceito de homotopia relativa entre funções.
Funções Homotópicas relativamente a um subespaço. Dadas aplicações contínuas \( f, g: X\to Y \). Dizemos que \( f \) e \( g \) são [aplicações homotópicas! relativamente]aplicações homotópicas relativamente a um subespaço \(A\subseteq X\) se existir uma homotopia \( H : X \times [0,1] \to Y\) que verifica
e
Nesse caso, dizemos que \( H \) é uma homotopia relativa entre \( f \) e \( g \).
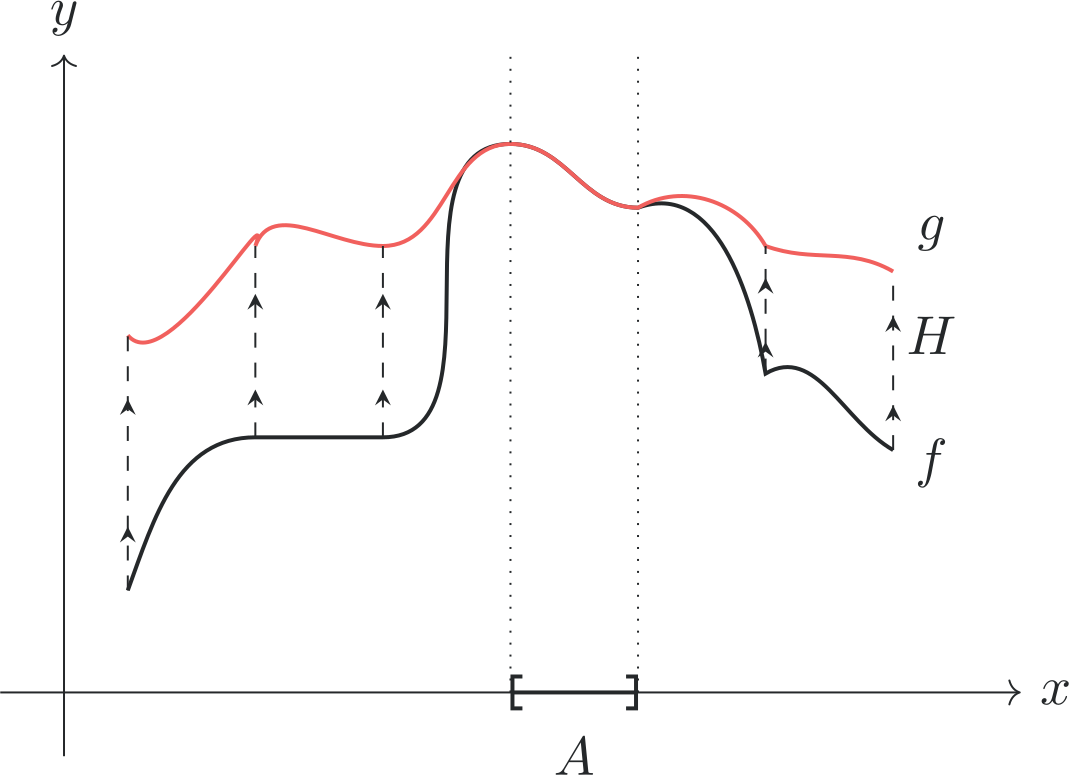
Se \( f \) e \( g \) são aplicações homotópicas relativamente a \(A\), escrevemos \(f\mathrel {\smash {\underset {}{\simeq }}}g \ (\operatorname {rel}\ A)\), ou ainda \(H: f \mathrel {\smash {\underset {}{\simeq }}}g \ (\operatorname {rel}\ A)\), em que \(H\) denota uma homotopia relativa entre \(f\) e \(g\).
Considere \(X = [0,1]\), \(Y = \mathbb {R}^2 \setminus \{ 0\} \). Sejam \(f:X\rightarrow Y\) e \(g:X\rightarrow Y\) as funções que parametrizam o semicírculo superior e inferior de \(\mathbb {S}^1\), respectivamente, dadas por
Seja \(A =\{ 0,1\} \). Neste caso, \(f\) e \(g\) não são homotópicas relativamente a \(A\), embora sejam homotópicas. Isso ocorre pois qualquer homotopia que deixe fixo os pontos \(0\) e \(1\) teria que passar pela origem. Veja Figura 2.13.
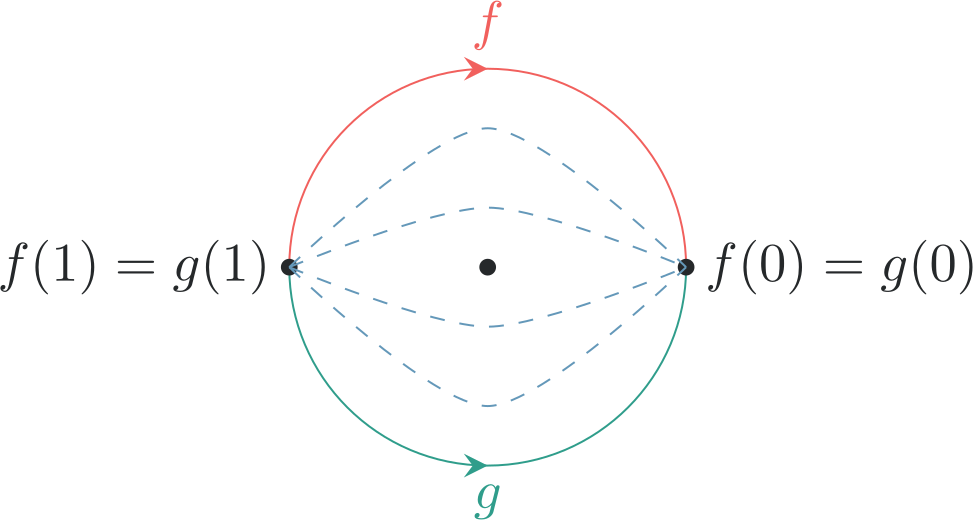
Sendo assim, se tomarmos \(Y = \mathbb {R}^2\), então \(f\) e \(g\) são homotópicas relativamente a \(A\).
2.3 Homotopia de Caminhos
Um caso particular muito importante de homotopia é a homotopia de caminhos. Um caminho em \(X\) é uma aplicação contínua \(\alpha :J\rightarrow X\), definida em um intervalo compacto \(J=[s_0,s_1]\). Se \(\alpha (s_0) = \alpha (s_1)\), dizemos que o caminho é [caminho!fechado]fechado, ou ainda, laço com base em \(x_0\), onde \(x_0 = \alpha (s_0) = \alpha (s_1)\). Sem perda de generalidade, podemos assumir que \(J\) é o intervalo \(I=[0,1]\).
Como o intervalo \(I\) é contrátil, qualquer caminho \(\alpha :I\rightarrow X\) é homotópico a uma aplicação constante. Sendo assim, a Teoria de Homotopia é mais relevante no contexto de caminhos quando consideramos que os extremos dos caminhos sejam mantidos fixos durante toda a homotopia.
Homotopia de caminhos com extremidades fixas. Dizemos que dois caminhos \( \alpha , \beta : [0,1] \to X \) são [homotopia!extremidades fixas] homotópicos com extremidades fixas se forem homotópicos relativos ao conjunto \(\partial I = \{ 0,1 \} \), ou seja, se \( \alpha \mathrel {\smash {\underset {}{\simeq }}}\beta \ (\operatorname {rel}\ \{ 0,1 \} ) \). Em outras palavras, dois caminhos \(\alpha , \beta : I\rightarrow X\) são ditos caminhos homotópicos se possuem as mesmas extremidades, isto é, \(\alpha (0) = \beta (0) = x_0\) e \(\alpha (1) = \beta (1) = x_1\), e se existe uma aplicação contínua \(H : I\times I \rightarrow X\) tal que, quaisquer que sejam \(s, t \in I\), temos
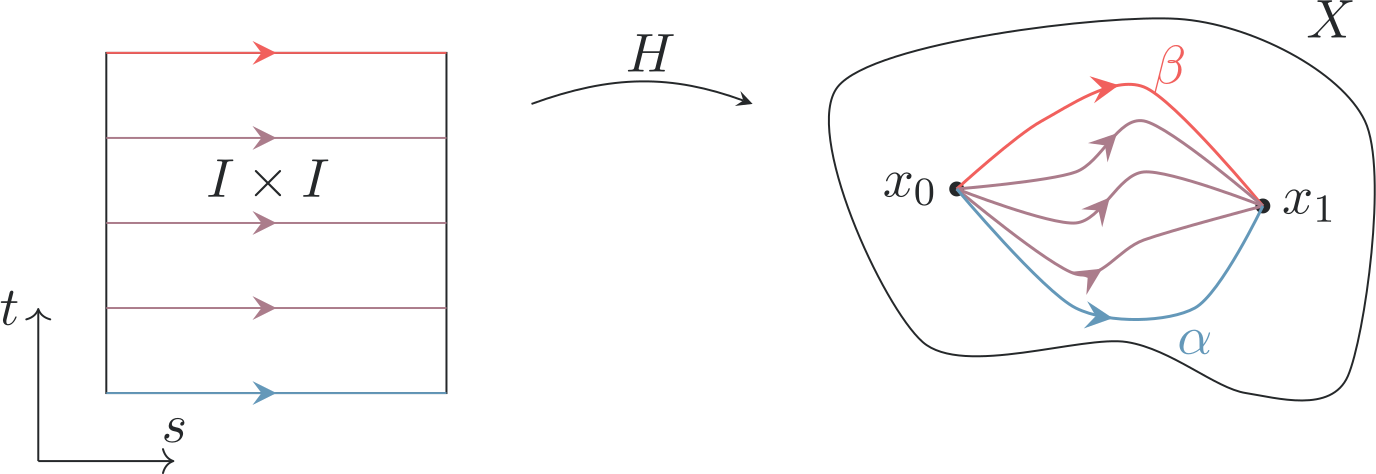
Usaremos a notação \( \alpha \cong \beta \) para denotar caminhos homotópicos com extremos fixos.
Em particular, dois caminhos fechados \(\alpha , \beta : I\rightarrow X\), com \(\alpha (0) = \beta (0) = x_0= \alpha (1) = \beta (1) \), são caminhos homotópicos quando existe uma aplicação contínua \(H : I\times I \rightarrow X\) tal que, quaisquer que sejam \(s, t \in I\), temos
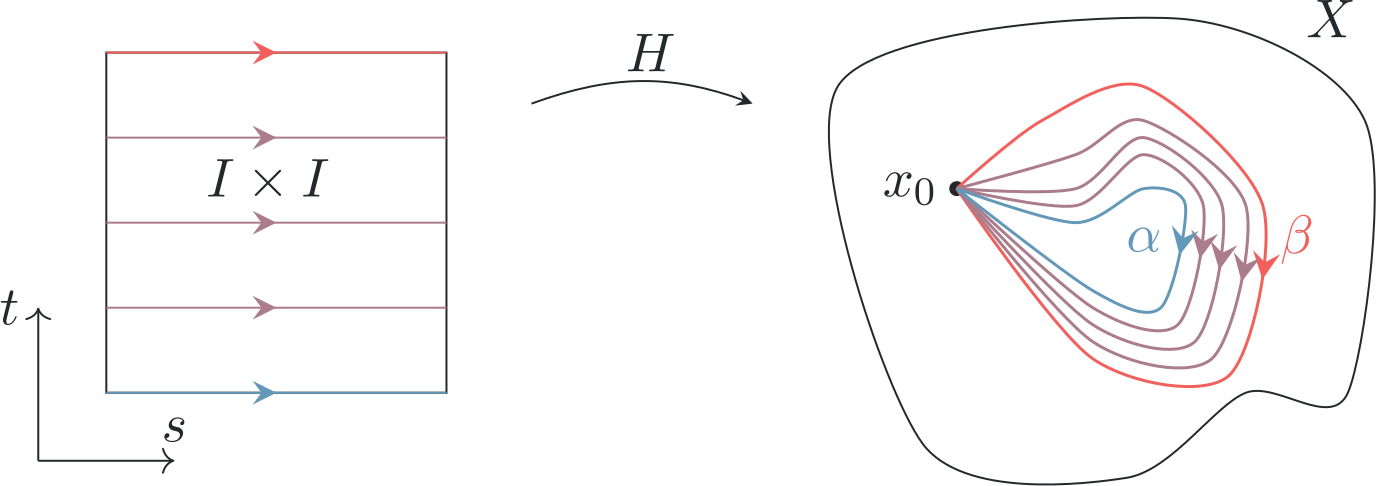
No próximo exemplo, mostramos como a homotopia linear produz homotopias relativas.
Em \( \mathbb {R}^n \), qualquer par de caminhos cujas extremidades coincidem são homotópicos com extremos fixos. De fato, dados dois caminhos \(\alpha , \beta : I\rightarrow \mathbb {R}^n\) que possuem as mesmas extremidades, isto é, \(\alpha (0) = \beta (0) = x_0\) e \(\alpha (1) = \beta (1) = x_1\), como \(\mathbb {R}^n\) é convexo, a homotopia linear \(H:I\times I \to \mathbb {R}^n\) dada por
está bem definida. Além disso:
Segue que \(H: \alpha \mathrel {\smash {\underset {}{\simeq }}}\beta \ (\operatorname {rel}\ \partial I)\).
Mais geralmente, em qualquer espaço \( X \) homeomorfo a \( \mathbb {R}^n \), quaisquer dois caminhos cujas extremidades coincidam são homotópicos com extremos fixos.
De fato, sejam \( \alpha , \beta \) caminhos em \( X \). Fixado um homeomorfismo \( h: X \to \mathbb {R}^n\), temos que \( a = h \mathbin {\circ }\alpha \), \( b = h \mathbin {\circ }\beta \) são caminhos em \( \mathbb {R}^n \). Como \( a \) e \( b\) possuem as mesmas extremidades e estão em \( \mathbb {R}^n \), eles são homotópicos com extremos fixos. Agora, dada uma homotopia relativa \( H:I\times I\rightarrow \mathbb {R}^n \), verifica-se que \( h \mathbin {\circ }H \) é uma homotopia entre \( \alpha \) e \( \beta \) relativamente à \(\partial I\).
Homotopia livre entre caminhos fechados. Dois caminhos fechados \( \alpha , \beta : [0,1] \to X \) são ditos [homotopia!livre] livremente homotópicos se existir uma homotopia \(H\) entre \(\alpha \) e \(\beta \) tal que \(H_{t_0}(s)=H(s,t_0)\) é um caminho fechado para todo \(t_0\in I\). Em outras palavras, dois caminhos fechados \(\alpha , \beta : I\rightarrow X\) são livremente homotópicos quando existe uma aplicação contínua \(H : I\times I \rightarrow X\) tal que, quaisquer que sejam \(s, t \in I\), temos
A homotopia de caminhos e homotopia livre também induzem relações de equivalências, como apresentamos a seguir. Equivalência. Seja \(X\) um espaço topológico.
A relação de homotopia de caminhos \( \alpha {\mathrel {\smash {\underset {}{\simeq }}}} \beta \ (\operatorname {rel}\ \partial I)\) é uma relação de equivalência no conjunto dos caminhos em \(X\) com mesmos pontos iniciais e finais.
A relação de homotopia livre é uma relação de equivalência no conjunto dos caminhos fechados em \(X\) com base em um mesmo ponto.
O produto de caminhos formaliza o conceito de "unir" dois caminhos, de modo que obtemos um novo caminho que percorre inicialmente o primeiro e posteriormente o segundo.
Produto ou Justaposição da caminhos. Dados \( \alpha , \beta : [0,1] \to X \) caminhos, tais que \( \alpha (1) = \beta (0) \), denominamos justaposição, concatenação ou produto de caminhos, de \(\alpha \) e \( \beta \) como sendo o caminho definido por:
Veja que o caminho \(\alpha \mathbin {*}\beta \) está bem definido, pois \( \alpha (1) = \beta (0)\). Além disso, \(\alpha \mathbin {*}\beta \) é um caminho contínuo em \(X\).
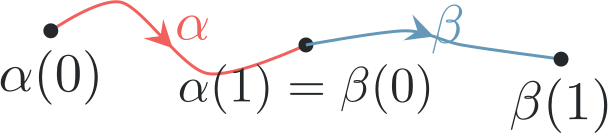
A justaposição de caminhos induz uma operação \( {\mathbin {*}} \), o produto de caminhos.
Claramente, o conjunto dos caminhos em um espaço topológico, munido do produto de caminhos e inverso de caminhos, não satisfaz nenhum dos axiomas de grupo. De fato, o produto \(\alpha \mathbin {*}\beta \) nem sempre está definido, a associatividade \((\alpha \mathbin {*}\beta ) \mathbin {*}\gamma = \alpha \mathbin {*}(\beta \mathbin {*}\gamma ) \) não é válida e não existe elemento neutro para o produto \(\mathbin {*}\). No entanto, à seguir, mostraremos que tais propriedades de grupos são satisfeitas à menos de homotopia com extremos fixos e de caminhos com \(\alpha (1)=\beta (0)\).
Por questão de simplicidade, usaremos a notação \( \alpha \cong \beta \) para denotar caminhos homotópicos com extremos fixos.
Propriedades de \( {\mathbin {*}} \). A operação \( {\mathbin {*}} \) satisfaz as seguintes propriedades:
(Associatividade módulo homotopias com extremos fixos.) Dados caminhos \(\alpha ,\beta ,\gamma \) tais que \(\alpha (1)=\beta (0)\) e \(\beta (1)=\gamma (0)\), então
\[ (\alpha \mathbin {*}\beta ) \mathbin {*}\gamma \cong \alpha \mathbin {*}(\beta \mathbin {*}\gamma ). \](Elementos neutro à esquerda e à direita módulo homotopias com extremos fixos) Dado um caminho \( \alpha \) em \(X\) com \(\alpha (0) = x_0\) e \(\alpha (1) = x_1\), temos que
\[ e_{x_0} \mathbin {*}\alpha \cong \alpha \quad \text{e} \quad \alpha \mathbin {*}e_{x_1} \cong \alpha , \]em que \(e_{x_i}\) denota o caminho constante igual a \(x_i\).
(Elemento inverso à esquerda e à direita módulo homotopias com extremo fixos) Dado um caminho \( \alpha \) em \(X\) com extremos com \(\alpha (0) = x_0\) e \(\alpha (1) = x_1\), temos que
\[ \alpha \mathbin {*}\alpha ^{-1}\cong e_{x_0} \quad \text{e} \quad \alpha ^{-1}\mathbin {*}\alpha \cong e_{x_1}, \]em que \(\alpha ^{-1}\) é o caminho dado por \( \alpha ^{-1}(t) = \alpha (1-t) \).
A demonstração de cada uma dessas afirmações baseia-se simplesmente em construir cada homotopia.
Note que os dois caminhos \( (\alpha \mathbin {*}\beta ) \mathbin {*}\gamma \) e \( \alpha \mathbin {*}(\beta \mathbin {*}\gamma ) \) diferem apenas por uma reparametrização:
\[ ((\alpha \mathbin {*}\beta ) \mathbin {*}\gamma ) (s)= \left\{ \begin{array}{ll} \alpha (4s) , & \text{ se } 0 \leq s \leq \frac{1}{4} \\ \beta (4s- 1) , & \text{ se } \frac{1 }{4} \leq s \leq \frac{1}{2} \\ \gamma (2s-1), & \text{ se } \frac{1}{2} \leq s \leq 1 \end{array} \right.\qquad ( \alpha \mathbin {*}(\beta \mathbin {*}\gamma ) ) (s)= \left\{ \begin{array}{ll} \alpha (2s) , & \text{ se } 0 \leq s \leq \frac{1}{2} \\ \beta (4s- 2) , & \text{ se } \frac{1 }{2} \leq s \leq \frac{3}{4} \\ \gamma (4s-3), & \text{ se } \frac{3}{4} \leq s \leq 1 \end{array} \right. \]Para construir uma homotopia entre esses caminhos, faremos uso do diagrama apresentado na Figura 2.17.
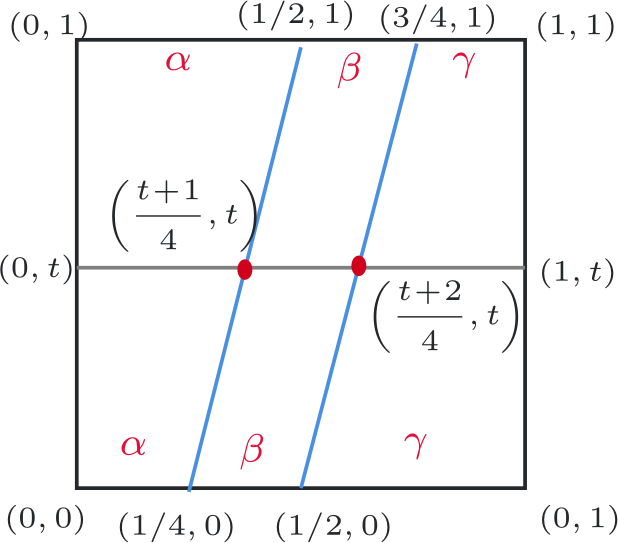
Figura 2.17 Diagrama para a homotopia entre \( (\alpha \mathbin {*}\beta ) \mathbin {*}\gamma \) e \( \alpha \mathbin {*}(\beta \mathbin {*}\gamma ) \). Intuitivamente, alteramos ligeiramente a parametrização em cada passo \(t\in I\), de modo que cada caminho \( H_t \) compartilhe a imagem com os caminhos originais, mas alterando a velocidade com a qual cada trecho é percorrido.
Formalmente, considere a seguinte homotopia de caminhos com extremos fixos:
\[ H(s,t) = \left\{ \begin{array}{ll} \alpha \left(\frac{4s}{1 + t}\right) , & \text{ se } 0 \leq s \leq \frac{1 + t}{4} \\ \beta (4s- (1 + t)) , & \text{ se } \frac{1 + t}{4} \leq s \leq \frac{2 + t}{4} \\ \gamma \left(\frac{4s- (2 + t)}{2-t}\right), & \text{ se } \frac{2 + t}{4} \leq s \leq 1 \end{array} \right. \]A aplicação \(H\) é contínua, pelo Lema da Colagem, \(H(s,0) = (\alpha \mathbin {*}\beta ) \mathbin {*}\gamma (s) \), \( H(s,1) =\alpha \mathbin {*}(\beta \mathbin {*}\gamma )(s) \) e \(H(0,t)=\alpha (0)\) e \(H(1,t)=\gamma (1)\) que fornece a homotopia desejada entre \( (\alpha \mathbin {*}\beta ) \mathbin {*}\gamma \) e \( \alpha \mathbin {*}(\beta \mathbin {*}\gamma ) \).
Dado um caminho \(\alpha \), com \(\alpha (0)=x_0\) e \(\alpha (1)=x_1\), temos que
\[ (e_{x_0} \mathbin {*}\alpha ) (s)= \left\{ \begin{array}{ll} e_{x_0} (2s) , & \text{ se } 0 \leq t \leq \frac{1}{2} \\ \alpha (2s- 1) , & \text{ se } \frac{1 }{2} \leq t \leq \frac{1}{2} \end{array} \right. \quad \text{e} ( \alpha \mathbin {*}e_{x_1} ) (s)= \left\{ \begin{array}{ll} \alpha (2s) , & \text{ se } 0 \leq t \leq \frac{1}{2} \\ e_{x_1} (2s- 1) , & \text{ se } \frac{1 }{2} \leq t \leq \frac{1}{2} \end{array} \right. \]Para construir uma homotopia entre os caminhos \(e_{x_0} \mathbin {*}\alpha \) e \(\alpha \) (respectivamente, \( \alpha \mathbin {*}e_{x_1} \) e \(\alpha \) ), usamos os diagrama da Figura 2.18.
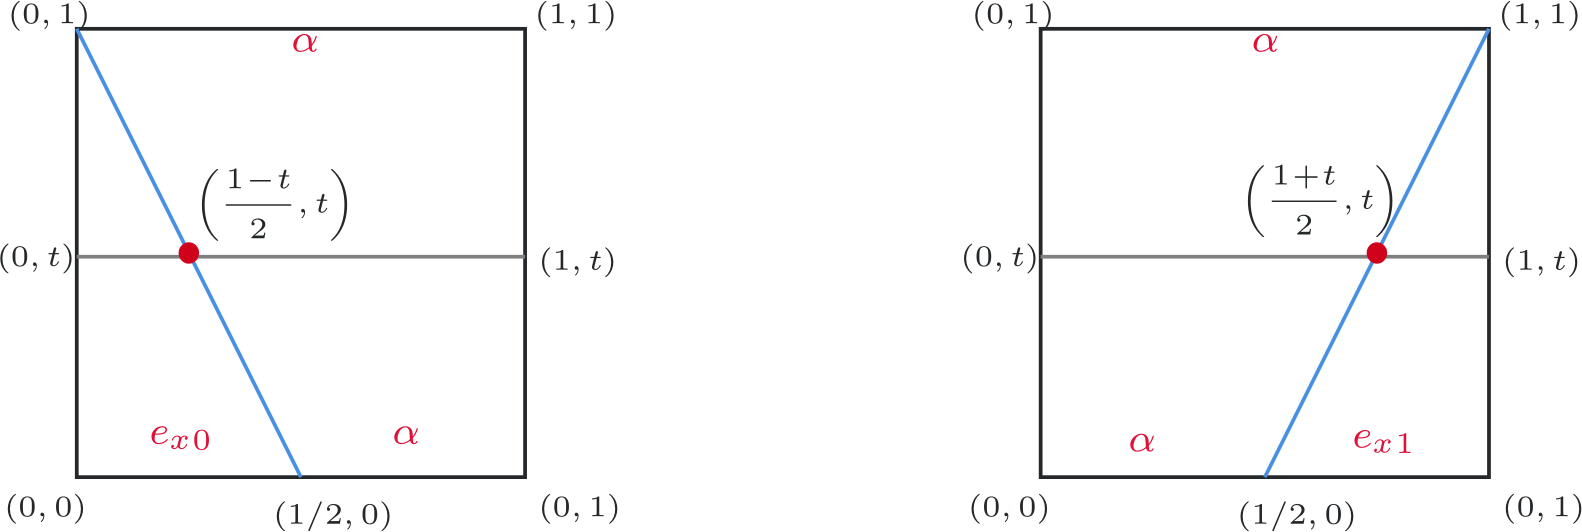
Figura 2.18 Diagrama para as homotopias para elementos neutros. As homotopias correspondentes aos diagramas são:
\[ H(s,t) = \left\{ \begin{array}{ll} x_0 , & \text{ se } \ 0 \leq s \leq \frac{1- t}{2} \\ \alpha \left(\frac{2s+t-1}{1 + t}\right) , & \text{ se } \ \frac{1 - t}{2} \leq s \leq 1 \end{array} \right. \]\[ H(s,t) = \left\{ \begin{array}{ll} \alpha \left(\frac{2s}{1 + t}\right) , & \text{ se } \ 0 \leq s \leq \frac{1+ t}{2} \\ x_1 , & \text{ se } \ \frac{1 +t}{2} \leq s \leq 1 \end{array} \right. \]O leitor pode verificar que as homotopias descritas acima satisfazem as propriedades desejadas.
Dado um caminho \( \alpha \) em \(X\) com extremos com \(\alpha (0) = x_0\) e \(\alpha (1) = x_1\), temos que
\[ (\alpha \mathbin {*}\alpha ') (s)= \left\{ \begin{array}{ll} \alpha (2s) , & \text{ se } 0 \leq t \leq \frac{1}{2} \\ \alpha ’(2s- 1) , & \text{ se } \frac{1 }{2} \leq t \leq \frac{1}{2} \end{array} \right. \ \ = \ \left\{ \begin{array}{ll} \alpha (2s) , & \text{ se } 0 \leq t \leq \frac{1}{2} \\ \alpha (2- 2s) , & \text{ se } \frac{1 }{2} \leq t \leq \frac{1}{2} \end{array} \right. \]Geometricamente, \( \alpha ^{-1}\) e \( \alpha \) viajam "na mesma velocidade", mas em direções opostas. Então, \( \alpha \mathbin {*}\alpha ^{-1}\) vai de \( \alpha (0) \) a \( \alpha (1) \) e retorna pelo mesmo caminho para \( \alpha (0) \). Portanto, a homotopia de que vamos considerar é a que "traz o ponto de retorno cada vez mais perto", e no final é uma constante.
Considere o diagrama apresentado na Figura 2.19.
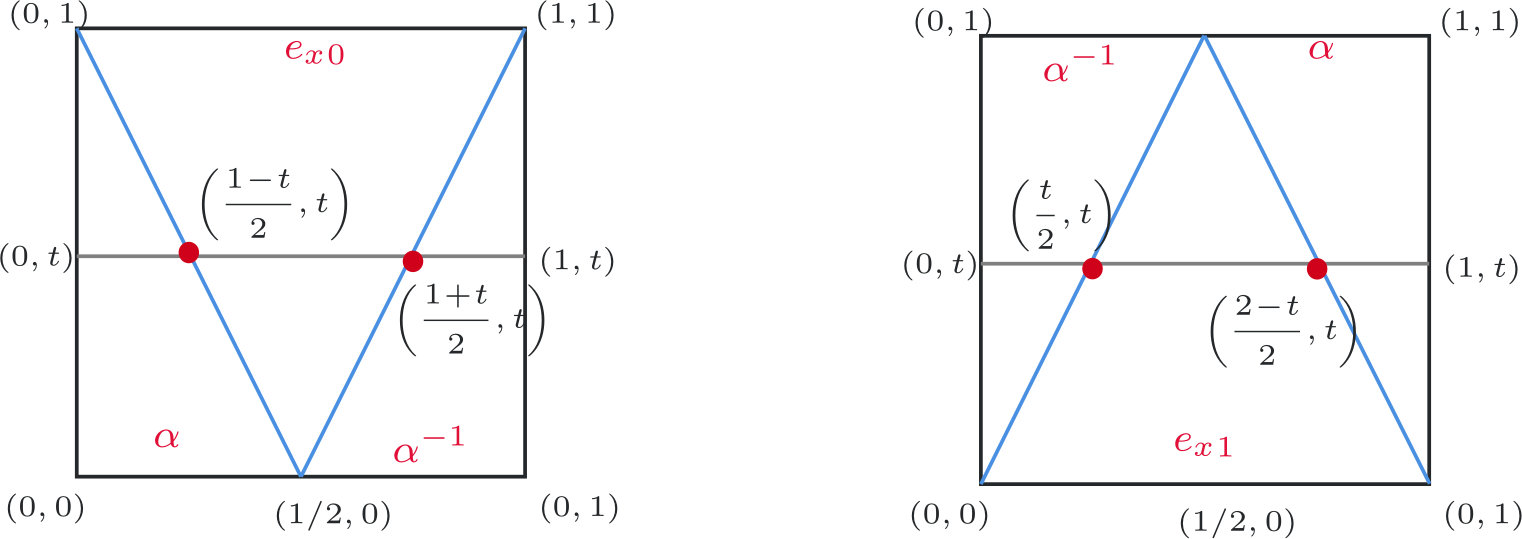
Figura 2.19 Diagrama para a homotopia entre \(\alpha \mathbin {*}\alpha ^{-1}\) e \(e_{x_0}\). Neste caso, a homotopia desejada é:
\[ H(s,t) = \left\{ \begin{array}{ll} \alpha (2s), & \text{ se } 0 \leq s \leq \frac{1-t}{2} \\ \alpha (1-t) , & \text{ se } \frac{1-t}{2} \leq s \leq \frac{1 + t}{2} \\ \alpha ^{-1}(2s-1) , & \text{ se } \frac{1 + t}{2} \leq s \leq 1. \end{array} \right. \]
\( {\mathbin {*}} \) é invariante por homotopia com extremos fixos. Dados caminhos \(\alpha , \beta , \alpha ', \beta '\) em \(X\), tais que \(\alpha (1) = \beta (0)\) e \(\alpha '(1) = \beta '(0)\). Assuma que \( \alpha \cong \alpha ' \) e \( \beta \cong \beta ' \). Então:
\(\alpha \mathbin {*}\beta \cong \alpha ' \mathbin {*}\beta '\);
\(\alpha ^{-1} \cong (\alpha ')^{-1}\).
A demonstração consiste em construir as respectivas homotopias.
Por hipótese, existem homotopias \(F: \alpha \mathrel {\smash {\underset {}{\simeq }}}\alpha '\) e \(G: \beta \mathrel {\smash {\underset {}{\simeq }}}\beta '\) com extremos fixos. Defina a aplicação \(H:I\times I \rightarrow X\) por
\[ H(s,t) = \left\{ \begin{array}{ll} F(2s,t), & \text{ se } 0 \leq s \leq \frac{1}{2}, \ t\in I \\ G(2s-1,t) , & \text{ se } \frac{1}{2} \leq s \leq 1, \ t\in I. \end{array} \right. \]Temos que \(F(1,t) = G(0,t) = \alpha (1) =\beta (0)\), \(H\) está bem definida. Além disso, \(H\) é contínua, pois as restrições \(H|_{(0,1/2)\times I}\) e \(H|_{(1/2,1)\times I}\) são contínuas. Segue que \(H\) é uma homotopia de caminhos entre \(\alpha \mathbin {*}\beta \) e \(\alpha ' \mathbin {*}\beta '\).
Considere \(L:I\times I \rightarrow X\) dada por \(L(s,t) = F(1-s,t)\). Veja que \(L\) está bem definida e \(L\) é uma homotopia de caminhos entre \(\alpha ^{-1}\) e \( (\alpha ')^{-1}\).
Em uma homotopia \(\alpha \cong \beta \mathbin {*}\gamma \), é permitido ao ponto final de \(\beta \) (origem de \(\gamma \)) mover-se durante o processo de homotopia. Os extremos de \(\beta \mathbin {*}\gamma \) (iguais aos de \(\alpha \)) é que devem permanecer fixos. Dado um caminho \(\alpha :I\rightarrow X\) em um espaço topológico \(X\), vamos denotar por \([\alpha ]\) a classe de homotopia (com extremos fixos) de \(\alpha \), ou seja, o conjunto de todos os caminhos em \(X\) com mesmos extremos que \(\alpha \) e que são homotópicos a \(\alpha \) via uma homotopia que mantêm os extremos fixos.
O produto de caminhos \(\mathbin {*}\) se estende para as classes de homotopia. Mais especificamente, dados caminhos \(\alpha \) e \(\beta \) em \(X\) com \(\alpha (1)=\beta (0)\), definimos
Veja que o produto entre as classes de homotopia está bem definido, pela Proposição 2.3. Também podemos definir a classe inversa de \([\alpha ]\) como sendo \([\alpha ^{-1}]\),
que está bem definido pela Proposição 2.3.
Denote por \(\Pi (X)\) o conjunto das classes de homotopia (com extremos fixos) de caminhos em um espaço topológico \(X\), munido a lei de composição (produto) definido acima. Note que esse produto só está bem definido quando \(\alpha (1)=\beta (0)\). Além disso, \( [\alpha ][\alpha ^{-1}] = [e_{x_0}] \) e \([\alpha ^{-1}][\alpha ] = [e_{x_1}]\), em que \(x_0 = \alpha (0)\) e \(x_1 = \alpha (1)\). Portanto, o elemento neutro não é único. Assim, \(\Pi (X)\) munido desse produto forma um grupóide, chamado grupóide fundamental de \(X\).
Mostre que a composição de caminhos satisfaz a seguinte propriedade de cancelamento: Se \(f_0 \cdot g_0 \mathrel {\smash {\underset {}{\simeq }}}f_1 \cdot g_1\) e \(g_0 \mathrel {\smash {\underset {}{\simeq }}}g_1\) então \(f_0 \mathrel {\smash {\underset {}{\simeq }}}f_1\). Seja \(X\) um espaço topológico. Mostre que duas funções contínuas \(f,g:X\to \mathbb {R}^n\), com \(n\geq 1\), são sempre homotópicas. Sejam \(f, f': X\rightarrow Y \) e \(g, g':Y \rightarrow Z\) aplicações contínuas entre espaços topológicos. Mostre que se \(f \mathrel {\smash {\underset {}{\simeq }}}f'\) e \( g \mathrel {\smash {\underset {}{\simeq }}}g'\), então \(g\circ f \mathrel {\smash {\underset {}{\simeq }}}g'\circ f'\). Mostre que se \(n\) é ímpar, então a aplicação antípoda \(f:\mathbb {S}^n\to \mathbb {S}^n\) , \(f(x)=-x\), é homotópica à aplicação identidade \(id:\mathbb {S}^n\to \mathbb {S}^n\), \(id(x)=x\). (Relação entre homotopia e campos de vetores) Um campo vetorial contínuo em \(\mathbb {S}^n\) é uma aplicação contínua \(V:\mathbb {S}^n\rightarrow \mathbb {R}^{n+1}\) tal que o produto interno \(\langle x, V(x)\rangle = 0\), para todo \(x\in \mathbb {S}^n\). Mostre que se existir um campo vetorial contínuo não nulo em \(\mathbb {S}^n\) (i.e. \(V(x) \neq 0, \forall x\in \mathbb {S}^n\)), então a aplicação antípoda \(f :\mathbb {S}^n\rightarrow \mathbb {S}^n\) é homotópica à identidade. Mostre que uma aplicação contínua \(f:\mathbb {S}^n \rightarrow X\) estende-se continuamente para a bola fechada unitária \(\overline{B}^{n+1}\) se, e somente se, \(f\) é homotópica a uma constante. Mostre que a retração de um espaço contrátil é contrátil. Mostre que \(Y\subseteq X\) é um retrato de \(X\) se, e somente se, toda aplicação contínua \(f:Y \rightarrow Z\) admite extensão contínua \(\overline{f}: X\rightarrow Z\). Mostre que \(A\) é um retrato por deformação de \(X\) se, e somente se, existe homotopia contínua \( H \colon X\times I \to X\) tal que, para todo \(x\in X\) e \(a\in A\), Mostre que se \(X\) é contrátil, então o produto cartesiano \(X\times Y\) tem o mesmo tipo de homotopia que \(Y\), i.e. \(X\times Y \mathrel {\smash {\underset {}{\simeq }}}Y\). Em particular, se \(X\) e \(Y\) são contráteis, então \(X\times Y\) é contrátil. Sejam \(X\) e \(Y\) espaços que têm o mesmo tipo de homotopia, Então \(X\) é conexo (por caminho) se, e somente se, \(Y\) for conexo (por caminho). Se \(f: X \longrightarrow Y\) é uma equivalência de homotopia, então \(X-\left\{ x_0\right\} \) tem o mesmo tipo de homotopia que \(Y-\left\{ f\left(x_0\right)\right\} \) ? Sejam \(\{ X_\lambda \} _{\lambda \in \Lambda }\) e \(\{ Y_\lambda \} _{\lambda \in \Lambda }\) famílias arbitrárias de espaços topológicos tais que \(X_\lambda \) e \(Y_\lambda \) têm o mesmo tipo de homotopia, para cada \(\lambda \in \Lambda \). Mostre que têm o mesmo tipo de homotopia. Seja \(E=\{ (0,0,z)\in \mathbb {R}^3 \mid z\in \mathbb {R}\} \) o eixo \(z\) de \(\mathbb {R}^3\). Mostre que \(\mathbb {R}^3\setminus E\) tem o mesmo tipo de homotopia do círculo \(\mathbb {S}^1\). Mostre que a faixa de Mobius tem o mesmo tipo de homotopia do cilindro \(\mathbb {S}^1\times I\) mas não é homeomorfo a ele. Considere os seguintes espaços: \(X\) é o espaço obtido de \(\mathbb {S}^2\) colando o polo norte com o polo sul; \(Y = \mathbb {R}^3\setminus \mathbb {S}^1\), em que \(\mathbb {S}^1=\{ (x,y,0) \in \mathbb {R}^3 \mid x^2+y^2=1\} \); \(Z\) é a união de um toro de revolução com um disco cujo bordo é o menor dos paralelos do toro. Mostre que \(X\), \(Y\) e \(Z\) têm o mesmo tipo de homotopia. Sejam \(\alpha , \beta :I\rightarrow X\) caminhos fechados, com base nos pontos \(x_0\) e \(y_0\), respectivamente. Mostre que: \(\alpha \) e \(\beta \) são livremente homotópicos se, e somente, se, existe um caminho \(\sigma :I\rightarrow X\), ligando \(x_0\) e \(y_0\), tal que \(\alpha \cong (\sigma b) \sigma ^{-1}\). se \(\alpha \) é livremente homotópico a um caminho constante, então \(\alpha \cong e_{x_0}\), ou seja, \(\alpha \) é homotópico a uma constante sem mover o ponto \(x_0\) durante a homotopia. Ver solução