Conceitos básicos
1.1 Operações em Espaços Topológicos
1.1.1 União por um Ponto
Sejam \(\left(X, x_{0}\right)\) e \(\left(Y, y_{0}\right)\) espaços topológicos com pontos marcados, a união por um ponto, ou o produto cunha, denotado por \( X \vee Y\), é o espaço quociente da união disjunta de \(X\) e \(Y\) pela identificação \(x_0\sim y_0\), i.e.
onde dois pontos distintos de \(X\sqcup Y\) são equivalentes se, e somente se, ambos são os pontos base de \(X\) ou \(Y\).
Esse espaço é munido de inclusões naturais \(i_{X}: X \rightarrow X \vee Y\) e \(i_{Y}: Y \rightarrow X \vee Y\) que são aplicações com ponto marcado e tais que qualquer aplicação \(f: X \vee Y \rightarrow Z\) fornece um par de aplicações \(f \circ i_{X}: X \rightarrow Z, f \circ i_{Y}: Y \rightarrow Z\).
Além disso, a partir de qualquer par de aplicações com ponto marcado \(f_{X}: X \rightarrow Z\) e \( f_{Y}: Y \rightarrow Z\), podemos construir uma aplicação \(f_{X}\sqcup f_{Y}: X\sqcup Y \rightarrow Z\) que preserva a relação de equivalência \(\sim \), ou seja, se \(x \sim x^{\prime }\), então \(\left(f_{X}\sqcup f_{Y}\right)(x)=\left(f_{X } \sqcup f_{Y}\right)\left(x^{\prime }\right)\). Portanto, existe uma aplicação correspondente \(X \vee Y \rightarrow Z\) que denotamos por \(f_{X} \vee f_{Y}\).
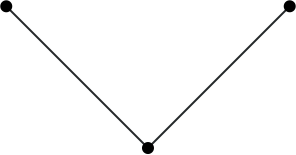
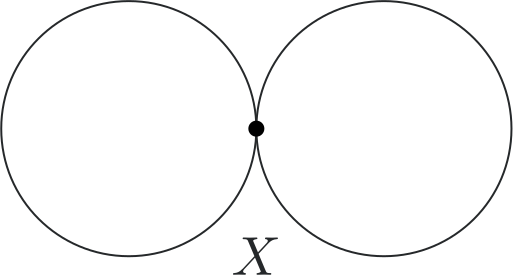
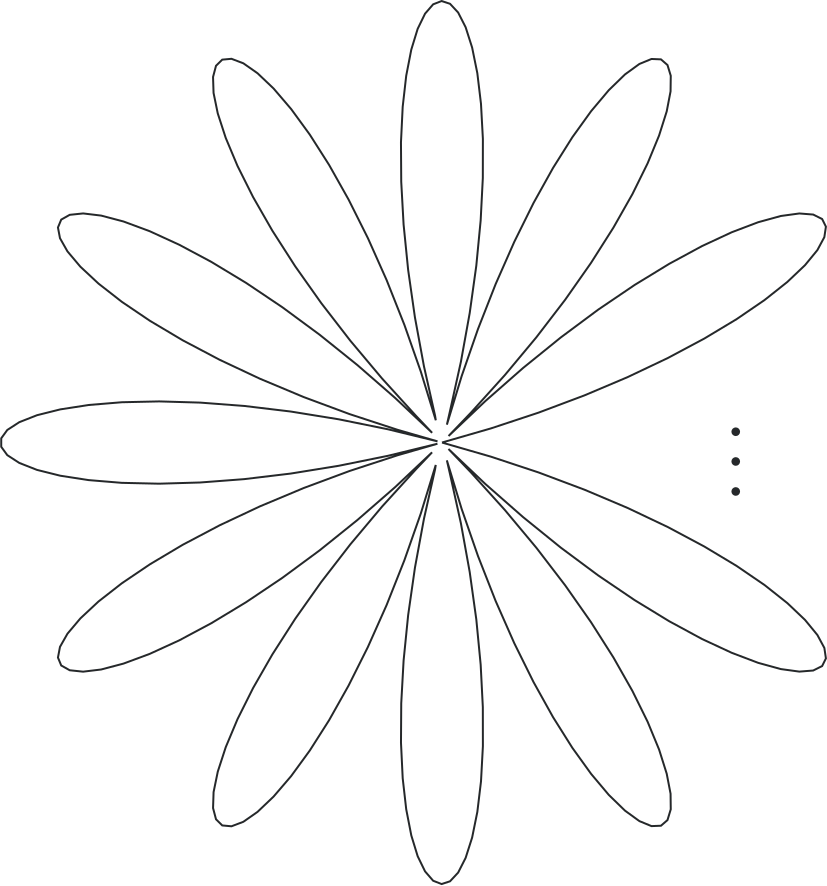
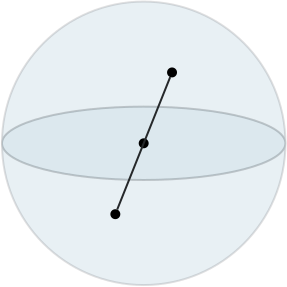
Se \(X=Y=[0,1]\), com \(0\) como ponto base, então \(X \vee Y\) é homeomorfo ao intervalo fechado \([-1,1]\) cujo ponto base está no meio, em \(0\), por exemplo. A figura a seguir representa este produto cunha e explica de onde vem o símbolo \(\vee \).
1.1.2 Cone e Suspensão
Dado um espaço topológico \(X\), frequentemente é útil considerar o cone \(C X\) em \(X\), ou seja, o espaço quociente
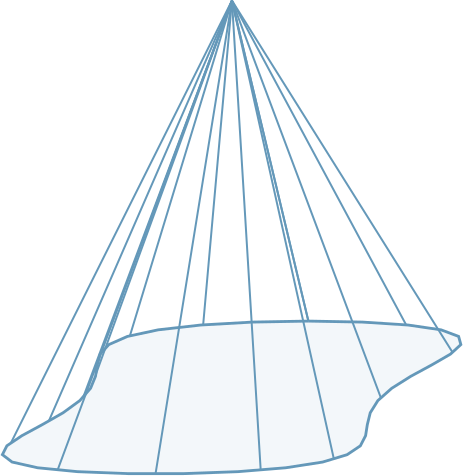
O cone de \(X\) é contrátil, já que a aplicação \(F: C X \times [0,1] \rightarrow C X\) definida por \(F((x, s), t)=(x, s t)\) é uma homotopia da aplicação identidade em \(C X\) para a aplicação constante. Vale ressaltar que, no entanto, esse espaço também contém uma cópia de \(X\), já que o subconjunto \(X \times \{ 1\} \) é homeomorfo a \(X\).
Também podemos formar a suspensão ou o cone duplo \(\Sigma X\) de \(X\), definido como o quociente de \(X \times [0,1]\) pela relação que identifica o subconjunto \(X \times \{ 0\} \) para um ponto, e o subconjunto \(X \times \{ 1\} \) para um ponto diferente. Esse espaço pode ser pensado como duas cópias de \(C X\) unidas pela cópia canônica de \(X\) contida em cada uma delas.
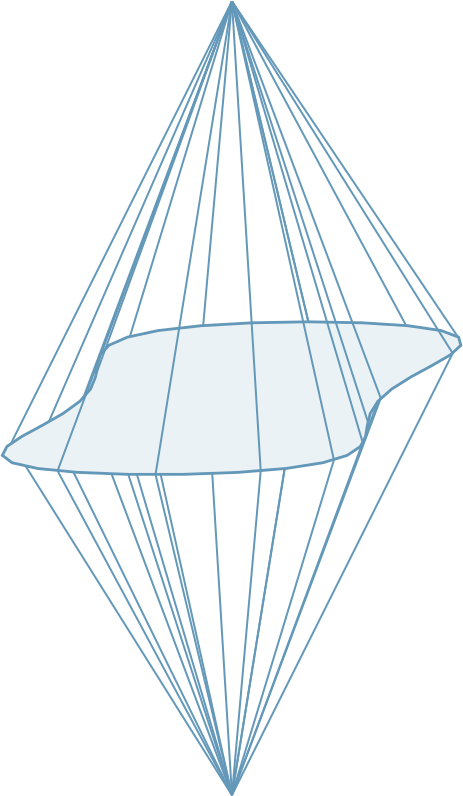
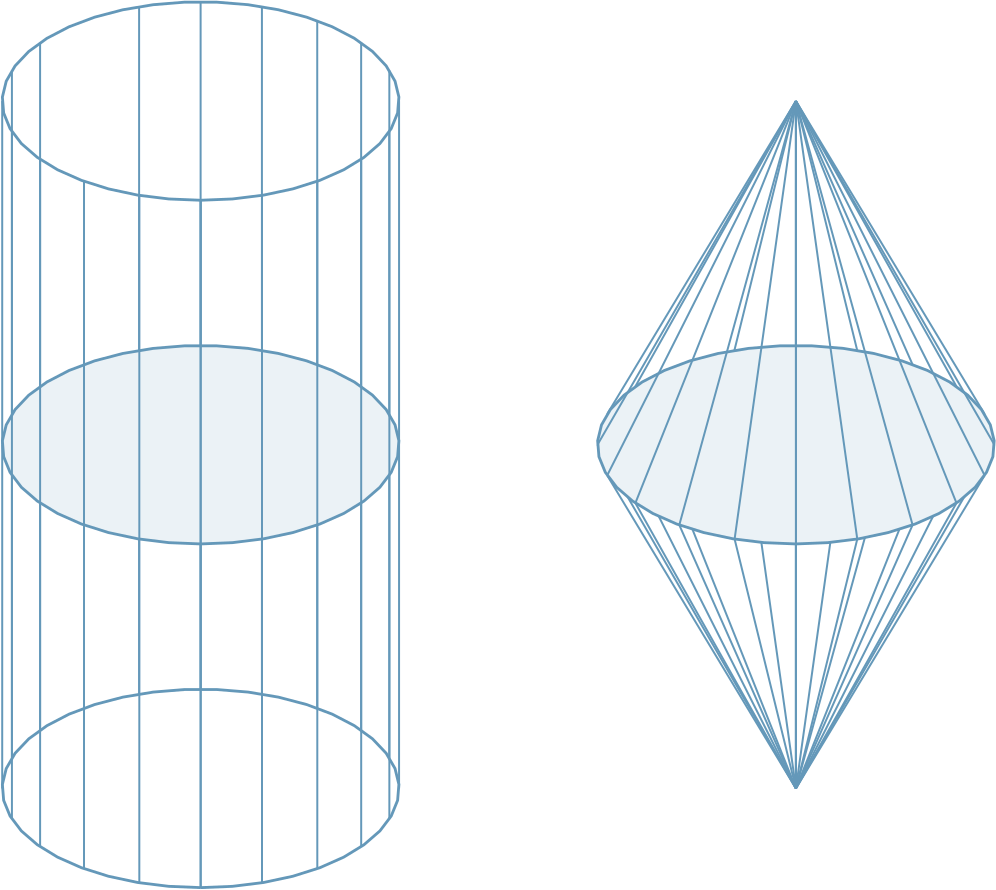
Da mesma forma, \(\Sigma \mathbb {S}^{n}\) é homeomorfo a \(\mathbb {S}^{n+1}\), para todo \(n\) não negativo, mesmo no caso \(n=0\).
1.2 Variedades
Uma variedade topológica é um espaço topológico que se parece localmente com um subconjunto aberto de \( \mathbb {R}^{n}\).
Sejam \( (M, \ \mathcal{M}) \) um espaço topológico e \( U \subseteq M \) um subconjunto aberto. Um homeomorfismo
num subconjunto aberto \( x (U) \subseteq \mathbb {R}^{n} \) é dito uma carta local \( n \)-dimensional para \( (M, \ \mathcal{M}) \). As \(n\)-uplas \( x (p) = (x ^{1} (p), \ \ldots \, \ x ^{n} (p)) \in \mathbb {R}^{n} \), para \( p \in U \), são chamadas de coordenadas locais de \( p \in M \) em relação à carta local \( (U, \ x) \).
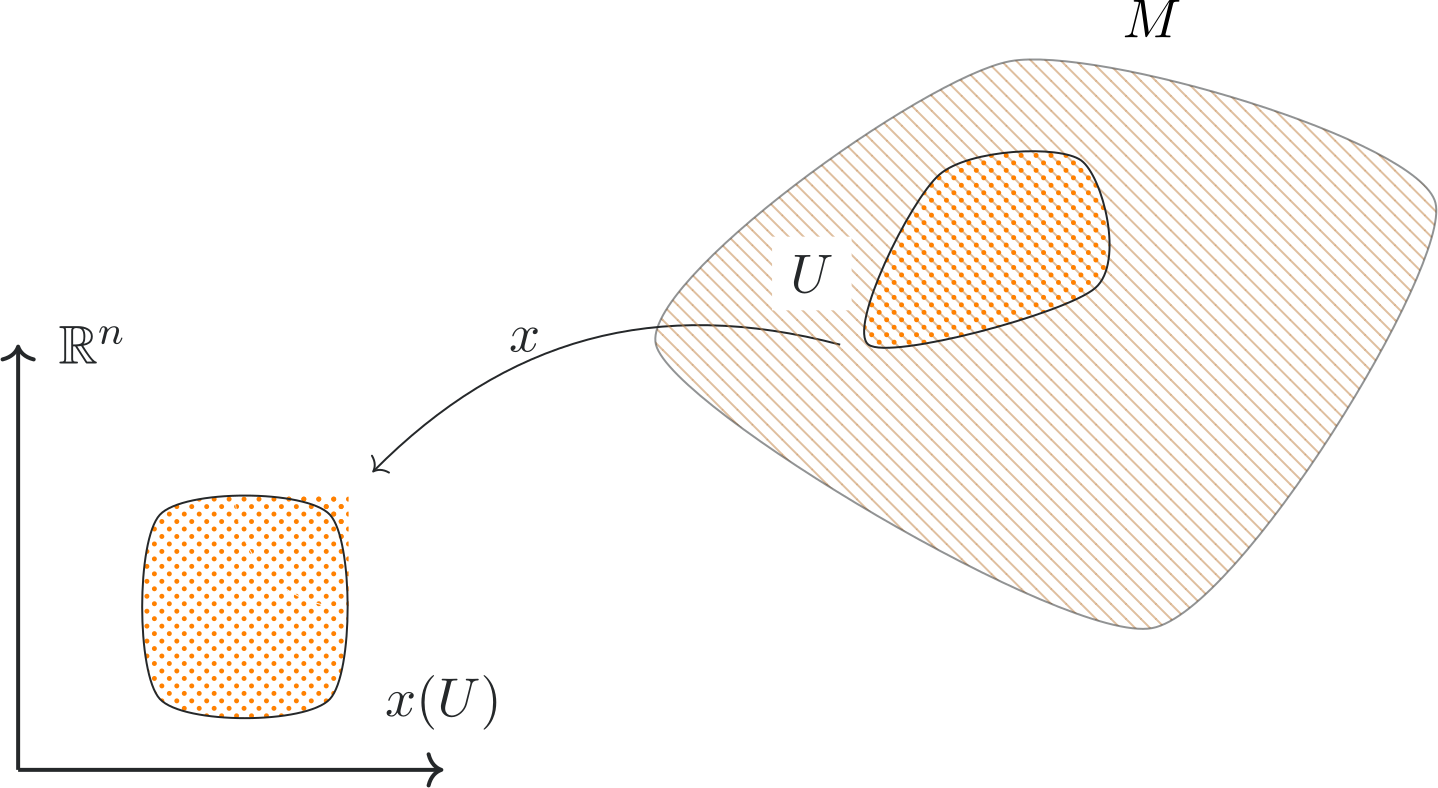
Se pudermos encontrar uma carta local \(n\)-dimensional em torno de cada ponto de \( M \), obteremos uma variedade topológica. Por várias razões, é útil exigir duas propriedades adicionais sobre a topologia de \( (M, \ \mathcal{M}) \): que seja segundo enumerável e de Hausdorff.
Variedade Topológica. Seja \( (M, \ \mathcal{M}) \) um espaço topológico. Então \( (M, \ \mathcal{M}) \) é uma variedade topológica de dimensão \( n\) se as três propriedades a seguir são satisfeitas:
para cada \( p \in M \), existe uma carta local \(n\)-dimensional \( (U, \ x) \) de \( (M, \ \mathcal{M}) \) com \( p \in U; \)
\( (M, \ \mathcal{M}) \) satisfaz o segundo axioma da enumerabilidade;
\( (M, \ \mathcal{M}) \) é de Hausdorff.
\(\mathbb {R}^n\) é obviamente uma variedade topológica \(n\)-dimensional. Nesse caso, precisamos de uma única carta para cobrir todo o espaço: \(\operatorname {id} : \mathbb {R}^n \to \mathbb {R}^n\).
Podemos provar que a esfera unitária \(n\)-dimensional
\[ S^n = \{ x \in \mathbb {R}^{n+1}\; |\; \| x\| = 1\} \]é uma variedade topológica \(n\)-dimensional.
Para o ponto \(x = (1,\; 0,\cdots ,\; 0)\in S^n,\) o conjunto \(\{ (x_1,\; \cdots ,\; x_n) \in S^n\ |\; x_1\gt 0\} \) é uma vizinhança com as propriedades requeridas, como vemos pela projeção ortogonal no hiperplano coordenado em \(\mathbb {R}^{n+1}\) definida por \(x_1 = 0.\) Para qualquer outro ponto \(x\in S^n,\) há uma rotação levando \(x\) para o ponto \((1,\; 0,\cdots ,\; 0).\) Tal rotação é um homeomorfismo de \(S^n\) e, portanto, \(x\) também possui a carta requerida.
Qualquer espaço discreto é uma variedade topológica \(0\)-dimensional.
A esfera \(S^1\) é uma variedade topológica \(1\)-dimensional.
O toro e a garrafa de Klein são variedades topológicas \(2\)-dimensionais (falaremos mais sobre esses exemplos em breve).
Se \(M\) é uma variedade topológica \(n\)-dimensional, então qualquer subconjunto aberto de \(M\) também é uma variedade topológica \(n\)-dimensional. A demonstração desse fato é imediata.
Seja \(M\) é uma variedade topológica de dimensão \(m\) e seja \(N\) é uma variedade topológica de dimensão \(n\), então o espaço produto \(M\times N\) é uma variedade topológica de dimensão \(m + n\). A proposição decorre do fato de que, dados abertos \(U_m\subset \mathbb {R}^m\) e \(U_n\subset \mathbb {R}^n\), o produto \(U_m \times U_n\) é um aberto em \(\mathbb {R}^{m+n}\).
Em geral, as variedades topológicas podem ser equipadas com alguma estrutura adicional. Uma classe importante de variedades é a classe formada por variedades diferenciáveis (ou suaves). Uma variedade suave é uma variedade topológica munida de uma estrutura diferenciável. Mais precisamente, um atlas suave para \( (M, \ \mathcal{M}) \) é uma família \(\{ (U_\alpha ,x_\alpha )\} _{\alpha \in A}\) de cartas locais \(n\)-dimensionais que também satisfaz a condição de compatibilidade: as aplicações
são suaves (\(C^\infty \)-diferenciável), para todos \(\alpha ,\beta \in A\) (essa condição é vazia se \(U_\alpha \cap U_\beta =\emptyset \)).
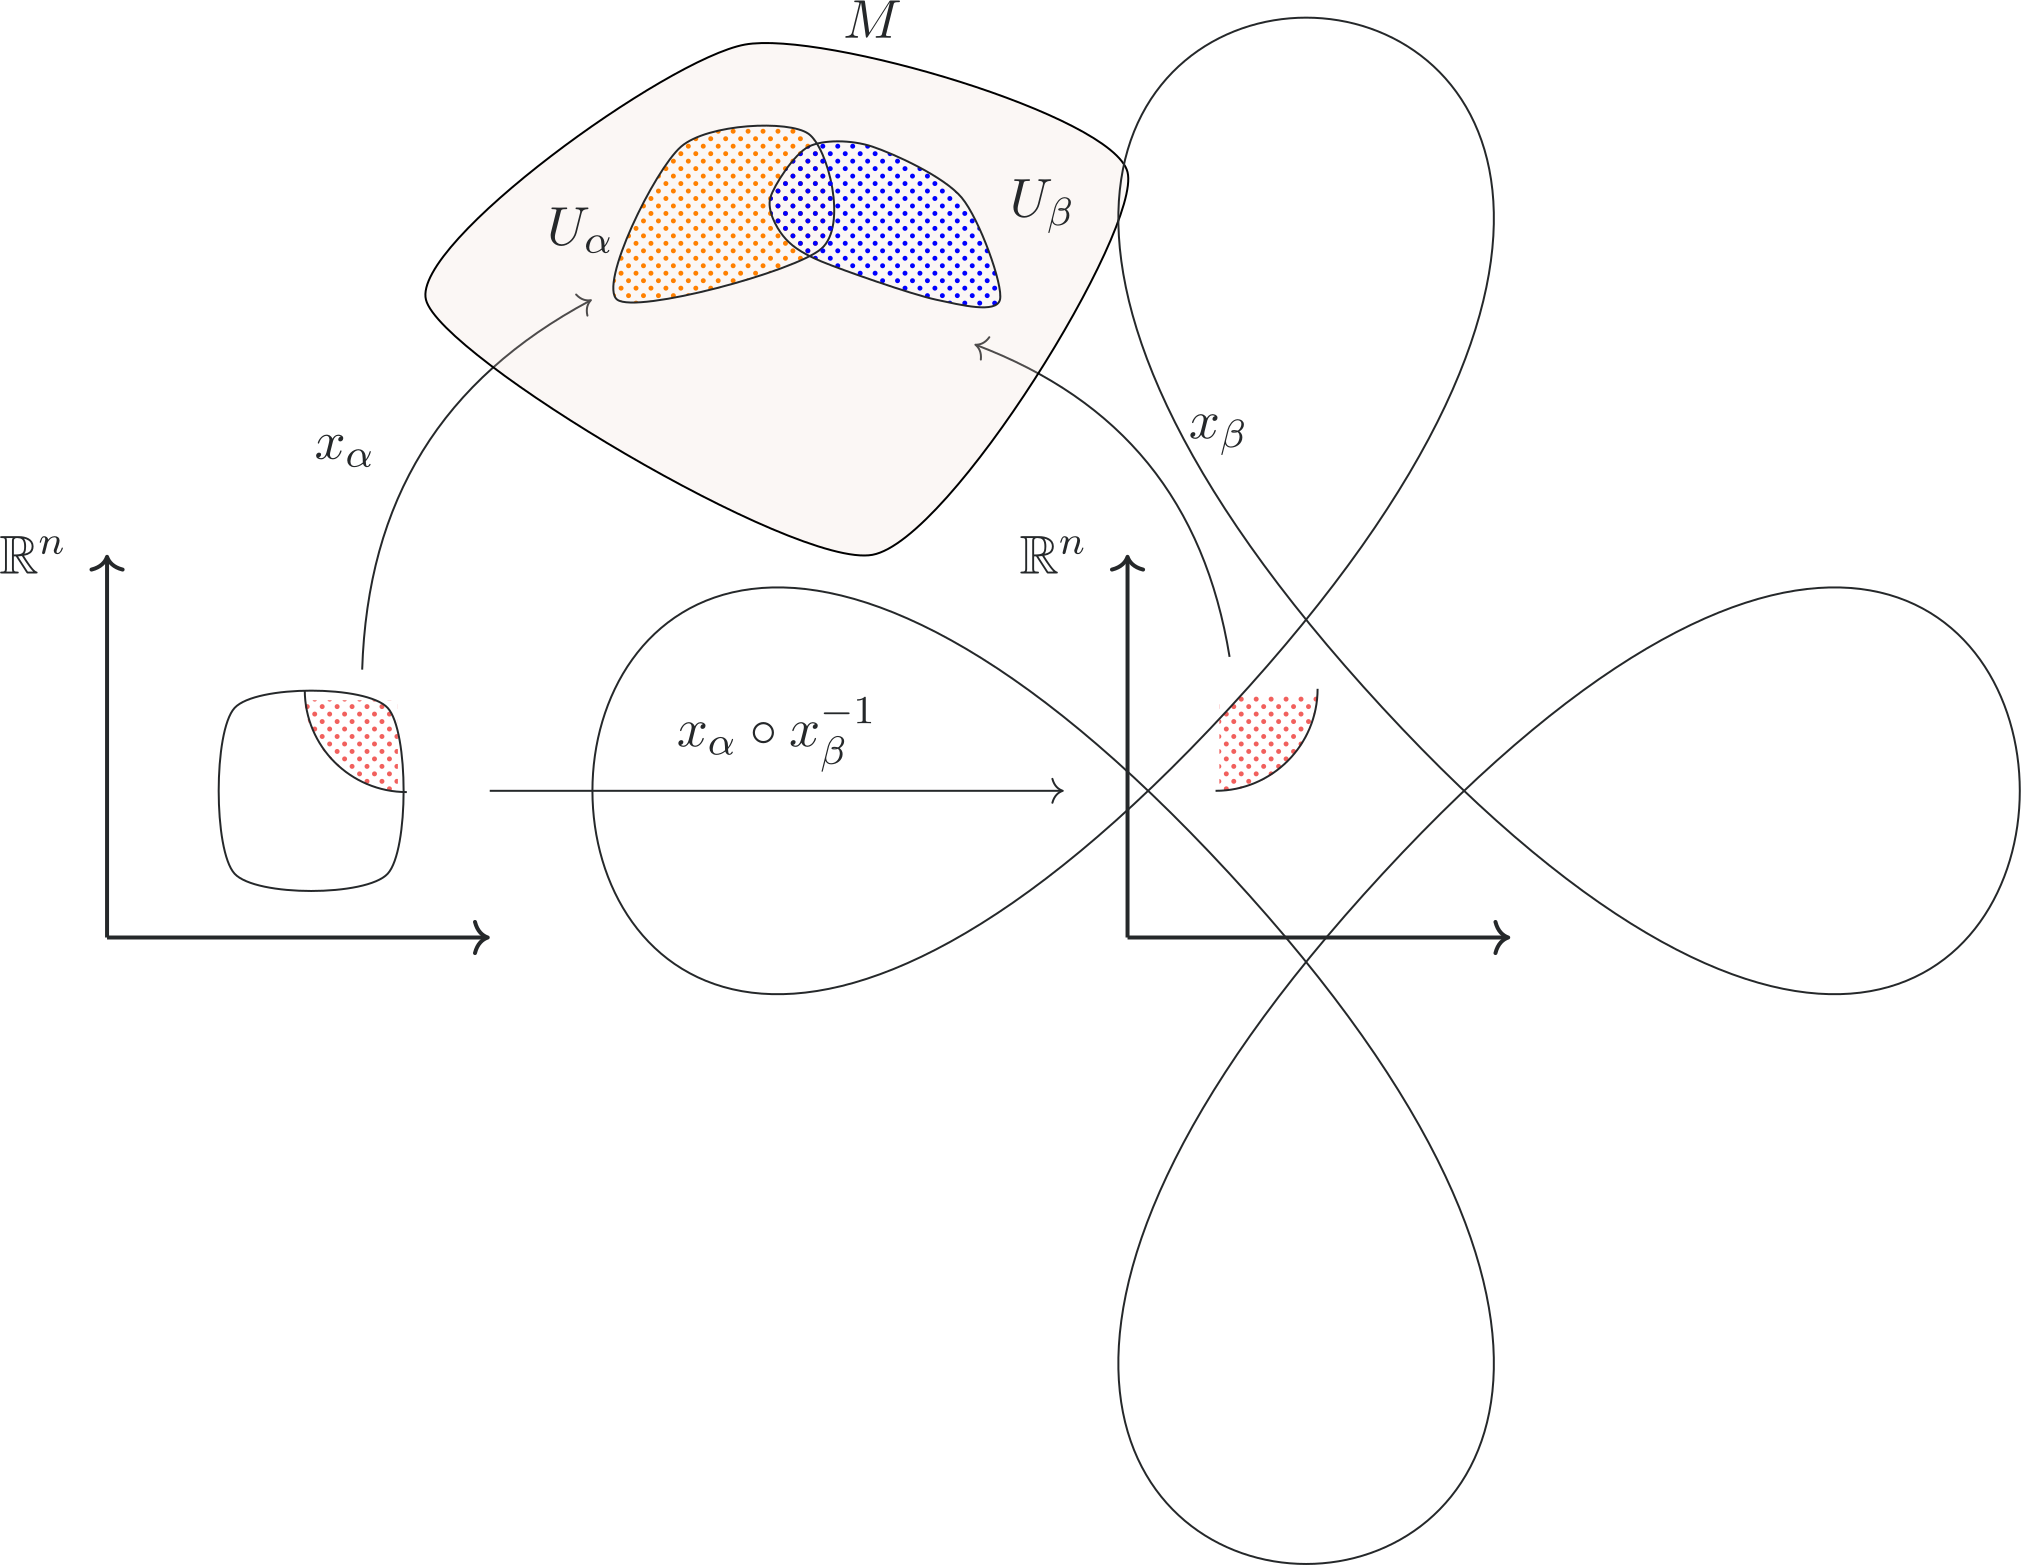
Variedade Suave. Seja \( (M, \ \mathcal{M}) \) uma variedade topológica \(n\)-dimensional. Dizemos que \( (M, \ \mathcal{M}) \) é uma variedade suave de dimensão \(n\) se admite um atlas diferenciável maximal com relação à condição de compatibilidade acima. Exemplos de variedades suaves são: o espaço euclidiano \(\mathbb {R}^n\), a esfera \(n\)-dimensional \(\mathbb {S}^n\), o espaço projetivo real \(\mathbb {RP}^n\). Para mais detalhes, veja Lee 2010.
1.2.1 Superfícies
Uma variedade bidimensional é denominada superfície. O exemplo mais simples de uma superfície compacta é a esfera unitária \(S^2 = \{ (x,y,z) \mid x^2+ y^2 + z^2 =1\} \).
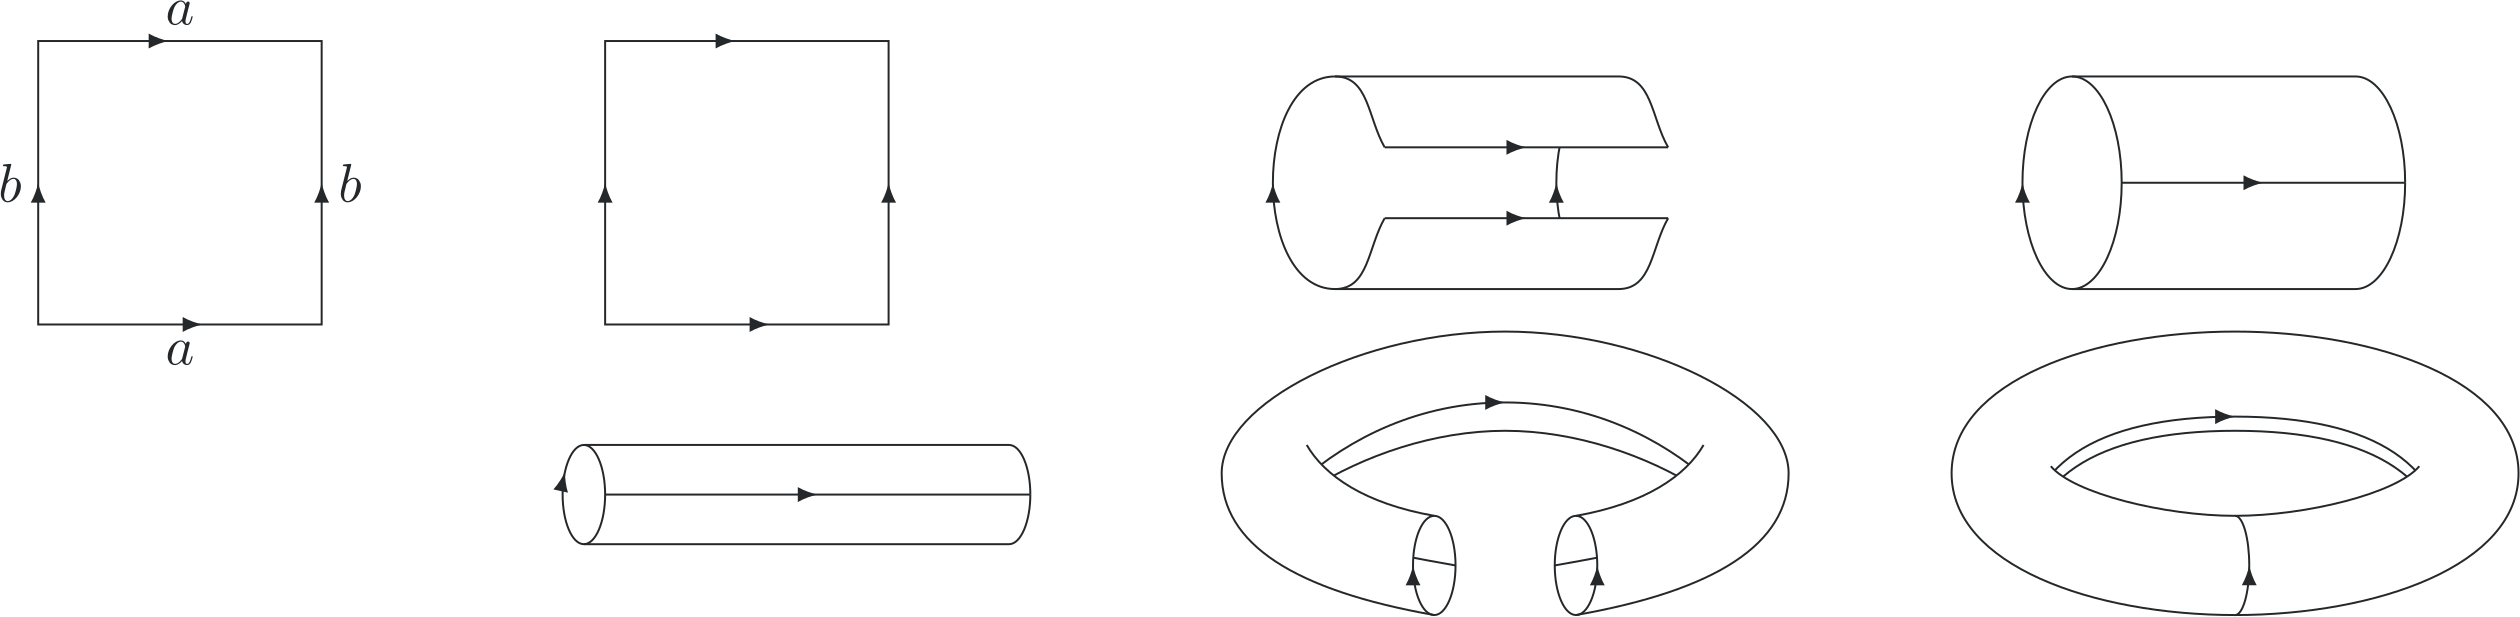
Outro exemplo importante de superfície é o toro. O toro pode ser definido precisamente do modo a seguir. Seja \(X\) o quadrado unitário fechado no plano \(\mathbb {R}^2:\)
Então, um toro é qualquer espaço homeomorfo ao espaço quociente de \(X\) obtido identificando-se os lados opostos do quadrado de acordo com as seguintes regras:
É conveniente representar simbolicamente como essas colagens são feitas através de um diagrama como na Figura 1.4. Os lados a serem identificados são marcados com a mesma letra do alfabeto, e as identificações devem ser feitas de forma que as direções indicadas pelas setas coincidam.
Nosso próximo exemplo de uma superfície compacta é o plano projetivo. Este é uma superfície compacta que não é homeomorfa a nenhum subconjunto de \(\mathbb {R}^3\), o que torna a sua visualização um pouco mais difícil. O espaço quociente da \(2\)-esfera, \(\mathbb {S}^2\), obtido pela identificação de cada par de pontos diametralmente opostos é chamado de plano projetivo. Também nos referiremos a qualquer espaço homeomorfo a este espaço quociente como plano projetivo. /tikz/.cd, view angle/.initial=0, view angle/.store in=
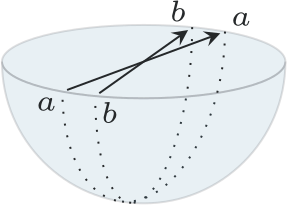
Seja \(H = \{ (x, y, x) \in \mathbb {S}^2 | z \le 0\} \) o hemisfério inferior fechado de \(\mathbb {S}^2.\) É claro que, para cada par de pontos diametralmente opostos em \(\mathbb {S}^2,\) pelo menos um ponto está em \(H.\) Se ambos os pontos estão em \(H,\) então eles estão no equador, que é a fronteira de \(H.\) Assim, poderíamos também ter definido o plano projetivo como o espaço quociente de \(H\) obtido identificando pontos diametralmente opostos na fronteira de \(H.\) Como \(H\) é obviamente homeomorfo ao disco unitário fechado \(E ^2\),
o espaço quociente de \(E^2\) obtido pela identificação de pontos diametralmente opostos na fronteira é um plano projetivo. Isso pode ser visualizado projetando o hemisfério superior de \(\mathbb {S}^2\) em \(\mathbb {R}^2.\)
Podemos ainda substituir \(E^2\) por qualquer espaço homeomorfo, por exemplo, um quadrado. Assim, um plano projetivo é obtido identificando-se os lados opostos de um quadrado conforme indicado na Figura 1.5.
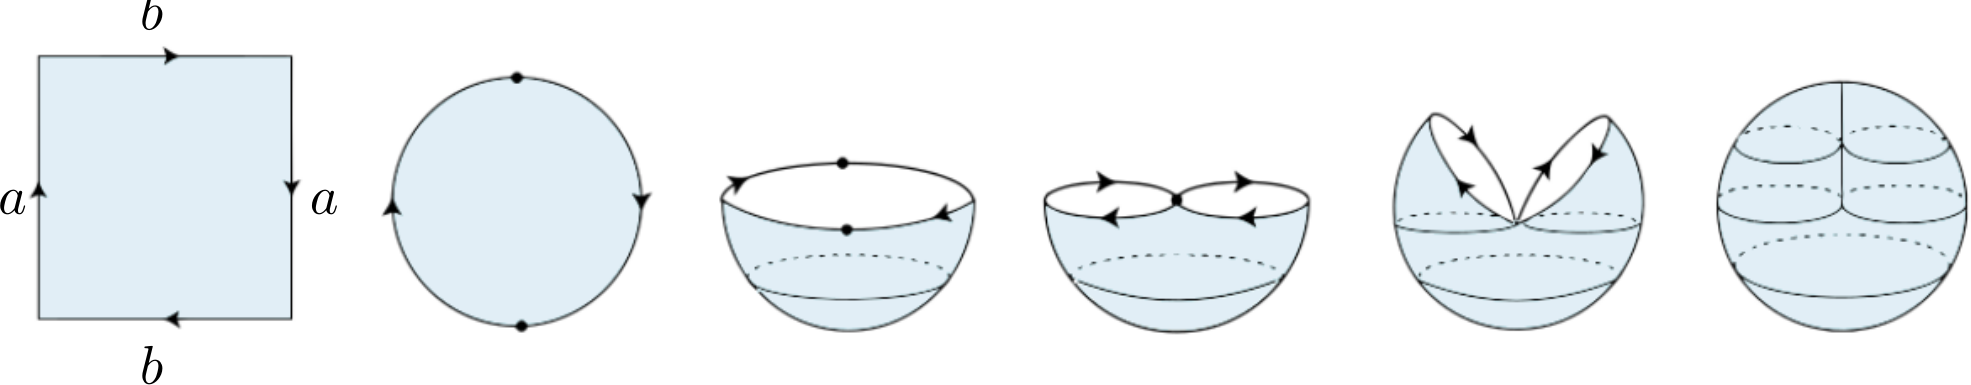
Uma garrafa de Klein é qualquer espaço homeomorfo à superfície obtida ao identificar os lados de um quadrado unitário como na Figura 1.6.
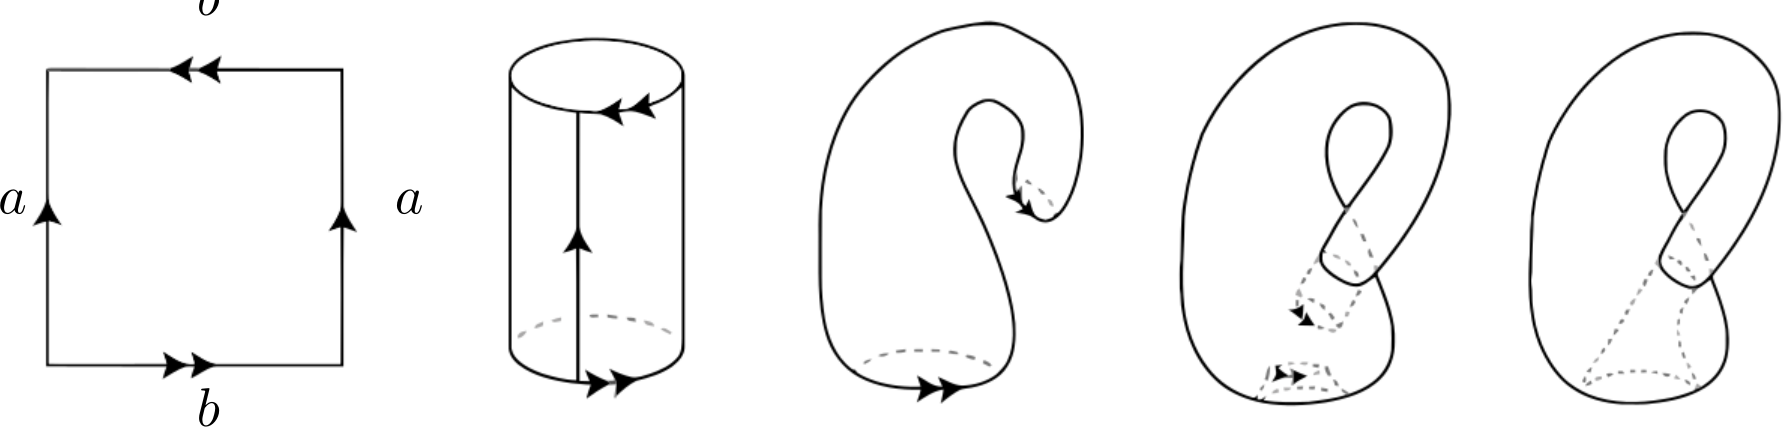
Um diagrama planar é um polígono com \(2n\) arestas no qual pares de arestas são identificados com a mesma letra e com uma orientação. Na topologia quociente, as arestas com os mesmos rótulos são identificadas ou coladas. Os diagramas planares da esfera, do toro, da garrafa de Klein e do plano projetivo, dão origem às seguintes palavras:
| Superfície | Palavra |
|---|---|
| Toro | $aba^{-1}b^{-1}$ |
| Garrafa de Klein | $aba^{-1}b$ |
| Esfera | $aa^{-1}$ |
| Plano projetivo | $abab$ |
Soma Conexa
Sejam \(S_1\) e \(S_2\) duas superfícies disjuntas. A soma conexa de \(S_1\) e \(S_2\), denotada por \(S_1 \# S_2,\) é obtida removendo um pequeno disco em cada superfície e, em seguida, colando as duas superfícies ao longo do bordo dos discos. Mais precisamente, escolhemos os subconjuntos \(D_1 \subset S_1\) e \(D_2 \subset S_2\) de modo que \(D_1\) e \(D_2\) sejam homeomorfos a \(\mathbb {R}^2.\) Seja \(S_i'\) o complemento do interior de \(D_i\) em \(S_i\), para \(i=1\) e \(2.\) Escolha um homeomorfismo \(h\) do bordo de \(D_1\) no bordo de \(D_2.\) Definimos \(S_1 \# S_2\) como o espaço quociente de \(S_1'\cup S_2'\) obtido identificando-se os pontos \(x\) e \(h(x)\), para todos os pontos \(x\) no bordo de \(D_1.\)
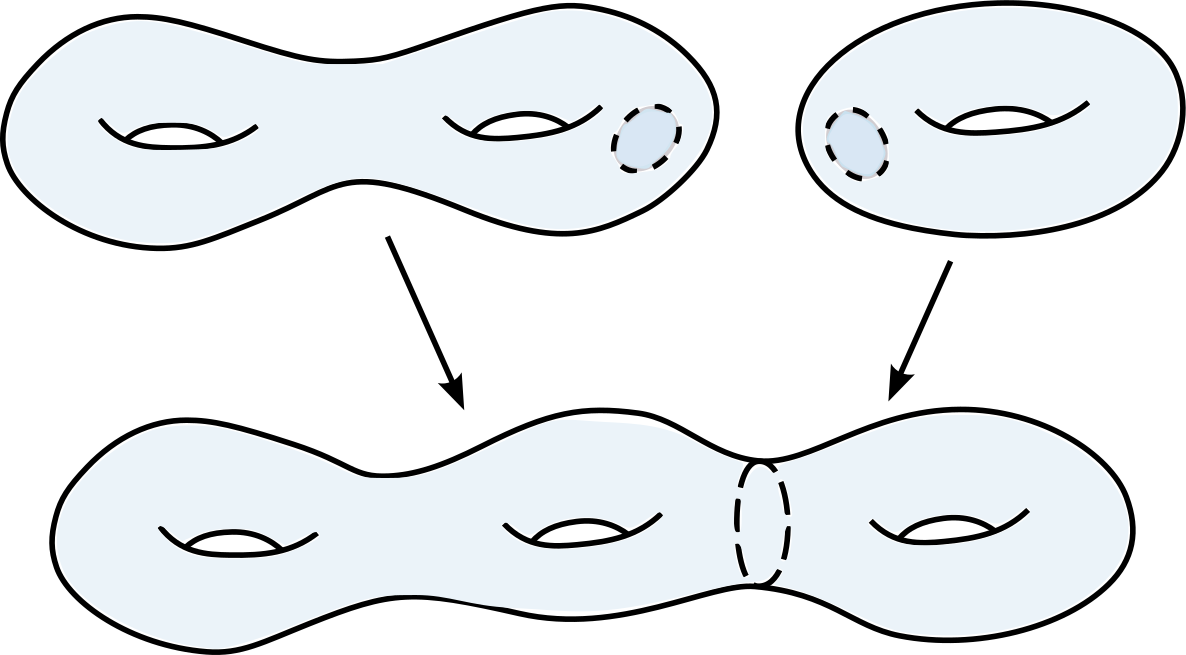
Não é difícil provar que \(S_1\# S_2\) é uma superfície. Pode-se provar rigorosamente que o tipo topológico de \(S_1\# S_2\) não depende da escolha dos discos \(D_1\) e \(D_2\) ou da escolha do homeomorfismo \(h.\) Além disso, fica claro, pela nossa definição, que não há distinção entre \(S_1 \# S_2\) e \(S_2 \# S_1\), ou seja, a operação é comutativa. Não é difícil ver que as superfícies \((S_1 \# S_2) \# S_3\) e \(S_1 \# (S_2 \# S_3)\) são homeomorfas. Isso significa que podemos falar sobre a soma conexa de várias superfícies sem qualquer ambiguidade. Vale ressaltar que a esfera bidimensional \(\mathbb {S}^2\) é o elemento neutro da soma conexa:
para qualquer superfície \(S\).
Classificação das Superfícies Compactas. Qualquer superfície compacta é homeomorfa ou a esfera, ou a uma soma conexa de toros, ou a uma soma conexa de planos projetivos.
A soma conexa de \(g\) toros será denotada por
\[ \Sigma _{g}\mathrel {\mathop:\! =}\underbrace{\mathbb {T}^{2} \# \cdots \# \mathbb {T}^{2}}_{g \text{ vezes}}, \text{ para } g \in \mathbb {N}. \]Para \(g=0\) definimos \(\Sigma _{0}\mathrel {\mathop:\! =}\mathbb {S}^{2}\). Desta maneira obtemos um monoide isomorfo a \(\mathbb {N}\), pois \(\Sigma _{g} \# \Sigma _{g^{\prime }} \approx \Sigma _{g+g^{\prime }}\)
A soma conexa de \(g\) espaços projetivos será denotada por
\[ P_{g}\mathrel {\mathop:\! =}\underbrace{\mathbb {RP}^{2} \# \cdots \# \mathbb {RP}^{2}}_{g \text{ vezes}}, \text{ para } g \in \mathbb {N}. \]Para \(g=0\) definimos \(P_{0}\mathrel {\mathop:\! =}\mathbb {S}^{2}\). Novamente, obtemos um monoide isomorfo a \(\mathbb {N}\).
Superfícies \(\Sigma _{g}\)
A superfície \(\Sigma _{g}\) é um toro generalizado, com \(g\) "buracos".
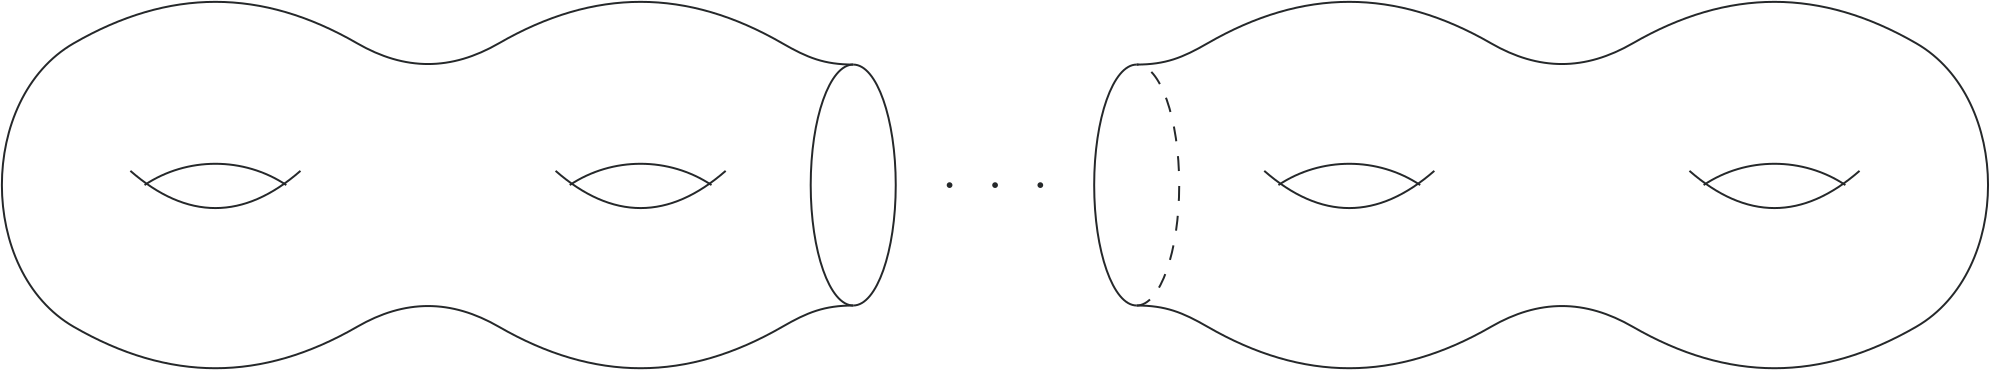
O número \(g\) é dito gênero da superfície \(\Sigma _g\) e coincide com o número máximo de círculos mergulhados na superfície que podem ser removidos sem tornar a superfície desconexa. Por exemplo, na esfera, um corte ao longo de qualquer círculo divide a superfície em duas componentes e assim a esfera tem gênero \(0\). Por outro lado, num toro podemos cortar ao longo de um círculo vertical ou horizontal de modo que a superfície resultante ainda é conexa, mas não é possível fazer um segundo corte, logo o toro tem gênero \(1\).
Observamos que uma superfície \(S \# \mathbb {T}^{2}\) é homeomorfa à que se obtém acrescentando um cilindro a \(S\) da seguinte maneira:
escolhemos dois discos \(D_1, D_2 \subset S\) tais que \(D_1 \cap D_2=\emptyset \);
removemos o interior dos discos;
identificamos os bordos de \(D_1\) e \(D_2\) com os bordos do cilindro.
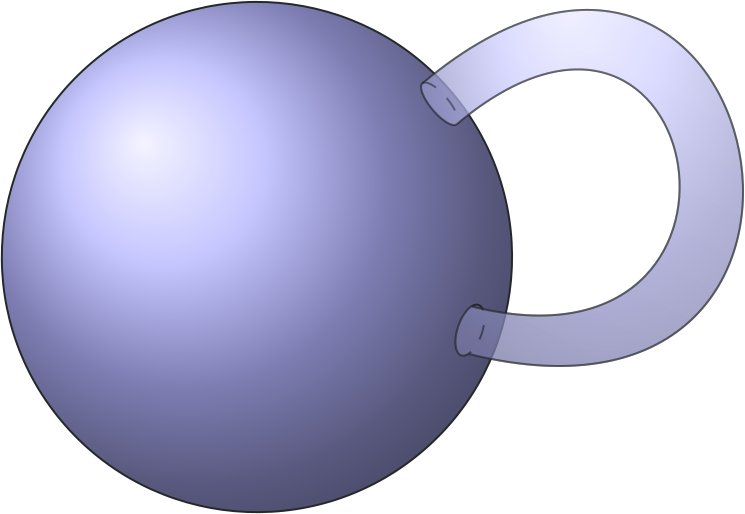
Repetindo a construção anterior, por indução, temos que \(\Sigma _{g}\) é homeomorfa a uma esfera na qual foram colados \(g\) cilindros.
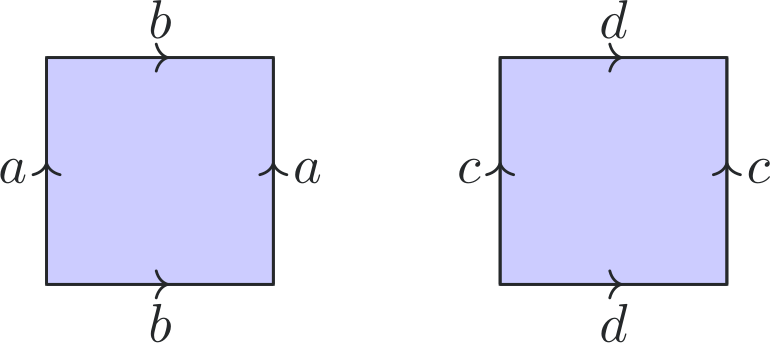
Podemos também descrever estas superfícies através de um diagrama planar. Como já descrevemos a esfera e o toro através de diagramas, passemos a descrição das superfícies de gênero maior. A soma conexa de dois toros pode ser descrita da seguinte maneira. Removemos um disco contendo um vértice qualquer nos dois retângulos que representam os toros.
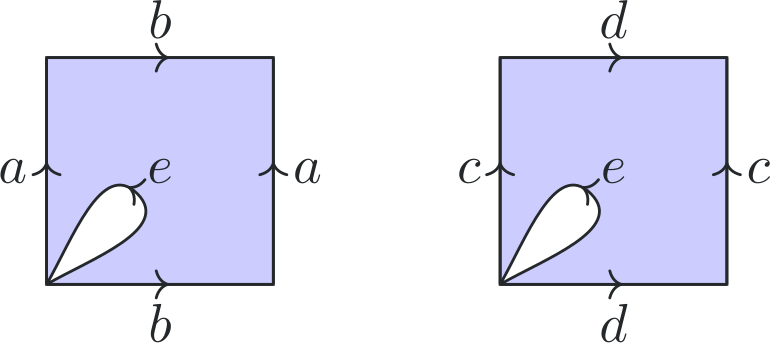
E identificamos os bordos dos dois discos removidos, ou seja, as arestas \(e\).
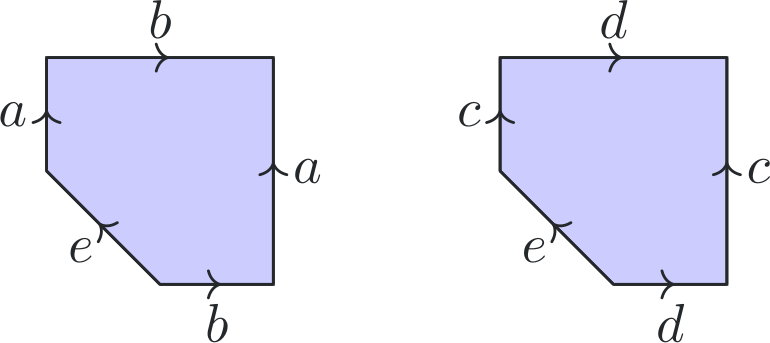
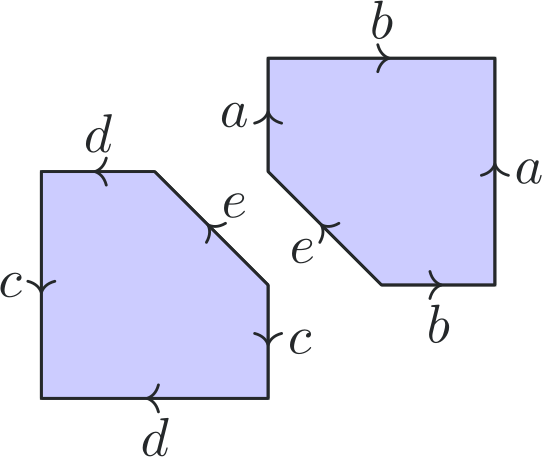
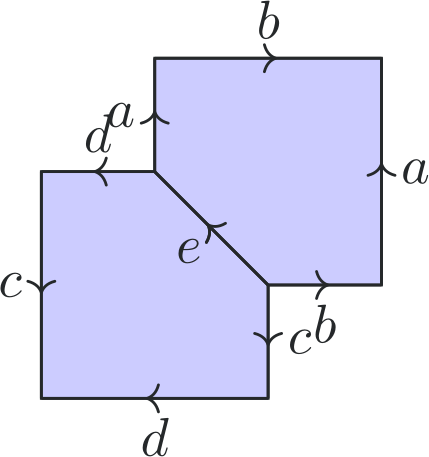
Assim, obtemos o diagrama planar que é um octágono cujos lados devem ser quocientados conforme as identificações representadas pela palavra
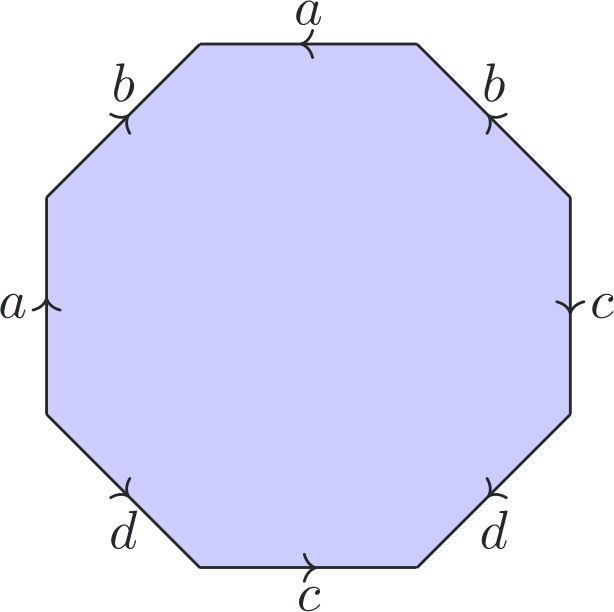
A técnica apresentada anteriormente pode ser repetida de modo a descrever a superfície \(\Sigma _{g}\) pelo diagrama planar que é o polígono de \(4g\) lados com as colagens dadas pela palavra
Superfícies \(P_g\)
A soma conexa de dois planos projetivos pode ser descrita de maneira análoga a realizada anteriormente: removemos um disco contendo um dos vértices nos dois discos que representam os planos projetivos.
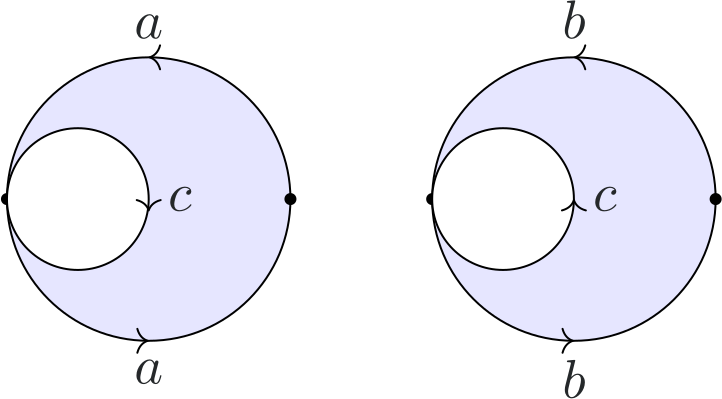
E observamos que os diagramas anteriores são equivalentes aos seguintes:
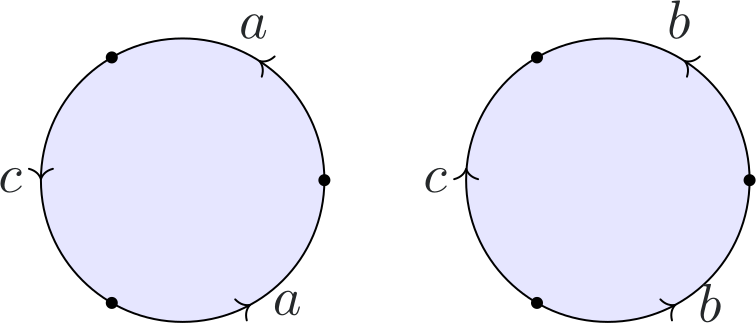
Finalmente, identificamos os bordos dos dois discos removidos, ou seja, as arestas nomeadas de \(c\).
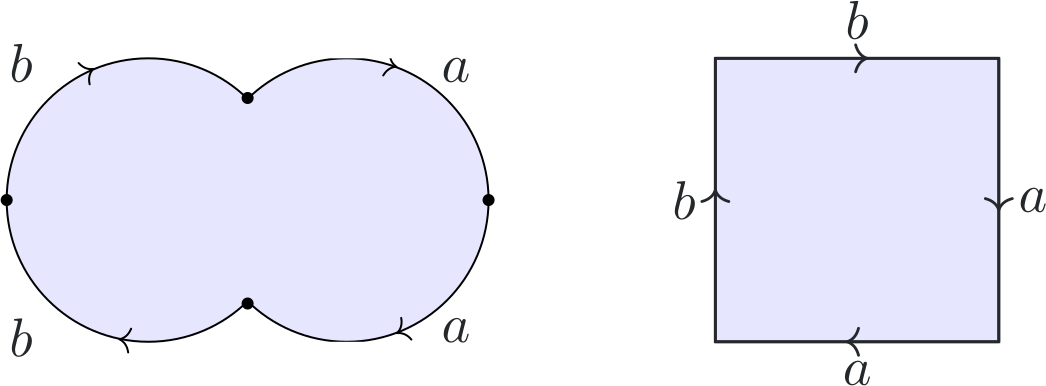
Dessa forma, obtemos o diagrama planar dado por um retângulo quocientado conforme as identificações indicadas e representado pela palavra
De maneira análoga, a superfície \(P_{g}\) pode ser representada pelo diagrama planar dado pelo polígono de \(2g\) lados e com colagens dado pela palavra: