Produto exterior
Neste capítulo introduzimos uma das construções mais úteis da álgebra linear: o produto exterior, denotado por \(\mathbf{a}\wedge \mathbf{b}\), onde \(\mathbf{a}\) e \(\mathbf{b}\) são vetores de um espaço \(V\). A ideia central é construir um produto antissimétrico e bilinear de vetores. Em outras palavras, desejamos que valham as propriedades \(\mathbf{a}\wedge \mathbf{b}=-\mathbf{b}\wedge \mathbf{a}\) e \(\mathbf{a}\wedge (\mathbf{b}+\lambda \mathbf{c})=\mathbf{a}\wedge \mathbf{b}+\lambda \mathbf{a}\wedge \mathbf{c}\).
12.1 Motivação
Começamos por áreas e volumes orientados. A área geométrica é positiva, mas o sinal da orientação permite representar a mesma construção por uma aplicação bilinear e antissimétrica. Em seguida, na Seção 12.2, construiremos o espaço em que essa aplicação toma valores. A definição será algébrica; a interpretação geométrica ajudará a reconhecer o que seus coeficientes medem.
12.1.1 Área orientada bidimensional
Trabalhamos em um espaço euclidiano bidimensional, como o estudado na geometria elementar. Supomos conhecida a definição geométrica usual da área de um paralelogramo.
Considere a área \(Ar(\mathbf{a},\mathbf{b})\) de um paralelogramo definido pelos vetores \(\mathbf{a}\) e \(\mathbf{b}\). Sabe-se, da geometria elementar, que \(Ar(\mathbf{a},\mathbf{b})=\left|\mathbf{a}\right|\cdot \left|\mathbf{b}\right|\cdot \sin \alpha \), onde \(\alpha \) é o ângulo entre os dois vetores, sempre entre 0 e \(\pi \) (não levamos em conta a orientação desse ângulo). Assim definida, a área \(Ar\) é sempre não negativa.
Vamos investigar \(Ar(\mathbf{a},\mathbf{b})\) como função dos vetores \(\mathbf{a}\) e \(\mathbf{b}\). Se esticarmos o vetor \(\mathbf{a}\), por exemplo, pelo fator 2, a área também aumentará pelo fator 2. Entretanto, se multiplicarmos \(\mathbf{a}\) pelo número \(-2\), a área será multiplicada por \(2\), e não por \(-2\):
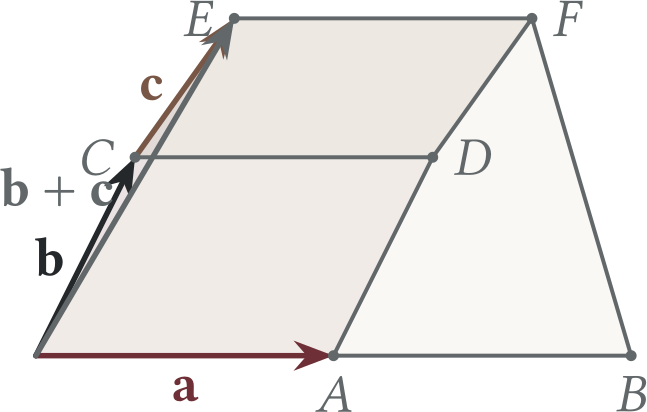
Da mesma forma, para alguns vetores \(\mathbf{a},\mathbf{b},\mathbf{c}\), como os mostrados na Fig. 12.2, temos \(Ar(\mathbf{a},\mathbf{b}+\mathbf{c})=Ar(\mathbf{a},\mathbf{b})+Ar(\mathbf{a},\mathbf{c})\). Contudo, se considerarmos \(\mathbf{b}=-\mathbf{c}\), obteremos
Portanto, estritamente falando, a área \(Ar(\mathbf{a},\mathbf{b})\) não é uma função linear dos vetores \(\mathbf{a}\) e \(\mathbf{b}\):
No entanto, como vimos, as propriedades de linearidade valem em alguns casos. Observando esses casos atentamente, vemos que a linearidade vale precisamente quando não alteramos a orientação dos vetores. Seria mais conveniente se as propriedades de linearidade valessem em todos os casos.
O truque consiste em substituir a função área \(Ar\) pela função de área orientada \(A(\mathbf{a},\mathbf{b})\). Definimos a função \(A(\mathbf{a},\mathbf{b})\) por
onde o sinal é escolhido positivo quando o ângulo \(\alpha \) é medido do vetor \(\mathbf{a}\) para o vetor \(\mathbf{b}\) no sentido anti-horário, e negativo caso contrário.
Enunciado:
A área orientada \(A(\mathbf{a},\mathbf{b})\) de um paralelogramo definido pelos vetores \(\mathbf{a}\) e \(\mathbf{b}\) em um espaço euclidiano bidimensional é uma função antissimétrica e bilinear dos vetores \(\mathbf{a}\) e \(\mathbf{b}\):
Demonstração:
A primeira propriedade é consequência direta da regra de sinais na definição de \(A\).
Para provar a segunda propriedade, é preciso considerar separadamente os casos \(\lambda \gt 0\) e \(\lambda \lt 0\). Se \(\lambda \gt 0\), a orientação do par \((\mathbf{a},\mathbf{b})\) permanece a mesma e a propriedade é clara: ao reescalarmos \(\mathbf{a}\) por \(\lambda \), o paralelogramo é esticado e sua área aumenta pelo fator \(\lambda \). Se \(\lambda \lt 0\), a orientação do paralelogramo é invertida e a área orientada muda de sinal.
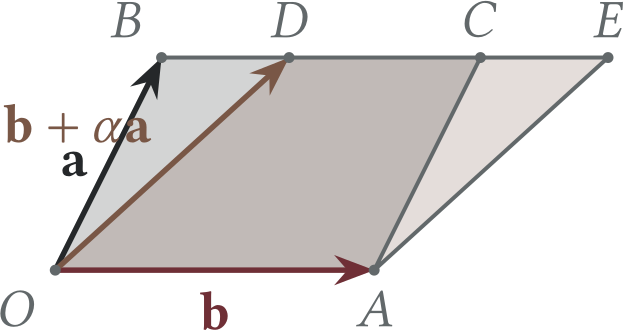
Para provar a lei da soma, consideramos dois casos: ou \(\mathbf{c}\) é paralelo a \(\mathbf{a}\), ou não. Se \(\mathbf{c}\) é paralelo digamos \(\mathbf{c}=\alpha \mathbf{a}\), usamos a Fig. 12.1 para mostrar que \(A(\mathbf{a},\mathbf{b}+\lambda \mathbf{a})=A(\mathbf{a},\mathbf{b})\), o que produz a afirmação desejada, pois \(A(\mathbf{a},\lambda \mathbf{a})=0\). Se \(\mathbf{c}\) não é paralelo a \(\mathbf{a}\), usamos a Fig. 12.2 para mostrar que \(A(\mathbf{a},\mathbf{b}+\mathbf{c})=A(\mathbf{a},\mathbf{b})+A(\mathbf{a},\mathbf{c})\). Construções geométricas análogas podem ser feitas para as diferentes orientações possíveis dos vetores \(\mathbf{a}\), \(\mathbf{b}\), \(\mathbf{c}\).\(\blacksquare \)
É relativamente fácil calcular a área orientada devido às suas propriedades algébricas. Suponha que os vetores \(\mathbf{a}\) e \(\mathbf{b}\) sejam dados por seus componentes em uma base padrão \(\left\{ \mathbf{e}_{1},\mathbf{e}_{2}\right\} \), por exemplo,
Supomos, naturalmente, que os vetores \(\mathbf{e}_{1}\) e \(\mathbf{e}_{2}\) sejam ortogonais entre si e tenham comprimento unitário, como é apropriado em um espaço euclidiano. Supomos também que o ângulo reto seja medido de \(\mathbf{e}_{1}\) para \(\mathbf{e}_{2}\) no sentido anti-horário, de modo que \(A(\mathbf{e}_{1},\mathbf{e}_{2})=+1\). Então usamos o enunciado e as propriedades \(A(\mathbf{e}_{1},\mathbf{e}_{1})=0\), \(A(\mathbf{e}_{1},\mathbf{e}_{2})=1\), \(A(\mathbf{e}_{2},\mathbf{e}_{2})=0\) para calcular
A área ordinária (não orientada) é então obtida como o valor absoluto da área orientada, \(Ar(\mathbf{a},\mathbf{b})=\left|A(\mathbf{a},\mathbf{b})\right|\). Conclui-se que a área orientada, devido às suas propriedades de linearidade estrita, é uma construção muito mais conveniente e poderosa que a área não orientada.
12.1.2 Paralelogramos em \(\mathbb {R}^{3}\) e em \(\mathbb {R}^{n}\)
Agora trabalhemos no espaço euclidiano \(\mathbb {R}^{3}\) com a base padrão \(\left\{ \mathbf{e}_{1},\mathbf{e}_{2},\mathbf{e}_{3}\right\} \). Podemos tentar caracterizar de modo semelhante a área de um paralelogramo definido por dois vetores \(\mathbf{a}\) e \(\mathbf{b}\). Entretanto, não é possível caracterizar a orientação da área simplesmente por um sinal. Também não podemos usar uma construção geométrica como a da Fig. 12.2; de fato, em três dimensões, não é verdade que a área definida por \(\mathbf{a}\) e \(\mathbf{b}+\mathbf{c}\) seja igual à soma de \(Ar(\mathbf{a},\mathbf{b})\) e \(Ar(\mathbf{a},\mathbf{c})\). Ainda podemos definir algum tipo de “área orientada” que obedeça à lei da soma?
Consideremos a Fig. 12.2 como uma figura que mostra a projeção das áreas dos três paralelogramos sobre algum plano coordenado, por exemplo, o plano dos vetores da base \(\left\{ \mathbf{e}_{1},\mathbf{e}_{2}\right\} \). É imediato ver que as projeções das áreas obedecem à lei da soma como áreas orientadas.
Enunciado:
Sejam \(\mathbf{a},\mathbf{b}\) dois vetores em \(\mathbb {R}^{3}\), e seja \(P(\mathbf{a},\mathbf{b})\) o paralelogramo definido por esses vetores. Denote por \(P(\mathbf{a},\mathbf{b})_{\mathbf{e}_{1},\mathbf{e}_{2}}\) o paralelogramo contido no plano coordenado \(\text{Span}\left\{ \mathbf{e}_{1},\mathbf{e}_{2}\right\} \), obtido ao projetar \(P(\mathbf{a},\mathbf{b})\) nesse plano, e analogamente para os outros dois planos coordenados. Denote por \(A(\mathbf{a},\mathbf{b})_{\mathbf{e}_{1},\mathbf{e}_{2}}\) a área orientada de \(P(\mathbf{a},\mathbf{b})_{\mathbf{e}_{1},\mathbf{e}_{2}}\). Então \(A(\mathbf{a},\mathbf{b})_{\mathbf{e}_{1},\mathbf{e}_{2}}\) é uma função bilinear e antissimétrica de \(\mathbf{a}\) e \(\mathbf{b}\).
Demonstração:
A projeção sobre o plano coordenado de \(\mathbf{e}_{1},\mathbf{e}_{2}\) é uma transformação linear. Portanto, o vetor \(\mathbf{a}+\lambda \mathbf{b}\) é projetado na soma das projeções de \(\mathbf{a}\) e \(\lambda \mathbf{b}\). Aplicamos então os argumentos da demonstração do Enunciado 12.1.1 às projeções dos vetores; em particular, as Figs. 12.1 e 12.2 são interpretadas como mostrando as projeções de todos os vetores sobre o plano coordenado \(\mathbf{e}_{1},\mathbf{e}_{2}\). Se \(a_i=\langle \mathbf a,\mathbf e_i\rangle \) e \(b_i=\langle \mathbf b,\mathbf e_i\rangle \), a projeção sobre esse plano tem área orientada \(a_1b_2-a_2b_1\). Essa expressão é bilinear e muda de sinal quando trocamos \(\mathbf a\) e \(\mathbf b\); o mesmo argumento vale para os outros planos coordenados.\(\blacksquare \)
É, portanto, conveniente considerar as áreas orientadas das três projeções — \(A(\mathbf{a},\mathbf{b})_{\mathbf{e}_{2},\mathbf{e}_{3}}\), \(A(\mathbf{a},\mathbf{b})_{\mathbf{e}_{3},\mathbf{e}_{1}}\), \(A(\mathbf{a},\mathbf{b})_{\mathbf{e}_{1},\mathbf{e}_{2}}\) — como as três componentes de uma área \(A(\mathbf{a},\mathbf{b})\) de valores vetoriais do paralelogramo definido por \(\mathbf{a},\mathbf{b}\). De fato, pode-se mostrar que, nessa ordem, essas áreas projetadas são as componentes euclidianas do produto vetorial \(\mathbf{a}\times \mathbf{b}\). O produto vetorial é a forma tradicional de representar essas áreas na geometria: o vetor \(\mathbf{a}\times \mathbf{b}\) representa simultaneamente a magnitude da área e a orientação do paralelogramo. Calcula-se a área não orientada de um paralelogramo como o comprimento do vetor \(\mathbf{a}\times \mathbf{b}\) que representa a área orientada,
Entretanto, o produto vetorial não pode ser generalizado para todos os espaços de dimensão superior. Felizmente, o produto vetorial não tem papel essencial na construção da área orientada.
Em vez de trabalhar com o produto vetorial, generalizaremos a ideia de projetar o paralelogramo sobre planos coordenados. Considere um paralelogramo definido pelos vetores \(\mathbf{a},\mathbf{b}\) em um espaço euclidiano \(V\) de dimensão \(n\), com a base padrão \(\left\{ \mathbf{e}_{1},...,\mathbf{e}_{n}\right\} \). Enquanto no espaço tridimensional tínhamos apenas três projeções (sobre os planos coordenados \(xy\), \(xz\), \(yz\)), em um espaço de dimensão \(n\) temos \(\frac{1}{2}n(n-1)\) planos coordenados, que podem ser denotados por \(\text{Span}\left\{ \mathbf{e}_{i},\mathbf{e}_{j}\right\} \) (com \(1\leq i\lt j\leq n\)). Podemos construir as \(\frac{1}{2}n(n-1)\) projeções do paralelogramo nesses planos coordenados. Cada uma dessas projeções tem uma área orientada; essa área é uma função bilinear, antissimétrica e de valores numéricos dos vetores \(\mathbf{a},\mathbf{b}\). (A demonstração do enunciado acima não usa o fato de o espaço ser tridimensional!) Podemos então considerar esses \(\frac{1}{2}n(n-1)\) números como as componentes de um vetor que representa a área orientada do paralelogramo. É claro que todas essas componentes são necessárias para descrever a orientação geométrica efetiva do paralelogramo no espaço de dimensão \(n\).
Chegamos à ideia de que a área orientada do paralelogramo definido por \(\mathbf{a},\mathbf{b}\) é uma função antissimétrica e bilinear \(A(\mathbf{a},\mathbf{b})\), cujo valor é um vetor com \(\frac{1}{2}n(n-1)\) componentes, isto é, um vetor em um novo espaço — o chamado “espaço das áreas orientadas”. Esse espaço tem dimensão \(\frac{1}{2}n(n-1)\). Construiremos esse espaço explicitamente abaixo; ele é o espaço dos bivetores, denotado por \(\bigwedge ^{2}V\).
Veremos que a área não orientada do paralelogramo é calculada como o comprimento do vetor \(A(\mathbf{a},\mathbf{b})\), isto é, como a raiz quadrada da soma dos quadrados das áreas das projeções do paralelogramo sobre os planos coordenados. Essa é uma generalização do teorema de Pitágoras para áreas em espaços de dimensão superior.
A analogia entre vetores ordinários e áreas com valores vetoriais pode ser entendida visualmente da seguinte maneira. Um segmento de reta em um espaço de dimensão \(n\) é representado por um vetor cujas \(n\) componentes (em uma base ortonormal) são os comprimentos orientados das \(n\) projeções do segmento sobre os eixos coordenados. (As componentes são orientadas, isto é, recebem um sinal negativo quando a orientação do vetor é oposta à orientação do eixo.) O comprimento de um segmento de reta, ou seja, o comprimento do vetor \(\mathbf{v}\), é então calculado como \(\sqrt{\left\langle \mathbf{v},\mathbf{v}\right\rangle }\). O produto escalar \(\left\langle \mathbf{v},\mathbf{v}\right\rangle \) é igual à soma dos quadrados dos comprimentos das projeções porque usamos uma base ortonormal. Um paralelogramo no espaço é representado por um vetor \(\psi \) cujas \({n \choose 2}\) componentes são as áreas orientadas das \({n \choose 2}\) projeções do paralelogramo sobre os planos coordenados. (O vetor \(\psi \) pertence ao espaço das áreas orientadas, e não ao espaço original de dimensão \(n\).) O valor numérico da área do paralelogramo é então calculado como \(\sqrt{\left\langle \psi ,\psi \right\rangle }\). O produto escalar \(\left\langle \psi ,\psi \right\rangle \) no espaço das áreas orientadas é igual à soma dos quadrados das áreas das projeções, pois as \({n \choose 2}\) áreas unitárias nos planos coordenados formam uma base ortonormal (de acordo com a definição do produto escalar no espaço das áreas orientadas).
A mesma ideia da soma dos quadrados das projeções se estende a volumes de dimensão superior. O produto exterior fornece a linguagem algébrica para representar essas projeções e suas orientações.
Exercícios
Ver solução
O determinante é \(2\cdot 3-1\cdot (-1)=7\), portanto a área orientada é \(7\) e a geométrica é \(7\). Trocar a ordem dos vetores muda a área orientada para \(-7\), mas mantém a área geométrica. A ordem dos vetores é parte da orientação do paralelogramo.
Ver solução
Na ordem \((12,13,23)\), as áreas orientadas projetadas são \((1,3,6)\). A matriz de Gram é \(G=\begin{pmatrix} 5 & 2 \\ 2 & 10 \end{pmatrix}\), com determinante \(46\). A área total é \(\sqrt{46}\), também igual a \(\sqrt{1^2+3^2+6^2}\). As áreas projetadas são componentes de um bivetor, não parcelas que devem ser somadas diretamente para obter a área total.
Ver solução
Para \(u=(1,1,0,1)\) e \(v=(0,1,1,1)\), o novo vetor é \(v+2u=(2,3,1,3)\). Seus menores com \(u\), na ordem \((12,13,14,23,24,34)\), continuam \((1,1,1,1,0,-1)\), pois \(u_i(v_j+2u_j)-u_j(v_i+2u_i)=u_iv_j-u_jv_i\). No domínio dos dois parâmetros, essa troca corresponde a um cisalhamento de determinante um. Ela preserva a área orientada e a área total \(\sqrt5\).
12.2 Produto exterior
Convém distinguir três objetos: os vetores de \(V\), os produtos simples \(\mathbf{u}\wedge \mathbf{v}\) e as combinações lineares desses produtos. O novo espaço contém todos os bivetores, e um bivetor não precisa ser um único produto de dois vetores. Fixaremos também a normalização da antissimetrização para que as fórmulas de avaliação sejam consistentes.
Na seção anterior, motivamos a introdução do produto antissimétrico por sua conexão com áreas e volumes. Agora daremos a definição e desenvolveremos as propriedades do produto exterior de maneira puramente algébrica, sem usar intuição geométrica. Isso nos permitirá trabalhar com vetores em dimensões arbitrárias, obter muitos resultados úteis e, por fim, apreciar mais plenamente o significado geométrico do produto exterior.
Nas partes algébricas, \(V\) será um espaço vetorial de dimensão finita sobre um corpo \(\mathbb K\) de característica zero. Nos exemplos geométricos, trabalhamos sobre \(\mathbb R\). Essa convenção permite identificar os tensores alternados com os autoespaços antissimétricos do operador de troca.
Como explicado na Seção 12.1.2, é possível representar a área orientada de um paralelogramo por um vetor em algum espaço auxiliar. A área orientada é muito mais conveniente para trabalhar porque é uma função bilinear dos vetores \(\mathbf{a}\) e \(\mathbf{b}\) (isso é explicado em detalhes na Seção 12.1). Um produto bilinear é, em particular, uma aplicação bilinear com valores em um espaço vetorial. Também vimos que a área orientada é uma função antissimétrica dos vetores \(\mathbf{a}\) e \(\mathbf{b}\).
Em três dimensões, uma área orientada é representada pelo produto vetorial \(\mathbf{a}\times \mathbf{b}\), que é de fato um produto antissimétrico e bilinear. Assim, esperamos que a área orientada em dimensões superiores possa ser representada por algum novo produto antissimétrico de \(\mathbf{a}\) e \(\mathbf{b}\); denotemos esse produto (a ser definido abaixo) por \(\mathbf{a}\wedge \mathbf{b}\), pronunciado “a cunha b”. O valor de \(\mathbf{a}\wedge \mathbf{b}\) será um vetor em um espaço vetorial novo. Também construiremos explicitamente esse novo espaço.
12.2.1 Definição do produto exterior
Assim como no produto tensorial, podemos começar pensando o espaço dos produtos exteriores como um espaço de expressões formais como \(\mathbf{a}\wedge \mathbf{b}\), \(3\mathbf{a}\wedge \mathbf{b}+2\mathbf{c}\wedge \mathbf{d}\), etc., e exigir que valham as propriedades de um produto antissimétrico e bilinear.
Eis uma definição mais formal do espaço do produto exterior: construiremos um produto antissimétrico “à mão”, usando o espaço produto tensorial.
Definição 1:
Dado um espaço vetorial \(V\), definimos um novo espaço vetorial \(V\wedge V\), chamado produto exterior (ou produto tensorial antissimétrico, produto alternado ou produto cunha) de duas cópias de \(V\). O espaço \(V\wedge V\) é o subespaço de \(V\otimes V\) gerado pelos tensores alternados da forma
e por todas as combinações lineares desses tensores. O produto exterior de dois vetores \(\mathbf{v}_{1}\) e \(\mathbf{v}_{2}\) é a expressão mostrada acima; ele é evidentemente uma função antissimétrica e bilinear de \(\mathbf{v}_{1}\) e \(\mathbf{v}_{2}\).
Por exemplo, este é um elemento particular de \(V\wedge V\), que escrevemos de duas maneiras diferentes usando os axiomas do produto tensorial:
Observação:
Em geral, trocar os fatores altera o tensor. Se \(\mathbf v_1\) e \(\mathbf v_2\) são independentes, então \(\mathbf v_1\otimes \mathbf v_2\ne \mathbf v_2\otimes \mathbf v_1\): um covetor que vale \(1\) no primeiro e \(0\) no segundo distingue os dois tensores. Entretanto, vetores distintos e proporcionais podem produzir tensores iguais nessa troca. Por exemplo, \((2\mathbf v)\otimes \mathbf v=\mathbf v\otimes (2\mathbf v)\). A antissimetrização elimina exatamente a parte que permanece igual sob a troca.
Exercício 1:
Prove que o “mapa de troca” \(\hat{T}\left(\mathbf{v}_{1}\otimes \mathbf{v}_{2}\right)\equiv \mathbf{v}_{2}\otimes \mathbf{v}_{1}\) é uma aplicação linear, canonicamente definida, de \(V\otimes V\) em si mesmo. Mostre que seus autovalores pertencem a \(\{ +1,-1\} \) e que ambos ocorrem quando \(\dim V\geq 2\). Dê exemplos de autovetores. Mostre que o subespaço \(V\wedge V\subset V\otimes V\) é o autoespaço associado ao autovalor \(-1\).
Dica: \(\hat{T}\hat{T}=\hat{1}_{V\otimes V}\). Considere tensores da forma \(\mathbf{u}\otimes \mathbf{v}\pm \mathbf{v}\otimes \mathbf{u}\) como candidatos a autovetores de \(\hat{T}\).\(\blacksquare \)
Solução:
Pela propriedade universal do produto tensorial, a troca dos fatores define uma aplicação linear \(\hat T\). Como \(\hat T^2=I\), se \(\hat Tz=\lambda z\) para \(z\ne 0\), então \(\lambda ^2=1\) e \(\lambda =\pm 1\). Para \(\mathbf u\ne 0\), \(\mathbf u\otimes \mathbf u\) tem autovalor \(+1\); se \(\mathbf u,\mathbf v\) são independentes, \(\mathbf u\otimes \mathbf v-\mathbf v\otimes \mathbf u\) é não nulo e tem autovalor \(-1\). Os tensores de autovalor \(-1\) são exatamente as combinações lineares desses últimos, isto é, formam \(V\wedge V\).
É bastante trabalhoso fazer cálculos na notação do produto tensorial como fizemos na Eq. (12.1). Portanto, escrevamos o produto exterior como \(\mathbf{u}\wedge \mathbf{v}\) em vez de \(\mathbf{u}\otimes \mathbf{v}-\mathbf{v}\otimes \mathbf{u}\). É então imediato verificar que o símbolo “cunha” \(\wedge \) funciona como uma multiplicação anticomutativa, como desejávamos. As regras de cálculo são resumidas no enunciado a seguir.
Enunciado 1:
Podemos economizar tempo escrevendo \(\mathbf{u}\otimes \mathbf{v}-\mathbf{v}\otimes \mathbf{u}\equiv \mathbf{u}\wedge \mathbf{v}\in V\wedge V\), e o resultado de qualquer cálculo será correto, desde que sigamos as regras:
Segue também que \(\mathbf{u}\wedge \left(\lambda \mathbf{v}\right)=\lambda \left(\mathbf{u}\wedge \mathbf{v}\right)\) e que \(\mathbf{v}\wedge \mathbf{v}=0\). (Essas identidades valem para quaisquer vetores \(\mathbf{u},\mathbf{v}\in V\) e quaisquer escalares \(\lambda \in \mathbb {K}\).)
Demonstração:
Todas as identidades seguem da bilinearidade do produto tensorial e da definição \(\mathbf{u}\wedge \mathbf{v}=\mathbf{u}\otimes \mathbf{v}- \mathbf{v}\otimes \mathbf{u}\). Por exemplo, expandindo,
Aqui removemos o termo \(\mathbf{v}\wedge \mathbf{v}=0\). \(\blacksquare \)
Elementos do espaço \(V\wedge V\), como \(\mathbf{a}\wedge \mathbf{b}+\mathbf{c}\wedge \mathbf{d}\), às vezes são chamados de bivetores. 8 Também desejaremos definir o produto exterior de mais de dois vetores. Para definir o produto exterior de três vetores, consideramos o subespaço de \(V\otimes V\otimes V\) formado por tensores totalmente antissimétricos da forma
e combinações lineares desses tensores. Esses tensores são chamados de totalmente antissimétricos porque podem ser vistos como funções (com valores tensoriais) dos vetores \(\mathbf{a},\mathbf{b},\mathbf{c}\) que mudam de sinal quando se trocam dois vetores quaisquer. A expressão na Eq. (12.5) será denotada, por brevidade, por \(\mathbf{a}\wedge \mathbf{b}\wedge \mathbf{c}\), de modo análogo ao produto exterior de dois vetores, \(\mathbf{a}\otimes \mathbf{b}-\mathbf{b}\otimes \mathbf{a}\), denotado simplesmente por \(\mathbf{a}\wedge \mathbf{b}\). Eis uma definição geral.
Definição 2:
O produto exterior de \(k\) cópias de \(V\) (também chamado de \(k\)-ésima potência exterior de \(V\)) é denotado por \(\bigwedge ^{k}V\). Identificamo-lo com o subespaço de \(V^{\otimes k}\) gerado pelos tensores alternados
Essas expressões obedecem às propriedades do produto cunha (linearidade e antissimetria) dadas pelo Enunciado 1. Por exemplo,
(“arrastar um vetor através de \(k\) outros vetores muda o sinal \(k\) vezes”).\(\blacksquare \)
O espaço de bivetores definido anteriormente é, nesta notação, \(V\wedge V\equiv \bigwedge ^{2}V\). Uma extensão natural dessa notação é \(\bigwedge ^{0}V=\mathbb {K}\) e \(\bigwedge ^{1}V=V\). Também usaremos a seguinte notação de “produto cunha”,
Tensores do espaço \(\bigwedge ^{n}V\) também são chamados de \(n\)-vetores ou tensores antissimétricos de grau \(n\).
Pergunta:
Como calcular expressões que contêm produtos múltiplos, como \(\mathbf{a}\wedge \mathbf{b}\wedge \mathbf{c}\)?
Resposta:
Aplicam-se as regras mostradas no Enunciado 1. Por exemplo, podemos permutar vetores adjacentes e mudar o sinal,
podemos expandir colchetes,
e assim por diante. Se os vetores \(\mathbf{a},\mathbf{b},\mathbf{c}\) são dados como combinações lineares de alguns vetores de base \(\left\{ \mathbf{e}_{j}\right\} \), podemos reduzir \(\mathbf{a}\wedge \mathbf{b}\wedge \mathbf{c}\) a uma combinação linear de produtos exteriores de vetores da base, como \(\mathbf{e}_{1}\wedge \mathbf{e}_{2}\wedge \mathbf{e}_{3}\), \(\mathbf{e}_{1}\wedge \mathbf{e}_{2}\wedge \mathbf{e}_{4}\), etc.
Pergunta:
A notação \(\mathbf{a}\wedge \mathbf{b}\wedge \mathbf{c}\) sugere que o produto exterior é associativo,
Como podemos dar sentido a isso?
Resposta:
É preciso definir a multiplicação de modo que ela não dependa da representação escolhida para um bivetor. Para isso, denote por \(\operatorname {Alt}_m\) a soma assinada das \(m!\) permutações dos fatores de um tensor de ordem \(m\). Para \(\alpha \in \bigwedge ^pV\) e \(\beta \in \bigwedge ^qV\), com \(p,q\geq 1\), defina
Essa é uma aplicação bilinear bem definida no espaço de tensores, independentemente da maneira de escrever \(\alpha \) e \(\beta \). Como cada permutação interna aos dois blocos já está incluída na antissimetrização dos fatores, temos
Assim, o fator \(1/(p!q!)\) evita contar repetidamente as permutações internas. Para três fatores de graus \(p,q,r\), qualquer parentização dá
pois antissimetrizar novamente um bloco já alternado reproduz sua multiplicidade fatorial. Isso prova a associatividade. Nos graus zero, a multiplicação é a multiplicação usual por escalares.
Exemplo 1:
Suponha que trabalhemos em \(\mathbb {R}^{3}\) e tenhamos os vetores \(\mathbf{a}=\left(0,\frac{1}{2},-\frac{1}{2}\right)\), \(\mathbf{b}=\left(2,-2,0\right)\), \(\mathbf{c}=\left(-2,5,-3\right)\). Vamos calcular vários produtos exteriores. Os cálculos ficam mais fáceis se introduzirmos explicitamente a base \(\left\{ \mathbf{e}_{1},\mathbf{e}_{2},\mathbf{e}_{3}\right\} \):
Calculamos o 2-vetor \(\mathbf{a}\wedge \mathbf{b}\) usando as propriedades do produto exterior, como \(\mathbf{x}\wedge \mathbf{x}=0\) e \(\mathbf{x}\wedge \mathbf{y}=-\mathbf{y}\wedge \mathbf{x}\), e simplesmente expandindo os colchetes como na álgebra usual:
A última expressão é o resultado; observe que agora não há mais nada a calcular ou simplificar. Expressões como \(\mathbf{e}_{1}\wedge \mathbf{e}_{2}\) são as expressões básicas a partir das quais o espaço \(\mathbb {R}^{3}\wedge \mathbb {R}^{3}\) é construído. Mais adiante (Seção 12.3.2), mostraremos formalmente que o conjunto dessas expressões é uma base do espaço \(\mathbb {R}^{3}\wedge \mathbb {R}^{3}\).
Calculemos também o 3-vetor \(\mathbf{a}\wedge \mathbf{b}\wedge \mathbf{c}\),
Ao expandirmos os colchetes, termos como \(\mathbf{e}_{1}\wedge \mathbf{e}_{2}\wedge \mathbf{e}_{1}\) se anulam, pois
portanto, basta manter os termos que contêm vetores todos diferentes, e obtemos
Observamos que todos os termos são proporcionais ao 3-vetor \(\mathbf{e}_{1}\wedge \mathbf{e}_{2}\wedge \mathbf{e}_{3}\), portanto, só foi necessário o coeficiente diante de \(\mathbf{e}_{1}\wedge \mathbf{e}_{2}\wedge \mathbf{e}_{3}\); por coincidência, esse coeficiente acabou sendo zero. Assim, o resultado é o 3-vetor nulo.\(\blacksquare \)
Pergunta:
Nosso objetivo original era introduzir um produto bilinear e antissimétrico de vetores para obter uma representação geométrica de áreas orientadas. Em vez disso, \(\mathbf{a}\wedge \mathbf{b}\) foi definido algebricamente, por meio de produtos tensoriais. É claro que \(\mathbf{a}\wedge \mathbf{b}\) é antissimétrico e bilinear, mas por que ele representa uma área orientada?
Resposta:
A razão algébrica é a propriedade universal do produto exterior. Se \(B:V\times V\to W\) é qualquer aplicação bilinear alternada, existe uma única aplicação linear \(\widetilde B:\bigwedge ^2V\to W\) tal que
Assim, \(\mathbf{x}\wedge \mathbf{y}\) contém exatamente a informação que pode ser extraída de \(\mathbf{x}\) e \(\mathbf{y}\) por uma aplicação bilinear alternada. A área orientada é um caso particular dessa situação.
Portanto, o espaço das áreas orientadas (isto é, o espaço das combinações lineares de \(A(\mathbf{x},\mathbf{y})\) para vários \(\mathbf{x}\) e \(\mathbf{y}\)) é, em todo caso, mapeado em um subespaço de \(V\wedge V\). Também vimos que áreas orientadas em \(N\) dimensões podem ser representadas por \({N \choose 2}\) projeções, o que indica que são vetores em algum espaço de dimensão \({N \choose 2}\). Veremos abaixo que o espaço \(V\wedge V\) tem exatamente essa dimensão (Teorema 2 na Seção 12.3.2). Portanto, podemos esperar que o espaço das áreas orientadas coincida com \(V\wedge V\). Ao dotar \(V\) de um produto escalar, também podemos associar às potências exteriores normas que medem as áreas e os volumes correspondentes.
Observação: origem do nome “exterior”.
A construção do produto exterior é uma formulação moderna de ideias que remontam a H. Grassmann (1844). Um 2-vetor \(\mathbf{a}\wedge \mathbf{b}\) é interpretado geometricamente como a área orientada do paralelogramo definido pelos vetores \(\mathbf{a}\) e \(\mathbf{b}\). Analogamente, um 3-vetor \(\mathbf{a}\wedge \mathbf{b}\wedge \mathbf{c}\) representa o 3-volume orientado de um paralelepípedo definido por \(\left\{ \mathbf{a},\mathbf{b},\mathbf{c}\right\} \). Devido à antissimetria do produto exterior, temos \((\mathbf{a}\wedge \mathbf{b})\wedge (\mathbf{a}\wedge \mathbf{c})=0\), \((\mathbf{a}\wedge \mathbf{b}\wedge \mathbf{c})\wedge (\mathbf{b}\wedge \mathbf{d})=0\), etc. Podemos interpretar isso geometricamente dizendo que o “produto” de dois volumes é zero se esses volumes têm um vetor em comum. Isso motivou Grassmann a chamar seu produto antissimétrico de “exterior”. Em seu raciocínio, o produto de duas “quantidades extensas” (como linhas, áreas ou volumes) é não nulo somente quando cada uma das duas quantidades está geometricamente “no exterior” (fora) da outra.
Exercício 2:
Mostre que, em um espaço \(V\) bidimensional, qualquer 3-vetor, como \(\mathbf{a}\wedge \mathbf{b}\wedge \mathbf{c}\), pode ser simplificado ao 3-vetor nulo. Prove o mesmo para \(n\)-vetores em espaços de dimensão \(N\) quando \(n\gt N\).\(\blacksquare \)
Solução:
Em dimensão \(N\), quaisquer \(n\gt N\) vetores são linearmente dependentes. Um deles é combinação linear dos demais; ao substituí-lo no produto exterior, cada termo contém um vetor repetido e, portanto, se anula. Como os produtos de vetores geram \(\bigwedge ^nV\), segue que esse espaço consiste apenas no vetor nulo. O caso \(N=2\), \(n=3\), é particular desse argumento.
Também podemos considerar as potências exteriores do espaço dual \(V^{*}\). Tensores de \(\bigwedge ^{n}V^{*}\) são geralmente chamados, por razões históricas, de \(n\)-formas (em vez de “\(n\)-covetores”).
Pergunta:
Onde está realmente o asterisco? O espaço \(\bigwedge ^{n}\left(V^{*}\right)\) é diferente de \(\left(\bigwedge ^{n}V\right)^{*}\)?
Resposta:
Esses espaços são canonicamente isomorfos. A identificação natural é dada pelo determinante:
Com a convenção adotada neste capítulo, \(\mathbf{v}_1\wedge \cdots \wedge \mathbf{v}_k\) é obtido por antissimetrização sem o fator \(1/k!\). Por isso, se usássemos diretamente o emparelhamento herdado do produto tensorial, apareceria um fator \(k!\). A fórmula determinantal acima fixa a normalização e fornece o isomorfismo canônico
Definição 3:
A ação de uma \(k\)-forma \(\mathbf{f}_{1}^{*}\wedge ...\wedge \mathbf{f}_{k}^{*}\) sobre um \(k\)-vetor \(\mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{k}\) é definida por
onde a soma é feita sobre todas as permutações \(\sigma \) do conjunto ordenado \(\left(1,...,k\right)\).
Exemplo 2:
Para \(k=3\), temos
Exercício 3:
a) Mostre que \(\mathbf{a}\wedge \mathbf{b}\wedge \omega =\omega \wedge \mathbf{a}\wedge \mathbf{b}\), onde \(\omega \) é qualquer elemento da álgebra exterior (por exemplo, \(\omega =\mathbf{x}\wedge \mathbf{y}\wedge \mathbf{z}\)).
b) Se \(\omega _{1}\), \(\omega _{2}\) e \(\omega _{3}\) têm grau puro, mostre que
onde \(\omega _{1}\), \(\omega _{2}\) e \(\omega _{3}\) são elementos de grau puro, e \(\mathbf{a},\mathbf{b}\) são vetores.
c) Devido à antissimetria, \(\mathbf{a}\wedge \mathbf{a}=0\) para qualquer vetor \(\mathbf{a}\in V\). Também é verdade que \(\omega \wedge \omega =0\) para qualquer bivetor \(\omega \in \bigwedge ^{2}V\)? Em que dimensões isso vale para todo bivetor?
Resposta:
a) Se \(\omega \) tem grau puro \(k\), a comutatividade graduada dá \(\mathbf{a}\wedge \mathbf{b}\wedge \omega =(-1)^{2k}\omega \wedge \mathbf{a}\wedge \mathbf{b} =\omega \wedge \mathbf{a}\wedge \mathbf{b}\). Como todo elemento da álgebra exterior é soma de elementos de grau puro, a igualdade vale também para \(\omega \) geral.
b) Se \(\omega _2\) tem grau \(k\), mover \(\mathbf{a}\) e \(\mathbf{b}\) um pelo outro, atravessando os \(k\) fatores de \(\omega _2\), equivale a \(2k+1\) trocas de vetores. Cada troca muda o sinal, de modo que o produto muda pelo fator \((-1)^{2k+1}=-1\). Pela linearidade, o resultado vale para quaisquer elementos de graus puros \(\omega _1\) e \(\omega _3\).
c) Não em geral. Em dimensão pelo menos quatro, tome vetores linearmente independentes \(\mathbf{e}_1,\ldots ,\mathbf{e}_4\) e \(\omega =\mathbf{e}_1\wedge \mathbf{e}_2+\mathbf{e}_3\wedge \mathbf{e}_4\). Então \(\omega \wedge \omega =2\mathbf{e}_1\wedge \mathbf{e}_2\wedge \mathbf{e}_3\wedge \mathbf{e}_4\neq 0\). Se \(\dim V\le 3\), todo produto de quatro vetores é nulo e, portanto, \(\omega \wedge \omega =0\) para todo bivetor.
12.2.2 * Produto tensorial simétrico
Pergunta:
Neste ponto, ainda não está claro por que a definição antissimétrica é útil. Talvez pudéssemos definir outra coisa, digamos o produto simétrico, em vez do produto exterior? Poderíamos tentar definir um produto, digamos \(\mathbf{a}\odot \mathbf{b}\), com alguma outra propriedade, como
Resposta:
Sobre \(\mathbb {R}\) (e, mais geralmente, em característica diferente de \(3\)), isso não funciona porque teríamos
de modo que todos os produtos “\(\odot \)” teriam de se anular.
Podemos definir o produto tensorial simétrico, \(\otimes _{S}\), com a propriedade
mas é impossível definir qualquer outra coisa de maneira semelhante. 9
O produto tensorial antissimétrico é o autoespaço (dentro de \(V\otimes V\)) do operador de troca \(\hat{T}\) com autovalor \(-1\). Como \(\hat T^2=I\), seus autovalores pertencem a \(\{ +1,-1\} \); quando \(\dim V\ge 2\), ambos ocorrem. O outro autoespaço, de autovalor \(+1\), é gerado por tensores simétricos da forma \(\mathbf{u}\otimes \mathbf{v}+\mathbf{v}\otimes \mathbf{u}\) e corresponde ao produto tensorial simétrico. Poderíamos escrever
e desenvolver as propriedades desse produto. Entretanto, o produto tensorial simétrico é muito menos útil para os fins da álgebra linear que o subespaço antissimétrico. Este livro deriva a maior parte dos resultados de álgebra linear usando o produto antissimétrico como ferramenta principal!
Exercícios
Ver solução
A primeira expansão é
Para o produto triplo, os coeficientes dos três vetores formam uma matriz com determinante \(2\), portanto o resultado é \(2e_1\wedge e_2\wedge e_3\). Também se pode expandir diretamente: os termos com fatores repetidos se anulam e os dois termos restantes têm sinal positivo.
Ver solução
Com \(u=(1,0,1)\) e \(v=(0,2,1)\), temos \(f(u)=1\), \(g(u)=-1\), \(f(v)=2\) e \(g(v)=1\). Pela avaliação determinantal,
A alternância exige a diferença dos produtos, não sua soma. Não é necessário identificar os covetores com vetores para essa avaliação.
Ver solução
Se \(\alpha =a\wedge b=a\otimes b-b\otimes a\), a fórmula não normalizada é
Expandindo \(\alpha \), cada um dos seis tensores alternados de \(a,b,c\) aparece duas vezes, com o mesmo sinal. O fator \(1/2!\) elimina essa duplicação e deixa a antissimetrização usual de três vetores. Se \(\operatorname {Alt}_3\) inclui o fator \(1/3!\), a mesma expressão é \(3\operatorname {Alt}_3(\alpha \otimes c)\). A resposta depende de declarar qual antissimetrização foi normalizada.
Ver solução
O resultado é \(2e_1\wedge e_2\wedge e_3\wedge e_4\), como em N153. Cada quadrado de um produto simples é zero, enquanto os dois termos cruzados têm o mesmo sinal, pois os graus são pares. Se \(\omega =u\wedge v\), então \(\omega \wedge \omega =0\) por repetição dos vetores. O valor não nulo refuta essa possibilidade.
12.3 Propriedades dos espaços \(\bigwedge ^{k}V\)
A definição fornece as regras de cálculo; agora veremos o que elas permitem concluir. O percurso vai das aplicações induzidas à independência linear, às bases das potências exteriores e aos determinantes. Ao final, a álgebra exterior reunirá todos os graus em uma estrutura com uma única multiplicação.
Como vimos, tensores do espaço \(V\otimes V\) podem ser representados por combinações lineares da forma \(\mathbf{a}\otimes \mathbf{b}+\mathbf{c}\otimes \mathbf{d}+...\), mas não de maneira única, pois podemos transformar uma dessas combinações lineares em outra usando os axiomas do produto tensorial. Analogamente, \(n\)-vetores não são representados de maneira única por combinações lineares de produtos exteriores. Por exemplo,
pois \(\mathbf{b}\wedge \mathbf{b}=0\). Em outras palavras, o 2-vetor \(\omega \equiv \mathbf{a}\wedge \mathbf{b}+\mathbf{a}\wedge \mathbf{c}+\mathbf{b}\wedge \mathbf{c}\) tem uma representação alternativa contendo apenas um produto exterior de termo único, \(\omega =\mathbf{r}\wedge \mathbf{s}\), onde \(\mathbf{r}=\mathbf{a}+\mathbf{b}\) e \(\mathbf{s}=\mathbf{b}+\mathbf{c}\).
Exercício:
Mostre que qualquer 2-vetor em um espaço tridimensional pode ser representado por um produto exterior de termo único, isto é, por um 2-vetor da forma \(\mathbf{a}\wedge \mathbf{b}\).
Dica: Escolha uma base \(\left\{ \mathbf{e}_{1},\mathbf{e}_{2},\mathbf{e}_{3}\right\} \) e mostre que \(\alpha \mathbf{e}_{1}\wedge \mathbf{e}_{2}+\beta \mathbf{e}_{1}\wedge \mathbf{e}_{3}+\gamma \mathbf{e}_{2}\wedge \mathbf{e}_{3}\) é igual a um produto de termo único.\(\blacksquare \)
Solução:
Escreva o 2-vetor na forma indicada. Se \(\alpha \ne 0\), então
Se \(\alpha =0\) e \(\beta \ne 0\), ele é \(\left(e_1+\frac{\gamma }{\beta }e_2\right)\wedge (\beta e_3)\). Se \(\alpha =\beta =0\), é \(e_2\wedge (\gamma e_3)\). Em todos os casos, o 2-vetor é decomponível.
E quanto aos espaços de dimensão superior? Mostraremos (veja o exercício ao final da Seção 12.3.2) que, em geral, \(n\)-vetores não podem ser reduzidos a um produto de termo único. Isso, porém, é sempre possível para \((N-1)\)-vetores em um espaço de dimensão \(N\). (Você mostrou isso para \(N=3\) no exercício acima.)
Enunciado:
Qualquer \((N-1)\)-vetor em um espaço de dimensão \(N\) pode ser escrito como um produto exterior de termo único da forma \(\mathbf{a}_{1}\wedge ...\wedge \mathbf{a}_{N-1}\).
Demonstração:
Provamos isso por indução em \(N\). A base da indução é \(N=2\), caso em que nada há a demonstrar. Para o passo indutivo, suponha que o enunciado esteja provado para \((N-1)\)-vetores em espaços de dimensão \(N\); precisamos prová-lo para \(N\)-vetores em espaços de dimensão \((N+1)\). Escolha uma base \(\left\{ \mathbf{e}_{1},...,\mathbf{e}_{N+1}\right\} \) no espaço. Qualquer \(N\)-vetor \(\omega \) pode ser escrito como uma combinação linear de termos de produtos exteriores,
onde \(\left\{ \alpha _{i}\right\} \) são algumas constantes.
Observe que qualquer tensor \(\omega \in \bigwedge ^{N}V\) pode ser escrito dessa forma simplesmente expressando cada vetor na base e expandindo os produtos exteriores. O resultado será uma combinação linear da forma acima, contendo no máximo \(N+1\) produtos exteriores de termo único, como \(\mathbf{e}_{1}\wedge ...\wedge \mathbf{e}_{N}\), \(\mathbf{e}_{2}\wedge ...\wedge \mathbf{e}_{N+1}\) e assim por diante. Ainda não sabemos se esses produtos exteriores de termo único constituem um conjunto linearmente independente; isso será estabelecido na Seção 12.3.2. Por ora, não precisaremos dessa propriedade.
Agora gostaríamos de transformar a expressão acima em um único termo. Movemos \(\mathbf{e}_{N+1}\) para fora dos colchetes nos primeiros \(N\) termos:
onde, na última linha, introduzimos um \((N-1)\)-vetor auxiliar \(\psi \). Se \(\psi =0\), não há mais nada a provar. Caso contrário, pelo menos um dos \(\alpha _i\) deve ser não nulo. Reordenando \(\mathbf e_1,\ldots ,\mathbf e_N\) se necessário, podemos supor que \(\alpha _N\neq 0\). Então
Agora observamos que \(\psi \) pertence ao espaço dos \((N-1)\)-vetores sobre o subespaço de dimensão \(N\) gerado por \(\left\{ \mathbf{e}_{1},...,\mathbf{e}_{N}\right\} \). Pela hipótese de indução, \(\psi \) pode ser escrito como um produto exterior de termo único, \(\psi =\mathbf{a}_{1}\wedge ...\wedge \mathbf{a}_{N-1}\), de certos vetores \(\left\{ \mathbf{a}_{i}\right\} \). Definindo
obtemos
isto é, \(\omega \) pode ser representado como um produto exterior de termo único.\(\blacksquare \)
12.3.1 Aplicações lineares entre espaços \(\bigwedge ^{k}V\)
Como os espaços \(\bigwedge ^{k}V\) são espaços vetoriais, podemos considerar aplicações lineares entre eles.
Um exemplo simples é a aplicação
que mapeia \(\bigwedge ^{k}V\rightarrow \bigwedge ^{k+1}V\); aqui o vetor \(\mathbf{a}\) é fixo. É importante verificar que \(L_{\mathbf{a}}\) é uma aplicação linear entre esses espaços. Como fazemos isso? Precisamos verificar que \(L_{\mathbf{a}}\) leva uma combinação linear de tensores em combinações lineares; isso é fácil de ver,
Fixemos agora um covetor \(\mathbf{a}^{*}:V\to \mathbb K\). Para qualquer espaço \(W\), a aplicação bilinear \((\mathbf v,\mathbf w)\mapsto \mathbf{a}^{*}(\mathbf v)\mathbf w\) induz uma aplicação linear \(V\otimes W\to W\) que leva \(\mathbf v\otimes \mathbf w\) a \(\mathbf{a}^{*}(\mathbf v)\mathbf w\). Agora aplicaremos a construção análoga às potências exteriores e construiremos uma aplicação \(V\wedge V\rightarrow V\). Denotemos essa aplicação por \(\iota _{\mathbf{a}^{*}}\).
Seria incorreto definir a aplicação \(\iota _{\mathbf{a}^{*}}\) pela fórmula \(\iota _{\mathbf{a}^{*}}(\mathbf{v}\wedge \mathbf{w})=\mathbf{a}^{*}\left(\mathbf{v}\right)\mathbf{w}\) pois tal definição não respeita a antissimetria do produto cunha e, portanto, viola a condição de linearidade,
Assim, precisamos agir com \(\mathbf{a}^{*}\) sobre cada vetor de um produto cunha e garantir que surja o sinal negativo correto. Uma fórmula aceitável para a aplicação \(\iota _{\mathbf{a}^{*}}:\bigwedge ^{2}V\rightarrow V\) é
(Verifique que agora a condição de linearidade vale!) É assim que definiremos a aplicação \(\iota _{\mathbf{a}^{*}}\) em \(\bigwedge ^{2}V\).
Estendamos agora \(\iota _{\mathbf{a}^{*}}:\bigwedge ^{2}V\rightarrow V\) a uma aplicação
definida como segue:
Essa definição é indutiva, isto é, mostra como definir \(\iota _{\mathbf{a}^{*}}\) em \(\bigwedge ^{k}V\) se soubermos defini-la em \(\bigwedge ^{k-1}V\). A ação de \(\iota _{\mathbf{a}^{*}}\) sobre uma soma de termos é definida exigindo linearidade,
Podemos converter essa definição indutiva em uma fórmula mais explícita: se \(\omega =\mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{k}\in \bigwedge ^{k}V\), então
Essa aplicação é chamada de produto interior ou aplicação de inserção. É uma operação útil em álgebra linear. A aplicação de inserção \(\iota _{\mathbf{a}^{*}}\psi \) “insere” o covetor \(\mathbf{a}^{*}\) no tensor \(\psi \in \bigwedge ^{k}V\), fazendo-o atuar sobre cada vetor do produto exterior que compõe \(\psi \).
Vamos verificar formalmente que a aplicação de inserção é linear.
Enunciado:
A aplicação \(\iota _{\mathbf{a}^{*}}:\bigwedge ^{k}V\rightarrow \bigwedge ^{k-1}V\), para \(1\leq k\leq N\), é uma aplicação linear bem definida de acordo com a definição indutiva.
Demonstração:
Primeiro, precisamos verificar que ela leva combinações lineares em combinações lineares; isso é fácil de ver por indução, usando o fato de que \(\mathbf{a}^{*}:V\rightarrow \mathbb {K}\) é linear. Contudo, esse tipo de linearidade não é suficiente; também precisamos verificar que o resultado da aplicação, isto é, o tensor \(\iota _{\mathbf{a}^{*}}(\omega )\), é definido independentemente da representação de \(\omega \) por vetores como \(\mathbf{v}_{i}\). O problema é que há muitas dessas representações; por exemplo, um tensor \(\omega \in \bigwedge ^{3}V\) pode ser escrito usando vetores diferentes como
Precisamos verificar que toda representação equivalente produz o mesmo tensor resultante \(\iota _{\mathbf{a}^{*}}(\omega )\), apesar de a definição de \(\iota _{\mathbf{a}^{*}}\) parecer depender da escolha dos vetores \(\mathbf{v}_{i}\). Só então estará provado que \(\iota _{\mathbf{a}^{*}}\) é uma aplicação linear \(\bigwedge ^{k}V\rightarrow \bigwedge ^{k-1}V\).
Uma representação equivalente de um tensor \(\omega \) só pode ser obtida usando as propriedades do produto exterior, a saber, linearidade e antissimetria. Portanto, precisamos verificar que \(\iota _{\mathbf{a}^{*}}(\omega )\) não muda quando alteramos a representação de \(\omega \) dessas duas maneiras: 1) expandindo uma combinação linear,
2) trocando a ordem de dois vetores no produto exterior e mudando o sinal,
É claro que \(\mathbf{a}^{*}(\mathbf{x}+\lambda \mathbf{y})=\mathbf{a}^{*}(\mathbf{x})+\lambda \mathbf{a}^{*}(\mathbf{y})\); segue por indução que \(\iota _{\mathbf{a}^{*}}\omega \) não muda sob uma mudança de representação do tipo (12.8). Agora consideramos a mudança de representação do tipo (12.9). Pela definição de \(\iota _{\mathbf{a}^{*}}\), temos
onde denotamos por \(\chi \) o restante do produto exterior. É claro, pela expressão acima, que
Isso prova que \(\iota _{\mathbf{a}^{*}}(\omega )\) não muda sob uma mudança de representação de \(\omega \) do tipo (12.9). Isso conclui a demonstração.\(\blacksquare \)
Observação:
Fica evidente pela demonstração que o sinal negativo na definição indutiva (12.7) é crucial para a linearidade da aplicação \(\iota _{\mathbf{a}^{*}}\). De fato, se tentarmos definir uma aplicação por uma fórmula como
o resultado não será uma aplicação linear \(\bigwedge ^{2}V\rightarrow V\), apesar da aparência de linearidade. A fórmula correta deve levar em conta o fato de que \(\mathbf{v}_{1}\wedge \mathbf{v}_{2}=-\mathbf{v}_{2}\wedge \mathbf{v}_{1}\).
Exercício:
Mostre por indução em \(k\) que
Em outras palavras, o operador linear \(L_{\mathbf{x}}\iota _{\mathbf{a}^{*}}+\iota _{\mathbf{a}^{*}}L_{\mathbf{x}}:\bigwedge ^{k}V\rightarrow \bigwedge ^{k}V\) é simplesmente a multiplicação pelo número \(\mathbf{a}^{*}(\mathbf{x})\).
Resposta:
Pela identidade de contração \(\iota _{\mathbf{a}^{*}}(\mathbf{x}\wedge \omega )=\mathbf{a}^{*}(\mathbf{x})\omega - \mathbf{x}\wedge \iota _{\mathbf{a}^{*}}\omega \), válida para todo \(\omega \), temos
Essa identidade vale em todos os graus e, em particular, prova o enunciado por indução.
12.3.2 Produto exterior e dependência linear
O produto exterior é útil de muitas maneiras. Uma propriedade poderosa é sua relação estreita com a independência linear de conjuntos de vetores. Por exemplo, se \(\mathbf{u}=\lambda \mathbf{v}\), então \(\mathbf{u}\wedge \mathbf{v}=0\). Mais geralmente:
Teorema 1:
Um conjunto \(\left\{ \mathbf{v}_{1},...,\mathbf{v}_{k}\right\} \) de vetores de \(V\) é linearmente independente se, e somente se, \((\mathbf{v}_{1}\wedge \mathbf{v}_{2}\wedge ...\wedge \mathbf{v}_{k})\neq 0\), isto é, se esse é um tensor não nulo de \(\bigwedge ^{k}V\).
Demonstração:
Se os vetores são dependentes, um deles é combinação dos demais. Substituir essa combinação no produto exterior produz termos com um fator repetido; todos são nulos. Isso inclui \(k=1\), caso em que o único vetor é zero.
Reciprocamente, estenda os vetores independentes \(\mathbf v_1,\ldots ,\mathbf v_k\) a uma base de \(V\) e tome os covetores duais \(\mathbf f_1^*,\ldots ,\mathbf f_k^*\). Pela avaliação determinantal,
Um funcional linear vale zero no tensor nulo. Portanto, o produto exterior considerado é não nulo. Essa prova mostra como construir um teste explícito de independência, sem recorrer a uma representação geométrica.\(\blacksquare \)
Também é importante saber que qualquer tensor da maior potência exterior \(\bigwedge ^{N}V\) pode ser representado simplesmente como um produto exterior de termo único de \(N\) vetores. (Observe que a mesma propriedade para \(\bigwedge ^{N-1}V\) já foi estabelecida na Seção 12.3.)
Lema 1:
Para qualquer tensor \(\omega \in \bigwedge ^{N}V\), existem vetores \(\left\{ \mathbf{v}_{1},...,\mathbf{v}_{N}\right\} \) tais que \(\omega =\mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{N}\).
Demonstração:
Se \(\omega =0\), nada há a demonstrar; portanto, suponha \(\omega \neq 0\). Por definição, o tensor \(\omega \) tem uma representação como soma de vários produtos exteriores, digamos
Vamos simplificar essa expressão até obter um único produto exterior. Primeiro, omitimos os termos nulos (por exemplo, \(\mathbf{a}\wedge \mathbf{a}\wedge \mathbf{b}\wedge ...=0\)). Pelo Teorema 1, o conjunto \(\left\{ \mathbf{v}_{1},...,\mathbf{v}_{N}\right\} \) é linearmente independente (caso contrário, o termo \(\mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{N}\) seria nulo). Portanto, \(\left\{ \mathbf{v}_{1},...,\mathbf{v}_{N}\right\} \) é uma base de \(V\). Todos os outros vetores, como \(\mathbf{v}_{i}^{\prime }\), podem ser decompostos como combinações lineares dos vetores dessa base. Denotemos \(\psi \equiv \mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{N}\). Ao expandir os colchetes em produtos exteriores como \(\mathbf{v}_{1}^{\prime }\wedge ...\wedge \mathbf{v}_{N}^{\prime }\), obteremos sempre o tensor \(\psi \) com coeficientes diferentes. Assim, o resultado final é \(\omega =c\psi \) para algum escalar \(c\). Como \(\omega \neq 0\), temos \(c\neq 0\), e podemos absorver esse coeficiente no primeiro fator:
Isso prova o Lema 1.\(\blacksquare \)
Agora queremos construir uma base no espaço \(\bigwedge ^{m}V\). Para isso, precisamos determinar quais conjuntos de tensores de \(\bigwedge ^{m}V\) são linearmente independentes nesse espaço.
Lema 2:
Se \(\left\{ \mathbf{e}_{1},...,\mathbf{e}_{N}\right\} \) é uma base de \(V\), então qualquer tensor \(A\in \bigwedge ^{m}V\) pode ser decomposto como uma combinação linear dos tensores \(\mathbf{e}_{k_{1}}\wedge \mathbf{e}_{k_{2}}\wedge ...\wedge \mathbf{e}_{k_{m}}\) com índices \(1\leq k_j\leq N\). Os termos com índices repetidos são nulos; os demais podem ser reordenados para que \(k_1\lt \cdots \lt k_m\).
Demonstração:
O tensor \(A\) é uma combinação linear de expressões da forma \(\mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{m}\), e cada vetor \(\mathbf{v}_{i}\in V\) pode ser decomposto na base \(\left\{ \mathbf{e}_{j}\right\} \). Expandindo os colchetes dos produtos cunha usando as regras (12.2)–(12.4), obtemos uma decomposição de um tensor arbitrário em termos dos produtos exteriores dos vetores da base. Por exemplo,
(verifique você mesmo!).\(\blacksquare \)
Pelo Teorema 1, todos os tensores \(\mathbf{e}_{k_{1}}\wedge \mathbf{e}_{k_{2}}\wedge ...\wedge \mathbf{e}_{k_{m}}\) construídos a partir de subconjuntos de vetores da base \(\left\{ \mathbf{e}_{1},...,\mathbf{e}_{N}\right\} \) são não nulos, e, pelo Lema 2, qualquer tensor pode ser decomposto em uma combinação linear desses tensores. Mas esses tensores formam uma base do espaço \(\bigwedge ^{m}V\)? Sim:
Lema 3:
Se \(\left\{ \mathbf{v}_{1},...,\mathbf{v}_{n}\right\} \) é um conjunto de vetores linearmente independente (não necessariamente uma base de \(V\), pois \(n\leq N\)), então:
(1) O conjunto dos \({n \choose 2}\) tensores
é linearmente independente no espaço \(\bigwedge ^{2}V\).
(2) O conjunto dos \({n \choose m}\) tensores
é linearmente independente no espaço \(\bigwedge ^{m}V\) para \(2\leq m\leq n\).
Demonstração:
(1) Suponha que o conjunto \(\left\{ \mathbf{v}_{j}\right\} \) seja linearmente independente, mas que o conjunto \(\left\{ \mathbf{v}_{j}\wedge \mathbf{v}_{k}\right\} \) seja dependente, de modo que exista uma combinação linear
com algum \(\lambda _{jk}\neq 0\). Sem perda de generalidade, \(\lambda _{12}\neq 0\) (caso contrário, podemos renumerar os vetores \(\mathbf{v}_{j}\)). Existe um covetor \(\mathbf{f}^{*}\in V^{*}\) tal que \(\mathbf{f}^{*}\left(\mathbf{v}_{1}\right)=1\) e \(\mathbf{f}^{*}\left(\mathbf{v}_{i}\right)=0\) para \(2\leq i\leq n\). Aplicando o produto interior com esse covetor ao tensor acima,
portanto, pela independência linear de \(\left\{ \mathbf{v}_{k}\right\} \), todos os \(\lambda _{1k}=0\), contrariando a hipótese \(\lambda _{12}\neq 0\).
(2) A demonstração da parte (1) generaliza-se por indução em \(m\). O caso \(m=2\) já foi provado. Suponha que o resultado valha para \(m-1\) e considere uma relação linear
Se algum coeficiente for não nulo, podemos renumerar os vetores e supor \(\lambda _{12\cdots m}\neq 0\). Escolha \(\mathbf{f}^*\in V^*\) tal que \(\mathbf{f}^*(\mathbf{v}_1)=1\) e \(\mathbf{f}^*(\mathbf{v}_i)=0\) para \(2\le i\le n\). Aplicando \(\iota _{\mathbf{f}^*}\) à relação anterior, restam apenas os termos que contêm \(\mathbf{v}_1\):
Pela hipótese de indução, todos esses coeficientes são nulos, em particular \(\lambda _{12\cdots m}=0\), uma contradição. Logo, o conjunto de \(m\)-vetores indicado no enunciado é linearmente independente. \(\blacksquare \)
Agora estamos prontos para calcular a dimensão de \(\bigwedge ^{m}V\).
Teorema 2:
A dimensão do espaço \(\bigwedge ^{m}V\), para \(0\leq m\leq N\), é
onde \(N\equiv \mathrm{dim}\, V\). Para \(m\gt N\), temos \(\mathrm{dim}\, \bigwedge ^{m}V=0\), isto é, os espaços \(\bigwedge ^{m}V\) para \(m\gt N\) consistem somente no tensor nulo.
Demonstração:
Construiremos explicitamente uma base do espaço \(\bigwedge ^{m}V\). Escolha primeiro uma base \(\left\{ \mathbf{e}_{1},...,\mathbf{e}_{N}\right\} \) em \(V\). Pelo Lema 3, o conjunto dos \({N \choose m}\) tensores
é linearmente independente e, pelo Lema 2, qualquer tensor \(A\in \bigwedge ^{m}V\) é uma combinação linear desses tensores. Portanto, o conjunto \(\left\{ \mathbf{e}_{k_{1}}\wedge \mathbf{e}_{k_{2}}\wedge ...\wedge \mathbf{e}_{k_{m}}\right\} \) é uma base de \(\bigwedge ^{m}V\). Como todas as bases de um espaço vetorial finito-dimensional têm o mesmo número de elementos, segue que \(\mathrm{dim}\, \bigwedge ^{m}V={N \choose m}\).
Para \(m\gt N\), a existência de um tensor não nulo \(\mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{m}\) contradiz o Teorema 1: o conjunto \(\left\{ \mathbf{v}_{1},...,\mathbf{v}_{m}\right\} \) não pode ser linearmente independente, pois possui mais vetores que a dimensão do espaço. Portanto, todos esses tensores são nulos (mais precisamente, são o tensor nulo), que é o único elemento de \(\bigwedge ^{m}V\) para todo \(m\gt N\).\(\blacksquare \)
Exercício 1:
É dado que o conjunto dos quatro vetores \(\left\{ \mathbf{a},\mathbf{b},\mathbf{c},\mathbf{d}\right\} \) é linearmente independente. Mostre que o tensor \(\omega \equiv \mathbf{a}\wedge \mathbf{b}+\mathbf{c}\wedge \mathbf{d}\in \bigwedge ^{2}V\) não pode ser igual a um produto exterior de termo único da forma \(\mathbf{x}\wedge \mathbf{y}\).
Resposta:
Escolha \(\mathbf{a}^{*},\mathbf{b}^{*},\mathbf{c}^{*},\mathbf{d}^{*}\in V^{*}\) que, restritos ao subespaço gerado por \(\mathbf{a},\mathbf{b},\mathbf{c},\mathbf{d}\), formem a base dual. Pela fórmula da contração,
Se \(\omega =\mathbf{x}\wedge \mathbf{y}\), toda contração de \(\omega \) é combinação linear de \(\mathbf{x}\) e \(\mathbf{y}\). Assim, os quatro vetores independentes \(\mathbf{a},\mathbf{b},\mathbf{c},\mathbf{d}\) pertenceriam ao mesmo subespaço de dimensão no máximo dois, uma contradição. Equivalentemente, \(\omega \wedge \omega =2\mathbf{a}\wedge \mathbf{b}\wedge \mathbf{c}\wedge \mathbf{d}\neq 0\), enquanto \((\mathbf{x}\wedge \mathbf{y})\wedge (\mathbf{x}\wedge \mathbf{y})=0\).
Observação:
Enquanto \(\mathbf{a}\wedge \mathbf{b}\) é interpretado geometricamente como a área orientada de um paralelogramo definido por \(\mathbf{a}\) e \(\mathbf{b}\), uma combinação linear geral, como \(\mathbf{a}\wedge \mathbf{b}+\mathbf{c}\wedge \mathbf{d}+\mathbf{e}\wedge \mathbf{f}\), não tem essa interpretação (a menos que possa ser reduzida a um produto de termo único \(\mathbf{x}\wedge \mathbf{y}\)). Se não puder ser reduzida, \(\mathbf{a}\wedge \mathbf{b}+\mathbf{c}\wedge \mathbf{d}\) pode ser interpretada apenas como uma combinação linear formal de duas áreas.
Exercício 2:
Suponha que \(1\leq k\leq N\), \(\psi \in \bigwedge ^{k}V\) e \(\mathbf{x}\in V\) satisfaçam \(\mathbf{x}\wedge \psi =0\) e \(\mathbf{x}\neq 0\). Mostre que existe \(\chi \in \bigwedge ^{k-1}V\) tal que \(\psi =\mathbf{x}\wedge \chi \). Dê um exemplo em que \(\psi \) e \(\chi \) não possam ser representados por produtos exteriores de termo único.
Resposta:
Escolha \(\mathbf{f}^{*}\in V^{*}\) com \(\mathbf{f}^{*}(\mathbf{x})=1\). Aplicando a identidade de contração a \(\mathbf{x}\wedge \psi =0\), obtemos
Logo, \(\psi =\mathbf{x}\wedge \chi \), onde \(\chi =\iota _{\mathbf{f}^{*}}\psi \).
Para o exemplo, suponha \(\dim V\ge 5\) e escolha cinco vetores independentes \(\mathbf{x},\mathbf{a},\mathbf{b},\mathbf{c},\mathbf{d}\). Ponha \(\chi =\mathbf{a}\wedge \mathbf{b}+\mathbf{c}\wedge \mathbf{d}\) e \(\psi =\mathbf{x}\wedge \chi \). O Exercício 1 mostra que \(\chi \) não é decomponível. Escolha \(\mathbf{f}^{*}\) que vale \(1\) em \(\mathbf{x}\) e \(0\) em \(\mathbf{a},\mathbf{b},\mathbf{c},\mathbf{d}\). Então \(\iota _{\mathbf{f}^{*}}\psi =\chi \). Se \(\psi \) fosse decomponível, essa contração seria um bivetor contido no espaço gerado pelos três fatores de \(\psi \); todo bivetor em um espaço de dimensão no máximo três é decomponível, contrariando a não decomponibilidade de \(\chi \).
12.3.3 Cálculo da base dual
O produto exterior permite calcular explicitamente a base dual de uma dada base.
Começamos com uma motivação. Suponha que \(\left\{ \mathbf{v}_{1},...,\mathbf{v}_{N}\right\} \) seja uma base dada; queremos calcular sua base dual. Por exemplo, o covetor \(\mathbf{v}_{1}^{*}\) da base dual é a função linear tal que \(\mathbf{v}_{1}^{*}(\mathbf{x})\) é igual ao coeficiente de \(\mathbf{v}_{1}\) na decomposição de \(\mathbf{x}\) na base \(\left\{ \mathbf{v}_{j}\right\} \),
Partimos da observação de que o tensor \(\omega \equiv \mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{N}\) é não nulo, pois \(\left\{ \mathbf{v}_{j}\right\} \) é uma base. O produto exterior \(\mathbf{x}\wedge \mathbf{v}_{2}\wedge ...\wedge \mathbf{v}_{N}\) é igual a zero se \(\mathbf{x}\) for uma combinação linear apenas de \(\mathbf{v}_{2}\), ..., \(\mathbf{v}_{N}\), com coeficiente nulo \(x_{1}\). Isso sugere que o produto exterior de \(\mathbf{x}\) com o \((N-1)\)-vetor \(\mathbf{v}_{2}\wedge ...\wedge \mathbf{v}_{N}\) é bastante semelhante ao covetor \(\mathbf{v}_{1}^{*}\) que procuramos. De fato, calculemos
Portanto, a multiplicação exterior por \(\mathbf{v}_{2}\wedge ...\wedge \mathbf{v}_{N}\) atua de modo bastante semelhante a \(\mathbf{v}_{1}^{*}\). Para tornar a notação mais concisa, introduzamos uma operação especial de complemento 10 denotada por uma estrela:
Então podemos escrever \(\mathbf{v}_{1}^{*}(\mathbf{x})\omega =\mathbf{x}\wedge *(\mathbf{v}_{1})\). Essa equação pode ser usada para calcular \(\mathbf{v}_{1}^{*}\): para qualquer \(\mathbf{x}\in V\), o número \(\mathbf{v}_{1}^{*}(\mathbf{x})\) é igual à constante \(\lambda \) na equação \(\mathbf{x}\wedge *(\mathbf{v}_{1})=\lambda \omega \). Para tornar esse tipo de equação mais conveniente, escrevamos
onde a “divisão” de um tensor por outro deve ser entendida da seguinte maneira: primeiro calculamos o tensor \(\mathbf{x}\wedge *(\mathbf{v}_{1})\); esse tensor é proporcional a \(\omega \), pois ambos pertencem ao espaço unidimensional \(\bigwedge ^{N}V\). Assim, podemos determinar o número \(\lambda \) tal que \(\mathbf{x}\wedge *(\mathbf{v}_{1})=\lambda \omega \); o coeficiente de proporcionalidade \(\lambda \) é então o resultado da divisão de \(\mathbf{x}\wedge *(\mathbf{v}_{1})\) por \(\omega \).
Para \(\mathbf{v}_{2}\), temos
Se quisermos \(x_{2}\omega =\mathbf{x}\wedge *(\mathbf{v}_{2})\), precisamos adicionar um sinal negativo extra e definir
Então obtemos de fato \(\mathbf{v}_{2}^{*}(\mathbf{x})\omega =\mathbf{x}\wedge *(\mathbf{v}_{2})\).
Fica claro então que podemos definir os tensores \(*(\mathbf{v}_{i})\), para \(i=1,...,N\), dessa maneira. O tensor \(*(\mathbf{v}_{i})\) é obtido de \(\omega \) removendo o vetor \(\mathbf{v}_{i}\) e adicionando um sinal correspondente a deslocar o vetor \(\mathbf{v}_{i}\) para a posição mais à esquerda no produto exterior. O mapa de “complemento”, \(*:V\rightarrow \bigwedge ^{N-1}V\), satisfaz \(\mathbf{v}_{j}\wedge *(\mathbf{v}_{j})=\omega \) para cada vetor da base \(\mathbf{v}_{j}\). (Depois de definido nos vetores da base, o mapa de complemento pode ser estendido a todos os vetores de \(V\) por linearidade. Contudo, por enquanto aplicaremos a operação de complemento apenas aos vetores da base.)
Com essas definições, podemos expressar a base dual como
Observação:
A notação \(*(\mathbf{v}_{i})\) sugere que, por exemplo, \(*(\mathbf{v}_{1})\) seja uma operação aplicada a \(\mathbf{v}_{1}\) e função apenas desse vetor, mas não é assim: o “complemento” de um vetor depende da base inteira, e não apenas do vetor isolado! Além disso, a propriedade \(\mathbf{v}_{1}\wedge *(\mathbf{v}_{1})=\omega \) não é suficiente para definir o tensor \(*\mathbf{v}_{1}\). A definição correta de \(*(\mathbf{v}_{i})\) é o tensor obtido de \(\omega \) removendo \(\mathbf{v}_{i}\), como explicado acima.
Exemplo:
No espaço \(\mathbb {R}^{2}\), calculemos a base dual da base \(\left\{ \mathbf{v}_{1},\mathbf{v}_{2}\right\} \), onde
Denotemos por \(\mathbf{e}_{1}\) e \(\mathbf{e}_{2}\) os vetores da base padrão \(\begin{pmatrix} 1 \\ 0 \end{pmatrix}\) e \(\begin{pmatrix} 0 \\ 1 \end{pmatrix}\). Primeiro calculamos o 2-vetor
A operação de “complemento” para a base \(\left\{ \mathbf{v}_{1},\mathbf{v}_{2}\right\} \) dá \(*(\mathbf{v}_{1})=\mathbf{v}_{2}\) e \(*(\mathbf{v}_{2})=-\mathbf{v}_{1}\). Agora definimos os covetores \(\mathbf{v}_{1,2}^{*}\) por sua ação sobre um vetor arbitrário \(\mathbf{x}\equiv x_{1}\mathbf{e}_{1}+x_{2}\mathbf{e}_{2}\),
Portanto, \(\mathbf{v}_{1}^{*}=\frac{1}{3}\mathbf{e}_{1}^{*}+\frac{1}{3}\mathbf{e}_{2}^{*}\) e \(\mathbf{v}_{2}^{*}=-\frac{1}{3}\mathbf{e}_{1}^{*}+\frac{2}{3}\mathbf{e}_{2}^{*}\).
Pergunta:
Podemos definir a operação de complemento para todo \(\mathbf{x}\in V\) pela equação \(\mathbf{x}\wedge *(\mathbf{x})=\omega \), onde \(\omega \in \bigwedge ^{N}V\) é um tensor fixo? O complemento realmente depende da base inteira? Ou talvez uma escolha de \(\omega \) seja suficiente?
Resposta:
Não, sim, não. Primeiro, \(*(\mathbf{x})\) não é determinado unicamente por essa equação, pois \(\mathbf{x}\wedge A=\omega \) define \(A\) apenas a menos de tensores da forma \(\mathbf{x}\wedge ...\); segundo, a equação \(\mathbf{x}\wedge *(\mathbf{x})=\omega \) indica que \(*(\lambda \mathbf{x})=\frac{1}{\lambda }\, *\negmedspace (\mathbf{x})\), de modo que o mapa de complemento não seria linear se fosse definido assim. É importante ter em mente que o mapa de complemento requer uma base inteira para sua definição e depende não apenas da escolha de um tensor \(\omega \), mas também da escolha de todos os vetores da base. Por exemplo, em duas dimensões temos \(*(\mathbf{e}_{1})=\mathbf{e}_{2}\); é claro que \(*(\mathbf{e}_{1})\) depende da escolha de \(\mathbf{e}_{2}\)!
Observação:
A situação é diferente quando o espaço vetorial é equipado com um produto escalar. Nesse caso, normalmente escolhe-se uma base ortonormal para definir o mapa de complemento; então o mapa de complemento é chamado de estrela de Hodge. A estrela de Hodge é independente da escolha da base, desde que a base seja ortonormal em relação ao produto escalar dado e desde que a orientação da base não seja alterada (isto é, desde que o tensor \(\omega \) não troque de sinal). Em outras palavras, a operação estrela de Hodge é invariante sob transformações ortogonais que preservam a orientação da base; essas transformações preservam o tensor \(\omega \). Portanto, a estrela de Hodge não depende exatamente da escolha detalhada da base, mas da escolha do produto escalar e da orientação da base (o sinal de \(\omega \)). Entretanto, estamos trabalhando agora com um espaço geral sem produto escalar. Nesse caso, o mapa de complemento depende da base inteira.
12.3.4 Eliminação de Gauss
Pergunta:
Qual esforço computacional é realmente necessário para calcular o produto exterior de \(n\) vetores? Ele parece fácil em duas ou três dimensões, mas em \(N\) dimensões o produto de \(n\) vetores \(\left\{ \mathbf{x}_{1},...,\mathbf{x}_{n}\right\} \) produz expressões como
que, ao expandirmos todos os parênteses, serão reduzidas a um número exponencialmente grande (da ordem de \(N^{n}\)) de produtos tensoriais elementares.
Resposta:
Naturalmente, expandir todos os parênteses não é a melhor maneira de calcular produtos exteriores longos. Em vez disso, podemos usar um procedimento semelhante à eliminação de Gauss para calcular determinantes. A observação fundamental é que
para qualquer número \(\lambda \), e que é fácil calcular um produto exterior da forma
É fácil calcular esse produto exterior porque o segundo vetor (\(\beta _{2}\mathbf{e}_{2}+\beta _{3}\mathbf{e}_{3}\)) não contém o vetor da base \(\mathbf{e}_{1}\) e o terceiro vetor não contém \(\mathbf{e}_{1}\) nem \(\mathbf{e}_{2}\). Assim, podemos simplificar o cálculo de um produto exterior longo por operações elementares análogas às da eliminação de Gauss. Começamos com
Depois, para \(k=2,\ldots ,n\), subtraímos de \(\mathbf{x}_k\) combinações lineares dos vetores já tratados:
Como adicionar a um fator um múltiplo de outro fator não altera o produto exterior,
Escolhemos os coeficientes \(c_{kj}\) de modo a zerar sucessivamente as componentes nas direções-pivô. Se um pivô for nulo, permutamos os vetores ou passamos à próxima direção da base. Se, durante o processo, algum \(\widetilde{\mathbf{x}}_k\) se tornar nulo, os vetores originais são linearmente dependentes e o produto exterior é zero.
Ao final, podemos supor, após as permutações necessárias, que \(\widetilde{\mathbf{x}}_i\) é combinação de \(\mathbf{e}_i,\ldots ,\mathbf{e}_N\). Essa forma escalonada reduz drasticamente o número de termos que precisam ser expandidos.
Se \(n=N\), o produto pode ser avaliado imediatamente, pois o último vetor, \(\tilde{\mathbf{x}}_{N}\), é proporcional a \(\mathbf{e}_{N}\); assim,
O cálculo é um pouco mais longo se \(n\lt N\), de modo que
Nesse caso, podemos eliminar, por exemplo, \(\mathbf{e}_{n}\) de \(\tilde{\mathbf{x}}_{1},...,\tilde{\mathbf{x}}_{n-1}\) subtraindo deles um múltiplo de \(\tilde{\mathbf{x}}_{n}\), mas não podemos simplificar mais o produto; nesse ponto precisamos expandir o último parêntese (que contém \(\tilde{\mathbf{x}}_{n}\)) e escrever os termos.
Exemplo 1:
Calcularemos o produto exterior
Eliminaremos \(\mathbf{e}_{1}\) de \(\mathbf{a}\) e \(\mathbf{c}\) (apenas para manter os coeficientes mais simples):
Agora eliminamos \(\mathbf{e}_{2}\) de \(\mathbf{a}_{1}\), e então o produto pode ser avaliado rapidamente:
Exemplo 2:
Considere
Subtraindo múltiplos de \(\mathbf a\) dos outros fatores, obtemos
Logo,
Para eliminar a componente em \(\mathbf e_2\), definimos
Como \(\mathbf a\wedge \mathbf b_1\wedge \mathbf c_2 =3\, \mathbf a\wedge \mathbf b_1\wedge \mathbf c_1\), temos
Agora eliminamos a componente em \(\mathbf e_3\) dos dois primeiros fatores:
Portanto,
12.3.5 Posto de um conjunto de vetores
Definimos o posto de uma aplicação linear como a dimensão de sua imagem. Um conceito análogo pode ser introduzido para conjuntos de vetores.
Definição:
Se \(S=\left\{ \mathbf{v}_{1},...,\mathbf{v}_{n}\right\} \) é um conjunto de vetores (onde \(n\) não é necessariamente menor que a dimensão \(N\) do espaço), o posto do conjunto \(S\) é a dimensão do subespaço gerado pelos vetores \(\left\{ \mathbf{v}_{1},...,\mathbf{v}_{n}\right\} \). Em forma de fórmula,
O posto de um conjunto \(S\) é igual ao número máximo de vetores em qualquer subconjunto linearmente independente de \(S\). Por exemplo, considere o conjunto \(\left\{ 0,\mathbf{v},2\mathbf{v},3\mathbf{v}\right\} \), onde \(\mathbf{v}\neq 0\). O posto desse conjunto é 1, pois esses quatro vetores geram um subespaço unidimensional,
Qualquer subconjunto de \(S\) com dois ou mais vetores é linearmente dependente.
Mostraremos agora como usar o produto exterior para calcular o posto de um conjunto (finito) dado \(S=\left\{ \mathbf{v}_{1},...,\mathbf{v}_{n}\right\} \).
Segundo o Teorema 1 da Seção 12.3.2, \(S\) é linearmente independente se, e somente se, \(\mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{n}\neq 0\). Portanto, primeiro calculamos o tensor \(\mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{n}\). Se esse tensor não for nulo, \(S\) será linearmente independente e o posto de \(S\) será \(n\). Por outro lado, se \(\mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{n}=0\), o posto será menor que \(n\). Podemos determinar o posto de \(S\) pelo procedimento a seguir. Primeiro, supomos que todos os \(\mathbf{v}_{j}\neq 0\) (vetores nulos podem ser omitidos sem alterar o posto de \(S\)). Calculamos então \(\mathbf{v}_{1}\wedge \mathbf{v}_{2}\); se o resultado for zero, podemos omitir \(\mathbf{v}_{2}\), pois ele é proporcional a \(\mathbf{v}_{1}\), e tentar \(\mathbf{v}_{1}\wedge \mathbf{v}_{3}\). Se \(\mathbf{v}_{1}\wedge \mathbf{v}_{2}\neq 0\), tentamos \(\mathbf{v}_{1}\wedge \mathbf{v}_{2}\wedge \mathbf{v}_{3}\), e assim por diante. O procedimento pode ser formulado por indução de maneira evidente. Finalmente, chegaremos a um subconjunto \(\{ \mathbf{v}_{i_{1}},...,\mathbf{v}_{i_{k}}\} \subset S\) tal que \(\mathbf{v}_{i_{1}}\wedge ...\wedge \mathbf{v}_{i_{k}}\neq 0\), mas \(\mathbf{v}_{i_{1}}\wedge ...\wedge \mathbf{v}_{i_{k}}\wedge \mathbf{v}_{j}=0\) para qualquer outro \(\mathbf{v}_{j}\). Assim, não há subconjuntos linearmente independentes de \(S\) com \(k+1\) ou mais vetores. Logo, o posto de \(S\) é \(k\).
O subconjunto \(\{ \mathbf{v}_{i_{1}},...,\mathbf{v}_{i_{k}}\} \) é construído por um procedimento que depende da ordem em que os vetores \(\mathbf{v}_{j}\) são selecionados. Contudo, a próxima afirmação diz que o subespaço gerado por \(\{ \mathbf{v}_{i_{1}},...,\mathbf{v}_{i_{k}}\} \) é o mesmo, independentemente da ordem dos vetores \(\mathbf{v}_{j}\). Assim, o subconjunto \(\{ \mathbf{v}_{i_{1}},...,\mathbf{v}_{i_{k}}\} \) é uma base de \(\text{Span}\, S\).
Afirmação:
Suponha que um conjunto \(S\) de vetores tenha posto \(k\) e contenha dois subconjuntos linearmente independentes diferentes, digamos \(S_{1}=\left\{ \mathbf{v}_{1},...,\mathbf{v}_{k}\right\} \) e \(S_{2}=\left\{ \mathbf{u}_{1},...,\mathbf{u}_{k}\right\} \), ambos com \(k\) vetores (mas sem subconjuntos linearmente independentes com \(k+1\) ou mais vetores). Então os tensores \(\mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{k}\) e \(\mathbf{u}_{1}\wedge ...\wedge \mathbf{u}_{k}\) são proporcionais entre si (como tensores de \(\bigwedge ^{k}V\)).
Demonstração:
Os tensores \(\mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{k}\) e \(\mathbf{u}_{1}\wedge ...\wedge \mathbf{u}_{k}\) são ambos não nulos pelo Teorema 1 da Seção 12.3.2. Mostraremos agora que é possível substituir \(\mathbf{v}_{1}\) por um dos vetores do conjunto \(S_{2}\), digamos \(\mathbf{u}_{l}\), de modo que o novo tensor \(\mathbf{u}_{l}\wedge \mathbf{v}_{2}\wedge ...\wedge \mathbf{v}_{k}\) seja não nulo e proporcional ao tensor original \(\mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{k}\). Segue que esse procedimento pode ser repetido para cada outro vetor \(\mathbf{v}_{i}\), até substituirmos todos os \(\mathbf{v}_{i}\) por alguns \(\mathbf{u}_{i}\) e provarmos que os dois tensores são proporcionais.
Resta provar que o vetor \(\mathbf{v}_{1}\) pode ser substituído. Precisamos encontrar um vetor adequado \(\mathbf{u}_{l}\). Seja \(\mathbf{u}_{l}\) um dos vetores de \(S_{2}\) e verifiquemos se \(\mathbf{v}_{1}\) pode ser substituído por \(\mathbf{u}_{l}\). Primeiro observamos que \(\mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{k}\wedge \mathbf{u}_{l}=0\), pois não há subconjuntos linearmente independentes de \(S\) com \(k+1\) vetores. Logo, \(\left\{ \mathbf{v}_{1},...,\mathbf{v}_{k},\mathbf{u}_{l}\right\} \) é linearmente dependente. Como o conjunto \(\left\{ \mathbf{v}_{i}\, |\, i=1,...,k\right\} \) era linearmente independente antes da adição de \(\mathbf{u}_{l}\), segue que \(\mathbf{u}_{l}\) pode ser escrito como combinação linear dos \(\mathbf{v}_{i}\), com coeficientes \(\alpha _{i}\):
Se \(\alpha _{1}\neq 0\), teremos
O novo tensor é não nulo e proporcional ao tensor antigo; portanto, podemos substituir \(\mathbf{v}_{1}\) por \(\mathbf{u}_{l}\).
Contudo, também pode ocorrer que \(\alpha _{1}=0\). Nesse caso, precisamos escolher outro vetor \(\mathbf{u}_{l'}\in S_{2}\) tal que o coeficiente correspondente \(\alpha _{1}\) seja não nulo. Resta provar que tal escolha é possível. Se isso fosse impossível, todos os \(\mathbf{u}_{i}\) poderiam ser expressos como combinações lineares dos \(\mathbf{v}_{i}\) com coeficiente nulo para o vetor \(\mathbf{v}_{1}\). Nesse caso, o produto exterior \(\mathbf{u}_{1}\wedge ...\wedge \mathbf{u}_{k}\) seria uma combinação linear de produtos exteriores dos vetores \(\mathbf{v}_{i}\) com \(i=2,...,k\). Esses produtos exteriores contêm \(k\) vetores, dos quais apenas \(k-1\) são diferentes, e portanto são todos nulos. Isso contradiz a hipótese \(\mathbf{u}_{1}\wedge ...\wedge \mathbf{u}_{k}\neq 0\). Logo, existe pelo menos um vetor \(\mathbf{u}_{l}\) tal que \(\alpha _{1}\neq 0\), e a substituição desejada é sempre possível.\(\blacksquare \)
Observação:
Segue da afirmação anterior que o subespaço gerado por \(S\) pode ser caracterizado unicamente por um tensor não nulo como \(\mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{k}\), cujos constituintes — os vetores \(\mathbf{v}_{1},...,\mathbf{v}_{k}\) — formam uma base do subespaço \(\text{Span}\, S\). Não importa qual subconjunto linearmente independente escolhemos para esse fim. Também temos um procedimento computacional para determinar o subespaço \(\text{Span}\, S\) e sua dimensão. Assim, um subespaço de dimensão \(k\) é adequadamente especificado pela escolha de um tensor não nulo \(\omega \in \bigwedge ^{k}V\) da forma \(\omega =\mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{k}\). Para um subespaço dado, esse tensor \(\omega \) é único a menos de um fator constante não nulo. Naturalmente, a decomposição de \(\omega \) como produto exterior dos vetores \(\left\{ \mathbf{v}_{i}\, |\, i=1,...,k\right\} \) não é única, mas qualquer decomposição desse tipo produz um conjunto que gera o mesmo subespaço.
Exercício 1:
Seja \(\left\{ \mathbf{v}_{1},...,\mathbf{v}_{n}\right\} \) um conjunto de vetores linearmente independente, \(\omega \equiv \mathbf{v}_{1}\wedge ...\wedge \mathbf{v}_{n}\neq 0\), e seja \(\mathbf{x}\) um vetor dado tal que \(\omega \wedge \mathbf{x}=0\). Mostre que \(\mathbf{x}\) pertence ao subespaço \(\text{Span}\left\{ \mathbf{v}_{1},...,\mathbf{v}_{n}\right\} \).
Resposta:
Se \(\mathbf{x}\) não pertencesse a esse subespaço, os vetores \(\mathbf{v}_{1},\ldots ,\mathbf{v}_{n},\mathbf{x}\) seriam linearmente independentes. Pelo Teorema 1, seu produto exterior seria não nulo, isto é, \(\omega \wedge \mathbf{x}\neq 0\), contradizendo a hipótese. Portanto, \(\mathbf{x}\in \operatorname {Span}\{ \mathbf{v}_{1},\ldots ,\mathbf{v}_{n}\} \).
Exercício 2:
Dados um covetor não nulo \(\mathbf{f}^{*}\) e um vetor \(\mathbf{n}\) tais que \(\mathbf{f}^{*}(\mathbf{n})\neq 0\), mostre que o operador \(\hat{P}\) definido por
é um projetor sobre o subespaço \(\mathbf{f}^{*\perp }\), isto é, \(\mathbf{f}^{*}(\hat{P}\mathbf{x})=0\) para todo \(\mathbf{x}\in V\). Mostre que
Resposta:
Pela definição, \(\mathbf{f}^{*}(\hat{P}\mathbf{x})=\mathbf{f}^{*}(\mathbf{x})- \mathbf{f}^{*}(\mathbf{n})\mathbf{f}^{*}(\mathbf{x})/\mathbf{f}^{*}(\mathbf{n})=0\), de modo que \(\operatorname {Im}\hat P\subseteq \ker \mathbf{f}^{*}\). Se \(\mathbf{y}\in \ker \mathbf{f}^{*}\), então \(\hat P\mathbf{y}=\mathbf{y}\); logo, \(\operatorname {Im}\hat P=\ker \mathbf{f}^{*}\) e \(\hat P^{2}=\hat P\). Além disso,
pois \(\mathbf{n}\wedge \mathbf{n}=0\).
12.3.6 Produto exterior na notação indicial
Aqui mostramos como realizar cálculos com o produto exterior usando a notação indicial, embora ela não seja usada mais adiante, pois a notação sem índices é mais adequada aos objetivos deste livro.
Escolhamos uma base \(\left\{ \mathbf{e}_{j}\right\} \) em \(V\); então a base dual \(\left\{ \mathbf{e}_{j}^{*}\right\} \) em \(V^*\) e a base \(\left\{ \mathbf{e}_{k_{1}}\wedge ...\wedge \mathbf{e}_{k_{m}}\right\} \) em \(\bigwedge ^{m}V\) ficam fixadas. Por definição, o produto exterior de dois vetores \(\mathbf{u}\) e \(\mathbf{v}\) é
portanto, na notação indicial, escreve-se \(A^{ij}=u^{i}v^{j}-u^{j}v^{i}\). Note que a matriz \(A^{ij}\) é antissimétrica: \(A^{ij}=-A^{ji}\).
Outro exemplo: o 3-vetor \(\mathbf{u}\wedge \mathbf{v}\wedge \mathbf{w}\) pode ser expandido na base como
Qual é a relação entre as componentes \(u^{i}\), \(v^{i}\), \(w^{i}\) dos vetores e as componentes \(B^{ijk}\)? Um cálculo direto fornece
Em outras palavras, cada permutação do conjunto de índices \(\left(i,j,k\right)\) entra com o sinal correspondente à paridade dessa permutação.
Observação:
Leitores familiarizados com a definição padrão do determinante de uma matriz reconhecerão a mesma soma alternada. Essa semelhança antecipa a expressão dos determinantes por produtos exteriores.
Observação:
O “arranjo tridimensional” \(B^{ijk}\) é antissimétrico com respeito a qualquer par de índices:
Esses arranjos são chamados de totalmente antissimétricos.\(\blacksquare \)
A fórmula (12.10) para as componentes \(B^{ijk}\) de \(\mathbf{u}\wedge \mathbf{v}\wedge \mathbf{w}\) não é particularmente conveniente e não pode ser generalizada facilmente. Vamos agora reescrever a Eq. (12.10) em uma forma diferente, mais adequada para expressar produtos exteriores de tensores arbitrários.
Consideremos primeiro o produto exterior de três vetores como um mapa \(\hat{E}:V\otimes V\otimes V\rightarrow \bigwedge ^{3}V\). Esse mapa é linear e pode ser representado, na notação indicial, da seguinte maneira:
onde o arranjo \(E_{lmn}^{ijk}\) é a representação por componentes do mapa \(E\). Comparando com a fórmula (12.10), vemos que \(E_{lmn}^{ijk}\) pode ser expresso por meio do símbolo de Kronecker \(\delta \) como
Fica claro agora que o produto exterior de dois vetores também pode ser escrito como
onde
Por analogia, o mapa \(\hat{E}:V\otimes ...\otimes V\rightarrow \bigwedge ^{n}V\) (para \(2\leq n\leq N\)) pode ser representado na notação indicial pelo arranjo de componentes \(E_{j_{1}...j_{n}}^{i_{1}...i_{n}}\). Esse arranjo é totalmente antissimétrico em relação a todos os índices \(\left\{ i_{s}\right\} \) e, separadamente, em relação a todos os \(\left\{ j_{s}\right\} \). Usando esse arranjo, o produto exterior de dois tensores antissimétricos gerais, digamos \(\phi \in \bigwedge ^{m}V\) e \(\psi \in \bigwedge ^{n}V\), com \(m+n\leq N\), pode ser representado na notação indicial por
O fator combinatório \(m!n!\) é necessário para compensar os \(m!\) termos iguais que surgem da soma sobre \(\left(j_{1},...,j_{m}\right)\), pois \(\phi ^{j_{1}...j_{m}}\) é totalmente antissimétrico, e, analogamente, os \(n!\) termos iguais que surgem da soma sobre \(\left(k_{1},...,k_{n}\right)\).
É útil ter uma fórmula geral para o arranjo \(E_{j_1\ldots j_n}^{i_1\ldots i_n}\). Ele é o determinante da matriz de deltas de Kronecker:
Essa fórmula deixa explícito que \(E\) é totalmente antissimétrico nos índices superiores e, separadamente, nos índices inferiores; em particular, ele se anula se houver índices repetidos em qualquer um desses conjuntos. Mostraremos agora como expressar \(E_{j_{1}...j_{n}}^{i_{1}...i_{n}}\) por meio do símbolo de Levi-Civita \(\varepsilon \).
O símbolo de Levi-Civita é definido como um arranjo totalmente antissimétrico com \(N\) índices, cujos valores são \(0\) ou \(\pm 1\), de acordo com a fórmula
Comparando isso com a definição de \(E_{j_{1}...j_{n}}^{i_{1}...i_{n}}\), notamos que
Conforme a conveniência, podemos escrever \(\varepsilon \) com índices superiores ou inferiores, pois, neste cálculo, \(\varepsilon \) é apenas um arranjo de números.
Para expressar \(E_{j_{1}...j_{n}}^{i_{1}...i_{n}}\) por meio de \(\varepsilon ^{i_{1}...i_{N}}\), obviamente precisamos usar pelo menos duas cópias de \(\varepsilon \) — uma com índices superiores e outra com índices inferiores. Consideremos, portanto, a expressão
onde a soma é realizada somente sobre os \(N-n\) índices \(\left\{ k_{s}\right\} \). Essa expressão tem \(2n\) índices livres, \(i_{1},...,i_{n}\) e \(j_{1},...,j_{n}\), e é totalmente antissimétrica nesses índices livres (pois \(\varepsilon \) é totalmente antissimétrico em todos os índices).
Afirmação:
O operador de produto exterior \(E_{j_{1}...j_{n}}^{i_{1}...i_{n}}\) é expresso por meio do símbolo de Levi-Civita como
onde \(\tilde{E}\) é definido pela Eq. (12.11).
Demonstração:
Comparemos os valores de \(E_{j_{1}...j_{n}}^{i_{1}...i_{n}}\) e \(\tilde{E}_{j_{1}...j_{n}}^{i_{1}...i_{n}}\), onde os índices \(\left\{ i_{s}\right\} \) e \(\left\{ j_{s}\right\} \) têm valores fixos. Há dois casos: ou o conjunto \(\left(i_{1},...,i_{n}\right)\) é uma permutação do conjunto \(\left(j_{1},...,j_{n}\right)\); nesse caso podemos denotar essa permutação por \(\sigma \); ou \(\left(i_{1},...,i_{n}\right)\) não é uma permutação de \(\left(j_{1},...,j_{n}\right)\).
Considerando o caso em que uma permutação \(\sigma \) leva \(\left(j_{1},...,j_{n}\right)\) a \(\left(i_{1},...,i_{n}\right)\), vemos que os símbolos \(\varepsilon \) na Eq. (12.11) serão não nulos somente se os índices \(\left(k_{1},...,k_{N-n}\right)\) forem uma permutação do complemento do conjunto \(\left(i_{1},...,i_{n}\right)\). Há \(\left(N-n\right)!\) dessas permutações, cada uma contribuindo com o mesmo valor para a soma na Eq. (12.11). Portanto, podemos escrever 11 a soma como
onde os índices \(\left\{ k_{s}\right\} \) são escolhidos de modo que os valores de \(\varepsilon \) sejam não nulos. Como
podemos permutar os primeiros \(n\) índices em \(\varepsilon _{j_{1}...j_{n}k_{1}...k_{N-n}}\)
(Na última linha, substituímos o quadrado de \(\varepsilon \) por \(1\).) Assim, a fórmula desejada para \(\tilde{E}\) é válida no primeiro caso.
No caso em que \(\sigma \) não existe, observamos que
pois, nesse caso, um dos \(\varepsilon \) na Eq. (12.11) terá necessariamente alguns índices iguais e, portanto, será nulo. Logo, \(\tilde{E}\) e \(E\) são nulos para os mesmos conjuntos de índices.\(\blacksquare \)
Note que a fórmula para a potência exterior máxima (\(n=N\)) é simples e não envolve somas nem fatores combinatórios:
Exercício:
O operador \(\hat{E}:V\otimes V\otimes V\rightarrow \bigwedge ^{3}V\) pode ser considerado no subespaço \(\bigwedge ^{3}V\subset V\otimes V\otimes V\), o que produz um operador \(\hat{E}:\bigwedge ^{3}V\rightarrow \bigwedge ^{3}V\). Mostre que, nesse subespaço,
Generalize para \(\bigwedge ^{n}V\) de maneira natural.
Dica: aplique \(\hat{E}\) a \(\mathbf{a}\wedge \mathbf{b}\wedge \mathbf{c}\).
Resposta:
Os elementos \(\mathbf{v}_{1}\wedge \cdots \wedge \mathbf{v}_{n}\) geram \(\bigwedge ^{n}V\). Aplicando \(\hat E\) a tal elemento, escrito como alternador no tensor produto, obtemos a soma sobre \(n!\) permutações. Cada termo, após aplicar novamente o produto exterior, é igual a \(\mathbf{v}_{1}\wedge \cdots \wedge \mathbf{v}_{n}\): o sinal da permutação do alternador cancela o sinal produzido ao reordenar os fatores. Portanto, \(\hat E\) atua como \(n!\) vezes a identidade nos geradores e, por linearidade, em todo \(\bigwedge ^{n}V\).
Observação:
Como regra, uma soma do símbolo de Levi-Civita \(\varepsilon \) com qualquer tensor antissimétrico (por exemplo, outro \(\varepsilon \)) produz um fator combinatório \(n!\) quando a soma percorre \(n\) índices.
12.3.7 * Álgebra exterior (álgebra de Grassmann)
O formalismo da álgebra exterior é usado, por exemplo, em teorias físicas de campos fermiônicos quânticos e supersimetria.
Definição:
Uma álgebra é um espaço vetorial com uma multiplicação distributiva. Em outras palavras, \({\cal A}\) é uma álgebra se é um espaço vetorial sobre um corpo \(\mathbb {K}\) e, para quaisquer \(a,b\in {\cal A}\), seu produto \(ab\in {\cal A}\) está definido de modo que \(a\left(b+c\right)=ab+ac\), \(\left(a+b\right)c=ac+bc\) e \(\lambda \left(ab\right)=\left(\lambda a\right)b=a\left(\lambda b\right)\) para \(\lambda \in \mathbb {K}\). Uma álgebra é chamada comutativa se \(ab=ba\) para todos \(a,b\).
As propriedades da multiplicação em uma álgebra podem ser resumidas dizendo que, para todo elemento fixo \(a\in {\cal A}\), as transformações \(x\mapsto ax\) e \(x\mapsto xa\) são mapas lineares da álgebra nela mesma.
Exemplos de álgebras:
Todas as matrizes \(N\times N\) com coeficientes em \(\mathbb {K}\) formam uma álgebra de dimensão \(N^{2}\). A multiplicação é definida pela fórmula usual de multiplicação de matrizes. Essa álgebra não é comutativa, pois nem todas as matrizes comutam.
O corpo \(\mathbb {K}\) é uma álgebra unidimensional sobre si mesmo. (Não é um exemplo muito empolgante.) Essa álgebra é comutativa.
Afirmação:
Se \(\omega \in \bigwedge ^{m}V\), podemos definir o mapa \(L_{\omega }:\bigwedge ^{k}V\rightarrow \bigwedge ^{k+m}V\) pela fórmula
Para elementos de \(\bigwedge ^{0}V\equiv \mathbb {K}\), definimos \(L_{\lambda }\omega \equiv \lambda \omega \) e também \(L_{\omega }\lambda \equiv \lambda \omega \) para todo \(\omega \in \bigwedge ^{k}V\), \(\lambda \in \mathbb {K}\). Então o mapa \(L_{\omega }\) é linear para todo \(\omega \in \bigwedge ^{m}V\), \(0\leq m\leq N\).
Demonstração:
Os produtos \(\mathbf{v}_{1}\wedge \cdots \wedge \mathbf{v}_{k}\) geram \(\bigwedge ^{k}V\). Como o produto exterior é multilinear, para \(\omega \) fixo a aplicação que leva \(\eta \) em \(\omega \wedge \eta \) preserva somas e multiplicação por escalares nos geradores. Ela se estende, portanto, a uma aplicação linear em todo \(\bigwedge ^{k}V\).\(\blacksquare \)
Definição:
A álgebra exterior (também chamada de álgebra de Grassmann) baseada no espaço vetorial \(V\) é o espaço \(\wedge V\) definido como a soma direta
com a multiplicação definida pelo mapa \(L\), estendido a todo \(\wedge V\) por linearidade.
Por exemplo, se \(\mathbf{u},\mathbf{v}\in V\), então \(1+\mathbf{u}\in \wedge V\),
e
Note que ainda escrevemos o símbolo \(\wedge \) para denotar a multiplicação em \(\wedge V\), embora agora ela não seja necessariamente anticomutativa; por exemplo, \(1\wedge x=x\wedge 1=x\) para qualquer \(x\) nessa álgebra.
Observação:
As somas em expressões como \(1+\mathbf{u}\) acima são formais, no sentido usual: \(1+\mathbf{u}\) não é um novo vetor nem um novo tensor, mas um elemento de um novo espaço. A álgebra exterior é, portanto, o espaço de combinações lineares formais de números, vetores, 2-vetores etc., até os \(N\)-vetores.\(\blacksquare \)
Como \(\wedge V\) é uma soma direta de \(\bigwedge ^{0}V\), \(\bigwedge ^{1}V\), etc., os elementos de \(\wedge V\) são somas de escalares, vetores, bivetores etc., isto é, de objetos que possuem um “grau” definido — escalares de “grau” 0, vetores de grau 1 e, em geral, \(k\)-vetores de grau \(k\). É fácil ver que \(k\)-vetores e \(l\)-vetores comutam ou anticomutam, por exemplo,
A lei geral de comutação e anticomutação pode ser escrita como
onde \(\omega _{k}\in \bigwedge ^{k}V\) e \(\omega _{l}\in \bigwedge ^{l}V\). Entretanto, é importante notar que somas de elementos com graus diferentes, como \(1+\mathbf{a}\), são elementos de \(\wedge V\) que não possuem grau definido, pois não pertencem a um único subespaço \(\bigwedge ^{k}V\subset \wedge V\). Elementos sem grau definido ainda podem, naturalmente, ser multiplicados em \(\wedge V\), mas não comutam nem anticomutam, por exemplo:
Assim, para \(\dim V\ge 2\), \(\wedge V\) é, em geral, uma álgebra não comutativa, embora seja associativa. Mais precisamente, ela é graduadamente comutativa, como expressa a regra acima. Ainda assim, o fato de que elementos de \(\wedge V\) com grau puro comutam ou anticomutam é importante; por isso, esse tipo de álgebra é chamado de álgebra graduada.
Exercício 1:
Calcule a dimensão da álgebra \(\wedge V\) como espaço vetorial, se \(\mathrm{dim}\, V=N\).
Resposta:
\(\mathrm{dim}\, \left(\wedge V\right)=\sum _{i=0}^{N}{N \choose i}=2^{N}\).
Exercício 2:
Suponha que um elemento \(x\in \wedge V\) seja uma soma de elementos de grau par puro, por exemplo, \(x=1+\mathbf{a}\wedge \mathbf{b}\). Mostre que \(x\) comuta com qualquer outro elemento de \(\wedge V\).
Resposta:
Se \(x\) tem grau puro par \(2j\) e \(y\) tem grau puro \(k\), então \(x\wedge y=(-1)^{2jk}y\wedge x=y\wedge x\). Um elemento de grau par é soma de componentes de graus pares; aplicando o mesmo argumento a cada componente de \(x\) e de \(y\), segue que qualquer elemento de grau par comuta com todo elemento da álgebra exterior.
Exercício 3:
Calcule \(\exp \left(\mathbf{a}\right)\) e \(\exp \left(\mathbf{a}\wedge \mathbf{b}+\mathbf{c}\wedge \mathbf{d}\right)\) escrevendo a série de Taylor usando a multiplicação na álgebra \(\wedge V\).
Dica: simplifique a expressão \(\exp (x)=1+x+\frac{1}{2}x\wedge x+...\) para o \(x\) particular dado.
Resposta:
\(\exp \left(\mathbf{a}\right)=1+\mathbf{a}\);
Exercícios
Ver solução
A dimensão é \(\binom 53=10\). Uma base é formada por \(e_i\wedge e_j\wedge e_k\) para \(1\leq i\lt j\lt k\leq 5\): \(123,124,125,134,135,145,234,235,245,345\). Se as colunas de uma matriz \(5\times 3\) são \(u,v,w\), o coeficiente correspondente a \(ijk\) é o determinante da submatriz nas linhas \(i,j,k\). Se esses vetores forem colocados nas linhas, usam-se os menores das colunas correspondentes.
Ver solução
O produto exterior dos três vetores é \(-2e_1\wedge e_2\wedge e_3\), portanto eles são independentes. Para \(p=(2,3,1)\), as razões de volumes orientados fornecem
De fato, \((0,1,1)+2(1,1,0)=(2,3,1)\). São as fórmulas de Cramer escritas como razões de produtos exteriores de grau máximo.
Ver solução
Resolvendo \((x,y,z)=c_1(1,1,0)+c_2(0,1,1)+c_3(1,0,1)\), obtemos
Aplicar os três funcionais aos três vetores da base produz a matriz identidade. Por exemplo, \(e^1(1,1,0)=1\) e \(e^1\) vale zero nos outros dois. Essas avaliações conferem todas as relações de dualidade.
Ver solução
Na base \((e_1\wedge e_2,e_1\wedge e_3,e_2\wedge e_3)\), \(\bigwedge ^2A=\operatorname {diag}(ab,ac,bc)\). No espaço de grau três, \(\bigwedge ^3A\) é a matriz \(1\times 1\) com entrada \(abc\). Se exatamente um dos números é zero e os outros dois não, \(\operatorname {posto}A=2\), \(\operatorname {posto}(\bigwedge ^2A)=1\) e \(\operatorname {posto}(\bigwedge ^3A)=0\). A transformação preserva uma única direção de área, mas anula todo volume tridimensional.
Ver solução
Em um produto simples,
Como produtos simples geram \(\bigwedge ^kV\), a composição é a identidade em todo o espaço. A composição na ordem inversa também é identidade. Assim \(\bigwedge ^k(A^{-1})=(\bigwedge ^kA)^{-1}\).
Ver solução
Ponha \(\omega =e_1\wedge e_2+e_3\wedge e_4\). Temos \(\omega ^2=2e_1\wedge e_2\wedge e_3\wedge e_4\) e \(\omega ^3=0\), pois seu grau seria seis em dimensão quatro. Logo
A soma mistura graus e pertence à álgebra exterior inteira, não a um único espaço homogêneo.
Ver solução
A comutatividade graduada dá \(\omega \wedge \eta =(-1)^{2\cdot 3}\eta \wedge \omega =\eta \wedge \omega \). Dois elementos de grau três trocam de ordem com sinal \((-1)^9=-1\). Em particular, sobre \(\mathbb {R}\), o quadrado de um elemento homogêneo de grau ímpar é zero. Isso não vale em geral para grau par, como mostra N206.
Ver solução
Expandindo e reordenando os fatores,
Se \(\omega =u\wedge v\), o lado esquerdo é zero por repetição dos vetores, portanto o coeficiente entre parênteses deve ser zero. No exemplo dos sensores, \(u=(1,1,0,1)\) e \(v=(0,1,1,1)\); os valores dos menores são \((1,1,1,1,0,-1)\), e a combinação vale \(1(-1)-1(0)+1(1)=0\). A relação verifica a compatibilidade dos menores com um produto simples.