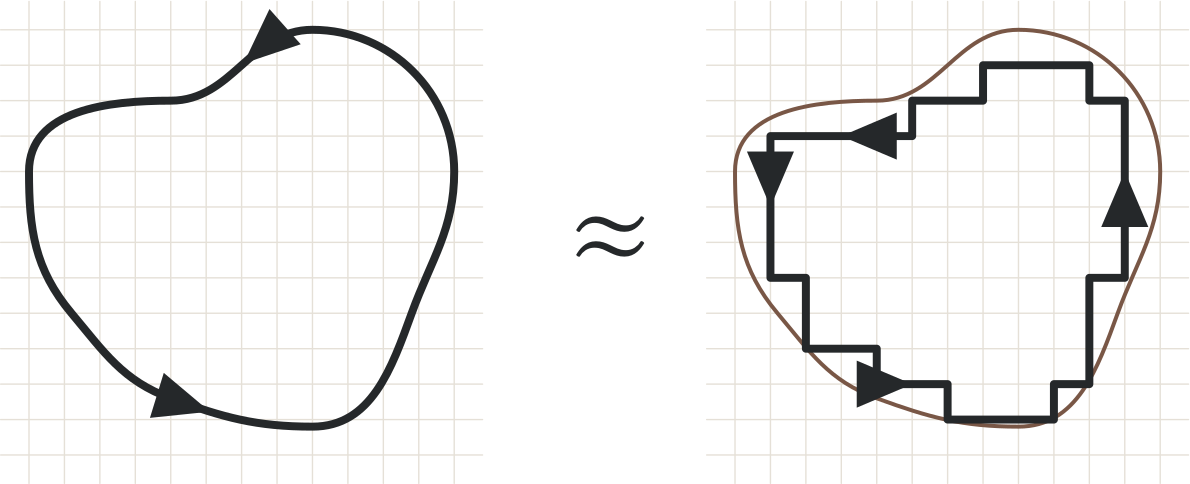O produto interno seleciona a componente da força na direção do deslocamento. Ao somar essas contribuições ao longo de uma curva orientada, obtemos trabalho. Será essencial distinguir o vetor de deslocamento, que muda de sinal ao inverter o percurso, do comprimento de arco, que é sempre não negativo.
Começamos com uma motivação. Para isso, recordemos a definição de trabalho:
Definição 6.1
Se uma força constante \(\symbf {f}\), atuando sobre um corpo, produz um deslocamento \(\Delta \mathbf{ x}\), então o trabalho realizado pela força é \(\symbf {f} \cdot \Delta \mathbf{ x} \).
Queremos generalizar essa definição para o caso em que a força não é constante. Para isso, seja \(\gamma \subseteq \mathbb {R}^n\) uma curva, com uma direção de percurso dada, e seja \(\symbf {f}:\mathbb {R}^n \to \mathbb {R}^n\) uma função vetorial.
Aqui \(\symbf {f}\) representa a força que atua sobre um corpo e o empurra ao longo da curva \(\gamma \). O trabalho realizado pela força pode ser aproximado por
onde \(\mathbf{x}_0,\mathbf{x}_1,\dots ,\mathbf{x}_N\) são pontos sucessivos de \(\gamma \), escolhidos na direção do percurso. O limite quando a maior distância entre vizinhos tende a \(0\) é o trabalho realizado:
Seja \(\gamma :[a,b]\to \mathbb {R}^n\) uma parametrização por partes \(C^1\) de uma curva orientada \(\gamma \), e seja \(\symbf {f}:\gamma \to \mathbb {R}^n\) um campo vetorial contínuo. A integral de linha de \(\symbf {f}\) sobre \(\gamma \) é definida por
se o limite acima existir. Aqui \(P\) é induzida por uma partição \(a=t_0\lt t_1\lt \cdots \lt t_N=b\), com \(\mathbf{x}_i=\gamma (t_i)\), e \(\mathbf{x}_i^*\) é um ponto do arco percorrido entre \(\gamma (t_i)\) e \(\gamma (t_{i+1})\). A malha é a maior distância entre parâmetros consecutivos:
Se \(\symbf {f} = (f_1, \dots , f_n)\), onde \(f_i:\gamma \to \mathbb {R}\) são funções, costuma-se escrever a integral de linha, na notação de forma diferencial, como
Em cada trecho \(C^1\), escrevemos \(\gamma (t_{i+1})-\gamma (t_i)=\int _{t_i}^{t_{i+1}}\gamma '(t)\, \mathop{}\! \mathrm{d}t\). Como \(\symbf {f}\circ \gamma \) e \(\gamma '\) são contínuas nesse trecho, a soma \(\sum _i\symbf {f}(\gamma (\tau _i))\cdot (\gamma (t_{i+1})-\gamma (t_i))\), com \(\tau _i\in [t_i,t_{i+1}]\), converge, quando a malha tende a zero, para
A fórmula (6.1) também pode ser usada como definição da integral de linha. A invariância por reparametrização, demonstrada a seguir, garante que o valor não depende da escolha de parâmetro, desde que a orientação seja preservada.
Exemplo 6.1
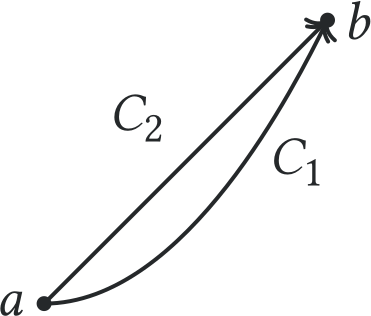
Considere \(\mathbf{F}(\mathbf{r}) = (xe^y, z^2, xy)\) e calculemos a integral de linha de \(\mathbf{a}=(0, 0, 0)\) a \(\mathbf{b}=(1, 1, 1)\).
Primeiro integramos ao longo da curva \(C_1: \mathbf{r}(u) = (u, u^2, u^3)\). Então \(\mathbf{r}'(u) = (1, 2u, 3u^2)\) e \(\mathbf{F}(\mathbf{r}(u)) = (ue^{u^2}, u^6, u^3)\). Logo,
Vemos que, em geral, a integral de linha depende da curva \(C\), e não apenas de \(\mathbf{a}, \mathbf{b}\).
Exemplo 6.2
Suponha que um corpo de massa \(M\) esteja na origem. A força experimentada por um corpo de massa \(m\) no ponto \(x \in \mathbb {R}^3\setminus \{ 0\} \) é dada por \(\symbf {f}(x) = \dfrac {-GMm\, x}{\left\lvert x\right\rvert ^3}\), onde \(G\) é a constante gravitacional. Calcule o trabalho realizado quando o corpo é deslocado de \(a\) a \(b\) ao longo de uma reta.
Solução
Seja \(\gamma \) a reta que une \(a\) e \(b\). Claramente, \(\gamma :[0,1] \to \gamma \), definida por \(\gamma (t) = a + t(b-a)\), é uma parametrização de \(\gamma \). Então
Se o segmento que liga \(a\) a \(b\) passa pela origem, o campo não está definido ao longo de todo o caminho; nesse caso, a integral acima não se aplica sem tratar a singularidade. Veremos mais adiante que a gravidade é uma força conservativa, e que a integral de linha acima depende apenas dos extremos, e não do caminho percorrido.
Exemplo 6.3 (Trabalho em uma volta de um atuador)
Em unidades normalizadas, um atuador exerce \(F(x,y)=(-ky,kx)\), com \(k\gt 0\). Determine o trabalho ao percorrer uma circunferência de raio \(R\gt 0\) no sentido anti-horário e no sentido oposto.
Solução
Parametrize \(\gamma (t)=(R\cos t,R\sin t)\), \(0\le t\le 2\pi \). Então \(F(\gamma (t))=k\gamma '(t)\) e
Ao inverter o percurso, o trabalho é \(-2\pi kR^2\). O campo atua tangencialmente e favorece um dos sentidos. A integral fechada não nula mostra que ele não é conservativo.
Calcule o trabalho de \(F=(y,x)\) no segmento de \((0,0)\) a \((1,2)\), usando uma parametrização explícita. Ver solução
Use \(r(t)=(t,2t)\), \(0\leq t\leq 1\). Então \(F(r(t))=(2t,t)\) e \(r'=(1,2)\), de modo que \(W=\int _0^14t\, dt=2\). Como conferência, \(F=\nabla (xy)\), e a diferença do potencial é \(2-0=2\).
Para \(F=(-y,x)\), compare o trabalho de \((0,0)\) a \((1,1)\) pelo segmento e pelo caminho que passa por \((1,0)\). Ver solução
No segmento \(r(t)=(t,t)\), o produto \((-t,t)\cdot (1,1)\) é zero, portanto \(W=0\). No primeiro trecho do caminho quebrado, \(r=(t,0)\), o trabalho também é zero. No segundo, \(r=(1,t)\), o produto com \(r'=(0,1)\) vale \(1\), e o trabalho é \(1\). O resultado depende do caminho. A diferença entre os dois trabalhos também é a circulação na fronteira de um triângulo, com o sinal determinado pelo sentido de composição.
Uma força gravitacional \(F=-\mu r/\lVert r\rVert ^3\) atua fora da origem. Calcule seu trabalho em um segmento radial que liga distâncias \(a\) e \(b\), ambas positivas. Ver solução
No segmento radial, escreva \(r(s)=s\, u\), \(\| u\| =1\), com \(s\) variando de \(a\) a \(b\). Então \(F\cdot dr=-\mu s^{-2}ds\), e
\[ W=\mu \left(\frac1b-\frac1a\right). \]
O trabalho é negativo se a distância aumenta. O potencial matemático do campo é \(\phi =\mu /\| r\| \); a energia potencial é seu negativo. O percurso não pode atravessar a origem, onde o campo é singular.
6.2 Invariância de Parametrização e Outras Propriedades das Integrais de Linha
A integral deve depender do percurso orientado e de sua multiplicidade. Uma reparametrização que preserva o sentido altera a velocidade usada na descrição, mas a substituição na integral compensa essa alteração. Inverter o sentido muda o sinal; percorrer a curva duas vezes duplica o resultado.
Como as integrais de linha podem ser definidas em termos de integrais usuais, elas compartilham muitas de suas propriedades.
Definição 6.3
A curva \(\gamma \) é dita união de duas curvas \(\gamma _1\) e \(\gamma _2\) se \(\gamma \) é definida em um intervalo \([a, b]\), e as curvas \(\gamma _1\) e \(\gamma _2\) são as restrições \(\left.{\gamma }\right|_{[a,d]}\) e \(\left.{\gamma }\right|_{[d,b]}\).
Proposição 6.5
propriedade de linearidade em relação ao integrando,
As demonstrações dessas propriedades seguem imediatamente da definição da integral de linha.
Definição 6.4
Seja \(h:I\to I_1\) uma função \(C^1\) bijetiva, com \(I=[a,b]\) e \(I_1=[a_1,b_1]\), e seja \(\gamma _1:I_1\to \mathbb {R}^n\) um caminho por partes \(C^1\). A composição
Está implícito na definição que \(h\) deve levar extremidades a extremidades; isto é, ou \(h(a) = a_1\) e \(h(b) = b_1\), ou \(h(a) = b_1\) e \(h(b) = a_1\). Distinguimos esses dois tipos de reparametrizações.
No primeiro caso, a reparametrização é dita preservadora de orientação, e uma partícula que percorre o caminho \(\gamma _1\circ h\) move-se na mesma direção que uma partícula que percorre \(\gamma _1\).
No segundo caso, a reparametrização é descrita como inversora de orientação, e uma partícula que percorre o caminho \(\gamma _1\circ h\) move-se na direção oposta à de uma partícula que percorre \(\gamma _1\).
Proposição 6.6 (Invariância por reparametrização)
Se \(\gamma _2=\gamma _1\circ h\), onde \(h:[a_2,b_2]\to [a_1,b_1]\) é uma bijeção crescente de classe \(C^1\), então as duas parametrizações percorrem o caminho na mesma direção e
Calcule \(\int _C(x,y)\cdot \mathop{}\! \mathrm{d}r\) no segmento de \((0,0)\) a \((1,1)\) com \(\gamma (t)=(t,t)\), \(0\le t\le 1\), e com \(\eta (s)=(2s,2s)\), \(0\le s\le 1/2\). Ver solução
Com \(\gamma \), a integral é \(\int _0^12t\, dt=1\). Com \(\eta \), é \(\int _0^{1/2}(2s,2s)\cdot (2,2)\, ds=\int _0^{1/2}8s\, ds=1\). A redução do intervalo compensa o aumento da velocidade. Há uma reparametrização crescente que preserva orientação e multiplicidade.
Compare a integral de \(F=(-y,x)\) no círculo unitário percorrido uma vez, duas vezes e uma vez no sentido horário. Ver solução
Na parametrização anti-horária \(r(t)=(\cos t,\sin t)\), \(F(r)=r'\) e \(F\cdot r'=1\). Uma volta dá \(2\pi \), duas dão \(4\pi \), e uma volta no sentido horário dá \(-2\pi \). A imagem geométrica é a mesma, mas o percurso inclui orientação e número de voltas.
Demonstre a regra de mudança de sinal para uma reparametrização estritamente decrescente, explicando a troca dos extremos. Ver solução
Se \(\eta (s)=\gamma (\varphi (s))\) e \(\varphi \) é uma reparametrização diferenciável estritamente decrescente dos intervalos, a regra da cadeia dá \(\eta '=\gamma '(\varphi )\varphi '\). A substituição \(t=\varphi (s)\) transforma a integral em uma integral de \(b\) a \(a\), portanto em \(-\int _a^b F(\gamma (t))\cdot \gamma '(t)\, dt\). A troca do sinal vem da orientação; não é uma alteração do campo.
6.3 Integral de Linha de Campos Escalares
Para acumular a massa de um fio ou uma quantidade distribuída sobre uma curva, usamos uma densidade escalar multiplicada pelo comprimento de arco. Surge o fator \(\lVert \gamma '(t)\rVert \), sem sinal de orientação. A geometria é a mesma do trabalho, mas a quantidade acumulada e seu elemento de integração são diferentes.
Definição 6.5
Se \(\gamma :[a,b]\to \mathbb {R}^n\) é uma parametrização por partes \(C^1\) de \(\gamma \), então
A integral \(\displaystyle \int _\gamma f \, \left\lvert \mathop{}\! \mathrm{d}\ell \right\rvert \) também é denotada por
\[ \displaystyle \int _\gamma f \, \mathrm{d}s= \displaystyle \int _\gamma f \, \left\lvert \mathop{}\! \mathrm{d}\ell \right\rvert \]
Teorema 6.7
Seja \(\gamma \subseteq \mathbb {R}^n\) uma curva por partes \(C^1\), \(\gamma :[a,b]\to \mathbb {R}^n\) uma parametrização por partes \(C^1\) (na direção de percurso dada), e \(f:\gamma \to \mathbb {R}\) uma função escalar contínua. Então
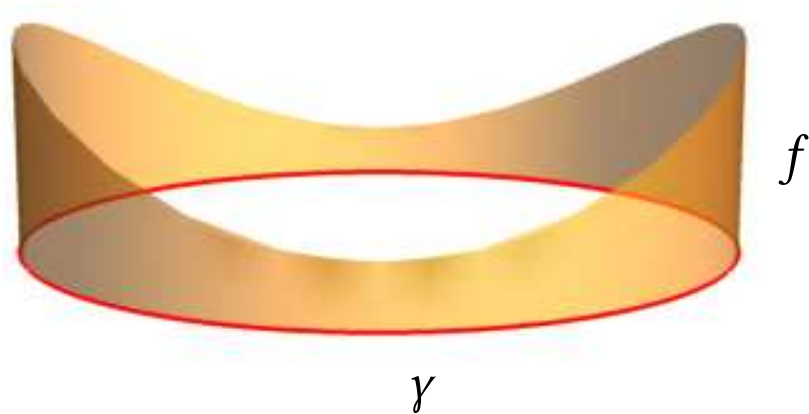
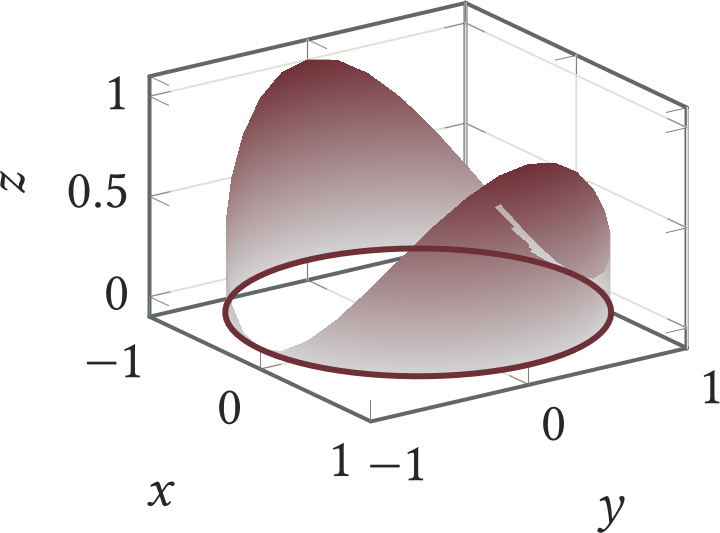
pode ser interpretada como a área \(A\) da cortina obtida pela união de todos os segmentos verticais que se estendem para cima do ponto \((x, y)\) até a altura \(f(x, y)\), isto é, a área limitada pela curva \(\gamma \) e pelo gráfico de \(f\).
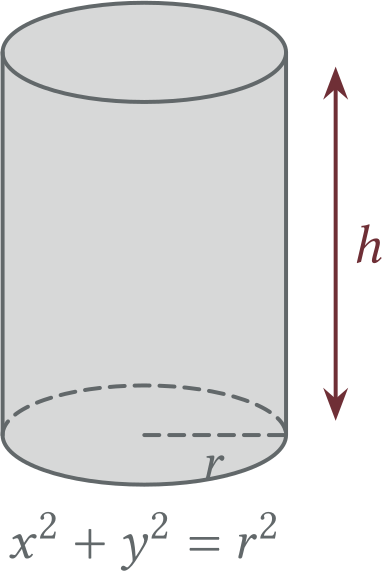
Use uma integral de linha para mostrar que a área lateral \(A\) de um cilindro circular reto de raio \(r\) e altura \(h\) é \(2\pi r h\).
Figura6.1Cilindro circular reto de raio \(r\) e altura \(h\)
Solução
Usaremos o cilindro circular reto com base circular \(C\) dada por \(x^2 + y^2 = r^2\) e altura \(h\) na direção positiva de \(z\) (veja a Figura 4.1.3). Parametrizemos \(C\) da seguinte forma:
\[ x ~ =~ x(t) ~ =~ r \cos t ~ ,\quad y ~ =~ y(t) ~ =~ r \sin t~ ,\quad 0 \le t \le 2\pi \]
Um fio é a hélice \(\gamma (t)=(\cos t,\sin t,t)\), \(0\le t\le 2\pi \), e tem densidade linear \(\lambda =1+t\). Determine sua massa em unidades normalizadas. Ver solução
A densidade deve ser multiplicada pelo elemento de comprimento, não apenas por \(dt\). O parâmetro identifica cada ponto da hélice pelo seu terceiro componente, de modo que a densidade proposta é bem definida no fio.
Calcule \(\int _C(x^2+y^2)\, \mathop{}\! \mathrm{d}s\) no círculo de raio \(a\gt 0\) e explique por que a orientação não afeta o resultado. Ver solução
No círculo, \(x^2+y^2=a^2\) e seu comprimento é \(2\pi a\). Portanto a integral vale \(2\pi a^3\). Inverter a orientação substitui a velocidade por seu negativo, mas não altera seu módulo nem o elemento \(ds\). Essa é a diferença em relação à integral orientada de um campo vetorial.
A substituição \(u=2t\) reduz a integral à fórmula usual de \(\sqrt{1+u^2}\). A massa para densidade constante é \(M=\lambda _0L\), supondo \(\lambda _0\geq 0\).
6.4 O Primeiro Teorema Fundamental
Quando o campo é um gradiente, a regra da cadeia transforma sua integral ao longo da curva na variação de uma função escalar. O cálculo passa a depender apenas dos extremos. A existência de um potencial, porém, deve ser verificada em todo o domínio do caminho.
Definição 6.7
Suponha que \(U \subseteq \mathbb {R}^n\) seja um domínio. Um campo vetorial \(\mathbf{F}\) é um campo gradiente em \(U\) se existe uma função \(C^1\) \(\varphi :U \to \mathbb {R}\) tal que
\[ \mathbf{F}=\nabla \varphi . \]
A função \(\varphi \) é chamada potencial do campo vetorial \(\mathbf{F}\).
Definição 6.8
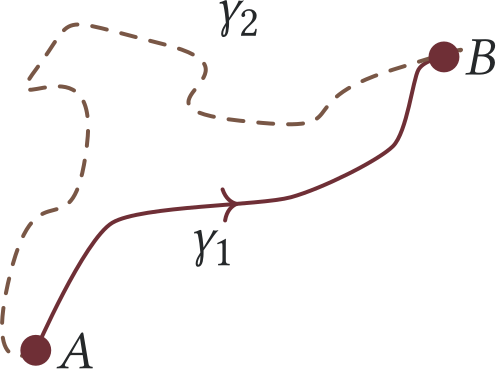
Suponha que \(U \subseteq \mathbb {R}^n\) seja um domínio. Um campo vetorial contínuo \(\symbf {f}:U \to \mathbb {R}^n\) é independente do caminho se sua integral sobre uma curva por partes \(C^1\) depende apenas dos extremos, para toda curva desse tipo em \(U\).
Teorema 6.8 (Primeiro teorema fundamental das integrais de linha)
Suponha que \(U \subseteq \mathbb {R}^n\) seja um domínio, que \(\varphi :U \to \mathbb {R}\) seja \(C^1\) e que \(\gamma \) seja uma curva por partes \(C^1\) que começa em \(a\), termina em \(b\) e está inteiramente contida em \(U\). Então
Se \(U\subseteq \mathbb {R}^n\) é um domínio, \(\varphi :U\to \mathbb {R}\) é \(C^1\) e \(\gamma \subset U\) é uma curva fechada por partes \(C^1\), então
Seja \(U \subseteq \mathbb {R}^n\) um domínio e seja \(\symbf {f}:U \to \mathbb {R}^n\) um campo vetorial contínuo. Dizemos que \(\symbf {f}\) é uma força conservativa (ou campo vetorial conservativo) se
para toda curva fechada \(\gamma \) completamente contida em \(U\).
Pelo primeiro teorema fundamental, todo campo gradiente é conservativo. Reciprocamente, em um domínio conexo por caminhos, a condição de integral nula sobre toda curva fechada implica independência do caminho e, pelo segundo teorema fundamental abaixo, a existência de um potencial. A simples conexidade será necessária mais adiante para o critério baseado no rotacional. Para um campo vetorial conservativo:
Observamos que o resultado é independente do caminho \(\gamma \) que une \(a\) a \(b\).
Exemplo 6.8
Se \(\varphi \) não for \(C^1\) sequer em um ponto, o resultado acima pode falhar de modo bastante grave. Seja \(\varphi (x,y)=\operatorname {Arg}(x+iy)\), definida no domínio \(\mathbb {R}^2\setminus \{ (x,0):x\le 0\} \) com valores em \((-\pi ,\pi )\). No domínio de \(\varphi \), seu gradiente é
Isso não contradiz o corolário anterior: a própria \(\varphi \) não está definida em todo \(\gamma \), embora seu gradiente admita a extensão vetorial acima. Esse exemplo conduz ao chamado número de enrolamento, ao qual retornaremos mais adiante.
Para \(\phi =x^2y+z^2\), calcule \(\int _C\nabla \phi \cdot \mathop{}\! \mathrm{d}r\) em qualquer caminho de \((0,1,0)\) a \((2,3,1)\). Ver solução
Como o campo é um gradiente definido em todo o espaço, o trabalho depende apenas dos extremos: \(\phi (2,3,1)-\phi (0,1,0)=13\). Não é necessário parametrizar o caminho. A existência do potencial é o motivo que autoriza esse procedimento.
Mostre que a integral de um gradiente sobre uma curva fechada é zero, mesmo que a curva tenha autointerseções. Ver solução
Para um caminho fechado, o ponto final coincide com o inicial. Aplicando o teorema fundamental a uma parametrização por partes, a integral de \(\nabla \phi \) é \(\phi (r(b))-\phi (r(a))=0\). Autointerseções não alteram esse argumento: não é necessário que a curva seja simples para o teorema fundamental.
6.5 Teste para um Campo Gradiente
A igualdade das derivadas mistas fornece um teste local necessário. Para concluir a existência de um potencial global, a topologia do domínio também importa. Campos em regiões com buracos podem passar no teste diferencial e ainda ter circulação não nula.
Se \(\mathbf{F}=\nabla \varphi \) e \(\varphi \) é de classe \(C^2\), a igualdade das derivadas parciais mistas implica
Se alguma dessas igualdades falha, o campo não pode ser gradiente.
Isso nos dá uma maneira simples de determinar que um campo vetorial não é um campo gradiente.
Exemplo 6.9
O campo vetorial \(\mathbf{F}=(-y,x,-yx)\) não é gradiente, pois \(\partial _yF_1=-1\) não é igual a \(\partial _xF_2=1\).
Se \(U\) é um domínio simplesmente conexo e \(\mathbf{F}\in C^1(U;\mathbb {R}^n)\), o critério também funciona no sentido inverso. Se \(\mathbf{F} = (F_1, \dots , F_n)\) satisfaz
\[ \dfrac {\partial F_i}{\partial x_{j}}\left(\mathbf{x}\right) = \dfrac {\partial F_j}{\partial x_{i}}\left(\mathbf{x}\right) \text{ para todo } i,j \]
então \(\mathbf{F}\) é um campo gradiente (isto é, existe uma função potencial \(f\) tal que \(\mathbf{F} = \nabla f\)). Isso nos dá uma maneira muito útil de verificar se um campo vetorial é um campo gradiente.
Exemplo 6.10
O campo vetorial \(\mathbf{F}=(x,z,y)\) é um campo gradiente porque \(\mathbf{F}\) está definido em todo \(\mathbb {R}^3\), cada componente possui derivadas parciais contínuas, e \(M_y=0=N_x\), \(M_z=0=P_x\), e \(N_z=1=P_y\). Observe que \(f=x^2/2+yz\) fornece \(\nabla f = \langle x,z,y\rangle =\mathbf{F}\).
6.5.1 Campos vetoriais irrotacionais
Nesta seção restringimos nossa atenção ao espaço tridimensional.
Definição 6.10
Seja \(\mathbf{f}: U \to \mathbb {R}^3\) um campo vetorial \(C^1\) definido no conjunto aberto \(U\). Então o campo vetorial \(\mathbf{f}\) é chamado irrotacional se, e somente se, seu rotacional é \(\mathbf{0}\) em todo \(U\), isto é, se
\[ \nabla \times \mathbf{f} \equiv \mathbf{0}. \]
Para todo campo escalar \(C^2\) \(\varphi \) em \(U\), temos
Portanto todo campo vetorial gradiente \(C^1\) em \(U\) também é um campo vetorial irrotacional em \(U\).
Desde que \(U\) seja simplesmente conexo, a recíproca também é verdadeira:
Teorema 6.10
Seja \(U \subset \mathbb {R}^3\) um domínio simplesmente conexo e seja \(f\) um campo vetorial \(C^1\) em \(U\). Então são equivalentes:
\(f\) é um campo vetorial irrotacional;
\(f\) é um campo vetorial gradiente em \(U\);
\(f\) é um campo vetorial conservativo em \(U\).
A demonstração deste teorema é apresentada na Seção 7.7.1.
A afirmação acima não é verdadeira em geral se \(U\) não for simplesmente conexo, como já vimos no exemplo 6.8.
6.5.2 Trabalho e energia potencial
Definição 6.11 (Trabalho e energia potencial)
Se \(\mathbf{F}(\mathbf{r})\) é uma força, então \(\displaystyle \int _C \mathbf{F}\cdot \mathop{}\! \mathrm{d}\ell \) é o trabalho realizado pela força ao longo da curva \(C\). É o limite de uma soma de termos \(\mathbf{F}(\mathbf{r})\cdot \delta \mathbf{r}\), isto é, da força na direção de \(\delta \mathbf{r}\).
Considere uma partícula pontual movendo-se sob \(\mathbf{F}(\mathbf{r})\) de acordo com a segunda lei de Newton: \(\mathbf{F}(\mathbf{r}) = m\ddot{\mathbf{r}}\).
Portanto, para uma força conservativa, temos \(\mathbf{F}=-\nabla V\), onde \(V(\mathbf{r})\) é a energia potencial.
Assim, o trabalho realizado (ganho de energia cinética) é a perda de energia potencial. Logo, a energia total \(T + V\) é conservada, isto é, constante durante o movimento.
Nesse contexto, a existência de uma energia potencial \(V\) está diretamente ligada ao caráter conservativo da força.
Examine se \(F=(2xy,x^2+2y)\) é conservativo em \(\mathbb {R}^2\) e encontre um potencial. Ver solução
As derivadas cruzadas são \(\partial _y(2xy)=2x\) e \(\partial _x(x^2+2y)=2x\). No domínio simplesmente conexo \(\mathbb {R}^2\), o campo é conservativo. Integrando a primeira componente, \(\phi =x^2y+g(y)\); a segunda exige \(g'=2y\). Logo \(\phi =x^2y+y^2+C\). Derivar a expressão confere as duas componentes.
Para \(F=(-y/(x^2+y^2),x/(x^2+y^2))\), calcule o rotacional fora da origem e a circulação no círculo unitário. Explique a diferença entre a conclusão local e a global. Ver solução
As derivadas cruzadas das componentes são ambas \((y^2-x^2)/(x^2+y^2)^2\), logo o rotacional planar é zero fora da origem. No círculo anti-horário unitário, \(F(r)=r'\) e a circulação é \(2\pi \). Assim não existe potencial global no plano perfurado. Localmente, um ramo do ângulo fornece um potencial; globalmente, a topologia do domínio impede escolhê-lo de modo unívoco.
Determine quais valores de \(a,b\) tornam \(F=(ayz,bxz,xy)\) um campo gradiente em \(\mathbb {R}^3\). Ver solução
A igualdade das derivadas cruzadas exige \(a=b\) pela dupla \((x,y)\), \(a=1\) pela dupla \((x,z)\) e \(b=1\) pela dupla \((y,z)\). Portanto \(a=b=1\). Nesse caso, um potencial é \(xyz+C\), cuja derivada fornece exatamente o campo. A verificação em todo \(\mathbb {R}^3\) também prova a suficiência.
6.6 O Segundo Teorema Fundamental
A recíproca constrói o potencial a partir da própria integral de linha. Fixamos um ponto de referência e acumulamos o campo até cada ponto do domínio. A independência do caminho torna essa definição inequívoca; a continuidade do campo permitirá provar a diferenciabilidade do potencial.
O teorema do gradiente afirma que, se o campo vetorial \(\symbf {f}\) é o gradiente de alguma função escalar, então \(\symbf {f}\) é um campo vetorial independente do caminho. Este teorema possui uma recíproca poderosa:
Teorema 6.11
Suponha que \(U \subseteq \mathbb {R}^n\) seja um domínio e que \(\symbf {F}:U\to \mathbb {R}^n\) seja contínuo. Se \(\symbf {F}\) é independente do caminho em \(U\), então \(\symbf {F}\) é o gradiente de alguma função escalar.
É direto mostrar que um campo vetorial é independente do caminho se, e somente se, a integral do campo vetorial sobre todo laço fechado em seu domínio é zero. Assim, a recíproca pode ser enunciada alternativamente da seguinte forma: se a integral de \(\symbf {f}\) sobre todo laço fechado no domínio de \(\symbf {f}\) é zero, então \(\symbf {f}\) é o gradiente de alguma função escalar.
Demonstração▼
Fixe \(a\in U\). Como um domínio aberto e conexo por caminhos admite caminhos poligonais, defina
usando qualquer caminho \(C^1\) por partes em \(U\). A independência do caminho garante que \(\phi \) está bem definida. Fixe \(x\) e tome \(h\) pequeno o bastante para que o segmento \(x+th\), \(0\le t\le 1\), permaneça em \(U\). Pela aditividade,
A última convergência decorre da continuidade de \(F\) em \(x\): todos os pontos do segmento ficam a distância no máximo \(\lVert h\rVert \) de \(x\). Portanto, \(\phi \) é diferenciável e \(\mathrm D_x\phi (h)=F(x)\cdot h\), isto é, \(\nabla \phi =F\). Como \(F\) é contínuo, \(\phi \) é de classe \(C^1\). O argumento controla todos os deslocamentos, e não apenas as direções tomadas separadamente.
Partindo da independência do caminho, defina um potencial de \(F=(2x,2y)\) com referência em \((1,0)\) e determine a constante correspondente. Ver solução
Defina \(\phi (x,y)=\int _{(1,0)}^{(x,y)}F\cdot dr\). Como \(F=\nabla (x^2+y^2)\), resulta \(\phi =x^2+y^2-1\). A constante \(-1\) assegura \(\phi (1,0)=0\). Escolher outro ponto de referência muda a constante, mas não muda o campo.
Mostre que dois potenciais de um mesmo campo diferem por uma constante em cada componente conexa do domínio. Ver solução
Se \(\nabla \phi =\nabla \psi \), então \(\nabla (\phi -\psi )=0\). Em cada componente conexa de um domínio aberto, dois pontos podem ser unidos por um caminho poligonal interior. O teorema fundamental mostra que a diferença tem o mesmo valor nos dois pontos. Portanto ela é constante em cada componente; constantes distintas podem ocorrer em componentes diferentes.
Deduza a equivalência entre independência do caminho e integral nula em todo caminho fechado, usando a concatenação de caminhos. Ver solução
Se as integrais independem do caminho, compare um caminho fechado com o caminho constante no seu ponto inicial: a integral é zero. Reciprocamente, dados dois caminhos \(C_1,C_2\) de \(A\) a \(B\), concatene \(C_1\) com o percurso inverso de \(C_2\). A integral fechada é \(\int _{C_1}F\cdot dr-\int _{C_2}F\cdot dr\). Se toda integral fechada é zero, os dois valores coincidem. O argumento aplica-se aos caminhos por partes admissíveis no domínio.
6.7 Construção de Funções Potenciais
Para calcular um potencial, integramos uma componente e recuperamos as funções das outras variáveis usando as componentes restantes. Essas funções de integração são indispensáveis. Ao final, conferir todas as derivadas parciais é uma verificação simples que detecta termos omitidos.
Se \(\symbf {f}\) é um campo conservativo em um conjunto aberto conexo \(U\), a integral de linha de \(\symbf {f}\) é independente do caminho em \(U\). Portanto, podemos encontrar um potencial simplesmente integrando \(\symbf {f}\) de um ponto fixo \(\mathbf{a}\) até um ponto arbitrário \(\mathbf{x}\) em \(U\), usando qualquer caminho suave por partes contido em \(U\). O campo escalar assim obtido depende da escolha do ponto inicial \(a\). Se começarmos de outro ponto inicial, digamos \(b\), obteremos um novo potencial. Mas, pela propriedade aditiva das integrais de linha, eles podem diferir apenas por uma constante, que é a integral de \(\symbf {f}\) de \(\mathbf{a}\) a \(\mathbf{b}\).
Construção de um potencial em um retângulo aberto.
Se \(\symbf {f}\) é um campo vetorial conservativo em um retângulo aberto de \(\mathbb {R}^n\), um potencial \(f\) pode ser construído integrando de um ponto fixo até um ponto arbitrário ao longo de um conjunto de segmentos paralelos aos eixos coordenados.
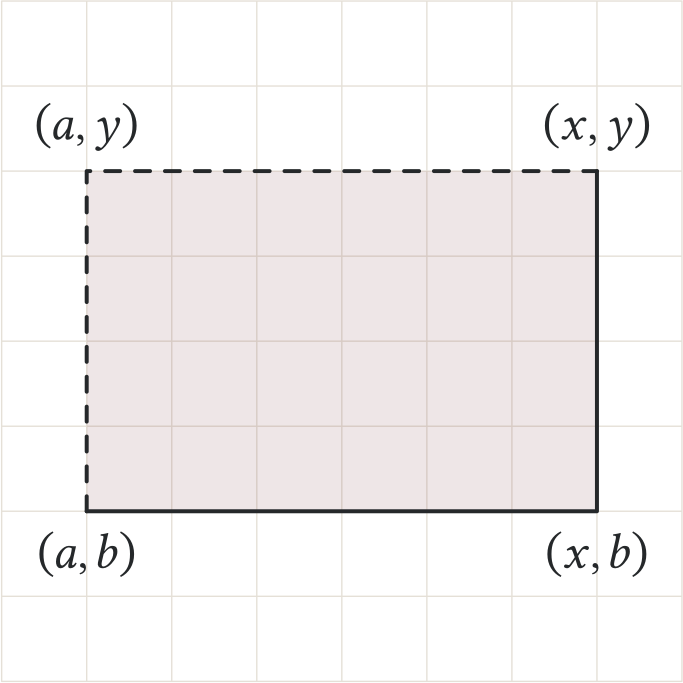
Simplificaremos a dedução, supondo que \(n=2\). Nesse caso, podemos integrar primeiro de \((a,b)\) a \((x,b)\) ao longo de um segmento horizontal e depois de \((x,b)\) a \((x,y)\) ao longo de um segmento vertical. No segmento horizontal usamos a representação paramétrica
Também poderíamos integrar primeiro de \((a,b)\) a \((a,y)\) ao longo de um segmento vertical e depois de \((a,y)\) a \((x,y)\) ao longo de um segmento horizontal, como indicado pelas linhas pontilhadas da figura. Isso fornece outra fórmula para \(f(x,y)\):
As duas fórmulas fornecem o mesmo valor para \(f(x,y)\) porque a integral de linha de um gradiente é independente do caminho.
Construção de um potencial usando antiderivadas
Há outra maneira de encontrar um potencial: integramos uma das componentes e determinamos a função residual pelas demais. Por exemplo, de \(\partial _xV=F_1\) obtemos
Como as derivadas parciais são contínuas, \(F\) é conservativo. Agora que sabemos que existe uma função \(f\) cujo gradiente é igual a \(F\), vamos encontrá-la.
\[ \dfrac {\partial f }{\partial x}=e^x\cos y+yz \]
\[ \dfrac {\partial f }{\partial y}=xz-e^x\sin y \]
\[ \dfrac {\partial f }{\partial z}=xy+z \]
Se integrarmos a primeira das três equações em relação a \(x\), obtemos
onde \(g(y,z)\) é uma constante dependente das variáveis \(y\) e \(z\). Calculamos então a derivada parcial em relação a \(y\) dessa equação e a igualamos à equação acima.
Isso significa que a derivada parcial de \(g\) em relação a \(y\) é zero, eliminando completamente \(y\) de \(g\) e deixando-a como função apenas de \(z\).
\[ f(x,y,z)=e^x\cos y+xyz+h(z) \]
Repetimos então o processo com a derivada parcial em relação a \(z\).
Encontre um potencial de \(F=(2xy+e^x,x^2+2yz,y^2)\) e confira todas as componentes. Ver solução
Integrando a primeira componente em \(x\), escreva \(\phi =x^2y+e^x+g(y,z)\). A segunda exige \(g_y=2yz\), de modo que \(g=y^2z+h(z)\). A terceira exige \(h'=0\). Portanto
\[ \phi =x^2y+e^x+y^2z+C. \]
A verificação de todas as derivadas impede que uma função de integração seja confundida com uma constante.
Para \(F=(yz,xz,xy)\), construa um potencial por segmentos paralelos aos eixos, partindo da origem. Ver solução
Use os trechos \((0,0,0)\to (x,0,0)\to (x,y,0)\to (x,y,z)\). Nos dois primeiros, a componente integrada é zero. No terceiro, \(F_3=xy\), e a integral é \(xyz\). Portanto \(\phi =xyz\), com valor zero na origem. Conferimos \(\nabla \phi =(yz,xz,xy)\). O caminho por eixos é uma escolha de cálculo, não uma restrição necessária ao potencial.
Ao integrar \(F_1=2xy\) em \(x\), um aluno obtém apenas \(x^2y+C\). Explique por que deve escrever \(x^2y+g(y,z)\) e termine a construção para \(F=(2xy,x^2+z,z+y)\). Ver solução
Ao integrar em \(x\), qualquer função de \(y,z\) tem derivada zero em \(x\). Por isso, a forma geral é \(\phi =x^2y+g(y,z)\). A segunda componente exige \(g_y=z\), logo \(g=yz+h(z)\). A terceira exige \(y+h'=z+y\), isto é, \(h=z^2/2+C\). Assim \(\phi =x^2y+yz+z^2/2+C\). Escrever somente uma constante logo no primeiro passo perderia soluções necessárias.
6.8 Teorema de Green no Plano
O Teorema de Green relaciona uma circulação na fronteira a uma soma de rotacionais no interior. O cancelamento das bordas internas explica essa relação e também a orientação dos buracos: a região deve ficar à esquerda em cada componente da fronteira.
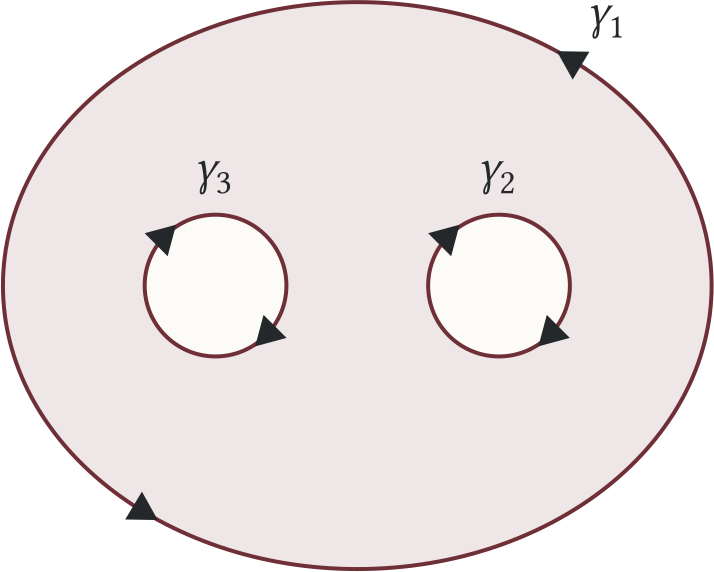
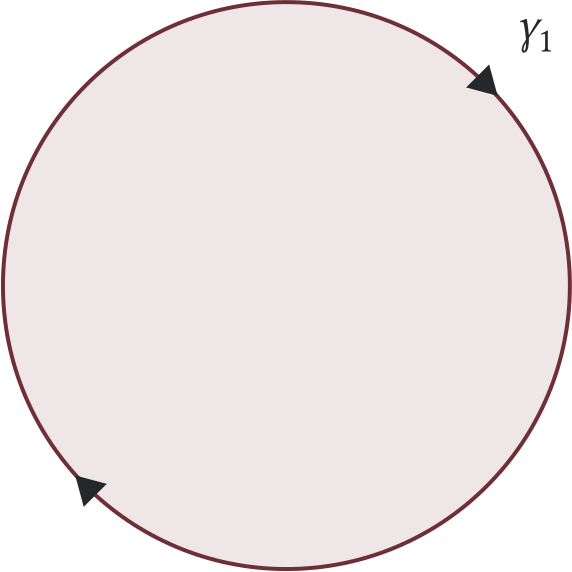
Definição 6.13
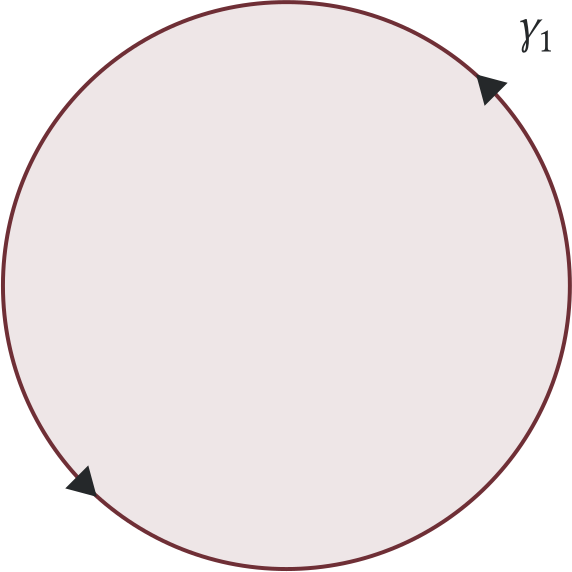
A curva orientada positivamente é uma curva plana simples e fechada tal que, ao percorrê-la, seu interior fica sempre à esquerda. Se, na definição anterior, trocarmos esquerda e direita, obteremos uma curva orientada negativamente.
curva orientada positivamentefronteira orientada positivamente de uma região com buracoscurva orientada negativamente
Figura6.2 Orientações de curvas
Veremos agora uma maneira de calcular a integral de linha de um campo vetorial suave ao redor de uma curva simples fechada. Um campo vetorial \(\mathbf{f}(x,y) = P(x,y)\, \mathbf{i} + Q(x,y)\, \mathbf{j}\) é suave se suas funções componentes \(P(x,y)\) e \(Q(x,y)\) são suaves. Usaremos o Teorema de Green (às vezes chamado Teorema de Green no plano) para relacionar a integral de linha ao redor de uma curva fechada com uma integral dupla sobre a região interior à curva:
Teorema 6.12 (Teorema de Green — Regiões simples)
Seja \(\Omega \subset \mathbb {R}^2\) uma região limitada cuja fronteira é uma curva simples, fechada e por partes \(C^1\), orientada positivamente. Seja \(\mathbf{f}(x,y)=P(x,y)\, \mathbf{i}+Q(x,y)\, \mathbf{j}\) um campo vetorial de classe \(C^1\) em uma vizinhança de \(\overline\Omega \). Então
onde \(\gamma \) é percorrida de modo que \(\Omega \) esteja sempre do lado esquerdo de \(\gamma \).
Demonstração▼
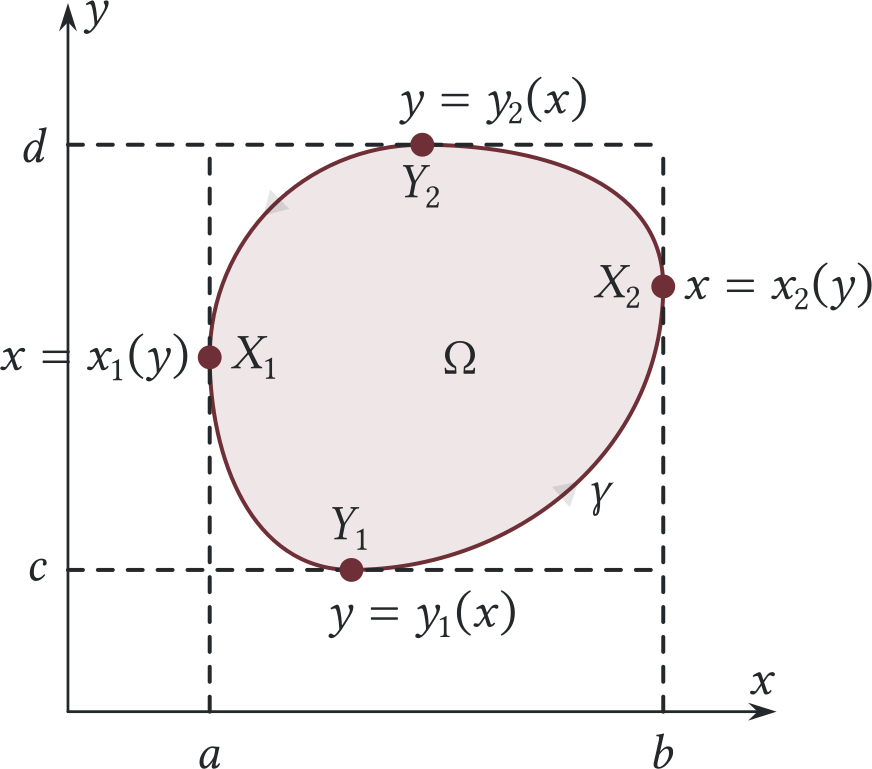
Demonstraremos o teorema primeiro para uma região que seja simultaneamente simples nas direções horizontal e vertical, isto é, quando a curva fronteira \(\gamma \) pode ser escrita como \(C = {\gamma }_{1} \cup {\gamma }_{2}\) de duas maneiras:
\begin{align} {\gamma }_{1} & = \text{a curva $y = {y}_{1}(x)$ do ponto ${X}_{1}$ ao ponto ${X}_{2}$} \tag{6.3}\\ {\gamma }_{2} & = \text{a curva $y = {y}_{2}(x)$ do ponto ${X}_{2}$ ao ponto ${X}_{1}$,} \tag{6.4} \end{align}
onde \({X}_{1}\) e \({X}_{2}\) são, respectivamente, os pontos de \(C\) mais à esquerda e mais à direita; e
\begin{align} {\gamma }_{1} & = \text{a curva $x = {x}_{1}(y)$ do ponto ${Y}_{2}$ ao ponto ${Y}_{1}$} \tag{6.5}\\ {\gamma }_{2} & = \text{a curva $x = {x}_{2}(y)$ do ponto ${Y}_{1}$ ao ponto ${Y}_{2}$,} \tag{6.6} \end{align}
onde \({Y}_{1}\) e \({Y}_{2}\) são, respectivamente, os pontos mais baixo e mais alto de \(\gamma \). Veja a figura.
Integre \(P(x,y)\) ao redor de \(\gamma \) usando a representação \(\gamma = {\gamma }_{1} \cup {\gamma }_{2}\). Como \(y = {y}_{1}(x)\) ao longo de \({\gamma }_{1}\) (quando \(x\) vai de \(a\) a \(b\)) e \(y = {y}_{2}(x)\) ao longo de \({\gamma }_{2}\) (quando \(x\) vai de \(b\) a \(a\)), como vemos na figura, temos
Analogamente, integre \(Q(x,y)\) ao redor de \(\gamma \) usando a representação \(\gamma = {\gamma }_{1} \cup {\gamma }_{2}\). Como \(x = {x}_{1}(y)\) ao longo de \({\gamma }_{1}\) (quando \(y\) vai de \(d\) a \(c\)) e \(x = {x}_{2}(y)\) ao longo de \({\gamma }_{2}\) (quando \(y\) vai de \(c\) a \(d\)), como vemos na figura, temos
A hipótese de regularidade exige que \(P\) e \(Q\) tenham derivadas parciais contínuas em uma vizinhança de \(\overline\Omega \). Uma singularidade no interior ou na fronteira pode invalidar a aplicação do teorema.
O cálculo acima trata diretamente uma região simples nas direções horizontal e vertical. O caso de uma fronteira simples por partes \(C^1\) geral segue por subdivisão e aproximação por regiões elementares; as integrais nas fronteiras internas se cancelam.
Exemplo 6.12
Calcule \(\displaystyle \oint _{C} (x^2 + y^2 )\, dx + 2xy\, \, \mathop{}\! \mathrm{d}y\), onde \(C\) é a fronteira da região percorrida no sentido anti-horário \(R = \lbrace \, (x,y): 0 \le x \le 1,~ 2x^2 \le y \le 2x \, \rbrace \).
Solução
\(R\) é a região sombreada na figura acima. Pelo Teorema de Green, para \(P(x,y)=x^2 + y^2\) e \(Q(x,y)=2xy\), temos
Há outra maneira de ver que a resposta é zero. O campo vetorial \(\mathbf{f}(x,y) = ( x^2 + y^2 )\, \mathbf{i} + 2xy\, \mathbf{j}\) possui uma função potencial \(F(x,y)=\dfrac {1}{3}x^3 + xy^2\), e portanto \(\displaystyle \oint _{C}\mathbf{f}\cdot \mathop{}\! \mathrm{d}\mathbf{r} = 0\).
Exemplo 6.13
Seja \(\mathbf{f}(x,y) = P(x,y)\, \mathbf{i} + Q(x,y)\, \mathbf{j}\), onde
e seja \(\Omega =\lbrace (x,y):0\lt x^2+y^2\lt 1\rbrace \). Para a curva fronteira exterior \(C:x^2+y^2=1\), percorrida no sentido anti-horário, a parametrização \(\gamma (t)=(\cos t,\sin t)\) dá
Isso parece contradizer o Teorema de Green. Entretanto, \(\Omega \) não é a região inteira delimitada por \(C\): o ponto \((0,0)\) não pertence a \(\Omega \), e a singularidade do campo está justamente nesse ponto. Portanto, o Teorema de Green não se aplica.
Teorema 6.14 (Teorema de Green — Regiões com buracos)
Seja \(\Omega \subseteq \mathbb {R}^2\) uma região limitada conexa, regular e com número finito de buracos. Denote por \(\gamma \) a fronteira exterior e por \(\gamma _1,\dots ,\gamma _N\) as fronteiras interiores, todas por partes \(C^1\). Escreva \(\symbf {f}=(P,Q)\) e suponha que \(\symbf {f}\) seja de classe \(C^1\) em uma vizinhança de \(\overline\Omega \). Então
onde a fronteira exterior é percorrida no sentido anti-horário e cada fronteira interior no sentido horário; assim, todas as componentes têm a orientação positiva induzida pela região.
Observação 6.15
Uma convenção comum é denotar a fronteira de \(\Omega \) por \(\partial \Omega \) e escrever
onde \(P, Q:\bar\Omega \to \mathbb {R}\) são funções \(C^1\). (Usamos as mesmas hipóteses anteriores sobre o domínio \(\Omega \) e as orientações das integrais de linha na fronteira.)
Demonstração▼
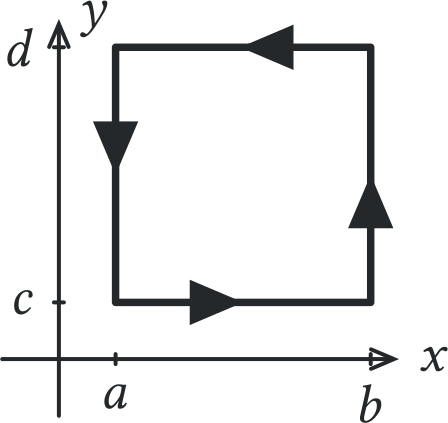
A demonstração completa é um pouco trabalhosa. Mas a ideia principal pode ser vista provando-o primeiro quando \(\Omega \) é um quadrado. De fato, suponha inicialmente que \(\Omega = (0, 1)^2\).
A primeira integral é a integral de linha de \(\symbf {f}\) nos dois lados verticais do quadrado, e a segunda é a integral de linha de \(\symbf {f}\) nos dois lados horizontais do quadrado. Isso prova o Teorema 6.14 no caso em que \(\Omega \) é um quadrado.
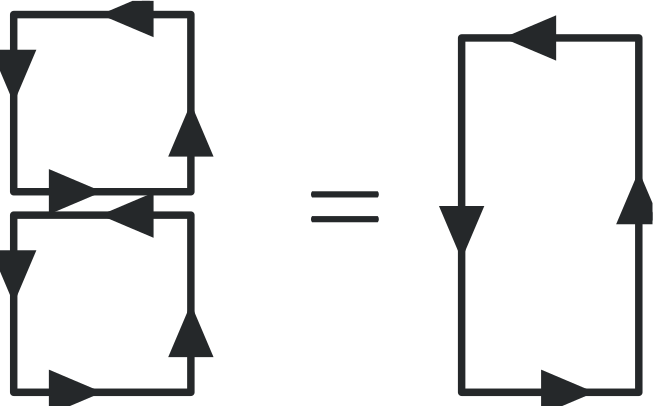
Para integrais de linha, ao somar dois retângulos com uma aresta comum, as arestas comuns são percorridas em sentidos opostos, de modo que a soma é simplesmente a integral de linha ao longo da fronteira exterior.
Analogamente, ao somar muitos retângulos, tudo se cancela, exceto a fronteira exterior. Isso estende o Teorema de Green em um retângulo ao Teorema de Green em uma soma de retângulos. Para regiões regulares, essa ideia é formalizada por uma decomposição em sub-regiões simples e por um argumento de aproximação; as contribuições nas fronteiras internas se cancelam duas a duas.
Exemplo 6.15
Calcule \(\displaystyle \oint _C y^3 \mathop{}\! \mathrm{d}x-x^3\mathop{}\! \mathrm{d}y\), onde \(\gamma \) são os dois círculos de raios 2 e 1 centrados na origem, com orientação positiva.
6.8.1 Escolher o método: três cálculos do mesmo trabalho
Exemplo 6.16 (Cálculo direto, potencial e Green)
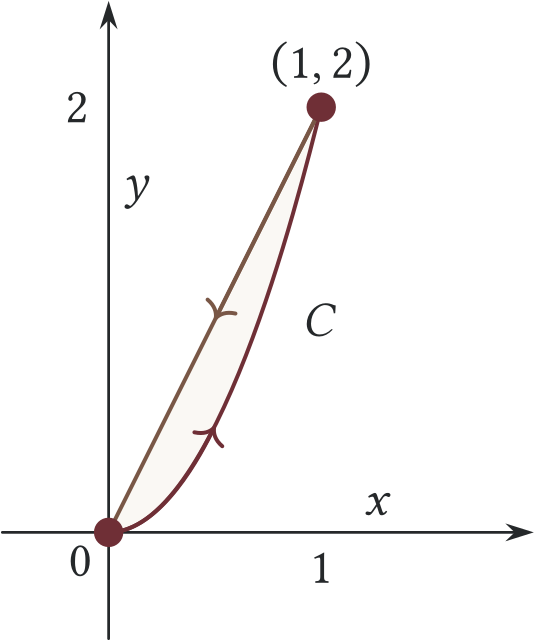
Para \(F=(2xy,x^2+2y)\), calcule o trabalho de \(A=(0,0)\) até \(B=(1,1)\) na parábola \(C:r(t)=(t,t^2)\), \(0\leq t\leq 1\), pelos três métodos. Ao usar Green, explique por que é necessário completar um percurso fechado.
Solução
Cálculo direto. Temos \(F(r(t))=(2t^3,3t^2)\) e \(r'=(1,2t)\). Logo \(W=\int _0^18t^3dt=2\).
Potencial. O campo é \(\nabla \phi \) para \(\phi =x^2y+y^2\). Portanto \(W=\phi (B)-\phi (A)=2\). Essa é a escolha mais curta depois de reconhecer o potencial.
Green. Acrescente o segmento \(L\) de \(A\) até \(B\) e percorra \(C\) de \(A\) até \(B\), retornando por \(L\). A curva fechada tem orientação positiva na região \(x^2\leq y\leq x\), \(0\leq x\leq 1\). Como \(\partial _xF_2-\partial _yF_1=2x-2x=0\), Green dá \(\int _CF\cdot dr-\int _LF\cdot dr=0\). No segmento \(r(t)=(t,t)\), o integrando é \(3t^2+2t\), cuja integral é \(2\). Logo o trabalho em \(C\) também é \(2\).
Green não foi aplicado diretamente ao caminho aberto. Nesse exemplo, o fechamento permite transferir o cálculo para um caminho mais simples, mas o potencial continua sendo o método mais eficiente. Se a integral fechada tivesse rotacional constante e região de área conhecida, Green poderia ser a primeira escolha.
Use Green para calcular \(\oint _C(-y\, \mathop{}\! \mathrm{d}x+x\, \mathop{}\! \mathrm{d}y)\) quando \(C\) é a fronteira positiva de \(x^2/4+y^2\le 1\). Ver solução
Para \(P=-y\) e \(Q=x\), \(Q_x-P_y=2\). A elipse tem semieixos \(2\) e \(1\), portanto área \(2\pi \). Por Green, a circulação positiva é \(2\cdot 2\pi =4\pi \). O campo é regular em toda a região, requisito necessário para essa aplicação.
Calcule a circulação de \(F=(-y,x)\) na fronteira positiva da região \(1\le x^2+y^2\le 4\). Confira as orientações das duas componentes. Ver solução
A área da coroa é \(\pi (4-1)=3\pi \), e o rotacional planar é \(2\), logo a circulação é \(6\pi \). A borda exterior tem sentido anti-horário e contribui com \(8\pi \); a interior tem sentido horário e contribui com \(-2\pi \). Os dois termos somam o resultado de Green.
Explique por que Green não pode ser aplicado diretamente ao campo \((-y/r^2,x/r^2)\) sobre um disco que contém a origem; aplique-o corretamente a uma coroa circular. Ver solução
O campo não está definido na origem, portanto não possui a regularidade exigida em uma vizinhança do disco fechado. Em uma coroa \(a\leq r\leq b\) com \(a\gt 0\), o rotacional é zero e Green dá circulação total zero. A borda exterior contribui com \(2\pi \) e a interior, orientada no sentido horário, com \(-2\pi \). Não há contradição com a circulação não nula de uma única curva que envolve a singularidade.
Escolha e justifique o método mais eficiente em cada caso: o trabalho de \(F=(3x^2,2y)\) em um caminho de \((0,0)\) a \((2,1)\); a circulação positiva de \(G=(-y,x)\) na elipse \(x^2/9+y^2/4=1\). Depois confira cada resultado por outro método em um percurso apropriado. Ver solução
Para o primeiro campo, use o potencial \(x^3+y^2\): o trabalho é \(8+1=9\). Um segmento \(r(t)=(2t,t)\) confere diretamente \(\int _0^1(24t^2+2t)dt=9\). Para o segundo, Green usa o rotacional planar \(2\) e a área \(6\pi \), fornecendo \(12\pi \). Diretamente, \(r(t)=(3\cos t,2\sin t)\) dá \(G\cdot r'=6\), cuja integral é \(12\pi \). O potencial é eficiente no percurso aberto com campo gradiente; Green é eficiente na curva fechada com área conhecida.
Para \(F=(-y^2,x^2)\), calcule a circulação no círculo unitário positivo e compare Green com a parametrização direta. O resultado permite concluir que o campo é conservativo em \(\mathbb {R}^2\)? Justifique. Ver solução
O rotacional planar é \(2x+2y\), cuja integral no disco unitário é zero por simetria; a circulação é zero. Diretamente, o integrando é \(\sin ^3t+\cos ^3t\), com integral nula em uma volta. O campo não é conservativo em \(\mathbb {R}^2\), pois seu rotacional não é identicamente zero. Uma única circulação nula não demonstra independência de caminho.
6.9 Aplicação do Teorema de Green: Área
Escolhendo um campo com rotacional escalar igual a \(1\), a circulação mede a área. Para curvas orientadas no sentido oposto, a fórmula fornece a área com sinal contrário. Para polígonos, ela se reduz a uma soma calculada diretamente dos vértices.
O Teorema de Green pode ser usado para calcular áreas por meio de integrais de linha. Seja \(C\) uma curva plana simples, fechada, suave por partes e orientada positivamente, e seja \(U\) a região limitada por \(C\). A área do domínio \(U\) é dada por \(A = \displaystyle \iint _{U}dA\).
Então, se escolhermos \(P\) e \(Q\) tais que \(\dfrac {\partial Q}{\partial x} - \dfrac {\partial P}{\partial y} = 1\), a área é dada por
Pela fórmula \(A=\oint _C-y\, \mathop{}\! \mathrm{d}x\), a contribuição do eixo \(x\) é nula. A parametrização do arco, com \(t\) crescente, percorre-o no sentido oposto à orientação positiva da fronteira. Portanto,
Seja \(P \subseteq \mathbb {R}^2\) um polígono simples (não necessariamente convexo) cujos vértices, ordenados no sentido anti-horário, são \((x_1, y_1)\), …, \((x_N, y_N)\). Então
Calcule a área do polígono com vértices \((0,0),(3,0),(2,2),(0,1)\) pela soma de determinantes e por uma decomposição geométrica. Ver solução
A soma dos determinantes consecutivos é \(0+6+2+0=8\), logo a área é \(8/2=4\). Por triangulação a partir da origem, os triângulos com vértices \((0,0),(3,0),(2,2)\) e \((0,0),(2,2),(0,1)\) têm áreas \(3\) e \(1\). A comparação confere o sentido positivo da ordem dos vértices.
Calcule a área de uma coroa de raios \(a\lt b\) pela integral de \((x\, \mathop{}\! \mathrm{d}y-y\, \mathop{}\! \mathrm{d}x)/2\) e explique o sinal da borda interna. Ver solução
No círculo exterior positivo, a integral de \((x\, dy-y\, dx)/2\) é \(\pi b^2\). No círculo interior, orientado negativamente, é \(-\pi a^2\). Portanto a área da coroa é \(\pi (b^2-a^2)\). A borda interna é percorrida no sentido horário para manter a região à esquerda do percurso.
6.10 Formas vetoriais do Teorema de Green
O mesmo Teorema de Green admite duas leituras: circulação associada ao rotacional e fluxo exterior associado à divergência. A diferença está no componente do campo selecionado na fronteira, tangencial no primeiro caso e normal no segundo.
Teorema 6.19 (Teorema de Stokes no Plano)
Seja \(\Omega \subseteq \mathbb {R}^2\) uma região limitada com fronteira por partes \(C^1\) orientada positivamente, denote \(\gamma =\partial \Omega \) e oriente o elemento de área por \(\mathop{}\! \mathrm{d}\mathbf S=\mathbf{k}\, \mathop{}\! \mathrm{d}A\). Seja \(\mathbf{F}=L\mathbf{i}+M\mathbf{j}\) de classe \(C^1\) em uma vizinhança de \(\overline\Omega \). Então
Na região \(\Omega \), podemos escrever \(\mathop{}\! \mathrm{d}x \, \mathop{}\! \mathrm{d}y = \mathop{}\! \mathrm{d}A\) e \(\mathop{}\! \mathrm{d}\mathbf S = \hat{k}\, \mathop{}\! \mathrm{d}A\). Assim, usando o Teorema de Green:
Seja \(\Omega \subseteq \mathbb {R}^2\) uma região limitada com fronteira por partes \(C^1\) orientada positivamente, e seja \(\mathbf{F}=M\mathbf{i}-L\mathbf{j}\) de classe \(C^1\) em uma vizinhança de \(\overline\Omega \). Denote por \(\hat n\) a normal unitária exterior à fronteira. Então
Aqui \(s\) é o comprimento de arco ao longo de \(\partial \Omega \) e \(\hat n\) é a normal unitária exterior. Portanto, podemos reescrever o Teorema de Green como
Seja \(\Omega \subset \mathbb {R}^2\) um domínio limitado com fronteira \(\gamma =\partial \Omega \) por partes \(C^1\), orientada positivamente, e sejam \(\phi ,\psi \) funções \(C^2\) em uma vizinhança de \(\overline\Omega \). Então
e \(\mathbf{F}\cdot \hat n=\phi \, \partial _n\psi \), obtemos a primeira identidade. Trocando \(\phi \) e \(\psi \) e subtraindo as duas fórmulas, obtemos a segunda.
Para \(F=(x,y)\), calcule o fluxo exterior na fronteira do disco de raio \(a\) usando a divergência no plano e depois uma parametrização. Ver solução
A divergência planar é \(2\), logo o fluxo é \(2\pi a^2\). Diretamente, \(r(t)=a(\cos t,\sin t)\), a normal exterior unitária é \((\cos t,\sin t)\) e \(ds=a\, dt\). Assim \(F\cdot n=a\), e a integral é \(\int _0^{2\pi }a^2dt=2\pi a^2\). A circulação desse campo no mesmo círculo é zero, pois ele é radial.
Para \(F=(-y,x)\), compare o fluxo exterior e a circulação no mesmo círculo. Relacione cada resultado ao operador correto. Ver solução
No círculo, o campo \((-y,x)\) é tangente, de modo que seu fluxo exterior é zero. Sua circulação positiva é \(2\pi a^2\). A divergência planar é zero, enquanto o rotacional planar vale \(2\). Fluxo e circulação medem operações diferentes; trocar divergência por rotacional confunde as duas versões de Green.
Aplique a primeira identidade de Green a \(u\) harmônica com valor zero na fronteira de uma região limitada e conexa. Mostre, sob as hipóteses de regularidade da identidade, que \(u=0\). Ver solução
A continuidade de \(\nabla u\) e a não negatividade do integrando dão \(\nabla u=0\). Pela conexidade, \(u\) é constante; o valor zero na fronteira força essa constante a ser zero. Supõem-se as condições de regularidade necessárias à identidade e continuidade até a fronteira.
 curva orientada positivamente
 fronteira orientada positivamente de uma região com buracos
 curva orientada negativamente