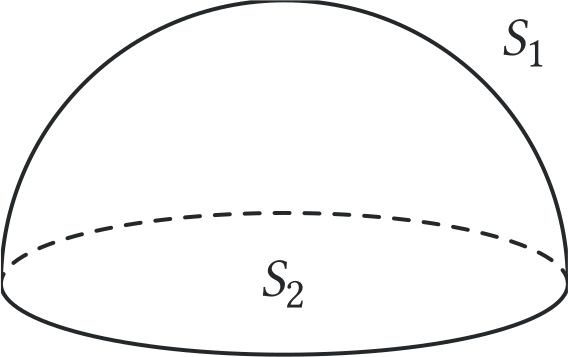
Neste capítulo restringimos nosso estudo ao caso de superfícies no espaço tridimensional. Resultados semelhantes para variedades no espaço \(n\)-dimensional são apresentados no capítulo 13.
7.1 O Produto Vetorial Fundamental
Passamos das curvas às superfícies. Dois vetores tangentes descrevem as variações locais, e seu produto vetorial determina tanto uma direção normal quanto a área de uma pequena célula. Separar essas duas funções será útil ao distinguir integrais escalares e fluxos.
Definição 7.1
Uma superfície parametrizada em \(\mathbb {R}^3\) é a imagem de uma aplicação de classe \(C^1\) \(\mathbf{r}:\Omega \to \mathbb {R}^3\), onde \(\Omega \subseteq \mathbb {R}^2\) é um domínio. Escrevemos
Em geral, exigiremos que a parametrização seja injetiva no interior de \(\Omega \); identificações na fronteira, como as que aparecem nas coordenadas esféricas, serão permitidas quando não afetarem a superfície descrita.
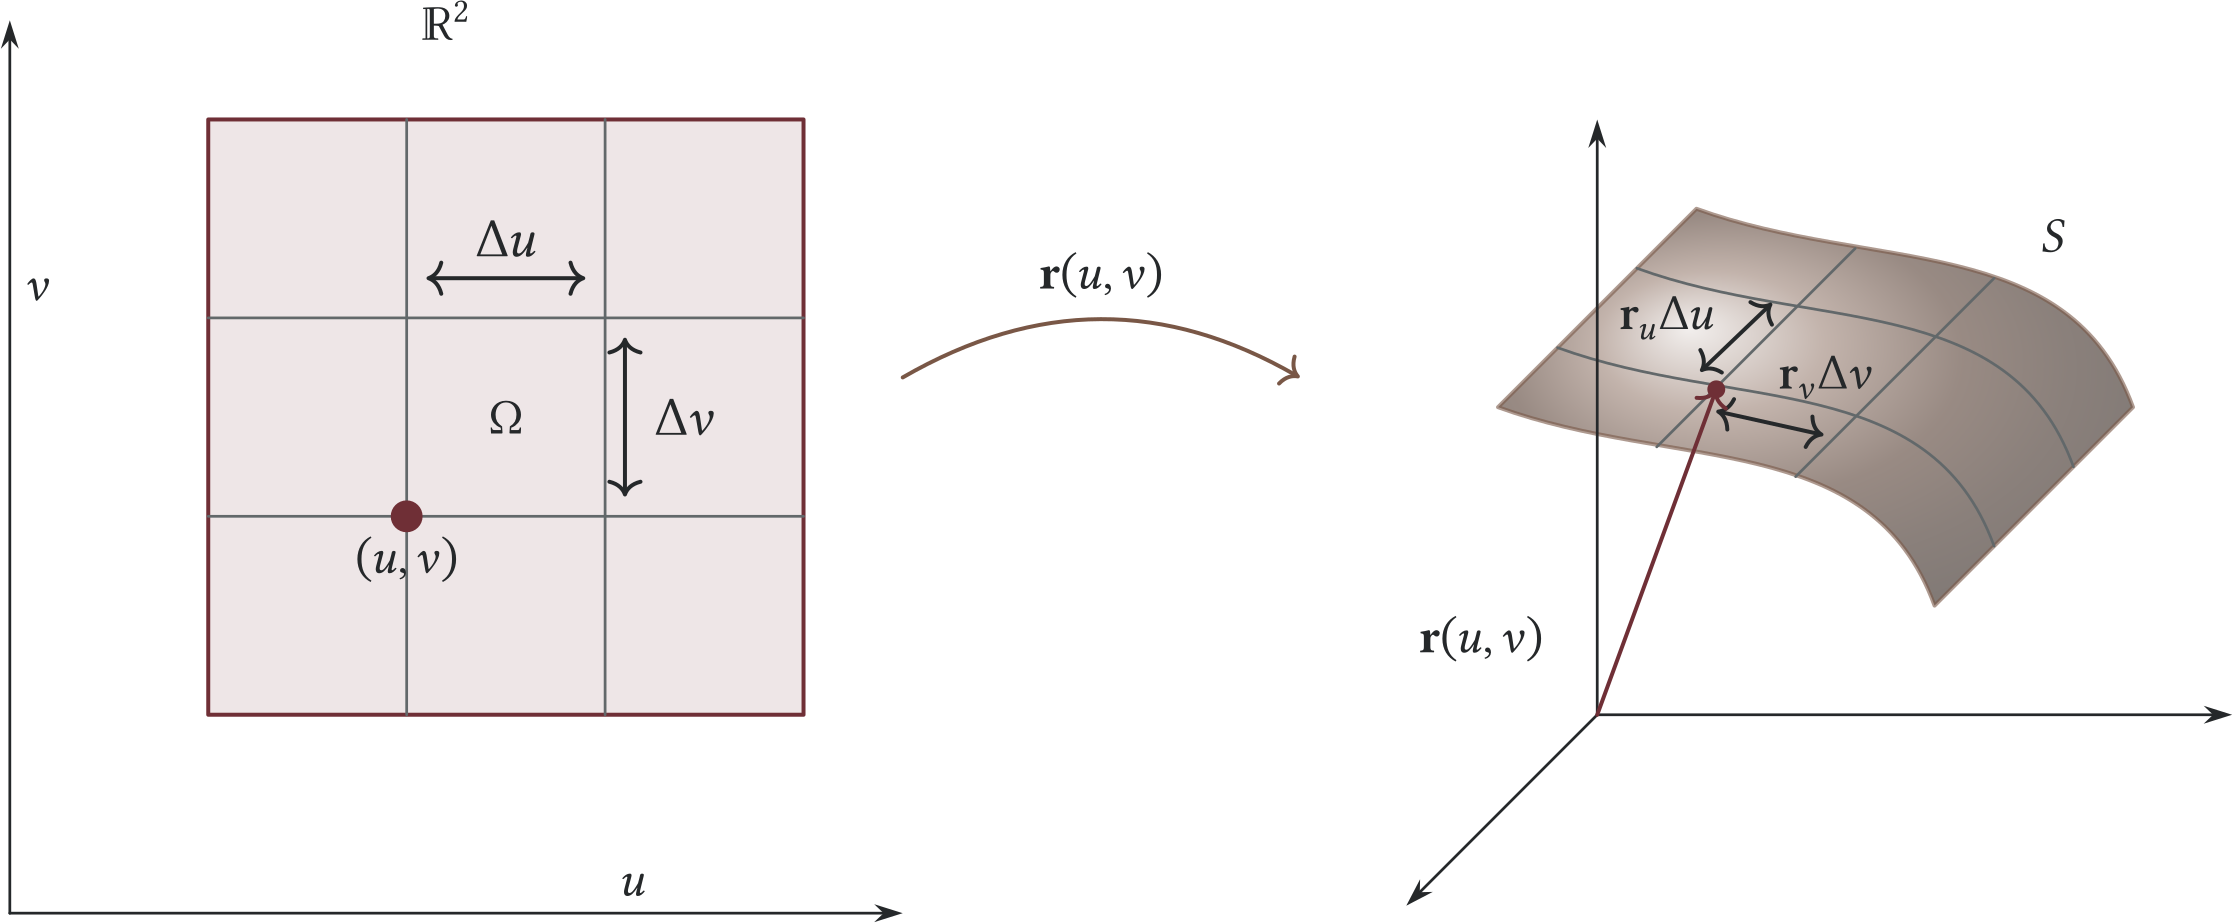
Figura7.1 Parametrização de uma superfície \(S\) em \(\mathbb {R}^{3}\)
Definição 7.2
Uma parametrização é dita regular no ponto \((u_0,v_0)\) do interior de \(\Omega \) se
A parametrização é regular se essa condição vale em todo ponto interior de \(\Omega \). Degenerescências na fronteira do domínio de parâmetros são permitidas quando representam apenas uma singularidade de coordenadas, como ocorre nos polos das coordenadas esféricas.
Uma superfície regular é uma superfície que, na vizinhança de cada ponto, admite uma parametrização regular.
Daqui em diante, trabalharemos com superfícies regulares. Quando uma única parametrização não cobrir toda a superfície, usaremos várias cartas regulares ou argumentos por partes.
Consideremos agora duas curvas em \(S\). A primeira, \(C_1\), é dada pela função vetorial
\[ r_1(u)=\symbf {r}(u,v_0),\qquad u\in (a,b), \]
obtida mantendo a variável \(v\) fixa em \(v_0\). A segunda curva, \(C_2\), é dada pela função vetorial
\[ r_2(v)=\symbf {r}(u_0,v),\qquad v\in (c,d) \]
desta vez mantendo a variável \(u\) fixa em \(u_0\).
As duas curvas passam pelo ponto \(\symbf {r}(u_0,v_0):\)
A curva \(C_{{1}}\) tem vetor tangente \(r_1^{\prime }(u_0)=\partial _u \symbf {r}(u_0,v_0)\);
A curva \(C_{{2}}\) tem vetor tangente \(r_2^{\prime }(v_0)=\partial _v \symbf {r}(u_0,v_0)\).
O produto vetorial \( \mathbf{n}(u_0,v_0)=\partial _u \symbf {r}(u_0,v_0)\times \partial _v \symbf {r}(u_0,v_0),\) que supusemos diferente de zero, é portanto perpendicular a ambas as curvas no ponto \(\symbf {r}(u_0,v_0)\) e pode ser tomado como um vetor normal à superfície nesse ponto.
Registramos o resultado da seguinte forma:
Figura7.2 Parametrização de uma superfície \(S\) em \(\mathbb {R}^3\)
Definição 7.3
Se \(S\) é uma superfície regular dada por uma função diferenciável \(\symbf {r}=\symbf {r}(u,v)\), então o produto vetorial
é chamado de produto vetorial fundamental da superfície.
Exemplo 7.1
Para o plano \(\symbf {r}(u,v)=u\mathbf{a}+v\mathbf{b}+\mathbf{c}\), temos
\(\partial _u \symbf {r}(u,v)=\mathbf{a}\) e \(\partial _v \symbf {r}(u,v)=\mathbf{b}\). Portanto, \(\mathbf{n}=\mathbf{a}\times \mathbf{b}\) é normal ao plano; a normal unitária correspondente é
Como era de esperar, o produto vetorial fundamental é paralelo ao vetor raio \(\symbf {r}(u,v)\). Observe que essa parametrização é regular para \(0\lt v\lt \pi \); os polos podem ser tratados por outra carta ou por passagem ao limite.
Definição 7.4 (Fronteira)
Uma superfície \(S\) pode ter uma fronteira \(\partial S\). Estamos interessados no caso em que a fronteira consiste em uma curva suave por partes ou em uma união de curvas suaves por partes.
Uma superfície é limitada se puder ser contida em uma esfera sólida de raio \(R\); caso contrário, é chamada ilimitada. Uma superfície limitada sem fronteira é chamada fechada.
Exemplo 7.3
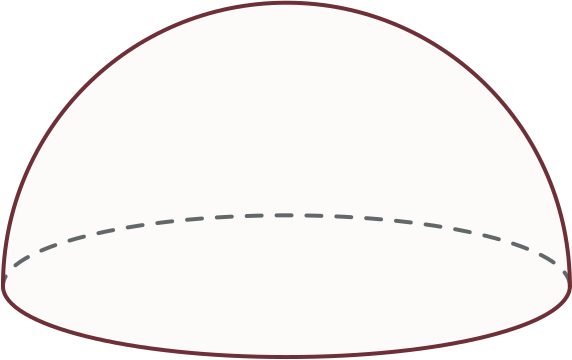
A fronteira de um hemisfério é um círculo (desenhado em vermelho).
Exemplo 7.4
A esfera e o toro são exemplos de superfícies fechadas. Ambas são limitadas e sem fronteiras.
Para \(r(u,v)=(u,v,uv)\), calcule \(r_u\times r_v\) e mostre que a superfície é regular. Ver solução
Temos \(r_u=(1,0,v)\) e \(r_v=(0,1,u)\). Logo \(r_u\times r_v=(-v,-u,1)\), que nunca é zero. A terceira componente fornece uma verificação imediata da regularidade em todo o plano dos parâmetros.
Parametrize o cilindro \(x^2+y^2=a^2\), calcule o produto vetorial fundamental e escolha uma normal exterior. Ver solução
Use \(r(\theta ,z)=(a\cos \theta ,a\sin \theta ,z)\). O produto \(r_\theta \times r_z=(a\cos \theta ,a\sin \theta ,0)\) aponta para fora, e seu módulo é \(a\). A normal exterior unitária é \((\cos \theta ,\sin \theta ,0)\). Inverter a ordem dos parâmetros inverte a normal, mas preserva o elemento positivo de área \(a\, d\theta \, dz\).
Na parametrização esférica de raio \(a\), identifique os pontos do domínio em que o produto fundamental se anula e explique por que isso não torna a esfera singular. Ver solução
Na convenção \(r(\theta ,\phi )=a(\sin \phi \cos \theta ,\sin \phi \sin \theta ,\cos \phi )\), o módulo do produto fundamental é \(a^2\sin \phi \), para \(0\leq \phi \leq \pi \). Ele se anula nos polos \(\phi =0,\pi \), onde o ângulo azimutal deixa de distinguir pontos. A esfera permanece regular: o nível \(x^2+y^2+z^2=a^2\) tem gradiente não nulo em todos os seus pontos. A singularidade é da parametrização, não da superfície.
7.2 A Área de uma Superfície Parametrizada
A área depende de quanto a parametrização alonga cada pequena região do plano de parâmetros. O fator correto é o módulo do produto vetorial dos vetores coordenados; trocar a ordem dos parâmetros muda a normal, mas preserva esse módulo.
Aprenderemos agora a realizar integração sobre uma superfície em \(\mathbb {R}^{3}\).
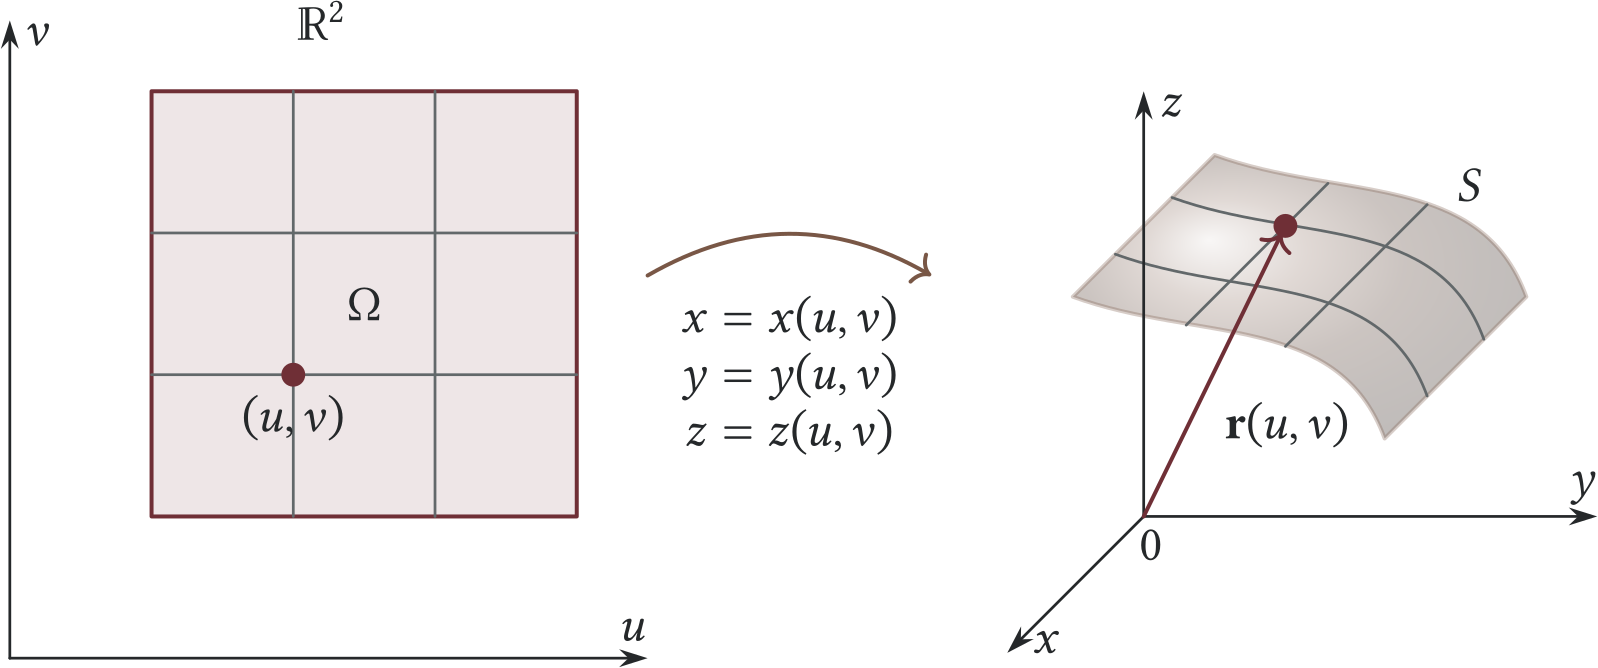
Assim como usamos uma parametrização de uma curva para definir a integral de linha ao longo dela, usaremos uma parametrização de uma superfície para definir uma integral de superfície. Usaremos duas variáveis, \(u\) e \(v\), para parametrizar uma superfície \(S\) em \(\mathbb {R}^{3}\): \(x=x(u,v)\), \(y=y(u,v)\), \(z=z(u,v)\), para \((u,v)\) em alguma região \(\Omega \) de \(\mathbb {R}^{2}\) (veja a Figura 7.3).
Figura7.3 Parametrização de uma superfície \(S\) em \(\mathbb {R}^3\)
Nesse caso, o vetor posição de um ponto da superfície \(S\) é dado pela função vetorial
A parametrização de \(S\) pode ser vista como uma “transformação” de uma região em \(\mathbb {R}^{2}\) (no plano \(uv\)) em uma superfície bidimensional em \(\mathbb {R}^{3}\). Essa parametrização da superfície às vezes é chamada de patch, com base na ideia de “colar” a região \(\Omega \) sobre \(S\) na forma de uma grade, como mostra a Figura 7.3.
De fato, essas linhas de grade em \(\Omega \) indicam como definiremos uma integral de superfície sobre \(S\). Ao longo das linhas de grade verticais em \(\Omega \), a variável \(u\) é constante. Assim, essas linhas são mapeadas em curvas sobre \(S\), e a variável \(u\) é constante ao longo do vetor posição \(\mathbf{r}(u,v)\). Portanto, o vetor tangente a essas curvas no ponto \((u,v)\) é \(\dfrac {\partial \mathbf{r}}{\partial v}\). Analogamente, as linhas de grade horizontais em \(\Omega \) são mapeadas em curvas sobre \(S\) cujos vetores tangentes são \(\dfrac {\partial \mathbf{r}}{\partial u}\).
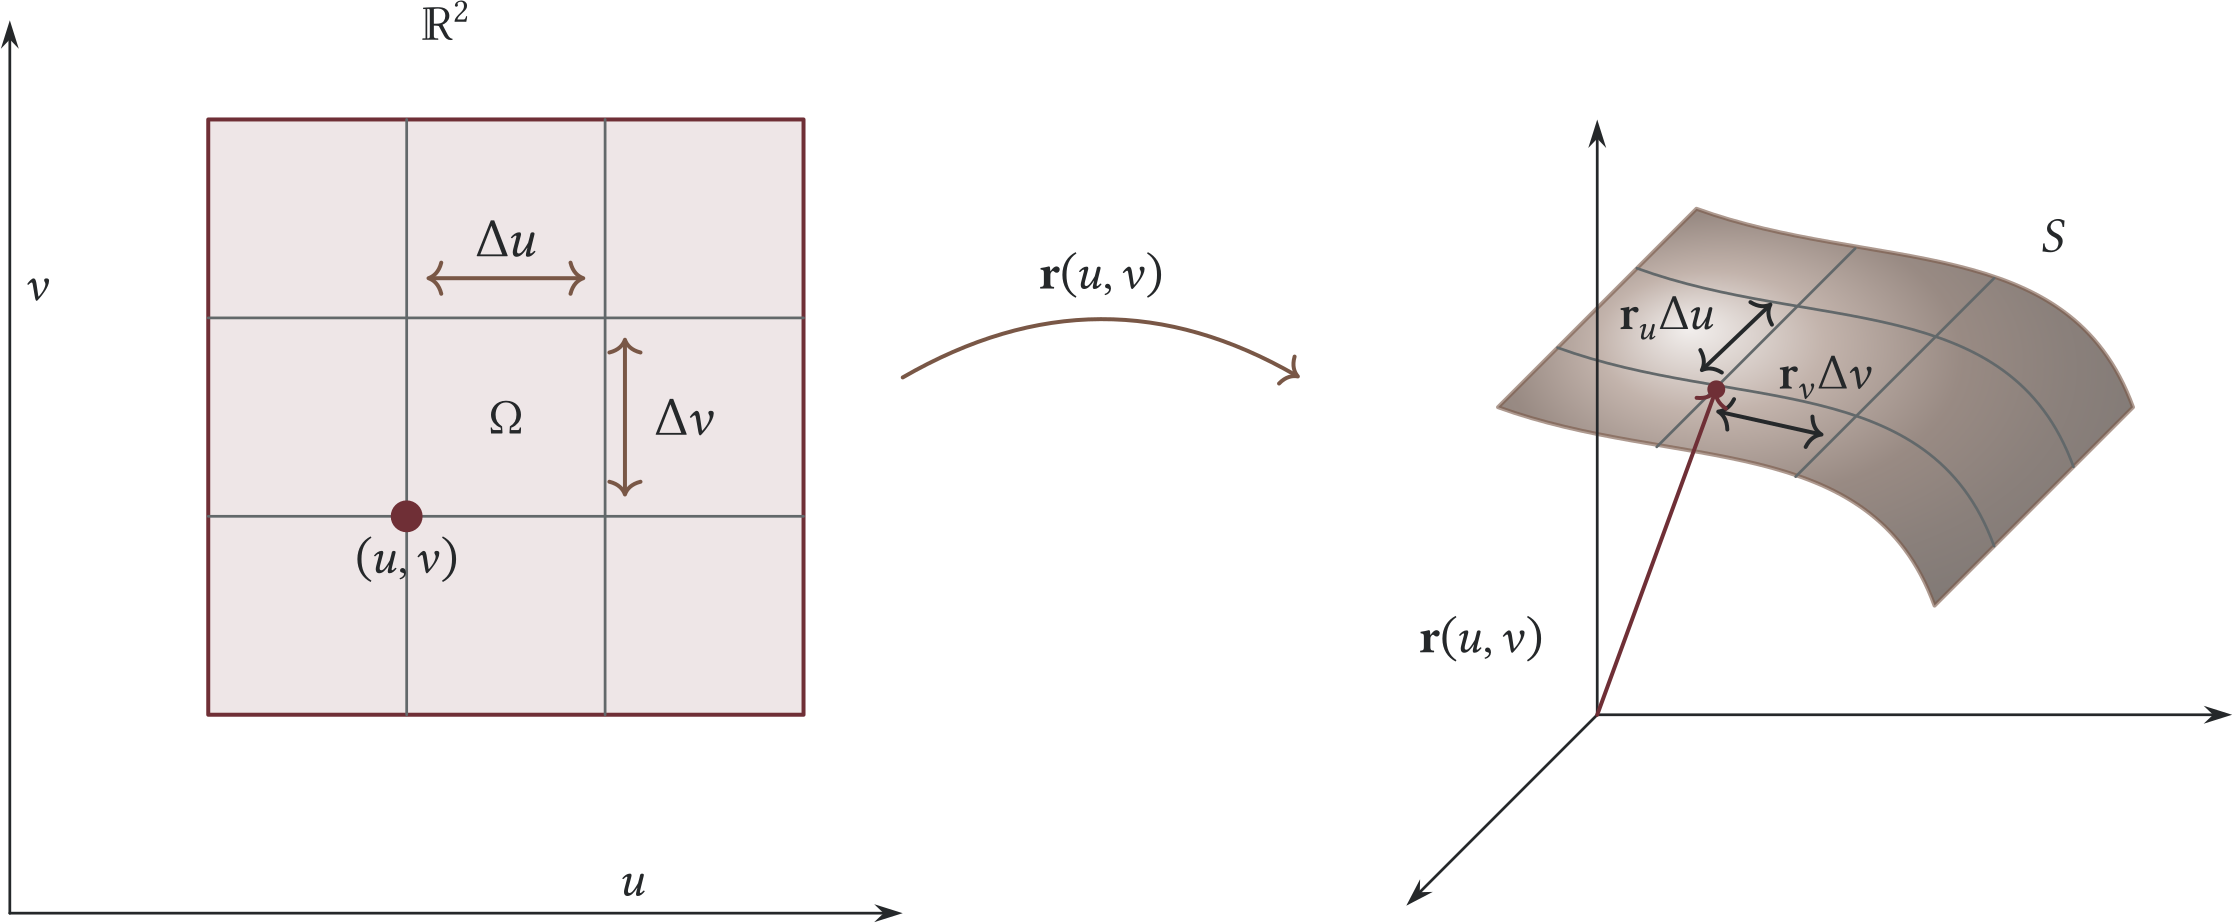
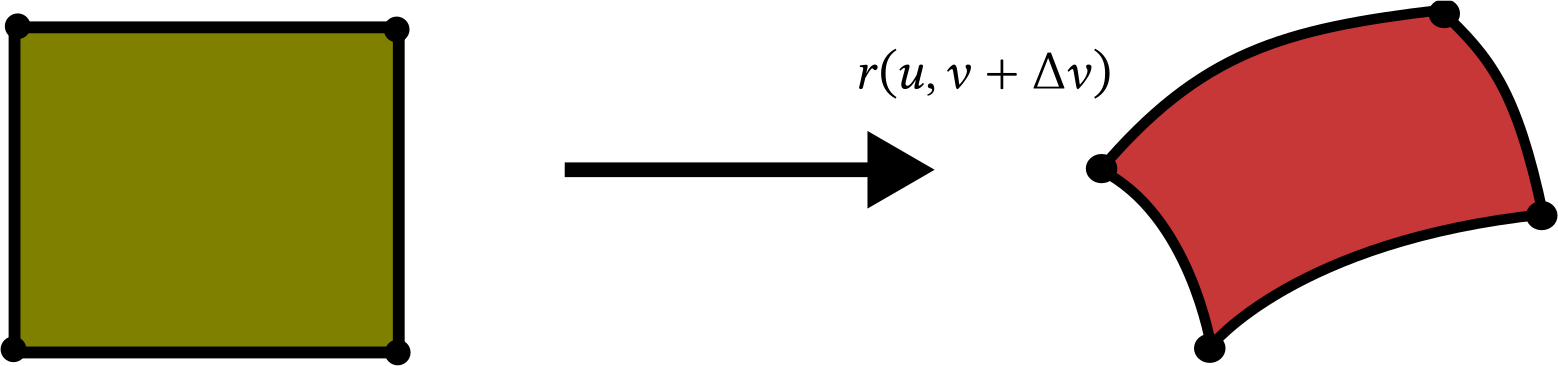
Considere agora um ponto \((u,v)\) em \(\Omega \), por exemplo, o canto inferior esquerdo de uma das regiões retangulares da grade em \(\Omega \), como mostra a Figura 7.3. Suponha que esse retângulo tenha largura e altura pequenas, respectivamente \(\Delta u\) e \(\Delta v\). Os vértices desse retângulo são \((u,v)\), \((u+\Delta u,v)\), \((u+\Delta u,v+\Delta v)\) e \((u,v+\Delta v)\). Assim, a área desse retângulo é \(A = \Delta u\, \Delta v\).
Então esse retângulo é mapeado pela parametrização em uma região da superfície \(S\) que, para \(\Delta u\) e \(\Delta v\) suficientemente pequenos, terá uma área de superfície (chame-a de \( \mathop{}\! \mathrm{d}\S \)) muito próxima da área do paralelogramo cujos lados adjacentes são \(\mathbf{r}(u+\Delta u,v) - \mathbf{r}(u,v)\) (correspondente ao segmento de reta de \((u,v)\) a \((u+\Delta u,v)\) em \(\Omega \)) e \(\mathbf{r}(u,v+\Delta v) - \mathbf{r}(u,v)\) (correspondente ao segmento de reta de \((u,v)\) a \((u,v+\Delta v)\) em \(\Omega \)). Combinando a noção usual de derivada parcial com a derivada de uma função vetorial aplicada a uma função de duas variáveis, temos
Assim, a área total da superfície \(S\) de \(S\) é aproximadamente a soma de todas as quantidades \(\lVert \dfrac {\partial \mathbf{r}}{\partial u}\times \dfrac {\partial \mathbf{r}}{\partial v}\rVert \, \Delta u\, \Delta v\), somadas sobre os retângulos de \(\Omega \).
Tomando o limite dessa soma quando a diagonal do maior retângulo tende a \(0\), obtemos
Essa fórmula formaliza a área de uma superfície parametrizada. Mais adiante, substituiremos o integrando constante \(1\) por uma função definida sobre a superfície e obteremos a integral de superfície de uma função escalar.
Definição 7.5
Seja \(S\) uma superfície em \(\mathbb {R}^{3}\) parametrizada por
\[ x=x(u,v), \quad y=y(u,v), \quad z=z(u,v), \]
para \((u,v)\) em uma região \(\Omega \) de \(\mathbb {R}^{2}\). Seja \(\mathbf{r}(u,v) = x(u,v) \mathbf{i} + y(u,v) \mathbf{j} + z(u,v) \mathbf{k}\) o vetor posição de qualquer ponto de \(S\). A área de superfície \(S\) de \(S\) é definida por
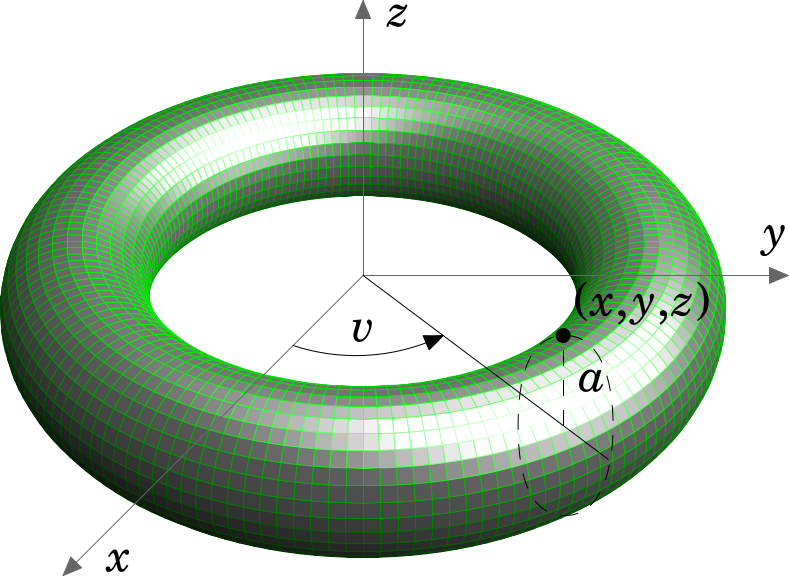
Um toro \(T\) é uma superfície obtida pela rotação de um círculo de raio \(a\) no plano \(yz\) em torno do eixo \(z\), cujo centro está a uma distância \(b\) do eixo \(z\) (\(0\lt a\lt b\)), como na Figura 7.4. Encontre a área de superfície de \(T\).
Círculo no plano \(yz\)Toro \(T\)
Figura7.4
Solução
Para qualquer ponto do círculo, o segmento de reta que liga o centro do círculo a esse ponto forma um ângulo \(u\) com o eixo \(y\) na direção positiva de \(y\) (veja a Figura 7.4(a)). E, à medida que o círculo gira em torno do eixo \(z\), o segmento de reta que liga a origem ao centro desse círculo percorre um ângulo \(v\) com o eixo \(x\) positivo (veja a Figura 7.4(b)). Assim, o toro pode ser parametrizado por:
\[ x = (b+a\cos u)\cos v ~ ,\quad y = (b+a\cos u)\sin v ~ ,\quad z = a\sin u \]
Os parâmetros variam em \(0\leq u,v\leq 2\pi \). Assim, para o vetor posição
Consequentemente, \(\left\| \mathbf{n}(x,y)\right\| =\sqrt{\left[ f_x^{\prime }(x,y)\right] ^2+\left[ f_y^{\prime }(x,y)\right] ^2+1}\) e a fórmula está verificada.
Exemplo 7.10
Calcule a área de superfície da parte do cilindro parabólico \(z=y^2\) que está sobre o triângulo com vértices \((0,0),(0,1),(1,1) \) no plano \(xy\).
é chamado de normal unitária superior (é a normal unitária com componente \(k\) não negativa).
Seja agora \(\gamma (x,y)\) o ângulo entre \(\mathbf{n}(x,y)\) e \(\mathbf{k}\). Como \(\mathbf{n}(x,y)\) e \(\mathbf{k}\) são ambos vetores unitários,
Seja \(\gamma \) um arco simples de curva plana regular, situado inteiramente de um lado de uma reta do mesmo plano, sem intersectá-la. O centroide é calculado com densidade uniforme por comprimento de arco. A área da superfície obtida pela rotação de \(\gamma \) em torno dessa reta é o produto do comprimento de arco de \(\gamma \) pela distância percorrida pelo seu centroide.
Demonstração▼
Seja \(C\) um arco simples de curva plana regular, de comprimento \(\ell \gt 0\), inteiramente contido no semiplano \(x\gt 0\), e parametrizado por \((x(t),z(t))\), \(a\le t\le b\). O centroide de \(C\) é entendido com respeito à densidade uniforme por comprimento de arco. Ao girar \(C\) em torno do eixo \(z\), obtemos uma superfície parametrizada por
\[ \gamma (s, t) = \bigl(x(t) \cos s, x(t) \sin s, z(t)\bigr),\qquad a \leq t \leq b,\quad 0 \leq s \leq 2\pi . \]
Calcule a área do gráfico \(z=x+y\) sobre o quadrado \([0,1]^2\). Ver solução
Para \(z=f(x,y)=x+y\), o elemento de área é \(\sqrt{1+f_x^2+f_y^2}\, dx\, dy=\sqrt3\, dx\, dy\). O domínio tem área \(1\), portanto a superfície tem área \(\sqrt3\). O fator corrige a inclinação em relação ao plano horizontal.
Use Pappus para calcular a área de um toro com raio maior \(R\) e raio menor \(a\), \(0\lt a\lt R\), verificando a hipótese sobre o eixo. Ver solução
O círculo gerador tem comprimento \(2\pi a\) e centroide a distância \(R\) do eixo de revolução. Como \(R\gt a\gt 0\), a curva não encontra o eixo e gera um toro sem autointerseção. Pelo teorema de Pappus, a área é \((2\pi a)(2\pi R)=4\pi ^2Ra\). Se o eixo atravessasse a curva, essa aplicação direta do teorema exigiria reexame.
7.3 Integrais de Superfície de Funções Escalares
Com o elemento de área disponível, podemos somar massa, carga ou temperatura sobre uma superfície. Uma densidade superficial é multiplicada por área; uma média exige ainda dividir a integral pela área ou pela massa, conforme a ponderação escolhida.
Definição 7.6
Seja \(S\) uma superfície regular parametrizada, sem sobreposições no interior, por \(\mathbf{r}:\Omega \to S\), com \(\Omega \subseteq \mathbb {R}^2\), e seja \(f:S\to \mathbb {R}\) contínua. Definimos
Integre a função \(g(x,y,z)=yz\) sobre a superfície da cunha no primeiro octante, limitada pelos planos coordenados e pelos planos \(x=2\) e \(y+z=1\).
Solução
Dividimos a fronteira em cinco faces. Nas faces \(y=0\) e \(z=0\), o integrando \(yz\) se anula. Nas faces \(x=0\) e \(x=2\), a área elementar é \(\mathop{}\! \mathrm{d}y\, \mathop{}\! \mathrm{d}z\) e a contribuição de cada face é
A transformação \((x,y,z)\mapsto (x,-y,-z)\) preserva a esfera e o elemento de área, mas transforma \(xy+z\) em \(-(xy+z)\). Como o seno é ímpar, os valores de \(T\) se cancelam aos pares. Portanto,
Considere a superfície que é o hemisfério superior de raio 3, com densidade \(\delta (x,y,z) = z^2\). Calcule sua área, sua massa e seu centro de massa.
Uma casca esférica de raio \(a\) tem densidade superficial constante \(\sigma _0\). Determine a massa e o centro de massa. Ver solução
A massa é \(M=4\pi a^2\sigma _0\). Para \(\sigma _0\gt 0\), a simetria sob reflexão de cada coordenada anula os três primeiros momentos, e o centro de massa é a origem. Se \(\sigma _0=0\), a massa é zero e o centro de massa não é definido pela fórmula de momentos; a hipótese física usual é densidade positiva.
Calcule a temperatura média de uma esfera de raio \(a\) com \(T(x,y,z)=T_0+\alpha z^2\), usando a simetria entre \(x^2,y^2,z^2\). Ver solução
Por simetria, as integrais de \(x^2,y^2,z^2\) na esfera são iguais. Sua soma é a integral da constante \(a^2\), isto é, \(4\pi a^4\). Portanto \(\int _Sz^2dS=4\pi a^4/3\). Dividindo pela área, a temperatura média é \(T_0+\alpha a^2/3\).
7.4 Integrais de Superfície de Funções Vetoriais
Um fluxo mede quanto de um campo atravessa uma superfície orientada. O produto com a normal seleciona a componente transversal. Trocar a orientação inverte o sinal, e escolher uma parametrização exige conferir se seu produto vetorial aponta para o lado desejado.
7.4.1 Orientação
Assim como uma curva pode ser percorrida em dois sentidos, uma superfície orientável admite duas orientações. Para curvas, a orientação é descrita pelo vetor tangente unitário \(\hat\tau \); para superfícies, por uma escolha contínua de vetor normal unitário \(\hat{\mathbf{n}}\). Trocar \(\hat{\mathbf{n}}\) por \(-\hat{\mathbf{n}}\) inverte a orientação.
Definição 7.7
Dizemos que \((S, \hat{ \mathbf{n}})\) é uma superfície orientada se \(S\subseteq \mathbb {R}^3\) é uma superfície \(C^1\), \(\hat{ \mathbf{n}}: S\to \mathbb {R}^3\) é uma função contínua tal que, para todo \(x \in S\), o vetor \(\hat{ \mathbf{n}}(x)\) é normal à superfície \(S\) no ponto \(x\), e \(\lVert \hat{ \mathbf{n}}(x)\rVert = 1\).
Exemplo 7.16
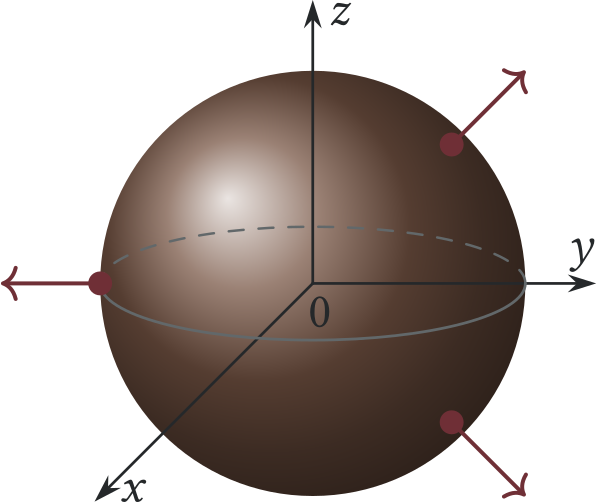
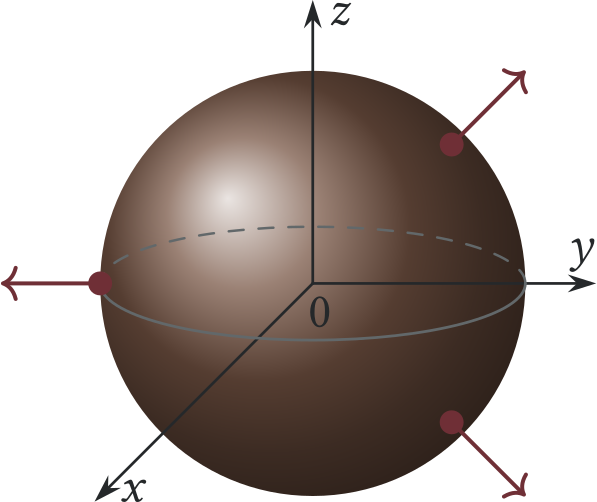
Seja \(S= \set { x \in \mathbb {R}^3 \lVert x\rVert = 1}\) e escolha \(\hat{ \mathbf{n}}(x) = x / \lVert x\rVert \).
Observação 7.3
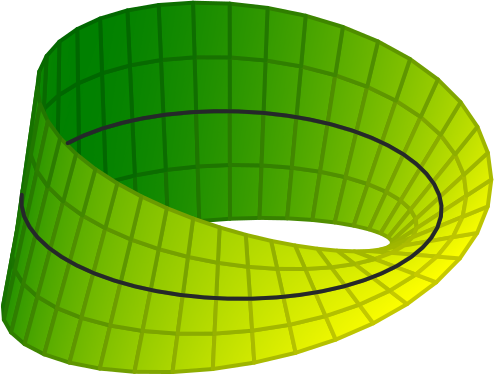
Em qualquer ponto \(x \in S\) há exatamente duas escolhas possíveis para \(\hat{ \mathbf{n}}(x)\). Uma superfície orientada fornece uma escolha consistente de uma delas de modo contínuo em toda a superfície. Surpreendentemente, isso nem sempre é possível! Por exemplo, a superfície de uma faixa de Möbius não pode ser orientada.
Exemplo 7.17
Se \(S\) é o gráfico de uma função, orientamos \(S\) escolhendo \(\hat{ \mathbf{n}}\) sempre como o vetor normal unitário com coordenada \(z\) positiva.
Exemplo 7.18
Se \(S\) é uma superfície fechada, normalmente orientamos \(S\) tomando \(\hat{ \mathbf{n}}\) como o vetor normal apontando para fora.
Recorde que os vetores normais a um plano podem apontar em duas direções opostas. Por vetor normal unitário exterior a uma superfície \(S\), entendemos o vetor unitário normal a \(S\) que aponta para a parte “externa” da superfície.
Exemplo 7.19
Se \(S\) é a superfície de uma faixa de Möbius, por exemplo, ela não pode ser orientada.
Figura7.5A faixa de Möbius é um exemplo de superfície não orientável
Figura7.6Faixa de Möbius II — M.C. Escher
7.4.2 Fluxo
Se \(S\) é uma superfície orientada com normal unitária \(\hat{ \mathbf{n}}\), então a quantidade de fluido que atravessa \(S\) por unidade de tempo é exatamente
Observe que tanto \(\mathbf{f}\) quanto \(\hat{ \mathbf{n}}\) são funções vetoriais, e \(\mathbf{f} \cdot \hat{ \mathbf{n}}: S\to \mathbb {R}\) é uma função escalar. A integral de superfície dessa função foi definida na seção anterior.
Definição 7.8
Seja \((S, \hat{ \mathbf{n}})\) uma superfície orientada, e seja \(\mathbf{f}:S\to \mathbb {R}^3\) um campo vetorial contínuo. A integral de superfície de \(\mathbf{f}\) sobre \(S\) é definida por
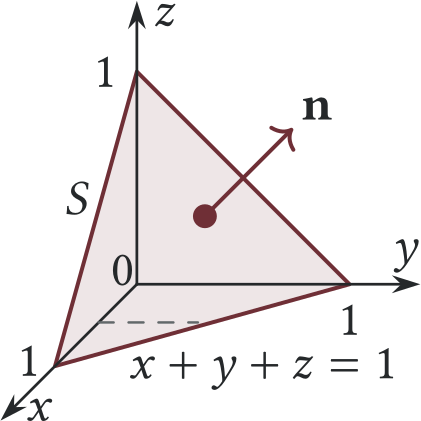
Calcule a integral de superfície \(\displaystyle \iint \limits _{S}\mathbf{f}\cdot \mathop{}\! \mathrm{d}\mathbf{S}\), onde \(\mathbf{f}(x,y,z) = yz\mathbf{i} + xz\mathbf{j} + xy\mathbf{k}\) e \(S\) é a parte do plano \(x+y+z=1\) com \(x \ge 0\), \(y \ge 0\) e \(z \ge 0\), orientada pela normal unitária \(\mathbf{n}\) cuja componente \(z\) é positiva.
Solução
Como o vetor \(\textbf{v} = (1,1,1)\) é normal ao plano \(x+y+z=1\) (por quê?), então dividindo v por seu comprimento, obtemos a normal unitária compatível com a orientação escolhida, \(\mathbf{n} = \left( \dfrac {1}{\sqrt{3}}, \dfrac {1}{\sqrt{3}},\dfrac {1}{\sqrt{3}} \right)\). Agora precisamos parametrizar \(S\). Como podemos ver na figura, projetar \(S\) no plano \(xy\) produz uma região triangular \(R= \lbrace \, (x,y): 0 \le x \le 1,~ 0 \le y \le 1-x\, \rbrace \). Assim, usando \((u,v)\) em vez de \((x,y)\), vemos que
\[ x=u,~ y=v,~ z=1-(u+v),~ ~ \text{para~ } 0 \le u \le 1, 0 \le v \le 1-u \]
é uma parametrização de \(S\) sobre \(\Omega \) (pois \(z=1-(x+y)\) em \(S\)). Portanto, em \(S\),
para \((u,v)\) em \(\Omega \), e, para \(\mathbf{r}(u,v)=x(u,v)\mathbf{i} + y(u,v)\mathbf{j} + z(u,v)\mathbf{k} = u\mathbf{i} + v\mathbf{j} + (1-(u+v))\mathbf{k}\) temos
Seja \(\Omega \) conexo e \(\mathbf{r}:\Omega \to S\) uma parametrização regular da superfície orientada \((S, \hat{ \mathbf{n}})\), compatível com uma única carta. Então ou
deve ser uma função que assume apenas os valores \(\pm 1\). Como essa função é contínua e \(\Omega \) é conexo, ela é identicamente igual a \(1\) ou identicamente igual a \(-1\).
Exemplo 7.21
A lei de Gauss afirma que a carga total encerrada por uma superfície \(S\) é dada por
onde \(\epsilon _0\) é a permissividade do vácuo e \(E\) é o campo elétrico. Por convenção, escolhe-se o vetor normal apontando para fora.
Se \(E(x)=e_3\), calcule a carga encerrada pela superfície fechada formada pelo hemisfério superior da esfera unitária e pelo disco de base \(x_3=0\).
Solução
O fluxo pelo hemisfério é \(\pi \), a área de sua projeção no plano \(xy\). No disco de base, a normal exterior é \(-e_3\), e o fluxo é \(-\pi \). Portanto, o fluxo total é zero e \(Q=0\).
Exemplo 7.22 (Fluxo através de uma tampa inclinada)
Uma tampa é o gráfico \(z=2-x-y\) sobre \(D=\{ x\ge 0,y\ge 0,x+y\le 2\} \), orientado para cima. Calcule o fluxo do campo constante \(F=(0,0,v_0)\), com \(v_0\gt 0\).
Solução
Usamos \(r(x,y)=(x,y,2-x-y)\), de modo que \(r_x\times r_y=(1,1,1)\), cuja componente vertical é positiva. Portanto,
A área real da tampa é \(2\sqrt3\), mas sua componente normal vertical é \(1/\sqrt3\). Os fatores se compensam: um fluxo vertical constante depende da área projetada horizontalmente.
Calcule o fluxo de \(F=(x,y,z)\) pela esfera de raio \(a\), diretamente com a normal exterior. Ver solução
Na esfera, a normal exterior é \(n=(x,y,z)/a\), logo \(F\cdot n=a\). O fluxo é \(a\cdot 4\pi a^2=4\pi a^3\). Gauss fornece a mesma conferência: a divergência é \(3\), e o volume da bola é \(4\pi a^3/3\).
Calcule o fluxo de \(F=(0,0,1)\) pelo gráfico \(z=x^2+y^2\) sobre o disco unitário, orientado para cima. Ver solução
Para a orientação para cima, o elemento vetorial é \((-2x,-2y,1)\, dx\, dy\). Seu produto com \(F=(0,0,1)\) vale \(1\). Logo o fluxo é a área do disco unitário, \(\pi \). O módulo do produto fundamental não deve substituir o elemento vetorial em uma integral de fluxo.
Para uma esfera dividida em dois hemisférios, explique como escolher suas normais para obter o fluxo exterior da superfície fechada. Ver solução
Escolha em ambos os hemisférios a normal radial exterior \(n=r/a\). No hemisfério superior sua componente vertical é positiva; no inferior, negativa. As orientações de bordo induzidas no equador são opostas e cancelam ao unir as duas peças. Escolher normal para cima nas duas peças não produziria a orientação exterior da esfera fechada.
7.5 Teorema de Kelvin–Stokes
O Teorema de Stokes permite substituir a circulação na fronteira pelo fluxo do rotacional em uma superfície que a preenche. A escolha da superfície pode simplificar o cálculo, desde que o campo seja regular em sua vizinhança e as orientações sejam compatíveis.
Dada uma superfície \(S\subset {\mathbb R}^3\) com fronteira \(\partial S\), você pode escolher livremente a orientação de \(S\), isto é, a direção da normal, mas deve orientar \(S\) e \(\partial S\) de maneira coerente. Isso significa que, se você é um “observador” caminhando ao longo da fronteira da superfície com a normal como direção vertical, você se move no sentido positivo quando, olhando para a superfície, o interior de \(S\) fica à esquerda de \(\partial S\).
Exemplo 7.23
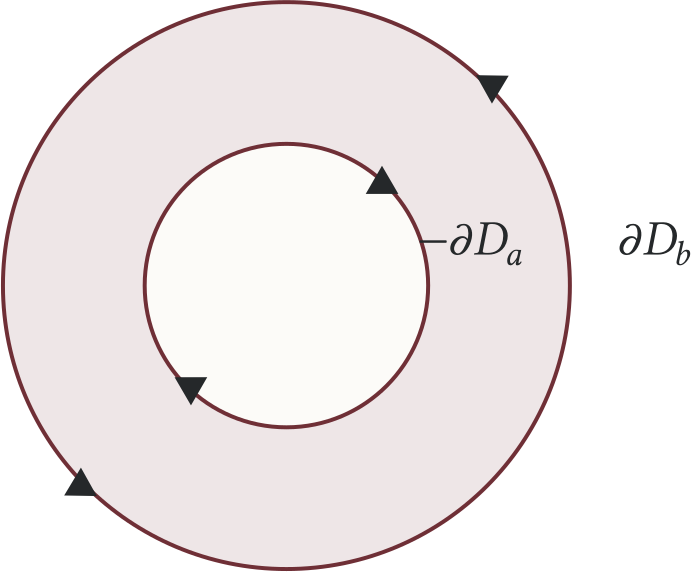
Considere a coroa circular
\[ A:=\{ (x,y,0)\ |\ a^2\leq x^2+y^2\leq b^2\} \]
no plano \((x,y)\), e, entre os dois possíveis vetores normais unitários \((0,0,\pm 1)\), escolha \(\hat{n}:=(0,0,1)\). Se você é um “observador” caminhando ao longo da fronteira da superfície com a normal igual a \(\hat{n}\), isso significa que o círculo da fronteira exterior de \(A\) deve ser orientado no sentido anti-horário. Observando a figura, você pode se convencer de que o círculo da fronteira interior deve ser orientado no sentido horário para que o interior de \(A\) fique à esquerda de \(\partial A\). Pode-se escrever
\[ \partial A=\partial D_b-\partial D_a\ , \]
onde \(D_r\) é o disco de raio \(r\) centrado na origem, e seu círculo de fronteira \(\partial D_r\) é orientado no sentido anti-horário.
Teorema 7.6 (Teorema de Kelvin–Stokes)
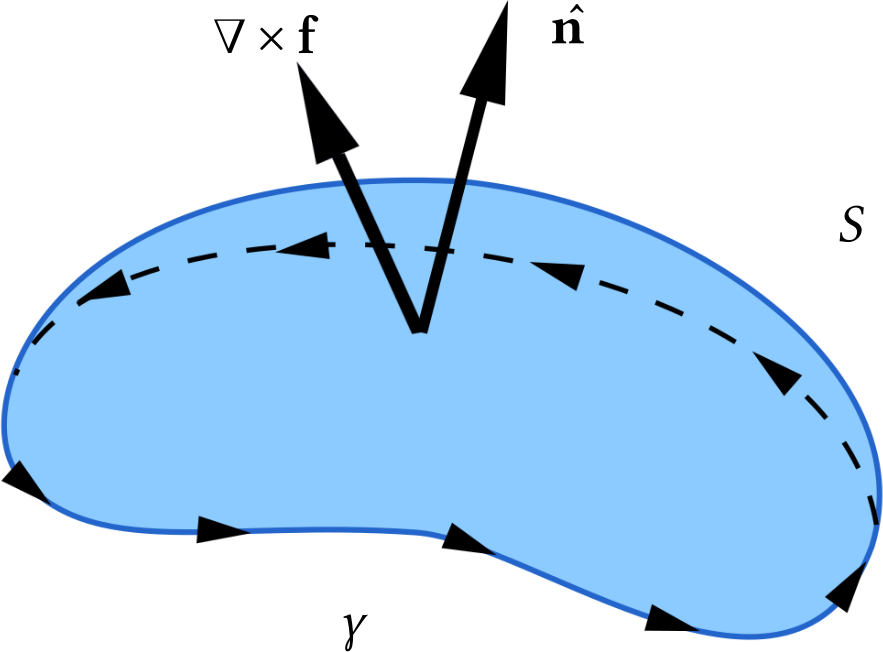
Seja \(U \subseteq \mathbb {R}^3\) um domínio, e seja \((S, \hat{ \mathbf{n}}) \subseteq U\) uma superfície limitada, orientada e por partes \(C^1\), cuja fronteira é a curva \(\gamma \) (por partes \(C^1\)). Se \(\symbf {f}:U \to \mathbb {R}^3\) é um campo vetorial \(C^1\), então
Aqui, \(\gamma \) é percorrida no sentido anti-horário quando vista por um observador de pé sobre a superfície, com a cabeça apontando na direção do vetor normal.
Demonstração▼
Suponha inicialmente que \(S\) seja dada por uma única parametrização \(\mathbf{r}:\Omega \to S\) de classe \(C^2\), compatível com a orientação. Essa regularidade permite comutar as derivadas mistas usadas no cálculo abaixo. Escreva \(\mathbf{F}=(P,Q,R)\) e defina
Se forem necessárias várias parametrizações e uma decomposição finita em partes regulares, aplicamos o argumento a cada parte; as integrais nas fronteiras internas aparecem com orientações opostas e se cancelam. A extensão a superfícies de classe \(C^1\) por partes requer um argumento adicional de aproximação, que não desenvolvemos aqui.
Exemplo 7.24
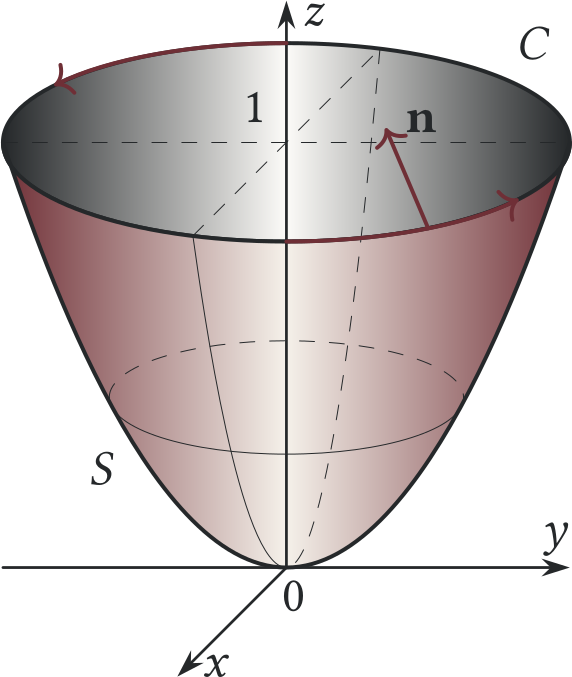
Verifique o teorema de Stokes para \(\symbf {f}(x,y,z) = z\, \mathbf{i} + x\, \mathbf{j} + y\, \mathbf{k}\) quando \(S\) é o paraboloide \(z=x^2 + y^2\) com \(z \le 1\) .
Solução
O vetor normal unitário positivo à superfície \(z=z(x,y)=x^2 + y^2\) é
Como \(S\) pode ser parametrizada por \(\mathbf{r}(x,y) = x\, \mathbf{i}+y\, \mathbf{j}+(x^2 + y^2 )\, \mathbf{k}\) para \((x,y)\) na região \(D = \lbrace \, (x,y):\, x^2 + y^2 \le 1 \, \rbrace \), então
A curva de fronteira \(C\) é o círculo unitário \(x^2 + y^2 =1\) contido no plano \(z=1\) (ver Figura), que pode ser parametrizado por \(x = \cos t\), \(y = \sin t\), \(z = 1\) para \(0 \le t \le 2\pi \). Assim,
A regra que determina o sentido de percurso de \(\gamma \) é frequentemente chamada de regra da mão direita. Se o polegar da mão direita aponta na direção de \(\hat{\mathbf{n}}\), os dedos curvados indicam o sentido positivo de percurso de \(\gamma \).
Observação 7.8
Se a superfície \(S\) tem furos, então (como fizemos com o teorema de Green) orientamos cada furo no sentido horário e a fronteira exterior no sentido anti-horário, seguindo a regra da mão direita. Nesse caso, o teorema de Kelvin–Stokes torna-se
onde a integral de linha sobre \(\partial S\) é definida como a soma das integrais de linha sobre cada componente da fronteira.
Observação 7.9
Se \(S\) está contida no plano \(x,y\) e é orientada escolhendo-se \(\hat{ \mathbf{n}} = e_3\), então o teorema de Kelvin–Stokes se reduz ao teorema de Green.
O teorema de Kelvin–Stokes permite ver rapidamente como o rotacional de um campo vetorial mede a circulação infinitesimal.
Proposição 7.10
Suponha que uma pequena roda de pás rígida, de raio \(a\), seja colocada em um fluido, com centro em \(x_0\) e eixo de rotação paralelo a \(\hat{ \mathbf{n}}\). Seja \(v:\mathbb {R}^3 \to \mathbb {R}^3\) o campo vetorial que descreve a velocidade do fluido circundante. Se \(\omega \) é a velocidade angular de rotação da roda de pás em torno do eixo \(\hat{ \mathbf{n}}\), então
Seja \(S\) a superfície de um disco com centro em \(x_0\), raio \(a\) e face perpendicular a \(\hat{ \mathbf{n}}\), e seja \(\gamma = \partial S\). (Aqui, \(S\) representa a face da roda de pás, e \(\gamma \), sua fronteira.) A velocidade angular \(\omega \) será tal que
\begin{equation*} \displaystyle \oint _\gamma (v - a \omega \hat\tau ) \cdot \mathop{}\! \mathrm{d}\ell = 0, \end{equation*}
onde \(\hat\tau \) é um vetor unitário tangente a \(\gamma \), apontando na direção do percurso. Consequentemente
Seja \(S\) o paraboloide elíptico \(z=\dfrac {x^2}{4}+\dfrac {y^2}{9}\) para \(z \le 1\), e seja \(C\) sua curva de fronteira. Calcule \(\displaystyle \oint _{C}\mathbf{f}\cdot \mathop{}\! \mathrm{d}\mathbf{r}\) para \(\symbf {f}(x,y,z)=(9xz+2y)\mathbf{i}+(2x+y^2 )\mathbf{j}+(-2y^2 +2z)\mathbf{k}\), onde \(C\) é percorrida no sentido anti-horário.
Solução
A superfície é semelhante à do Exemplo 7.24, exceto que agora a curva de fronteira \(C\) é a elipse \(\dfrac {x^2}{4}+\dfrac {y^2}{9}=1\) contida no plano \(z=1\). Nesse caso, usar o Teorema de Stokes é mais simples do que calcular diretamente a integral de linha. Assim como no Exemplo 7.24, em cada ponto \((x,y,z(x,y))\) da superfície \(z=z(x,y)=\dfrac {x^2}{4}+\dfrac {y^2}{9}\) o vetor
Use Stokes para calcular a circulação de \(F=(-y/2,x/2,z)\) na borda do disco unitário orientado para cima. Ver solução
O rotacional de \(F=(-y/2,x/2,z)\) é \((0,0,1)\). Pelo teorema de Stokes, a circulação anti-horária na borda é o fluxo dessa constante através do disco orientado para cima, portanto \(\pi \). O termo \(z\) da terceira componente não contribui para o rotacional nesse exemplo.
Calcule a circulação de \(F=(z,x,y)\) na interseção de \(z=1\) com \(x^2+y^2=1\) e compare as superfícies do disco e do paraboloide \(z=x^2+y^2\). Ver solução
O rotacional de \(F=(z,x,y)\) é \((1,1,1)\). No disco \(z=1\), orientado para cima, o fluxo é \(\pi \). No paraboloide \(z=x^2+y^2\), o elemento vetorial para cima é \((-2x,-2y,1)dx\, dy\); o fluxo no disco unitário é \(\int (1-2x-2y)dA=\pi \). As partes ímpares se anulam por simetria. Ambas as superfícies induzem o mesmo sentido anti-horário no bordo, justificando a comparação por Stokes.
Mostre que o fluxo de um rotacional através de uma superfície fechada é zero sob as hipóteses de regularidade e explique por que uma superfície com fronteira pode ter fluxo não nulo. Ver solução
Se uma superfície fechada orienta o bordo de um volume e \(F\) é suficientemente regular em uma vizinhança do volume, Gauss dá \(\int _S(\nabla \times F)\cdot n\, dS=\int _V\nabla \cdot (\nabla \times F)dV=0\). Mais geralmente, Stokes na superfície fechada dá zero porque seu bordo é vazio. Para uma superfície com bordo, o fluxo é a circulação nesse bordo, que pode ser não nula; N100 fornece um exemplo.
7.6 Teorema de Gauss
O Teorema de Gauss compara o fluxo exterior de uma superfície fechada com a integral da divergência no volume encerrado. Antes de aplicá-lo, confira se a superfície está completa, se a normal é exterior e se o campo não tem singularidades dentro do sólido.
Teorema 7.11 (Teorema da divergência ou teorema de Gauss)
Seja \(U \subseteq \mathbb {R}^3\) um domínio limitado cuja fronteira é uma superfície \(C^1\) por partes, denotada por \(\partial U\). Se \(\mathbf{f}\) é um campo vetorial \(C^1\) em uma vizinhança de \(\overline U\), então
onde \(\hat{ \mathbf{n}}\) é o vetor normal unitário apontando para fora.
Observação 7.12
De modo semelhante à nossa convenção para integrais de linha, denotamos integrais de superfície sobre superfícies fechadas pelo símbolo \(\displaystyle \oiint \).
o que justifica nossa intuição de que \(\nabla \cdot \mathbf{f}\) mede o fluxo exterior de um campo vetorial.
Observação 7.14
Se \(V \subseteq \mathbb {R}^2\), \(U = V \times [a, b]\) é um cilindro e \(\mathbf{f}:\mathbb {R}^3\to \mathbb {R}^3\) é um campo vetorial que não depende de \(x_3\), então o teorema da divergência se reduz ao teorema de Green.
Ideia da demonstração do teorema da divergência
▼
Suponha primeiro que o domínio \(U\) seja o cubo unitário \((0, 1)^3 \subseteq \mathbb {R}^3\). Nesse caso,
onde \(L\) e \(R\) são, respectivamente, as faces esquerda e direita do cubo. Os termos \(\partial _2 f_2\) e \(\partial _3 f_3\) fornecem as integrais de superfície sobre as outras quatro faces. Isso prova o resultado para o cubo unitário. Para uma união finita de caixas, somamos as identidades: os fluxos nas faces internas se cancelam porque essas faces recebem orientações opostas. O caso geral é obtido por localização e aproximação por domínios regulares (ou, equivalentemente, por mudança de coordenadas em cartas de fronteira).
Exemplo 7.27
Calcule \(\displaystyle \iint \limits _{S} \mathbf{f}\cdot \mathop{}\! \mathrm{d}\S \), onde \(\symbf {f}(x,y,z) = x\mathbf{i} + y\mathbf{j} + z\mathbf{k}\) e \(S\) é a esfera unitária \(x^2 + y^2 + z^2 = 1\).
7.6.1 Lei de Gauss para campos de inverso do quadrado
Proposição 7.15 (Lei gravitacional de Gauss)
Seja \(g:\mathbb {R}^3\to \mathbb {R}^3\) o campo gravitacional de uma distribuição de massa, entendido como a força por unidade de massa de teste. Se \(S\) é uma superfície fechada de classe \(C^1\), então
\begin{equation*} \displaystyle \oint _Sg \cdot \hat{ \mathbf{n}} \, \mathop{}\! \mathrm{d}\S = - 4 \pi G M, \end{equation*}
onde \(M\) é a massa contida na região delimitada por \(S\). Aqui \(G\) é a constante gravitacional e \(\hat{ \mathbf{n}}\) é o vetor normal unitário apontando para fora.
Demonstração▼
O núcleo da demonstração é o cálculo a seguir. Dado um \(y \in \mathbb {R}^3\) fixo fora de \(S\), defina o campo vetorial \(\symbf {f}\) por
quando \(\mathbf{x} \neq \mathbf{0}\). Seja \(U\) a região delimitada por \(S\). Se \(\mathbf{0} \not\in U\), então o teorema da divergência se aplica na região \(U\) e temos
Por outro lado, se \(\mathbf{0} \in U\), o teorema da divergência não se aplica diretamente, pois \(\symbf {f} \not\in C^1(U)\). Para contornar isso, tome \(\epsilon \gt 0\), \(U' = U - B(0, \epsilon )\) e seja \(S'\) a fronteira de \(U'\). Como \(0 \not\in U'\), \(\symbf {f}\) é de classe \(C^1\) em todo \(U'\) e o teorema da divergência fornece
Na esfera interna, a normal exterior a \(U'\) aponta para o centro, isto é, vale \(-\widehat{\mathbf{r}}\). Como \(\symbf {f}=\widehat{\mathbf{r}}/\epsilon ^2\) nessa esfera, seu fluxo com a orientação de \(\partial U'\) é \(-4\pi \). Portanto,
Agora, no caso geral, suponha que a distribuição de massa tenha densidade \(\rho \). Então o campo gravitacional \(g(x)\) será a superposição dos campos gravitacionais em \(x\) devidos a uma massa pontual de tamanho \(\rho (y) \, \mathop{}\! \mathrm{d}V\) colocada em \(y\). Isso significa que
Suponha que \(\rho \) seja contínua e que o campo eletrostático \(\mathbf{E}\) seja de classe \(C^1\). Um sistema de cargas elétricas possui uma densidade de carga \(\rho (x,y,z)\) e produz o campo \(\mathbf{E}(x,y,z)\). A lei de Gauss afirma que
para toda superfície fechada regular por partes \(S=\partial U\), orientada para fora. Mostre que \(\nabla \cdot \mathbf{E} = 4\pi \rho \). Esta é uma das equações de Maxwell.7
7.6.2 Fechar uma superfície: controlar o fluxo da tampa
Exemplo 7.30 (A tampa que não pode ser esquecida)
Seja \(S\) o hemisfério superior da esfera unitária, orientado para fora, e \(D\) o disco que o fecha em \(z=0\), com normal para baixo. Calcule o fluxo de \(F=(x,y,z+1)\) por \(S\), comparando cálculo direto com a aplicação de Gauss à superfície fechada \(S\cup D\).
Solução
A divergência é \(3\), e a meia bola tem volume \(2\pi /3\). Logo o fluxo fechado é \(2\pi \). Na tampa, \(F\cdot (-e_z)=-1\), e seu fluxo é \(-\pi \). Portanto
O total é novamente \(3\pi \). Subtrair o fluxo da tampa é indispensável: o fluxo fechado é \(2\pi \) e não é o fluxo do hemisfério. Uma tampa geométrica simples só simplifica o método se seu fluxo também for calculado com a orientação correta.
Um cilindro fechado de raio \(a\) e altura \(h\) está no eixo \(z\). Calcule o fluxo de \(F=(x,y,2z)\) e confira as contribuições da lateral e das tampas. Ver solução
Admitindo \(0\leq z\leq h\), a divergência é \(4\), logo o fluxo total é \(4\pi a^2h\). Na lateral, a normal radial dá \(F\cdot n=a\), e o fluxo é \(2\pi a^2h\). Na tampa superior, \(F\cdot n=2h\), e o fluxo é \(2\pi a^2h\); na inferior, é zero. Se o cilindro for transladado verticalmente, as contribuições individuais das tampas mudam, mas sua soma e o total permanecem iguais.
Para \(F=r/\lVert r\rVert ^3\), compare o fluxo em esferas que encerram a origem e em esferas cujo interior não a contém. Justifique em quais regiões Gauss pode ser aplicado. Ver solução
Para \(r\ne 0\), a divergência do campo é zero. Em uma esfera centrada na origem de raio \(a\), \(F\cdot n=1/a^2\), logo o fluxo é \(4\pi \). Qualquer esfera cujo interior contenha a origem tem o mesmo fluxo: retire uma pequena bola centrada na origem e aplique Gauss à região entre as duas superfícies. Se o interior da esfera não contém a origem nem a superfície a encontra, Gauss aplica-se à bola inteira e dá zero. Uma esfera que passa pela origem não está coberta por essas hipóteses regulares.
No hemisfério superior unitário, com normal exterior, calcule o fluxo de \(F=(0,0,z+2)\). Feche a superfície com a tampa em \(z=0\), calcule seu fluxo com a normal exterior da meia bola e compare o fluxo aberto com o fechado. Ver solução
A divergência é \(1\), logo o fluxo fechado da meia bola é \(2\pi /3\). Na tampa, a normal é \(-e_z\) e o campo tem componente vertical \(2\), dando fluxo \(-2\pi \). Portanto o fluxo aberto pelo hemisfério é \(2\pi /3+2\pi =8\pi /3\). Diretamente, o integrando na esfera é \((z+2)z\); as integrais de \(z^2\) e \(z\) no hemisfério são \(2\pi /3\) e \(\pi \), confirmando o total.
A região \(V\) é \(x^2+y^2\leq z\leq 1\). Para \(F=(0,0,z)\), calcule os fluxos exteriores no paraboloide e na tampa e confira sua soma por Gauss. Qual seria o fluxo no paraboloide se sua orientação fosse para cima? Ver solução
O volume entre o paraboloide e a tampa é \(\int _{r\leq 1}(1-r^2)dA=\pi /2\). A divergência de \(F\) é \(1\), de modo que o fluxo total é \(\pi /2\). A tampa tem normal para cima e fluxo \(\pi \). O paraboloide, com normal exterior da região, tem orientação para baixo, e seu fluxo é \(-\pi /2\). Com orientação para cima, o fluxo seria \(\pi /2\). A escolha da região fechada decide qual normal é exterior.
7.7 Aplicações de Integrais de Superfície
As integrais de superfície dão uma forma global às leis de conservação. A variação da quantidade armazenada em um volume é equilibrada pelo fluxo na fronteira e por eventuais fontes internas. A forma diferencial surge quando a igualdade vale para todo volume de controle.
7.7.1 Forças conservativas e potenciais
Vimos anteriormente que toda força potencial deve ser conservativa. Demonstraremos aqui a recíproca.
Teorema 7.16
Seja \(U \subseteq \mathbb {R}^3\) um domínio simplesmente conexo e \(\symbf {f}:U \to \mathbb {R}^3\) um campo vetorial de classe \(C^1\). Então \(\symbf {f}\) é uma força conservativa se, e somente se, \(\symbf {f}\) é uma força potencial se, e somente se, \(\nabla \times \symbf {f} = 0\).
Demonstração▼
Claramente, se \(\symbf {f}\) é uma força potencial, a igualdade das derivadas parciais mistas mostra que \(\nabla \times \symbf {f} = 0\). Suponha agora que \(\nabla \times \symbf {f} = 0\). Como \(U\) é simplesmente conexo, toda curva fechada por partes \(C^1\) em \(U\) pode ser contraída a um ponto em \(U\); aplicando Stokes a uma superfície que realiza essa contração, obtemos
e, portanto, \(\symbf {f}\) é conservativo. Para concluir a demonstração, resta mostrar que uma força conservativa é uma força potencial. Faremos isso a seguir.
Suponha que \(\symbf {f}\) seja uma força conservativa. Fixe \(x_0 \in U\) e defina
onde \(\gamma \) é qualquer caminho que liga \(x_0\) a \(x\) e está inteiramente contido em \(U\). Como \(\symbf {f}\) é conservativo, vimos anteriormente que a integral de linha acima não depende do caminho, mas apenas dos pontos extremos.
Fixe \(a\in U\). Para \(h\) suficientemente pequeno, escolha um caminho de \(x_0\) até \(a\) e acrescente a ele o segmento que vai de \(a\) a \(a+h\mathbf{e}_1\). Pela independência do caminho,
As demais derivadas parciais podem ser calculadas de modo análogo, obtendo-se \(\symbf {f} = -\nabla V\), o que conclui a demonstração.
7.7.2 Leis de conservação
Definição 7.9 (Equação de conservação)
Suponha que estejamos interessados em uma grandeza \(Q\). Seja \(\rho (\mathbf{r},t)\) a densidade da grandeza \(Q\) por unidade de volume e \(\mathbf{j}(\mathbf{r},t)\) sua densidade de fluxo (por exemplo, se \(Q\) é carga, \(j\) é a densidade de corrente).
Isso é mais forte do que afirmar que a quantidade total de \(Q\) no universo é fixa. Significa que \(Q\) não pode simplesmente desaparecer aqui e aparecer em outro lugar: deve fluir continuamente para fora.
Suponha que \(\rho \) e \(\mathbf{j}\) sejam suficientemente regulares para permitir a diferenciação sob o sinal de integral. Seja \(V\) um volume fixo, independente do tempo, com fronteira \(S = \partial V\). Então
Pelo teorema da divergência. Assim, a taxa de diminuição de \(Q\) em \(V\) é o fluxo exterior de \(\mathbf{j}\) através da fronteira. A equação local expressa precisamente que a grandeza só pode variar em \(V\) por transporte através de sua fronteira.
Em particular, se \(Q\) é integrável em todo o espaço e, para as esferas de raio \(R\), o fluxo de \(\mathbf{j}\) tende a zero quando \(R\to \infty \) (por exemplo, se \(\mathbf{j}=o(R^{-2})\) uniformemente sobre essas esferas), podemos tomar o limite dos volumes esféricos. Nesse caso, a quantidade total de \(Q\) permanece constante:
Se \(\rho (\mathbf{r}, t)\) é a densidade de carga (isto é, \(\rho \delta V\) é a quantidade de carga em um pequeno volume \(\delta V\)), então \(Q(t)\) é a carga total em \(V\). \(\mathbf{j}(\mathbf{r}, t)\) é a densidade de corrente elétrica. Assim, \(\mathbf{j}\cdot \hat{\mathbf{n}}\, \mathop{}\! \mathrm{d}\S \) é a carga que atravessa \(\delta S\) por unidade de tempo.
Exemplo 7.32
Seja \(\mathbf{j} = \rho \mathbf{u}\), onde \(\mathbf{u}\) é o campo de velocidades. Então \((\rho \mathbf{u}\; \delta t)\cdot \delta \S \) é igual à massa de fluido que atravessa \(\delta S\) no intervalo \(\delta t\). Logo,
No caso em que \(\rho \) é constante e uniforme (isto é, independente de \(\mathbf{r}\) e \(t\)), obtemos \(\nabla \cdot \mathbf{u} = 0\). Dizemos que o fluido é incompressível.
Passe a derivada sob a integral e aplique Gauss. Obtemos \(\int _V[\partial _t\rho +\nabla \cdot (\rho v)]dV=0\). Como vale para todo volume pequeno e o integrando é contínuo, ele é zero ponto a ponto. O campo integrado no fluxo é \(\rho v\), não apenas a velocidade.
Um campo tem velocidade \(v=(ax,ay,az)\) e densidade espacialmente uniforme \(\rho (t)\). Determine \(\rho (t)\) a partir da conservação de massa e de \(\rho (0)=\rho _0\). Ver solução
Como \(\rho \) é espacialmente uniforme, \(\nabla \cdot (\rho v)=\rho \nabla \cdot v=3a\rho \). A continuidade dá \(\rho '+3a\rho =0\), logo \(\rho (t)=\rho _0e^{-3at}\). Para \(a\gt 0\), o escoamento expande volumes materiais e a densidade diminui. Para \(a\lt 0\), ocorre compressão. A conclusão supõe \(a\) constante como no enunciado.
Logo \(\partial _t\rho +\nabla \cdot (\rho v)=s\). A fonte positiva acrescenta massa; uma fonte negativa representa remoção. As unidades de \(s\) são massa por volume por tempo.
7.8 Decomposição de Helmholtz
A divergência identifica fontes locais, enquanto o rotacional identifica circulação local. A decomposição de Helmholtz reúne essas informações por meio de potenciais. Condições no infinito ou na fronteira são parte do problema; elas impedem que campos adicionais fiquem indeterminados.
O teorema de Helmholtz, também conhecido como Teorema Fundamental do Cálculo Vetorial, decompõe um campo vetorial em uma parte irrotacional e outra solenoidal. Em \(\mathbb {R}^3\), sob condições adequadas de regularidade e decaimento no infinito, a divergência e o rotacional determinam o campo. Em domínios limitados, são necessários também dados de fronteira.
Teorema 7.17 (Decomposição de Helmholtz para \(\mathbb {R}^3\))
Suponha que \(\symbf {F}\in C^2(\mathbb {R}^3,\mathbb {R}^3)\) e que \(\symbf {F}\) e suas derivadas até segunda ordem sejam \(O(|\mathbf{r}|^{-2-\varepsilon })\) no infinito para algum \(\varepsilon \gt 0\). Então \(\symbf {F}\) pode ser decomposto em um componente sem rotacional e um componente sem divergência:
As hipóteses de decaimento garantem a convergência no infinito; a singularidade \(1/\lVert r-r'\rVert \) é localmente integrável em três dimensões, pois sua integral em uma bola é proporcional a \(\int _0^\delta s\, \mathop{}\! \mathrm{d}s\).
A propriedade fundamental desse potencial é \(-\Delta \mathbf{Z}=\symbf {F}\). Ela decorre de \(-\Delta (1/(4\pi \lVert r\rVert ))=\delta _0\): fora da origem o laplaciano é zero, e o fluxo de seu gradiente por uma esfera de raio \(\epsilon \) é \(-1\). Integrar em uma região com essa esfera removida e passar ao limite fornece a identidade com a fonte concentrada. Aplicada a cada componente de \(F\), essa identidade dá a equação de Poisson acima; a regularidade assumida permite interpretá-la classicamente.
O primeiro termo tem rotacional nulo e o segundo tem divergência nula. Integração por partes, com os termos no infinito anulados pelo decaimento, fornece ainda
Essas fórmulas exibem a dependência da divergência e do rotacional. A normalização no infinito é indispensável: sem ela, um campo constante, por exemplo, tem divergência e rotacional nulos, mas não é o campo zero.
Teorema 7.18 (Decomposição de Helmholtz para domínios limitados)
Se \(V\subset \mathbb {R}^3\) é um domínio limitado com fronteira \(S=\partial V\) por partes \(C^1\) e \(\symbf {F}\) é de classe \(C^2\) em uma vizinhança de \(\overline V\), então \(\symbf {F}\) pode ser decomposto em um componente sem rotacional e um componente sem divergência:
Para \(F=(x,y,z)\), construa uma decomposição local \(F=-\nabla \Phi +\nabla \times A\) com \(A=0\). Explique por que esse campo não satisfaz o teorema com decaimento no infinito. Ver solução
Escolha \(\Phi =-(x^2+y^2+z^2)/2\) e \(A=0\). Então \(-\nabla \Phi =(x,y,z)=F\). É uma decomposição local, e até uma identidade em todo o espaço. O campo cresce no infinito, portanto não satisfaz as hipóteses de decaimento da representação integral de Helmholtz apresentada no livro. A existência dessa decomposição elementar não autoriza usar integrais impróprias que divergem.
Para \(F=(-y,x,0)\), encontre um potencial vetorial \(A=(0,0,a(x,y))\) e uma decomposição com \(\Phi =0\). Ver solução
Para \(A=(0,0,a(x,y))\), \(\nabla \times A=(a_y,-a_x,0)\). Queremos \(a_y=-y\) e \(a_x=-x\), de modo que \(a=-(x^2+y^2)/2+C\). Com \(\Phi =0\), obtemos a decomposição pedida. O campo também não decai no infinito, portanto a construção não é uma aplicação da fórmula integral global com decaimento.
Mostre que substituir \(A\) por \(A+\nabla \chi \) não muda \(\nabla \times A\). Explique por que o potencial vetorial precisa de uma normalização adicional. Ver solução
Se \(\chi \) tem derivadas segundas contínuas, \(\nabla \times \nabla \chi =0\), pois as derivadas mistas se cancelam. Logo \(\nabla \times (A+\nabla \chi )=\nabla \times A\). O potencial vetorial não é único. Uma condição de calibre, como \(\nabla \cdot A=0\), acompanhada de condições de contorno ou no infinito, pode restringir essa liberdade; a condição de divergência, isoladamente, ainda permite gradientes de funções harmônicas.
7.9 Identidades de Green
As identidades de Green combinam o Teorema de Gauss com a regra do produto. Elas relacionam derivadas no interior a valores e derivadas normais na fronteira, permitindo demonstrar, por exemplo, unicidade de soluções de problemas de Laplace.
Teorema 7.19
Seja \(U\subset \mathbb {R}^3\) um domínio limitado com fronteira \(S=\partial U\) por partes \(C^1\), orientada pela normal exterior, e sejam \(\phi \) e \(\psi \) campos escalares de classe \(C^2\) em uma vizinhança de \(\overline U\). Então
Aplique a primeira identidade de Green a \(u\) harmônica em um domínio limitado, com \(u=0\) na fronteira, e prove a unicidade do problema de Dirichlet. Ver solução
A identidade aplicada a \(u\) dá \(\int _\Omega |\nabla u|^2=0\), pois \(\Delta u=0\) e \(u=0\) na fronteira. Portanto \(u\) é constante em cada componente, e as condições de fronteira dão \(u=0\). Para provar unicidade de um problema com dados de Dirichlet gerais, aplique o mesmo argumento à diferença de duas soluções, que é harmônica e tem dado de fronteira zero. Supõem-se as regularidades necessárias à identidade.
Para \(u,v\) harmônicas, o lado esquerdo é zero. Assim \(\int _{\partial \Omega }u\partial _nv\, dS=\int _{\partial \Omega }v\partial _nu\, dS\). A igualdade expressa uma reciprocidade entre valores de fronteira e derivadas normais; não afirma que os integrandos sejam iguais ponto a ponto.
Se \(u\) é harmônica e \(\partial _nu=0\) na fronteira de um domínio limitado e conexo, use a primeira identidade para mostrar que \(u\) é constante. Ver solução
A primeira identidade fornece \(\int _\Omega |\nabla u|^2=0\), porque \(\Delta u=0\) e \(\partial _nu=0\). Logo \(\nabla u=0\), e a conexidade dá uma única constante no domínio. A constante não é determinada pelo dado de Neumann homogêneo. Por isso, a unicidade de um problema de Neumann costuma exigir uma normalização adicional, como fixar a média de \(u\).
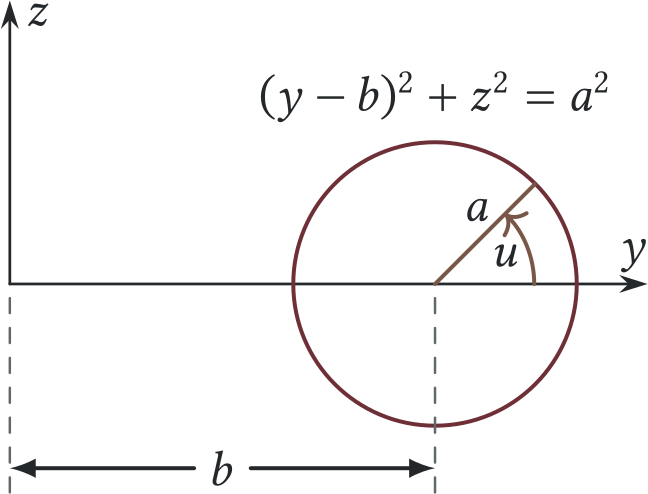 Círculo no plano \(yz\)
 Toro \(T\)