Neste capítulo consideramos funções \(\symbf {f}: \mathbb {R}^n\to \mathbb {R}^m\). Essas funções são usualmente classificadas de acordo com as dimensões \(n\) e \(m\):
se as dimensões \(n\) e \(m\) são ambas iguais a \(1\), uma função desse tipo é chamada de função real de uma variável real.
se \(m = 1\) e \(n\gt 1\), a função é chamada de função real de uma variável vetorial ou, mais brevemente, de campo escalar.
se \(n = 1\) e \(m \gt 1\), ela é chamada de função vetorial de uma variável real.
se \(n\gt 1\) e \(m\gt 1\), ela é chamada de função vetorial de uma variável vetorial. Quando \(m=n\), é comum chamá-la também de campo vetorial em \(\mathbb {R}^n\).
Supomos que os casos de funções reais de uma variável real e de campos escalares já tenham sido estudados anteriormente.
Este capítulo estende os conceitos de limite, continuidade e derivada às funções vetoriais e aos campos vetoriais.
Começamos pelas funções vetoriais de uma variável real, que descrevem trajetórias. Em seguida, a derivada será tratada como uma aplicação linear; isso permitirá organizar as derivadas parciais, a regra da cadeia e os operadores de campo em uma mesma linguagem.
Três percursos dentro do capítulo
A ideia central é a aproximação linear. No percurso de fundamentos, estudamos derivadas de trajetórias, derivada total, derivadas direcionais, Jacobiano e regra da cadeia. A Lei de Kepler pode ser lida como aplicação intercalada; não é necessária para compreender a definição da derivada total. No percurso de aplicações físicas, voltamos a Kepler e estudamos os significados de gradiente, divergência e rotacional, chegando a Maxwell. No percurso de resultados avançados, aprofundamos as estimativas locais, os teoremas das funções inversa e implícita e o cálculo com índices. Os conteúdos e suas demonstrações foram mantidos; o roteiro permite escolher uma primeira leitura e depois completá-la.
Uma mesma situação acompanhará parte desse percurso: um sensor percorre uma região com temperatura variável. Sua velocidade descreve o movimento; o diferencial da temperatura recebe essa velocidade e fornece a taxa observada. Quando a direção do deslocamento é fixada, surge a derivada direcional. Quando buscamos a direção de maior variação por unidade de comprimento, usamos o gradiente.
3.1 Diferenciação de Funções Vetoriais de uma Variável Real
Definição 3.1
Uma função vetorial de uma variável real é uma regra que associa um vetor \(\symbf {f}(t)\) a um número real \(t\), em que \(t\) pertence a algum subconjunto \(D\) de \(\mathbb {R}\) (chamado domínio de \(\symbf {f}\)). Escrevemos \(\symbf {f}: D \rightarrow \mathbb {R}^n\) para indicar que \(\symbf {f}\) é uma aplicação de \(D\) em \(\mathbb {R}^n\).
para certas funções reais \({f}_{1}(t)\), \({f}_{2}(t)\), \({f}_{3}(t)\). A primeira forma é usada com frequência quando se deseja enfatizar que \(\symbf {f}(t)\) é um vetor, enquanto a segunda é útil quando se consideram apenas as extremidades dos vetores. Identificando vetores com suas extremidades, uma curva no espaço pode ser escrita como uma função vetorial.
Exemplo 3.1
Por exemplo, \(\symbf {f}(t) = t \mathbf{i} + t^2 \mathbf{j} + t^3 \mathbf{k}\) é uma função vetorial em \(\mathbb {R}^3\), definida para todo número real \(t\). Para \(t = 1\), o valor da função é o vetor \(\mathbf{i} + \mathbf{j} + \mathbf{k}\), cuja extremidade, em coordenadas cartesianas, é o ponto \((1,1,1)\).
Exemplo 3.2
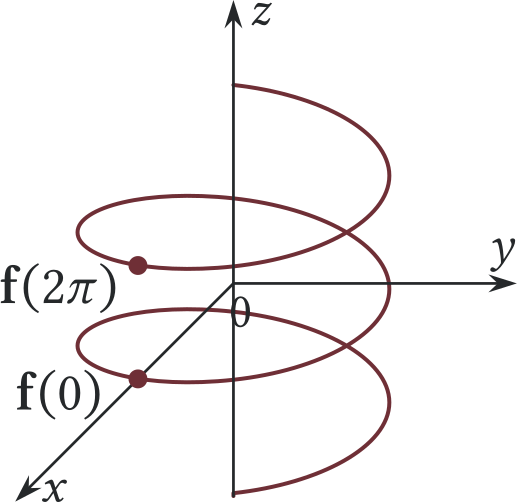
Defina \(\symbf {f}: \mathbb {R} \rightarrow \mathbb {R}^3\) por \(\symbf {f}(t) = (\cos t , \sin t , t )\). Essa é a equação de uma hélice (veja a Figura 1.8.1). À medida que \(t\) aumenta, as extremidades de \(\symbf {f}(t)\) descrevem uma curva que sobe em espiral. Para cada \(t\), as coordenadas \(x\) e \(y\) de \(\symbf {f}(t)\) são \(x = \cos t\) e \(y = \sin t\), de modo que
\[ x^2 + y^2 = \cos ^2 t + \sin ^2 t = 1. \]
Portanto, a curva está contida na superfície do cilindro circular reto \(x^2 + y^2 = 1\).
É útil pensar nas funções vetoriais de uma variável real em \(\mathbb {R}^n\) como uma generalização das funções paramétricas em \(\mathbb {R}^2\) estudadas no cálculo de uma variável. Grande parte da teoria das funções reais de uma variável real pode ser aplicada a funções vetoriais de uma variável real.
Definição 3.2
Seja \(\symbf {f}(t) = ( {f}_{1}(t),{f}_{2}(t),\dots ,{f}_{n}(t) )\) uma função vetorial e seja \(a\) um número real em seu domínio. A derivada de \(\symbf {f}(t)\) em \(a\), denotada por \(\symbf {f}'(a)\) ou \(\dfrac {\mathop{}\! \mathrm{d}\symbf {f}}{\, \mathop{}\! \mathrm{d}t}(a)\), é o limite
se esse limite existir. Equivalentemente, \(\symbf {f}'(a) = ({f}_{1}'(a),{f}_{2}'(a), \dots ,{f}_{n}'(a) )\), se as derivadas das componentes existirem. Dizemos que \(\symbf {f}(t)\) é diferenciável em \(a\) se \(\symbf {f}'(a)\) existe.
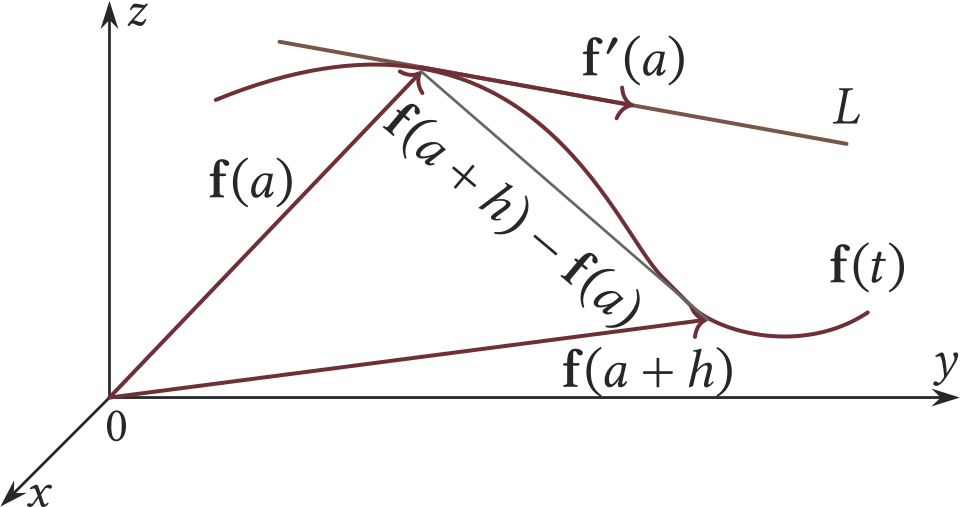
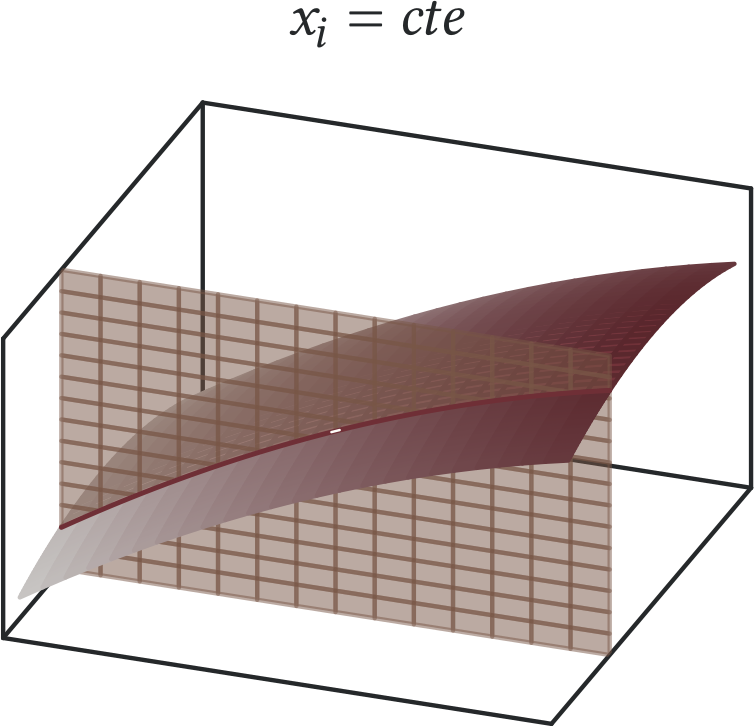
A derivada \(\symbf {f}'(a)\) fornece um vetor tangente à curva parametrizada por \(\symbf {f}\). Quando \(\symbf {f}'(a)\ne \mathbf{0}\), a reta tangente no ponto \(\symbf {f}(a)\) é dada por \(\symbf {f}(a)+s\, \symbf {f}'(a)\) (veja a Figura 3.1).
Figura3.1 Vetor tangente \(\symbf {f}'(a)\) e reta tangente \(L = \symbf {f}(a) + s \symbf {f}'(a)\)
Exemplo 3.3
Seja \(\symbf {f}(t) = ( \cos t , \sin t , t )\). Então \(\symbf {f}'(t) = (-\sin t , \cos t , 1 )\) para todo \(t\). A reta tangente \(L\) à curva em \(\symbf {f}(2\pi ) = (1,0,2\pi )\) é \(L = \symbf {f}(2\pi ) + s\, \symbf {f}'(2\pi ) = (1,0,2\pi ) + s(0,1,1)\), ou, em forma paramétrica, \(x = 1\), \(y = s\), \(z = 2\pi + s\) para \(-\infty \lt s \lt \infty \).
Observe que, se \(u(t)\) é uma função escalar e \(\symbf {f}(t)\) é uma função vetorial, então seu produto, definido por \((u\, \symbf {f})(t) = u(t)\, \symbf {f}(t)\) para todo \(t\), é uma função vetorial (pois o produto de um escalar por um vetor é um vetor).
As propriedades básicas das derivadas de funções vetoriais estão resumidas no teorema a seguir.
Teorema 3.1
Sejam \(\symbf {f}(t)\) e \(\symbf {g}(t)\) funções vetoriais diferenciáveis, \(u(t)\) uma função escalar diferenciável, \(k\) um escalar e \(\mathbf{c}\) um vetor constante. No último item, suponha que \(\symbf {f}\) e \(\symbf {g}\) tomem valores em \(\mathbb {R}^3\). Então
Para o produto vetorial em \(\mathbb {R}^3\), sua \(i\)-ésima componente é \(\varepsilon _{ijk}f_jg_k\), com soma em \(j,k\). Como o símbolo de Levi–Civita é constante,
São precisamente as componentes de \(\symbf {f}'\times \symbf {g}+\symbf {f}\times \symbf {g}'\). A ordem dos fatores foi preservada, pois o produto vetorial não é comutativo.
Exemplo 3.4
Suponha que \(\symbf {f}(t)\) seja diferenciável. Determine a derivada de \(\lVert \symbf {f}(t)\rVert \).
Solução
Primeiro suponha \(\symbf {f}(t)\ne \mathbf{0}\). A norma é então a composição diferenciável \(\sqrt{\symbf {f}(t)\cdot \symbf {f}(t)}\). Pela regra da cadeia e pela regra do produto interno,
A condição de não anulação é necessária para esta fórmula. Por exemplo, se \(\symbf {f}(t)=(t,0)\), sua norma é \(|t|\) e não possui derivada em \(0\), embora \(\symbf {f}\) seja diferenciável nesse ponto. Já a identidade
obtemos uma caracterização que não exige dividir por \(\lVert \symbf {f}(t)\rVert \).
Proposição 3.2
Se \(\symbf {f}:I\to \mathbb {R}^n\) é diferenciável em um intervalo \(I\), então \(\lVert \symbf {f}(t)\rVert \) é constante em \(I\) se, e somente se,
\[ \symbf {f}(t)\cdot \symbf {f}'(t)=0 \]
para todo \(t\in I\).
Isso significa que, se uma curva está inteiramente contida em uma esfera (ou circunferência) centrada na origem, então o vetor tangente \(\symbf {f}'(t)\) é sempre perpendicular ao vetor posição \(\symbf {f}(t)\).
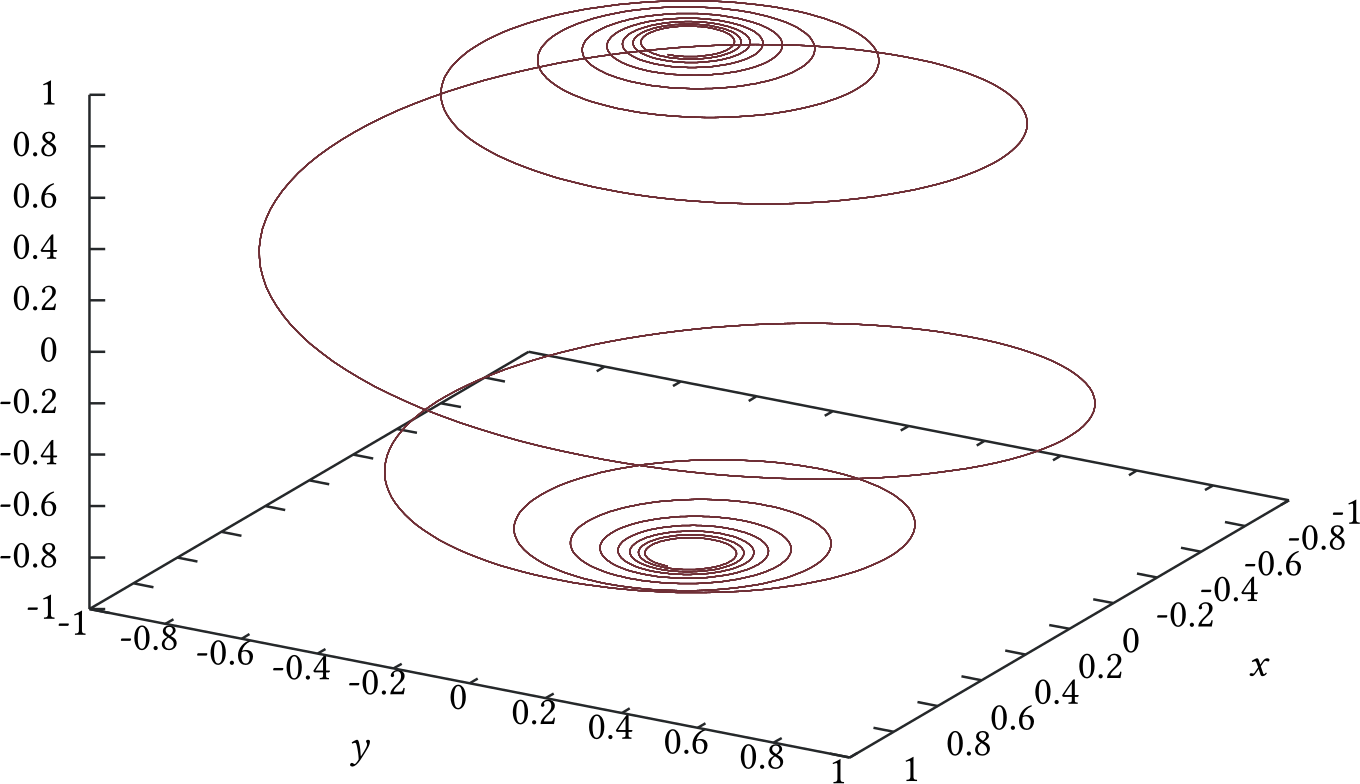
A Figura 3.2 mostra o gráfico da curva para \(a = 0.2\). Nos exercícios, o leitor deverá mostrar que essa curva está contida na esfera \(x^2 + y^2 + z^2 = 1\) e verificar diretamente que \(\symbf {f}'(t)\cdot \symbf {f}(t) = 0\) para todo \(t\).
Figura3.2 Espiral esférica com \(a = 0.2\)
Assim como no cálculo de uma variável, derivadas de ordem superior de funções vetoriais são obtidas derivando repetidamente a derivada (primeira) da função:
Podemos usar funções vetoriais para representar grandezas físicas, como velocidade, aceleração, força, quantidade de movimento etc. Por exemplo, seja a variável real \(t\) o tempo transcorrido a partir de um instante inicial (\(t = 0\)) e suponha que um objeto de massa constante \(m\) esteja sujeito a uma força e, por isso, se mova no espaço, com sua posição \((x,y,z)\) no instante \(t\) dependendo de \(t\). Isto é, \(x = x(t)\), \(y = y(t)\), \(z = z(t)\) para certas funções reais \(x(t)\), \(y(t)\), \(z(t)\). Chamamos \(\mathbf{r}(t) = (x(t),y(t),z(t))\) de vetor posição do objeto. Podemos definir várias grandezas físicas associadas ao objeto da seguinte forma:2
O módulo \(\lVert \mathbf{v}(t)\rVert \) do vetor velocidade é chamado de rapidez do objeto. Observe que, como a massa \(m\) é constante, a equação da força assume a forma familiar \(\mathbf{F}(t) = m \mathbf{a}(t)\).
Exemplo 3.6
Seja \(\mathbf{r}(t) = (5 \cos t , 3 \sin t , 4 \sin t )\) o vetor posição de um objeto no instante \(t \ge 0\). Determine seus vetores (a) velocidade e (b) aceleração.
Solução
(a) \(\mathbf{v}(t) = \dot{\mathbf{r}}(t) = (-5 \sin t , 3 \cos t , 4 \cos t )\)
(b) \(\mathbf{a}(t) = \dot{\mathbf{v}}(t) = (-5 \cos t , -3 \sin t , -4 \sin t )\)
Observe que \(\lVert \mathbf{r}(t)\rVert = \sqrt{25 \cos ^2 t + 25 \sin ^2 t} = 5\) para todo \(t\); portanto, pelo Exemplo 3.4, sabemos que \(\mathbf{r}(t)\cdot \dot{\mathbf{r}}(t) = 0\) para todo \(t\) (o que também pode ser verificado diretamente a partir do item (a)). De fato, \(\lVert \mathbf{v}(t)\rVert = 5\) para todo \(t\). Além disso, \(\mathbf{r}(t)\) não apenas pertence à esfera de raio \(5\) centrada na origem: talvez menos evidente seja o fato de que ele está inteiramente contido em uma circunferência de raio 5 centrada na origem. Observe ainda que \(\mathbf{a}(t) = -\mathbf{r}(t)\). Veremos (Exercício 16) que, sempre que um objeto se move em uma circunferência com rapidez constante, o vetor aceleração aponta na direção oposta ao vetor posição (isto é, em direção ao centro da circunferência).
Exemplo 3.7 (Trajetória e impacto de um projétil (médio))
Sem resistência do ar, a posição de um projétil, em metros, é
Determine a velocidade, a aceleração, o instante do retorno ao solo e a direção de impacto.
Solução
Derivando cada componente, obtemos \(\mathbf{v}(t)=(12,5,20-10t)\) e \(\mathbf{a}(t)=(0,0,-10)\). O modelo usa aceleração gravitacional de \(10\ \mathrm{m/s^2}\). A equação \(20t-5t^2=0\) dá o retorno em \(t=4\) s. Nesse instante,
A rapidez é \(\sqrt{569}\ \mathrm{m/s}\) e a direção unitária é \((12,5,-20)/\sqrt{569}\). O módulo mede a rapidez; a terceira componente negativa registra o movimento descendente.
Exemplo 3.8 (Robô em uma hélice com rotação variável (difícil))
Em um modelo com tempo e posição adimensionais, um robô percorre
Logo, \(\lVert \mathbf{v}(t)\rVert =\sqrt{16t^2+9}\). Em \(t=1\), a rapidez é \(5\), \(\mathbf{v}\cdot \mathbf{a}=16\) e \(\lVert \mathbf{a}\rVert ^2=80\). A projeção sobre a velocidade é
Seus módulos são \(16/5\) e \(4\sqrt{109}/5\). O primeiro coincide com a derivada da rapidez em \(1\); o segundo mede a mudança de direção. O termo \(t^2\) altera a velocidade angular, embora a curva continue sobre o cilindro de raio \(2\).
3.1.1 Antiderivadas
Definição 3.3
Uma antiderivada de uma função vetorial \(\mathbf{f}\) é uma função vetorial \(\mathbf{F}\) tal que
\[ \mathbf{F}'(t) = \mathbf{f}(t). \]
A integral indefinida \(\displaystyle \int \mathbf{f}(t) \, \mathop{}\! \mathrm{d}t\) de uma função vetorial \(\mathbf{f}\) é a antiderivada geral de \(\mathbf{f}\) e representa o conjunto de todas as antiderivadas de \(\mathbf{f}\).
O mesmo raciocínio que nos permite derivar uma função vetorial componente a componente também se aplica à integração. Lembre-se de que a integral de uma soma é a soma das integrais e de que fatores constantes podem ser retirados da integral. Assim, dada \({\mathbf{f}(t) = x(t)\mathbf{i} + y(t) \mathbf{j} + z(t) \mathbf{k}}\), podemos integrar componente a componente. Mais formalmente,
Se \(\mathbf{f}(t) = x(t) \mathbf{i} + y(t) \mathbf{j} + z(t) \mathbf{k}\), então
Duas antiderivadas de \(\mathbf{f}(t)\) diferem por um vetor constante; isto é, se \(\mathbf{F}(t)\) e \(\mathbf{G}(t)\) são antiderivadas de \(f\), então existe \(\mathbf{c} \in \mathbb {R}^n\) tal que
\[ \mathbf{F}(t)-\mathbf{G}(t)=\mathbf{c}. \]
Exercícios
00
Problema
Aplicaçãomédio
Nos Exercícios 1–4, calcule \(\symbf {f}'(t)\) e determine a reta tangente em \(\symbf {f}(0)\).
Seja uma partícula de massa (constante) \(m\) com vetor posição \(\mathbf{r}(t)\), velocidade \(\mathbf{v}(t)\), aceleração \(\mathbf{a}(t)\) e quantidade de movimento \(\mathbf{p}(t)\) no instante \(t\). O momento angular \(\mathbf{L}(t)\) da partícula em relação à origem no instante \(t\) é definido por \(\mathbf{L}(t) = \mathbf{r}(t)\times \, \mathbf{p}(t)\). Se \(\mathbf{F}(t)\) é a força que atua sobre a partícula no instante \(t\), defina o torque \(\mathbf{N}(t)\) em relação à origem por \(\mathbf{N}(t) = \mathbf{r}(t)\times \mathbf{F}(t)\). Mostre que \(\mathbf{L}'(t) = \mathbf{N}(t)\).
O Teorema do Valor Médio não vale para funções vetoriais: mostre que, para \(\symbf {f}(t) = (\cos t, \sin t,t)\), não existe \(t\) no intervalo \((0,2\pi )\) tal que
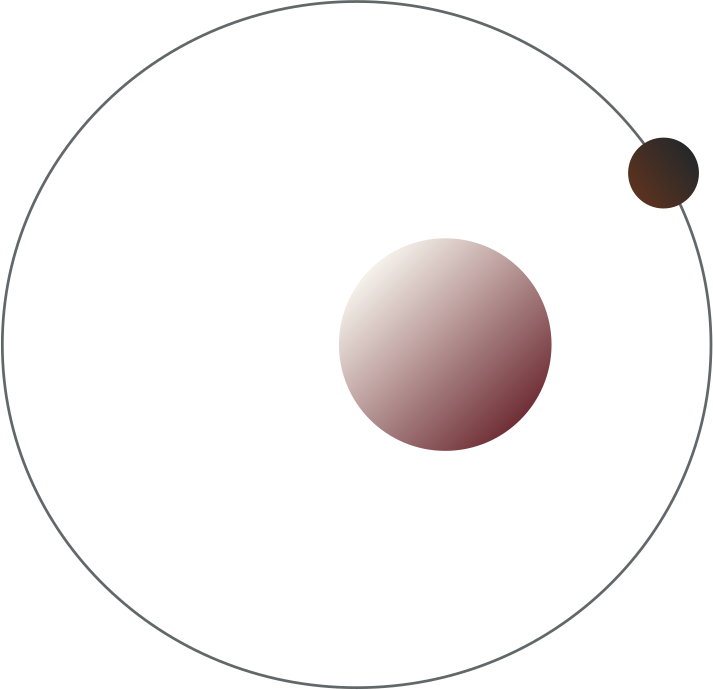
Por que os planetas têm órbitas elípticas? Nesta seção reduziremos o problema gravitacional de dois corpos ao movimento relativo de uma partícula sob uma força central. A trajetória relativa é uma seção cônica com foco na origem; no caso de movimento ligado, ela é uma elipse. Essa é a forma matemática da primeira lei de Kepler no modelo de dois corpos.
Figura3.3Sistema de dois corpos
Faremos duas hipóteses simplificadoras:
Os corpos são esfericamente simétricos e podem ser tratados como massas pontuais.
Não há forças externas nem internas atuando sobre os corpos, além da gravitação mútua.
Dois objetos pontuais de massas \(m_1\) e \(m_2\) e vetores posição \(\mathbf{x}_1\) e \(\mathbf{x}_2\), em relação a algum referencial inercial, estão sujeitos às forças gravitacionais:
Como o produto vetorial do vetor posição com sua velocidade permanece constante, esses vetores devem permanecer no mesmo plano, ortogonal a \(\mathbf{L}\). Isso implica que a função vetorial descreve uma curva plana.
em que \(\mathbf{c}\) é um vetor constante. Se calcularmos o produto interno da equação anterior com \(\mathbf{r}\), obtemos um resultado interessante:
Finalmente, no plano do movimento, \((r,\theta )\) são coordenadas polares da trajetória relativa. Fazendo as substituições \(p=\dfrac {|\mathbf{L}|^2}{\mu }\) e \(e=\dfrac {c}{\mu }\), chegamos à equação
\begin{equation} r = \dfrac {p}{1 + e \cdot \cos \theta } \label{polar:conic} \tag{3.3} \end{equation}
A Equação 3.3 é a equação polar de uma seção cônica com foco na origem. Para \(0\le e\lt 1\), a órbita é elíptica; para \(e=1\), parabólica; e, para \(e\gt 1\), hiperbólica. Em particular, órbitas ligadas não degeneradas correspondem a \(0\le e\lt 1\) e são elipses.
A constância de \(\mathbf{r}\times \mathbf{r}'\) significa que o movimento mantém seu plano orbital e sua velocidade areolar. A forma da cônica depende ainda da energia e das condições iniciais. A solução circular é um caso particular de excentricidade zero, não uma hipótese do argumento.
Para \(r(t)=(a\cos t,b\sin t,0)\), calcule \(r\times \dot r\) e a velocidade areolar. Explique por que o parâmetro \(t\) desta curva não descreve, em geral, um movimento gravitacional kepleriano. Ver solução
Derivando, \(\dot r=(-a\sin t,b\cos t,0)\); assim \(r\times \dot r=(0,0,ab)\). A velocidade areolar é \(|ab|/2\); admitindo \(a,b\gt 0\), vale \(ab/2\). Porém \(\ddot r=-r\), cuja intensidade é proporcional à distância à origem. A gravitação requer \(\ddot r=-\mu r/\| r\| ^3\). As duas expressões só podem coincidir ao longo de toda a curva se \(\| r\| \) for constante, como no caso circular \(a=b\) com a escala temporal adequada. Velocidade areolar constante é necessária para o movimento kepleriano, mas não caracteriza sua lei de força.
Uma órbita circular de raio \(R\) é regida por \(\ddot r=-\mu r/\lVert r\rVert ^3\), com \(\mu \gt 0\). Determine sua velocidade angular e seu período. Ver solução
Para \(r(t)=R(\cos \omega t,\sin \omega t,0)\), temos \(\ddot r=-\omega ^2r\). Como \(\| r\| =R\), a equação impõe \(\omega ^2=\mu /R^3\). O módulo da velocidade angular e o período são
Usando \(r\times \ddot r=0\) para uma força central, prove a constância de \(r\times \dot r\) e explique o papel da hipótese de momento angular não nulo. Ver solução
Logo \(h=r\times \dot r\) é constante. Se \(h\ne 0\), a relação \(r\cdot h=0\) fixa um plano de movimento e a velocidade areolar é \(\| h\| /2\). Se \(h=0\), a velocidade é paralela à posição onde \(r\ne 0\): o movimento pode ser radial, e o vetor nulo não determina um plano orbital único.
3.3 Definição da Derivada de uma Função Vetorial
Em várias variáveis não há um quociente de diferenças vetorial análogo ao caso unidimensional. A noção correta de derivada é a melhor aproximação linear local da função.
Definição 3.4
Seja \(A\subseteq \mathbb {R}^n\) aberto. Uma função \(\symbf {f}:A\to \mathbb {R}^m\) é diferenciável em \(\mathbf{a}\in A\) se existe uma transformação linear
Em outras palavras, o erro da aproximação linear é de ordem estritamente menor que \(\lVert \mathbf{h}\rVert \).
Teorema 3.4
A derivada \(\mathrm{D}_{\mathbf{a}}\symbf {f}\), quando existe, é única.
Demonstração▼
Suponha que \(T,L:\mathbb {R}^n\to \mathbb {R}^m\) sejam transformações lineares que satisfaçam a definição. Então existem erros \(\symbf {E}_T\) e \(\symbf {E}_L\) tais que
Fixe \(\mathbf{v}\in \mathbb {R}^n\). Para \(\mathbf{v}=\mathbf{0}\), temos imediatamente \(T(\mathbf{v})=L(\mathbf{v})\). Se \(\mathbf{v}\ne \mathbf{0}\), tome \(\mathbf{h}=t\mathbf{v}\). Para \(t\ne 0\) suficientemente pequeno,
para \(\mathbf{x} \neq \mathbf{0}\), mas que \(\symbf {f}\) não é diferenciável em \(\mathbf{0}\).
3.4 Derivadas Parciais e Direcionais
As derivadas parciais medem a variação ao longo dos eixos, enquanto a derivada direcional permite escolher outro vetor de deslocamento. A existência de todas essas derivadas, isoladamente, ainda não garante uma aproximação linear válida para todos os deslocamentos.
Para determinar derivadas parciais em relação à \(j\)-ésima variável, mantemos as demais variáveis fixas e derivamos em relação à \(j\)-ésima variável.
Exemplo 3.11
Se \(\symbf {f}:\mathbb {R}^3 \rightarrow \mathbb {R}\) e \(\symbf {f}(x,y,z)= x + y^2 + z^3 + 3xy^2z^3\), então
Para medir uma taxa por unidade de distância, escolhemos \(\lVert \mathbf{u}\rVert =1\). Para um vetor não unitário, o parâmetro \(t\) inclui também a escala do deslocamento. Nas regras abaixo, supomos a existência das derivadas indicadas; no produto vetorial, as funções tomam valores em \(\mathbb {R}^3\).
Proposição 3.6
Se \(\mathbf{f}(\mathbf{x}) = \mathbf{f}_1(\mathbf{x}) + \mathbf{f}_2(\mathbf{x})\), então \(D_{\mathbf{u}}\mathbf{f}(\mathbf{x}) = D_{\mathbf{u}}\mathbf{f}_1(\mathbf{x}) + D_{\mathbf{u}}\mathbf{f}_2(\mathbf{x})\).
Se \(\mathbf{f}(\mathbf{x}) = \mathbf{f}_1(\mathbf{x})\times \mathbf{f}_2(\mathbf{x})\), então \(D_{\mathbf{u}}\mathbf{f}(\mathbf{x}) = \left(D_{\mathbf{u}}\mathbf{f}_1(\mathbf{x})\right)\times \mathbf{f}_2(\mathbf{x}) + \mathbf{f}_1(\mathbf{x})\times \left(D_{\mathbf{u}}\mathbf{f}_2(\mathbf{x}) \right)\).
Exemplo 3.12 (Derivadas em todas as direções sem diferenciabilidade (difícil))
Seja \(f(x,y)=x^3/(x^2+y^2)\) fora da origem e \(f(0,0)=0\). Calcule todas as derivadas direcionais na origem e verifique se \(f\) é diferenciável ali.
Nos eixos, as derivadas parciais são \(1\) e \(0\), de modo que a única candidata à derivada total seria \(L(h,k)=h\). Contudo, \(D_{(1,1)}f(0,0)=1/2\ne L(1,1)\). Mais diretamente, ao longo de \(h=k=t\),
que não tende a zero. A função é contínua, pois \(|f(x,y)|\le |x|\), mas não é diferenciável. As derivadas direcionais não formam uma aplicação linear do vetor de direção.
Calcule as derivadas parciais de \(T(x,y,z)=20+x^2y+e^z\) e a derivada direcional em \((1,2,0)\) na direção unitária de \((2,-1,2)\). Ver solução
As derivadas parciais são \(T_x=2xy\), \(T_y=x^2\) e \(T_z=e^z\). Em \((1,2,0)\), o gradiente é \((4,1,1)\). A direção pedida é \(u=(2,-1,2)/3\), de modo que
\[ D_uT=\nabla T\cdot u=\frac{8-1+2}{3}=3. \]
A divisão por \(3\) é essencial: o enunciado pede a direção unitária, não uma velocidade com módulo \(3\).
Compare \(D_{(1,2)}f\) e \(D_{(1,2)/\sqrt5}f\) para \(f(x,y)=x^2+xy\) em \((1,1)\) e explique a diferença. Ver solução
Em \((1,1)\), \(\nabla f=(2x+y,x)=(3,1)\). Portanto \(D_{(1,2)}f=5\) e \(D_{(1,2)/\sqrt5}f=\sqrt5\). A primeira derivada mede a variação ao longo do parâmetro da trajetória com velocidade \((1,2)\); a segunda mede a variação por unidade de distância. A linearidade do diferencial explica o fator \(\sqrt5\).
Para \(f(x,y)=xy/\sqrt{x^2+y^2}\) fora da origem e \(f(0,0)=0\), examine as derivadas direcionais bilaterais e a diferenciabilidade. Considere cuidadosamente o sinal de \(t\). Ver solução
Se \(ab\ne 0\), os limites à direita e à esquerda têm sinais opostos, logo a derivada direcional bilateral não existe. Se \(ab=0\), ela existe e vale zero. As derivadas parciais na origem são zero. Se houvesse diferenciabilidade, seu diferencial seria zero; mas em \((t,t)\), \(|f(t,t)|/\| (t,t)\| =1/2\). O resto não é de ordem menor que a distância. Logo a função não é diferenciável, embora seja contínua, pois \(|f(x,y)|\leq \| (x,y)\| /2\).
3.5 A Matriz Jacobiana
O mesmo objeto, diferentes representações
Para \(F:U\subseteq \mathbb {R}^n\to \mathbb {R}^m\) diferenciável em \(a\), a derivada é a aplicação linear que satisfaz
\[ F(a+h)=F(a)+DF_a(h)+o(\| h\| ). \]
Essa igualdade é a referência comum às notações abaixo.
Notação
Significado e condições
Derivada total $DF_a$
Aplicação linear $\bbR^n\to\bbR^m$; descreve a aproximação de primeira ordem.
Jacobiano $J_F(a)$
Matriz $m\times n$ de $DF_a$ nas bases escolhidas; em coordenadas canônicas, suas entradas são $\partial_jF_i(a)$.
Diferencial $dF_a$
Outra notação para a derivada total. Se $m=1$, é um covetor: recebe um deslocamento e devolve um escalar.
Gradiente $\nabla f(a)$
Vetor que representa $df_a$ depois de escolhida a métrica: $df_a(h)=\langle\nabla f(a),h\rangle$.
Derivada direcional $D_vF(a)$
Sob diferenciabilidade, vale $DF_a(v)$. Sua definição por limite também pode ser usada quando a derivada total não existe.
Para \(f(x,y,z)=20+x^2y+e^z\) em \(a=(1,2,0)\), temos
A matriz linha e o vetor gradiente têm os mesmos números apenas porque estamos usando uma base cartesiana ortonormal e a métrica euclidiana. O covetor e o vetor cumprem papéis diferentes; essa distinção será retomada nos capítulos de tensores. As derivadas parciais fornecem os candidatos às entradas do Jacobiano, mas sua mera existência não prova que o resto seja \(o(\| h\| )\).
Estabeleceremos agora uma forma de simplificar o processo de encontrar a derivada de uma função em um dado ponto.
Como a derivada de uma função \(\symbf {f}:\mathbb {R}^n \rightarrow \mathbb {R}^m\) é uma transformação linear, ela pode ser representada por meio de matrizes. O teorema a seguir nos permitirá determinar a representação matricial de \(\mathrm{D}_{\mathbf{a}}\symbf {f}\) nas bases canônicas de \(\mathbb {R}^n\) e \(\mathbb {R}^m\).
Suponha que \(A\subseteq \mathbb {R}^n\) seja aberto e que \(\symbf {f}:A \rightarrow \mathbb {R}^m\) seja diferenciável. Então cada derivada parcial \(\dfrac {\partial {f}_{i}}{\partial x_{j}}\left(\mathbf{x}\right)\) existe, e a representação matricial de \(\mathrm{D}_{\mathbf{x}}\symbf {f}\) com respeito às bases canônicas de \(\mathbb {R}^n\) e \(\mathbb {R}^m\) é a matriz jacobiana
Seja \(\mathbf{e}_j, 1 \leq j \leq n\), a base canônica de \(\mathbb {R}^n\). Para obter a matriz jacobiana, devemos calcular \(\mathrm{D}_{\mathbf{x}}\symbf {f}(\mathbf{e}_j)\), que nos fornece a \(j\)-ésima coluna da matriz. Seja \(J_{\symbf {f}}(\mathbf{x}) = (J_{ij})\) e observe que
Reservaremos \(\mathrm{D}_{\mathbf{x}}\symbf {f}\) para a derivada de \(\symbf {f}\) em \(\mathbf{x}\), entendida como aplicação linear, e \(J_{\symbf {f}}(\mathbf{x})\) para sua matriz nas bases canônicas. Assim, não identificaremos notacionalmente a derivada com sua representação matricial.
Exemplo 3.13 (Sensores e aproximação com erro controlado (difícil))
Dois sensores têm respostas normalizadas \(F(x,y)=(x^2+xy,y^2)\). Linearize o sistema perto de \((2,1)\), estime a resposta à perturbação \((h,k)=(0{,}01,-0{,}02)\) e obtenha um limite para o erro.
Solução
As respostas são polinomiais, portanto diferenciáveis. A matriz jacobiana é
Assim, erro dividido por \(r\) tende a zero, como exige a diferenciabilidade. Para a perturbação dada, o erro exato é \((-0{,}0001,0{,}0004)\) e a variação real é \((0{,}0099,-0{,}0396)\). A matriz fornece a sensibilidade de primeira ordem e o resto quantifica a precisão.
Exemplo 3.14
Seja \(\symbf {f}:\mathbb {R}^3 \rightarrow \mathbb {R}^2\) dada por \(\symbf {f}(x,y,z) = (xy + yz, \ln (xy)),\) definida onde \(xy\gt 0\). Calcule a matriz jacobiana de \(\symbf {f}\).
O conceito de derivadas parciais sucessivas é análogo ao de diferenciação sucessiva. O mesmo vale para o conceito de diferenciação parcial implícita. Nos exemplos a seguir, distinguiremos a derivação sucessiva, em que as variáveis são independentes, da derivação implícita, em que uma variável depende das outras.
Exemplo 3.17
Seja \(\symbf {f}(u,v,w)=e^{uv}\cos w\). Determine
No ponto \((1,-1,\pi /4)\), o fator \(1+uv\) é zero. Logo, o valor da derivada mista é \(0\).
Exemplo 3.18
A equação \(z^{xy} + (xy)^z + xy^2z^3 =3\) define \(z\) implicitamente como uma função de \(x\) e \(y\). Determine \(\dfrac {\partial z}{\partial x}\) e \(\dfrac {\partial z}{\partial y}\) em \((1,1,1)\).
Consolidaçãobásico Seja \(\symbf {f}:[0;+\infty [\times ]0;+\infty [\to \mathbb {R}\), \(\symbf {f}(r,t) = t^ne^{-r^2/4t}\), em que \(n\) é uma constante. Determine \(n\) de modo que
Sobre a parábola \(x=y^2\), a derivada parcial em relação a \(x\) não existe. A derivada parcial em relação a \(y\) também não existe quando \(y\ne 0\); no ponto \((0,0)\), ela existe e vale \(0\).
Problema
Justificaçãomédio Sejam \(\symbf {f}:\mathbb {R}^2\rightarrow \mathbb {R}^2\) e \(\symbf {g}:\mathbb {R}^3 \rightarrow \mathbb {R}^2\) dadas por
Calcule \(J_{\symbf {f}\circ \symbf {g}}(1,0,1)\), se estiver definida. Caso não esteja, explique. Calcule \(J_{\symbf {g}\circ \symbf {f}}(1,0)\), se estiver definida. Caso não esteja, explique. Ver solução
A composição \(g\circ \symbf {f}\) não está definida, pois a imagem de \(\symbf {f}\) está em \(\mathbb {R}^2\), enquanto a entrada de \(\symbf {g}\) pertence a \(\mathbb {R}^3\).
Consolidaçãomédio Supondo que a equação \(xy^2 + 3z = \cos z^2\) defina \(z\) implicitamente como uma função de \(x\) e \(y\), determine \(\partial _{x}{z}\).
Problema
Consolidaçãobásico Se \(w = e^{uv}\), \(u = r + s\) e \(v = rs\), determine \(\dfrac {\partial {w}}{\partial {r}}\).
Problema
Consolidaçãomédio Seja \(z\) uma função de \(x\) e \(y\) definida implicitamente pela equação \((x+z)^2+(y+z)^2=8\). Determine \(\dfrac {\partial z}{\partial x}\) em \((1,1,1)\). Ver solução
3.6 Propriedades das Transformações Diferenciáveis
A derivada de uma composição descreve uma cadeia de dependências: primeiro a entrada altera as variáveis intermediárias, depois essas variáveis alteram a saída. A ordem das aplicações e os pontos em que as derivadas são avaliadas precisam acompanhar essa sequência.
Assim como no caso de uma variável, valem as seguintes regras de diferenciação.
Teorema 3.9
Sejam \(A \subseteq \mathbb {R}^n, B \subseteq \mathbb {R}^m\) conjuntos abertos, \(\symbf {f}, \symbf {g}:A \rightarrow \mathbb {R}^m\), \(\alpha \in \mathbb {R}\), diferenciáveis em \(A\), \(\symbf {h}:B \rightarrow \mathbb {R}^l\) diferenciável em \(B\), e \(\symbf {f}(A) \subseteq B\). Então:
Como a composição de aplicações lineares representadas por matrizes corresponde à multiplicação matricial, a regra da cadeia assume a forma alternativa a seguir quando aplicada à matriz jacobiana:
existam em uma vizinhança de \(\mathbf{x}_0\) e sejam contínuas em \(\mathbf{x}_0\). Então \(\mathbf{F}\) é diferenciável em \(\mathbf{x}_0\).
Dizemos que \(\mathbf{F}\) é continuamente diferenciável em um conjunto \(S\) se \(S\) está contido em um aberto no qual as derivadas parciais em (3.5) são contínuas. Os lemas seguintes fornecem propriedades de transformações continuamente diferenciáveis que serão usadas posteriormente.
Usaremos a norma de operador \(\| A\| =\sup _{\lVert v\rVert =1}\lVert Av\rVert \). A continuidade de \(J_F\) fornece controles locais tanto para o alongamento máximo quanto, quando \(J_F\) é invertível, para o alongamento mínimo. Esses controles explicam por que uma transformação com derivada invertível não colapsa pontos suficientemente próximos.
Lema 3.11
Suponha que \(\mathbf{F}:\mathbb {R}^n\to \mathbb {R}^m\) seja continuamente diferenciável em uma vizinhança \(N\) de \(\mathbf{x}_0\). Então, para todo \(\epsilon \gt 0\), existe \(\delta \gt 0\) tal que
Assim, \(\partial {g}_{i}/\partial x_j\) é contínua em \(N\) e se anula em \(\mathbf{x}_0\). Portanto, existe \(\delta \gt 0\) tal que
\begin{equation} \label{eq:6.2.10} \left|\frac{\partial {g}_{i}(\mathbf{x})}{\partial x_j}\right|\lt \frac{\epsilon }{ \sqrt{mn}}\mbox{\quad para \quad }1\le i\le m,\quad 1\le j\le n, \mbox{\quad se \quad } |\mathbf{x}-\mathbf{x}_0|\lt \delta . \tag{3.8} \end{equation}
Agora suponha que \(\mathbf{x}\), \(\mathbf{y}\in B_\delta (\mathbf{x}_0)\). Aplicando o Teorema do Valor Médio de uma variável à restrição de cada componente ao segmento entre \(\mathbf{x}\) e \(\mathbf{y}\),
em que \(\mathbf{x}_i\) pertence ao segmento de reta de \(\mathbf{x}\) a \(\mathbf{y}\), logo \(\mathbf{x}_i\in B_\delta (\mathbf{x}_0)\). De (3.8), (3.9) e da desigualdade de Schwarz,
e, portanto, (3.10) e a desigualdade triangular implicam (3.6).
Lema 3.12
Suponha que \(\mathbf{F}:\mathbb {R}^n\to \mathbb {R}^n\) seja continuamente diferenciável em uma vizinhança de \(\mathbf{x}_0\) e que \(J_{\mathbf{F}}(\mathbf{x}_0)\) seja não singular. Seja
Agora escolha \(\delta \gt 0\) de modo que (3.10) seja válida. Então (3.14) e (3.15) implicam (3.13).
Definição 3.6
Uma função \(\symbf {f}\) é dita continuamente diferenciável se \(\mathrm{D}_{\mathbf{x}}\symbf {f}\) existe para todo \(\mathbf{x}\) do domínio e depende continuamente de \(\mathbf{x}\).
Funções continuamente diferenciáveis são ditas de classe \(C^1\). Uma função é de classe \(C^2\) se a primeira e a segunda derivadas existem e são contínuas. Mais geralmente, uma função é dita de classe \(C^k\) se suas primeiras \(k\) derivadas existem e são contínuas. Se as derivadas \(\mathbf{f}^{(n)}\) existem para todo inteiro positivo \(n\), a função é dita suave ou, equivalentemente, de classe \(C^\infty \).
Exemplo 3.21 (Potência elétrica e propagação de incertezas (médio))
Um resistor tem potência \(P(V,R)=V^2/R\), com \(R\gt 0\). Perto de \(V=12\) V e \(R=6\ \Omega \), estime a variação de potência quando \(\Delta V=0{,}1\) V e \(\Delta R=0{,}05\ \Omega \).
A potência exata é \(12{,}1^2/6{,}05=24{,}2\) W; neste deslocamento particular a previsão coincide com o resultado exato. Para erros independentes com \(|\Delta V|\le 0{,}1\) e \(|\Delta R|\le 0{,}05\), a estimativa de primeira ordem é \(|\Delta P|\lesssim 0{,}6\) W. Essa última expressão é uma aproximação de sensibilidade, não uma garantia rigorosa sem controlar o resto.
Uma partícula percorre \(r(t)=(t,e^t)\) e um campo tem temperatura \(T(x,y)=x^2y\). Calcule \(\mathop{}\! \mathrm{d}T(r(t))/\mathop{}\! \mathrm{d}t\) pela regra da cadeia e por substituição direta. Ver solução
Por substituição, \(T(r(t))=t^2e^t\), cuja derivada é a mesma expressão. O produto entre o gradiente e a velocidade calcula a variação da temperatura observada pela partícula.
Assim \(J_{G\circ F}(0,0)=\begin{pmatrix} 1
& -1
\\ 2
& 2
\end{pmatrix}\). São matrizes \(2\times 2\). A ordem é \(J_G(F(0,0))J_F(0,0)\): primeiro se transforma o deslocamento na entrada de \(F\), depois o deslocamento na entrada de \(G\). Avaliar \(J_G\) na origem daria um resultado incorreto.
Um cilindro tem volume \(\pi r^2h\). Estime o maior erro relativo de primeira ordem quando os erros relativos em \(r\) e \(h\) são limitados por \(1\% \) e \(2\% \). Ver solução
Do diferencial de \(V=\pi r^2h\), com \(r,h\gt 0\),
\[ \frac{dV}{V}=2\frac{dr}{r}+\frac{dh}{h}. \]
O módulo do erro relativo de primeira ordem é limitado por \(2(1\% )+2\% =4\% \). É uma estimativa linear, não um limite exato para erros finitos. Por exemplo, os aumentos simultâneos máximos dão \((1{,}01)^2(1{,}02)-1=4{,}0502\% \), mostrando a pequena contribuição dos termos de ordem superior.
3.7 Gradientes, Rotacionais e Derivadas Direcionais
Definição 3.7
Seja \(f:A\subseteq \mathbb {R}^n\to \mathbb {R}\) um campo escalar diferenciável. O gradiente de \(f\) em \(\mathbf{x}\) é o vetor
Seja \(A\subseteq \mathbb {R}^n\) aberto e seja \(f:A\to \mathbb {R}\) diferenciável. Se \(\mathbf{x}\in A\) pertence ao conjunto de nível
\[ f(\mathbf{x})=K, \]
então \(\nabla f(\mathbf{x})\) é ortogonal a todo vetor tangente ao conjunto de nível em \(\mathbf{x}\). Em particular, se \(\nabla f(\mathbf{x})\ne \mathbf{0}\) e o conjunto de nível é uma hipersuperfície regular perto de \(\mathbf{x}\), o gradiente é um vetor normal a essa hipersuperfície.
Demonstração▼
Seja \(\mathbf{c}(t)\) uma curva diferenciável contida no conjunto de nível e suponha que \(\mathbf{c}(t_0)=\mathbf{x}\). Como
\[ f(\mathbf{c}(t))=K \]
para todo \(t\) próximo de \(t_0\), a regra da cadeia fornece
que em \((2, 1, 2)\) se torna \(\left(e^2 ,2e^2 ,2e^2\right)\). Normalizando esse vetor, obtemos
\[ \dfrac {1}{\sqrt{5}}\left(1 ,2 ,2\right). \]
Exemplo 3.24
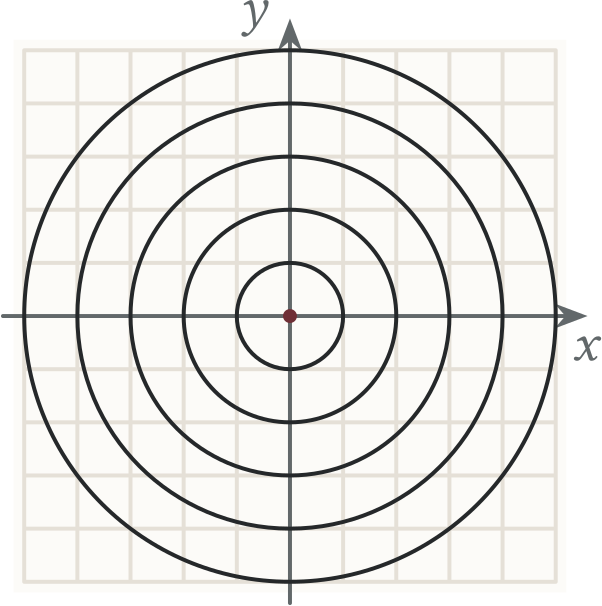
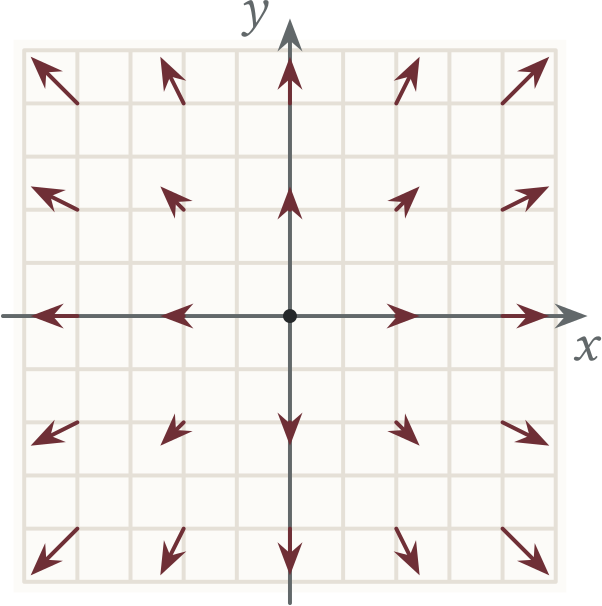
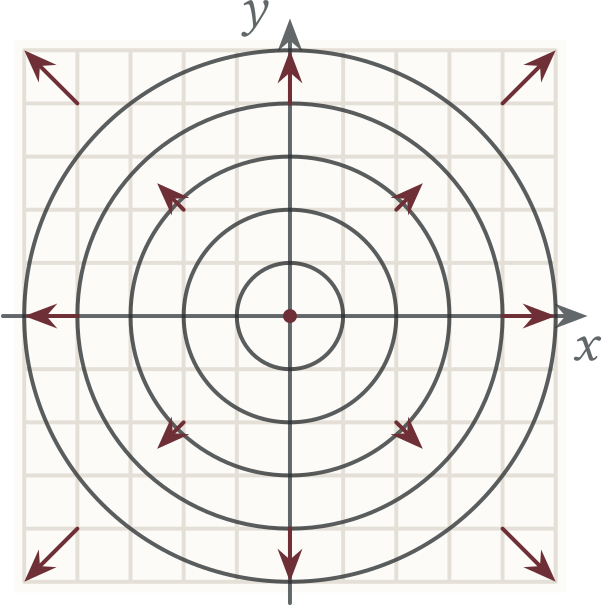
Esboce o campo vetorial gradiente de \(f(x,y)=x^2+y^2\), bem como várias curvas de nível dessa função.
Solução
As curvas de nível de uma função são definidas por
\[ f(x,y)=k \]
para diferentes valores de \(k\). Para nossa função, portanto, as curvas de nível são definidas pela equação
\[ x^2+y^2=k \]
e são circunferências centradas na origem, de raio \(\sqrt{k}\). O campo vetorial gradiente dessa função é
\[ \nabla f(x,y)=2x\mathbf{i}+2y\mathbf{j}. \]
A seguir apresentamos um esboço de algumas curvas de nível e do campo vetorial gradiente.
Exemplo 3.25
Seja \(f:\mathbb {R}^3 \rightarrow \mathbb {R}\) dada por \( f(x,y,z) = x + y^2-z^2.\) Determine a equação do plano tangente à superfície de nível de \(f\) que passa por \((1,2,3)\).
Solução
Um vetor normal ao plano é \(\nabla f(1, 2, 3)\). Como
Se \(\symbf {f}(x, y, z) = (x^2, y^2, ye^{z^2})\), então
\[ \div {f}{x} = 2x + 2y + 2yze^{z^2}. \]
Teorema do Valor Médio para Campos Escalares
O Teorema do Valor Médio se generaliza para campos escalares. A ideia é usar uma parametrização para obter uma função real de uma variável e, em seguida, aplicar o teorema de uma variável.
Teorema 3.15 (Teorema do Valor Médio para Campos Escalares)
Seja \(U\subseteq \mathbb {R}^n\) aberto e seja \(f:U\to \mathbb {R}\) diferenciável. Se \(\mathbf{x},\mathbf{y}\in U\) e o segmento que liga esses pontos está contido em \(U\), então existe um ponto \(\mathbf{z}\) no segmento aberto entre \(\mathbf{x}\) e \(\mathbf{y}\) tal que
Se \(\symbf {F}:\mathbb {R}^3 \to \mathbb {R}^3\) é um campo vetorial com componentes \(\symbf {F}=(F_1,F_2,F_3)\), definimos o rotacional de \(\symbf {F}\) por
e calcular o produto vetorial tratando os dois termos como vetores tridimensionais.
Exemplo 3.27
Se \(\symbf {F}(x) = x / \left\lvert x\right\rvert ^3\), então \(\nabla \times \symbf {F} = 0\).
Observação 3.17
No exemplo anterior, \(\symbf {F}\) é proporcional à força gravitacional exercida por um corpo na origem. Sabemos, pela experiência, que quando uma esfera é atraída para a Terra apenas pela gravidade ela não começa a girar, o que é consistente com o cálculo \(\nabla \times \symbf {F} = 0\).
Exemplo 3.28
Se \(v(x, y, z) = (\sin z, 0, 0)\), então \(\nabla \times v = (0, \cos z, 0 )\).
Observação 3.18
Pense em \(v\) como o campo de velocidades de um fluido entre duas placas situadas em \(z = 0\) e \(z = \pi \). Uma pequena esfera colocada mais próxima da placa inferior experimenta uma velocidade maior em sua parte superior do que em sua parte inferior e, portanto, deve começar a girar no sentido anti-horário em torno do eixo \(y\). Isso é consistente com nosso cálculo de \(\nabla \times v\).
A definição do operador rotacional pode ser generalizada ao espaço de dimensão \(n\).
Definição 3.10
Sejam \(\symbf {g}_i:\mathbb {R}^n \rightarrow \mathbb {R}^n\), \(1 \leq i \leq n - 2\), campos vetoriais com \(\mathbf{g}_{i} = (g_{i1}, g_{i2}, \ldots , g_{in})\). Então o rotacional de \(({g}_{1}, {g}_{2}, \ldots , g_{n - 2})\) é
Seja \(A \subseteq \mathbb {R}^n\) aberto e seja \(\symbf {f}:A \rightarrow \mathbb {R}\) um campo escalar diferenciável em \(A\). Seja \(\mathbf{v}\in \mathbb {R}^n \setminus \{ \mathbf{0}\} \) tal que \(\mathbf{x} + t\mathbf{v} \in A\) para \(t\in \mathbb {R}\) suficientemente pequeno. Então a derivada direcional de \(\symbf {f}\) na direção de \(\mathbf{v}\) no ponto \(\mathbf{x}\) é definida e denotada por
Alguns autores exigem que o vetor \(\mathbf{v}\) na Definição 3.11 seja unitário.
Teorema 3.20
Seja \(A \subseteq \mathbb {R}^n\) aberto e seja \(\symbf {f}:A \rightarrow \mathbb {R}\) um campo escalar diferenciável em \(A\). Seja \(\mathbf{v}\in \mathbb {R}^n \setminus \{ \mathbf{0}\} \) tal que \(\mathbf{x} + t\mathbf{v} \in A\) para \(t\in \mathbb {R}\) suficientemente pequeno. Então a derivada direcional de \(\symbf {f}\) na direção de \(\mathbf{v}\) no ponto \(\mathbf{x}\) é dada por
\[ \nabla f(\mathbf{x}) \cdot \mathbf{v}. \]
Exemplo 3.30
Determine a derivada direcional de \(\symbf {f}(x, y, z) = x^3 + y^3 - z^2\) na direção de \(\left(1 ,2 ,3\right)\).
Aplicaçãomédio A temperatura em um ponto do espaço é \(T = xy + yz + zx\).
a) Determine a direção na qual a temperatura varia mais rapidamente com a distância a partir de \((1,1,1)\). Qual é a taxa máxima de variação?
b) Determine a derivada de \(T\) na direção do vetor \(3 \mathbf{ i} - 4 \mathbf{ k}\) em \((1,1,1)\).
Ver solução
a) Aqui, \(\nabla T = (y+z) \mathbf{ i} + (x+z) \mathbf{ j} + (y+x) \mathbf{ k}\). A taxa máxima de variação em \((1,1,1)\) é \(|\nabla T(1,1,1)| = 2 \sqrt{3}\), e os cossenos diretores são
Consolidaçãobásico Para cada uma das funções vetoriais \(\mathbf{F}\) a seguir, determine se \(\nabla \phi = \mathbf{F}\) possui solução e, em caso afirmativo, determine-a.
a) \(\mathbf{ F} = 2 x y z^{3} \mathbf{ i} - (x^{2} z^{3} + 2 y) \mathbf{ j} + 3 x^{2} y z^{2} \mathbf{ k}\)
b) \(\mathbf{ F} = 2 x y \mathbf{ i} + (x^{2} + 2 y z) \mathbf{ j} + (y^{2} + 1) \mathbf{ k}\)
Ver solução
a) Aqui, a condição \(\nabla \phi = \mathbf{F}\) exige \(\nabla \times \mathbf{F} = 0\), o que não ocorre. Portanto, não há solução.
b) Aqui, \(\nabla \times \mathbf{F} = 0\), de modo que
\begin{eqnarray*} \phi (x,y,z) = x^{2} y + y^{2} z + z + c. \end{eqnarray*}
Problema
Consolidaçãobásico Seja \(\symbf {f}(x,y,z)=xe^{yz}\). Determine
Aplicaçãobásico Determine o plano tangente à superfície \(\dfrac {x^2}{2}-y^2-z^2=0\) no ponto \((2,-1,1)\).
Problema
Aplicaçãobásico Determine o ponto da superfície
\[ x^2+y^2-5xy+xz-yz=-3 \]
para o qual o plano tangente é \(x-7y=-6\). Ver solução
O vetor \(\left(1 ,-7 ,0\right)\) é perpendicular ao plano. Defina \(\symbf {f}(x,y,z)=x^2+y^2-5xy+xz-yz+3\). Então \((\nabla f)(x,y,z)=\left(2x-5y+z ,2y-5x-z \\ x-y\right)\). Observe que \(\nabla f(x,y,z)\) é paralelo ao vetor \(\left(1 ,-7 ,0\right)\) e, portanto, existe uma constante \(a\) tal que
Consolidaçãobásico Determine um vetor que aponte na direção em que \(\symbf {f}(x,y,z) = 3xy-9xz^2+y\) cresce mais rapidamente no ponto \((1, 1, 0)\).
Problema
Consolidaçãobásico Seja \(\mathrm{D}_{\mathbf{u}}\symbf {f}(x,y)\) a derivada direcional de \(\symbf {f}\) em \((x,y)\) na direção do vetor unitário \(\mathbf{u}\). Se \(\nabla f(1,2) = 2\mathbf{i} - \mathbf{j}\), determine \(\mathrm{D}_{(\dfrac {3}{5},\dfrac {4}{5})}\symbf {f}(1,2)\).
Problema
Consolidaçãobásico Use uma aproximação linear da função \(\symbf {f}(x, y) = e^{x\cos 2y}\) em \((0, 0)\) para estimar \(\symbf {f}(0.1, 0.2)\). Ver solução
Essa identidade é essencialmente a regra do produto: \(\mathop{}\! \mathrm{d}{uv} = u\mathop{}\! \mathrm{d}{v}+v\mathop{}\! \mathrm{d}{u}\), em que \(\nabla \) atua como operador diferencial e \(\times \) é o produto. Recorde que, quando definimos o volume de um paralelepípedo gerado pelos vetores \(\mathbf{a}\), \(\mathbf{b}\), \(\mathbf{c}\), vimos que
Tratando \(\nabla = \nabla _{\mathbf{u}}+ \nabla _{\mathbf{v}}\) como um vetor, primeiro mantendo \(\mathbf{v}\) constante e depois mantendo \(\mathbf{u}\) constante, obtemos
Justificaçãomédio Seja \(\phi :\mathbb {R}^3\to \mathbb {R}\) um campo escalar e sejam \(\mathbf{U}, \mathbf{V}:\mathbb {R}^3\to \mathbb {R}^3\) campos vetoriais. Prove que
Consolidaçãobásico Determine os ângulos formados pelo gradiente de \(\symbf {f}(x,y)=x^{\sqrt{3}}+y\) no ponto \((1,1)\) com os eixos coordenados. Ver solução
Um ângulo de \(\dfrac {\pi }{6}\) com o eixo \(x\) e \(\dfrac {\pi }{3}\) com o eixo \(y\).
Exemplo 3.31 (Sensor em movimento em um campo térmico (médio))
Seja \(T(x,y)=100e^{-(x^2+4y^2)}\). No ponto \((1,1/2)\), determine a direção unitária de maior aumento de temperatura e a taxa registrada por um sensor com velocidade \((1,-1)\).
No ponto dado, \(\nabla T=(-200,-400)e^{-2}\). A direção de maior aumento é \((-1,-2)/\sqrt5\) e a taxa máxima por unidade de distância é \(200\sqrt5\, e^{-2}\). Pela regra da cadeia, o sensor registra
A taxa no tempo inclui a velocidade do sensor; a taxa direcional por unidade de distância exige uma direção unitária.
3.8 O Significado Geométrico da Divergência e do Rotacional
Nesta seção apresentamos algumas interpretações heurísticas para o significado da divergência e do rotacional. Essas interpretações serão demonstradas formalmente nos capítulos 6 e 7.
3.8.1 Divergência
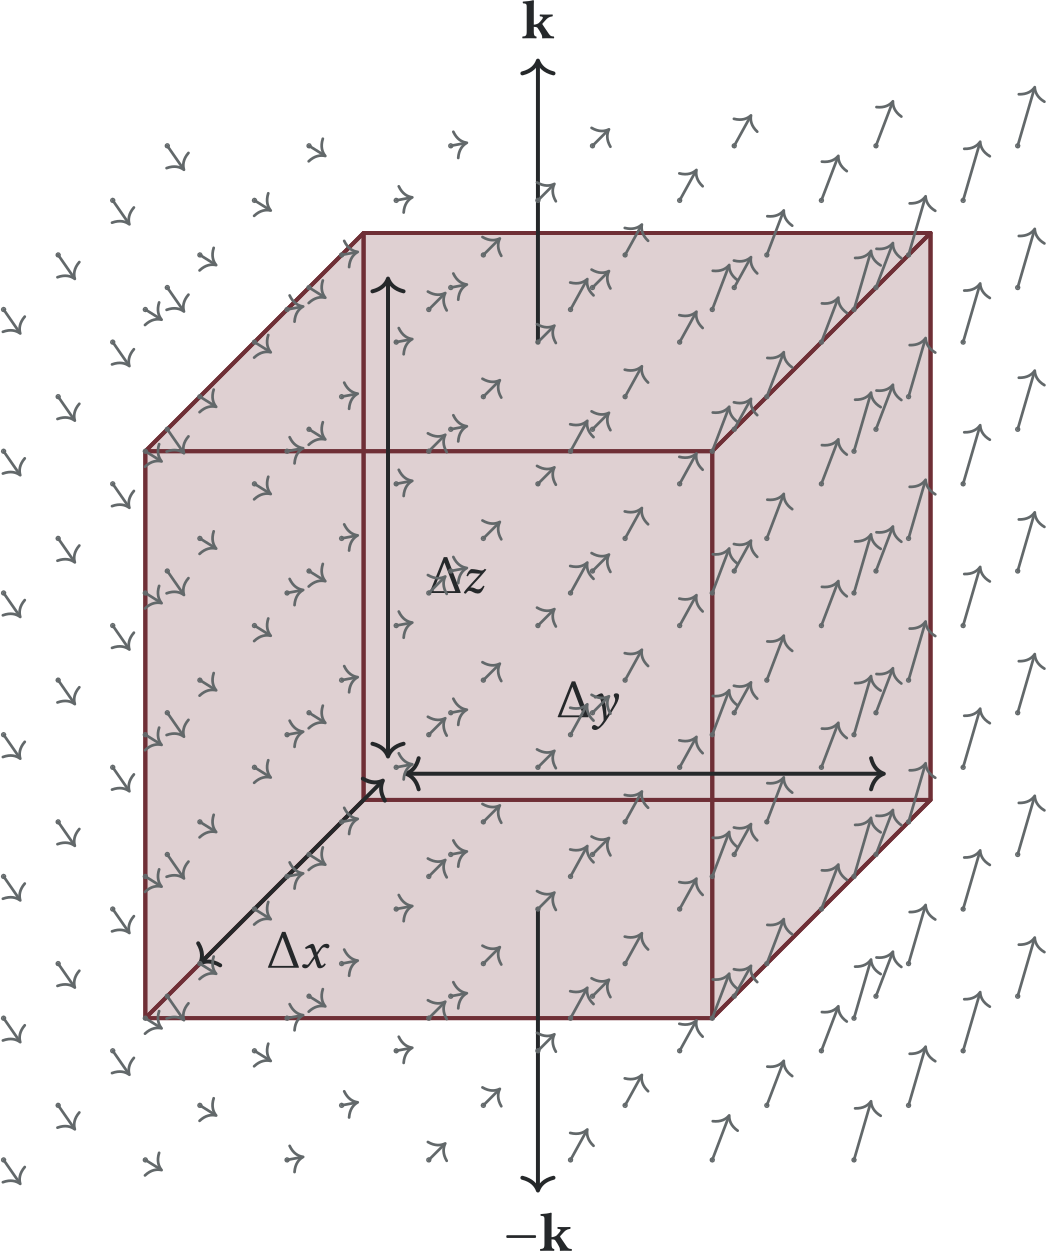
Figura3.4Cálculo da contribuição vertical para o fluxo.
Considere um pequeno paralelepípedo fechado, com faces paralelas aos planos coordenados, como na Figura 3.4. Qual é o fluxo de \(\mathbf{F}\) para fora do paralelepípedo?
Considere primeiro a contribuição vertical, isto é, o fluxo para cima através da face superior somado ao fluxo através da face inferior. Essas duas faces têm área \(\Delta A=\Delta x\, \Delta y\), mas seus vetores normais exteriores apontam em direções opostas, de modo que
em que multiplicamos e dividimos por \(\Delta z\) para obter o volume \(\Delta V=\Delta x\, \Delta y\, \Delta z\) no terceiro passo e usamos a definição de derivada no último passo.
Repetindo o argumento para os pares restantes de faces, segue que o fluxo total para fora do paralelepípedo é
Como o fluxo total é proporcional ao volume do paralelepípedo, ele tende a zero quando o volume do paralelepípedo tende a zero. A quantidade interessante é, portanto, a razão entre fluxo e volume; essa razão é chamada divergência.
Em qualquer ponto \(P\), podemos definir a divergência de um campo vetorial \(\mathbf{F}\), escrita \(\nabla \cdot \mathbf{F}\), como o fluxo de \(\mathbf{F}\) por unidade de volume que sai de um pequeno paralelepípedo em torno de \(P\).
Assim, a divergência de \(\mathbf{F}\) no ponto \(P\) é o fluxo por unidade de volume através de um pequeno paralelepípedo em torno de \(P\), que, em coordenadas retangulares, é dado por
Cálculos análogos permitem determinar expressões para a divergência em outros sistemas de coordenadas, a partir das correspondentes mudanças de variáveis.
3.8.2 Rotacional
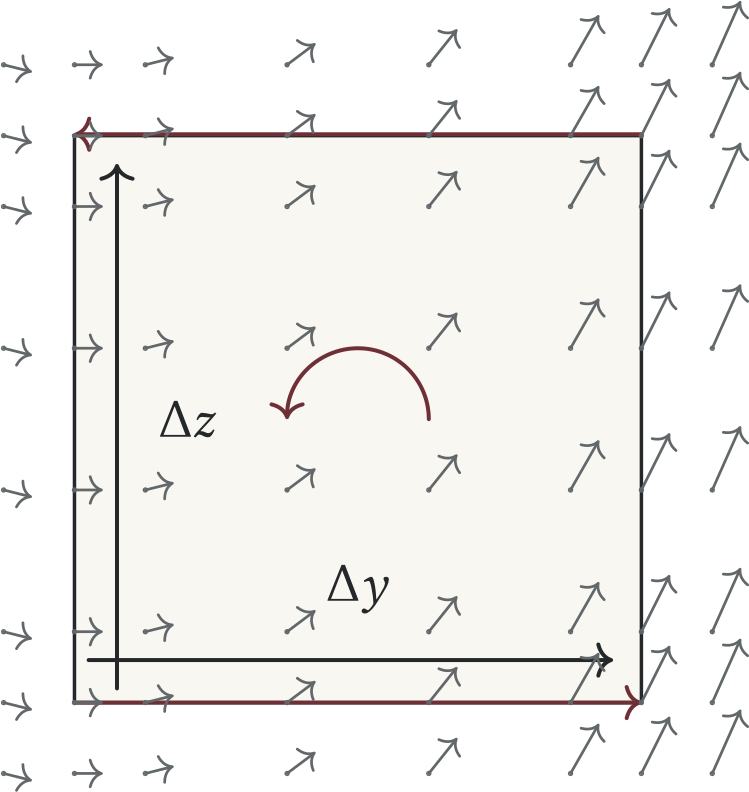
Figura3.5Cálculo da contribuição horizontal para a circulação ao redor de um pequeno retângulo.
Intuitivamente, o rotacional é a circulação por unidade de área, isto é, a densidade de circulação ou taxa de rotação (a intensidade da torção em um único ponto).
Considere um pequeno retângulo no plano \(yz\), com lados paralelos aos eixos coordenados, como na figura. Qual é a circulação de \(\mathbf{F}\) ao redor desse retângulo?
Considere primeiro as arestas horizontais, em cada uma das quais \(d\mathbf{r}=\Delta y\, \mathbf{j}\). Entretanto, ao calcular a circulação de \(\mathbf{F}\) ao redor do retângulo, percorremos essas duas arestas em sentidos opostos. Em particular, ao percorrer o retângulo no sentido anti-horário, \(\Delta y\lt 0\) na parte superior e \(\Delta y\gt 0\) na parte inferior.
em que multiplicamos e dividimos por \(\Delta z\) para obter o elemento de área \(\Delta A=\Delta y\, \Delta z\) no terceiro passo e usamos a definição de derivada no passo final.
Assim como no caso da divergência, nesse argumento estamos supondo que \(\mathbf{F}\) não varia muito nas direções \(x\) e \(y\), embora nos interesse sua variação na direção \(z\).
Repetindo o argumento para os dois lados restantes, obtemos
onde é preciso ter cuidado com os sinais, que são diferentes dos de (3.16). Somando as duas expressões, obtemos
\begin{equation} \hbox{circulação total no plano $yz$} \approx \left( \dfrac {\partial F_z}{\partial y} - \dfrac {\partial F_y}{\partial z} \right) \Delta y\, \Delta z. \tag{3.18} \end{equation}
Como isso é proporcional à área do retângulo, a expressão tende a zero quando a área tende a zero. A quantidade interessante é, portanto, a razão entre a circulação e a área.
Estamos calculando a componente \(\mathbf{i}\) do rotacional.
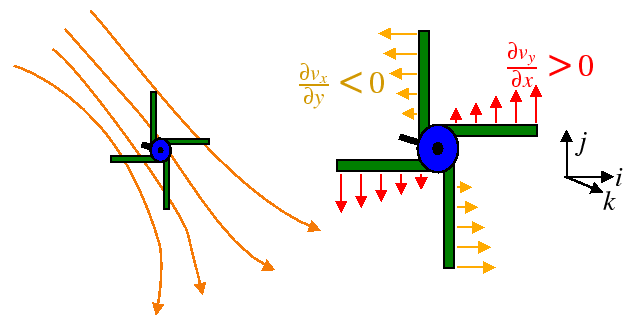
Figura3.6Considere uma pequena roda de pás colocada em um campo vetorial de posição. Se a componente \(v_y\) é uma função crescente de \(x\), isso tende a fazer a roda girar (no sentido positivo, anti-horário) em torno do eixo \(\hat{k}\). Se a componente \(v_x\) é uma função decrescente de \(y\), isso também tende a fazer a roda girar no sentido positivo, anti-horário, em torno do eixo \(\hat{k}\). O impulso resultante para a rotação em torno do eixo \(\hat{k}\) é a soma dos dois. Fonte: MIT
Para \(v=(ax,by,cz)\), calcule a divergência e interprete o sinal de \(a+b+c\) em um pequeno volume de fluido. Ver solução
A divergência é \(a+b+c\). Em um pequeno volume transportado pelo campo, ela mede a taxa relativa instantânea de variação do volume: sinal positivo indica expansão, negativo contração e zero ausência de variação volumétrica de primeira ordem. Um valor zero não obriga cada direção a permanecer inalterada; expansões e contrações podem compensar-se.
Para a rotação rígida \(v=(-\omega y,\omega x,0)\), calcule o rotacional e compare seu módulo com a velocidade angular. Ver solução
O rotacional é \((0,0,2\omega )\). Seu módulo é \(2|\omega |\), o dobro da velocidade angular da rotação rígida. A vorticidade registra a rotação local do campo, mas não deve ser identificada numericamente com a velocidade angular: esta é metade da vorticidade nesse movimento.
Um fluido incompressível tem \(v=(x^2,-2xy,w(x,y,z))\). Determine a condição sobre \(w_z\) e dê um exemplo de campo que a satisfaça. Ver solução
A condição de incompressibilidade é
\[ \nabla \cdot v=2x-2x+w_z=w_z=0. \]
Logo \(w\) deve ser independente de \(z\) em cada intervalo coordenado do domínio. Um exemplo é \(w=x+y\). A incompressibilidade não significa velocidade nula: as componentes horizontais já produzem um escoamento com compensação das taxas de deformação.
3.9 Equações de Maxwell
Os operadores de divergência e rotacional descrevem agora relações entre campos físicos. As equações abaixo são escritas em unidades SI, para o vácuo, com fontes \(\rho \) e \(\mathbf j\). Em meios materiais, a descrição macroscópica exige também relações constitutivas.
As equações de Maxwell formam um conjunto de quatro equações que descrevem o comportamento do eletromagnetismo. Em conjunto com a lei da força de Lorentz e as condições iniciais e de contorno apropriadas, elas constituem a descrição clássica dos campos e de sua ação sobre cargas.
Para começar, há dois campos fundamentais no eletromagnetismo, conhecidos como campos elétrico e magnético. Eles são denotados por \(\mathbf{E}(r, t)\) e \(\mathbf{B}(r, t)\), respectivamente.
Para compreender o eletromagnetismo, precisamos explicar como os campos elétrico e magnético são formados e como esses campos afetam partículas carregadas. Esta última parte é relativamente direta e é descrita pela lei da força de Lorentz.
em que \(\varepsilon _0\) é a constante elétrica (isto é, a permissividade do vácuo) e \(\mu _0\) é a constante magnética (isto é, a permeabilidade do vácuo), ambas constantes.
Supondo campos suficientemente regulares para comutar as derivadas, aplique a divergência à lei de Ampère–Maxwell e deduza \(\partial _t\rho +\nabla \cdot \mathbf j=0\). Ver solução
Aplique a divergência a \(\nabla \times B-\mu _0\varepsilon _0\partial _tE=\mu _0j\). Como a divergência de um rotacional é zero e as derivadas comutam,
Substituindo \(\nabla \cdot E=\rho /\varepsilon _0\) e cancelando \(\mu _0\), obtemos \(\partial _t\rho +\nabla \cdot j=0\). Essa é a conservação local da carga; sua forma integral resulta de integrar em um volume fixo e aplicar Gauss.
No vácuo sem fontes, use as equações de Maxwell para obter \(\nabla ^2\mathbf E=\mu _0\varepsilon _0\partial _t^2\mathbf E\). Ver solução
No vácuo sem fontes, \(\nabla \cdot E=0\), \(\nabla \times E=-\partial _t B\) e \(\nabla \times B=\mu _0\varepsilon _0\partial _tE\). Aplique o rotacional à segunda relação:
Usando \(\nabla \times (\nabla \times E)=\nabla (\nabla \cdot E)-\nabla ^2E\), segue a equação pedida. A regularidade deve permitir as derivadas de segunda ordem e sua comutação. A velocidade de propagação do modelo é \(1/\sqrt{\mu _0\varepsilon _0}\).
Uma carga \(q\) tem velocidade \((v,0,0)\) em campos \(\mathbf E=(0,E,0)\) e \(\mathbf B=(0,0,B)\). Determine a força de Lorentz e a condição para ela se anular. Ver solução
O produto vetorial é \((v,0,0)\times (0,0,B)=(0,-vB,0)\). Assim \(F=(0,q(E-vB),0)\). Para uma carga não nula, a força se anula se \(E=vB\). Se \(B\ne 0\), isso equivale a \(v=E/B\); se \(B=0\), é preciso \(E=0\). Para \(q=0\), a força é sempre zero. O sinal do termo magnético depende da ordem do produto vetorial.
3.10 Funções Inversas
A aproximação linear também indica quando as saídas podem servir como novas entradas. O Teorema da Função Inversa torna essa ideia precisa: a invertibilidade da derivada garante uma inversa em uma vizinhança, mas não elimina ambiguidades globais, como a periodicidade de um ângulo.
Uma função \(\symbf {f}\) é injetiva se pontos distintos de seu domínio têm imagens distintas. Nesse caso, cada ponto \(\mathbf{u}\in \operatorname {Im}(\symbf {f})\) é imagem de um único ponto do domínio, e podemos definir
\[ \symbf {f}^{-1}(\mathbf{u}) = \text{o único }\mathbf{x}\in \operatorname {Dom}(\symbf {f}) \text{ tal que } \symbf {f}(\mathbf{x})=\mathbf{u}. \]
possui inversa, denotada por \(\symbf {f}^{-1}_S\).
Definição 3.15
Dizemos que \(\symbf {f}\) é localmente invertível em \(\mathbf{x}_0\) se existe uma vizinhança \(U\) de \(\mathbf{x}_0\) na qual a restrição \(\left.\symbf {f}\right|_U\) é injetiva.
\[ \det J_{\symbf {f}}(x,y) = \det \begin{bmatrix} e^x\cos y
& -e^x\sin y
\\ e^x\sin y
& e^x\cos y
\end{bmatrix} = e^{2x}\ne 0, \]
mas não é injetiva em \(\mathbb {R}^2\), pois é \(2\pi \)-periódica na variável \(y\).
Teorema 3.22 (Teorema da Função Inversa)
Seja \(U\subseteq \mathbb {R}^n\) aberto e seja \(\symbf {f}:U\to \mathbb {R}^n\) de classe \(C^1\). Se \(\mathbf{a}\in U\) e \(\mathrm{D}_{\mathbf{a}}\symbf {f}\) é invertível, então existem abertos \(U'\subseteq U\) e \(V'\subseteq \mathbb {R}^n\), com
A condição de invertibilidade da derivada também é necessária para a existência de uma inversa diferenciável. De fato, se \(\symbf {g}\) é uma inversa local diferenciável de \(\symbf {f}\), então
Determine os pontos em que \(F(x,y)=(x^2-y^2,2xy)\) admite inversa local diferenciável. Mostre que ela não é globalmente injetiva no plano sem a origem. Ver solução
Temos \(J_F=\begin{pmatrix} 2x
& -2y
\\ 2y
& 2x
\end{pmatrix}\) e \(\det J_F=4(x^2+y^2)\). Portanto há inversa local diferenciável em cada ponto diferente da origem. Na origem, uma inversa diferenciável local é impossível pela regra da cadeia, que exigiria uma derivada invertível. Além disso, \(F(x,y)=F(-x,-y)\), logo a aplicação não é globalmente injetiva no plano perfurado. Invertibilidade local não implica invertibilidade global.
Para \(F(x,y)=(e^x\cos y,e^x\sin y)\), escolha uma faixa angular de largura menor que \(2\pi \) e descreva uma inversa na imagem. Explique por que a escolha da faixa é necessária. Ver solução
Escolha \(y\in (\alpha ,\beta )\) com \(0\lt \beta -\alpha \lt 2\pi \). Na imagem desse setor, defina o ramo angular \(\operatorname {Arg}_{(\alpha ,\beta )}(u+iv)\). A inversa é
O raio é sempre positivo, e o determinante jacobiano é \(e^{2x}\gt 0\). A restrição angular elimina a identificação \(y\sim y+2\pi \). O ramo deve corresponder ao setor escolhido; não se pode usar a função arctangente simples em todos os quadrantes.
3.11 Funções Implícitas
O Teorema da Função Implícita permite resolver localmente uma equação para algumas variáveis em função das demais.
Teorema 3.23 (Teorema Especial da Função Implícita)
Seja \(U\subseteq \mathbb {R}^{n+1}\) aberto e seja \(f:U\to \mathbb {R}\) de classe \(C^1\). Suponha que \((\mathbf{a},b)\in U\),
Então existem abertos \(U'\subseteq \mathbb {R}^n\) e \(V'\subseteq \mathbb {R}\), com \(\mathbf{a}\in U'\) e \(b\in V'\), e uma única função \(g:U'\to V'\) de classe \(C^1\) tal que
\[ g(\mathbf{a})=b \]
e
\[ f(\mathbf{x},g(\mathbf{x}))=c \qquad \text{para todo }\mathbf{x}\in U'. \]
A unicidade local também decorre da invertibilidade de \(\symbf {F}\).
Observação 3.24
No caso \(n=1\), a equação \(f(x,y)=c\) descreve localmente uma curva. A condição \(\partial f/\partial y\ne 0\) garante que essa curva pode ser escrita, perto do ponto considerado, na forma \(y=g(x)\).
Observação 3.25
A escolha de \(y\) como última coordenada é apenas uma convenção. Se uma derivada parcial \(\partial _i f\) é não nula no ponto, podemos resolver localmente a equação para a coordenada \(x_i\) em função das demais.
Teorema 3.26 (Teorema Geral da Função Implícita)
Seja \(U\subseteq \mathbb {R}^{n+m}\) aberto e seja
\[ \symbf {f}:U\to \mathbb {R}^m \]
de classe \(C^1\). Escreva os pontos de \(\mathbb {R}^{n+m}\) como \((\mathbf{x},\mathbf{y})\), com \(\mathbf{x}\in \mathbb {R}^n\) e \(\mathbf{y}\in \mathbb {R}^m\). Suponha que
\[ (\mathbf{a},\mathbf{b})\in U, \qquad \symbf {f}(\mathbf{a},\mathbf{b})=\mathbf{0}, \]
seja invertível. Então existem abertos \(A\subseteq \mathbb {R}^n\) e \(B\subseteq \mathbb {R}^m\), contendo respectivamente \(\mathbf{a}\) e \(\mathbf{b}\), e uma única função
cujo determinante é \(\det D_yf_{(a,b)}\ne 0\). Pelo teorema da função inversa, \(H\) possui inversa local de classe \(C^1\). Como preserva as primeiras coordenadas, essa inversa tem a forma \((x,z)\mapsto (x,h(x,z))\). Diminuindo as vizinhanças, podemos definir \(g(x)=h(x,0)\) para todo \(x\in A\). Então \(f(x,g(x))=0\). Se \(y\in B\) também satisfaz \(f(x,y)=0\), a injetividade local de \(H\) implica \(y=g(x)\), dando a unicidade. Diferenciando a identidade, obtemos
\[ D_xf_{(x,g(x))}+D_yf_{(x,g(x))}\, Dg_x=0. \]
Por continuidade, o bloco \(D_yf\) continua invertível depois de uma nova redução das vizinhanças. Multiplicá-lo pela inversa fornece a fórmula da derivada enunciada. Assim o sistema de equações foi resolvido localmente, com controle tanto da existência quanto da variação da solução.
Em outras palavras, quando o bloco de derivadas em relação às variáveis \(\mathbf{y}\) é invertível, a equação
O menor \(2\times 2\) formado pelas colunas correspondentes a \(x\) e \(z\) é invertível. Portanto, pelo Teorema da Função Implícita, \(x\) e \(z\) podem ser expressos localmente e de modo único como funções de \(y\).
Um equilíbrio térmico satisfaz \(T^4+pT-q=0\). Para \(p,q\gt 0\) e uma solução \(T\gt 0\), justifique a dependência local \(T=T(p,q)\) e determine \(T_p,T_q\), interpretando seus sinais. Ver solução
Defina \(F(T,p,q)=T^4+pT-q\). Como \(F_T=4T^3+p\gt 0\) para \(T\gt 0\) e \(p\gt 0\), existe uma função local diferenciável \(T(p,q)\). As derivadas são
Mantendo \(q\) fixo, aumentar \(p\) reduz a temperatura de equilíbrio do modelo; mantendo \(p\) fixo, aumentar \(q\) eleva-a. Essas interpretações dizem respeito à equação proposta, sem atribuir unidades não especificadas aos parâmetros.
Para \(x+y+z=0\) e \(x^2+y^2+z^2=2\), verifique se \(y,z\) podem ser escritos como funções de \(x\) perto de \((0,1,-1)\) e calcule \(\dot y(0),\dot z(0)\). Ver solução
Para as duas restrições, o Jacobiano em relação a \((y,z)\), no ponto indicado, é \(\begin{pmatrix} 1
& 1
\\ 2
& -2
\end{pmatrix}\), cujo determinante é \(-4\). Portanto existem funções locais \(y(x),z(x)\). Derivando as equações,
\[ 1+y'+z'=0,\qquad 2x+2yy'+2zz'=0. \]
Em \(x=0\), obtemos \(y'+z'=-1\) e \(y'-z'=0\). Assim \(y'(0)=z'(0)=-1/2\).
3.12 Operações Diferenciais Comuns na Notação de Einstein
Apresentamos aqui as operações diferenciais mais comuns escritas na notação de Einstein.
O operador \(\nabla \) é um operador diferencial parcial espacial definido, em sistemas de coordenadas cartesianas, por
O gradiente de uma função vetorial diferenciável de posição \(\mathbf{A}\) (que é o produto externo entre o operador \(\nabla \) e o vetor, a ser definido em \(\S \) 10.3.3) é definido por
O operador laplaciano atuando sobre um vetor diferenciável \(\mathbf{A}\) é definido componente a componente, de maneira análoga ao laplaciano de um escalar:
Apresentamos aqui algumas identidades amplamente utilizadas do cálculo vetorial, tanto na notação vetorial tradicional quanto em sua forma equivalente na notação de Einstein. Nos itens a seguir, \(f\) e \(h\) são campos escalares diferenciáveis; \(\mathbf{A}\), \(\mathbf{B}\), \(\mathbf{C}\) e \(\mathbf{D}\) são campos vetoriais diferenciáveis; e \(\mathbf{r}=x_{i}\mathbf{e}_{i}\) é o vetor posição.
Isso também pode ser concluído a partir da terceira linha: pela condição de continuidade, \(\partial _{i}\) e \(\partial _{j}\) podem trocar de ordem sem alterar o valor do termo, enquanto a troca correspondente da ordem de \(i\) e \(j\) em \(\epsilon _{ijk}\) muda o sinal. Assim, cada termo da soma possui seu oposto e os termos somam zero (veja a Eq. 10.39).
Problema
Justificaçãomédio \(\nabla \times \left(\nabla f\right)=\mathbf{0}\) Ver solução
Isso também pode ser concluído a partir da terceira linha por um argumento análogo ao do item anterior. Como \(\left[\nabla \times \left(\nabla f\right)\right]_{i}\) é uma componente arbitrária, cada componente é zero.
Problema
Justificaçãomédio \(\nabla \left(fh\right)=f\nabla h+h\nabla f\) Ver solução
Como \(i\) é um índice livre, a identidade está demonstrada para todas as componentes. Essa identidade também pode ser vista como um caso particular da penúltima identidade, observando que, no segundo termo do lado direito, o laplaciano deve preceder o vetor; portanto, não é necessária uma demonstração independente.