Aplicações de tensores
11.1 O tensor de inércia
O tensor de inércia reúne, em um único objeto, a resposta de um corpo a rotações em diferentes direções. A conexão com os capítulos anteriores é concreta: a relação entre velocidade angular e momento angular é linear, mas não precisa preservar a direção. Começaremos pela soma de partículas, passaremos à distribuição contínua e usaremos a simetria para reduzir os cálculos.
Nesta seção e nas seguintes, trabalharemos em coordenadas cartesianas ortonormais no espaço euclidiano tridimensional. Identificamos componentes de vetores e covetores por meio da métrica euclidiana e, como é usual nesse contexto, somamos índices repetidos mesmo quando aparecem ambos em posição inferior.
Considere massas \(m_\alpha \) nas posições \(\mathbf{r}_\alpha \), todas girando com velocidade angular \(\symbf {\omega }\) em torno de \(\mathbf{0}\). Assim, as velocidades são \(\mathbf{v}_\alpha =\symbf {\omega }\times \mathbf{r}_\alpha \). O momento angular total é
Pela identidade do produto vetorial triplo, em componentes temos
onde
Por inspeção, \(I\) é um tensor simétrico.
A simetria de \(I\) tem também uma interpretação energética. Se \(\rho \geq 0\),
Logo, \(I\) é semidefinido positivo e a energia cinética de rotação é \(K=\frac12\omega _iI_{ij}\omega _j\). Para um corpo com massa distribuída em um volume de interior não vazio e densidade positiva, essa expressão é positiva para toda \(\symbf {\omega }\ne 0\). Os autovetores de \(I\) são os eixos principais: nessas direções, \(\mathbf{L}\) e \(\symbf {\omega }\) são paralelos.
O alto grau de simetria significa que precisamos calcular apenas duas das nove integrais possíveis. Se a densidade uniforme é \(\rho \), então \(M=\rho b^3\).
Por outro lado, todos os momentos fora da diagonal são nulos; por exemplo, \(I_{xy} = \displaystyle \int \ dV \rho (-xy).\)
Essa é uma função ímpar de \(x\) e \(y\), e nossa integração é simétrica em relação à origem em todas as direções; portanto, ela se anula identicamente. Assim, o tensor de inércia do cubo em torno de seu centro é
11.1.1 Teorema dos eixos paralelos
O teorema dos eixos paralelos relaciona o tensor de inércia calculado em torno do centro de massa ao tensor calculado em torno de uma origem transladada, sem rotação dos eixos.
Para isso, consideramos dois sistemas de coordenadas: o primeiro, \(\mathbf{r}=(x,y,z)\), com origem no centro de massa de um objeto qualquer, e o segundo, \(\mathbf{r'}=(x',y',z')\), cuja origem está deslocada, sem rotação dos eixos. O vetor constante \(\mathbf{a}\) aponta da nova origem para o centro de massa.
Em forma vetorial, as coordenadas estão relacionadas por
Pela definição do tensor de inércia e pela relação \(\mathbf{r'}=\mathbf{r}+\mathbf{a}\),
Como a origem inicial está no centro de massa, \(\int _V\rho \mathbf{r}\, \mathop{}\! \mathrm{d}V=\mathbf{0}\). Os termos lineares em \(\mathbf{r}\) desaparecem, e \(\int _V\rho \, \mathop{}\! \mathrm{d}V=M\). Resta \(J_{ij}=I_{ij}+M(a^2\delta _{ij}-a_i a_j)\).
O tensor de inércia no centro de massa era
Se, em vez disso, queremos o tensor em torno de um vértice do cubo, o vetor de deslocamento é
logo \(a^2=(3/4)b^2\). Podemos construir a diferença como uma matriz: as componentes diagonais são
e as componentes fora da diagonal são
portanto, o tensor de inércia deslocado é
Exercícios
Ver solução
Cada massa contribui com \(m(a^2I-rr^T)\), logo o tensor total é
Para \(m,a\gt 0\), a energia é \(K=ma^2(\omega _y^2+\omega _z^2)\), e é nula exatamente quando a velocidade angular é paralela ao eixo \(x\). As massas estão nesse eixo e não se deslocam sob rotação em torno dele. O modelo pontual possui uma degenerescência que não ocorre para um corpo com volume e densidade positiva.
Ver solução
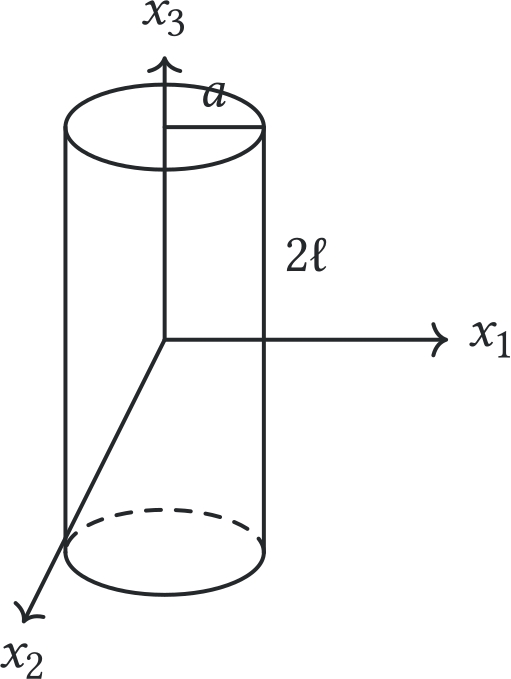
Para o cilindro homogêneo de massa \(M\), raio \(a\) e altura \(2\ell \), centrado na origem com eixo longitudinal \(z\), escreva \(A=M(a^2/4+\ell ^2/3)\) e \(C=Ma^2/2\). Então \(I=\operatorname {diag}(A,A,C)\), e
O vetor \(L\) é paralelo a \((1,0,1)\) se e somente se \(A=C\), isto é, \(\ell =\sqrt3a/2\) para \(\ell \gt 0\). Fora dessa relação, uma direção oblíqua não é eixo principal, embora os eixos coordenados sejam.
Ver solução
O momento em torno do eixo central longitudinal é \(I_c=Ma^2/2\). Pelo teorema dos eixos paralelos, o momento em torno de uma reta paralela a distância \(d\) é \(I=Ma^2/2+Md^2\). O deslocamento usado é perpendicular entre as retas; o teorema parte de um eixo que passa pelo centro de massa.
Ver solução
A matriz é \(J=Mb^2[(11/12)I-(1/4)\mathbf1\mathbf1^T]\), com \(\mathbf1=(1,1,1)^T\). Na diagonal espacial, \(\mathbf1\mathbf1^T\) tem autovalor \(3\), logo o momento é \(Mb^2/6\). No plano perpendicular a essa diagonal, seu autovalor é zero, e o momento é \(11Mb^2/12\), com multiplicidade dois. O momento na direção perpendicular é \(11/2\) vezes o momento na diagonal. O menor valor ocorre na diagonal porque o deslocamento do centro de massa foi feito ao longo dessa própria reta.
11.2 Lei de Ohm
A inércia relaciona duas grandezas vetoriais por meio de um operador. A condução elétrica fornece outro exemplo: a geometria interna do material pode fazer com que uma entrada em uma direção produza uma resposta também em outras. É essa dependência direcional que exige uma condutividade tensorial.
A lei de Ohm, em um meio isotrópico, relaciona linearmente a densidade de corrente \(\mathbf{j}\) ao campo elétrico \(\mathbf{E}\):
A constante \(\sigma \) é a condutividade elétrica, inversa da resistividade. Nesse caso isotrópico, \(\mathbf{j}\) e \(\mathbf{E}\) são paralelos.
Essa lei descreve alguns materiais, mas não todos. Em um material anisotrópico, por exemplo, camadas condutoras alternadas com camadas isolantes podem favorecer a corrente em direções paralelas às camadas e suprimir sua componente normal. Nesse caso, \(\mathbf{j}\) e \(\mathbf{E}\) não precisam ser paralelos, e a condutividade escalar deve ser substituída por uma relação linear mais geral.
Isso é descrito por um operador de condutividade \(\sigma \), que relaciona linearmente os campos; o mesmo símbolo \(\sigma \) passa, portanto, a denotar o operador tensorial, em vez da condutividade escalar:
Assim, \(\sigma \) é um tensor misto de tipo \((1,1)\), como todo operador linear de vetores. Em coordenadas cartesianas ortonormais também se podem abaixar índices com a métrica euclidiana; a forma com dois índices inferiores é então apenas outra representação das mesmas componentes.
Exercícios
Ver solução
A corrente é \(j=\sigma E=(2,10,-8)\). A potência dissipada por unidade de volume é \(p=E\cdot j=2+20+8=30\). Se as condutividades estão em \(\mathrm{S/m}\) e o campo em \(\mathrm{V/m}\), as unidades são \(\mathrm{A/m^2}\) para a corrente e \(\mathrm{W/m^3}\) para a dissipação. Sem unidades especificadas, os valores são os do modelo normalizado.
Ver solução
Com \(Q=\begin{pmatrix} \cos \theta & -\sin \theta \\ \sin \theta & \cos \theta \end{pmatrix}\) e \(D=\operatorname {diag}(\sigma _1,\sigma _2)\), a matriz no laboratório é
onde \(c=\cos \theta \), \(s=\sin \theta \). Para \(E=(E_0,0)\), \(j_y=(\sigma _1-\sigma _2)csE_0\). Ela se anula se o campo é zero, se o meio é isotrópico ou se o primeiro eixo do laboratório coincide com uma direção principal, \(\theta \) múltiplo de \(\pi /2\).
Ver solução
A positividade definida implica autovalores positivos, portanto \(\sigma \) é invertível. De \(j=\sigma E\) segue \(E=\sigma ^{-1}j\), a relação de resistividade. Na decomposição ortogonal \(\sigma =Q\operatorname {diag}(\lambda _i)Q^T\), temos \(\sigma ^{-1}=Q\operatorname {diag}(1/\lambda _i)Q^T\). Os eixos principais são os mesmos, e os autovalores são recíprocos. Maior condutividade em uma direção corresponde a menor resistividade nela.
Exercícios de ampliação
Ver solução
No ponto indicado, \(\nabla T=(4,1,1)\). Portanto \(q=(-8,-1,-3)\), e \(dT(q)=4(-8)-1-3=-36\). Também \(-\nabla T\cdot K\nabla T=-(32+1+3)=-36\). A positividade de \(K\) assegura a variação negativa quando o gradiente é não nulo: o fluxo tem uma componente na direção de temperatura decrescente, embora a anisotropia possa impedir que seja paralelo ao gradiente.
11.3 Equação do movimento de um fluido: equação de Navier–Stokes
Agora o tensor representa o transporte de momento e as forças de contato. A derivação será organizada em três passos: acompanhar uma partícula para definir a aceleração, escrever os balanços de massa e momento em volumes de controle e escolher uma lei constitutiva para a tensão viscosa. As hipóteses de incompressibilidade e viscosidade constante serão usadas apenas no momento de simplificar a equação.
11.3.1 Tensor de tensão
O estado de tensão em um ponto é descrito pelo tensor de Cauchy \(\sigma =(\sigma _{ij})\). Em coordenadas cartesianas,
Na mecânica clássica de meios contínuos, sem tensões de casal nem momentos de corpo, o balanço local de momento angular implica \(\sigma _{ij}=\sigma _{ji}\).
Todo tensor de tensão pode ser decomposto, de modo puramente algébrico, em uma parte esférica e uma parte desviadora:
Em mecânica dos fluidos é mais conveniente separar a contribuição isotrópica associada à pressão e escrever
onde \(p\) é a pressão e \(T\) é o tensor de tensões viscosas. Em um fluido compressível, \(T\) não precisa ser de traço nulo: sua parte esférica pode conter a contribuição associada à viscosidade volumétrica.
11.3.2 Derivação das equações de Navier–Stokes
As equações de Navier–Stokes combinam as leis de conservação com uma lei constitutiva para a tensão. Começamos pela conservação de massa; em seguida, formulamos o balanço de momento e, por fim, especializamos a tensão ao caso de um fluido newtoniano.
A primeira hipótese é que o movimento de um fluido é descrito pela velocidade de escoamento do fluido:
Derivada material
Uma derivada parcial no tempo descreve a variação de um campo em uma posição fixa. A derivada material mede a variação observada ao acompanhar uma partícula do fluido: ela soma a variação temporal local e a variação por transporte dessa partícula pelo campo de velocidades.
Equação da continuidade
Para formular leis locais de conservação, descrevemos uma grandeza extensiva por sua densidade volumétrica \(L(\mathbf{x},t)\). O volume de controle será denotado por \(U\) e sua fronteira por \(\partial U\). Para o momento, a lei escalar a seguir é aplicada a cada componente da densidade de momento.
Teorema do transporte de Reynolds
Se \(U(t)\) é um volume material transportado pelo campo de velocidades \(\mathbf{v}\) e \(L(\mathbf{x},t)\) é um campo escalar suficientemente regular, então
Usando o teorema da divergência, a mesma identidade pode ser escrita como
Para um volume de controle fixo \(U\), uma lei local de balanço com densidade de fonte \(Q\) assume a forma integral
O primeiro termo à direita mede o fluxo líquido que sai pela fronteira e o segundo mede a produção de \(L\) no interior. Pelo teorema da divergência,
Como isso vale para todo volume de controle, obtemos a equação local de balanço
Conservação da massa
Para a massa não há termo de produção: \(Q=0\). Tomando \(L=\rho \), obtemos a equação da continuidade
Usando a derivada material,
Para um fluido incompressível, \(D\rho /Dt=0\); portanto,
Conservação do momento
A aceleração de uma parcela de fluido é sua derivada material:
Para a densidade de momento \(\rho \mathbf{v}\), o fluxo convectivo através de uma superfície é descrito pelo tensor \(\rho \mathbf{v}\otimes \mathbf{v}\). Aplicando o balanço local a cada componente, obtemos
Para ver precisamente como entra a conservação da massa, expandimos:
O termo entre colchetes se anula pela equação da continuidade. Essa redução é válida também quando \(\rho \) varia no espaço e no tempo. O termo \(\partial _j\sigma _{ij}\) é a força de contato por unidade de volume, e \(f_i\) é a força de corpo por unidade de volume.
Equações do movimento
As equações de conservação, com a força de contato e a força de corpo identificadas acima, dão a equação local de movimento. Adotamos a convenção em que a tração sobre uma face de normal \(\mathbf{n}\) é \(\sigma \mathbf{n}\). Como \(\sigma \) é simétrico, \((\nabla \cdot \sigma )_i=\partial _j\sigma _{ij}\), e a equação toma a forma vetorial
Aqui \(\sigma \) é o tensor de tensão e \(\mathbf{f}\) representa forças externas por unidade de volume, como a gravidade quando escrita nessa convenção.
Forma geral da equação de Navier–Stokes
Escrevemos o tensor de tensão como a soma da contribuição da pressão e da tensão viscosa:
Substituindo \(\sigma =-pI+T\) na equação de movimento, obtemos
Para um fluido newtoniano isotrópico,
Aqui \(\mu \) é a viscosidade dinâmica e \(\lambda \) é o segundo coeficiente de viscosidade; em geral, \(T\) pode ter traço diferente de zero. Em coordenadas cartesianas, com \(\mu \) e \(\lambda \) constantes,
No caso incompressível, \(\nabla \cdot \mathbf{v}=0\); com \(\mu \) constante, isso reduz-se a \(\nabla \cdot T=\mu \Delta \mathbf{v}\) e obtemos a forma usual das equações de Navier–Stokes:
Exercícios
Ver solução
A derivada temporal em um ponto fixo é \(\partial _tu=1\). Já \(\nabla u=(2x,1)\), e a derivada material é
Ela mede a variação vista por uma partícula que se move com o campo de velocidades. O termo adicional é o transporte através de uma distribuição espacial não uniforme.
Ver solução
\(\partial _t\rho =-3a\rho \) e \(\nabla \cdot (\rho v)=3a\rho \), logo a continuidade é satisfeita. Porém \(\nabla \cdot v=3a\); o campo é incompressível apenas se \(a=0\). Conservação de massa não é sinônimo de incompressibilidade: a densidade pode mudar para compensar a expansão ou compressão do volume material.
Ver solução
O modelo usa placas em \(y=0\) e \(y=h\), viscosidade \(\mu \gt 0\), velocidade \(U\) da placa superior e gradiente de pressão \(\partial _xp=-G\), com \(G\gt 0\). Seu perfil, com \(u(0)=0\) e \(u(h)=U\), é
A derivada do perfil é \(u'=U/h+G(h-2y)/(2\mu )\) e \(u''=-G/\mu \lt 0\). O candidato a máximo é
Ele está no interior se \(-Gh^2/(2\mu )\lt U\lt Gh^2/(2\mu )\), e o valor é \(u(y_*)=G y_*^2/(2\mu )\). Se \(U\geq Gh^2/(2\mu )\), o máximo ocorre na placa superior e vale \(U\). Se \(U\leq -Gh^2/(2\mu )\), ocorre na placa inferior e vale zero. Nas igualdades, o vértice coincide com a placa correspondente. Tratar ambos os sinais de \(U\) evita supor um arraste que o enunciado não restringiu.
Ver solução
O gradiente de velocidade é \(\operatorname {diag}(a,-a,0)\) e a divergência é zero. Para o modelo newtoniano, \(T=\mu (\nabla v+\nabla v^T)=\operatorname {diag}(2\mu a,-2\mu a,0)\). Como suas componentes são constantes, \(\nabla \cdot T=0\). As trações nas faces podem ser não nulas, mas as contribuições opostas se equilibram: a força por unidade de volume depende da variação espacial da tensão, não apenas de seu valor.