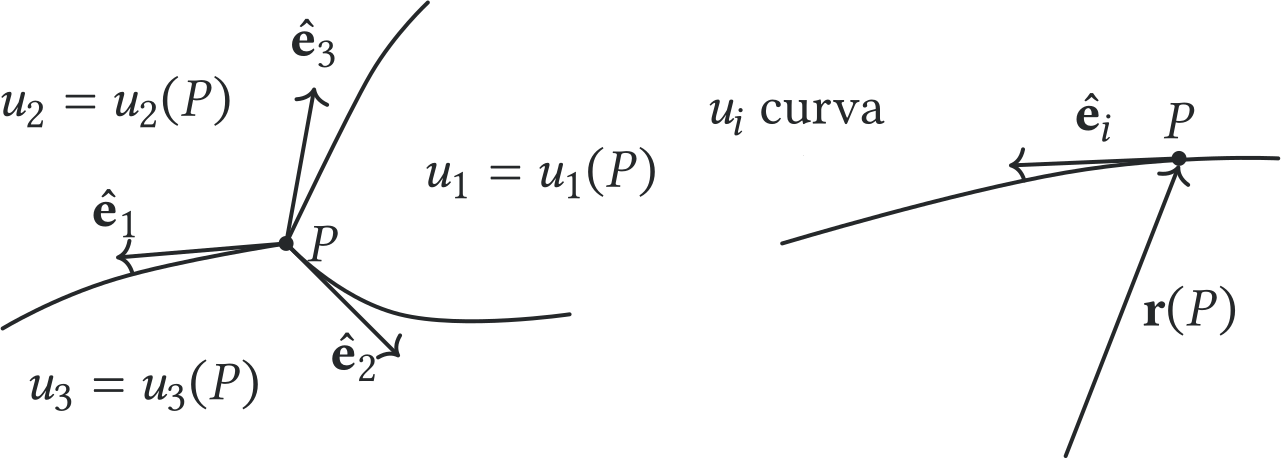Parte
Cálculo Tensorial

Capítulo 8

Coordenadas Curvilíneas

8.1 Coordenadas Curvilíneas

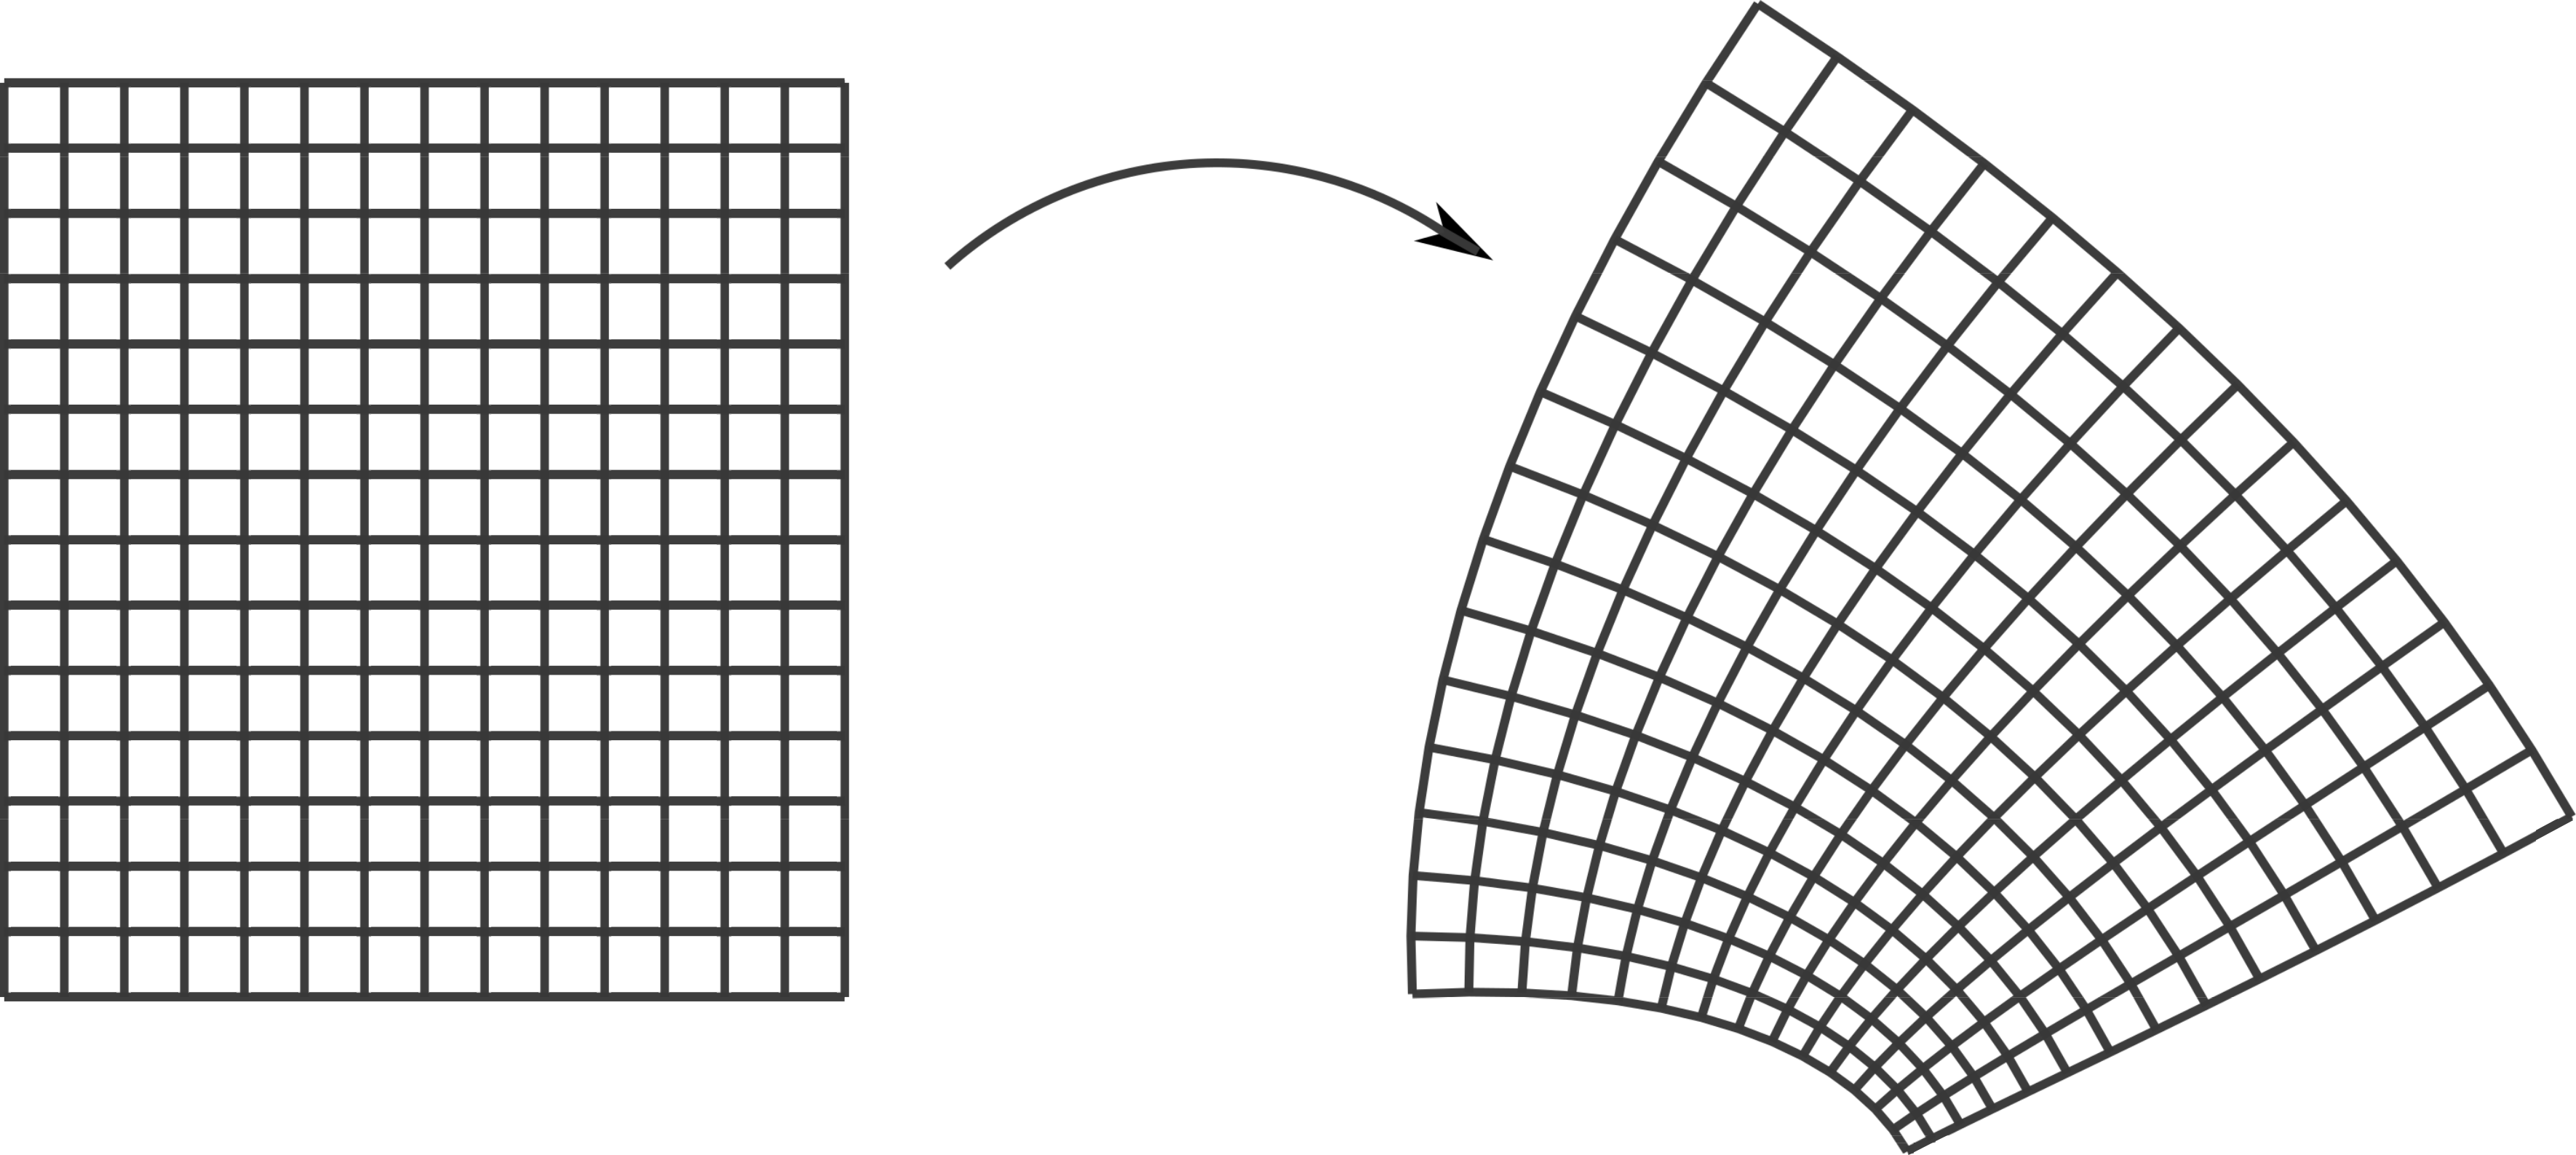
Escolher coordenadas adaptadas à geometria pode simplificar um campo ou uma região. O custo é que os vetores de base passam a depender da posição. Os fatores de escala convertem incrementos das coordenadas em comprimentos físicos.

A posição de um ponto \(P\) no espaço pode ser representada de muitas maneiras diferentes. Três sistemas comumente usados em aplicações são o sistema cartesiano retangular de coordenadas \((x,y,z)\), o sistema de coordenadas polares cilíndricas \((r,\phi ,z)\) e o sistema de coordenadas esféricas \((r,\varphi ,\phi )\). Os dois últimos são os exemplos mais importantes de sistemas de coordenadas curvilíneas ortogonais \((u_{1},u_{2},u_{3})\).

Definição 8.1
Uma função \(\mathbf{u}:U \to V\) é chamada de mudança de coordenadas (diferenciável) se
  • \(\mathbf{u}\) é bijetiva

  • \(U\) e \(V\) são abertos e \(\mathbf{u}\) é de classe \(C^1\)

  • \(\mathrm{D}\mathbf{u}\) é invertível em todo ponto.

Figura 8.1 Sistema de Coordenadas

Figura 8.1 Sistema de Coordenadas

No caso tridimensional, suponha que \((x,y,z)\) possam ser expressas como funções unívocas das variáveis \((u_1,u_2,u_3)\). Suponha também que \((u_1,u_2,u_3)\) possam ser expressas como funções unívocas de \((x,y,z)\).

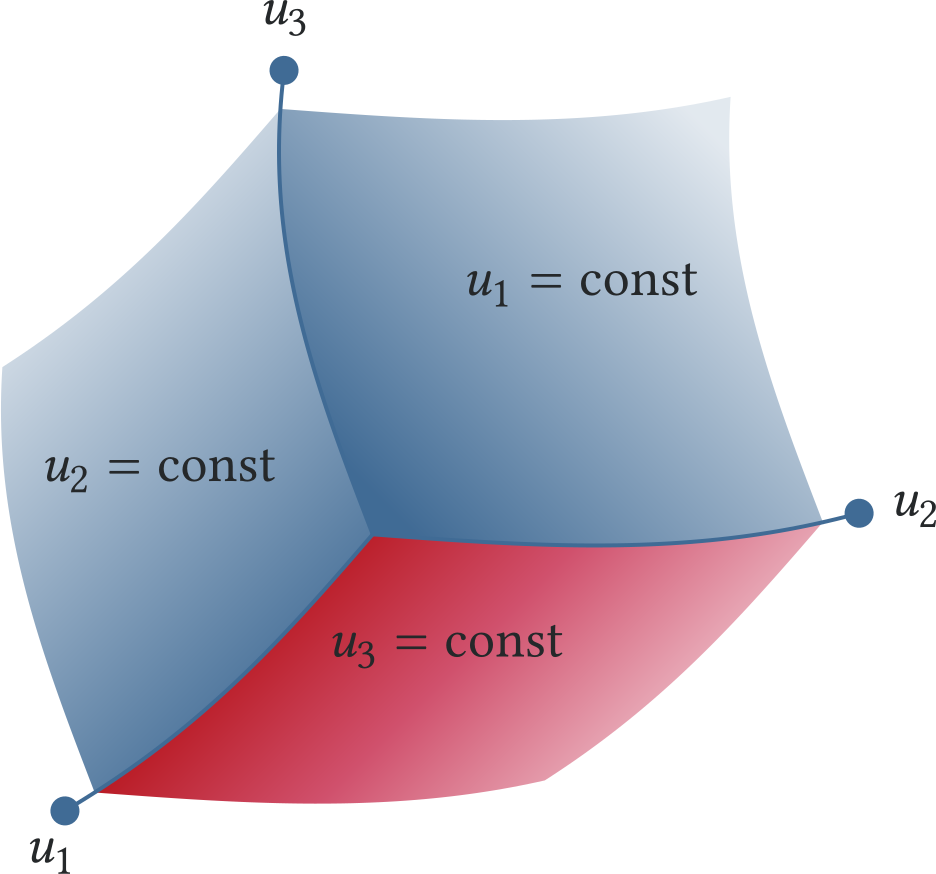
Por cada ponto \(P:(a,b,c)\) do espaço passam três superfícies: \(u_1=c_1\), \(u_2=c_2\) e \(u_3=c_3\), em que as constantes \(c_i\) são dadas por \(c_i=u_i(a,b,c)\).

Se, por exemplo, \(u_{2}\) e \(u_{3}\) forem mantidos fixos e \(u_{1}\) variar, obtém-se uma trajetória. Essa trajetória é chamada de curva \(u_{1}\). As curvas \(u_{2}\) e \(u_{3}\) são construídas de modo análogo. cvtcurvnonlinear()-cvtcurvwarp()*3+cvtcurvwarp()-cvtcurvwarp()*2+()-cvtcurvwarp()-cvtcurvwarp()-cvtcurvwarp()+()

Ilustração: Coordenadas Curvilíneas

O sistema \((u_1,u_2,u_3)\) é chamado de sistema de coordenadas curvilíneas.

Exemplo 8.1

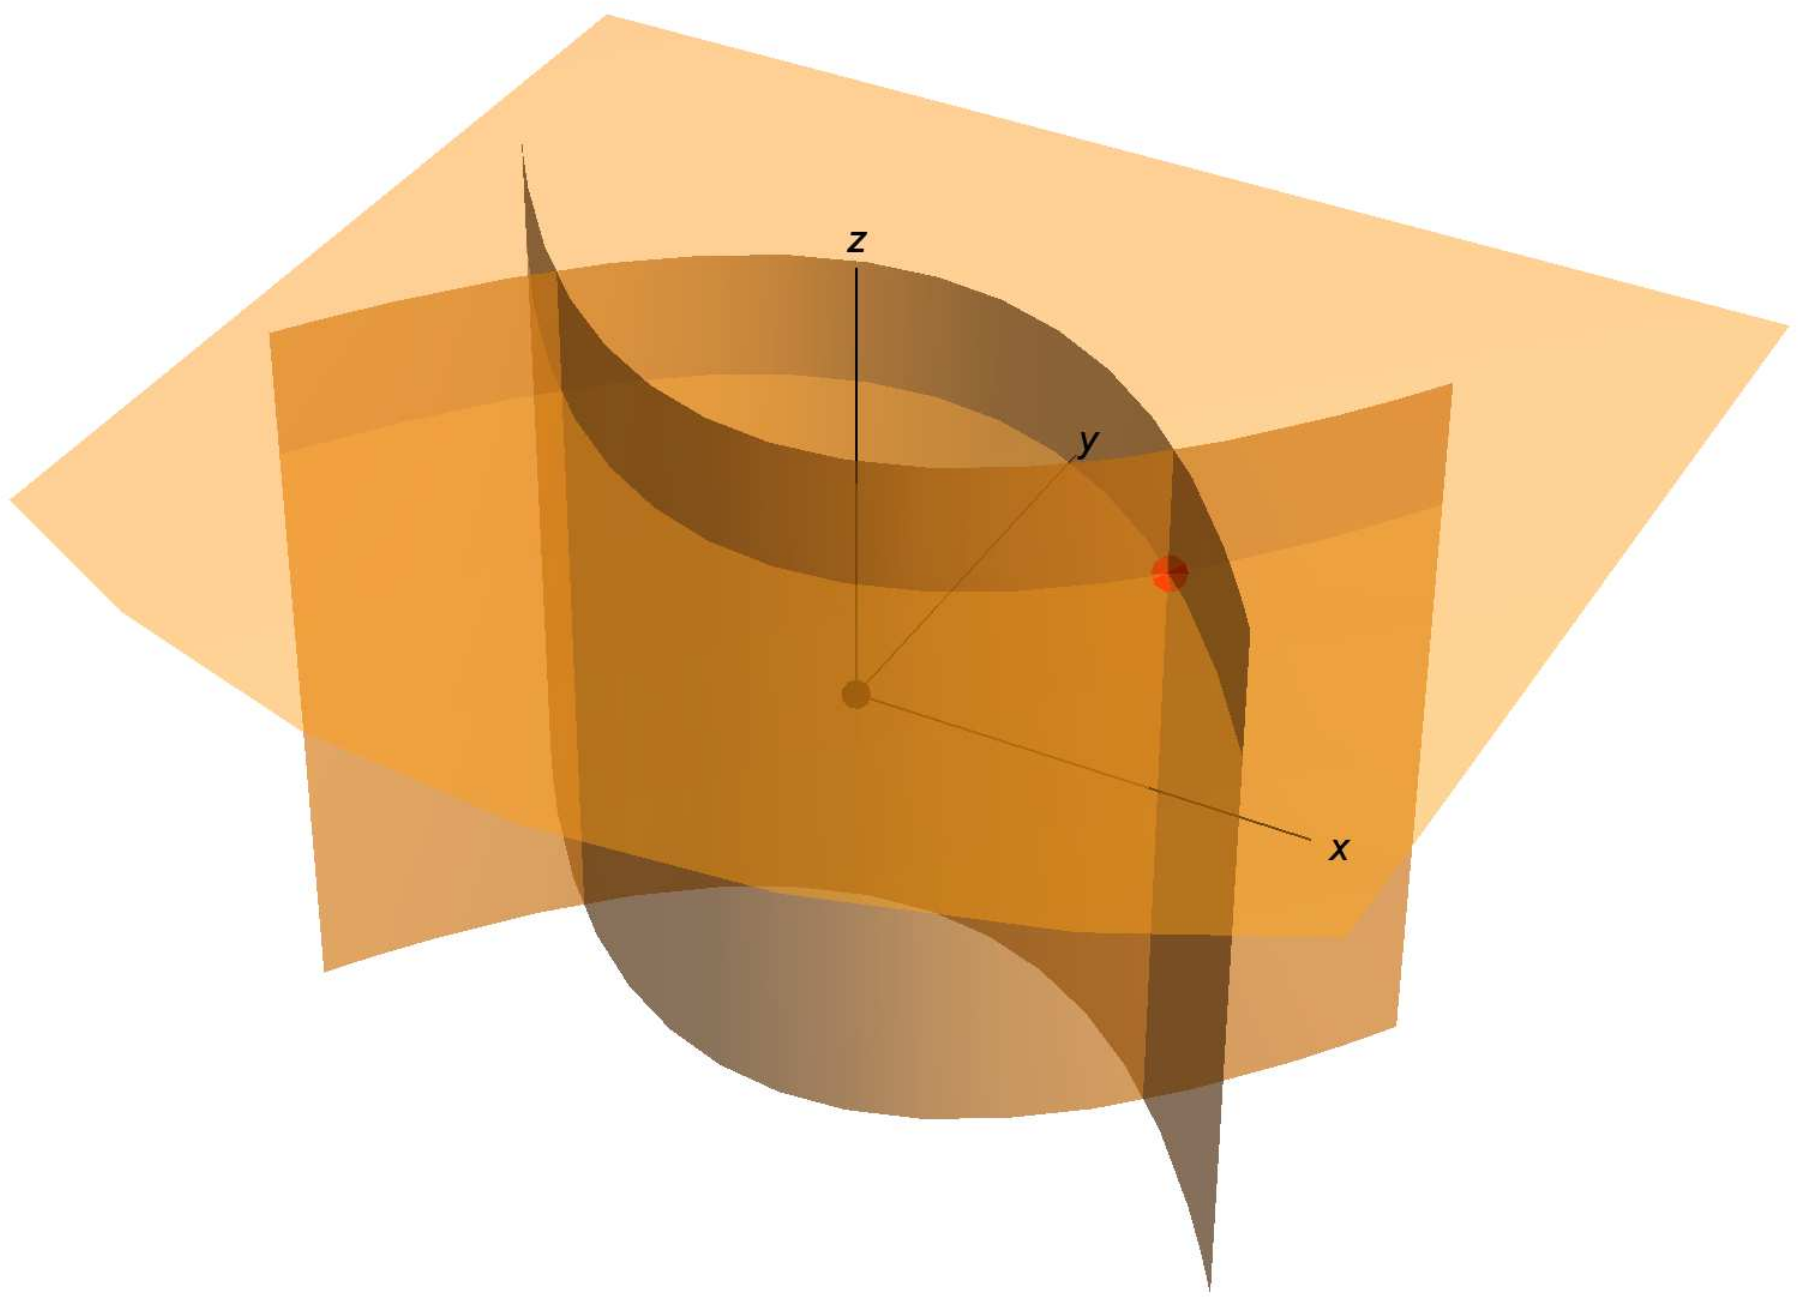
As coordenadas cilíndricas parabólicas são definidas em termos das coordenadas cartesianas por:

\begin{align*} x & = \sigma \tau \\ y & = \frac{1}{2} \left( \tau ^2 - \sigma ^2 \right) \\ z & = z \end{align*}

As superfícies coordenadas constantes são o plano

\[ z=z_1 \]

e os cilindros parabólicos

\[ 2 y = \frac{x^2}{\sigma ^2} - \sigma ^2 \]

e

\[ 2 y = -\frac{x^2}{\tau ^2} + \tau ^2 \]

Ilustração: Coordenadas Curvilíneas

Coordenadas I

As superfícies \(u_2=u_2(P)\) e \(u_3=u_3(P)\) se intersectam em uma curva ao longo da qual apenas \(u_1\) varia.

Ilustração: Coordenadas I

Seja \(\mathbf{\hat e}_1\) o vetor unitário tangente à curva em \(P\). Sejam \(\mathbf{\hat e}_2,\, \mathbf{\hat e}_3\) vetores unitários tangentes às curvas ao longo das quais apenas \(u_2\) e \(u_3\), respectivamente, variam.

Claramente,

\[ \mathbf{\hat e}_i=\dfrac {\partial \mathbf r}{\partial u_i}/\lVert \dfrac {\partial \mathbf r}{\partial u_i}\rVert . \]

E, se definirmos \(h_i = |\partial \mathbf r/\partial u_i|\), então

\begin{align*} \dfrac {\partial \mathbf r}{\partial u_i} & = \mathbf{\hat e}_i \cdot h_i \end{align*}

As quantidades \(h_i\) são frequentemente chamadas de fatores de escala do sistema de coordenadas.

Exemplo 8.2 (Versores em Coordenadas Esféricas)

Em coordenadas esféricas, \(\mathbf{r}=(r \cos (\theta ) \sin (\phi ),r \sin (\theta ) \sin (\phi ),r \cos (\phi ))\); portanto:

\begin{align*} \mathbf{e}_r& = \dfrac { \dfrac {\partial \mathbf{r}}{\partial r}}{\left\| \dfrac {\partial \mathbf{r}}{\partial r} \right\| }= \dfrac {(\cos (\theta ) \sin (\phi ),\sin (\theta ) \sin (\phi ),\cos (\phi ))}{1}\\ \mathbf{e}_r& =(\cos (\theta ) \sin (\phi ),\sin (\theta ) \sin (\phi ),\cos (\phi )) \end{align*}
\begin{align*} \mathbf{e}_{\theta }& = \dfrac { \dfrac {\partial \mathbf{r}}{\partial \theta }}{\left\| \dfrac {\partial \mathbf{r}}{\partial \theta } \right\| }= \dfrac {(-r \sin (\theta ) \sin (\phi ),r \cos (\theta ) \sin (\phi ),0)}{r \sin (\phi )}\\ \mathbf{e}_{\theta }& =(-\sin (\theta ),\cos (\theta ),0 ) \end{align*}
\begin{align*} \mathbf{e}_{\phi }& = \dfrac { \dfrac {\partial \mathbf{r}}{\partial \phi }}{\left\| \dfrac {\partial \mathbf{r}}{\partial \phi } \right\| } =\dfrac {(r \cos (\theta ) \cos (\phi ),r \sin (\theta ) \cos (\phi ),-r \sin (\phi ))}{r}\\ \mathbf{e}_{\phi } & =(\cos (\theta ) \cos (\phi ),\sin (\theta ) \cos (\phi ),-\sin (\phi )) \end{align*}

Coordenadas II

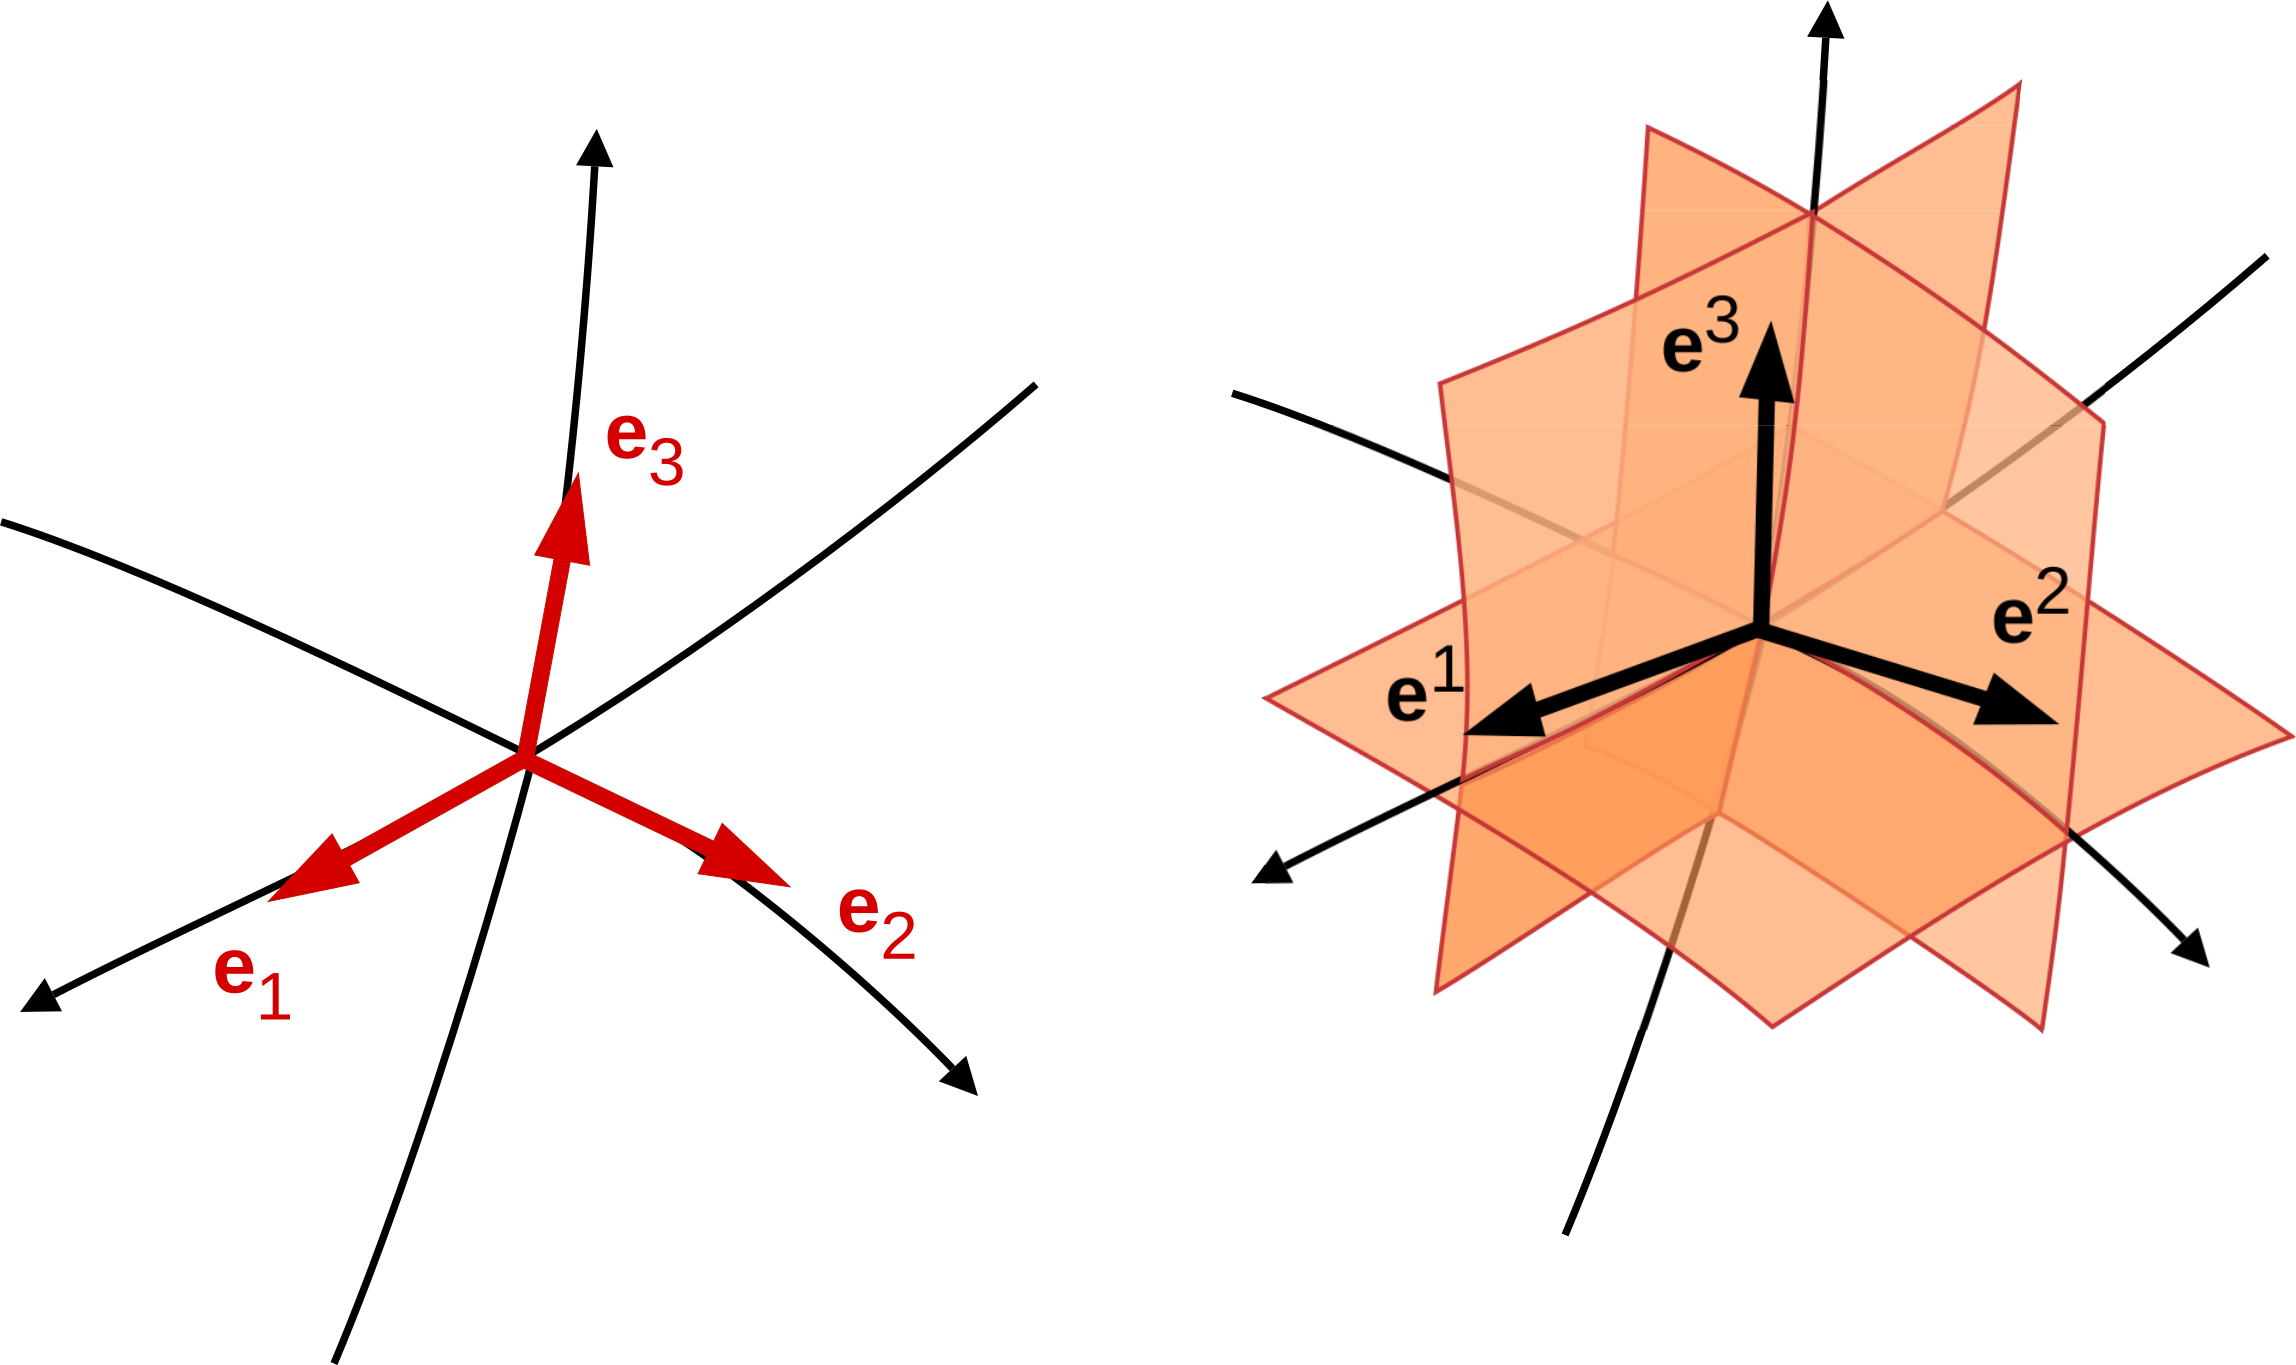
Sejam \((\mathbf{\hat e}^1,\mathbf{\hat e}^2,\mathbf{\hat e}^3)\) vetores unitários em \(P\), nas direções normais a \(u_1=u_1(P)\), \(u_2=u_2(P)\) e \(u_3=u_3(P)\), respectivamente, orientados de modo que \(u_1,u_2,u_3\) cresçam nas direções \(\mathbf{\hat e}^1, \mathbf{\hat e}^2,\hat a_3\). Claramente, devemos ter

\[ \mathbf{\hat e}^i = \nabla (u_i)/|\nabla u_i| \]

Definição 8.2
Se \((\mathbf{\hat e}^1, \mathbf{\hat e}^2,\mathbf{\hat e}^3)\) são mutuamente ortogonais, dizemos que o sistema de coordenadas é um sistema de coordenadas curvilíneas ortogonais.

Teorema 8.1

As seguintes afirmações são equivalentes:

  1. \((\mathbf{\hat e}^1, \mathbf{\hat e}^2,\mathbf{\hat e}^3)\) são mutuamente ortogonais;

  2. \((\mathbf{\hat e}_1, \mathbf{\hat e}_2,\mathbf{\hat e}_3)\) são mutuamente ortogonais;

  3. \( \mathbf{\hat e}_i = \mathbf{\hat e}^i = \dfrac {\partial \mathbf r/\partial u_i}{|\partial \mathbf r/\partial u_i|} = \nabla u_i / |\nabla u_i| \quad \mbox{ para $i=1,2,3$} \)

Assim, associamos a um sistema geral de coordenadas curvilíneas dois conjuntos de vetores de base em cada ponto:

\[ \{ \mathbf{\hat e}_1,\mathbf{\hat e}_2, \mathbf{\hat e}_3\} \]

é a base covariante, e

\[ \{ \mathbf{\hat e}^1, \mathbf{\hat e}^2, \mathbf{\hat e}^3\} \]

é a base contravariante.

Figura 8.2 Bases Covariante e Contravariante

Figura 8.2 Bases Covariante e Contravariante

Observe a seguinte igualdade importante:

\[ \mathbf{\hat e}^i\cdot \mathbf{\hat e}_j = \delta ^i_j. \]

Exemplo 8.3

Coordenadas cilíndricas \((r,\theta ,z)\):

\begin{align*} x & = r \cos \theta & r & = \sqrt{x^2 + y^2}\\ y & = r \sin \theta & \theta & = \tan ^{-1} \left( \dfrac {y}{x} \right)\\ z & = z & z & = z \end{align*}

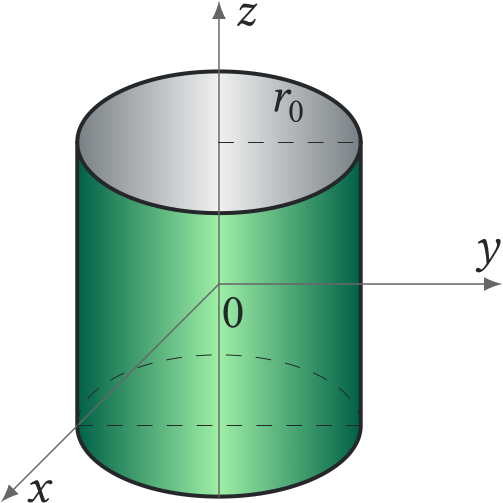
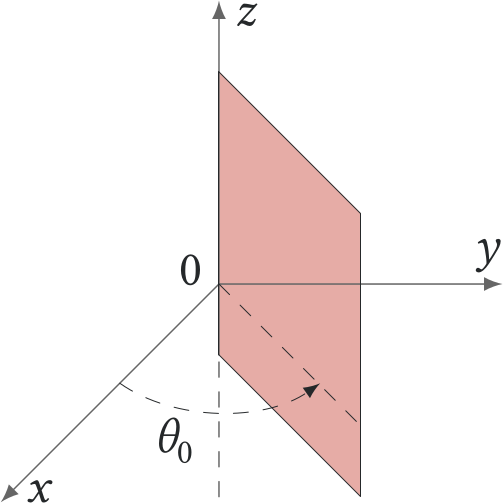
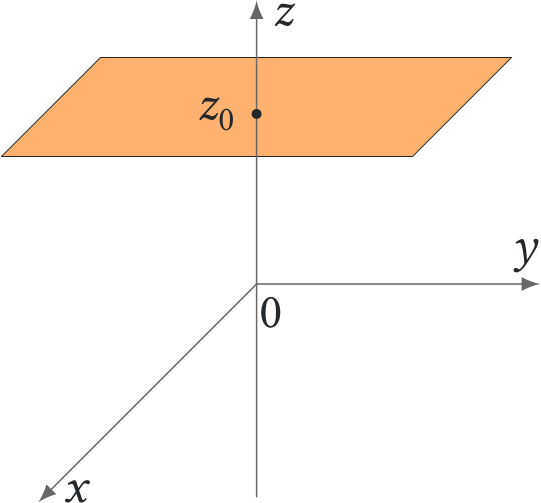
em que \(~ 0 \le \theta \le \pi ~ ~ \) se \(~ ~ y \ge 0~ ~ \) e \(~ ~ \pi \lt \theta \lt 2\pi ~ ~ \) se \(~ ~ y \lt 0\) Para as coordenadas cilíndricas \((r,\theta ,z)\) e as constantes \({r}_{0}\), \({\theta }_{0}\) e \({z}_{0}\), vemos na Figura 1.5 que a superfície \(r={r}_{0}\) é um cilindro de raio \({r}_{0}\) centrado no eixo \(z\), a superfície \(\theta ={\theta }_{0}\) é um semiplano que parte do eixo \(z\), e a superfície \(z={z}_{0}\) é um plano paralelo ao plano \(xy\).

r = r_(0) θ = θ _(0) z = z_(0) Figura 8.3 Superfícies coordenadas cilíndricas\(r = {r}_{0}\)      r = r_(0) θ = θ _(0) z = z_(0) Figura 8.3 Superfícies coordenadas cilíndricas\(\theta = {\theta }_{0}\)      r = r_(0) θ = θ _(0) z = z_(0) Figura 8.3 Superfícies coordenadas cilíndricas\(z = {z}_{0}\)

Figura 8.3  Superfícies coordenadas cilíndricas

Os vetores unitários \(\hat r, \hat\theta ,\hat k\) em qualquer ponto \(P\) são perpendiculares às superfícies \(r=\) constante, \(\theta =\) constante e \(z=\) constante que passam por \(P\), nas direções de crescimento de \(r\), \(\theta \) e \(z\). Observe que as direções dos vetores unitários \(\hat r\) e \(\hat\theta \) variam de ponto para ponto, ao contrário dos vetores unitários cartesianos correspondentes.

Observação 8.2
Nas fórmulas do rotacional e nas relações por produto vetorial, assumimos que a base ortonormal local \((\mathbf{\hat e}_1,\mathbf{\hat e}_2,\mathbf{\hat e}_3)\) tem orientação positiva. As componentes \(A_i\) deste capítulo são componentes físicas nessa base unitária. Elas não devem ser confundidas com componentes na base coordenada não normalizada \(\partial r/\partial u_i\), que serão estudadas no cálculo tensorial.

Exercícios

Exercício 8.1 (code=N115,label=ex:N115,title=Consolidação; médio)
Calcule os fatores de escala de \(r(u,v,z)=(uv,(v^2-u^2)/2,z)\) e verifique a ortogonalidade. Determine onde a parametrização é singular.
Ver solução

Os vetores coordenados são \(r_u=(v,-u,0)\), \(r_v=(u,v,0)\) e \(r_z=(0,0,1)\). Seus produtos internos cruzados são zero. Logo \(h_u=h_v=\sqrt{u^2+v^2}\) e \(h_z=1\). O determinante é \(u^2+v^2\), portanto a parametrização é singular exatamente quando \(u=v=0\). Fora desse eixo no domínio, ela é localmente regular; a ortogonalidade não garante injetividade global, pois \((u,v)\) e \((-u,-v)\) têm a mesma imagem.

Exercício 8.2 (code=N116,label=ex:N116,title=Consolidação; básico)
Para as coordenadas cilíndricas, expresse os vetores unitários em termos de \(\mathbf{i},\mathbf{j},\mathbf{k}\) e derive-os em relação a \(\theta \).
Ver solução

Os vetores unitários são

\[ e_r=\cos \theta \, i+\sin \theta \, j,\qquad e_\theta =-\sin \theta \, i+\cos \theta \, j,\qquad e_z=k. \]

Portanto \(\partial _\theta e_r=e_\theta \), \(\partial _\theta e_\theta =-e_r\) e \(\partial _\theta e_z=0\). Mesmo que componentes físicas sejam constantes, a derivada do vetor pode não ser zero porque a base varia com a posição.

Exercício 8.3 (code=N117,label=ex:N117,title=Justificação; médio)
Explique por que nenhuma faixa angular que identifique \(\theta \) e \(\theta +2\pi \) pode ser usada como uma única carta bijetiva.
Ver solução

A aplicação angular envia \(\theta \) e \(\theta +2\pi \) ao mesmo ponto. Se ambos são parâmetros distintos no domínio, não há injetividade. Se as extremidades são identificadas, o domínio já não é uma faixa aberta usual de \(\mathbb {R}\): ele tem a topologia do círculo. Uma carta deve usar um intervalo aberto sem essa identificação, e mais de uma carta é necessária para cobrir a direção angular completa.

8.2 Elementos de Linha e de Volume em Sistemas de Coordenadas Ortogonais

Os fatores de escala aparecem no comprimento, na área e no volume. Em coordenadas ortogonais, as direções coordenadas são perpendiculares, de modo que o elemento de volume é o produto dos três comprimentos locais.

Definição 8.3 (Elemento de Linha)
Como \(\mathbf r=\mathbf r(u_1,u_2,u_3)\), o elemento de linha \(\mathop{}\! \mathrm{d}\mathbf r\) é dado por
\begin{align*} \mathop{}\! \mathrm{d}\mathbf r & = \dfrac {\partial \mathbf r}{\partial u_1} \, \mathop{}\! \mathrm{d}u_1 + \dfrac {\partial \mathbf r}{\partial u_2} \, \mathop{}\! \mathrm{d}u_2 + \dfrac {\partial \mathbf r}{\partial u_3} \, \mathop{}\! \mathrm{d}u_3\\ & = h_1\mathop{}\! \mathrm{d}u_1\mathbf{\hat e_1} + h_2\mathop{}\! \mathrm{d}u_2\mathbf{\hat e_2} + h_3\mathop{}\! \mathrm{d}u_3\mathbf{\hat e_3} \end{align*}

Se o sistema é ortogonal, segue que

\[ (\mathop{}\! \mathrm{d}s)^2 = (\mathop{}\! \mathrm{d}\mathbf r)\cdot (\mathop{}\! \mathrm{d}\mathbf r) = h_1^2(\mathop{}\! \mathrm{d}u_1)^2 + h_2^2(\mathop{}\! \mathrm{d}u_2)^2 +h_3^2(\mathop{}\! \mathrm{d}u_3)^2 \]

Daqui em diante, suporemos que o sistema seja ortogonal, de modo que

\[ \mathbf{\hat e}_i = \mathbf{\hat e}^i = \dfrac {\partial \mathbf r/\partial u_i}{|\partial \mathbf r/\partial u_i|} = \nabla u_i / |\nabla u_i| \quad \mbox{ para $i=1,2,3$} \]

Em particular, os elementos de linha ao longo das curvas de interseção das superfícies \(u_i\) têm comprimentos \(h_1\mathop{}\! \mathrm{d}u_1,\, h_2\mathop{}\! \mathrm{d}u_2,\, h_3\mathop{}\! \mathrm{d}u_3\), respectivamente.

Definição 8.4 (Elemento de Volume)
Em \(\mathbb {R}^3\), o elemento de volume é dado por
\[ \mathop{}\! \mathrm{d}V = \mathop{}\! \mathrm{d}x\, \mathop{}\! \mathrm{d}y\, \mathop{}\! \mathrm{d}z. \]
Em um sistema de coordenadas \(x=x(u_1,u_2,u_3)\), \(y=y(u_1,u_2,u_3)\), \(z=z(u_1,u_2,u_3)\), o elemento de volume é:
\[ \mathop{}\! \mathrm{d}V = \left|\dfrac {\partial (x,y,z)}{\partial (u_1,u_2,u_3)}\right|\, \mathop{}\! \mathrm{d}u_1\, \mathop{}\! \mathrm{d}u_2\, \mathop{}\! \mathrm{d}u_3. \]

Proposição 8.3
Em um sistema ortogonal, temos
\begin{align*} \mathop{}\! \mathrm{d}V & = (h_1\mathop{}\! \mathrm{d}u_1)(h_2 \mathop{}\! \mathrm{d}u_2)(h_3 \mathop{}\! \mathrm{d}u_3)\\ & = h_1h_2h_3\, \mathop{}\! \mathrm{d}u_1\mathop{}\! \mathrm{d}u_2\mathop{}\! \mathrm{d}u_3 \end{align*}

Nesta seção, obtemos as expressões dos elementos de linha e de volume em alguns sistemas clássicos de coordenadas ortogonais.

(i) Coordenadas cartesianas \((x,y,z)\)

\begin{align*} \mathop{}\! \mathrm{d}V & = \mathop{}\! \mathrm{d}x\mathop{}\! \mathrm{d}y \mathop{}\! \mathrm{d}z\\ \mathop{}\! \mathrm{d}\mathbf r & = \mathop{}\! \mathrm{d}x\hat i + \mathop{}\! \mathrm{d}y \hat j + \mathop{}\! \mathrm{d}z \hat k\\ (\mathop{}\! \mathrm{d}s)^2 & = (\mathop{}\! \mathrm{d}\mathbf r)\cdot (\mathop{}\! \mathrm{d}\mathbf r) = (\mathop{}\! \mathrm{d}x)^2 + (\mathop{}\! \mathrm{d}y)^2 + (\mathop{}\! \mathrm{d}z)^2 \end{align*}

(ii) Coordenadas polares cilíndricas \((r,\theta ,z)\) As coordenadas se relacionam com as cartesianas por

\[ x = r\cos \theta ,\, y = r\sin \theta ,\, z = z \]

Temos \((\mathop{}\! \mathrm{d}s)^2=(\mathop{}\! \mathrm{d}x)^2+(\mathop{}\! \mathrm{d}y)^2+(\mathop{}\! \mathrm{d}z)^2\), mas podemos escrever

\begin{align*} \mathop{}\! \mathrm{d}x & = \left(\dfrac {\partial x}{\partial r}\right)\, \mathop{}\! \mathrm{d}r + \left(\dfrac {\partial x}{\partial \theta }\right)\, \mathop{}\! \mathrm{d}\theta + \left(\dfrac {\partial x}{\partial z}\right)\, \mathop{}\! \mathrm{d}z\\ & = (\cos \theta )\, \mathop{}\! \mathrm{d}r - (r\sin \theta )\, \mathop{}\! \mathrm{d}\theta \\ \text{and} \mathop{}\! \mathrm{d}y & = \left(\dfrac {\partial y}{\partial r}\right)\, \mathop{}\! \mathrm{d}r + \left(\dfrac {\partial y}{\partial \theta }\right)\, \mathop{}\! \mathrm{d}\theta + \left(\dfrac {\partial y}{\partial z}\right)\, \mathop{}\! \mathrm{d}z\\ & = (\sin \theta )\, \mathop{}\! \mathrm{d}r + (r\cos \theta )\mathop{}\! \mathrm{d}\theta \end{align*}

Portanto,

\begin{align*} (\mathop{}\! \mathrm{d}s)^2 & = (\mathop{}\! \mathrm{d}x)^2 + (\mathop{}\! \mathrm{d}y)^2 + (\mathop{}\! \mathrm{d}z)^2\\ & = \dots = (\mathop{}\! \mathrm{d}r)^2 + r^2(\mathop{}\! \mathrm{d}\theta )^2 + (\mathop{}\! \mathrm{d}z)^2 \end{align*}

Assim, para esse sistema de coordenadas, os fatores de escala são

\[ h_1 = 1,\, h_2 = r,\, h_3 = 1 \]

e o elemento de volume é

\[ \mathop{}\! \mathrm{d}V = r \, \mathop{}\! \mathrm{d}r\mathop{}\! \mathrm{d}\theta \mathop{}\! \mathrm{d}z \]

(iii) Coordenadas polares esféricas \((r,\phi ,\theta \)) Neste caso, a relação entre as coordenadas é

\[ x = r \sin \phi \cos \theta ;\; y = r\sin \phi \sin \theta ;\; z = r\cos \phi \]

Novamente, temos \((\mathop{}\! \mathrm{d}s)^2=(\mathop{}\! \mathrm{d}x)^2+(\mathop{}\! \mathrm{d}y)^2+(\mathop{}\! \mathrm{d}z)^2\) e sabemos que

\begin{align*} \mathop{}\! \mathrm{d}x & = \dfrac {\partial x}{\partial r}\mathop{}\! \mathrm{d}r + \dfrac {\partial x}{\partial \theta }\mathop{}\! \mathrm{d}\theta + \dfrac {\partial x}{\partial \phi }\mathop{}\! \mathrm{d}\phi \\ & = (\sin \phi \cos \theta )\mathop{}\! \mathrm{d}r + (-r\sin \phi \sin \theta )\mathop{}\! \mathrm{d}\theta + r\cos \phi \cos \theta \mathop{}\! \mathrm{d}\phi \text{and} \mathop{}\! \mathrm{d}y & = \dfrac {\partial y}{\partial r}\mathop{}\! \mathrm{d}r + \dfrac {\partial y}{\partial \theta }\mathop{}\! \mathrm{d}\theta + \dfrac {\partial y}{\partial \phi }\mathop{}\! \mathrm{d}\phi \\ & = \sin \phi \sin \theta \mathop{}\! \mathrm{d}r + r\sin \phi \cos \theta \mathop{}\! \mathrm{d}\theta + r\cos \phi \sin \theta \mathop{}\! \mathrm{d}\phi \text{juntamente com} \mathop{}\! \mathrm{d}z & = \dfrac {\partial z}{\partial r}\mathop{}\! \mathrm{d}r + \dfrac {\partial z}{\partial \theta }\mathop{}\! \mathrm{d}\theta + \dfrac {\partial z}{\partial \phi }\mathop{}\! \mathrm{d}\phi \\ & = (\cos \phi )\mathop{}\! \mathrm{d}r - (r\sin \phi )\mathop{}\! \mathrm{d}\phi \end{align*}

Portanto, neste caso, após alguns cálculos, obtemos

\begin{align*} (\mathop{}\! \mathrm{d}s)^2 & = (\mathop{}\! \mathrm{d}x)^2 + (\mathop{}\! \mathrm{d}y)^2 + (\mathop{}\! \mathrm{d}z)^2\\ & = \dots = (\mathop{}\! \mathrm{d}r)^2 + r^2(\mathop{}\! \mathrm{d}\phi )^2 + r^2\sin ^2\phi (\mathop{}\! \mathrm{d}\theta )^2 \end{align*}

Assim, os fatores de escala são

\[ h_1 = 1,\, h_2 = r,\, h_3 = r\sin \phi \]

e o elemento de volume é

\[ \mathop{}\! \mathrm{d}V = r^2\sin \phi \, \mathop{}\! \mathrm{d}r\mathop{}\! \mathrm{d}\phi \mathop{}\! \mathrm{d}\theta \]

Exemplo 8.4

Determine o volume e a área da superfície de uma esfera de raio \(a\), bem como a área de uma calota esférica que subtende um ângulo \(\alpha \) no centro da esfera.

\[ \mathop{}\! \mathrm{d}V = r^2 \sin \phi \, \mathop{}\! \mathrm{d}r \mathop{}\! \mathrm{d}\phi \mathop{}\! \mathrm{d}\theta \]

e um elemento de superfície de uma esfera de raio \(a\) é, retirando o fator \(h_1\mathop{}\! \mathrm{d}u_1=\mathop{}\! \mathrm{d}r\):

\[ \mathop{}\! \mathrm{d}S = a^2 \sin \phi \, \mathop{}\! \mathrm{d}\phi \, \mathop{}\! \mathrm{d}\theta \]

\(\therefore \) o volume total é

\begin{align*} \int _V \, \mathop{}\! \mathrm{d}V & = \int _{\theta =0}^{2\pi }\int _{\phi =0}^\pi \int _{r=0}^a r^2\sin \phi \, \mathop{}\! \mathrm{d}r \mathop{}\! \mathrm{d}\phi \mathop{}\! \mathrm{d}\theta \\ & = 2\pi [-\cos \phi ]_0^\pi \int _0^a r^2\, \mathop{}\! \mathrm{d}r\\ & = 4\pi a^3/3\; \end{align*}

A área da superfície é

\begin{align*} \int _S \, \mathop{}\! \mathrm{d}S & = \int _{\theta =0}^{2\pi } \int _{\phi =0}^\pi a^2\sin \phi \, \mathop{}\! \mathrm{d}\phi \, \mathop{}\! \mathrm{d}\theta \\ & = 2\pi a^2[-\cos \phi ]_0^\pi \\ & = 4\pi a^2 \; \end{align*}

A área da calota é

\begin{align*} \int _{\theta =0}^{2\pi }\int _{\phi =0}^\alpha a^2\sin \phi \, \mathop{}\! \mathrm{d}\phi \, \mathop{}\! \mathrm{d}\theta & = 2\pi a^2[-\cos \phi ]_0^\alpha \\ & = 2\pi a^2(1-\cos \alpha ) \end{align*}

Exercícios

Exercício 8.4 (code=N118,label=ex:N118,title=Justificação; médio)
Deduza os elementos de linha, área em \(r=a\) e volume das coordenadas esféricas.
Ver solução

Adote \(\theta \) azimutal e \(\phi \) polar. Os fatores de escala são \(1,r\sin \phi ,r\) para a ordem \((r,\theta ,\phi )\). Assim

\[ ds^2=dr^2+r^2d\phi ^2+r^2\sin ^2\phi \, d\theta ^2, \]
\[ dS\big|_{r=a}=a^2\sin \phi \, d\phi \, d\theta , \qquad dV=r^2\sin \phi \, dr\, d\phi \, d\theta . \]

São elementos positivos, nos intervalos \(r\gt 0\), \(0\lt \phi \lt \pi \). Para elementos orientados, a ordem dos diferenciais e o sinal do Jacobiano também devem ser considerados.

Exercício 8.5 (code=N119,label=ex:N119,title=Aplicação; básico)
Uma hélice tem \(r=a\), \(\theta =t\), \(z=bt\), \(0\le t\le 2\pi \). Calcule o comprimento usando o elemento de linha cilíndrico.
Ver solução

No elemento de linha cilíndrico \(ds^2=dr^2+r^2d\theta ^2+dz^2\), a hélice tem \(dr=0\), \(d\theta =dt\) e \(dz=b\, dt\). Logo \(ds=\sqrt{a^2+b^2}\, dt\) e \(L=2\pi \sqrt{a^2+b^2}\). O resultado coincide com o módulo da derivada da parametrização cartesiana.

Exercício 8.6 (code=N120,label=ex:N120,title=Consolidação; básico)
Use o elemento de volume esférico para calcular o volume entre as esferas de raios \(a\lt b\).
Ver solução

Integrando o elemento positivo de volume,

\[ V=\int _a^br^2dr\int _0^\pi \sin \phi \, d\phi \int _0^{2\pi }d\theta =\frac{4\pi }3(b^3-a^3). \]

A fórmula pressupõe \(0\leq a\lt b\); se \(a=0\), a singularidade de coordenadas no centro não altera a integral, pois esse ponto tem volume zero.

8.3 Gradiente em Coordenadas Curvilíneas Ortogonais

O gradiente é um vetor geométrico, e sua expressão deve produzir a mesma variação escalar em qualquer sistema. Comparar \(\mathop{}\! \mathrm{d}\Phi \) com \(\nabla \Phi \cdot \mathop{}\! \mathrm{d}r\) determina os fatores de escala sem memorizar uma fórmula.

Seja

\[ \nabla \Phi = \lambda _1\mathbf{\hat e}_1 + \lambda _2\mathbf{\hat e}_2 + \lambda _3\mathbf{\hat e}_3 \]

em um sistema geral de coordenadas, em que \(\lambda _1,\lambda _2,\lambda _3\) devem ser determinados. Recorde que o elemento de comprimento é dado por

\[ \mathop{}\! \mathrm{d}\mathbf r = h_1\mathop{}\! \mathrm{d}u_1\mathbf{\hat e}_1 + h_2\mathop{}\! \mathrm{d}u_2\mathbf{\hat e}_2 + h_3\mathop{}\! \mathrm{d}u_3\mathbf{\hat e}_3 \]

Agora,

\begin{align*} \mathop{}\! \mathrm{d}\Phi & = \dfrac {\partial \Phi }{\partial u_1}\mathop{}\! \mathrm{d}u_1 + \dfrac {\partial \Phi }{\partial u_2}\mathop{}\! \mathrm{d}u_2 + \dfrac {\partial \Phi }{\partial u_3}\mathop{}\! \mathrm{d}u_3\\ & = \dfrac {\partial \Phi }{\partial x}\mathop{}\! \mathrm{d}x + \dfrac {\partial \Phi }{\partial y}\mathop{}\! \mathrm{d}y + \dfrac {\partial \Phi }{\partial z}\mathop{}\! \mathrm{d}z\\ & = (\nabla \Phi )\cdot \mathop{}\! \mathrm{d}\mathbf r \end{align*}

Mas, usando as expressões acima para \(\nabla \Phi \) e \(\mathop{}\! \mathrm{d}\mathbf r\):

\[ (\nabla \Phi )\cdot \mathop{}\! \mathrm{d}\mathbf r = \lambda _1h_1\mathop{}\! \mathrm{d}u_1 + \lambda _2h_2\mathop{}\! \mathrm{d}u_2 + \lambda _3h_3\mathop{}\! \mathrm{d}u_3 \]

e, portanto, vemos que

\[ h_i\lambda _i = \dfrac {\partial \Phi }{\partial u_i} \mbox{ ($i = 1,2,3$)} \]

Assim, obtemos o seguinte resultado:

Proposição 8.4 (Gradiente em Coordenadas Curvilíneas Ortogonais)
\[ \nabla \Phi = \dfrac {\mathbf{\hat e}_1}{h_1}\dfrac {\partial \Phi }{\partial u_1} + \dfrac {\mathbf{\hat e}_2}{h_2}\dfrac {\partial \Phi }{\partial u_2} + \dfrac {\mathbf{\hat e}_3}{h_3}\dfrac {\partial \Phi }{\partial u_3} \]

Essa proposição permite escrever facilmente \(\nabla \) em outros sistemas de coordenadas.

(i) Coordenadas polares cilíndricas \((r,\theta ,z)\) Recorde que \(h_1 = 1,\, h_2 = r,\, h_3 = 1\). Assim,

\[ \nabla = \hat r \dfrac {\partial }{\partial r} + \dfrac {\hat\theta }{r}\dfrac {\partial }{\partial \theta } + \hat z \dfrac {\partial }{\partial z} \]

(ii) Coordenadas polares esféricas \((r,\phi ,\theta )\) Temos \(h_1 = 1,\, h_2 = r,\, h_3 = r\sin \phi \) e, portanto,

\[ \nabla = \hat r \dfrac {\partial }{\partial r} + \dfrac {\hat\phi }{r}\dfrac {\partial }{\partial \phi } + \dfrac {\hat\theta }{r \sin \phi }\dfrac {\partial }{\partial \theta } \]

Exemplo 8.5
Calcule o gradiente da função expressa em coordenadas cilíndricas por
\[ f(r,\theta ,z)=r\sin \theta +z. \]

Solução
\begin{align} \nabla f & = \hat r \dfrac {\partial f}{\partial r} + \dfrac {\hat\theta }{r}\dfrac {\partial f}{\partial \theta } + \hat z \dfrac {\partial f}{\partial z} \tag{8.1} \\ & = \hat{ r} \sin \theta + \hat\theta \cos \theta + \hat z \tag{8.2} \end{align}

8.3.1 Expressões para os Vetores Unitários

Da expressão para \(\nabla \) que acabamos de obter, vemos imediatamente que

\[ \mathbf{\hat e}_i = h_i \nabla u_i \]

Alternativamente, como os vetores unitários são ortogonais, se conhecemos dois deles podemos determinar o terceiro pela relação

\[ \mathbf{\hat e}_1 = \mathbf{\hat e}_2 \times \mathbf{\hat e}_3 = h_2h_3(\nabla u_2 \times \nabla u_3) \]

e, de modo análogo, para as demais componentes, por permutação cíclica.

Exercícios

Exercício 8.7 (code=N121,label=ex:N121,title=Consolidação; médio)
Para \(\Phi (r,\theta ,z)=r^2\cos \theta +z^2\), calcule o gradiente cilíndrico em \(r\gt 0\).
Ver solução

Em coordenadas cilíndricas, \(\nabla \Phi =e_r\Phi _r+e_\theta \Phi _\theta /r+e_z\Phi _z\). Portanto

\[ \nabla \Phi =2r\cos \theta \, e_r-r\sin \theta \, e_\theta +2z\, e_z. \]

O fator \(1/r\) da componente angular converte variação por ângulo em variação por comprimento. A expressão vale na carta regular \(r\gt 0\).

Exercício 8.8 (code=N122,label=ex:N122,title=Consolidação; básico)
Para \(\Phi (r)=1/r\) em \(r\gt 0\), calcule o gradiente esférico e interprete a direção.
Ver solução

Como a função depende apenas do raio, \(\nabla (1/r)=-e_r/r^2\). A direção é radial para dentro: o valor aumenta ao aproximar-se da origem. A fórmula vale apenas para \(r\gt 0\), pois a função é singular no centro.

Exercício 8.9 (code=N123,label=ex:N123,title=Justificação; básico)
Calcule \(\nabla (x^2+y^2)\) em coordenadas cartesianas e cilíndricas e mostre que os vetores obtidos coincidem.
Ver solução

Em cartesianas, o gradiente é \((2x,2y,0)\). Em cilíndricas, \(x^2+y^2=r^2\), logo o gradiente é \(2r\, e_r\). Como \(e_r=(\cos \theta ,\sin \theta ,0)\), essa expressão é \((2r\cos \theta ,2r\sin \theta ,0)=(2x,2y,0)\). As componentes mudam, o vetor não.

8.4 Divergência em Coordenadas Curvilíneas Ortogonais

A divergência mede fluxo por volume. Em coordenadas curvilíneas, as áreas das faces de uma célula variam com a posição; por isso, derivamos o produto da componente física do campo pelos fatores de área.

Suponha que tenhamos um campo vetorial

\[ \mathbf A = A_1 \mathbf{\hat e}_1 + A_2 \mathbf{\hat e}_2 + A_3 \mathbf{\hat e}_3 \]

Considere então

\begin{align*} \nabla \cdot (A_1 \mathbf{\hat e}_1) & = \nabla \cdot [A_1h_2h_3(\nabla u_2 \times \nabla u_3)]\\ & = A_1h_2h_3 \nabla \cdot (\nabla u_2 \times \nabla u_3) + \nabla (A_1h_2h_3)\cdot \dfrac {\mathbf{\hat e}_1}{h_2h_3} \end{align*}

usando os resultados estabelecidos acima. Além disso, sabemos que

\[ \nabla \cdot (\mathbf B \times \mathbf C) = \mathbf C \cdot \mathrm{curl}\, \mathbf B - \mathbf B \cdot \mathrm{curl}\, \mathbf C \]

e, portanto,

\[ \nabla \cdot (\nabla u_2 \times \nabla u_3) = (\nabla u_3)\cdot \mathrm{curl}(\nabla u_2) - (\nabla u_2)\cdot \mathrm{curl}(\nabla u_3) = 0 \]

pois o rotacional de um gradiente é sempre nulo. Resta, portanto,

\[ \nabla \cdot (A_1\mathbf{\hat e}_1) = \nabla (A_1h_2h_3) \cdot \dfrac {\mathbf{\hat e}_1}{h_2h_3} = \dfrac {1}{h_1h_2h_3}\dfrac {\partial }{\partial u_1} (A_1h_2h_3) \]

Podemos proceder de modo análogo para as outras componentes e concluir que

Proposição 8.5 (Divergência em Coordenadas Curvilíneas Ortogonais)
\[ \nabla \cdot \mathbf A = \dfrac {1}{h_1h_2h_3}\left[\dfrac {\partial }{\partial u_1}(h_2h_3 A_1) + \dfrac {\partial }{\partial u_2}(h_3h_1 A_2) + \dfrac {\partial }{\partial u_3}(h_1h_2A_3)\right] \]

Usando a proposição acima, torna-se simples escrever a divergência em outros sistemas de coordenadas.

(i) Coordenadas polares cilíndricas \((r,\theta ,z)\)

Como \(h_1 = 1,\, h_2 = r,\, h_3 = 1\), usando a fórmula acima temos:

\begin{align*} \nabla \cdot \mathbf A & = \dfrac {1}{r}\left[\dfrac {\partial }{\partial r}(r A_1) + \dfrac {\partial }{\partial \theta }(A_2) + \dfrac {\partial }{\partial z}(r A_3)\right]\\[.2cm]& = \dfrac {\partial A_1}{\partial r} + \dfrac {A_1}{r} + \dfrac {1}{r}\dfrac {\partial A_2}{\partial \theta } +\dfrac {\partial A_3}{\partial z} \end{align*}

(ii) Coordenadas polares esféricas \((r,\phi ,\theta )\)

Temos \(h_1 = 1,\, h_2 = r,\, h_3 = r\sin \phi \). Logo,

\[ \nabla \cdot \mathbf A = \dfrac {1}{r^2\sin \phi } \left[\dfrac {\partial }{\partial r}(r^2 \sin \phi A_1) + \dfrac {\partial }{\partial \phi }(r\sin \phi A_2) + \dfrac {\partial }{\partial \theta }(rA_3)\right] \]

Exemplo 8.6

Calcule a divergência do campo vetorial expresso em coordenadas esféricas \((r,\phi ,\theta )\) por \(\mathbf{f}= \hat{r}+ \hat{\phi }+\hat{\theta } \)

Solução
\begin{align} \nabla \cdot \mathbf f & = \dfrac {1}{r^2\sin \phi } \left[\dfrac {\partial }{\partial r}(r^2 \sin \phi ) + \dfrac {\partial }{\partial \phi }(r\sin \phi ) + \dfrac {\partial }{\partial \theta }r\right] \tag{8.3}\\ & = \dfrac {1}{r^2\sin \phi } \left[2r \sin \phi + r\cos \phi \right] \tag{8.4} \end{align}

Exercícios

Exercício 8.10 (code=N124,label=ex:N124,title=Consolidação; básico)
Em coordenadas cilíndricas, calcule a divergência de \(A=cr\, \hat r\) e confira o resultado em coordenadas cartesianas.
Ver solução

A divergência cilíndrica é \(r^{-1}\partial _r(rA_r)+r^{-1}\partial _\theta A_\theta +\partial _zA_z\). Para \(A_r=cr\), ela vale \(r^{-1}\partial _r(cr^2)=2c\). Em cartesianas, o campo é \((cx,cy,0)\), cuja divergência também é \(2c\). O campo estende-se regularmente ao eixo, embora a base cilíndrica individual não esteja definida ali.

Exercício 8.11 (code=N125,label=ex:N125,title=Consolidação; médio)
Em coordenadas esféricas, determine a condição para \(A=f(r)\hat r\) ter divergência nula em \(a\lt r\lt b\).
Ver solução

Para um campo radial esférico, \(\nabla \cdot A=r^{-2}(r^2f)'\). Divergência zero no intervalo implica \(r^2f=C\), logo \(f=C/r^2\). A constante corresponde ao fluxo dividido por \(4\pi \). A região deve ter \(r\gt 0\); a extensão ao centro pode introduzir uma singularidade.

Exercício 8.12 (code=N126,label=ex:N126,title=Aplicação; médio)
Um escoamento cilíndrico radial tem vazão por unidade de altura constante. Use a divergência para encontrar a dependência de sua velocidade com \(r\).
Ver solução

Um campo cilíndrico radial independente de \(z\) e do ângulo tem divergência \(r^{-1}(rv_r)'\). Para vazão volumétrica por unidade de altura constante \(q\), o fluxo pelo cilindro de raio \(r\) e altura unitária é \(2\pi rv_r=q\). Portanto \(v_r=q/(2\pi r)\). O mesmo resultado segue da divergência nula. A fórmula vale fora do eixo e pressupõe o regime estacionário sem fontes na região considerada.

8.5 Rotacional em Coordenadas Curvilíneas Ortogonais

O rotacional mede circulação por área orientada. Sua expressão envolve tanto as componentes do campo quanto a variação dos vetores de base. A notação por determinante organiza o cálculo, mas as derivadas devem atuar sobre os produtos indicados na última linha.

Vamos calcular o rotacional da primeira componente de \(\mathbf A\):

\begin{align*} \nabla \times (A_1 \mathbf{\hat e}_1) & = \nabla \times (A_1h_1\nabla u_1)\\[.2cm]& = A_1h_1\nabla \times (\nabla u_1) + \nabla (A_1h_1) \times \nabla u_1\\[.2cm]& = 0 + \nabla (A_1h_1) \times \nabla u_1\\[.2cm]& = \left[\dfrac {\mathbf{\hat e}_1}{h_1}\dfrac {\partial }{\partial u_1}(A_1h_1) + \dfrac {\mathbf{\hat e}_2}{h_2}\dfrac {\partial }{\partial u_2}(A_1h_1) + \dfrac {\mathbf{\hat e}_3}{h_3}\dfrac {\partial }{\partial u_3}(A_1h_1)\right] \times \dfrac {\mathbf{\hat e}_1}{h_1}\\[.2cm]& = \dfrac {\mathbf{\hat e}_2}{h_1h_3}\dfrac {\partial }{\partial u_3}(h_1A_1) - \dfrac {\mathbf{\hat e}_3}{h_1h_2}\dfrac {\partial }{\partial u_2}(h_1A_1) \end{align*}

(pois \(\mathbf{\hat e}_1 \times \mathbf{\hat e}_1 = 0,\, \mathbf{\hat e}_2 \times \mathbf{\hat e}_1 = -\mathbf{\hat e}_3,\, \mathbf{\hat e}_3 \times \mathbf{\hat e}_1 = \mathbf{\hat e}_2\)).

Podemos, naturalmente, obter \(\mathrm{curl}(A_2\mathbf{\hat e}_2)\) e \(\mathrm{curl}(A_3\mathbf{\hat e}_3)\) de modo análogo. Obtém-se

\begin{align*} \nabla \times (A_2 \mathbf{\hat e}_2) & = \dfrac {\mathbf{\hat e}_3}{h_2h_1}\dfrac {\partial }{\partial u_1}(h_2A_2) - \dfrac {\mathbf{\hat e}_1}{h_2h_3}\dfrac {\partial }{\partial u_3}(h_2A_2)\\ \nabla \times (A_3 \mathbf{\hat e}_3) & = \dfrac {\mathbf{\hat e}_1}{h_3h_2}\dfrac {\partial }{\partial u_2}(h_3A_3) - \dfrac {\mathbf{\hat e}_2}{h_3h_1}\dfrac {\partial }{\partial u_1}(h_3A_3) \end{align*}

Somando essas três contribuições, podemos escrever o resultado na forma do determinante

Proposição 8.6 (Rotacional em Coordenadas Curvilíneas Ortogonais)
\[ \mathrm{curl}\, \mathbf A = \dfrac {1}{h_1h_2h_3} \begin{vmatrix} h_1\mathbf{\hat e}_1 & h_2 \mathbf{\hat e}_2 & h_3\mathbf{\hat e}_3 \\ \partial _{u_1} & \partial _{u_2} & \partial _{u_3} \\ h_1A_1 & h_2A_2 & h_3A_3 \end{vmatrix} \]

A partir daí, é imediato escrever as expressões do rotacional em diversos sistemas de coordenadas ortogonais.

(i) Coordenadas polares cilíndricas

\[ \mathrm{curl}\, \mathbf A = \dfrac {1}{r} \begin{vmatrix} \hat r & r\hat\theta & \hat z \\ \partial _r & \partial _\theta & \partial _z \\ A_1 & rA_2 & A_3 \end{vmatrix} \]

(ii) Coordenadas polares esféricas

\[ \mathrm{curl}\, \mathbf A = \dfrac {1}{r^2\sin \phi } \begin{vmatrix} \hat r & r\hat\phi & r\sin \phi \hat\theta \\ \partial _r & \partial _\phi & \partial _\theta \\ A_1 & rA_2 & r\sin \phi A_3 \end{vmatrix} \]

Exercícios

Exercício 8.13 (code=N127,label=ex:N127,title=Consolidação; básico)
Calcule o rotacional de \(A=\omega r\, \hat\theta \) em coordenadas cilíndricas.
Ver solução

A componente axial do rotacional é \(r^{-1}\partial _r(rA_\theta )=r^{-1}\partial _r(\omega r^2)=2\omega \); as demais são zero. Logo \(\nabla \times A=2\omega e_z\). É a mesma rotação rígida estudada em cartesianas no exercício N031.

Exercício 8.14 (code=N128,label=ex:N128,title=Justificação; médio)
Para \(A=c\hat\theta /r\), com \(r\gt 0\), calcule o rotacional e a circulação em um círculo de raio \(a\). Explique por que os resultados são compatíveis.
Ver solução

Para \(A_\theta =c/r\), \(\partial _r(rA_\theta )=\partial _rc=0\), e as demais componentes do rotacional também são zero. No círculo de raio \(a\), a circulação positiva é \(\int _0^{2\pi }(c/a)a\, d\theta =2\pi c\). Não há contradição com Stokes: qualquer disco que preencha esse círculo encontra o eixo, onde o campo não está definido. Em uma coroa, as circulações das duas bordas se cancelam.

Exercício 8.15 (code=N129,label=ex:N129,title=Justificação; médio)
Use a fórmula cilíndrica para conferir que o rotacional de \(\nabla \Phi \) é zero para \(\Phi =r^2z\), em uma carta regular.
Ver solução

Para \(\Phi =r^2z\), \(\nabla \Phi =2rz\, e_r+r^2e_z\). A componente angular do rotacional é \(\partial _z(2rz)-\partial _r(r^2)=2r-2r=0\); as outras são zero porque não há dependência angular nem componente angular. A identidade vale na carta regular e resulta também da comutação das derivadas mistas.

8.6 O Laplaciano em Coordenadas Curvilíneas Ortogonais

O laplaciano escalar é a divergência do gradiente. Combinar as fórmulas anteriores conserva os fatores geométricos necessários. Para campos com simetria radial, ele se reduz a uma equação de uma variável, útil em problemas de difusão e potencial.

Das fórmulas já obtidas para o gradiente e a divergência, vemos que

Proposição 8.7 (O Laplaciano em Coordenadas Curvilíneas Ortogonais)
\begin{align*} \nabla ^2\Phi & = \nabla \cdot (\nabla \Phi )\\ & = \dfrac {1}{h_1h_2h_3}\left[\dfrac {\partial }{\partial u_1}(h_2h_3\dfrac {1}{h_1}\dfrac {\partial \Phi }{\partial u_1}) + \dfrac {\partial }{\partial u_2}(h_3h_1\dfrac {1}{h_2}\dfrac {\partial \Phi }{\partial u_2}) + \dfrac {\partial }{\partial u_3}(h_1h_2\dfrac {1}{h_3}\dfrac {\partial \Phi }{\partial u_3})\right] \end{align*}

(i) Coordenadas polares cilíndricas \((r,\theta ,z)\)

\begin{align*} \nabla ^2\Phi & = \dfrac {1}{r}\left[\dfrac {\partial }{\partial r}\left(r\dfrac {\partial \Phi }{\partial r}\right) + \dfrac {\partial }{\partial \theta }\left(\dfrac {1}{r}\dfrac {\partial \Phi }{\partial \theta }\right) + \dfrac {\partial }{\partial z}\left(r \dfrac {\partial \Phi }{\partial z}\right)\right]\\[.2cm]& = \dfrac {\partial ^2\Phi }{\partial r^2} + \dfrac {1}{r}\dfrac {\partial \Phi }{\partial r} + \dfrac {1}{r^2}\dfrac {\partial ^2\Phi }{\partial \theta ^2} + \dfrac {\partial ^2\Phi }{\partial z^2} \end{align*}

(ii) Coordenadas polares esféricas \((r,\phi ,\theta )\)

\begin{align*} \nabla ^2\Phi & = \dfrac {1}{r^2\sin \phi } \left[\dfrac {\partial }{\partial r}\left(r^2\sin \phi \dfrac {\partial \Phi }{\partial r}\right) + \dfrac {\partial }{\partial \phi }\left(\sin \phi \dfrac {\partial \Phi }{\partial \phi }\right) + \dfrac {\partial }{\partial \theta }\left(\dfrac {1}{\sin \phi }\dfrac {\partial \Phi }{\partial \theta }\right)\right]\\[.2cm]& = \dfrac {\partial ^2\Phi }{\partial r^2} + \dfrac {2}{r}\dfrac {\partial \Phi }{\partial r} + \dfrac {\cot \phi }{r^2}\dfrac {\partial \Phi }{\partial \phi } + \dfrac {1}{r^2}\dfrac {\partial ^2\Phi }{\partial \phi ^2} + \dfrac {1}{r^2\sin ^2\phi }\dfrac {\partial ^2\Phi }{\partial \theta ^2} \end{align*}

Exemplo 8.7

Em coordenadas cartesianas, a diferenciação direta mostra que \(\nabla \lVert \textbf{r}\rVert ^2 = 2\, \textbf{r}\) e \(\Delta \lVert \textbf{r}\rVert ^2 = 6\), em que \(\textbf{r}(x,y,z) = x\, \textbf{i} + y\, \textbf{j} + z\, \textbf{k}\) em coordenadas cartesianas. Verifique que obtemos os mesmos resultados ao passar para coordenadas esféricas.

Solução: Como \(\lVert \textbf{r}\rVert ^2=x^2+y^2+z^2=\rho ^2\) em coordenadas esféricas, tome \(F(\rho ,\theta ,\phi )=\rho ^2\) (de modo que \(F(\rho ,\theta ,\phi )=\lVert \textbf{r}\rVert ^2\)). O gradiente de \(F\) em coordenadas esféricas é

\begin{align*} \nabla F ~ & =~ \frac{\partial F}{\partial \rho }\, \textbf{e}_{\rho } ~ +~ \frac{1}{\rho \sin \phi }\, \frac{\partial F}{\partial \theta }\, \textbf{e}_{\theta } ~ +~ \frac{1}{\rho }\, \frac{\partial F}{\partial \phi }\, \textbf{e}_{\phi }\\ & =~ 2\rho \, \textbf{e}_{\rho } ~ +~ \frac{1}{\rho \sin \phi }\, (0)\, \textbf{e}_{\theta } ~ +~ \frac{1}{\rho }\, (0)\, \textbf{e}_{\phi }\\ & =~ 2\rho \, \textbf{e}_{\rho } ~ =~ 2\rho \, \frac{\textbf{r}}{\lVert \textbf{r}\rVert } ~ ,~ \text{como mostramos anteriormente; portanto}\\ & =~ 2\rho \, \frac{\textbf{r}}{\rho } ~ =~ 2\, \textbf{r} ~ ,~ \text{como esperado. E o laplaciano é}\\ \Delta \, F ~ & =~ \frac{1}{\rho ^2}\, \frac{\partial }{\partial \rho } \left( \rho ^2 \, \frac{\partial F}{\partial \rho } \right) ~ +~ \frac{1}{\rho ^2 \sin ^2 \phi }\, \frac{\partial ^2 F}{\partial \theta ^2} ~ +~ \frac{1}{\rho ^2 \sin \phi }\, \frac{\partial }{\partial \phi } \left( \sin \phi \, \frac{\partial F}{\partial \phi } \right)\\ & =~ \frac{1}{\rho ^2}\, \frac{\partial }{\partial \rho } ( \rho ^2 \, 2\rho ) ~ +~ \frac{1}{\rho ^2 \sin \phi }\, (0) ~ +~ \frac{1}{\rho ^2 \sin \phi }\, \frac{\partial }{\partial \phi } \left( \sin \phi \, (0) \right)\\ & =~ \frac{1}{\rho ^2}\, \frac{\partial }{\partial \rho } ( 2\rho ^3 ) ~ +~ 0 ~ +~ 0\\ & =~ \frac{1}{\rho ^2}\, (6\rho ^2 ) ~ =~ 6 ~ ,~ \text{como esperado.} \end{align*}

$\nabla \Phi$=$ \displaystyle\dfrac{\versor e_1}{h_1}\dfrac{\partial \Phi}{\partial u_1} + \dfrac{\versor e_2}{h_2}\dfrac{\partial \Phi}{\partial u_2} + \dfrac{\versor e_3}{h_3}\dfrac{\partial \Phi}{\partial u_3}$
$ \nabla \cdot \mathbf A$=$ \displaystyle\dfrac{1}{h_1h_2h_3}\left[\dfrac{\partial }{\partial u_1}(h_2h_3 A_1) + \dfrac{\partial }{\partial u_2}(h_3h_1 A_2) + \dfrac{\partial }{\partial u_3}(h_1h_2A_3)\right]$
$\mathrm{curl}\,\mathbf A$=$ \displaystyle\dfrac{1}{h_1h_2h_3} \begin{vmatrix} h_1\versor e_1 & h_2 \versor e_2 & h_3\versor e_3\\ \partial _{u_1} &\partial _{u_2} &\partial _{u_3}\\ h_1A_1 & h_2A_2 & h_3A_3 \end{vmatrix}$
$\nabla^2\Phi$=$ \displaystyle\dfrac{1}{h_1h_2h_3}\left[\dfrac{\partial }{\partial u_1}(h_2h_3\dfrac{1}{h_1}\dfrac{\partial \Phi}{\partial u_1}) + \dfrac{\partial }{\partial u_2}(h_3h_1\dfrac{1}{h_2}\dfrac{\partial \Phi}{\partial u_2}) + \dfrac{\partial }{\partial u_3}(h_1h_2\dfrac{1}{h_3}\dfrac{\partial \Phi}{\partial u_3})\right]$
Tabela 8.1 Operadores vetoriais em coordenadas curvilíneas ortogonais \(u_1,u_2,u_3\).

Exemplo 8.8 (Condução radial em uma casca esférica)
Uma casca \(a\lt r\lt b\), com \(0\lt a\lt b\), tem condutividade constante e não possui fontes internas. Em regime estacionário e com simetria esférica, a temperatura \(T(r)\) satisfaz \(\Delta T=0\). Determine \(T\) quando \(T(a)=T_a\) e \(T(b)=T_b\).
Solução
A fórmula esférica reduz a equação a
\[ \frac1{r^2}\frac{\mathop{}\! \mathrm{d}}{\mathop{}\! \mathrm{d}r}\left(r^2\frac{\mathop{}\! \mathrm{d}T}{\mathop{}\! \mathrm{d}r}\right)=0. \]
Integrando, \(r^2T'=C\) e \(T=A+B/r\). Pelas condições de fronteira,
\[ B=\frac{T_a-T_b}{1/a-1/b},\qquad A=T_a-\frac Ba. \]
O fluxo radial de calor é \(q_r=-\kappa T'=\kappa B/r^2\). Seu fluxo por qualquer esfera da casca é \(4\pi r^2q_r=4\pi \kappa B\), constante. A queda com \(1/r^2\) compensa o aumento da área, como exige a conservação em regime estacionário.

Exercícios

Exercício 8.16 (code=N130,label=ex:N130,title=Consolidação; médio)
Calcule \(\Delta r^p\) em coordenadas esféricas, para \(r\gt 0\) e \(p\in \mathbb {R}\), e identifique os valores de \(p\) que dão funções harmônicas.
Ver solução

O laplaciano radial esférico é \(\Delta f=r^{-2}(r^2f')'\). Para \(f=r^p\),

\[ \Delta r^p=p(p+1)r^{p-2}. \]

Portanto as funções são harmônicas para \(p=0\) ou \(p=-1\), no domínio \(r\gt 0\). A função \(1/r\) não é regular na origem; a afirmação de harmonicidade não inclui esse ponto.

Exercício 8.17 (code=N131,label=ex:N131,title=Aplicação; médio)
Uma temperatura estacionária depende apenas do raio cilíndrico em \(a\lt r\lt b\). Resolva \(\Delta T=0\) com \(T(a)=T_a\) e \(T(b)=T_b\).
Ver solução

A equação cilíndrica radial é \((rT')'=0\), logo \(T=A\log r+B\). Para \(0\lt a\lt b\),

\[ T(r)=T_a+(T_b-T_a)\frac{\log (r/a)}{\log (b/a)}. \]

Ela satisfaz os dois valores de fronteira. O perfil logarítmico distingue a condução radial cilíndrica da condução esférica, cujo perfil estacionário é da forma \(A+B/r\).

Exercício 8.18 (code=N132,label=ex:N132,title=Justificação; médio)
Confira o laplaciano de \(x^2+y^2+z^2\) em coordenadas cartesianas, cilíndricas e esféricas.
Ver solução

Em cartesianas, cada quadrado contribui com \(2\), logo \(\Delta (x^2+y^2+z^2)=6\). Em cilíndricas, a função é \(r^2+z^2\): a contribuição radial é \(r^{-1}(2r^2)'=4\), e a axial é \(2\). Em esféricas, escrevendo o raio como \(\rho \), a função é \(\rho ^2\), e \(\rho ^{-2}(2\rho ^3)'=6\). As três expressões representam o mesmo operador euclidiano.

8.7 Exemplos de Coordenadas Ortogonais

Os sistemas abaixo são escolhidos pelo formato de suas superfícies coordenadas. Os fatores de escala devem ser calculados das derivadas da parametrização e usados apenas onde a mudança de coordenadas é regular. Eixos, polos e cortes angulares exigem outras cartas ou tratamento separado.

Coordenadas Polares Esféricas

\((r, \phi , \theta )\in [0,\infty )\times [0,\pi ]\times [0,2\pi )\)

\begin{align} x& =r\sin \phi \cos \theta \tag{8.5} \\ y& =r\sin \phi \sin \theta \tag{8.6} \\ z& =r\cos \phi \tag{8.7} \end{align}

Os fatores de escala das coordenadas polares esféricas são:

\begin{align} h_1& =1 \tag{8.8} \\ h_2& =r \tag{8.9} \\ h_3& =r\sin \phi \tag{8.10} \end{align}

Coordenadas Polares Cilíndricas

\((r, \theta , z)\in [0,\infty )\times [0,2\pi )\times (-\infty ,\infty )\)

\begin{align} x& =r\cos \theta \tag{8.11} \\ y& =r\sin \theta \tag{8.12} \\ z& =z \tag{8.13} \end{align}

Os fatores de escala das coordenadas polares cilíndricas são:

\begin{align} h_1& =h_3=1 \tag{8.14} \\ h_2& =r \tag{8.15} \end{align}

Coordenadas Cilíndricas Parabólicas

\((u, v, z)\in (-\infty ,\infty )\times [0,\infty )\times (-\infty ,\infty )\)

\begin{align} x& =\frac{1}{2}(u^2-v^2) \tag{8.16}\\ y& =uv \tag{8.17}\\ z& =z \tag{8.18} \end{align}

Os fatores de escala das coordenadas cilíndricas parabólicas são:

\begin{align} h_1& =h_2=\sqrt{u^2+v^2} \tag{8.19} \\ h_3& =1 \tag{8.20} \end{align}

Coordenadas Paraboloidais

\((u, v, \theta )\in [0,\infty )\times [0,\infty )\times [0,2\pi )\)

\begin{align} x& =uv\cos \theta \tag{8.21} \\ y& =uv\sin \theta \tag{8.22} \\ z& =\frac{1}{2}(u^2-v^2) \tag{8.23} \end{align}

Os fatores de escala das coordenadas paraboloidais são:

\begin{align} h_1& =h_2=\sqrt{u^2+v^2} \tag{8.24} \\ h_3& =uv \tag{8.25} \end{align}

Coordenadas Cilíndricas Elípticas

\((u, v, z)\in [0,\infty )\times [0,2\pi )\times (-\infty ,\infty )\)

\begin{align} x& =a\cosh u \cos v \tag{8.26}\\ y& =a\sinh u \sin v \tag{8.27}\\ z& =z \tag{8.28} \end{align}

Os fatores de escala das coordenadas cilíndricas elípticas são:

\begin{align} h_1& =h_2=a\sqrt{\sinh ^2u+\sin ^2v} \tag{8.29} \\ h_3& =1 \tag{8.30} \end{align}

Coordenadas Esferoidais Prolatas

\((\xi , \eta , \theta )\in [0,\infty )\times [0,\pi ]\times [0,2\pi )\)

\begin{align} x& =a\sinh \xi \sin \eta \cos \theta \tag{8.31} \\ y& =a\sinh \xi \sin \eta \sin \theta \tag{8.32} \\ z& =a\cosh \xi \cos \eta \tag{8.33} \end{align}

Os fatores de escala das coordenadas esferoidais prolatas são:

\begin{align} h_1& =h_2=a\sqrt{\sinh ^2\xi +\sin ^2\eta } \tag{8.34} \\ h_3& =a\sinh \xi \sin \eta \tag{8.35} \end{align}

Coordenadas Esferoidais Oblatas

\((\xi , \eta , \theta )\in [0,\infty )\times \left[-\frac{\pi }{2},\frac{\pi }{2}\right]\times [0,2\pi )\)

\begin{align} x& =a\cosh \xi \cos \eta \cos \theta \tag{8.36} \\ y& =a\cosh \xi \cos \eta \sin \theta \tag{8.37} \\ z& =a\sinh \xi \sin \eta \tag{8.38} \end{align}

Os fatores de escala das coordenadas esferoidais oblatas são:

\begin{align} h_1& =h_2=a\sqrt{\sinh ^2\xi +\sin ^2\eta } \tag{8.39} \\ h_3& =a\cosh \xi \cos \eta \tag{8.40} \end{align}

Coordenadas Elipsoidais

\begin{align} & (\lambda , \mu , \nu ) \tag{8.41}\\ & \lambda \lt c^2 \lt b^2 \lt a^2, \tag{8.42}\\ & c^2 \lt \mu \lt b^2 \lt a^2, \tag{8.43}\\ & c^2 \lt b^2 \lt \nu \lt a^2, \tag{8.44} \end{align}

\(\frac{x^2}{a^2 - q_i} + \frac{y^2}{b^2 - q_i} + \frac{z^2}{c^2 - q_i} = 1\) em que \((q_1,q_2,q_3)=(\lambda ,\mu ,\nu )\)

Os fatores de escala das coordenadas elipsoidais são: \(h_i=\frac{1}{2} \sqrt{\frac{(q_j-q_i)(q_k-q_i)}{(a^2-q_i)(b^2-q_i)(c^2-q_i)}}\)

Coordenadas Bipolares

\((u,v,z)\in [0,2\pi )\times (-\infty ,\infty )\times (-\infty ,\infty )\)

\begin{align} x& =\frac{a\sinh v}{\cosh v - \cos u} \tag{8.45}\\ y& =\frac{a\sin u}{\cosh v - \cos u} \tag{8.46}\\ z& =z \tag{8.47} \end{align}

Os fatores de escala das coordenadas bipolares são:

\begin{align} h_1& =h_2=\frac{a}{\cosh v - \cos u} \tag{8.48}\\ h_3& =1 \tag{8.49} \end{align}

Coordenadas Toroidais

\((u,v,\theta )\in (-\pi ,\pi ]\times [0,\infty )\times [0,2\pi )\)

\begin{align} x & = \frac{a\sinh v \cos \theta }{\cosh v - \cos u} \tag{8.50}\\ y & = \frac{a\sinh v \sin \theta }{\cosh v - \cos u} \tag{8.51} \\ z & = \frac{a\sin u}{\cosh v - \cos u} \tag{8.52} \end{align}

Os fatores de escala das coordenadas toroidais são:

\begin{align} h_1& =h_2=\frac{a}{\cosh v - \cos u} \tag{8.53}\\ h_3& =\frac{a\sinh v}{\cosh v - \cos u} \tag{8.54} \end{align}

Coordenadas Cônicas

\begin{align} & (\lambda ,\mu ,\nu ) \tag{8.55}\\ & \nu ^2 \lt b^2 \lt \mu ^2 \lt a^2 \tag{8.56} \\ & \lambda \in [0,\infty ) \tag{8.57} \end{align}
\begin{align} x & = \frac{\lambda \mu \nu }{ab} \tag{8.58}\\ y & = \frac{\lambda }{a}\sqrt{\frac{(\mu ^2-a^2)(\nu ^2-a^2)}{a^2-b^2}} \tag{8.59} \\ z & = \frac{\lambda }{b}\sqrt{\frac{(\mu ^2-b^2)(\nu ^2-b^2)}{a^2-b^2}} \tag{8.60} \end{align}

Os fatores de escala das coordenadas cônicas são:

\begin{align} h_1& =1 \tag{8.61}\\ h_2^2& =\frac{\lambda ^2(\mu ^2-\nu ^2)}{(\mu ^2-a^2)(b^2-\mu ^2)} \tag{8.62}\\ h_3^2& =\frac{\lambda ^2(\mu ^2-\nu ^2)}{(\nu ^2-a^2)(\nu ^2-b^2)} \tag{8.63} \end{align}

Exercícios

A

Nos Exercícios 1–6, determine o laplaciano da função \(f(x,y,z)\) em coordenadas cartesianas.

  1. Consolidaçãobásico \(f(x,y,z)=x+y+z\)

    Consolidaçãobásico \(f(x,y,z)=x^5\)

    Consolidaçãobásico \(f(x,y,z)=(x^2 + y^2 + z^2 )^{3/2}\)

  2. Consolidaçãobásico \(f(x,y,z)=e^{x+y+z}\)

    Consolidaçãobásico \(f(x,y,z)=x^3 + y^3 + z^3\)

    Consolidaçãobásico \(f(x,y,z)=e^{-x^2 - y^2 -z^2}\)

  3. Aplicaçãobásico Determine o laplaciano da função do Exercício 3 em coordenadas esféricas.

  4. Aplicaçãobásico Determine o laplaciano da função do Exercício 6 em coordenadas esféricas.

  5. Aplicaçãobásico Seja \(f(x,y,z)=\dfrac {z}{x^2+y^2}\) em coordenadas cartesianas. Determine \(\nabla f\) em coordenadas cilíndricas.

  6. Aplicaçãobásico Para \(\textbf{f}(r,\theta ,z) = r\, \textbf{e}_{r} + z\, \sin \theta \, \textbf{e}_{\theta } + rz\, \textbf{e}_{z}\) em coordenadas cilíndricas, determine \(\text{div}~ \textbf{f}\) e \(\text{curl}~ \textbf{f}\).

  7. Aplicaçãobásico Para \(\textbf{f}(\rho ,\theta ,\phi ) = \textbf{e}_{\rho } + \rho \, \cos \theta \, \textbf{e}_{\theta } + \rho \, \textbf{e}_{\phi }\) em coordenadas esféricas, determine \(\text{div}~ \textbf{f}\) e \(\text{curl}~ \textbf{f}\).

B

Nos Exercícios 12–23, demonstre a fórmula indicada (\(r = \lVert \textbf{r}\rVert \) é o comprimento do campo vetorial posição \(\textbf{r}(x,y,z) = x\, \textbf{i} + y\, \textbf{j} +z\, \textbf{k}\)).
  1. Justificaçãomédio \(\nabla \, (1/r) = -\textbf{r}/r^3\)

    Justificaçãomédio \(\Delta \, (1/r) = 0\)

    Justificaçãomédio \({\nabla }\mathbin {\cdot }{(\textbf{r}/r^3 )} = 0\)

    Justificaçãomédio \(\nabla \, (\ln r) = \textbf{r}/r^2\)

  2. Justificaçãomédio \(\text{div}\, (\textbf{F} + \textbf{G}) ~ =~ \text{div}~ \textbf{F} ~ +~ \text{div}~ \textbf{G}\)

    Justificaçãomédio \(\text{curl}\, (\textbf{F} + \textbf{G}) ~ =~ \text{curl}~ \textbf{F} ~ +~ \text{curl}~ \textbf{G}\)

  3. Justificaçãomédio \(\text{div}\, (f\, \textbf{F}) ~ =~ f\, \text{div}~ \textbf{F} ~ +~ {\textbf{F}}\mathbin {\cdot }{\nabla f}\)

    Justificaçãomédio \(\text{div}\, ({\textbf{F}}\mathbin {\times }{\textbf{G}}) ~ =~ {\textbf{G}}\mathbin {\cdot }{\text{curl}~ \textbf{F}} ~ -~ {\textbf{F}}\mathbin {\cdot }{\text{curl}~ \textbf{G}}\)

  4. Justificaçãomédio \(\text{div}\, ({\nabla f}\mathbin {\times }{\nabla g}) ~ =~ 0\)

    Justificaçãomédio \(\text{curl}\, (f\, \textbf{F}) ~ =~ f\, \text{curl}~ \textbf{F} ~ +~ {(\nabla f\, )}\mathbin {\times }{\textbf{F}}\)

  5. Justificaçãomédio \(\text{curl}\, (\text{curl}~ \textbf{F}) ~ =~ \nabla (\text{div}~ \textbf{F}) ~ -~ \Delta \, \textbf{F}\)

    Justificaçãomédio \(\Delta \, (fg) ~ =~ f\, \Delta \, g ~ +~ g\, \Delta \, f ~ +~ 2({\nabla f}\mathbin {\cdot }{\nabla g})\)